
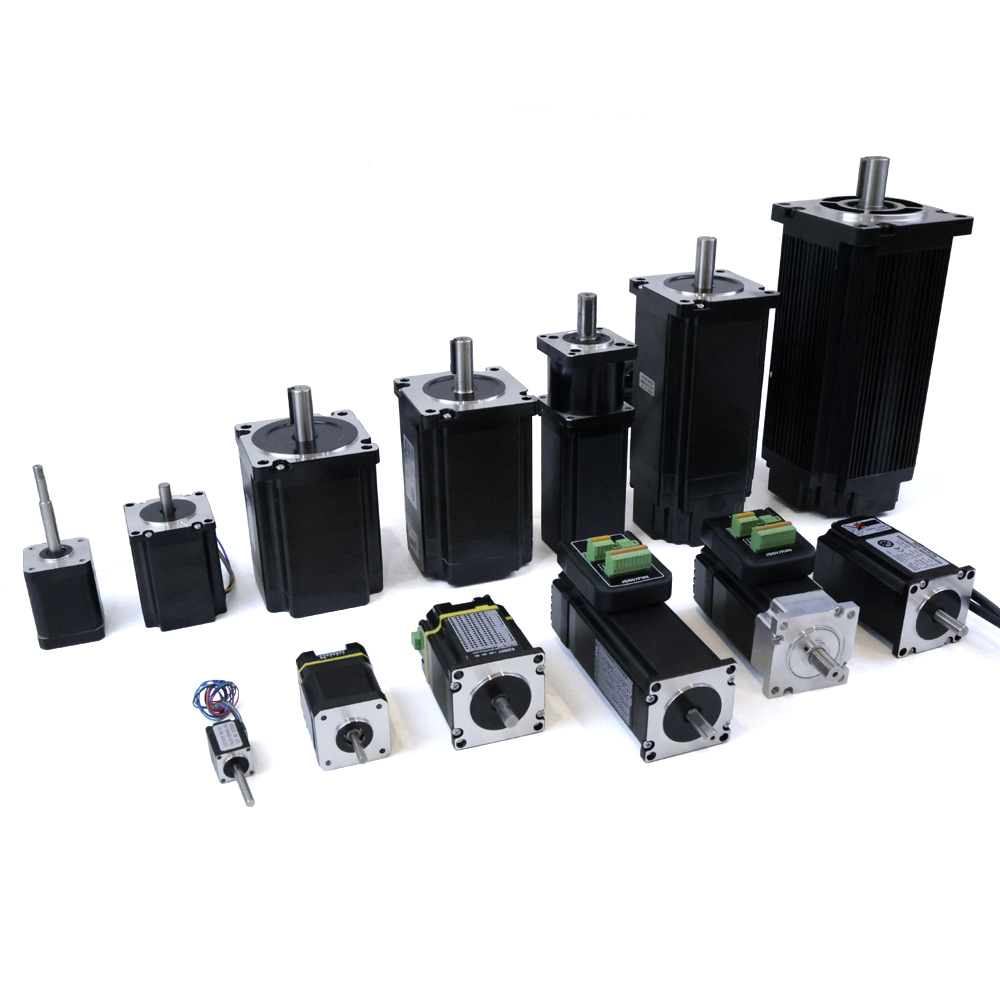
দ্য hybrid stepper motor গতি নিয়ন্ত্রণ ব্যবস্থায় একটি গুরুত্বপূর্ণ প্রকৌশল অর্জনকে প্রতিনিধিত্ব করে, যা ঘূর্ণন গতি ও অবস্থানগত নির্ভুলতা সমন্বয়ের মৌলিক চ্যালেঞ্জের সমাধান করার জন্য ডিজাইন করা হয়েছে। ঐতিহ্যগত স্টেপার মোটর ডিজাইনের বিপরীতে, hybrid stepper motor স্থায়ী চুম্বক ও পরিবর্তনশীল আকর্ষণ প্রযুক্তির উভয়ের সুবিধা একত্রিত করে, একটি প্ল্যাটফর্ম তৈরি করে যেখানে নির্মাতারা ও প্রকৌশলীরা উচ্চ টর্ক ঘনত্ব অর্জন করতে পারেন এবং একসাথে অসাধারণ ধরে রাখার নির্ভুলতা বজায় রাখতে পারেন। এই সমন্বয় কোনো দৈব ঘটনা নয়, বরং এটি উন্নত যান্ত্রিক ও তড়িৎচৌম্বকীয় ডিজাইন পছন্দের ফলাফল, যা মোটরকে সক্ষম করে hybrid stepper motor বিভিন্ন শিল্প অ্যাপ্লিকেশন—যেমন সূক্ষ্ম উৎপাদন থেকে চিকিৎসা যন্ত্রপাতির পরিমাপ ও নিয়ন্ত্রণ—জুড়ে বিশ্বস্তভাবে কাজ করার জন্য।
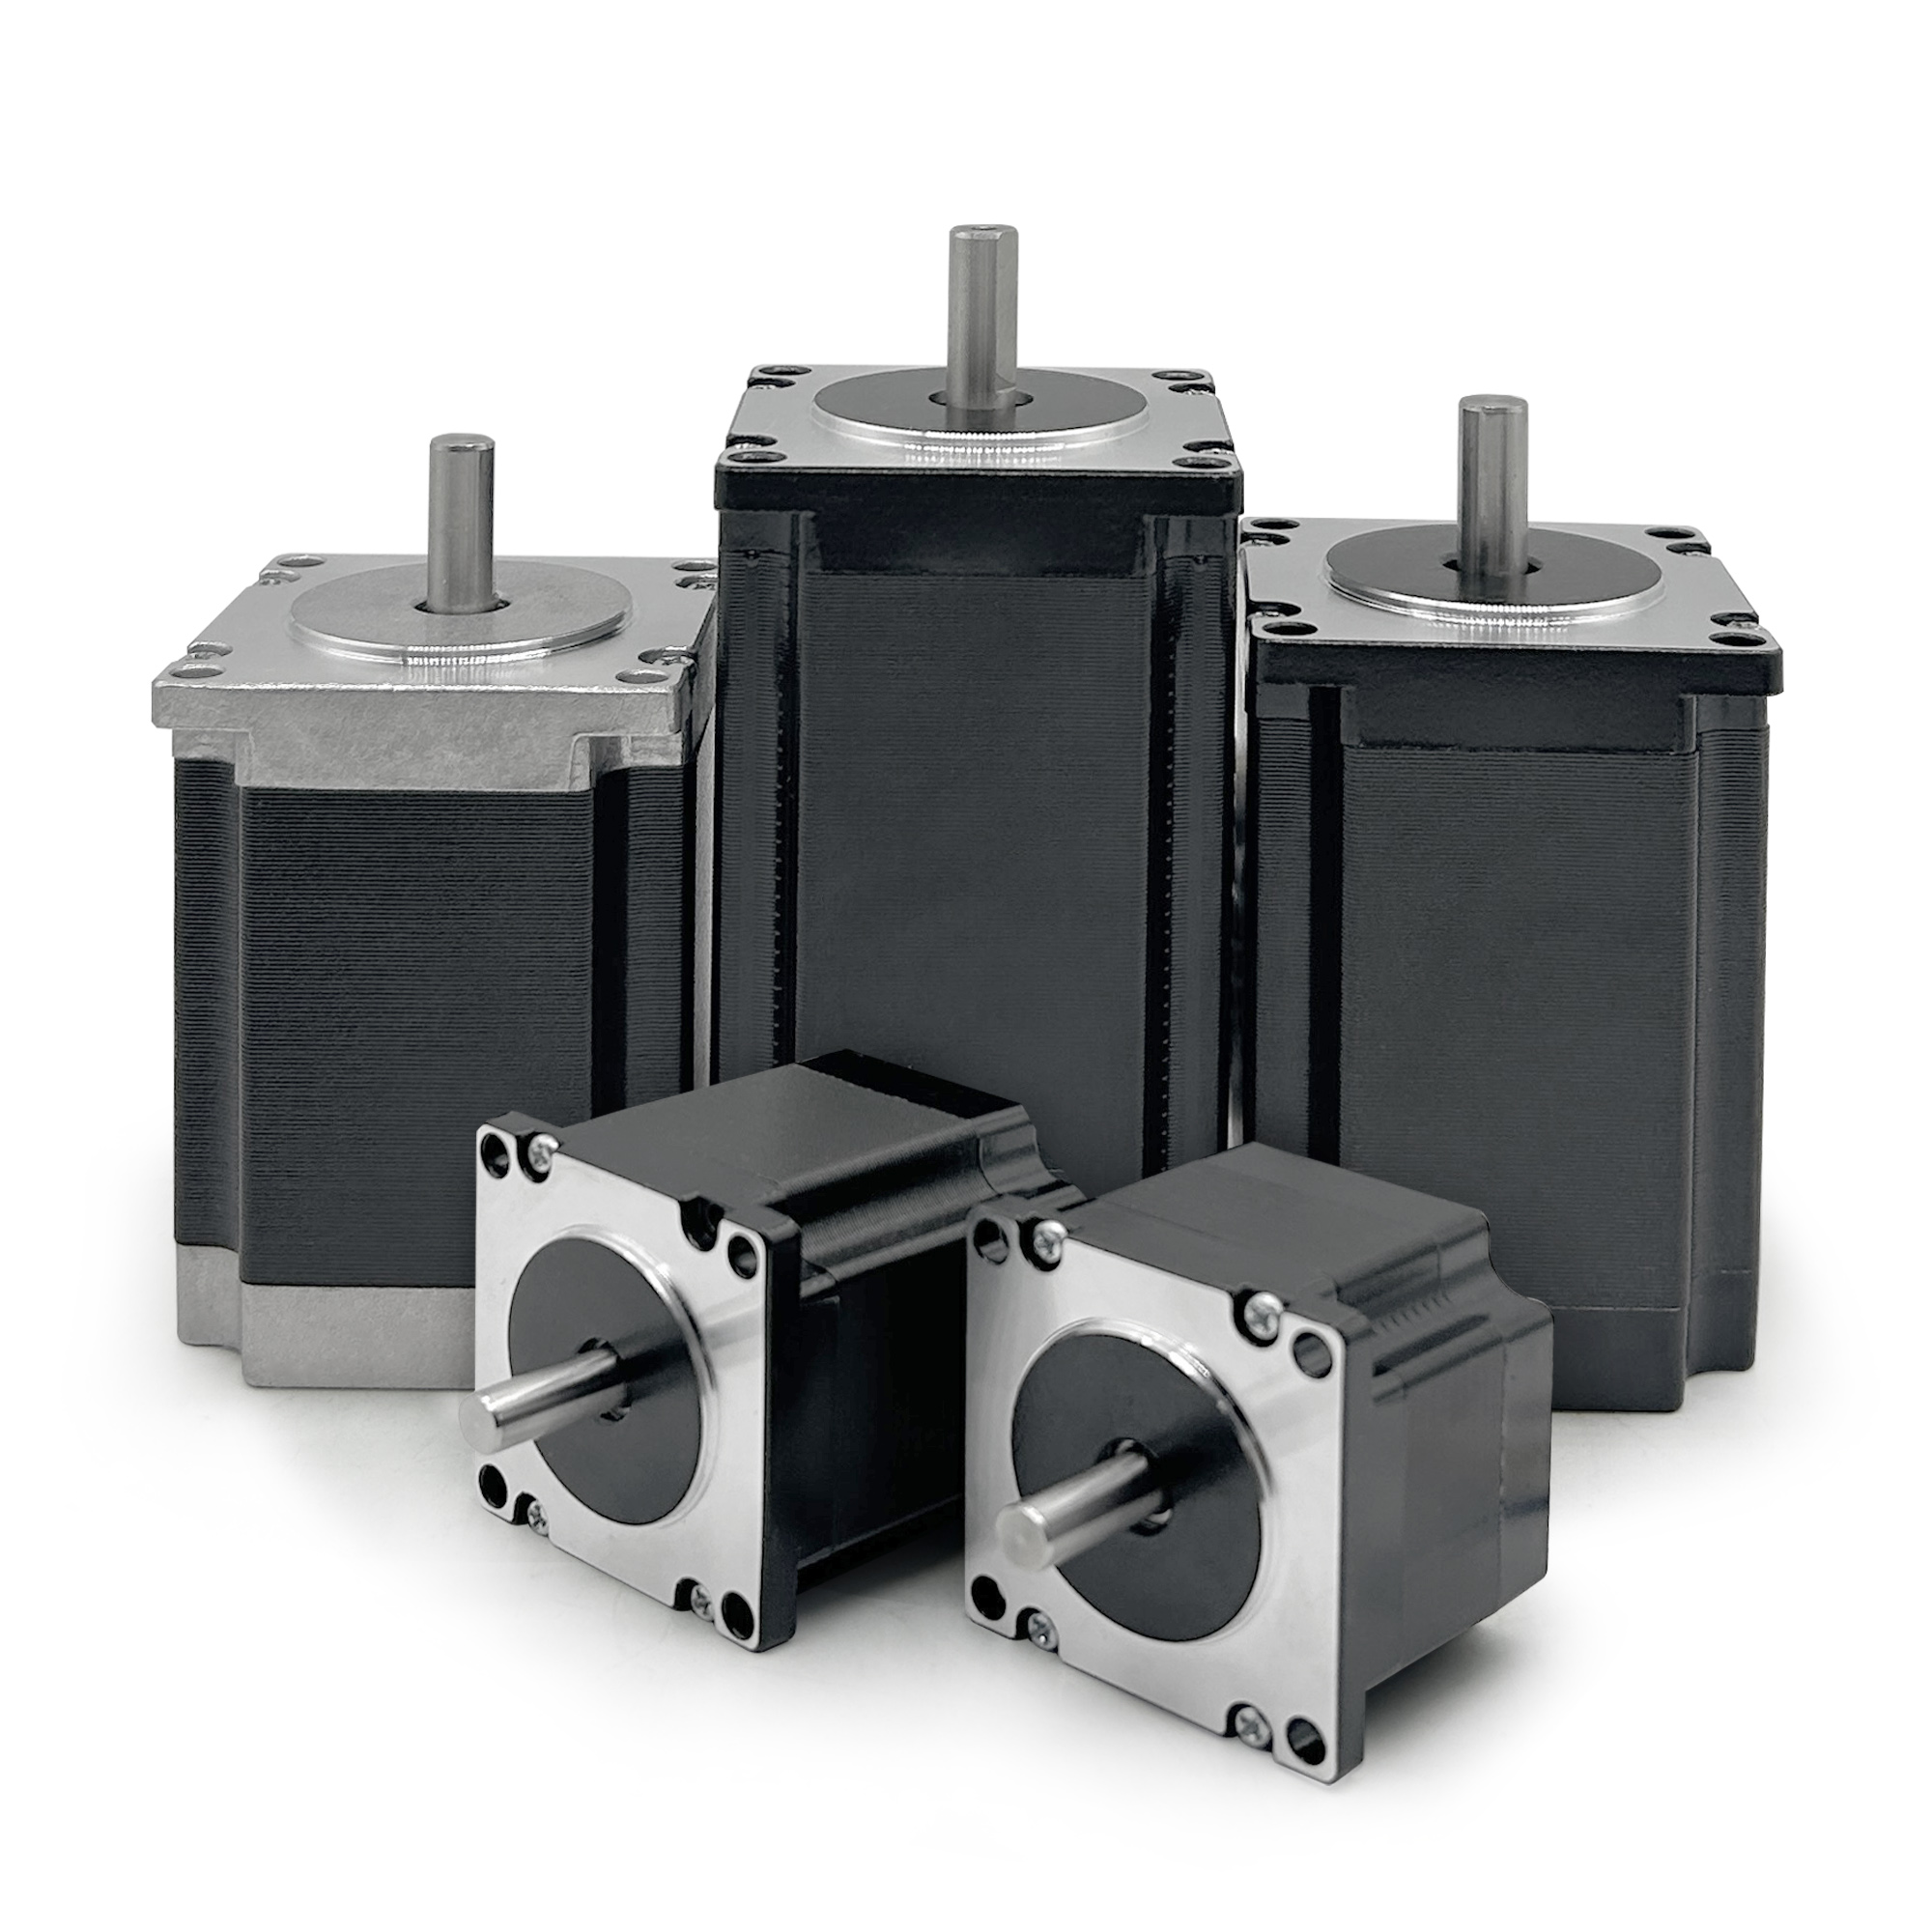
একটি বোঝার hybrid stepper motor এই গতি-থেকে-সূক্ষ্মতা বাণিজ্যিক ভারসাম্য পরিচালনা করতে হলে ইলেকট্রোম্যাগনেটিক নীতি, ড্রাইভার ক্ষমতা এবং বাস্তব অ্যাপ্লিকেশনের সীমাবদ্ধতা সম্পর্কে জ্ঞান প্রয়োজন। যেকোনো hybrid stepper motor এর কার্যকারিতা সীমা নির্ধারিত হয় স্টেপ রেজোলিউশন, বৈদ্যুতিক ডিজাইন এবং নিয়ন্ত্রণ ইলেকট্রনিক্সের গুণগত মান দ্বারা। সঠিকভাবে বাস্তবায়িত হলে, একটি hybrid stepper motor স্মুথ ত্বরণ বক্ররেখা, ভবিষ্যদ্বাণীযোগ্য টর্ক প্রোফাইল এবং জটিল ফিডব্যাক সিস্টেম ছাড়াই সঠিক অবস্থান ট্র্যাকিং প্রদান করতে পারে, যা অসংখ্য শিল্প মোশন কন্ট্রোল পরিস্থিতিতে এটিকে পছন্দনীয় বিকল্প করে তোলে।
ইলেকট্রোম্যাগনেটিক আর্কিটেকচার এবং ডিজাইন নীতি
স্থায়ী চুম্বক এবং রিলাকট্যান্স একীকরণ
একটির মূল সুবিধা hybrid stepper motor এর মূল শক্তি রয়েছে একটি একীকৃত ডিজাইন পদ্ধতিতে। একটি hybrid stepper motor স্থায়ী চুম্বক রোটার এবং রোটার ও স্টেটর উভয়েরই সফট-আয়রন দাঁত একত্রিত করে, যা শক্তিপ্রয়োগের সময় সমান্তরাল হওয়ার জন্য একাধিক চুম্বকীয় মেরু তৈরি করে। এই আর্কিটেকচার সক্ষম করে hybrid stepper motor স্থায়ী চুম্বক ডিজাইনের তুলনায় উচ্চতর হোল্ডিং টর্ক উৎপন্ন করতে এবং প্রতিরোধক মোটরগুলির তুলনায় ভালো গতি পারফরম্যান্স বজায় রাখতে। একটি hybrid stepper motor এর দাঁতের জ্যামিতি নির্ভুলভাবে উৎপাদিত হয় যাতে সঙ্গতিপূর্ণ সামঞ্জস্য এবং পুনরাবৃত্তিযোগ্য অবস্থান নিশ্চিত করা যায়, ফলে মোটরটি বিদ্যুৎ বিচ্ছিন্নতা বা বাহ্যিক লোডের সময়ও অবস্থান নির্ভরযোগ্যভাবে ধরে রাখতে পারে।
একটি hybrid stepper motor এ ইলেকট্রোম্যাগনেটিক ফিল্ড বণ্টন শক্তিশালী ডেটেন্ট টর্ক উৎপন্ন করার জন্য অপ্টিমাইজ করা হয়, যা মোটরকে লোড বিঘ্নন প্রতিরোধ করতে এবং কোণিক অবস্থানের নির্ভুলতা বজায় রাখতে সাহায্য করে। একটি hybrid stepper motor কে অন্যান্য মোটর প্রকারের সঙ্গে তুলনা করার সময়, প্রকৌশলীরা প্রায়শই লক্ষ করেন যে hybrid stepper motor উত্তম অবস্থান পুনরাবৃত্তিযোগ্যতা প্রদান করে, কারণ স্থায়ী চুম্বক উপাদানটি একটি সঙ্গতিপূর্ণ ভিত্তি চুম্বকীয়করণ প্রদান করে, আর প্রতিরোধক উপাদানগুলি সূক্ষ্ম-রেজোলিউশন স্টেপিং নিশ্চিত করে। এই সহযোগিতা অর্থ হলো যে একটি hybrid stepper motor ছোটো বৈদ্যুতিক প্রবাহ পরিবর্তনের সাথে সম্পূর্ণ টর্ক আউটপুট বজায় রেখে কাজ করতে পারে, যা তাপ উৎপাদন কমায় এবং চলমান কাজের অ্যাপ্লিকেশনে মোটরের আয়ু বৃদ্ধি করে।
ধাপ রেজোলিউশন এবং নির্ভুলতা নিয়ন্ত্রণ
ধাপ রেজোলিউশন হলো সেই বৈশিষ্ট্য যেখানে একটি hybrid stepper motor সহজ মোটর ডিজাইন থেকে সত্যিকার অর্থে নিজেকে আলাদা করে। একটি স্ট্যান্ডার্ড hybrid stepper motor সাধারণত ফুল-স্টেপ মোডে প্রতি ধাপে ১.৮ ডিগ্রি কোণ অফার করে, কিন্তু মাইক্রোস্টেপিং প্রযুক্তি একটি hybrid stepper motor কে ১৬, ৩২ বা এমনকি ২৫৬টি ধাপে পূর্ণ ঘূর্ণন অর্জন করতে সক্ষম করে। এই মাইক্রোস্টেপিং ক্ষমতার ফলে একটি hybrid stepper motor মসৃণ ও নির্ভুল গতি প্রদান করতে পারে যাতে কম্পন ন্যূনতম হয়, ফলে এটি উচ্চ নির্ভুলতা ও শান্ত অপারেশন দুটোই দাবি করা অ্যাপ্লিকেশনের জন্য উপযুক্ত হয়। ড্রাইভার ইলেকট্রনিক্স একটি hybrid stepper motor , এর রেজোলিউশন সম্ভাবনা সর্বোচ্চ করে তোলার ক্ষেত্রে গুরুত্বপূর্ণ ভূমিকা পালন করে, কারণ মাইক্রোস্টেপিংয়ের জন্য উন্নত ধরনের কারেন্ট ওয়েভফর্ম জেনারেশন প্রয়োজন।
যখন একটি hybrid stepper motor মাইক্রোস্টেপিং মোডে অপারেট করলে, রোটার পূর্ণ চৌম্বক পোল অ্যালাইনমেন্টের মধ্যবর্তী অবস্থানগুলো অতিক্রম করে। এই পদ্ধতির ফলে একটি hybrid stepper motor মসৃণতার দিক থেকে প্রায় সার্ভো মোটরের মতো আচরণ করে, যদিও এটি ওপেন-লুপ নিয়ন্ত্রণের সরলতা এবং স্টেপার প্রযুক্তির সংজ্ঞায়িত কম খরচ বজায় রাখে। একটি hybrid stepper motor মাইক্রোস্টেপিং-এর অধীনে এটি ড্রাইভারের বিট গভীরতা এবং বর্তমান নির্ভুলতার সমানুপাতিক থাকে, তাই উপাদান নির্বাচন সরাসরি আপনার দ্বারা প্রদত্ত কার্যকরী রেজোলিউশনকে প্রভাবিত করে hybrid stepper motor ইনস্টলেশন।
গতি পারফরম্যান্স এবং টর্ক বৈশিষ্ট্য
মোটর অপারেশনে টর্ক-গতি বাণিজ্য-অফ
প্রতি hybrid stepper motor একটি বৈশিষ্ট্যপূর্ণ টর্ক-গতি বক্ররেখা প্রদর্শন করে যা এর ব্যবহারিক অপারেটিং এনভেলপ নির্ধারণ করে। নিম্ন গতিতে, একটি hybrid stepper motor সম্পূর্ণ হোল্ডিং টর্ক এবং অসাধারণ অবস্থান নির্ণয় নির্ভুলতা প্রদান করে, যা নির্ভুল অবস্থান নির্ণয়ের কাজের জন্য আদর্শ। তবে, স্টেপিং ফ্রিক uয়েন্সি বৃদ্ধি পেলে, একটি hybrid stepper motor এর টর্ক আউটপুট ব্যাক-ইএমএফ প্রভাব এবং ওয়াইন্ডিং ইন্ডাকট্যান্স সীমাবদ্ধতার কারণে হ্রাস পাওয়া শুরু করে। এই টর্ক হ্রাসের ঢাল বিভিন্ন hybrid stepper motor ডিজাইনের মধ্যে উল্লেখযোগ্যভাবে পরিবর্তিত হয়, যা কয়েল ইম্পিড্যান্স, স্থায়ী চুম্বকের শক্তি এবং পোল টুথ পিচের উপর নির্ভর করে
ড্রাইভার ইলেকট্রনিক্স একটি hybrid stepper motor সিস্টেমের গতি ক্ষমতাকে উল্লেখযোগ্যভাবে প্রভাবিত করে। একটি ভালোভাবে ডিজাইন করা ড্রাইভার একটি hybrid stepper motor ভোল্টেজ বুস্টিং এবং কারেন্ট নিয়ন্ত্রণ অপ্টিমাইজেশনের মতো পদ্ধতির মাধ্যমে উচ্চ গতিতে উচ্চতর টর্ক বজায় রাখা। যখন উচ্চ গতি এবং সঠিক নিয়ন্ত্রণ নির্ভুলতা উভয়ই প্রয়োজন হয় এমন কোনো অ্যাপ্লিকেশনের জন্য একটি hybrid stepper motor নির্বাচন করা হয়, তখন প্রকৌশলীদের মোটরের স্পেসিফিকেশন এবং ড্রাইভারের ক্ষমতার মধ্যে সাবধানে মিল করতে হয়। hybrid stepper motor নিয়ন্ত্রণ ইলেকট্রনিক্সের মান প্রায়শই নির্ধারণ করে যে তাত্ত্বিক গতি রেটিংটি কি ব্যবহারিক কার্যকারিতায় রূপান্তরিত হয় কিনা।
ত্বরণ এবং গতিশীল প্রতিক্রিয়া
একটি hybrid stepper motor স্টেপ নির্ভুলতা বজায় রেখে মসৃণভাবে ত্বরান্বিত হওয়া মোশন কন্ট্রোল সিস্টেমগুলিতে একটি প্রধান কার্যকারিতা পার্থক্যকারী বৈশিষ্ট্য। একটি hybrid stepper motor সঠিকভাবে চালিত হলে দ্রুত ত্বরণ অর্জন করতে পারে, কিন্তু স্টেপ হারানো প্রতিরোধ করতে ত্বরণ প্রোফাইলটি সাবধানে পরিচালনা করা আবশ্যিক। যদি ত্বরণের হার কোনো hybrid stepper motor এর স্টেপগুলির মধ্যে মসৃণভাবে সংক্রমণ করার ক্ষমতা অতিক্রম করে, তবে মোটরটি হয় স্টেপ হারাবে অথবা অত্যধিক কম্পন অনুভব করবে। আধুনিক মোটর কন্ট্রোলারগুলি hybrid stepper motor ত্বরণ প্রোফাইলকে নির্ভুল র্যাম্প হার এবং কারেন্ট প্রোফাইল সহ প্রোগ্রাম করার অনুমতি দেয়।
একটি স্টেপার মোটরের হোল্ডিং টর্ক hybrid stepper motor গতি বা লোডের উপর নির্ভর করে পরিবর্তিত হয় না, যার ফলে নির্ভরযোগ্য গতি নিয়ন্ত্রণ নিশ্চিত করে এমন ত্বরণ প্রোফাইল ডিজাইন করা সম্ভব হয়। একবার hybrid stepper motor তার প্রোগ্রাম করা গতি অর্জন করলে, নিয়ন্ত্রণ ব্যবস্থা অবস্থান বজায় রাখতে ড্রাইভার কারেন্ট হ্রাস করতে পারে এবং একইসাথে বৈদ্যুতিক শক্তি সংরক্ষণ করতে পারে। এই দক্ষতা ব্যাটারি-চালিত বা শক্তি-সচেতন অ্যাপ্লিকেশনগুলিতে বিশেষভাবে মূল্যবান, যেখানে একটি hybrid stepper motor সূক্ষ্ম গতি সরবরাহ করতে পারে এবং শক্তি খরচ ন্যূনতম রাখতে পারে। একটি hybrid stepper motor এর ত্বরণের অধীনে গতিশীল আচরণ মোটর-ড্রাইভার ব্যবস্থার সামগ্রিক গুণগত মান ও প্রতিক্রিয়াশীলতা সম্পর্কে অনেক কিছু প্রকাশ করে।
শিল্প অ্যাপ্লিকেশন এবং নিয়ন্ত্রণ বাস্তবায়ন
সূক্ষ্ম অবস্থান নির্ধারণ এবং পুনরাবৃত্তিযোগ্যতা
যে বৈশিষ্ট্যটি একটিকে hybrid stepper motor সূক্ষ্ম অবস্থান নির্ধারণের জন্য আদর্শ করে তোলে, তা হলো এর ক্ষমতা যা প্রায় কোনো অবস্থান বিচ্যুতি ছাড়াই হাজার হাজার অভিন্ন গতি নির্ভরযোগ্যভাবে সম্পাদন করে। একটি hybrid stepper motor স্বয়ংক্রিয় উৎপাদন সরঞ্জামে ব্যবহৃত হয় যা মিলিয়ন সাইকেল ধরে ডিগ্রির একটি ভগ্নাংশের মধ্যে অবস্থান নির্ভুলতা বজায় রাখতে পারে, ফিডব্যাক সেন্সর বা ক্যালিব্রেশন সমন্বয় ছাড়াই। এই পুনরাবৃত্তিযোগ্যতা প্রতিটি hybrid stepper motor ডিজাইনে অন্তর্নির্হিত ডেটেন্ট টর্ক এবং চৌম্বক পোল সাইনক্রোনাইজেশন ব্যবস্থা থেকে উদ্ভূত হয়। সেমিকন্ডাক্টর উৎপাদন, চিকিৎসা যন্ত্রপাতি সংযোজন এবং পরীক্ষাগার স্বয়ংক্রিয়করণ সহ বিভিন্ন শিল্প ক্ষেত্র এই পুনরুত্পাদনযোগ্য নির্ভুলতার জন্য বিশেষভাবে hybrid stepper motor প্রযুক্তির উপর নির্ভর করে।
যখন একটি hybrid stepper motor উৎপাদন সিস্টেমে একীভূত করা হলে, ইঞ্জিনিয়াররা অবস্থান ট্র্যাকিংয়ের জন্য কোনো বাহ্যিক এনকোডার বা ফিডব্যাক ব্যবস্থার প্রয়োজন হয় না বলে সুবিধা পান। এটি ইনস্টলেশনকে সহজ করে, ওয়্যারিং জটিলতা কমায় এবং সার্ভো মোটর সমাধানের তুলনায় মোট সিস্টেম খরচ কমায়। একটি hybrid stepper motor সিস্টেম বন্ধ-লুপ সার্ভো সিস্টেমগুলির জন্য প্রয়োজনীয় টিউনিং ও ক্যালিব্রেশন চক্রগুলি ছাড়াই ভবিষ্যদ্বাণীযোগ্য কার্যকারিতা অর্জন করে। একটি hybrid stepper motor এর ওপেন-লুপ নিয়ন্ত্রণ প্যারাডাইম সেইসব অ্যাপ্লিকেশনের জন্য বিশেষভাবে আকর্ষক যেখানে সিস্টেমের বিশ্বস্ততা এবং সরলতা সর্বোচ্চ গুরুত্বপূর্ণ বিষয়।
গতি অপ্টিমাইজেশন এবং লোড ম্যাচিং
একটি থেকে আদর্শ কার্যকারিতা অর্জন করতে hybrid stepper motor মোটরের বিশেষকরণগুলির প্রকৃত প্রয়োগের প্রয়োজনীয়তার সাথে সাবধানে মিলিয়ে নেওয়া প্রয়োজন। প্রকৃত লোডের তুলনায় অতিরিক্ত টর্ক ক্ষমতা নিয়ে নির্বাচিত একটি hybrid stepper motor বেশি বৈদ্যুতিক শক্তি খরচ করবে এবং অপ্রয়োজনীয় তাপ উৎপন্ন করবে। বিপরীতভাবে, প্রয়োগের জন্য অপর্যাপ্ত আকারের একটি hybrid stepper motor সম্ভবত স্টেপ হারাবে বা স্থানান্তরিত অবস্থায় অপর্যাপ্ত ত্বরণ অনুভব করবে। একটি hybrid stepper motor টর্ক-গতি বক্ররেখাটি সম্পূর্ণ গতি প্রোফাইল জুড়ে জড়তা, ঘর্ষণ এবং বহিঃস্থ লোডের সমন্বিত চাহিদার বিরুদ্ধে বিশ্লেষণ করা আবশ্যিক।
একটি hybrid stepper motor গতি-সমালোচনীয় প্রয়োগের জন্য, ড্রাইভার কারেন্ট এবং মাইক্রোস্টেপিং রেজোলিউশনের পছন্দ সরাসরি গতি ক্ষমতা এবং নিয়ন্ত্রণ নির্ভুলতা উভয়কেই প্রভাবিত করে। ফুল-স্টেপ মোডে চালিত একটি hybrid stepper motor উচ্চতর গতি অর্জন করে কিন্তু বেশি কম্পন এবং কম মসৃণতা সহ। একই hybrid stepper motor ১৬-মাইক্রোস্টেপ অথবা ৩২-মাইক্রোস্টেপ মোডে সর্বোচ্চ গতি কিছুটা হারানো হয়, কিন্তু এটি আরও মসৃণ গতি এবং উন্নত নিয়ন্ত্রণ নির্ভুলতা প্রদান করে। প্রতিটি অ্যাপ্লিকেশনের জন্য প্রয়োজনীয় গতি-বনাম-নির্ভুলতা ভারসাম্যের উপর নির্ভর করে সর্বোত্তম hybrid stepper motor কনফিগারেশন এবং ড্রাইভার কৌশল।
প্রশ্নোত্তর
একটি হাইব্রিড স্টেপার মোটর উচ্চ গতিতে নির্ভুলতা বজায় রাখতে পারবে কিনা তা কী নির্ধারণ করে?
একটি hybrid stepper motor উচ্চ গতিতে নির্ভুলতা বজায় রাখতে পারা মূলত ড্রাইভারের মান, মাইক্রোস্টেপিং রেজোলিউশন এবং লোড ইনারশিয়ার উপর নির্ভর করে। একটি hybrid stepper motor উন্নত কারেন্ট নিয়ন্ত্রণ এবং সঠিক ত্বরণ প্রোফাইলিং সহ ড্রাইভার স্টেপিং ফ্রিক uয়েন্সি বৃদ্ধি পেলেও নির্ভুলতা বজায় রাখতে পারে। তবে, যদি গতির প্রয়োজনীয়তা BYD টর্ক-গতি কার্ভে নির্দিষ্ট ক্ষমতাকে অতিক্রম করে, তবে মোটর স্টেপগুলির মধ্যে নির্ভরযোগ্যভাবে সংক্রমণ করতে ব্যর্থ হওয়ায় নির্ভুলতা হ্রাস পেতে পারে। লোড ইনারশিয়াও গতি পারফরম্যান্সকে প্রভাবিত করে; উচ্চতর ইনারশিয়াল লোডগুলি মসৃণ ত্বরণ অর্জনের জন্য মোটর থেকে অধিক টর্ক চায়, যা সম্ভাব্য গতির সীমা নির্ধারণ করতে পারে। hybrid stepper motor টর্ক-গতি কার্ভ, নির্ভুলতা হ্রাস পেতে পারে যখন মোটর স্টেপগুলির মধ্যে নির্ভরযোগ্যভাবে সংক্রমণ করতে ব্যর্থ হয়। লোড ইনারশিয়াও গতি পারফরম্যান্সকে প্রভাবিত করে; উচ্চতর ইনারশিয়াল লোডগুলি মসৃণ ত্বরণ অর্জনের জন্য মোটর থেকে অধিক টর্ক চায়, যা সম্ভাব্য গতির সীমা নির্ধারণ করতে পারে। hybrid stepper motor মোটর থেকে মসৃণ ত্বরণ অর্জনের জন্য অধিক টর্ক চায়, যা সম্ভাব্য গতির সীমা নির্ধারণ করতে পারে।
একটি হাইব্রিড স্টেপার মোটর কি গতি এবং নিয়ন্ত্রণ নির্ভুলতা উভয়ই প্রয়োজন হওয়া অ্যাপ্লিকেশনগুলিতে সার্ভো মোটরের পরিবর্তে ব্যবহার করা যেতে পারে?
অনেক অ্যাপ্লিকেশনে, একটি hybrid stepper motor সার্ভো মোটরের তুলনায় কম মোট খরচে সমতুল্য বা উচ্চতর কার্যকারিতা প্রদান করতে পারে। একটি hybrid stepper motor স্বতঃস্ফূর্তভাবে অবস্থান ধরে রাখার ক্ষমতা, পুনরাবৃত্তিযোগ্য নির্ভুলতা এবং জটিল ফিডব্যাক টিউনিং ছাড়াই সরল ওপেন-লুপ নিয়ন্ত্রণ প্রদান করে। তবে, খুব উচ্চ গতি, পরিবর্তনশীল লোড শর্ত বা রিয়েল-টাইম লোড ফিডব্যাক প্রয়োজন হওয়া অ্যাপ্লিকেশনগুলি সার্ভো প্রযুক্তি থেকে উপকৃত হতে পারে। একটি hybrid stepper motor লোড শর্তগুলি ভবিষ্যদ্বাণী করা যায় এমন এবং অবস্থান নির্ভুলতা সর্বোচ্চ গুরুত্বপূর্ণ হওয়া অ্যাপ্লিকেশনগুলির জন্য আদর্শভাবে উপযুক্ত, যেখানে সার্ভো মোটরগুলি গতিশীল পরিবেশে উত্কৃষ্ট কার্যকারিতা দেখায় যেখানে দ্রুত লোড কম্পেনসেশন প্রয়োজন।
মাইক্রোস্টেপিং প্রযুক্তি কীভাবে একটি হাইব্রিড স্টেপার মোটরের নিয়ন্ত্রণ নির্ভুলতা উন্নত করে?
মাইক্রোস্টেপিং একটি hybrid stepper motor কে উন্নত করে যার মাধ্যমে প্রতিটি পূর্ণ স্টেপকে উন্নত কারেন্ট ওয়েভফর্ম নিয়ন্ত্রণের মাধ্যমে ছোটো ছোটো মধ্যবর্তী অবস্থানে বিভক্ত করা হয়। রোটর যেন বিচ্ছিন্ন চৌম্বক মেরু অবস্থানগুলির মধ্যে লাফিয়ে না যায়, বরং একটি hybrid stepper motor মাইক্রোস্টেপিং-এর অধীনে এটি অনেকগুলি মধ্যবর্তী কোণের মধ্য দিয়ে নিষ্প্রয়াসে চলে, যা কম্পন উল্লেখযোগ্যভাবে হ্রাস করে এবং গতির নিষ্প্রয়াসতা উন্নত করে। এটি একটি hybrid stepper motor সার্ভো-মোটর-এর মতো নিষ্প্রয়াসতা প্রদান করতে সক্ষম করে, যদিও এটি ওপেন-লুপ সরলতা বজায় রাখে। উচ্চতর মাইক্রোস্টেপিং রেজোলিউশন মানে এর থেকে আরও সূক্ষ্ম অবস্থান বৃদ্ধি hybrid stepper motor , যা অ্যাপ্লিকেশনগুলিকে আরও ব্যয়বহুল মোটর প্রযুক্তিতে আপগ্রেড না করেই আরও সূক্ষ্ম নিয়ন্ত্রণ অর্জন করতে সক্ষম করে।
বিষয়সূচি
- ইলেকট্রোম্যাগনেটিক আর্কিটেকচার এবং ডিজাইন নীতি
- গতি পারফরম্যান্স এবং টর্ক বৈশিষ্ট্য
- শিল্প অ্যাপ্লিকেশন এবং নিয়ন্ত্রণ বাস্তবায়ন
-
প্রশ্নোত্তর
- একটি হাইব্রিড স্টেপার মোটর উচ্চ গতিতে নির্ভুলতা বজায় রাখতে পারবে কিনা তা কী নির্ধারণ করে?
- একটি হাইব্রিড স্টেপার মোটর কি গতি এবং নিয়ন্ত্রণ নির্ভুলতা উভয়ই প্রয়োজন হওয়া অ্যাপ্লিকেশনগুলিতে সার্ভো মোটরের পরিবর্তে ব্যবহার করা যেতে পারে?
- মাইক্রোস্টেপিং প্রযুক্তি কীভাবে একটি হাইব্রিড স্টেপার মোটরের নিয়ন্ত্রণ নির্ভুলতা উন্নত করে?