
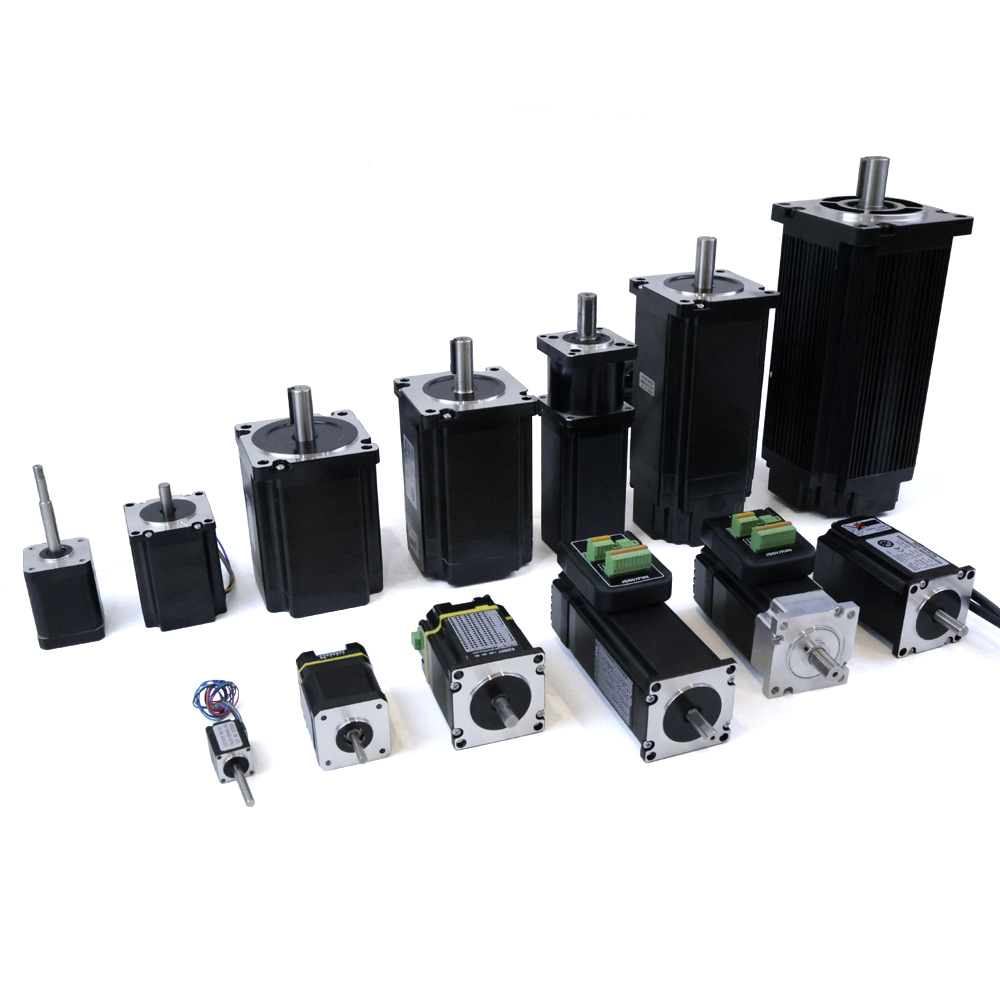
Trh hybridní krokový motor představuje kritický technický úspěch v oblasti systémů řízení pohybu, navržený tak, aby řešil základní výzvu rovnováhy mezi otáčkovou rychlostí a polohovou přesností. Na rozdíl od tradičních konstrukcí krokových motorů hybridní krokový motor kombinuje výhody technologií s trvalým magnetem i s proměnnou reluktancí a vytváří tak platformu, na níž mohou výrobci i inženýři dosáhnout vyšší hustoty točivého momentu při zachování výjimečné přesnosti udržení polohy. Tato rovnováha není náhodná, nýbrž výsledkem sofistikovaných mechanických a elektromagnetických návrhových rozhodnutí, která umožňují hybridní krokový motor spolehlivý provoz v různorodých průmyslových aplikacích – od přesné výroby po instrumentaci lékařských zařízení.
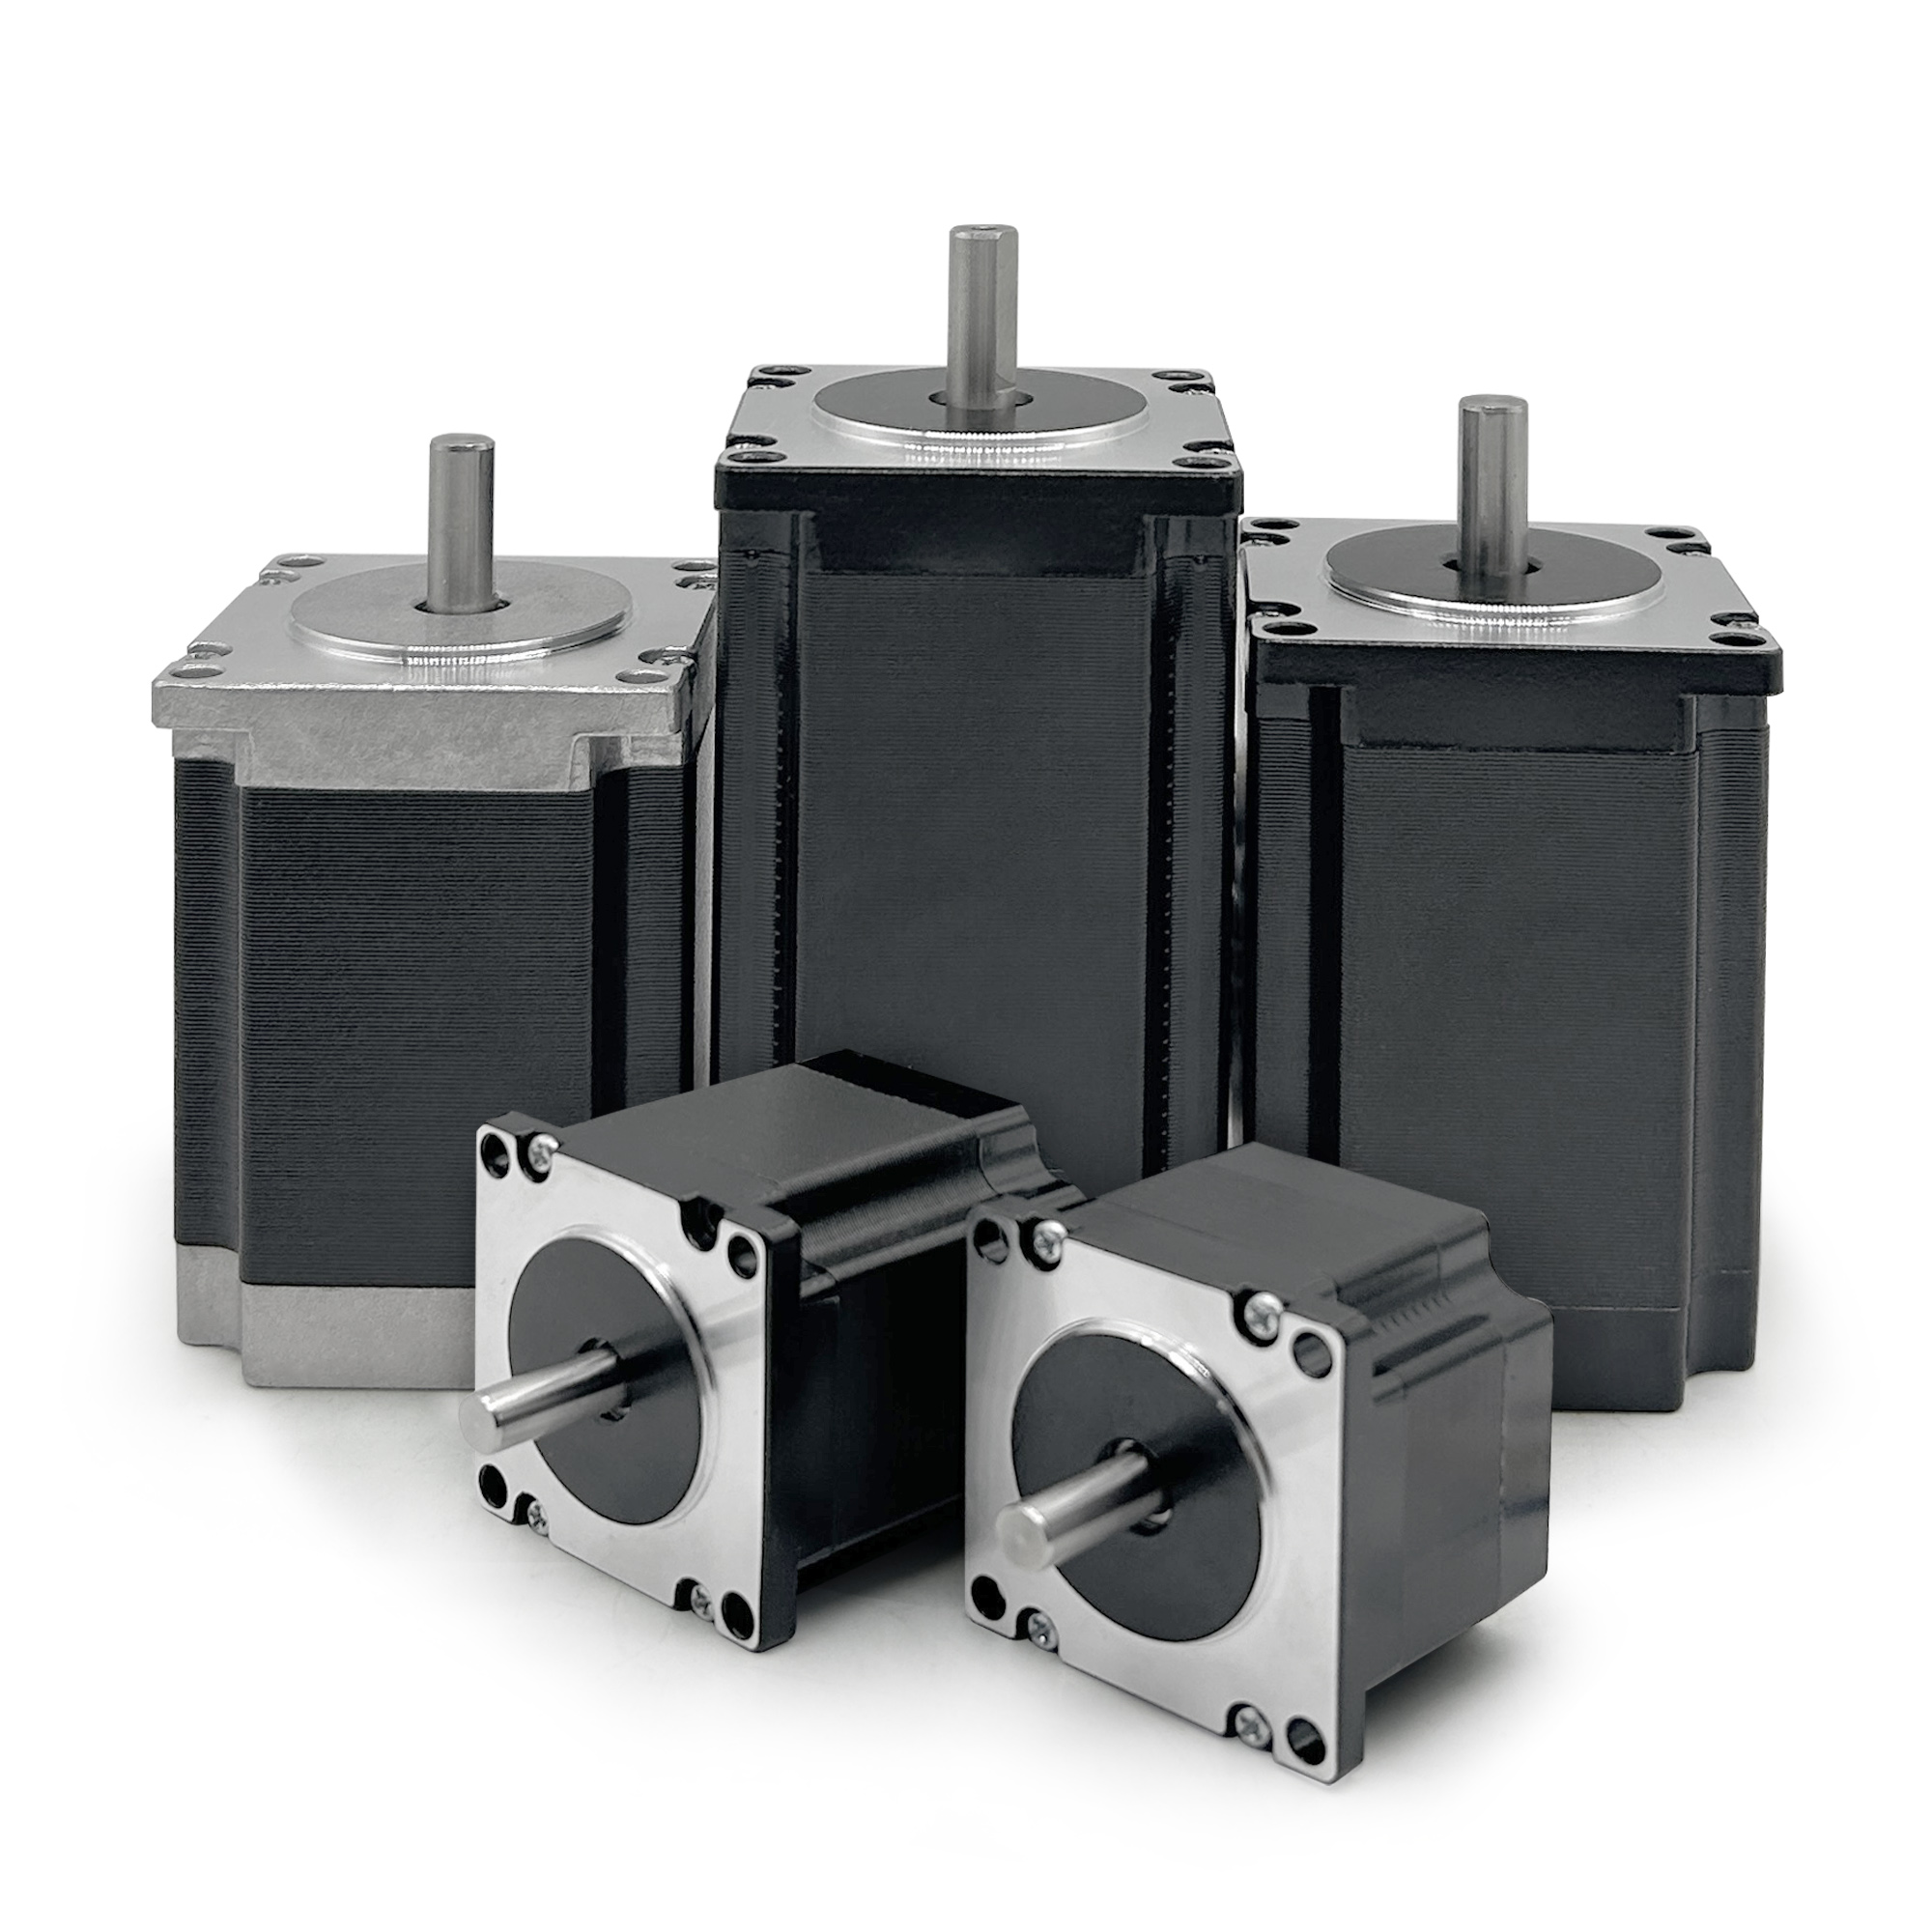
Porozumění, jak hybridní krokový motor správné řízení tohoto kompromisu mezi rychlostí a přesností vyžaduje znalost elektromagnetických principů, možností ovladače a reálných provozních omezení daných konkrétní aplikací. Výkonový rozsah jakéhokoli hybridní krokový motor je určen rozlišením kroku, elektrickým návrhem a kvalitou řídicí elektroniky. Při správné implementaci hybridní krokový motor dokáže poskytnout hladké křivky zrychlení, předvídatelné charakteristiky točivého momentu a přesné sledování polohy bez nutnosti složitých zpětnovazebních systémů, čímž se stává preferovanou volbou pro bezpočet průmyslových scénářů řízení pohybu.
Elektromagnetická architektura a návrhové principy
Integrace trvalého magnetu a reluktance
Hlavní výhodou hybridní krokový motor spočívá v jeho integrovaném přístupu k návrhu. A hybridní krokový motor kombinuje rotor s trvalými magnety s měkkými železnými zuby jak na rotoru, tak na statoru, čímž vznikají více magnetických pólů, které se při napájení zarovnávají. Tato architektura umožňuje hybridní krokový motor vygenerovat vyšší udržovací točivý moment než konstrukce s trvalými magnety, přičemž zároveň zachovává lepší výkon při vysokých otáčkách než reluktanční motory. Geometrie zubů hybridní krokový motor je vyrobena s vysokou přesností, aby zajistila konzistentní zarovnání a opakovatelné nastavení polohy, což umožňuje motoru spolehlivě udržovat polohu i za přerušení napájení nebo při působení vnějších zátěží.
Rozložení elektromagnetického pole v hybridní krokový motor je optimalizován tak, aby vytvářel vysoký záložní krouticí moment, čímž motor odolává rušivým vlivům zatížení a udržuje přesnost úhlové polohy. Při porovnávání hybridní krokový motor s jinými typy motorů často inženýři pozorují, že hybridní krokový motor dosahuje vyšší opakovatelnosti polohování, protože součást s trvalým magnetem poskytuje konzistentní základní magnetizaci, zatímco prvky reluktance zajišťují krokování s jemným rozlišením. Tato synergická interakce umožňuje, aby hybridní krokový motor provozován s menšími výkyvy elektrického proudu při zachování plného výstupního krouticího momentu, čímž se snižuje tvorba tepla a prodlužuje se životnost motoru v aplikacích s nepřetržitým provozem.
Rozlišení kroku a přesná regulace
Rozlišení kroku je oblast, ve které se hybridní krokový motor skutečně odlišuje od jednodušších konstrukcí motorů. Standardní hybridní krokový motor obvykle nabízí 1,8 stupně na krok v režimu plného kroku, avšak technologie mikrokrokování umožňuje hybridní krokový motor dosáhnout 16, 32 nebo dokonce 256 kroků na jednu plnou otáčku. Tato schopnost mikrokrokování znamená, že hybridní krokový motor může poskytnout hladký, přesný pohyb s minimální vibrací, což jej činí vhodným pro aplikace vyžadující jak přesnost, tak tichý provoz. Řídicí elektronika hraje klíčovou roli při využití tohoto potenciálu rozlišení u hybridní krokový motor , neboť mikrokrokování vyžaduje sofistikovanou generaci průběhu proudu.
Když hybridní krokový motor pracuje v mikrokrokovacím režimu, rotor se pohybuje přes mezilehlé polohy, které neodpovídají úplnému magnetickému zarovnání pólů. Tato technika umožňuje, aby se hybridní krokový motor chová téměř jako servomotor z hlediska hladkosti, přičemž si zachovává jednoduchost otevřené řídicí smyčky a nižší náklady, které jsou charakteristické pro krokové motory. Přesnost dosažená u hybridní krokový motor při mikrokrokování zůstává úměrná bitové hloubce a přesnosti proudu řídicí elektroniky, takže výběr komponent přímo ovlivňuje efektivní rozlišení poskytované vaším hybridní krokový motor instalace.
Výkon při rychlosti a charakteristiky krouticího momentu
Kompenzace mezi rychlostí a krouticím momentem při provozu motoru
Každý hybridní krokový motor vykazuje charakteristickou křivku krouticího momentu v závislosti na rychlosti, která definuje jeho praktický provozní rozsah. Při nízkých rychlostech hybridní krokový motor poskytuje plný udržovací krouticí moment a výjimečnou přesnost polohování, což jej činí ideálním pro úkoly přesného polohování. Avšak s rostoucí krokovou frekvencí se výstupní krouticí moment hybridní krokový motor začíná snižovat kvůli účinkům zpětného napětí (back-EMF) a omezením indukčnosti vinutí. Strmost tohoto poklesu krouticího momentu se mezi jednotlivými hybridní krokový motor významně liší v závislosti na impedanci cívek, síle trvalých magnetů a rozteči zubů pólových nástavců.
Elektronika řídicího zařízení výrazně ovlivňuje rychlostní schopnosti hybridní krokový motor systému. Dobře navržené řídicí zařízení může pomoci hybridní krokový motor udržet vyšší krouticí moment při zvýšených otáčkách pomocí technik jako zvyšování napětí a optimalizace regulace proudu. Při výběru hybridní krokový motor pro aplikaci vyžadující jak vysokou rychlost, tak zachovanou přesnost řízení, musí inženýři pečlivě sladit specifikace motoru s možnostmi řídicího zařízení. Kvalita hybridní krokový motor řídicí elektroniky často rozhoduje o tom, zda teoretické rychlostní hodnocení skutečně odpovídá praktickému výkonu.
Zrychlení a dynamická odezva
Schopnost hybridní krokový motor plynulé zrychlování při zachování přesnosti kroků je klíčovým faktorem, který odlišuje výkon systémů řízení pohybu. A hybridní krokový motor může dosáhnout rychlého zrychlení, pokud je správně řízena, avšak profil zrychlení je třeba pečlivě řídit, aby nedošlo ke ztrátě kroků. Pokud jsou rychlosti zrychlení vyšší než schopnost hybridní krokový motor přecházet hladce mezi kroky, motor buď zmešká kroky, nebo bude trpět nadměrným vibracemi. Moderní ovladače motorů umožňují hybridní krokový motor programovat profily zrychlení s přesnými náběhovými rychlostmi a profily proudu.
Udržovací krouticí moment hybridní krokový motor zůstává konstantní bez ohledu na rychlost nebo zátěž, což umožňuje navrhovat profily zrychlení, které zaručují spolehlivé řízení pohybu. Jakmile hybridní krokový motor dosáhne naprogramované rychlosti, řídicí systém může snížit proud ovladače, aby udržel polohu a současně šetřil elektrickou energii. Tato účinnost je zvláště cenná v aplikacích napájených bateriemi nebo aplikacích zaměřených na úsporu energie, kde hybridní krokový motor může poskytovat přesné pohyby při minimalizaci spotřeby energie. Dynamické chování hybridní krokový motor při zrychlení odhaluje mnoho o celkové kvalitě a odezvě systému motor-řadič.
Průmyslové aplikace a implementace řízení
Přesné umístění a opakovatelnost
Ideální pro přesné polohování je jeho schopnost spolehlivě provádět tisíce identických pohybů téměř bez jakéhokoli posunu polohy. A hybridní krokový motor použitý v automatickém výrobním zařízení může udržovat přesnost polohování v rámci zlomku stupně po milionech cyklů, aniž by vyžadoval zpětnovazební senzory nebo kalibrační úpravy. Tato opakovatelnost vyplývá z vnitřního držícího momentu (detent torque) a mechanismu zarovnání magnetických pólů zabudovaného do každého hybridní krokový motor návrhu. Průmyslové odvětví, jako je výroba polovodičů, montáž lékařských přístrojů a automatizace laboratoří, se přímo spoléhá na technologii hybridní krokový motor kvůli této reprodukovatelné přesnosti. hybridní krokový motor technologie
Při integraci hybridní krokový motor do výrobních systémů mají inženýři výhodu z toho, že sledování polohy nevyžaduje žádný externí enkodér ani zpětnou vazbu. To zjednodušuje instalaci, snižuje složitost zapojení a celkové náklady na systém ve srovnání s řešeními se servomotory. A hybridní krokový motor systém dosahuje předvídatelného výkonu bez nutnosti ladění a kalibrace, které vyžadují uzavřené servosystémy. Otevřená řídicí architektura hybridní krokový motor je proto zvláště atraktivní pro aplikace, kde jsou klíčovými požadavky spolehlivost a jednoduchost systému.
Optimalizace rychlosti a přizpůsobení zátěži
Dosáhnout optimálního výkonu od hybridní krokový motor vyžaduje pečlivé přizpůsobení parametrů motoru skutečným požadavkům aplikace. Pokud je hybridní krokový motor vybrán s nadměrnou točivou momentovou kapacitou vzhledem ke skutečné zátěži, spotřebuje více elektrické energie a vyvine nadbytečné teplo. Naopak hybridní krokový motor s nedostatečným výkonem pro danou aplikaci může za přechodných podmínek ztrácet kroky nebo nemít dostatečné zrychlení. Torzně-rychlostní charakteristika hybridní krokový motor musí být analyzován vzhledem k kombinovaným požadavkům setrvačnosti, tření a vnější zátěže po celém průběhu pohybu.
Při konfiguraci hybridní krokový motor pro aplikace kritické z hlediska rychlosti ovlivňují volba proudového nastavení řadiče a rozlišení mikrokrokování přímo jak dosažitelnou rychlost, tak přesnost řízení. hybridní krokový motor pracující v režimu plného kroku dosahuje vyšších rychlostí, avšak s větším vibracemi a nižší hladkostí pohybu. Naopak provoz stejného hybridní krokový motor v režimu 16-mikrokroků nebo 32-mikrokroků mírně snižuje maximální rychlost, ale zajišťuje hladší pohyb a lepší přesnost řízení. Konkrétní rovnováha mezi rychlostí a přesností, kterou každá aplikace vyžaduje, určuje optimální hybridní krokový motor konfiguraci a strategii řadiče.
Často kladené otázky
Co rozhoduje o tom, zda hybridní krokový motor dokáže udržet přesnost při vysokých rychlostech?
Schopnost hybridní krokový motor udržení přesnosti při zvýšených rychlostech závisí především na kvalitě řadiče, rozlišení mikrokrokování a setrvačnosti zátěže. hybridní krokový motor s pokročilou regulací proudu a vhodným profilem zrychlení může udržet přesnost i při rostoucí frekvenci kroků. Pokud však požadavky na rychlost překročí možnosti uvedené v hybridní krokový motor křivce krouticího momentu-rychlosti, může dojít ke zhoršení přesnosti, protože motor potížemi přechází mezi jednotlivými kroky. Setrvačnost zátěže také ovlivňuje výkon při rychlosti; vyšší setrvačné zátěže vyžadují od hybridní krokový motor větší krouticí moment pro dosažení hladkého zrychlení, což může omezit dosažitelné rychlosti.
Může hybridní krokový motor nahradit servomotor v aplikacích vyžadujících jak rychlost, tak přesnost řízení?
V mnoha aplikacích může hybridní krokový motor může poskytnout ekvivalentní nebo lepší výkon ve srovnání se servomotory za nižší celkovou cenu. hybridní krokový motor nabízí vnitřní udržení polohy, opakovatelnou přesnost a jednoduché řízení bez zpětné vazby bez nutnosti složitého ladění zpětnovazebních parametrů. Aplikace vyžadující velmi vysoké rychlosti, proměnné podmínky zátěže nebo reálnou zpětnou vazbu ze zátěže však mohou mít výhodu z použití servotechnologie. hybridní krokový motor je optimálně vhodný pro aplikace, kde jsou podmínky zátěže předvídatelné a kde je rozhodující přesnost polohování, zatímco servomotory vynikají v dynamických prostředích, kde je nutná rychlá kompenzace zátěže.
Jak technologie mikrokrokování zvyšuje řídicí přesnost hybridního krokového motoru?
Mikrokrokování zvyšuje hybridní krokový motor dělením každého plného kroku na menší mezistupně prostřednictvím sofistikovaného řízení průběhu proudu. Namísto toho, aby se rotor přeskakoval mezi diskrétní polohy magnetických pólů, se hybridní krokový motor při mikrokrokování pohybuje hladce přes mnoho mezistupňů úhlu, čímž výrazně snižuje vibrace a zlepšuje hladkost pohybu. To umožňuje, aby hybridní krokový motor dokázal poskytovat hladkost srovnatelnou se servomotorem, aniž by ztrácel jednoduchost otevřené smyčky. Vyšší rozlišení mikrokrokování znamená jemnější přírůstky polohy z hybridní krokový motor , což umožňuje aplikacím dosáhnout jemnějšího řízení bez nutnosti přechodu na nákladnější technologie motorů.