
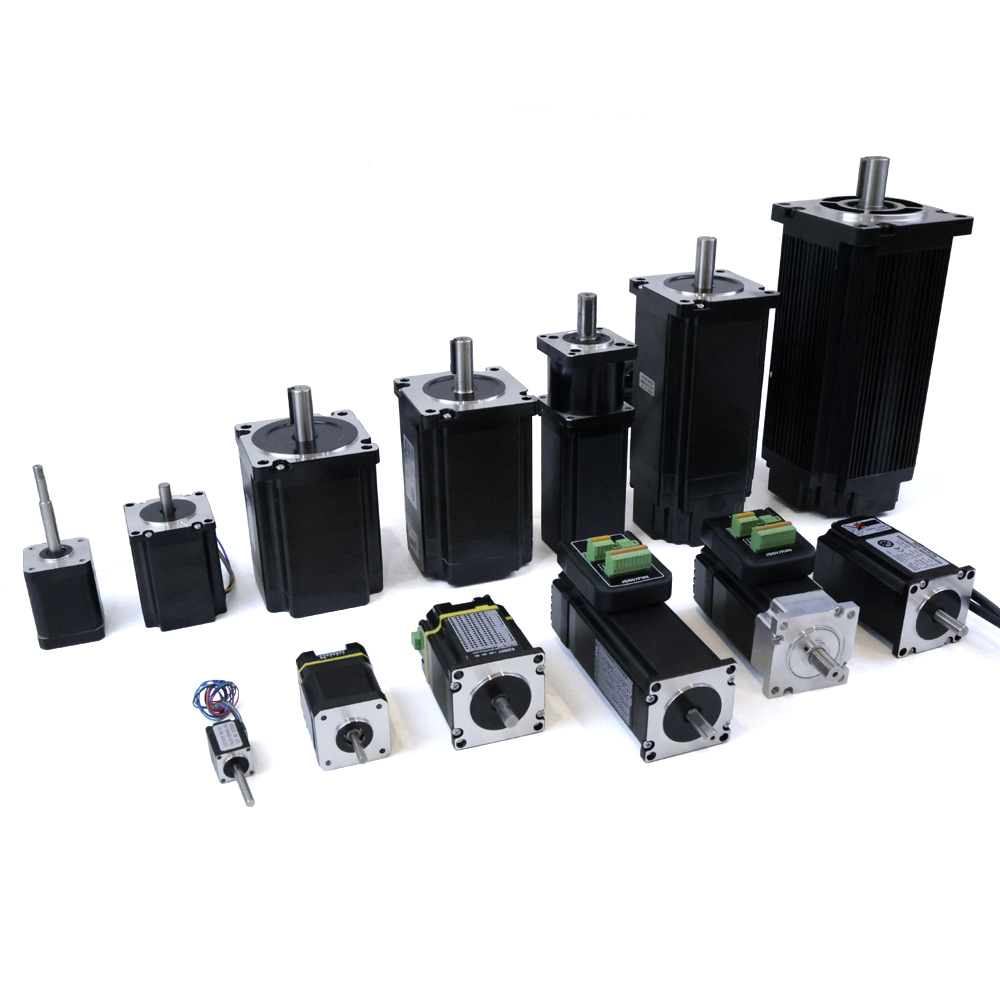
Der hybrid stepper motor stellt eine entscheidende technische Errungenschaft in Antriebssteuerungssystemen dar und wurde entwickelt, um die grundlegende Herausforderung zu bewältigen, Drehzahl und Positionsgenauigkeit miteinander in Einklang zu bringen. Im Gegensatz zu herkömmlichen Schrittmotorkonstruktionen hybrid stepper motor kombiniert die Vorteile sowohl der Permanentmagnet- als auch der variablen-Reluktanz-Technologie und schafft damit eine Plattform, auf der Hersteller und Ingenieure eine höhere Drehmomentdichte erreichen können, ohne dabei außergewöhnliche Haltegenauigkeit einzubüßen. Dieses Gleichgewicht ist kein Zufall, sondern vielmehr das Ergebnis ausgeklügelter mechanischer und elektromagnetischer Konstruktionsentscheidungen, die es dem hybrid stepper motor ermöglichen, zuverlässig in einer breiten Palette industrieller Anwendungen einzusetzen – von der Präzisionsfertigung bis hin zur Instrumentierung medizinischer Geräte.
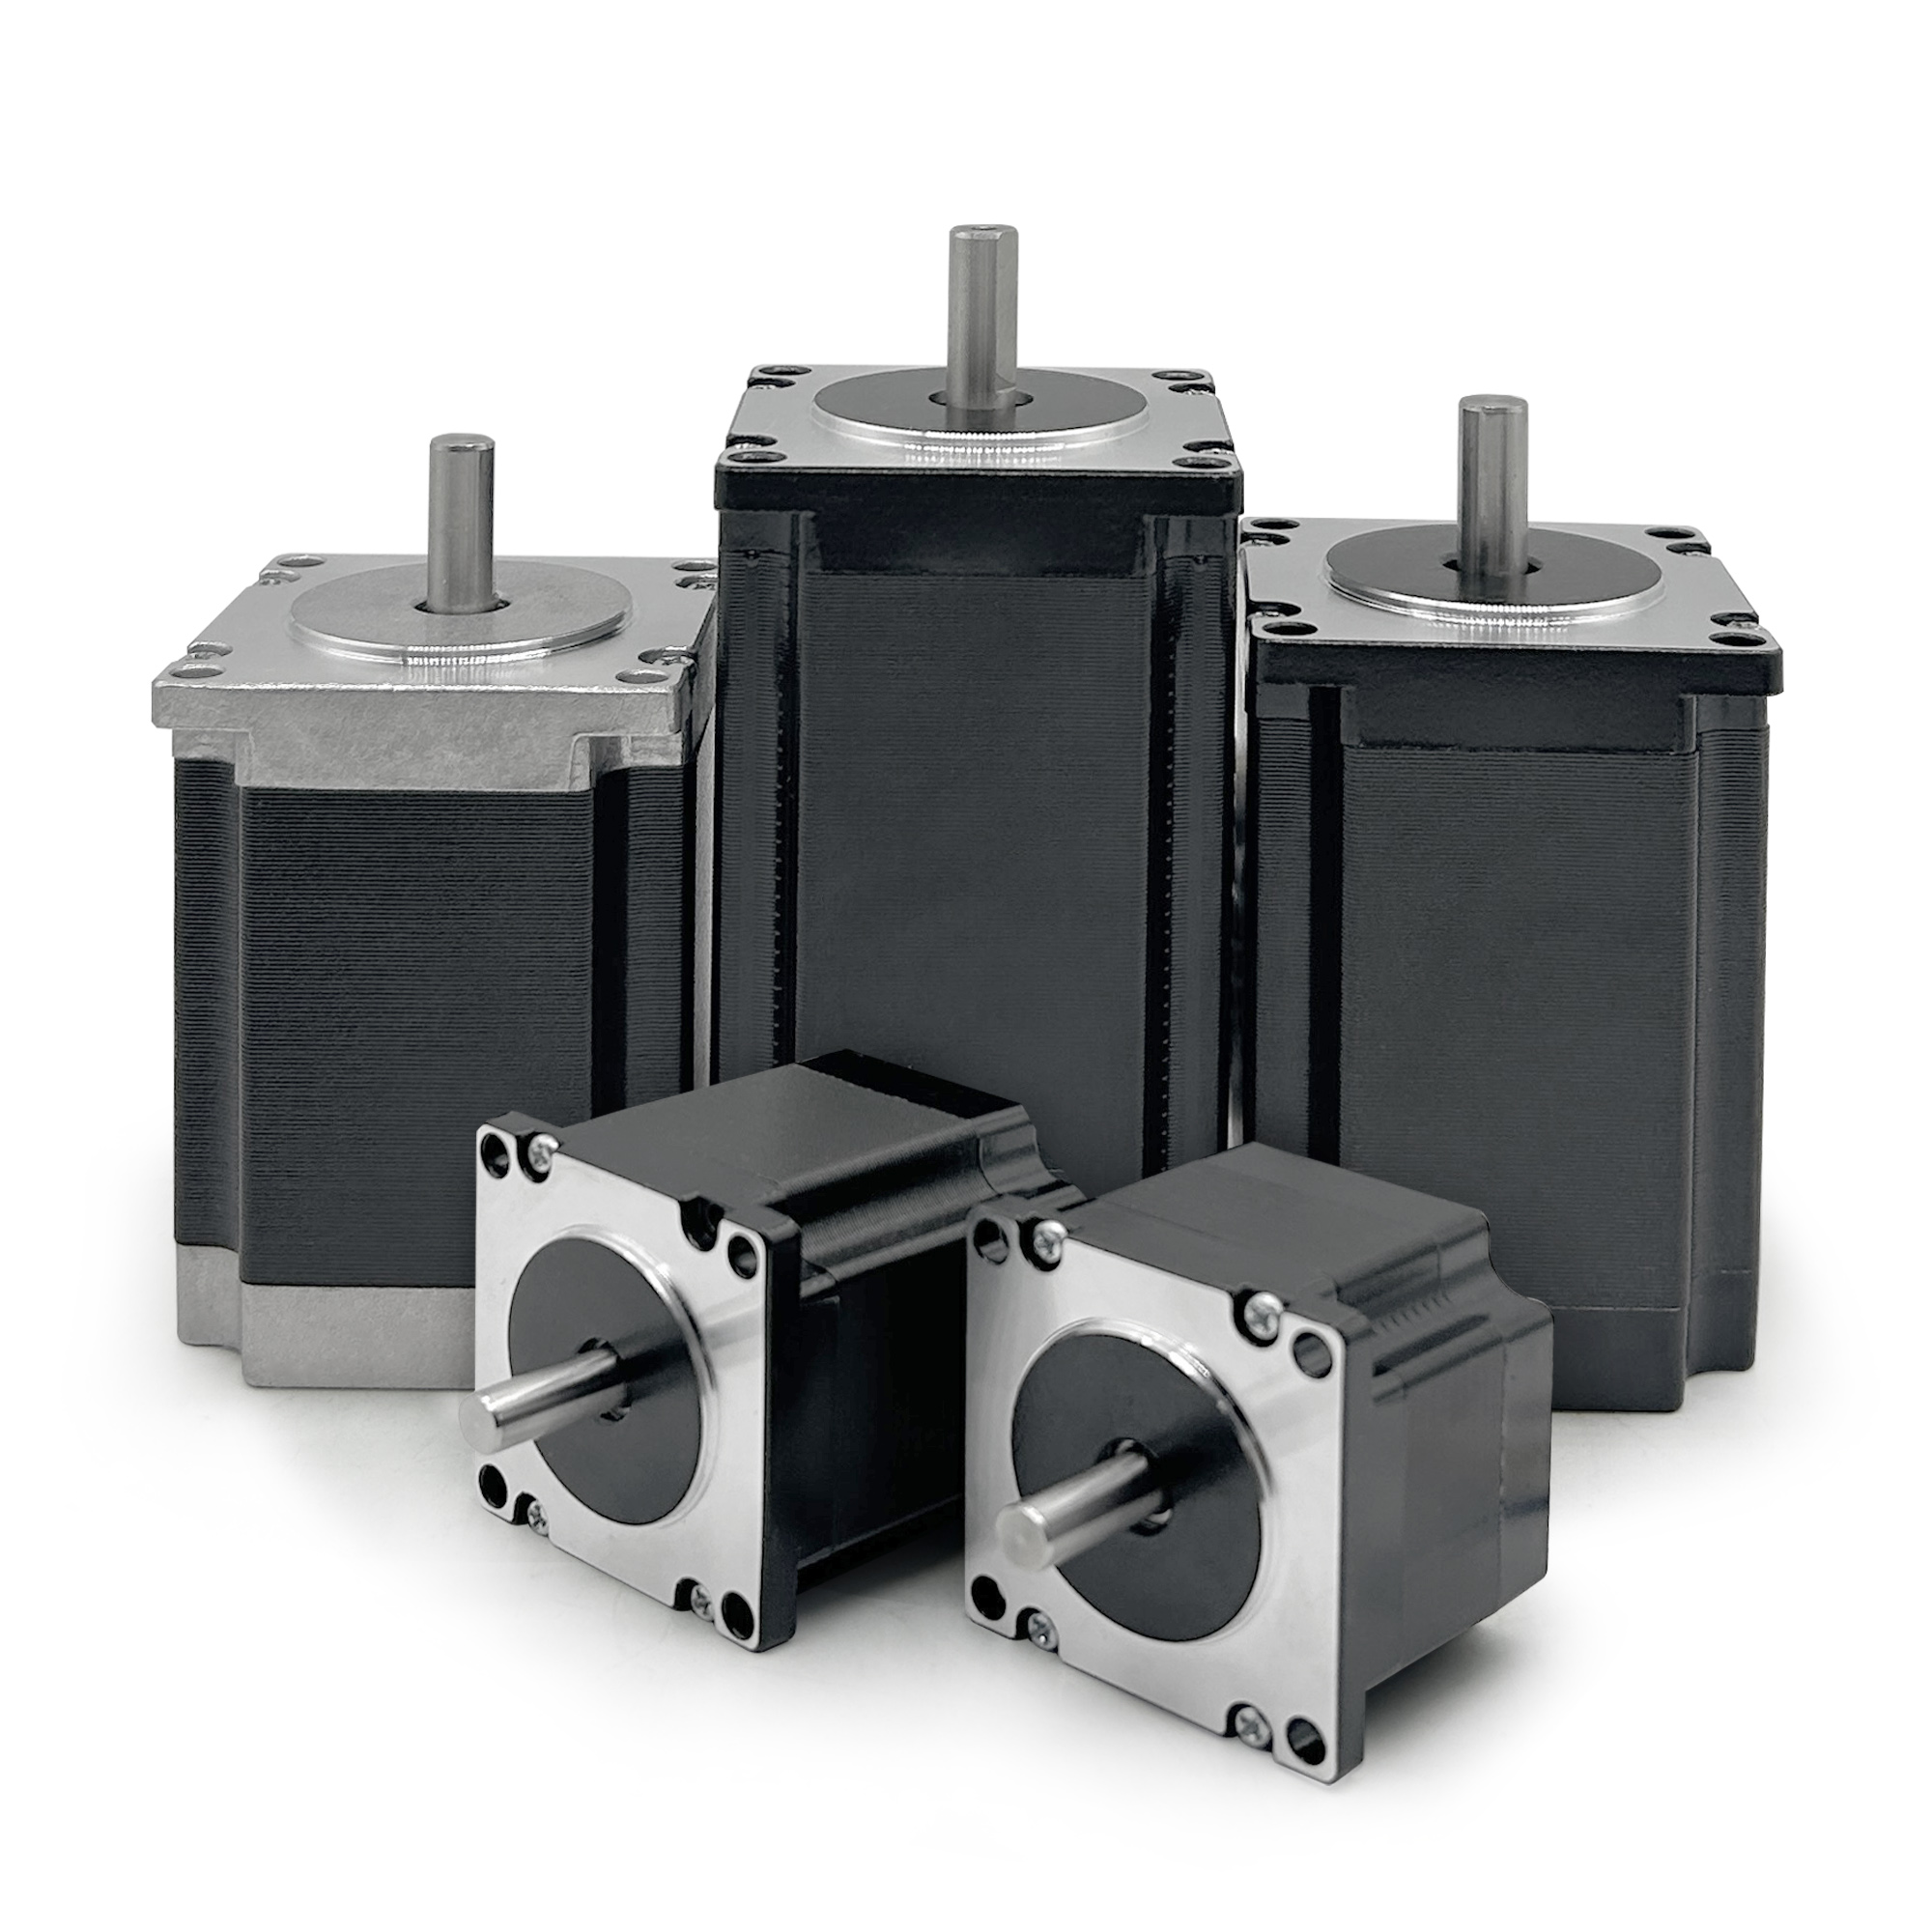
Um zu verstehen, wie eine hybrid stepper motor die Bewältigung dieses Kompromisses zwischen Geschwindigkeit und Genauigkeit erfordert Kenntnisse elektromagnetischer Prinzipien, der Leistungsfähigkeit des Treibers sowie realer Anwendungsbeschränkungen. Das Leistungsprofil eines jeden hybrid stepper motor wird durch die Schrittauflösung, das elektrische Design und die Qualität der Steuerelektronik bestimmt. Bei korrekter Implementierung kann ein hybrid stepper motor kann glatte Beschleunigungskurven, vorhersehbare Drehmomentprofile und genaue Positionsverfolgung ohne komplexe Rückkopplungssysteme liefern und ist daher die bevorzugte Wahl für unzählige industrielle Antriebssteuerungsanwendungen.
Elektromagnetische Architektur und Konstruktionsprinzipien
Integration von Permanentmagneten und Reluktanz
Der Kernvorteil eines hybrid stepper motor liegt in ihrem integrierten Konstruktionsansatz. Ein hybrid stepper motor kombiniert einen Permanentmagnetrotor mit weicheisenhaltigen Zähnen sowohl am Rotor als auch am Stator und erzeugt dadurch mehrere magnetische Pole, die sich bei der Erregung ausrichten. Diese Architektur ermöglicht es einem hybrid stepper motor höhere Haltemomente als Permanentmagnetmotoren zu erzeugen, während gleichzeitig eine bessere Drehzahlleistung als bei Reluktanzmotoren erhalten bleibt. Die Zahngeometrie eines hybrid stepper motor wird präzise gefertigt, um eine konsistente Ausrichtung und wiederholbare Positionierung sicherzustellen; dadurch kann der Motor seine Position zuverlässig halten – selbst bei Stromausfällen oder unter externen Lasten.
Die Verteilung des elektromagnetischen Feldes in einem hybrid stepper motor ist optimiert, um ein starkes Haltemoment zu erzeugen, wodurch der Motor Laststörungen widersteht und die Genauigkeit der Winkelposition bewahrt. Bei einem Vergleich eines hybrid stepper motor mit anderen Motortypen stellen Ingenieure häufig fest, dass der hybrid stepper motor eine überlegene Wiederholgenauigkeit bei der Positionierung bietet, da die Komponente mit Permanentmagneten eine konsistente Grundmagnetisierung bereitstellt, während die Reluktanzelemente eine fein aufgelöste Schrittbewegung sicherstellen. Diese Synergie bedeutet, dass ein hybrid stepper motor mit geringeren elektrischen Stromschwankungen arbeiten kann, ohne die volle Drehmomentausgabe einzubüßen, wodurch die Wärmeentwicklung reduziert und die Lebensdauer des Motors bei Dauerbetrieb verlängert wird.
Schrittauflösung und Präzisionssteuerung
Die Schrittauflösung ist der Bereich, in dem sich ein hybrid stepper motor tatsächlich von einfacheren Motorkonstruktionen unterscheidet. Ein Standard- hybrid stepper motor bietet typischerweise 1,8 Grad pro Schritt im Vollschrittmodus, doch dank Mikroschritttechnologie kann ein hybrid stepper motor 16, 32 oder sogar 256 Schritte pro vollständiger Umdrehung erreichen. Diese Mikroschritt-Fähigkeit bedeutet, dass ein hybrid stepper motor kann eine gleichmäßige, präzise Bewegung mit minimaler Vibration erzeugen und eignet sich daher für Anwendungen, die sowohl Genauigkeit als auch geräuscharme Betriebsweise erfordern. Die Treiberelektronik spielt eine entscheidende Rolle dabei, dieses Auflösungspotenzial aus einem hybrid stepper motor , da Mikroschrittbetrieb eine anspruchsvolle Erzeugung von Stromwellenformen erfordert.
Wenn ein hybrid stepper motor im Mikroschrittbetrieb arbeitet, bewegt sich der Rotor durch Zwischenpositionen, die keine vollständigen magnetischen Polausrichtungen darstellen. Diese Technik lässt einen hybrid stepper motor nahezu wie einen Servomotor hinsichtlich der Laufruhe wirken, während er gleichzeitig die Einfachheit der Regelung im offenen Regelkreis und die geringeren Kosten beibehält, die die Schrittmotortechnologie kennzeichnen. Die durch einen hybrid stepper motor im Mikroschrittbetrieb erreichte Präzision bleibt proportional zur Bit-Tiefe und zur Stromgenauigkeit des Treibers; die Komponentenauswahl beeinflusst daher unmittelbar die effektive Auflösung, die Ihr hybrid stepper motor installation.
Drehzahlverhalten und Drehmomentkennwerte
Drehmoment-Drehzahl-Abwägungen beim Motorenbetrieb
Jedes hybrid stepper motor weist eine charakteristische Drehmoment-Drehzahl-Kurve auf, die seinen praktischen Betriebsbereich definiert. Bei niedrigen Drehzahlen liefert ein hybrid stepper motor liefert volles Haltemoment und außergewöhnliche Positioniergenauigkeit und eignet sich daher ideal für präzise Positionieraufgaben. Bei steigender Schrittfrequenz nimmt jedoch das Drehmoment eines hybrid stepper motor aufgrund von Gegenspannungseffekten und Begrenzungen durch die Wicklungsinduktivität ab. Die Steilheit dieses Drehmomentabfalls variiert stark zwischen verschiedenen hybrid stepper motor -Konstruktionen, abhängig von der Spulenimpedanz, der Stärke des Permanentmagneten und dem Polzahnabstand.
Die Treiberelektronik beeinflusst maßgeblich die Geschwindigkeitsfähigkeit eines hybrid stepper motor -Systems. Ein gut konzipierter Treiber kann einem hybrid stepper motor helfen, bei höheren Drehzahlen ein erhöhtes Drehmoment durch Verfahren wie Spannungsboosting und Optimierung der Stromregelung aufrechtzuerhalten. Bei der Auswahl eines hybrid stepper motor für eine Anwendung mit hohen Anforderungen an Geschwindigkeit sowie präzise Steuerung müssen Ingenieure Motorparameter sorgfältig an die Fähigkeiten des Treibers anpassen. Oft entscheidet die Qualität der hybrid stepper motor -Steuerelektronik darüber, ob die theoretische Geschwindigkeitsangabe in praktische Leistung umgesetzt werden kann.
Beschleunigung und dynamisches Antwortverhalten
Die Fähigkeit einer hybrid stepper motor eine sanfte Beschleunigung bei gleichzeitiger Aufrechterhaltung der Schrittgenuigkeit zu ermöglichen, ist ein entscheidender Leistungsunterschied in Antriebssystemen. Ein hybrid stepper motor kann bei korrekter Ansteuerung eine schnelle Beschleunigung erreichen; das Beschleunigungsprofil muss jedoch sorgfältig gesteuert werden, um Schrittverluste zu vermeiden. Überschreiten die Beschleunigungsraten die Fähigkeit eines hybrid stepper motor zum sanften Übergang zwischen den Schritten, verfehlt der Motor entweder Schritte oder zeigt übermäßige Vibrationen. Moderne Motorsteuerungen ermöglichen es, hybrid stepper motor beschleunigungsprofile mit präzisen Rampenraten und Stromprofilen zu programmieren.
Das Haltemoment eines hybrid stepper motor bleibt unabhängig von Drehzahl oder Last konstant, sodass Beschleunigungsprofile entworfen werden können, die eine zuverlässige Bewegungssteuerung gewährleisten. Sobald ein hybrid stepper motor die programmierte Drehzahl erreicht hat, kann das Steuersystem den Treiberstrom reduzieren, um die Position zu halten und gleichzeitig elektrische Energie einzusparen. Diese Effizienz ist besonders wertvoll in batteriebetriebenen oder energiebewussten Anwendungen, bei denen ein hybrid stepper motor kann präzise Bewegungen bei minimiertem Energieverbrauch erzeugen. Das dynamische Verhalten eines hybrid stepper motor unter Beschleunigung verrät viel über die Gesamtqualität und Reaktionsfähigkeit des Motor-Treiber-Systems.
Industrielle Anwendungen und Steuerungsumsetzung
Präzise Positionierung und Wiederholgenauigkeit
Die entscheidende Eigenschaft, die einen hybrid stepper motor ideal für präzise Positionierung macht, ist seine Fähigkeit, tausende identischer Bewegungen nahezu ohne Positionsdrift zuverlässig auszuführen. Ein hybrid stepper motor in automatisierter Fertigungstechnik eingesetzt kann über Millionen von Zyklen hinweg eine Positioniergenauigkeit im Bereich eines Bruchteils eines Grades aufrechterhalten, ohne Feedback-Sensoren oder Kalibrierungsanpassungen. Diese Wiederholgenauigkeit resultiert aus dem inhärenten Haltemoment und dem in jedem hybrid stepper motor integrierten Mechanismus zur magnetischen Polausrichtung. Branchen wie die Halbleiterfertigung, die Montage medizinischer Geräte und die Laborautomatisierung setzen gezielt hybrid stepper motor -Technologie ein, um genau diese reproduzierbare Präzision zu erreichen.
Beim Integrieren einer hybrid stepper motor in Produktionssysteme eingeführt werden, profitieren Ingenieure davon, dass die Positionsverfolgung keinen externen Encoder oder keine externe Rückmeldung erfordert. Dies vereinfacht die Installation, reduziert die Verdrahtungskomplexität und senkt die Gesamtsystemkosten im Vergleich zu Servomotorlösungen. Ein hybrid stepper motor system erreicht vorhersehbare Leistung, ohne die Abstimmungs- und Kalibrierzyklen, die geschlossene Servosysteme erfordern. Das Regelungsparadigma des offenen Regelkreises eines hybrid stepper motor macht es besonders attraktiv für Anwendungen, bei denen Systemzuverlässigkeit und Einfachheit oberste Priorität haben.
Geschwindigkeitsoptimierung und Lastanpassung
Die Erzielung optimaler Leistung aus einem hybrid stepper motor erfordert eine sorgfältige Abstimmung der Motorkennwerte auf die tatsächlichen Anforderungen der Anwendung. Ein hybrid stepper motor mit übermäßig hoher Drehmomentkapazität im Verhältnis zur tatsächlichen Last verbraucht mehr elektrische Leistung und erzeugt unnötige Wärme. Umgekehrt kann ein hybrid stepper motor mit zu geringer Dimensionierung für die Anwendung während transienter Betriebszustände Schrittzahlverluste oder unzureichende Beschleunigung erfahren. Die Drehmoment-Drehzahl-Kennlinie eines hybrid stepper motor muss im Hinblick auf die kombinierten Anforderungen von Trägheit, Reibung und externer Last über das gesamte Bewegungsprofil hinweg analysiert werden.
Bei der Konfiguration eines hybrid stepper motor für geschwindigkeitskritische Anwendungen beeinflussen die Wahl des Treiberstroms und die Mikroschrittauflösung unmittelbar sowohl die Geschwindigkeitsfähigkeit als auch die Steuerpräzision. Ein hybrid stepper motor im Vollschrittmodus erreicht höhere Geschwindigkeiten, erzeugt jedoch mehr Vibrationen und weist eine geringere Laufruhe auf. Im Gegensatz dazu geht beim Betrieb desselben hybrid stepper motor im 16-Mikroschritt- oder 32-Mikroschrittmodus zwar die maximale Geschwindigkeit leicht zurück, doch wird eine gleichmäßigere Bewegung und eine bessere Steuerpräzision erzielt. Das jeweils erforderliche Gleichgewicht zwischen Geschwindigkeit und Präzision bestimmt die optimale hybrid stepper motor konfiguration und Treiberstrategie.
FAQ
Was bestimmt, ob ein Hybrid-Schrittmotor bei hohen Drehzahlen seine Präzision beibehalten kann?
Die Fähigkeit einer hybrid stepper motor die Präzision bei erhöhten Drehzahlen zu bewahren, hängt in erster Linie von der Qualität des Treibers, der Mikroschrittauflösung und der Lastträgheit ab. Ein hybrid stepper motor mit fortschrittlicher Stromregelung und geeignetem Beschleunigungsprofil kann die Genauigkeit auch bei steigender Schrittfrequenz aufrechterhalten werden. Überschreiten die Geschwindigkeitsanforderungen jedoch die in der hybrid stepper motor drehmoment-Drehzahl-Kurve angegebenen Leistungsgrenzen, kann die Präzision nachlassen, da der Motor Schwierigkeiten hat, zuverlässig zwischen den Schritten zu wechseln. Die Lastträgheit beeinflusst ebenfalls die Geschwindigkeitsleistung: höhere träge Lasten erfordern mehr Drehmoment vom hybrid stepper motor motor, um eine gleichmäßige Beschleunigung zu erreichen, was möglicherweise die erzielbaren Geschwindigkeiten begrenzt.
Kann ein Hybrid-Schrittmotor einen Servomotor in Anwendungen ersetzen, die sowohl hohe Geschwindigkeit als auch präzise Steuerung erfordern?
In vielen Anwendungen kann ein hybrid stepper motor hybrid-Schrittmotor kann im Vergleich zu Servomotoren eine gleichwertige oder sogar überlegene Leistung bei geringeren Gesamtkosten bieten. Ein hybrid stepper motor hybrid-Schrittmotor bietet inhärente Positionshaltung, wiederholbare Präzision und einfache Steuerung im offenen Regelkreis, ohne aufwändige Abstimmung einer Rückkopplungsschleife. Anwendungen mit sehr hohen Geschwindigkeitsanforderungen, wechselnden Lastbedingungen oder Echtzeit-Rückmeldung zur Last profitieren jedoch möglicherweise von der Servotechnologie. Ein hybrid stepper motor ist optimal geeignet für Anwendungen mit vorhersehbaren Lastbedingungen und höchsten Anforderungen an die Positioniergenauigkeit, während Servomotoren in dynamischen Umgebungen überzeugen, in denen eine schnelle Lastkompensation erforderlich ist.
Wie verbessert die Microstepping-Technologie die Steuerpräzision eines hybriden Schrittmotors?
Microstepping verbessert ein hybrid stepper motor indem jeder Vollschritt durch ausgefeilte Stromwellenformsteuerung in kleinere Zwischenpositionen unterteilt wird. Statt dass der Rotor zwischen diskreten magnetischen Polpositionen springt, bewegt sich ein hybrid stepper motor im Microstepping-Modus reibungslos durch zahlreiche Zwischenwinkel, wodurch Vibrationen deutlich reduziert und die Bewegungsglätte erheblich verbessert wird. Dadurch kann ein hybrid stepper motor servomotor-ähnliche Glätte liefern und gleichzeitig die Einfachheit einer Open-Loop-Steuerung bewahren. Eine höhere Microstepping-Auflösung bedeutet feinere Positionsinkremente vom hybrid stepper motor , sodass Anwendungen eine präzisere Steuerung erreichen können, ohne auf teurere Motortechnologien umsteigen zu müssen.
Inhaltsverzeichnis
- Elektromagnetische Architektur und Konstruktionsprinzipien
- Drehzahlverhalten und Drehmomentkennwerte
- Industrielle Anwendungen und Steuerungsumsetzung
-
FAQ
- Was bestimmt, ob ein Hybrid-Schrittmotor bei hohen Drehzahlen seine Präzision beibehalten kann?
- Kann ein Hybrid-Schrittmotor einen Servomotor in Anwendungen ersetzen, die sowohl hohe Geschwindigkeit als auch präzise Steuerung erfordern?
- Wie verbessert die Microstepping-Technologie die Steuerpräzision eines hybriden Schrittmotors?