
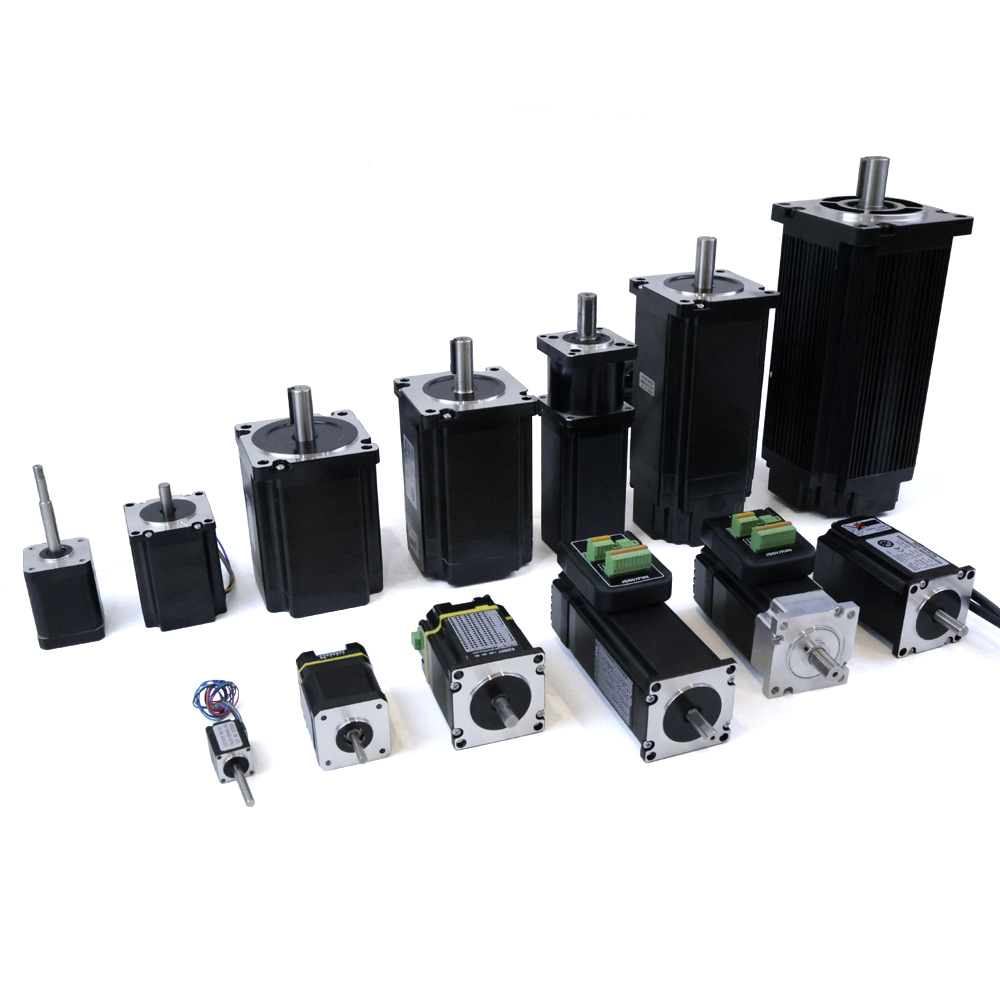
The hübriid-tasev mootor esindab olulist inseneritehnilist saavutust liikumise juhtimissüsteemides, mille eesmärk on lahendada põhilist probleemi – pöörlemiskiiruse ja asukohatäpsuse tasakaalustamine. Erinevalt traditsioonilistest sammumootorite konstruktsioonidest hübriid-tasev mootor ühendab eeliseid nii püsivmagnet- kui ka muutuva takistuse tehnoloogiast, lootes platvormi, kus tootjad ja insenerid saavad saavutada kõrgema pöördemomendi tiheduse, säilitades samas erakordse hoiumääramise täpsuse. See tasakaalustatus ei ole juhuslik, vaid tulemus täpsetest mehaanilistest ja elektromagnetsetest disainilahendustest, mis võimaldavad hübriid-tasev mootor töötada usaldusväärselt mitmesuguste tööstusliku kasutuse valdkondades, alates täpsustoote tootmisest kuni meditsiiniseadmete mõõtesüsteemideni.
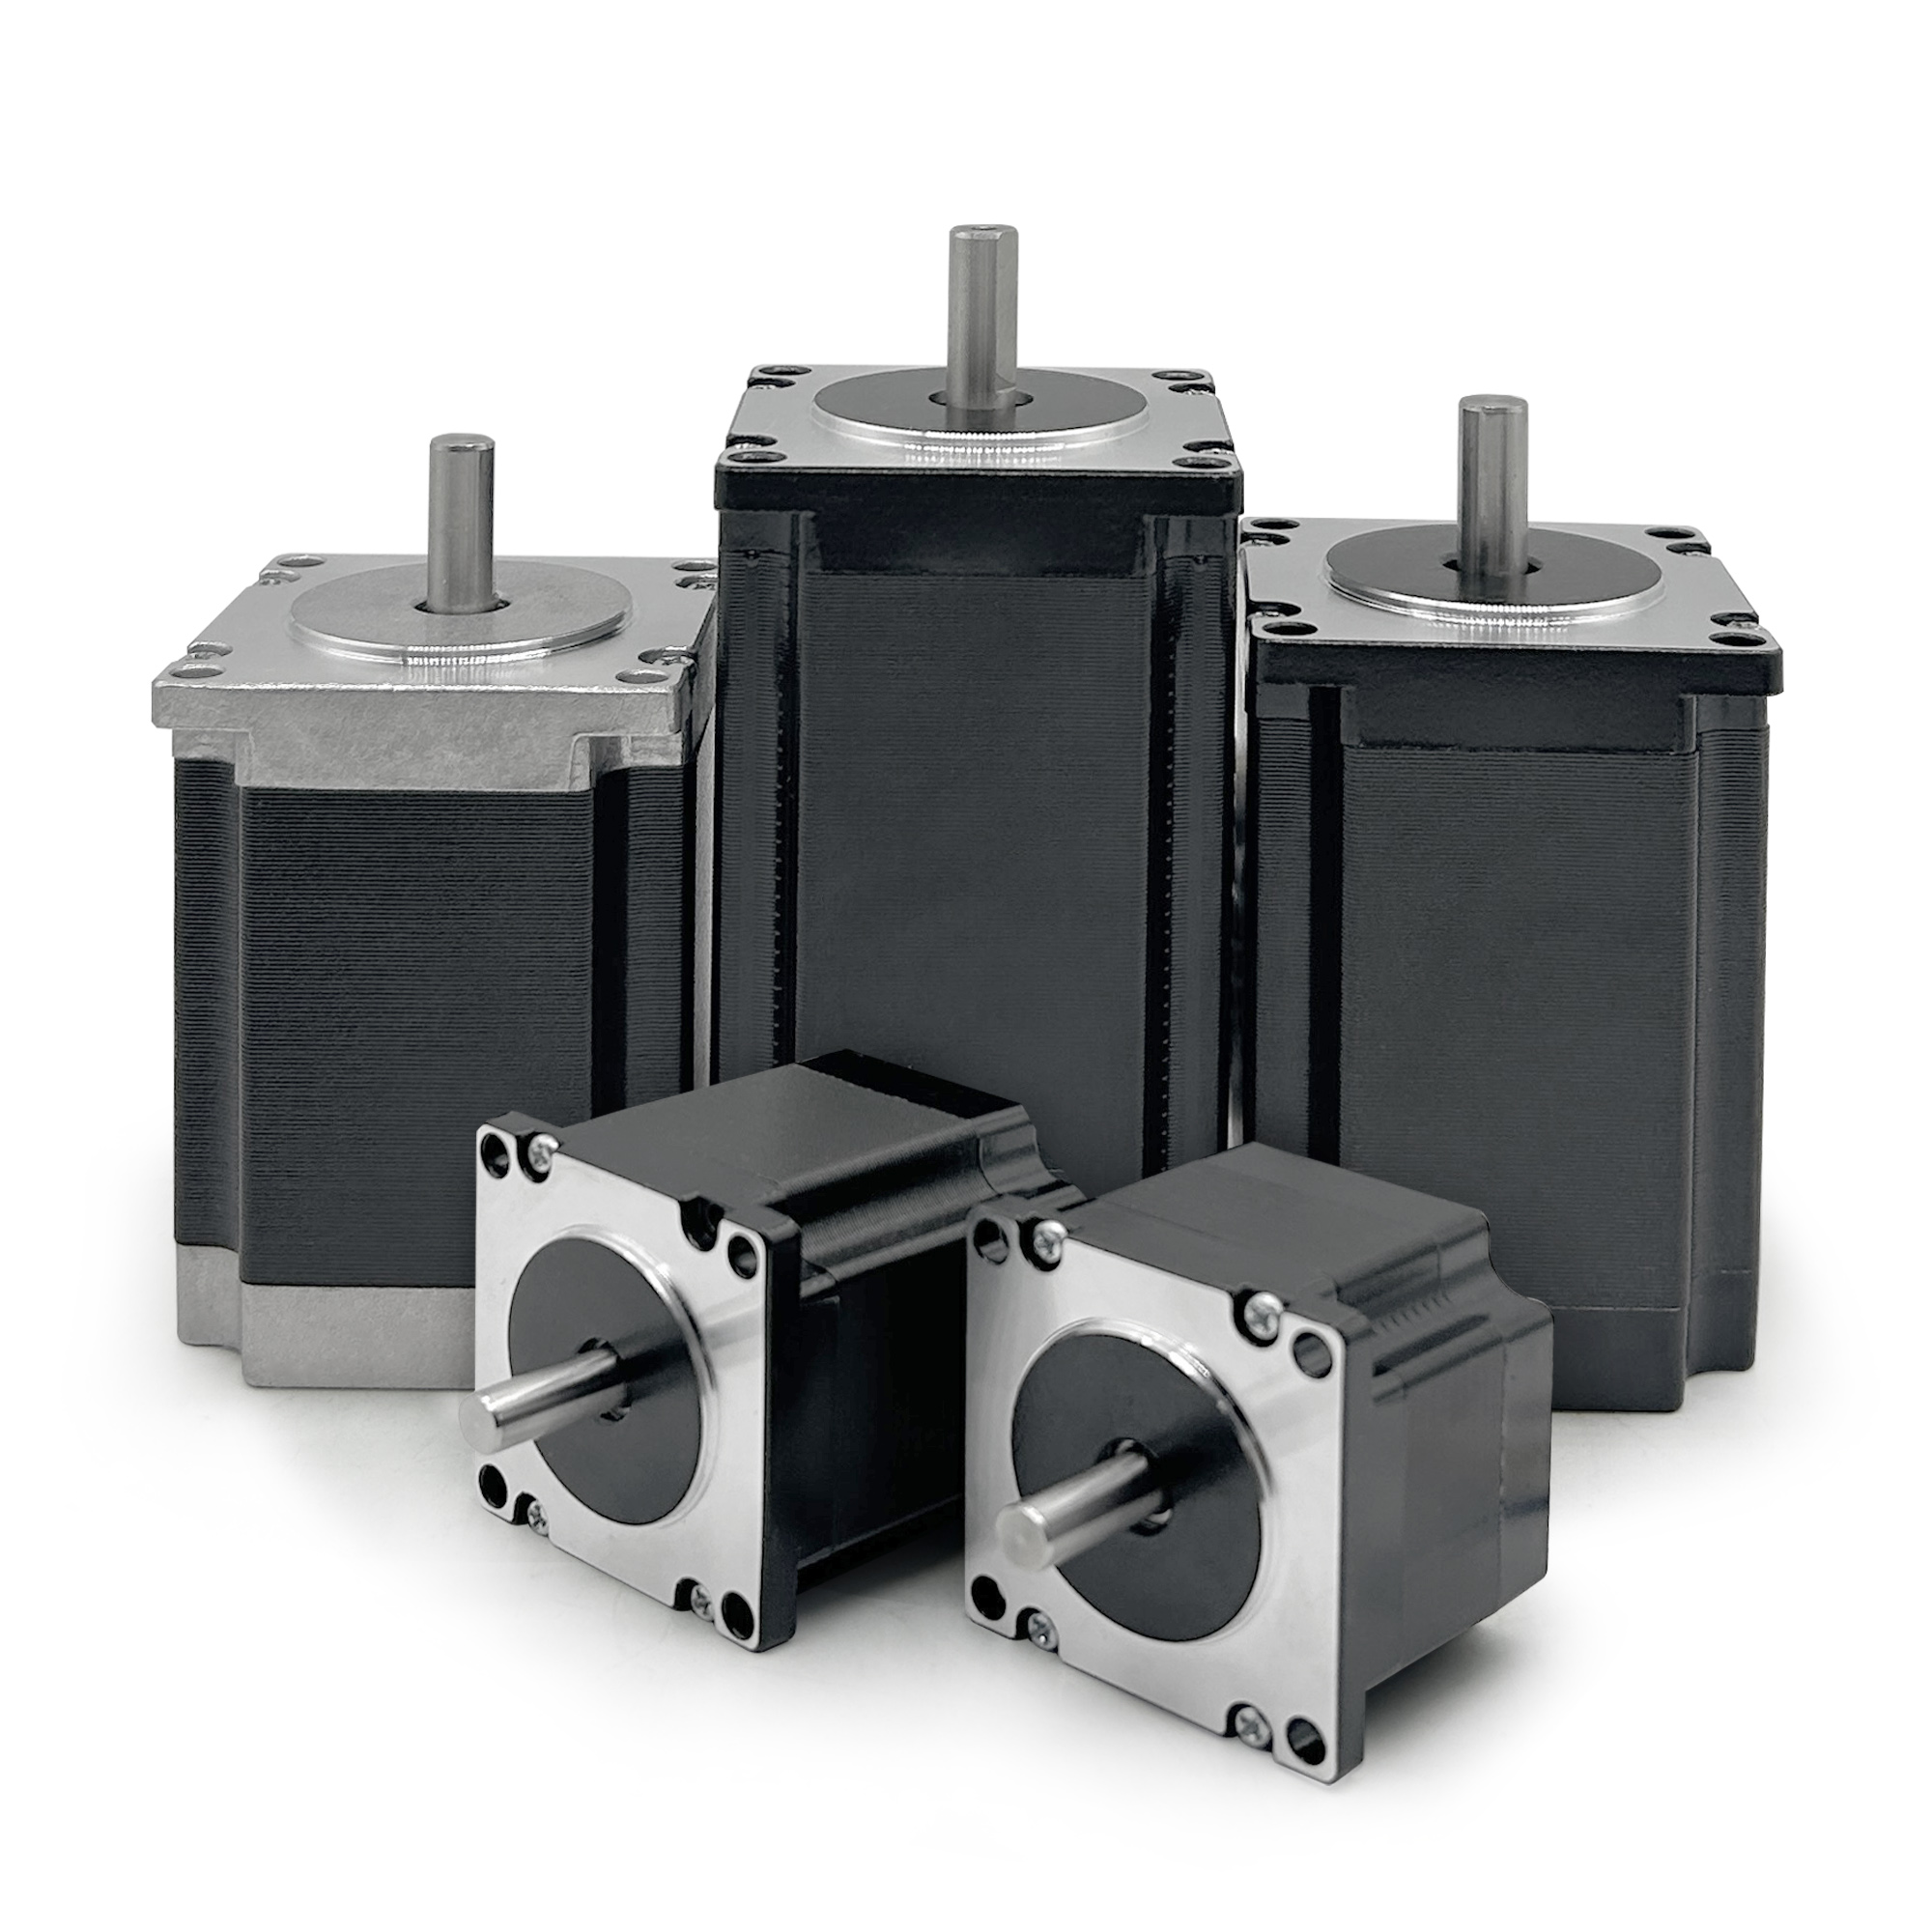
Mõistmine, kuidas hübriid-tasev mootor selle kiiruse ja täpsuse vahelise kompromissi haldamine nõuab elektromagnetiliste põhimõtete, juhtseadme võimaluste ja reaalmaailmas kehtivate rakenduspiirangute tundmist. Iga hübriid-tasev mootor kujundab sammude eraldusvõime, elektriline konstruktsioon ja juhtelektroonika kvaliteet. Õigesti rakendatuna suudab hübriid-tasev mootor tagada sujuva kiirenduskõvera, prognoositava pöördemomendi profiili ja täpse asukohajälgimise ilma keerukate tagasiside süsteemideta, mistõttu on see eelistatud valik loetlematu arvu tööstuslike liikumiskontrolli stsenaariumide jaoks.
Elektromagnetiline arhitektuur ja disainipõhimõtted
Püsivmagnet ja magnetresistentsuse integreerimine
Põhieelis hübriid-tasev mootor peitub selle integreeritud disainilähennuses. A hübriid-tasev mootor kombineerib püsivmagnetrotorit pehme rauast hammastega rotoriga ja staatoriga, luues mitu magnetpoolust, mis joonduvad energiakandja sisselülitamisel. See arhitektuur võimaldab hübriid-tasev mootor genereerida suuremat hoiumomenti kui püsimagnetitega konstruktsioonid, säilitades samas parema kiirusjõudluse kui takistusmootorid. Hammasgeomeetria hübriid-tasev mootor on täpselt valmistatud, et tagada pidev joondumine ja korduv positsioneerimine, võimaldades mootoril usaldusväärselt oma asukohta hoida ka siis, kui toite on katkestatud või kui mootorile mõjub väline koormus.
Elektromagnetvälja jaotus hübriid-tasev mootor on optimeeritud tugeva detentmomenti saavutamiseks, mis aitab mootoril vastu seista koormushäireid ja säilitada nurkpositsiooni täpsust. Kui võrrelda hübriid-tasev mootor teiste mootoritüüpidega, märkavad insenerid sageli, et hübriid-tasev mootor pakub ületavat korduvat positsioneerimist, kuna püsimagnetkomponent tagab pideva alusmagnetiseerimise, samas kui takistuselemendid tagavad täpse sammumise. See sünergia tähendab, et hübriid-tasev mootor saab töötada väiksemate elektrivoolu kõikumistega, säilitades samas täieliku momenti väljundit, vähendades soojuse teket ja pikendades mootori eluiga pidevkasutusel.
Sammuereldus ja täpsusjuhtimine
Sammuereldus on see, kus hübriid-tasev mootor eristub tõeliselt lihtsamatest mootorikujundustest. Tavaline hübriid-tasev mootor pakub tavaliselt 1,8 kraadi sammu kohta täissammurežiimis, kuid mikrosammutehnoloogia võimaldab hübriid-tasev mootor saavutada 16, 32 või isegi 256 sammu täisringi kohta. See mikrosammutehnoloogia tähendab, et hübriid-tasev mootor võib pakkuda sujuvat ja täpset liikumist minimaalse vibreerimisega, mistõttu sobib see rakendustele, kus nõutakse nii täpsust kui ka vaikut. Juhtelektroonika mängib olulist rolli selle eraldusvõimaluse ära kasutamisel hübriid-tasev mootor , sest mikrosammude jaoks on vajalikud keerukad voolu lainekujud.
Kui hübriid-tasev mootor toimib mikrosammurežiimis, liigub rotor läbi vaheasendid, mis ei ole täielikud magnetpoolide paigutused. See tehnika muudab hübriid-tasev mootor käituvad peaaegu nagu servo mootorid sujuvuse poolest, säilitades samas avatud tsüklilise juhtimise lihtsuse ja madalamad kulud, mis iseloomustavad sammumootoreid. Täpsus, mida saavutab hübriid-tasev mootor mikrosammuldamisel jääb proportsionaalne bittide sügavusele ja draiveri voolutäpsusele, mistõttu komponentide valik mõjutab otseselt teie hübriid-tasev mootor paigaldamine.
Kiirusetootlus ja pöördemomendi omadused
Pöördemomendi-kiiruse kompromissid mootori töös
Iga hübriid-tasev mootor näitab iseloomulikku pöördemomendi-kiiruse kõverat, mis määrab selle praktilise tööpiirkonna. Madalatel kiirustel annab hübriid-tasev mootor täieliku hoiupöördemomendi ja erakordselt täpse asendamise, mistõttu on see ideaalne täppisasendamise ülesannete jaoks. Kuid sammuldamissageduse tõusuga väheneb hübriid-tasev mootor pöördemomendi väljund tagasemagnetmotivejõu (back-EMF) ja keermestuse induktiivsuse piirangute tõttu. Selle pöördemomendi languse kaldenurk erineb oluliselt erinevate hübriid-tasev mootor konstruktsioonide puhul sõltuvalt keermestuse takistusest, püsismagnetite tugevusest ja pooluste hammaste sammust.
Draiverielektronika mõjutab oluliselt hübriid-tasev mootor süsteemi kiirusvõimet. Hästi disainitud draiver võimaldab hübriid-tasev mootor säilitada kõrgemat pöördemomenti tõstetud kiirustel tehnikate abil, nagu pinge tõstmise ja voolureguleerimise optimeerimine. Kui valitakse hübriid-tasev mootor rakenduse jaoks, mis nõuab nii kõrget kiirust kui ka säilitatud kontrollitavuse täpsust, peavad insenerid hoolikalt sobitama mootori tehnilised andmed juhtseadme võimalustega. hübriid-tasev mootor kontrollielektroonika kvaliteet määrab sageli, kas teoreetiline kiirusrating muundub praktiliseks jõudluseks.
Kiirendus ja dünaamiline reageerimisvõime
Võimekus hübriid-tasev mootor kiirendada sujuvalt, säilitades samas sammude täpsust, on liikumiskontrollisüsteemides oluline jõudluslik eristusmärk. hübriid-tasev mootor saab saavutada kiiret kiirendust, kui seda juhitakse õigesti, kuid kiirendusprofiili tuleb hoolikalt hallata, et vältida sammude kaotamist. Kui kiirenduskiirus ületab hübriid-tasev mootor võimekust ülemineks sujuvalt ühest sammust teise, kaob mootoril sammud või tekib liialdatud vibratsioon. Kaasaegsed mootorijuhtimisseadmed võimaldavad hübriid-tasev mootor kiirendusprofili programmeerimist täpsete rampkiiruste ja vooluprofiilidega.
Hoidumoment hübriid-tasev mootor jääb konstantseks sõltumata kiirusest või koormusest, mis võimaldab kujundada kiirendusprofille, mis tagavad usaldusväärse liikumiskontrolli. Kui hübriid-tasev mootor saavutab oma programmeeritud kiiruse, saab kontrollisüsteem vähendada draiveri voolu, et hoida asendit, samal ajal kui elektrienergiat säästetakse. See tõhusus on eriti väärtuslik akupõhiste või energiasäästlike rakenduste puhul, kus hübriid-tasev mootor võib pakkuda täpsust liikumist, samal ajal kui energiatarve on minimaalne. Kiirenduse all oleva hübriid-tasev mootor dünaamiline käitumine paljastab palju mootori-draiveri süsteemi üldisest kvaliteedist ja reageerivusest.
Tööstuslikud rakendused ja kontrolli realiseerimine
Täpsuspositsioneerimine ja korduvus
Määrav omadus, mis teeb hübriid-tasev mootor ideaalseks täpsuspositsioneerimiseks, on selle võime usaldusväärselt teostada tuhandeid identseid liigutusi peaaegu ilma asukohakõrvalekaldumiseta. A hübriid-tasev mootor kasutatud automaatsetes tootmiseseadmetes saab säilitada asenditäpsust murruosa ulatuses kraadi kohta miljonite tsüklite vältel ilma tagasisideanduriteta ega kalibreerimisega. See korduvus tuleneb sellest, et iga hübriid-tasev mootor kujunduses on omane takistusmoment ja magnetpooluste ühildumismehhanism. Tööstusharud, sealhulgas pooljuhtide tootmine, meditsiiniseadmete montaaž ja labori automatiseerimine, toetuvad hübriid-tasev mootor tehnoloogiale just selle taastuvale täpsusele.
Kui integreeritakse hübriid-tasev mootor töössasüsteemidesse integreerimisel saavad insenerid kasu asendijälituse tegemisest ilma väliste kodeerijate või tagasiside mehhanismideta. See lihtsustab paigaldust, vähendab juhtmete keerukust ja alandab kogusüsteemi maksumust võrreldes servo mootorilahendustega. A hübriid-tasev mootor süsteem saavutab ennustatava jõudluse ilma suletud tsüklis servo süsteemide nõutavate seadistus- ja kalibreerimistsükliteta. Avatud tsüklis juhtimisparadigma hübriid-tasev mootor teeb selle eriti atraktiivseks rakendustes, kus süsteemi usaldusväärsus ja lihtsus on peamised mureküsimused.
Kiiruse optimeerimine ja koormuse sobitamine
Optimaalse jõudluse saavutamiseks hübriid-tasev mootor nõuab mootori tehniliste andmete hoolikat sobitamist tegelikele rakendusnõuetele. Liiga suure pöördemomendi võimekusega hübriid-tasev mootor valik suhtes tegeliku koormusega tarbib rohkem elektrit ja teeb liialt palju soojust. Vastupidi, liiga väikese võimekusega hübriid-tasev mootor võib rakenduses kogeda sammude kaotust või piisamatut kiirendust ajutiste tingimuste korral. Mootori pöördemoment-kiirus-kõvera tuleb analüüsida koos kogu liikumisprofilis esinevate inertsus-, hõõrde- ja väliste koormuste nõuetega. hübriid-tasev mootor mootori pöördemoment-kiirus-kõvera tuleb analüüsida koos kogu liikumisprofilis esinevate inertsus-, hõõrde- ja väliste koormuste nõuetega.
Kui hübriid-tasev mootor konfigureeritakse kiirusekriitilistele rakendustele, mõjutab juhturi voolu ja mikrosammude resolutsiooni valik otseselt nii kiirusevõimet kui ka juhtimistäpsust. Täissammus režiimis töötav hübriid-tasev mootor saavutab kõrgemad kiirused, kuid see kaasneb suurema vibreerimisega ja väiksema liikumisega. Sama hübriid-tasev mootor 16-mikrosammus- või 32-mikrosammusrežiimis kaotab maksimaalset kiirust veidi, kuid tagab sujuvama liikumise ja täpsema juhtimise. Iga rakenduse jaoks vajalik kiiruse ja täpsuse tasakaalutegur määrab optimaalse hübriid-tasev mootor konfiguratsiooni ja draiveri strateegia.
KKK
Mis määrab, kas hübridsteppermotor suudab kõrgel kiirusel säilitada täpsust?
Võimekus hübriid-tasev mootor täpsuse säilitamine kõrgel kiirusel sõltub peamiselt draiveri kvaliteedist, mikrosammuste resolutsioonist ja koormuse inertsist. Draiver hübriid-tasev mootor täiustatud vooluregulatsiooniga ja õige kiirendusprofildiga suudab säilitada täpsust isegi siis, kui sammusagedus kasvab. Kui aga kiiruse nõudmised ületavad hübriid-tasev mootor pöördemomendi-kiiruse kõveras märgitud võimalusi, võib täpsus halveneda, kuna motoril tekib raskusi sammude vahelise usaldusväärse üleminekuga. Ka koormuse inerts mõjutab kiirusjõudlust: suuremad inertsikoormused nõuavad hübriid-tasev mootor sujuva kiirenduse saavutamiseks rohkem pöördemomenti, mis võib piirata saavutatavaid kiiruseid.
Kas hübridsammusmootor saab asendada servo-mootorit rakendustes, kus on vajalik nii kiirus kui ka juhtimise täpsus?
Paljudes rakendustes saab hübriid-tasev mootor võib pakkuda võrdväärset või üleseisvat jõudlust võrreldes servo-mootoritega madalamas kogukulus. A hübriid-tasev mootor pakub loomupäraselt asendi fikseerimist, korduvat täpsust ja lihtsat avatud tsüklit juhtimist ilma keerukate tagasiside seadistusteta. Siiski võivad rakendused, mis nõuavad väga kõrgesi kiiruseid, muutuvaid koormustingimusi või reaalajas koormuse tagasisidet, kasu saada servo-tehnoloogiast. A hübriid-tasev mootor on optimaalselt sobiv rakendusteks, kus koormustingimused on etteaimatavad ja asenditäpsus on kõige tähtsam, samas kui servo-mootorid ületavad dünaamilistes keskkondades, kus on vajalik kiire koormuse kompenseerimine.
Kuidas parandab mikrosammutehnoloogia hübridsammusmootori juhtimise täpsust?
Mikrosammud parandavad hübriid-tasev mootor jaotades iga täisammu väiksematesse vaheasenditesse tänu täpsele voolukujundi juhtimisele. Rotor ei hüppa enam diskreetsete magnetpooluste asendite vahel, vaid hübriid-tasev mootor mikrosammusliikumisel liigub sujuvalt paljude vahepositsioonide kaudu, vähendades oluliselt vibratsiooni ja parandades liikumise sujuvust. See teeb selle hübriid-tasev mootor võimeliseks pakkuma servo-mootorile sarnast sujuvust, säilitades samas avatud tsüklilise lihtsuse. Kõrgem mikrosammuslahutus tähendab täpsemaid asukohakõrgusi hübriid-tasev mootor , võimaldades rakendustel saavutada täpsemat juhtimist ilma üleminekuta kallimatele mootoritehnoloogiatele.