
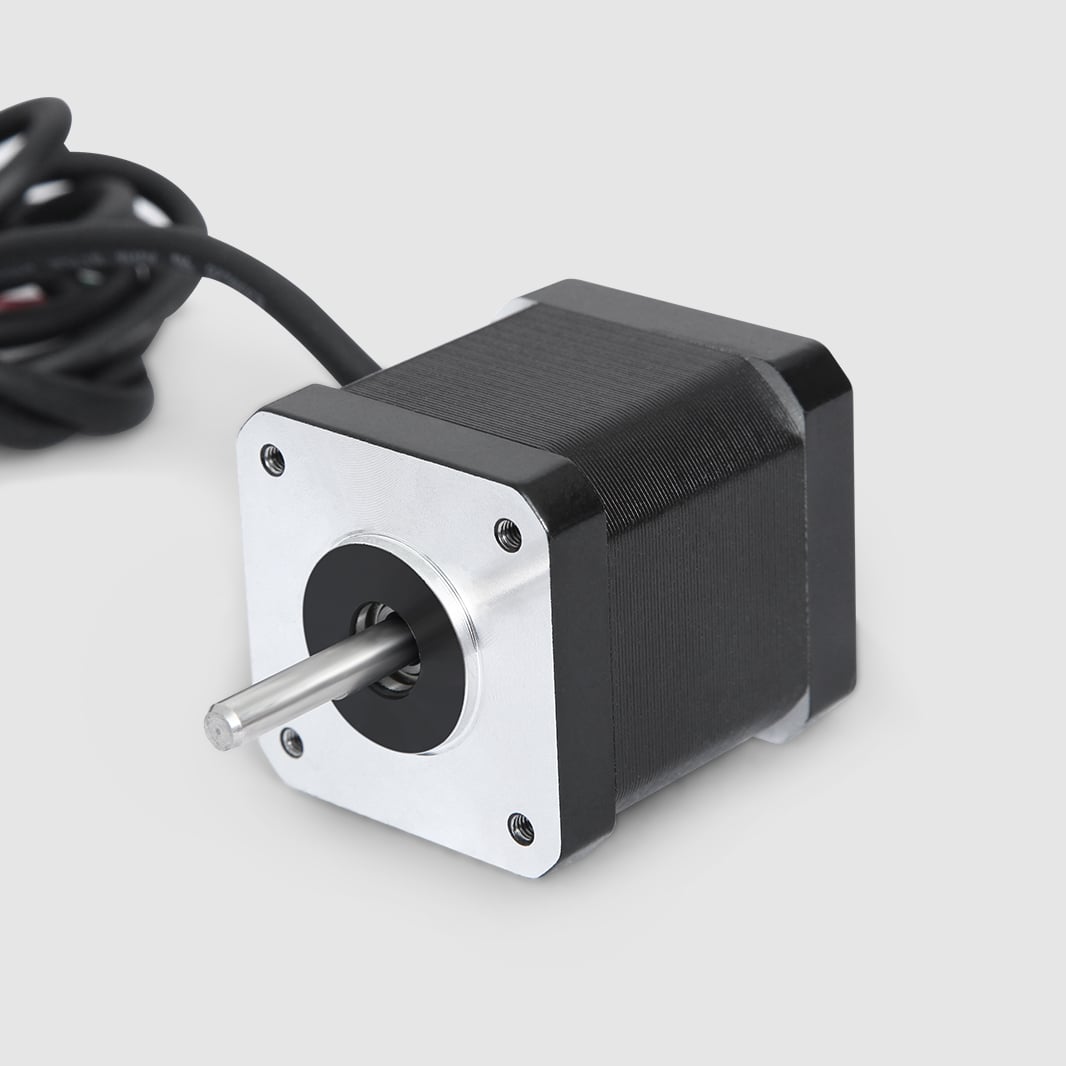
NEMA 17 sammumootor on saanud kuldstandardiks kompaktsetes liikumisrakendustes tootmis-, roboti-, 3D-trükkimis- ja tööstusautomaatikas. Insenerid ja süsteemide disainerid valivad järjepidevalt NEMA 17 sammumootorit siis, kui ruumipiirangud ja täpsusnõuded kokku langevad, muutes selle tänapäevaste liikumiskontrollisüsteemide ülesestamatuks komponendiks. Selle turusektori valitseva positsiooni mõistmine nõuab mehaaniliste spetsifikatsioonide, tööomaduste ja reaalmaailmas nõudlike rakenduste sobivuse analüüsi.
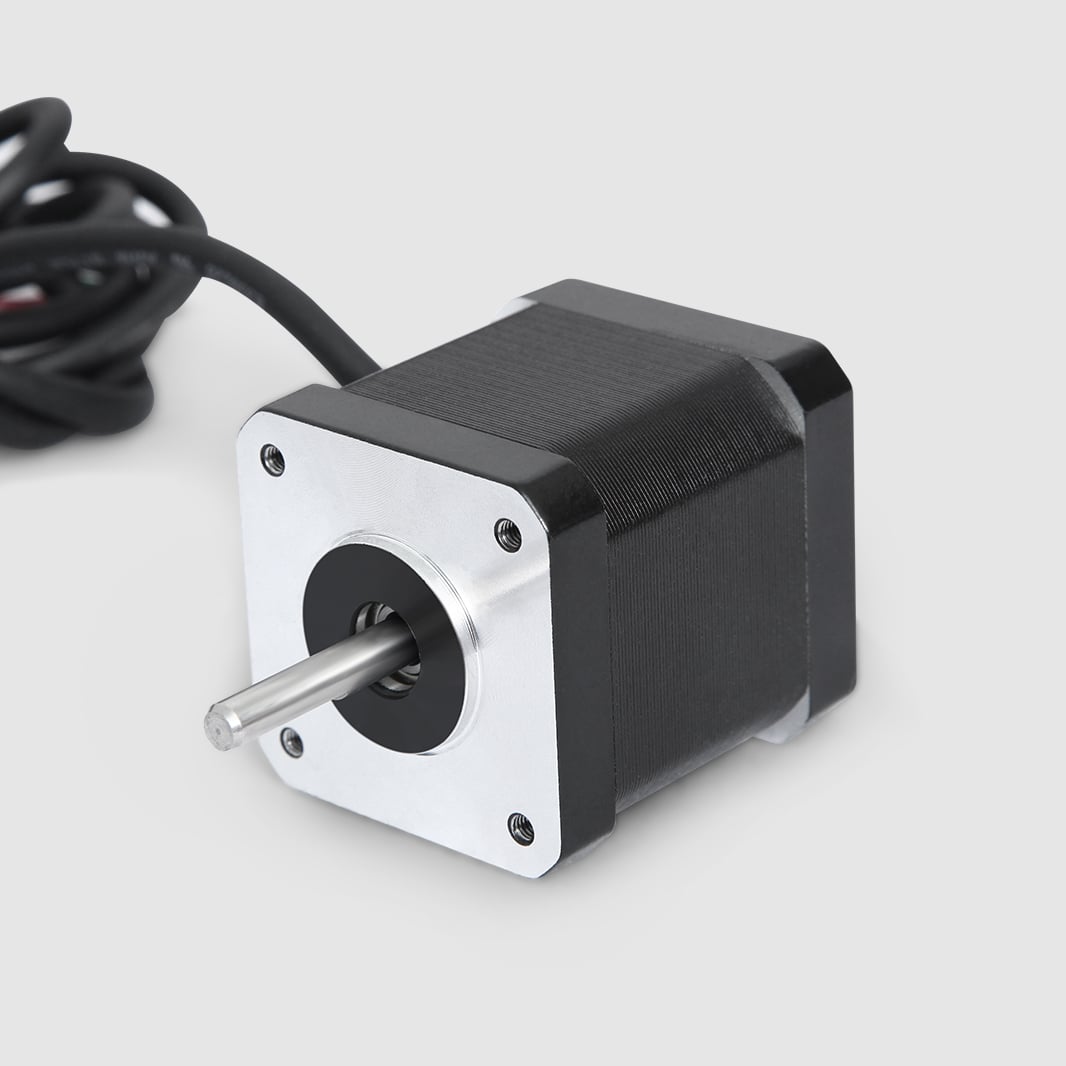
NEMA 17 sammumootor esindab ideaalset tasakaalu füüsilise suuruse ja pöördemomendi väljundvahel – seda tasakaalu ei suuda paljud teised alternatiivid saavutada. 1,7 tollise ruudukujulise esiplaadiga ja tavaliselt 30–50 N·cm ulatuses oleva hoiupöördemomendiga pakub NEMA 17 sammumootor olulist jõudu äärmiselt kompaktse korpuses. Selle kombinatsiooni tõttu on NEMA 17 sammumootor saanud viidatava standardina igal pool, kus disainerid peavad mehaanilist massi minimeerima, ilma et liikumiskontrolli usaldusväärsusest loobutaks.
Kompaktne suurus ja pöördemomendi tasakaalustatus
Optimaalne mõõtmete efektiivsus
NEMA 17 sammumootor on umbes 42 millimeetrit ruudus ja 39 millimeetrit sügav, mistõttu on see väikseim NEMA-standardi mootor, mis suudab pakkuda olulist tööväljundit. Selle mõõtmete profiil võimaldab NEMA 17 sammumootorit paigaldada korpustesse, seadmete raamidesse ja koostistesse, kus suuremad mootorivormid üldse ei sobi. Süsteemide integratoorid eelistavad just NEMA 17 sammumootorit, sest selle füüsilised piirangud ei nõua ümberkujundamist kogu ümbritsevates mehaanilistes struktuurides, vähendades arendusperioode ja tootmisega seotud keerukust.
NEMA 17 sammumootori kompaktne geomeetria ei ohverda paigaldusühilduvust ega liidese standardiseerimist. Standardiseeritud esiplaat võimaldab NEMA 17 sammumootorit sujuvalt integreerida planeetarõhu käigukastide, otsese juhtimisega rihmapiirde süsteemide, liikumissurvestike ja ajastusrihmade komplektidega. Insenerid saavad kindlalt valida NEMA 17 sammumootori, teades, et mehaaniline ühendus ja toetusstruktuurid kohanevad ilma eritellimusega valmistatud osadeta – see on oluline eelis prototüüpide valmistamisel ja väikese sarjatoodangu tootmisel.
Pöördemoment kaalaga suhe
NEMA 17 sammumootor kaalub tavaliselt 270–350 grammi ja arendab hoiutorki 30–50 N·cm, mis annab erakordselt hea torka-kaalu suhte võrreldes sama suuruste servo- või alalisvoolu põhiseid mootoritega. Selle tõhususe tõttu on NEMA 17 sammumootor eelistatud valik rakendustes, kus liikuv mass peab jääma väikeseks – näiteks ülevalt paigaldatud gantrisüsteemides, mitmeteljelistes robotkäteades ning õhus või mobiilsetel platvormidel. NEMA 17 sammumootor saavutab selle jõudluse optimeeritud magnetvoo jaotusega ning täpselt konstrueeritud rotoriga, mis maksimeerivad jõu teket ühiku massi kohta.
Insenerid kasutavad sageli NEMA 17 sammumootorit lähtemootorina sobivusuuringute jaoks, kuna selle teadaolev tööpiirkond võimaldab kiiret hinnangut selle kohta, kas antud liikumisprofiil on saavutatav. Kui NEMA 17 sammumootor ei suuda tagada piisavat kiirendust või säilitada kiirust koorma all, teab disainer kindlasti, et rakenduse jaoks on vajalikud suurema formaadiga mootorid, mis õigustab ülemineku NEMA 23 või NEMA 34 standarditele. See otsustuslikkus kiirendab prototüüpide valmistamist ja takistab liikumisriistvara liialdatud spetsifikatsiooni.
Täpsusjuhtimine ja lihtne integreerimine
Sammupõhine eraldusvõime ja asukohatäpsus
NEMA 17 sammumootor töötab loomuliku sammunurga all 1,8 kraadi täissammu kohta, pakkudes 200 eraldatavat asendit ühe täieliku pöördega. Mikrosammude juhtelektroonikaga ühendatuna saavutab NEMA 17 sammumootor tõhusad sammuresolutsioonid 0,9, 0,45 või 0,225 kraadi ulatuses sõltuvalt mikrosammude seadistusest, tagades asukohakorduvuse, mis on parem kui paljude servo süsteemide oma, kuid oluliselt väiksema maksumuse ja keerukuseta. See loomupärane täpsus teeb NEMA 17 sammumootori loomulikuks valikuks asendamise rakendustes, kus nõutakse täpsust ühe kümnendkoha millimeetri piires või paremat.
NEMA 17 sammumootoril puudub vajadus tagasisideandurite, kodeerijate või suletud süsteemi juhtimissüsteemide järele, et säilitada asukohatäpsust staatiliste koormuste all – see on põhiliseks eeliseks võrreldes puhastatud alalisvoolu- või servoalternatiividega. Süsteemide disainerid valivad NEMA 17 sammumootori materjalide loetelu kulude vähendamiseks, andurite kalibreerimisprotseduuride kaotamiseks ja tarkvaralise arenduse lihtsustamiseks. NEMA 17 sammumootori loomulik asukoha säilitamine tähendab, et toitekaotus või ootamatu mehaaniline kinnijäämine ei ohusta süsteemi turvalisust ega nõua keerukaid veakorvendusprotseduure.
Juhtseadme ühilduvus ja elektroonika lihtsus
NEMA 17 sammumootor töötab standardsetel toitepingetel 12–48 V DC, mis sobivad enamiku tööstusliku juhtimise keskkondade võrguühendustega. Tööstusstandardsete mikrosammude juhtseadmete moodulid vastavad TTL-taseme impuls- ja suunasisignaalidele lihtsatest mikrokontrolleri väljunditest, mistõttu on NEMA 17 sammumootor ühilduv Arduino, Raspberry Pi ja tööstuslike PLC-süsteemidega ilma täiendava signaalitöötlemiseta. See lai ühilduvus tagab, et NEMA 17 sammumootorit saab integreerida nii vanadesse süsteemidesse kui ka uutesse disainidesse minimaalse elektroonika ümberkujundamisega.
NEMA 17 sammumootori kahefaasiline arhitektuur ja standardmähised võimaldavad disaineritel valida kümnete eri tootjate poolt pakutavatest ühilduvatest juhtimismoodulitest, mis takistab müügikäigu piiramist ühe konkreetse tarnija toodetega ja vähendab tarneketi riski. Kui NEMA 17 sammumootori liikumismoodul läheb katki või muutub aegunud, on asenduskomponendid kergesti saadaval ning nende pistikuplaanid ja tehnilised andmed on omavahel vahetatavad. Selle standardiseerimisega on NEMA 17 sammumootor saanud tööstusliku normiks õpperobotika, harrastajaplatvormide ja kaubandusliku varustuse tootjate seas, kes otsivad kuluefektiivseid liikumislahendusi.
Tegeliku maailma rakenduste sobivus
3D-trükis ja additiivse tootmisega seotud töö
NEMA 17 sammumootor domineerib 3D-printeri arhitektuuris, kuna selle kompaktne kuju sobib liikuvatesse konstruktsioonidesse ja see annab piisavalt pöördemomenti, et liigutada ekstruuderite käiveid ja asukohamääratlemise mehhanisme usaldusväärselt täpselt. NEMA 17 sammumootori võimekus kohe käivituda ja seista ilma libisemiseta ega võnkumisteta teeb selle ideaalseks kihthaaval liikumiseks, kus asukoha täpsus mõjutab otseselt printimiskvaliteeti. Tarbijatele ja tööstusliku kasutusega 3D-printerite tootjad standardiseerivad NEMA 17 sammumootorit, luues nii soojendusotsade, ekstruuderimoodulite ja mehaaniliste täiendustega ühilduva ökosüsteemi, mida pole võimalik saavutada mittestandardsete mootorivormingutega.
CNC-töötlemine ja täpsusasukohamääratlus
Väikese ruumala CNC-masinad, gravüürimisseadmed ja freesimisseadmed kasutavad X-, Y- ja Z-telgedel mikrotasemel täpsusega liikumise tagamiseks NEMA 17 sammumootorit juhtspindlite ja hammastatud vööde liikumiseks. NEMA 17 sammumootori stabiilne pöördemoment kõigil kiirustel elimineerib servo süsteemide jaoks vajalikud kiirendus- ja aeglustumisrampid, lihtsustades liikumisplaneerimist ja vähendades tsükliaja muutlikkust. NEMA 17 sammumootori madal elektriline müra ja ise-dämpivad omadused vähendavad vibratsioonide edastamist täpsuslõikeinstrumentidele, parandades otseselt valmistoote pinnakvaliteeti ja mõõtmete ühtlust.
NEMA 17 sammumootori kulutõhusus võimaldab tootjatel rakendada mitmeteljest asukohamääramist ilma eelarvepiirangute ületamiseta, mis välistaks servo- või püsivvoolumootorite alternatiivid. NEMA 17 sammumootorit saab paigaldada käigukastega või rullide süsteemidega, et suurendada saadaolevat pöördemomenti ning seeläbi tõsta jõudlust ilma mootori põhivormi muutmiseta. Selle skaalatavuse tõttu on NEMA 17 sammumootor muutunud paljude automaatsete tootmissüsteemide aluseks, kus täpsus ja odavus on võrdselt olulised.
KKK
Miks on NEMA 17 sammumootor kompaktsete rakenduste puhul parem kui NEMA 23?
NEMA 17 sammumootor on umbes 42 millimeetrit ruudus, kui NEMA 23 on 56 millimeetrit ruudus, pakkudes 40 protsenti väiksemat esipinda, kuid säilitades piisava pöördemomendi enamiku kompaktsete liikumisülesannete jaoks. Kui ruumipiirangud on väga ranged, võimaldab NEMA 17 sammumootor vältida mehaanilist üleprojekteerimist, mida nõuaks suuremate formaatide kasutuselevõtt. NEMA 17 sammumootori väiksem inerts võimaldab ka kiiremat kiirendust, parandades läbilaskevõimet rakendustes nagu 3D-trükkimine, kus kiire asendamise täpsus on oluline.
Kas NEMA 17 sammumootor saab asendada servo-mootoreid täpses asendamises?
NEMA 17 sammumootor saab asendada servo-mootoreid statilise koormusega paigutusrakendustes, kus sulgutud süsteemi tagasiside pole vajalik ja hoiutork on piisav liugumise vältimiseks. NEMA 17 sammumootor on eriti tõhus deterministlikus liikumismustris, kus asukoht arvutatakse ja prognoositakse, mitte ei jälgita. Siiski dünaamilistes keskkondades muutuva või löövkoormuse korral võivad servo-mootorid pakkuda paremat jõudlust, kuna nad parandavad aktiivselt asukohavigu, samas kui NEMA 17 sammumootor toetub mehaanilise libisemise vältimiseks mootori mähiste torgule.
Kuidas parandab mikrosammumine NEMA 17 sammumootori jõudlust?
Mikrosammud ajavad NEMA 17 sammumootori mähiseid erineva voolutugevusega, luues efektiivseid sammunurki, mis on täpsemad kui mootori algne 1,8-kraaneline spetsifikatsioon. NEMA 17 sammumootor saavutab pool-sammus 0,9-kraanilise resolutsiooni ja kuusteistkordse mikrosammuga 0,225-kraanilise resolutsiooni, vähendades oluliselt vibreerimist ja parandades asendamise sujuvust. NEMA 17 sammumootori mikrosammumisvõime ei põhjusta lisaseadmete kulusid – vajalikud on ainult sobivad juhtseadmed, mis on nüüd standardiks tööstuslikus ja tarbija liikumiskontrolli turul.