
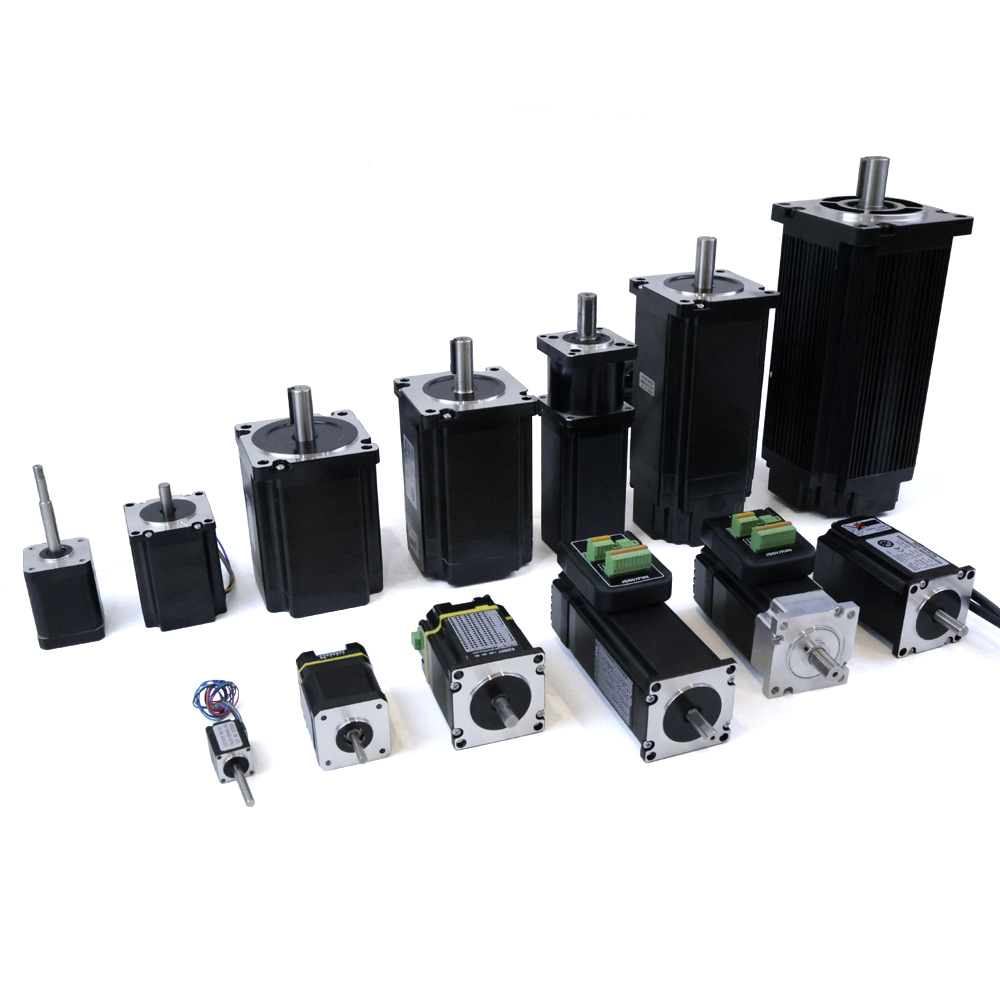
Pasar hybrid stepper motor mewakili pencapaian teknik kritis dalam sistem pengendali gerak, dirancang khusus untuk mengatasi tantangan mendasar dalam menyeimbangkan kecepatan rotasi dengan akurasi posisi. Berbeda dengan desain motor stepper konvensional, hybrid stepper motor menggabungkan keunggulan dari teknologi magnet permanen dan reluktansi variabel, sehingga menciptakan platform di mana produsen dan insinyur dapat mencapai kerapatan torsi yang lebih tinggi tanpa mengorbankan ketepatan posisi saat diam. Keseimbangan ini bukanlah kebetulan, melainkan hasil dari pilihan desain mekanis dan elektromagnetik yang canggih yang memungkinkan hybrid stepper motor beroperasi secara andal di berbagai aplikasi industri, mulai dari manufaktur presisi hingga instrumen perangkat medis.
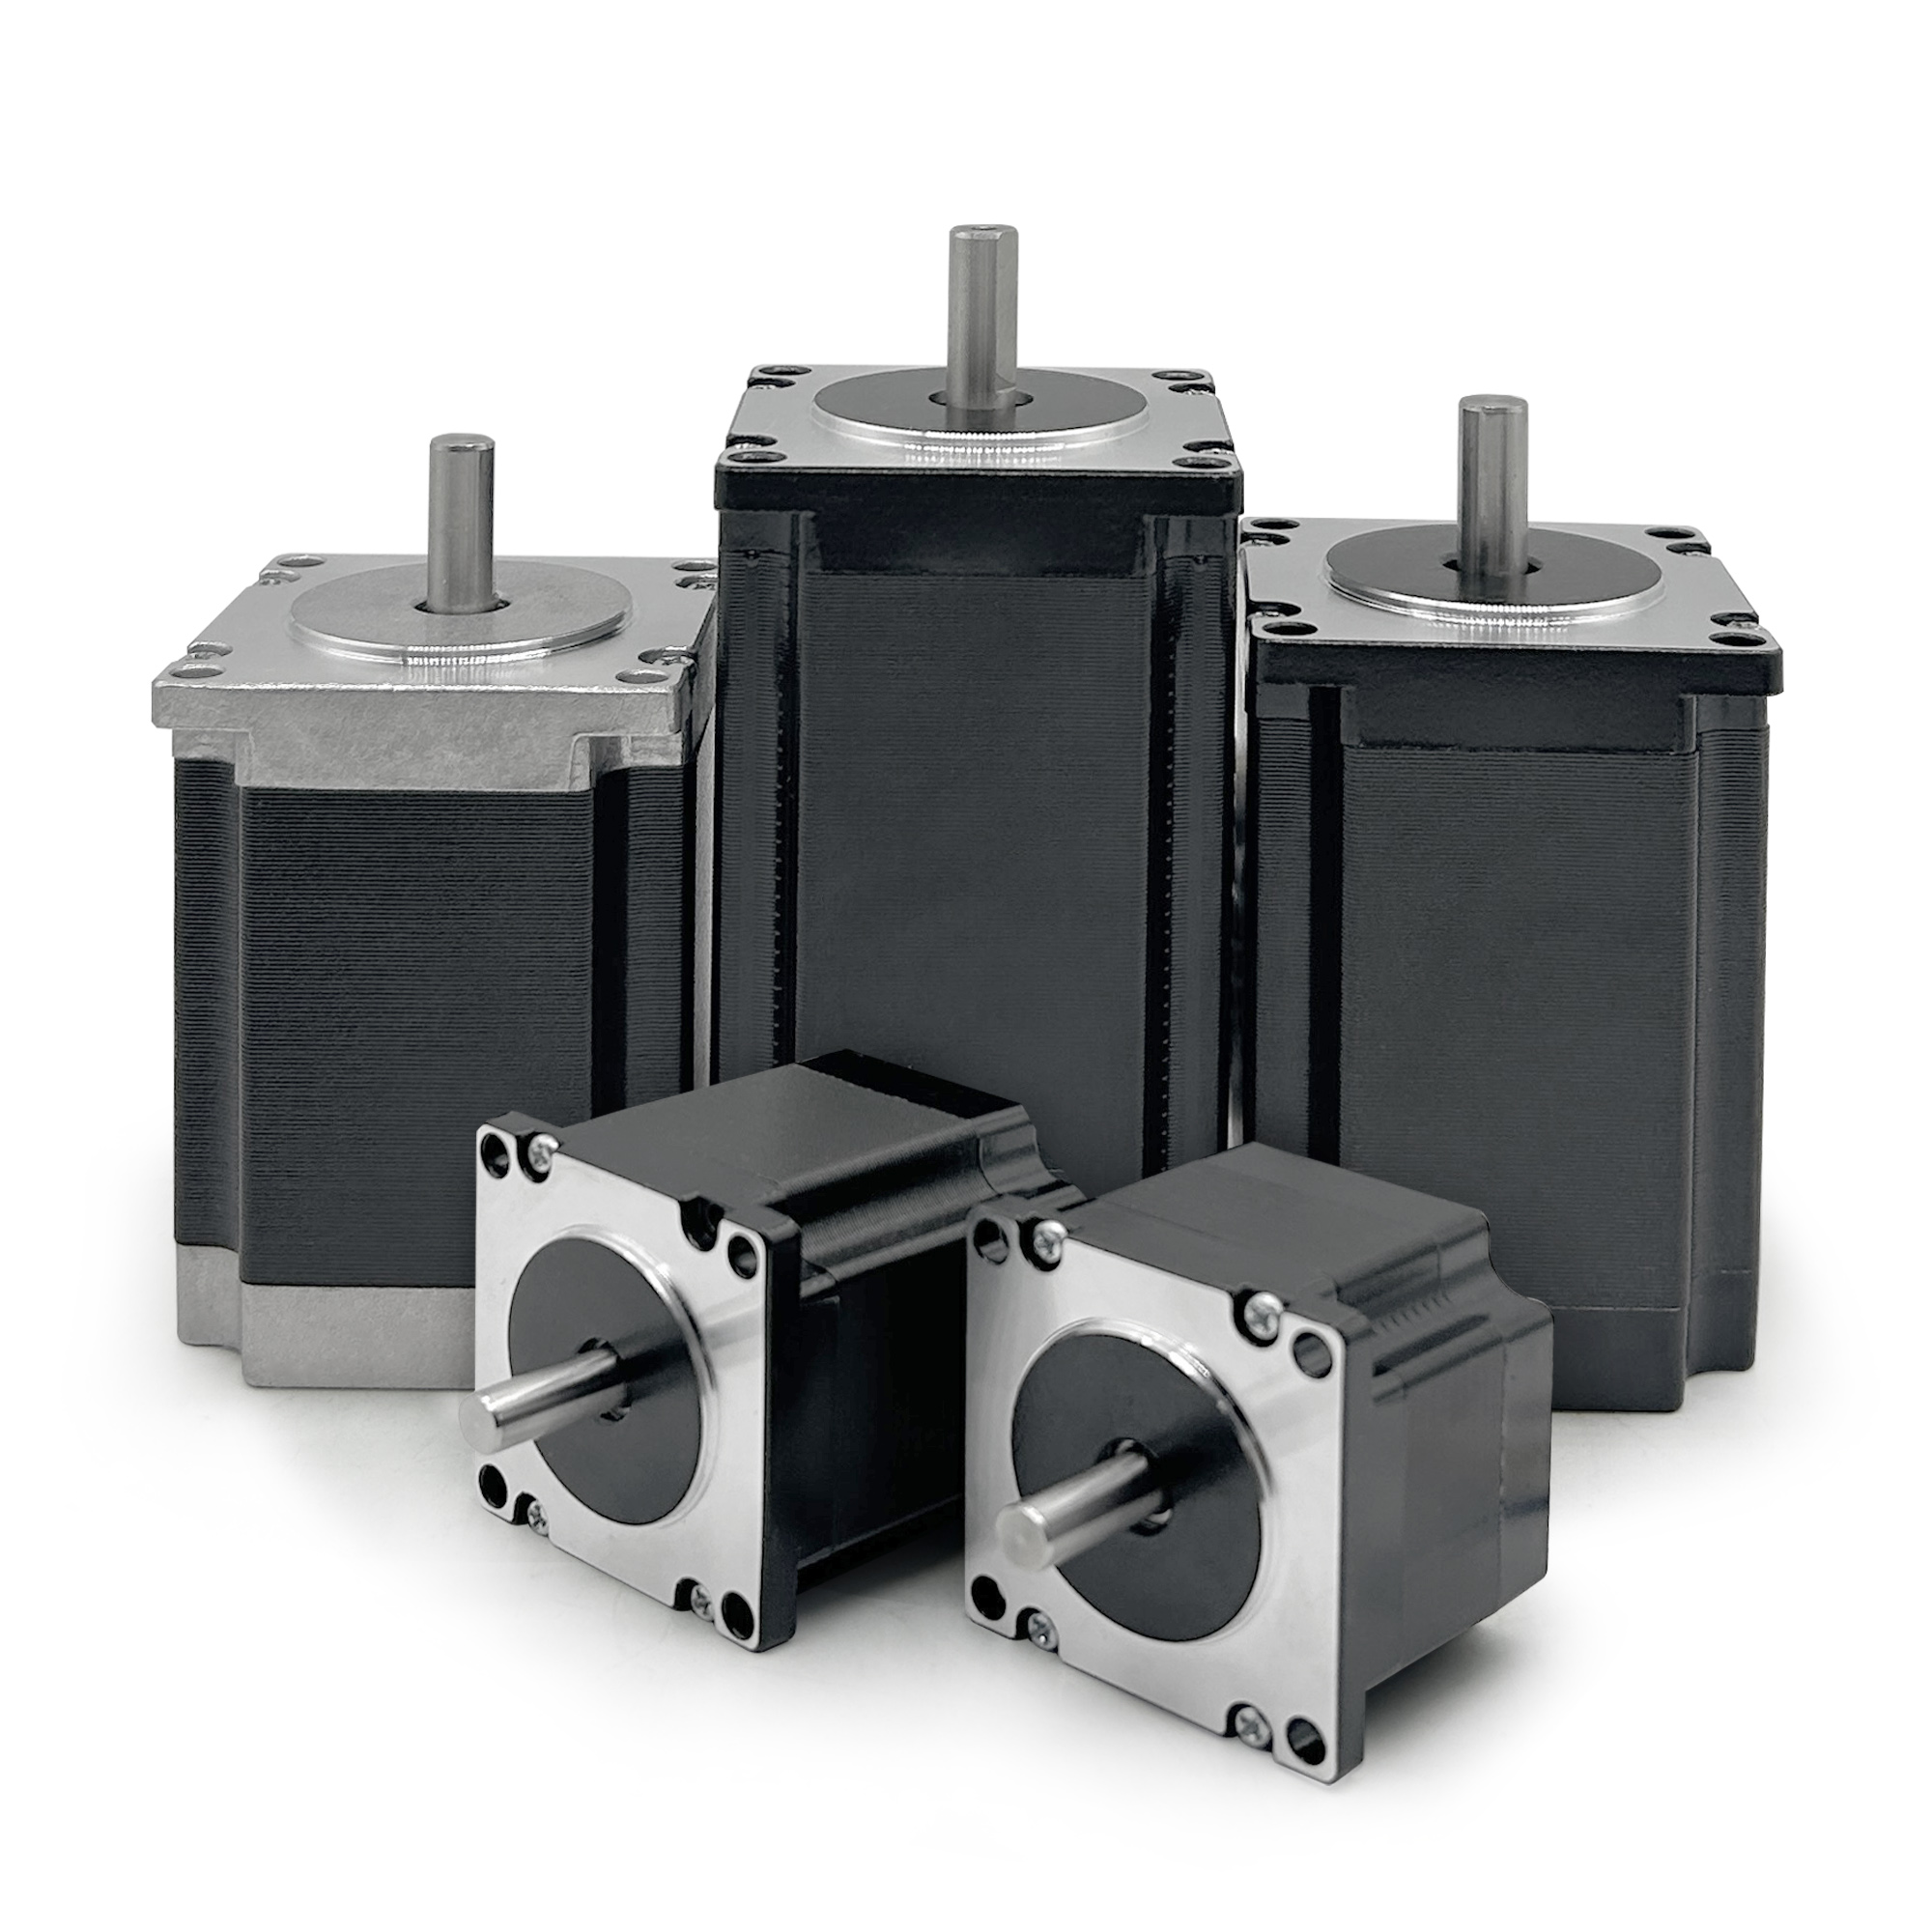
Memahami cara kerja sebuah hybrid stepper motor mengelola kompromi antara kecepatan dan presisi ini memerlukan pemahaman prinsip elektromagnetik, kemampuan driver, serta kendala aplikasi dunia nyata. Rentang kinerja setiap hybrid stepper motor dibentuk oleh resolusi langkah, desain elektris, dan kualitas elektronika pengendali. Ketika diimplementasikan secara tepat, suatu hybrid stepper motor mampu memberikan kurva akselerasi yang halus, profil torsi yang dapat diprediksi, serta pelacakan posisi yang akurat tanpa memerlukan sistem umpan balik yang rumit, sehingga menjadi pilihan utama dalam tak terhitung banyaknya skenario pengendali gerak industri.
Arsitektur dan Prinsip Desain Elektromagnetik
Integrasi Magnet Permanen dan Reluktansi
Keunggulan utama dari sebuah hybrid stepper motor terletak pada pendekatan desain terintegrasi-nya. Suatu hybrid stepper motor menggabungkan rotor magnet permanen dengan gigi besi lunak pada rotor maupun stator, menciptakan beberapa kutub magnetik yang selaras saat dialiri arus. Arsitektur ini memungkinkan suatu hybrid stepper motor menghasilkan torsi penguncian yang lebih tinggi dibandingkan desain magnet permanen, sekaligus mempertahankan kinerja kecepatan yang lebih baik dibandingkan motor reluktansi. Geometri gigi pada hybrid stepper motor dibuat secara presisi untuk memastikan keselarasan yang konsisten dan posisi yang dapat diulang, sehingga memungkinkan motor mempertahankan posisi secara andal bahkan saat terjadi gangguan daya atau ketika dikenai beban eksternal.
Distribusi medan elektromagnetik pada hybrid stepper motor dioptimalkan untuk menghasilkan torsi detent yang kuat, yang membantu motor menahan gangguan beban serta mempertahankan akurasi posisi sudut. Saat membandingkan hybrid stepper motor dengan jenis motor lain, para insinyur sering mengamati bahwa hybrid stepper motor memberikan pengulangan posisi yang unggul karena komponen magnet permanennya menyediakan magnetisasi dasar yang konsisten, sedangkan elemen reluktansi menjamin langkah resolusi tinggi. Sinergi ini berarti hybrid stepper motor dapat beroperasi dengan fluktuasi arus listrik yang lebih kecil tanpa mengorbankan output torsi penuh, sehingga mengurangi pembangkitan panas dan memperpanjang masa pakai motor dalam aplikasi tugas terus-menerus.
Resolusi Langkah dan Pengendalian Ketepatan
Resolusi langkah adalah aspek di mana sebuah hybrid stepper motor benar-benar membedakan dirinya dari desain motor yang lebih sederhana. Sebuah hybrid stepper motor standar biasanya menawarkan 1,8 derajat per langkah dalam mode langkah penuh, tetapi teknologi mikrolangkah memungkinkan sebuah hybrid stepper motor mencapai 16, 32, atau bahkan 256 langkah per putaran penuh. Kemampuan mikrolangkah ini berarti sebuah hybrid stepper motor dapat memberikan gerak halus dan presisi dengan getaran minimal, sehingga cocok untuk aplikasi yang menuntut baik akurasi maupun operasi senyap. Elektronika penggerak memainkan peran krusial dalam mengoptimalkan potensi resolusi ini dari sebuah hybrid stepper motor , karena mikrolangkah memerlukan pembangkitan gelombang arus yang canggih.
Ketika sebuah hybrid stepper motor beroperasi dalam mode mikrolangkah, rotor bergerak melalui posisi perantara yang bukan merupakan penyelarasan penuh kutub magnetik. Teknik ini membuat sebuah hybrid stepper motor berperilaku hampir seperti motor servo dalam hal kelancaran, sekaligus mempertahankan kesederhanaan kendali loop-terbuka serta biaya lebih rendah yang menjadi ciri khas teknologi stepper. Ketepatan yang dicapai oleh sebuah hybrid stepper motor di bawah mikrostepping tetap sebanding dengan kedalaman bit dan akurasi arus penggerak, sehingga pemilihan komponen secara langsung memengaruhi resolusi efektif yang dihasilkan oleh sistem Anda hybrid stepper motor instalasi.
Kinerja Kecepatan dan Karakteristik Torsi
Kompromi antara Torsi dan Kecepatan dalam Pengoperasian Motor
Setiap hybrid stepper motor menunjukkan kurva torsi-kecepatan khas yang menentukan batas operasional praktisnya. Pada kecepatan rendah, sebuah hybrid stepper motor menghasilkan torsi penahan penuh dan akurasi posisi luar biasa, menjadikannya ideal untuk tugas posisi presisi. Namun, seiring meningkatnya frekuensi langkah, keluaran torsi sebuah hybrid stepper motor mulai menurun akibat efek back-EMF dan keterbatasan induktansi belitan. Kemiringan penurunan torsi ini bervariasi secara signifikan di antara berbagai desain hybrid stepper motor bergantung pada impedansi kumparan, kekuatan magnet permanen, dan jarak gigi kutub.
Elektronika penggerak sangat memengaruhi kemampuan kecepatan sebuah hybrid stepper motor sistem. Penggerak yang dirancang dengan baik dapat membantu sebuah hybrid stepper motor mempertahankan torsi yang lebih tinggi pada kecepatan tinggi melalui teknik-teknik seperti peningkatan tegangan dan optimalisasi pengaturan arus. Saat memilih suatu hybrid stepper motor untuk aplikasi yang memerlukan baik kecepatan tinggi maupun presisi kontrol yang tetap, para insinyur harus secara cermat mencocokkan spesifikasi motor dengan kemampuan penggeraknya. Kualitas elektronika hybrid stepper motor pengendali sering kali menentukan apakah peringkat kecepatan teoretis tersebut benar-benar terwujud dalam kinerja praktis.
Akselerasi dan Respons Dinamis
Kemampuan dari hybrid stepper motor untuk berakselerasi secara halus sambil mempertahankan akurasi langkah merupakan pembeda kinerja utama dalam sistem pengendali gerak. Suatu hybrid stepper motor dapat mencapai akselerasi cepat bila digerakkan secara tepat, namun profil akselerasinya harus dikelola secara cermat guna mencegah hilangnya langkah. Jika laju akselerasi melebihi kemampuan suatu hybrid stepper motor untuk berpindah secara halus antar langkah, motor tersebut akan kehilangan langkah atau mengalami getaran berlebih. Pengendali motor modern memungkinkan hybrid stepper motor profil akselerasi diprogram dengan laju peningkatan (ramp rates) dan profil arus yang presisi.
Torsi penahan suatu hybrid stepper motor tetap konstan terlepas dari kecepatan atau beban, sehingga memungkinkan perancangan profil akselerasi yang menjamin pengendalian gerak yang andal. Setelah suatu hybrid stepper motor mencapai kecepatan yang diprogramkan, sistem kendali dapat mengurangi arus penggerak untuk mempertahankan posisi sekaligus menghemat daya listrik. Efisiensi ini sangat berharga dalam aplikasi berbasis baterai atau aplikasi yang sadar energi, di mana suatu hybrid stepper motor dapat memberikan gerak presisi sambil meminimalkan konsumsi daya. Perilaku dinamis suatu hybrid stepper motor di bawah akselerasi mengungkap banyak hal mengenai kualitas keseluruhan dan responsivitas sistem motor-penggerak.
Aplikasi Industri dan Implementasi Kendali
Penentuan Posisi Presisi dan Pengulangan yang Akurat
Ciri khas yang menjadikan suatu hybrid stepper motor ideal untuk pemosisian presisi adalah kemampuannya menjalankan ribuan gerakan identik secara andal dengan hampir tidak ada pergeseran posisi. Suatu hybrid stepper motor digunakan dalam peralatan manufaktur otomatis dapat mempertahankan akurasi posisi hingga kurang dari satu derajat selama jutaan siklus, tanpa sensor umpan balik atau penyesuaian kalibrasi. Repeatabilitas ini berasal dari torsi detent bawaan dan mekanisme penyelarasan kutub magnetik yang terintegrasi dalam setiap hybrid stepper motor desain. Industri-industri seperti manufaktur semikonduktor, perakitan perangkat medis, dan otomasi laboratorium mengandalkan teknologi hybrid stepper motor secara khusus karena presisi yang dapat diulang ini.
Ketika mengintegrasikan sebuah hybrid stepper motor ke dalam sistem produksi, insinyur memperoleh keuntungan dari fakta bahwa pelacakan posisi tidak memerlukan encoder eksternal maupun mekanisme umpan balik. Hal ini menyederhanakan pemasangan, mengurangi kompleksitas kabel, serta menekan total biaya sistem dibandingkan solusi motor servo. Suatu sistem hybrid stepper motor mencapai kinerja yang dapat diprediksi tanpa siklus penyetelan dan kalibrasi yang diperlukan oleh sistem servo loop-tertutup. Paradigma kontrol open-loop pada suatu hybrid stepper motor menjadikannya sangat menarik untuk aplikasi di mana keandalan dan kesederhanaan sistem merupakan prioritas utama.
Optimasi Kecepatan dan Penyesuaian Beban
Mencapai kinerja optimal dari sebuah hybrid stepper motor memerlukan penyesuaian cermat spesifikasi motor terhadap kebutuhan aplikasi aktual. Sebuah hybrid stepper motor yang dipilih dengan kapasitas torsi berlebih relatif terhadap beban aktual akan mengonsumsi lebih banyak daya listrik dan menghasilkan panas berlebih. Sebaliknya, sebuah hybrid stepper motor yang berukuran terlalu kecil untuk aplikasi tersebut mungkin mengalami kehilangan langkah atau percepatan tidak memadai selama kondisi transien. Kurva torsi-kecepatan sebuah hybrid stepper motor harus dianalisis terhadap tuntutan gabungan dari inersia, gesekan, dan beban eksternal di sepanjang profil gerak lengkap.
Saat mengonfigurasi hybrid stepper motor untuk aplikasi yang kritis terhadap kecepatan, pemilihan arus penggerak dan resolusi mikro-langkah secara langsung memengaruhi baik kemampuan kecepatan maupun presisi pengendalian. Sebuah hybrid stepper motor yang beroperasi dalam mode langkah penuh mencapai kecepatan lebih tinggi tetapi dengan getaran lebih besar dan kelancaran lebih rendah. Sebagai perbandingan, menjalankan yang sama hybrid stepper motor dalam mode 16-mikrostep atau 32-mikrostep mengorbankan kecepatan maksimum sedikit namun memberikan gerak yang lebih halus dan presisi kontrol yang lebih baik. Keseimbangan spesifik antara kecepatan versus presisi yang dibutuhkan tiap aplikasi menentukan konfigurasi serta strategi driver yang optimal hybrid stepper motor dan driver yang paling tepat.
Tanya Jawab
Apa yang menentukan apakah motor stepper hibrida mampu mempertahankan presisi pada kecepatan tinggi?
Kemampuan dari hybrid stepper motor kemampuan mempertahankan presisi pada kecepatan tinggi tergantung terutama pada kualitas driver, resolusi mikrostepping, dan inersia beban. Sebuah hybrid stepper motor driver dengan regulasi arus canggih serta profil akselerasi yang tepat mampu mempertahankan akurasi bahkan ketika frekuensi langkah meningkat. Namun, jika tuntutan kecepatan melebihi kemampuan yang ditentukan dalam hybrid stepper motor kurva torsi-kecepatan, presisi dapat menurun karena motor kesulitan berpindah secara andal antar langkah. Inersia beban juga memengaruhi kinerja kecepatan; beban dengan inersia lebih tinggi memerlukan torsi lebih besar dari hybrid stepper motor motor untuk mencapai akselerasi yang halus, sehingga berpotensi membatasi kecepatan maksimal yang dapat dicapai.
Apakah motor stepper hibrida dapat menggantikan motor servo dalam aplikasi yang memerlukan kecepatan dan presisi pengendalian secara bersamaan?
Dalam banyak aplikasi, sebuah hybrid stepper motor dapat memberikan kinerja setara atau lebih unggul dibandingkan motor servo dengan total biaya lebih rendah. Sebuah hybrid stepper motor menawarkan kemampuan penahanan posisi bawaan, presisi yang dapat diulang, serta pengendalian open-loop yang sederhana tanpa penyetelan umpan balik yang rumit. Namun, aplikasi yang memerlukan kecepatan sangat tinggi, kondisi beban bervariasi, atau umpan balik beban secara waktu nyata mungkin lebih diuntungkan dengan teknologi servo. Sebuah hybrid stepper motor paling ideal untuk aplikasi di mana kondisi beban dapat diprediksi dan akurasi posisioning merupakan prioritas utama, sedangkan motor servo unggul dalam lingkungan dinamis yang memerlukan kompensasi beban cepat.
Bagaimana teknologi mikrostepping meningkatkan presisi pengendalian motor stepper hibrida?
Mikrostepping meningkatkan sebuah hybrid stepper motor dengan membagi setiap langkah penuh menjadi posisi perantara yang lebih kecil melalui pengendalian gelombang arus yang canggih. Alih-alih rotor melompat antar posisi kutub magnetik diskret, sebuah hybrid stepper motor di bawah mikrostep bergerak dengan lancar melalui banyak sudut perantara, secara drastis mengurangi getaran dan meningkatkan kelancaran gerak. Hal ini menjadikan hybrid stepper motor mampu memberikan kelancaran layaknya motor servo sambil mempertahankan kesederhanaan sistem loop-terbuka. Resolusi mikrostep yang lebih tinggi berarti peningkatan posisi yang lebih halus dari hybrid stepper motor , sehingga aplikasi dapat mencapai pengendalian yang lebih presisi tanpa harus beralih ke teknologi motor yang lebih mahal.
Daftar Isi
- Arsitektur dan Prinsip Desain Elektromagnetik
- Kinerja Kecepatan dan Karakteristik Torsi
- Aplikasi Industri dan Implementasi Kendali
-
Tanya Jawab
- Apa yang menentukan apakah motor stepper hibrida mampu mempertahankan presisi pada kecepatan tinggi?
- Apakah motor stepper hibrida dapat menggantikan motor servo dalam aplikasi yang memerlukan kecepatan dan presisi pengendalian secara bersamaan?
- Bagaimana teknologi mikrostepping meningkatkan presisi pengendalian motor stepper hibrida?