
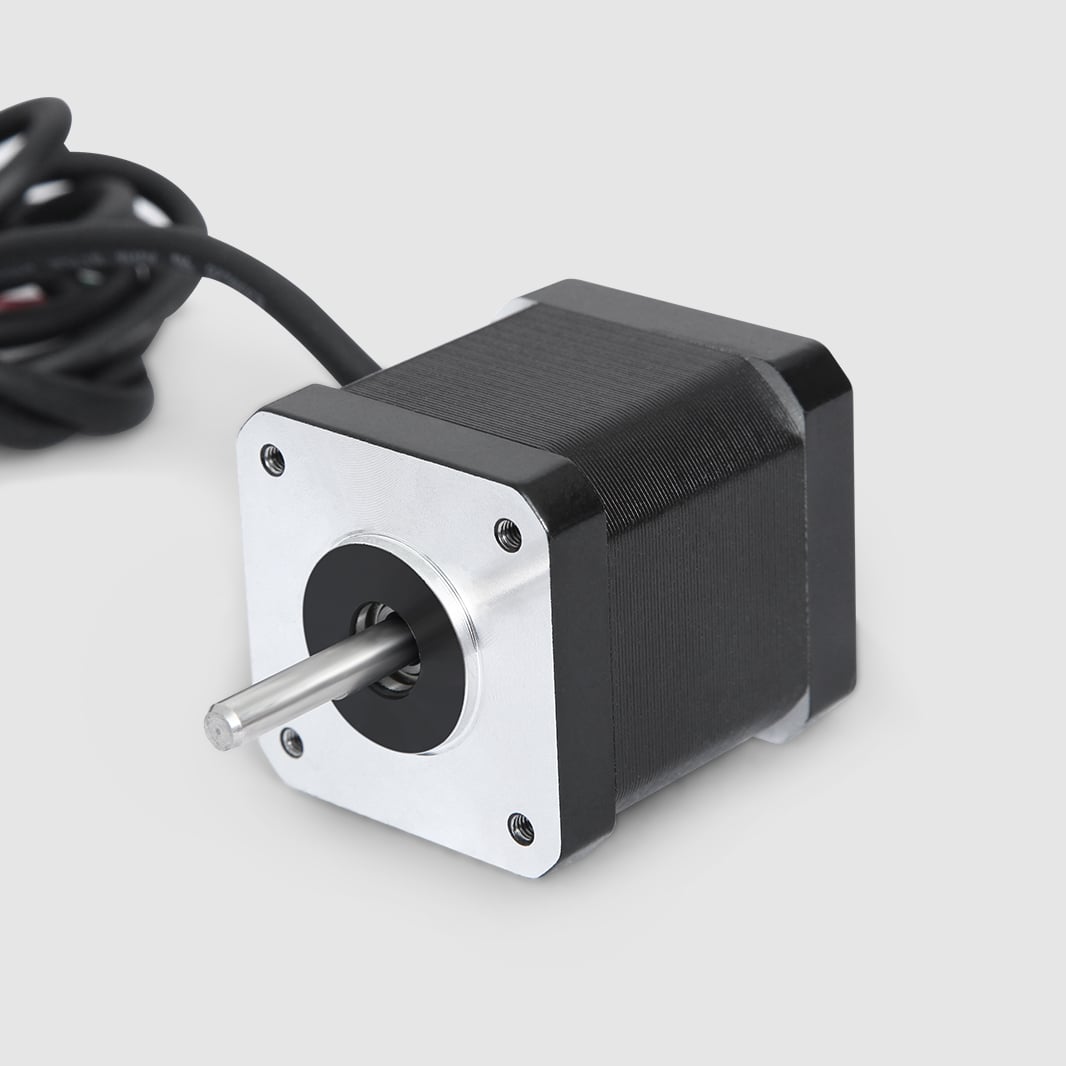
NEMA 17ステッピングモーターは、製造業、ロボティクス、3Dプリンティング、産業用オートメーションなど、コンパクトな運動制御を要するさまざまな分野で事実上の標準となっています。設計エンジニアやシステム設計者は、設置スペースが限られながらも高精度が求められる用途において、一貫してNEMA 17ステッピングモーターを選択しています。このため、現代の運動制御システムにおいて欠かせない部品となっています。NEMA 17ステッピングモーターがこの市場セグメントで圧倒的なシェアを占める理由を理解するには、その機械的仕様、性能特性、および過酷な実環境下での実用性を検討する必要があります。
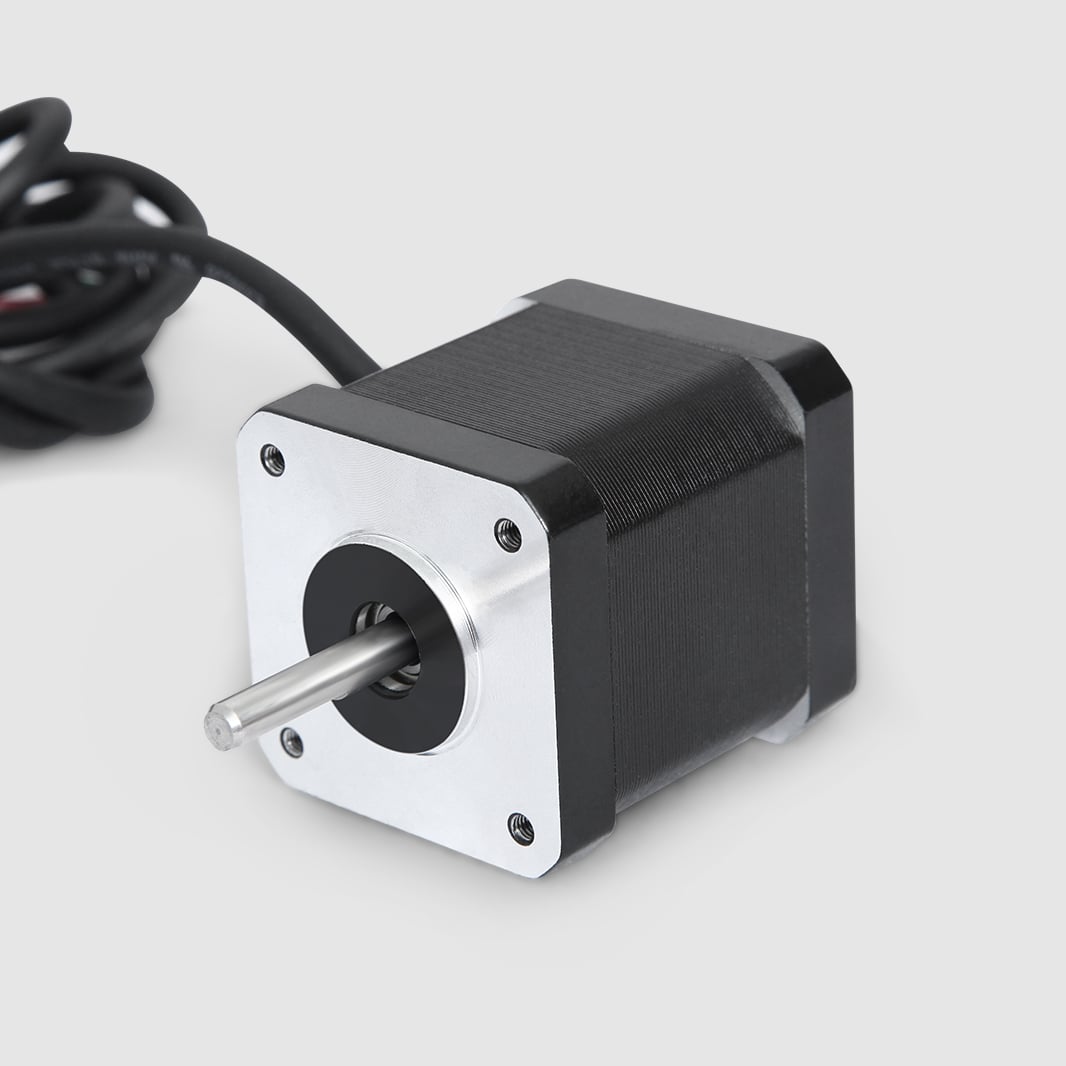
NEMA 17ステッピングモーターは、物理的なサイズとトルク出力の間で、他に類を見ないほど最適なバランスを実現しています。1.7インチ四方のフロントプレートと、保持トルクが通常30~50 N・cmという特徴を備え、極めてコンパクトな筐体ながら十分な駆動力を発揮します。この優れたバランスこそが、機械的ボリュームを最小限に抑えつつも、動作制御の信頼性を損なわない設計が求められるあらゆる場面で、NEMA 17ステッピングモーターが事実上の基準規格として定着した理由です。
コンパクトなサイズとトルクのバランス
最適な寸法効率
NEMA 17ステッパーモーターの外形寸法は約42mm×42mm(正方形)×39mm(奥行き)で、実用的な作動トルクを発揮できる最小サイズのNEMA規格モーターです。このコンパクトなサイズにより、NEMA 17ステッパーモーターは、より大型のモーターでは収まらないような筐体、機器フレーム、アセンブリ内に容易に組み込むことができます。システムインテグレーターがNEMA 17ステッパーモーターを好む理由は、その物理的制約が周囲の機械構造全体の再設計を強いることがなく、開発期間や製造工程の複雑さを低減できる点にあります。
NEMA 17ステッピングモーターのコンパクトな外形寸法は、取付互換性やインターフェースの標準化を損なうものではありません。標準化されたフランジ面により、NEMA 17ステッピングモーターは、遊星ギアボックス、ダイレクトドライブ式プーリーシステム、リードスクリュー、タイミングベルトアセンブリなどにシームレスに統合できます。エンジニアは、機械的結合部および支持構造が特別な加工を要さずに対応可能であることを確信してNEMA 17ステッピングモーターを選定でき、これは試作段階および少量生産環境において極めて重要な利点です。
トルク対重量比
NEMA 17ステッピングモーターは、通常270~350グラムの重量でありながら、保持トルクが30~50ニュートン・センチメートルを発生します。これは、同程度のサイズのサーボモーターやDCブラシ付きモーターと比較して、非常に優れたトルク対重量比を実現しています。この高効率性により、天井懸架型ガントリーシステムや多軸ロボットアーム、空中・移動プラットフォームなど、可動部の質量を極力小さく保つ必要がある用途において、NEMA 17ステッピングモーターが最も好まれる選択肢となっています。本モーターは、磁束分布を最適化し、単位質量あたりの力を最大限に引き出すための高精度ローター設計によって、こうした性能を達成しています。
エンジニアは、実現可能性の検討に際して、NEMA 17ステッピングモーターを基準モーターとして頻繁に用います。その性能範囲が既知であるため、与えられた動作プロファイルが実現可能かどうかを迅速に評価できるからです。もしNEMA 17ステッピングモーターが十分な加速を発生させられず、あるいは負荷下で所定の速度を維持できない場合、設計者はそのアプリケーションにはより大型のモーターが必要であると明確に判断できます。これにより、NEMA 23やNEMA 34規格への移行が正当化されます。こうした明確な意思決定は、プロトタイピングを加速させ、運動制御機器の過剰仕様を防ぎます。
高精度制御と容易な統合性
ステップ分解能と位置決め精度
NEMA 17ステッピングモーターは、1ステップあたり1.8度の標準ステップ角で動作し、1回転につき200個の離散的な位置を実現します。マイクロステップ駆動回路と組み合わせることで、マイクロステップ設定に応じて、実効ステップ角を0.9度、0.45度、あるいは0.225度まで細かく制御できます。これにより、多くのサーボシステムよりも優れた位置再現性を、そのコストや構成の複雑さのごく一部で実現します。この固有の高精度性から、NEMA 17ステッピングモーターは、0.1ミリメートル以下という高い位置決め精度が求められるアプリケーションにおいて、最も自然な選択肢となります。
NEMA 17ステッピングモーターは、静的負荷下で位置精度を維持するためにフィードバックセンサーやエンコーダー、クローズドループ制御システムを必要としないため、ブラシ付きDCモーターやサーボモーターなどの代替品に対して本質的な利点を有しています。システム設計者は、部品表(BOM)コストの削減、センサーのキャリブレーション手順の省略、ファームウェア開発の簡素化を目的として、NEMA 17ステッピングモーターを採用します。NEMA 17ステッピングモーターは、電源喪失や予期せぬ機械的ジャムが発生しても位置を保持する固有の特性を持つため、システムの安全性が損なわれず、複雑なエラー復旧ルーチンも不要です。
ドライバーとの互換性および電子回路の簡素さ
NEMA 17ステッピングモーターは、12~48ボルトの直流標準電源電圧で動作し、ほとんどの産業用制御環境の電源インフラに適合します。業界標準のマイクロステップ駆動モジュールは、基本的なマイコン出力からTTLレベルのパルス信号および方向信号を受け付けます。このため、NEMA 17ステッピングモーターは、追加の信号調整を必要とせず、ArduinoやRaspberry Pi、産業用PLCシステムと互換性があります。このような広範な互換性により、NEMA 17ステッピングモーターは、従来のシステムや新規設計への導入が、電子回路の再設計を最小限に抑えつつ実現できます。
NEMA 17ステッピングモーターは、2相構成と標準的な巻線配置を採用しているため、設計者は複数のメーカーから数十種類に及ぶ互換性のあるドライバーを選択できます。これにより、特定ベンダーへの依存(ベンダーロックイン)を防ぎ、サプライチェーン上のリスクを低減します。NEMA 17ステッピングモーター搭載のモーションモジュールが故障したり、製造中止になった場合でも、ピン配置や性能仕様が互換性のある交換用部品が容易に入手可能です。こうした標準化により、NEMA 17ステッピングモーターは、教育用ロボティクス、メイカープラットフォーム、およびコスト効率の高いモーションソリューションを求める商用機器メーカーにおいて、業界標準となっています。
実際の応用シーンにおける適合性
3Dプリンティングと積層造形
NEMA 17ステッピングモーターは、コンパクトな外形サイズでありながら十分なトルクを発生できるため、3Dプリンターの構造において主流となっています。このモーターはキャリッジアセンブリに収まりやすく、エクストルーダーギアや位置決め機構を高精度かつ信頼性高く駆動できます。また、NEMA 17ステッピングモーターは、惰性による滑走や振動を伴わず、瞬時に始動・停止が可能なため、層ごとの積層動作に最適です。位置精度が印刷品質に直接影響するこの用途において、その特性は極めて重要です。消費者向けおよび産業用の3Dプリンター製造各社は、NEMA 17ステッピングモーターを標準採用しており、これにより互換性のあるホットエンド、エクストルーダーモジュール、機械的アップグレード部品など、多様な周辺機器のエコシステムが確立されています。非標準のモーター規格では、こうした豊富な互換部品群の実現は不可能でしょう。
CNC加工および高精度位置決め
小型のCNC機械、彫刻機、ルーティング装置は、X・Y・Z軸方向にマイクロレベルの位置決め精度を実現するために、NEMA 17ステッピングモーターを用いてリードスクリューおよびタイミングベルトを駆動します。NEMA 17ステッピングモーターは、全回転速度域で一定のトルクを発生するため、サーボシステムに必要な加速・減速用ランプが不要となり、運動計画が簡素化され、サイクルタイムのばらつきも低減されます。また、NEMA 17ステッピングモーターは電気的ノイズが小さく、自己制振特性に優れているため、高精度切削工具への振動伝達が抑制され、加工面の仕上げ品質および部品の寸法精度が直接的に向上します。
NEMA 17ステッピングモーターのコスト効率の高さにより、メーカーは、サーボモーターやブラシレスモーターといった代替案を予算面で排除してしまうことなく、多軸位置決めを実装できます。NEMA 17ステッピングモーターは、ギア減速機構やプーリー方式と組み合わせることで、得られるトルクを増幅させることができ、基本的なモーター構造を変更せずに性能を拡張できます。このスケーラビリティにより、NEMA 17ステッピングモーターは、精度と低コストが同等に重視される無数の自動化生産システムの基盤となっています。
よくあるご質問
コンパクトな用途において、NEMA 17ステッピングモーターがNEMA 23より優れている点は何ですか?
NEMA 17ステッピングモーターの外形寸法は約42 mm四方で、NEMA 23の56 mm四方と比較すると正面投影面積が約40%小さくなります。その一方で、小型の運動制御用途に十分なトルクを維持しています。設置スペースが極めて限られている場合、NEMA 17ステッピングモーターを採用すれば、より大型の規格へ変更する際に不可避となる機械的再設計を回避できます。また、NEMA 17ステッピングモーターは慣性が小さいため、加速性能が向上し、3Dプリンティングなど、素早い位置決めが求められるアプリケーションにおける処理能力(スループット)を高めます。
NEMA 17ステッピングモーターは、高精度の位置決め用途においてサーボモーターの代替として使用可能ですか?
NEMA 17ステッピングモーターは、閉ループフィードバックが不要で、保持トルクだけでドリフトを防げる静的負荷の位置決め用途において、サーボモーターの代替として使用できます。また、位置を監視するのではなく、計算・予測によって制御される決定論的な運動パターンにおいても、NEMA 17ステッピングモーターは優れた性能を発揮します。ただし、可変負荷や衝撃負荷が発生する動的環境では、サーボモーターの方が優れた性能を示す場合があります。これは、サーボモーターが位置誤差を積極的に補正するのに対し、NEMA 17ステッピングモーターはモータコイルのトルクに依存して機械的なスリップを防いでいるためです。
マイクロステップ駆動は、NEMA 17ステッピングモーターの性能をどのように向上させますか?
マイクロステッピング駆動は、NEMA 17ステッピングモーターのコイルに電流振幅を変化させながら通電し、モーター本来の1.8度というステップ角よりも細かい実効ステップ角を実現します。NEMA 17ステッピングモーターは、ハーフステッピングにより0.9度、1/16マイクロステッピングにより0.225度の分解能を達成でき、振動を大幅に低減し、位置決めの滑らかさを向上させます。NEMA 17ステッピングモーターのマイクロステッピング機能は、追加のハードウェアコストを一切必要とせず、産業用および民生用モーションコントロール市場で既に標準となっている互換性のあるドライバー電子回路のみで実現可能です。