
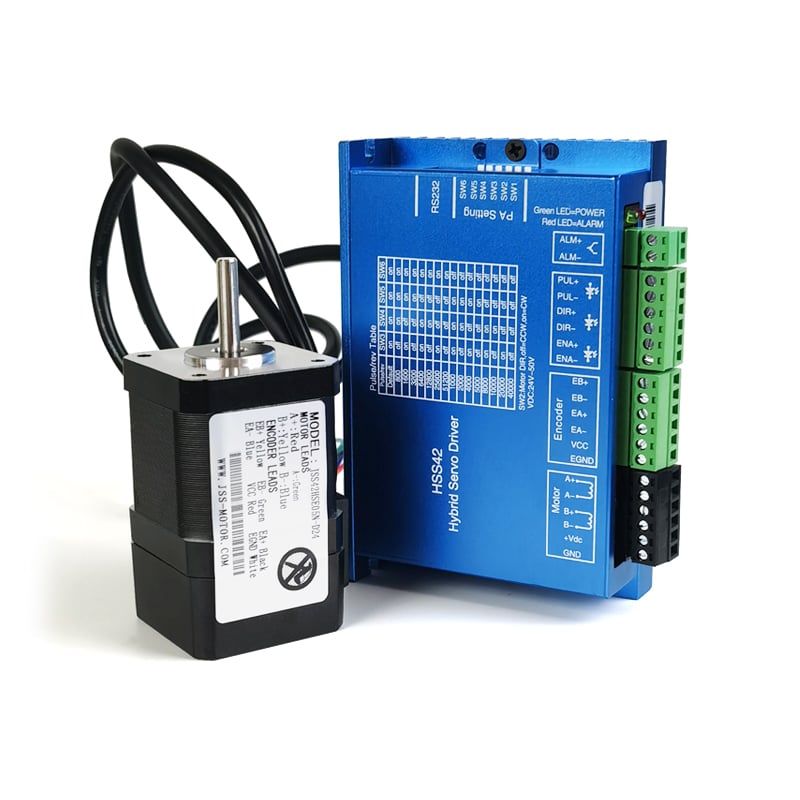
Scribere inter motor Gradualis Clausus et systema apertum unum ex criticissimis decisionibus in automatione industriali et conceptione controlus motus repraesentat. Licet motores passus aperti traditionales iam per decennia in fabricis praevalearint, adventus technologiae provectae motor Gradualis Clausus fundamentaliter mutat quomodo ingeniores ad positionem praecisam, controlum velocitatis et fidibilitatem systematis accedunt. Differentia principalis in mechanismis retroactionis iacet: motor Gradualis Clausus positionem realem motoris continuo monitorat et cum positione imperata comparat, dum systemata aperta in fide caeca operantur, ut passus prout programmati sunt exequantur.
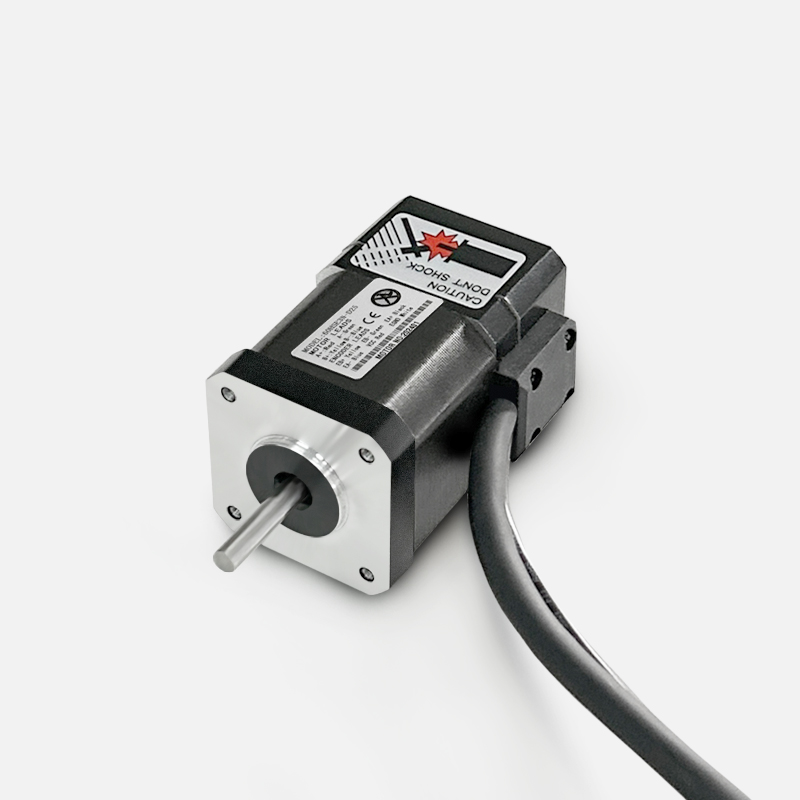
Intellectus harum differentiarum essentialis est cuique qui motores ad applicationes altissimae praecisionis specificat, sive in machinis CNC, automatione laboratorii, instrumentis medicis, an robotica. A motor Gradualis Clausus systema detegit errores positionis in tempore reali et automatico corrigunt eos, dum motora aperta simpliciter pulsus emittunt sine verificatione. Haec fundamentalis differentia architecturae magnas consequentias habet pro accuratia, stabilitate velocitatis, et modo quo systemata ad variationes oneris mechanici respondent.
Quomodo Motora Passus Clausa cum Controllo Feedback Operant
Mechanismus Core Feedback in Systematibus Clausis
A motor Gradualis Clausus integrat encoderem vel resolverem qui continue positionem rotationis ad controllorem motus reportat. Haec feedback in tempore reali systema permittit ut detegat num axis motoris vere ad positionem iussam movit an non, aut num perturbationes oneris causaverint retardationem positionis. Contra stepperas traditionales, motor Gradualis Clausus potest gradus amissos statim detegere et respondere, non autem permittit ut errores silentio per totam operationem accumulentur. Resolutio encoderis in motor Gradualis Clausus systemate determinat quam subtiliter controller potest detegere discrepantias positionis et signa correctionis emittere.
Detectio Errorum et Correctio Automatica
Quando motor Gradualis Clausus detegit errorem positionis—id est, positio realis axis a positione imperata recedit—algoritmus controlis statim calculat frequentialis impulsum correctivum necessarium ad systema rursus in synchronia revocandum. Hic cyclum continuus comparationis et correctionis est characteristicum definitivum quod motor Gradualis Clausus a systematibus open-loop distinguit. Si resistentia mechanica subito augetur, motor Gradualis Clausus automatice accelerat frequentialis impulsum ut accuratam positionem servet, dum motor open-loop simpliciter gradus praetermitteret et retro caderet.
Motores Stepper Open-Loop et Eorum Limitationes Inherentes
Cur Systemata Open-Loop Accuratam Positionem Verificare Non Possunt
Motoribus passuum in circuitu aperto operantibus suppositio fundamentalis est: quaelibet pulsatio electrica ad bobinas motoris missa exacte unum gradum mechanicum producit. Controller X pulsationes mittit et supponit axem exacte X gradus rotatum esse. Haec autem suppositio deficit, cum torque externi oneris torque tenendi motoris excedit; motor ergo silentio gradus praetermittit, et systema controlis omnino ignorat errorem positionis iam ortum esse. A motor Gradualis Clausus statim hunc errorem detegeret atque nuntiaret, dum motor in circuitu aperto eum impune per totam partem vel conformationem propagare permittit, quod potest ad materiam reiectam vel ad opus repetendum ducere.
Amissio Graduum Sub Conditionibus Onoris Variabilium
Periculosisima vulnerabilitas systematum motorum in circuitu aperto est quod amissio graduum invisibilis accidit. Motor passuum in circuitu aperto non potest inter imperium intensionis decelerandi et impactionem mechanicam, quae rotationem prohibet, distinguere. A motor Gradualis Clausus , per contra, statim alarmum excitat aut actionem correctivam implementat cum detegit quod axis non movit ut imperatum est. In applicationibus altae velocitatis cum oneribus inertiis vel in ambientibus ubi vinculum mechanicum possibile est, systemata aperta saepe errores positionis non detectos experiuntur, qui per totam productionem se multiplicare solent, dum systema motor Gradualis Clausus positionis integritatem servat etiam sub perturbatione dynamica.
Praecepta Performance et Efficientiae Technologiae Clusae
Stabilitas Velocitatis et Responsio Sub Onere
A motor Gradualis Clausus potest multo magis vehementer accelerare et decelerare quam motores aperti, dum tamen accuratam positionem servat. Quoniam mechanismus retroactionis positionem realem continuo confirmat, ille motor Gradualis Clausus controller potest dynamice adaptare pulsationis frequentiam ut compenset variationes in torque oneris, permittens citiores cycli temporum sine periculo amissionis gradus. Motores in circuitu aperto debent operari conservatim ad servandam marginem securitatis contra amissionem gradus, quod naturaliter retardat cycli productionis. Haec responsivitas etiam facit motor Gradualis Clausus idealem pro applicationibus quae requirunt lenes mutationes velocitatis vel praecisam stationem in positionibus specificis.
Minutior Magnitudo Motoris et Minor Pretium per Efficientiam
Quia motor Gradualis Clausus servat accuratam positionem etiam sub oneribus dynamicis, igitur ingeniores saepe possunt specificare minorem magnitudinem motoris quam necesse esset pro aequivalente in circuitu aperto ad eandem applicationem. Confirmatio per feedback significat minorem marginem superdimensionis esse necessarium pro securitate. Praeterea, systema motor Gradualis Clausus minuit consumum energiae operando ad optimalibus niveaux currentis, non autem continuo tenendo maximum torque retentivum sicut motores in circuitu aperto solent facere. Controller in motor Gradualis Clausus configuratio currentem minuere potest, cum onus immotum est, dum systemata aperta constantem altam currentem retinent, ut ullum gradum amittere impediantur ob perturbationem oneris.
Capacitas Diagnostica et Fides Systematis
A motor Gradualis Clausus praebet latam informationem diagnosticam, quam systemata aperta praebere non possunt. Feedback encoder in motor Gradualis Clausus permittit systemati controllo identificare problemata mechanica antequam defectum catastrophalem causent: usura cinguli, lapsus cinguli, misalignatio axis, et impactiones oneris omnia creant signa characteristic erroris positionis, quae periti motor Gradualis Clausus controller detegere et annotare potest. Haec capacitas maintenance praedictiva vitam instrumentorum prolongat et tempus inopinatum inactivitatis minuit. Motores aperti nullam huiusmodi perspicaciam de valetudine systematis praebent, ita ut investigatio reactiva potius quam proactiva sit.
FAQ
Quae est praecipua utilitas motoris passus clausi super systemata aperta?
Praecipua vāntās baris filetati integre est motor Gradualis Clausus est verificatio positionis in tempore reali cum correctione automatica erroris. A motor Gradualis Clausus detects if the shaft has actually moved to the commanded position and immediately compensates if it hasn't, ensuring position accuracy even under variable mechanical loads. Open-loop motors have no feedback mechanism, so step losses go undetected and errors accumulate throughout operation.
When should manufacturers choose a closed loop stepper motor instead of open-loop?
A motor Gradualis Clausus is essential for applications requiring guaranteed positional accuracy, high-speed operation under dynamic loads, or where step loss would cause unacceptable scrap or rework costs. Medical devices, precision CNC machinery, laboratory automation, and robotics applications typically demand a motor Gradualis Clausus . Open-loop systems remain suitable only for simple, low-speed, light-load applications where position error tolerance is high or where mechanical binding is impossible.
Does a closed loop stepper motor cost significantly more than open-loop alternatives?
A motor Gradualis Clausus systema typice 30–50% plus carum est initio quam dispositio equivalentis apertae propter integrationem encoderis et algoritmos controlleris magis subtilis. Tamen, cum rationem habetur minorum tariforum scissurarum, minoris dimensionis motorum, minoris consumptionis energiae, velocitatis productionis melioris, et vitae instrumentorum prolongatae, a motor Gradualis Clausus saepius redditum investitionis persuasivum praebet intra 12–24 menses in ambientes fabricae praecisionis.