
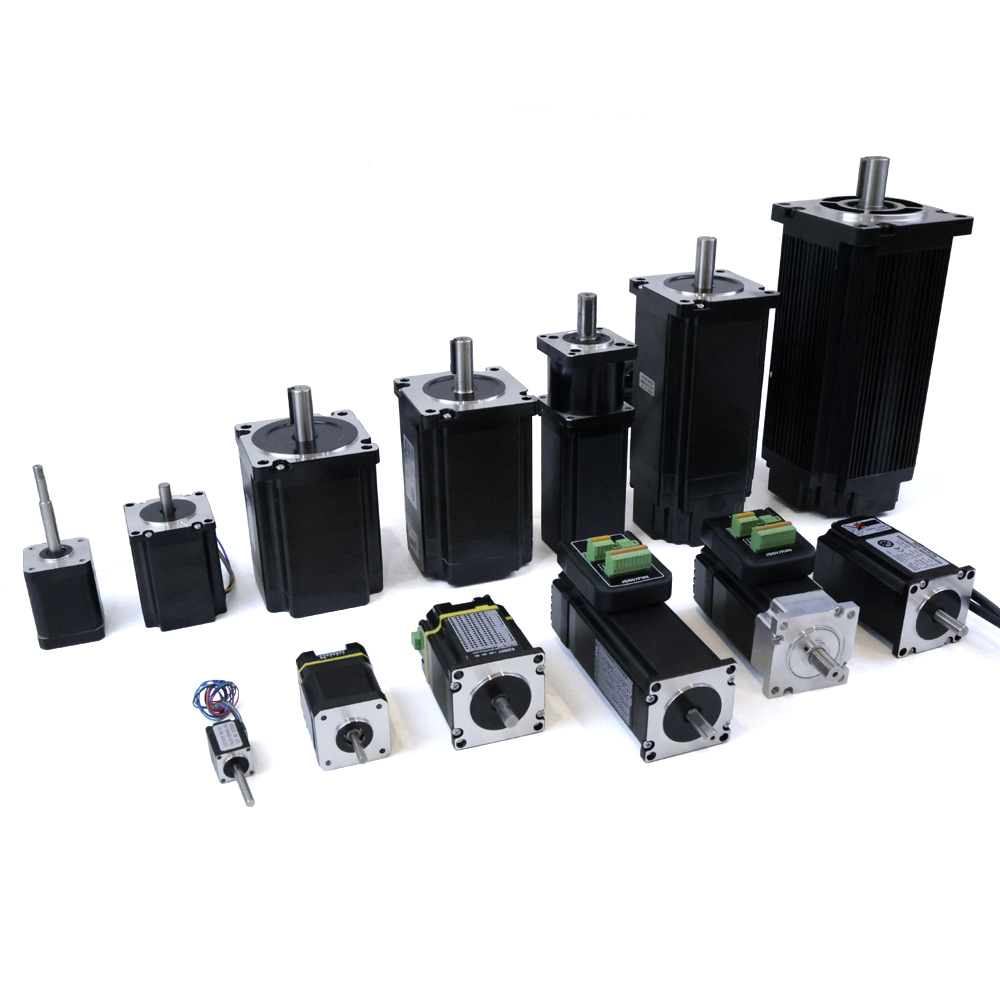
De hybrid stepper motor vertegenwoordigt een cruciale technische prestatie in bewegingsbesturingssystemen, ontworpen om de fundamentele uitdaging aan te pakken van het in evenwicht houden van rotatiesnelheid en positioneringsnauwkeurigheid. In tegenstelling tot traditionele stappermotordesigns, de hybrid stepper motor combineert voordelen van zowel permanente-magneet- als variabele-reluctantietechnologieën, waardoor een platform ontstaat waarop fabrikanten en ingenieurs een hogere koppeldichtheid kunnen bereiken zonder in te boeten op uitzonderlijke positioneringsprecisie. Deze balans is geen toeval, maar het resultaat van geavanceerde mechanische en elektromagnetische ontwerpkeuzes die het mogelijk maken om de hybrid stepper motor betrouwbaar te functioneren in diverse industriële toepassingen, van precisieproductie tot instrumentatie voor medische apparatuur.
Begrijpen hoe een hybrid stepper motor beheersen van deze afweging tussen snelheid en precisie vereist kennis van elektromagnetische principes, besturingsmogelijkheden en praktische toepassingsbeperkingen. Het prestatiebereik van elke hybrid stepper motor wordt bepaald door de stapresolutie, het elektrische ontwerp en de kwaliteit van de regeltechniek. Bij juiste implementatie kan een hybrid stepper motor vlotte versnellingcurven, voorspelbare koppelprofielen en nauwkeurige positienaklaping leveren zonder complexe terugkoppelingssystemen te vereisen, waardoor het de favoriete keuze is voor talloze industriële bewegingsregeltoepassingen.
Elektromagnetische architectuur en ontwerpprincipes
Integratie van permanente magneten en reluctantie
Het belangrijkste voordeel van een hybrid stepper motor ligt in de geïntegreerde ontwerpaanpak. Een hybrid stepper motor combineert een rotor met permanente magneten met zachte-ijzer tanden op zowel de rotor als de stator, waardoor meerdere magnetische polen ontstaan die zich tijdens inschakeling uitlijnen. Deze architectuur maakt het mogelijk om hybrid stepper motor om een hoger houdkoppel te genereren dan ontwerpen met permanente magneten, terwijl tegelijkertijd een betere snelheidsprestatie wordt behouden dan bij reluctantiemotoren. De tandgeometrie van een hybrid stepper motor is met precisie vervaardigd om consistente uitlijning en herhaalbare positionering te garanderen, waardoor de motor zijn positie betrouwbaar kan vasthouden, zelfs tijdens stroomonderbrekingen of wanneer externe belastingen worden toegepast.
De verdeling van het elektromagnetische veld in een hybrid stepper motor is geoptimaliseerd om een sterk detentkoppel te produceren, wat de motor helpt om weerstand te bieden aan belastingsstoornissen en de nauwkeurigheid van de hoekpositie te behouden. Bij vergelijking van een hybrid stepper motor met andere motortypen constateren ingenieurs vaak dat de hybrid stepper motor superieure herhaalbaarheid van positionering levert, omdat het onderdeel met permanente magneten een consistente basismagnetisatie biedt, terwijl de reluctantiematerialen fijnoplossende stapbewegingen waarborgen. Deze synergie betekent dat een hybrid stepper motor kan werken met kleinere elektrische stroomschommelingen, terwijl volledig koppel wordt gehandhaafd, wat warmteontwikkeling vermindert en de levensduur van de motor in toepassingen met continue bedrijfstijd verlengt.
Stapresolutie en precisiecontrole
Stapresolutie is waar een hybrid stepper motor zich echt onderscheidt van eenvoudigere motordesigns. Een standaard hybrid stepper motor biedt doorgaans 1,8 graad per stap in volledige-stapmodus, maar microstaptechnologie maakt het mogelijk dat een hybrid stepper motor 16, 32 of zelfs 256 stappen per volledige omwenteling bereikt. Deze microstapmogelijkheid betekent dat een hybrid stepper motor vlotte, nauwkeurige beweging kan leveren met minimale trillingen, waardoor het geschikt is voor toepassingen die zowel nauwkeurigheid als stilte vereisen. De aandrijfelektronica speelt een cruciale rol bij het benutten van deze resolutiepotentie van een hybrid stepper motor , aangezien microstappen geavanceerde stroomgolfvormgeneratie vereisen.
Wanneer een hybrid stepper motor werkt in microstapmodus, dan beweegt de rotor via tussenposities die geen volledige magnetische pooluitlijningen zijn. Deze techniek laat een hybrid stepper motor bijna net zo soepel functioneren als een servomotor, terwijl het de eenvoud van openlusregeling en lagere kosten behoudt die kenmerkend zijn voor stapmotortechnologie. De precisie die een hybrid stepper motor onder microstappen blijft evenredig aan de bitdiepte en stroomnauwkeurigheid van de driver, dus componentselectie heeft direct invloed op de effectieve resolutie die uw hybrid stepper motor installatie.
Snelheidsprestaties en koppelkarakteristieken
Koppel-snelheidsafwegingen bij motorbedrijf
Elk hybrid stepper motor toont een karakteristieke koppel-snelheidscurve die zijn praktische bedrijfsomvang bepaalt. Bij lage snelheden levert een hybrid stepper motor volledig houdkoppel en uitzonderlijke positioneringsnauwkeurigheid, waardoor het ideaal is voor precisiepositioneringstaken. Naarmate de stapfrequentie echter stijgt, neemt het koppel van een hybrid stepper motor af door back-EMF-effecten en beperkingen van de wikkelingsinductantie. De steilheid van deze koppelafname varieert sterk tussen verschillende hybrid stepper motor ontwerpen, afhankelijk van wikkelingsimpedantie, kracht van de permanente magneet en poltandafstand.
Driver-elektronica beïnvloedt aanzienlijk de snelheidsmogelijkheden van een hybrid stepper motor systeem. Een goed ontworpen driver kan een hybrid stepper motor behoudt een hoger koppel bij verhoogde snelheden via technieken zoals spanningsverhoging en optimalisatie van stroomregeling. Bij het selecteren van een hybrid stepper motor voor een toepassing die zowel hoge snelheid als behouden controleprecisie vereist, moeten ingenieurs motorparameters zorgvuldig afstemmen op de mogelijkheden van de driver. De kwaliteit van de hybrid stepper motor besturingsapparatuur bepaalt vaak of de theoretische snelheidsclassificatie daadwerkelijk vertaald wordt naar praktische prestaties.
Versnelling en dynamische respons
De mogelijkheid van een hybrid stepper motor om soepel te versnellen terwijl stapnauwkeurigheid wordt behouden, is een belangrijk prestatieverschil in bewegingsbesturingssystemen. Een hybrid stepper motor kan snelle versnelling bereiken wanneer deze correct wordt aangestuurd, maar het versnellingsprofiel moet zorgvuldig worden beheerd om stapverlies te voorkomen. Indien de versnellingsratio de mogelijkheid van een hybrid stepper motor overschrijdt om soepel tussen stappen over te schakelen, zal de motor ofwel stappen missen of buitensporige trillingen vertonen. Moderne motorbesturingen maken het mogelijk om hybrid stepper motor versnellingsprofielen te programmeren met nauwkeurige op- en aflooptijden en stroomprofielen.
Het vastzetkoppel van een hybrid stepper motor blijft constant ongeacht snelheid of belasting, waardoor het mogelijk is om versnellingprofielen te ontwerpen die betrouwbare bewegingsregeling garanderen. Zodra een hybrid stepper motor zijn geprogrammeerde snelheid heeft bereikt, kan het regelsysteem de stuurstroom verminderen om de positie te behouden terwijl elektrische energie wordt bespaard. Deze efficiëntie is bijzonder waardevol in toepassingen op batterijvoeding of waar energie-efficiëntie centraal staat, waarbij een hybrid stepper motor nauwkeurige beweging kan leveren met minimale stroomverbruik. Het dynamisch gedrag van een hybrid stepper motor tijdens versnelling geeft veel informatie over de algehele kwaliteit en responsiviteit van het motor-stuurdersysteem.
Industriële toepassingen en implementatie van regeling
Precieze positionering en herhaalbaarheid
De kenmerkende eigenschap die een hybrid stepper motor ideaal maakt voor precisiepositionering is het vermogen om duizenden identieke bewegingen betrouwbaar uit te voeren zonder merkbare positiedrift. Een hybrid stepper motor gebruikt in geautomatiseerde productieapparatuur kan de positioneringsnauwkeurigheid behouden tot binnen een fractie van een graad over miljoenen cycli, zonder feedbacksensoren of kalibratieaanpassingen. Deze herhaalbaarheid is te danken aan het inherente detentkoppel en het mechanisme voor magnetische pooluitlijning dat in elk hybrid stepper motor ontwerp is ingebouwd. Sectoren zoals halfgeleiderproductie, montage van medische apparatuur en laboratoriumautomatisering vertrouwen specifiek op hybrid stepper motor technologie vanwege deze reproduceerbare precisie.
Bij de integratie van een hybrid stepper motor in productiesystemen integreren, profiteren ingenieurs van het feit dat positievolging geen externe encoder of feedbackmechanisme vereist. Dit vereenvoudigt de installatie, vermindert de bedradingcomplexiteit en verlaagt de totale systeemkosten ten opzichte van servomotroplossingen. Een hybrid stepper motor systeem levert voorspelbare prestaties zonder de afstem- en kalibratiecycli die nodig zijn bij gesloten-lus servosystemen. Het open-lusbesturingsparadigma van een hybrid stepper motor maakt het bijzonder aantrekkelijk voor toepassingen waarbij systeembreugbaarheid en eenvoud van cruciaal belang zijn.
Snelheidsoptimalisatie en belastingsaanpassing
Het bereiken van optimale prestaties van een hybrid stepper motor vereist zorgvuldige afstemming van de motorspecificaties op de werkelijke toepassingsvereisten. Een hybrid stepper motor die is geselecteerd met een te grote koppelcapaciteit ten opzichte van de werkelijke belasting, verbruikt meer elektrische energie en genereert onnodige warmte. Omgekeerd kan een hybrid stepper motor die te klein is voor de toepassing stapverlies of onvoldoende versnelling ondervinden tijdens transiënte omstandigheden. De koppel-snelheidscurve van een hybrid stepper motor moet worden geanalyseerd tegenover de gecombineerde eisen van traagheid, wrijving en externe belasting gedurende het volledige bewegingsprofiel.
Bij het configureren van een hybrid stepper motor voor snelheidscritische toepassingen beïnvloeden de keuze van stuurstroom en microstapresolutie direct zowel de snelheidsprestaties als de besturingsnauwkeurigheid. Een hybrid stepper motor die in volledige-stapmodus werkt, bereikt hogere snelheden, maar met meer trillingen en minder vloeiendheid. In tegenstelling thereto bereikt dezelfde hybrid stepper motor in 16-microstep- of 32-microstepmodus een beetje inbrengt op de maximale snelheid, maar wel een vloeiender beweging en betere controleprecisie oplevert. De specifieke balans tussen snelheid en precisie die elke toepassing vereist, bepaalt de optimale hybrid stepper motor configuratie en besturingsstrategie.
Veelgestelde vragen
Wat bepaalt of een hybride stappermotor precisie kan behouden bij hoge snelheden?
De mogelijkheid van een hybrid stepper motor om precisie te behouden bij verhoogde snelheden, hangt voornamelijk af van de kwaliteit van de driver, de microsteppingresolutie en de traagheidslast. Een hybrid stepper motor met geavanceerde stroomregeling en juiste versnellingsprofilering kan nauwkeurigheid behouden, zelfs wanneer de stapfrequentie stijgt. Indien echter de snelheidseisen de in de hybrid stepper motor koppel-snelheidscurve gespecificeerde capaciteiten overschrijden, kan de precisie achteruitgaan doordat de motor moeite heeft om betrouwbaar van stap naar stap over te schakelen. De traagheidslast beïnvloedt ook de snelheidsprestaties; hogere traagheidslasten vereisen meer koppel van de hybrid stepper motor om vloeiende versnelling te bereiken, wat de haalbare snelheden mogelijk beperkt.
Kan een hybride stappermotor een servomotor vervangen in toepassingen die zowel snelheid als nauwkeurige besturing vereisen?
In veel toepassingen kan een hybrid stepper motor kan gelijkwaardige of superieure prestaties leveren ten opzichte van servomotoren tegen lagere totale kosten. Een hybrid stepper motor biedt inherent positiebehoud, reproduceerbare precisie en eenvoudige open-loopbesturing zonder complexe terugkoppelingafstemming. Toepassingen die echter zeer hoge snelheden, wisselende belastingsomstandigheden of real-time belastingsterugkoppeling vereisen, kunnen profiteren van servotechnologie. Een hybrid stepper motor is optimaal geschikt voor toepassingen waarbij belastingsomstandigheden voorspelbaar zijn en positioneringsnauwkeurigheid van essentieel belang is, terwijl servomotoren uitblinken in dynamische omgevingen waar snelle belastingscompensatie noodzakelijk is.
Hoe verbetert microstappen-technologie de besturingsnauwkeurigheid van een hybride stappermotor?
Microstappen verbetert een hybrid stepper motor door elke volledige stap op te delen in kleinere tussenposities via geavanceerde stroomgolfvormbesturing. In plaats van dat de rotor springt tussen discrete magnetische poolposities, een hybrid stepper motor onder microstappen beweegt zich soepel door talloze tussenhoeken, waardoor trillingen sterk worden verminderd en de bewegingsvloeiendheid wordt verbeterd. Dit maakt een hybrid stepper motor in staat om servomotorachtige vloeiendheid te leveren, terwijl de eenvoud van een openlusbesturing behouden blijft. Een hogere microstapresolutie betekent fijnere positie-incrementen van de hybrid stepper motor , waardoor toepassingen fijnere besturing kunnen bereiken zonder over te stappen op duurdere motortechnologieën.
Inhoudsopgave
- Elektromagnetische architectuur en ontwerpprincipes
- Snelheidsprestaties en koppelkarakteristieken
- Industriële toepassingen en implementatie van regeling
-
Veelgestelde vragen
- Wat bepaalt of een hybride stappermotor precisie kan behouden bij hoge snelheden?
- Kan een hybride stappermotor een servomotor vervangen in toepassingen die zowel snelheid als nauwkeurige besturing vereisen?
- Hoe verbetert microstappen-technologie de besturingsnauwkeurigheid van een hybride stappermotor?