
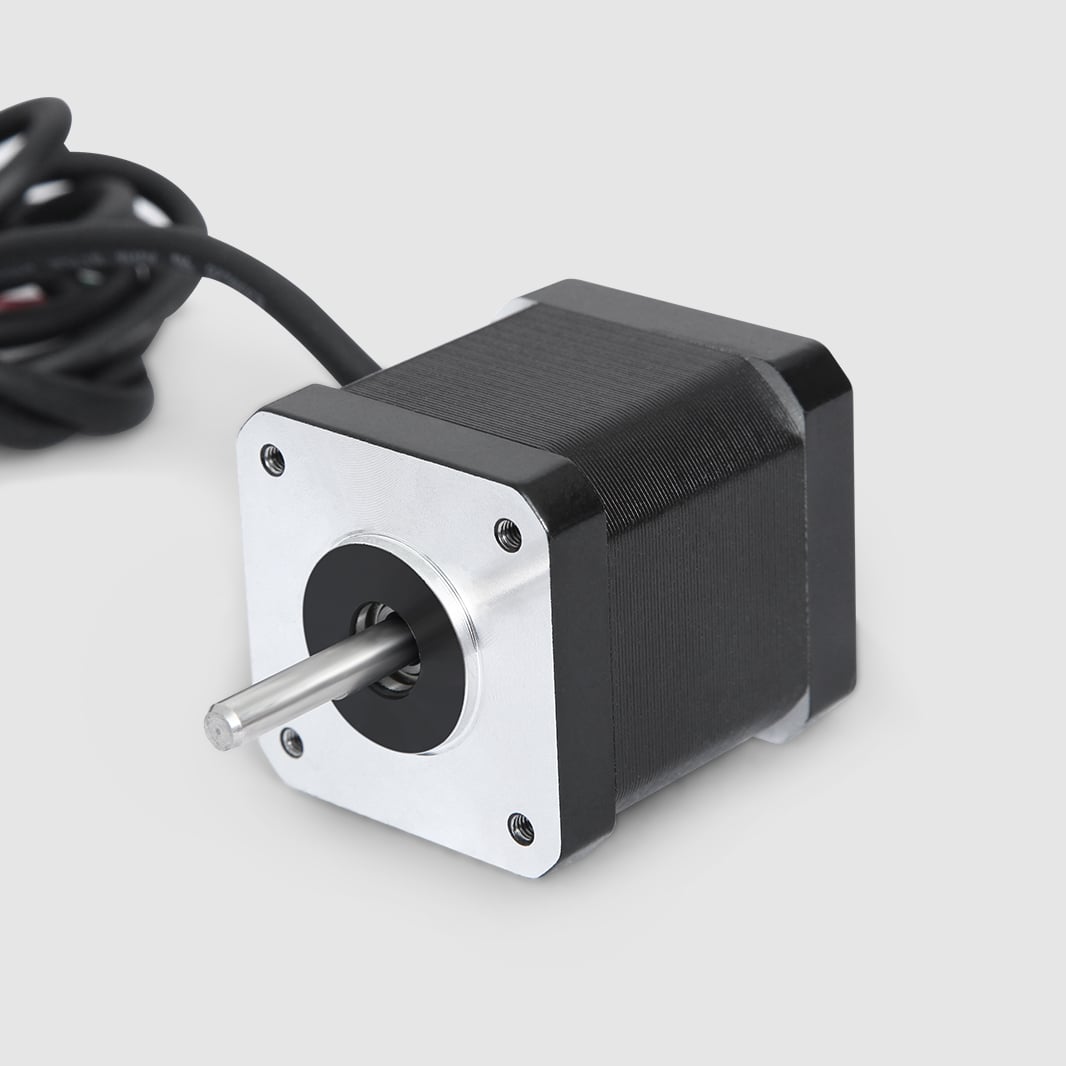
De NEMA 17-stapmotor is uitgegroeid tot de gouden standaard voor compacte bewegingsoplossingen in de productie, robotica, 3D-printing en industriële automatisering. Ingenieurs en systeemontwerpers kiezen systematisch voor de NEMA 17-stapmotor wanneer ruimtebeperkingen en precisie-eisen samenkomen, waardoor deze motor een onmisbaar onderdeel is geworden van moderne bewegingsregelsystemen. Om te begrijpen waarom de NEMA 17-stapmotor dit marktsegment domineert, moet men zijn mechanische specificaties, prestatiekenmerken en praktische geschiktheid voor veeleisende toepassingen onderzoeken.
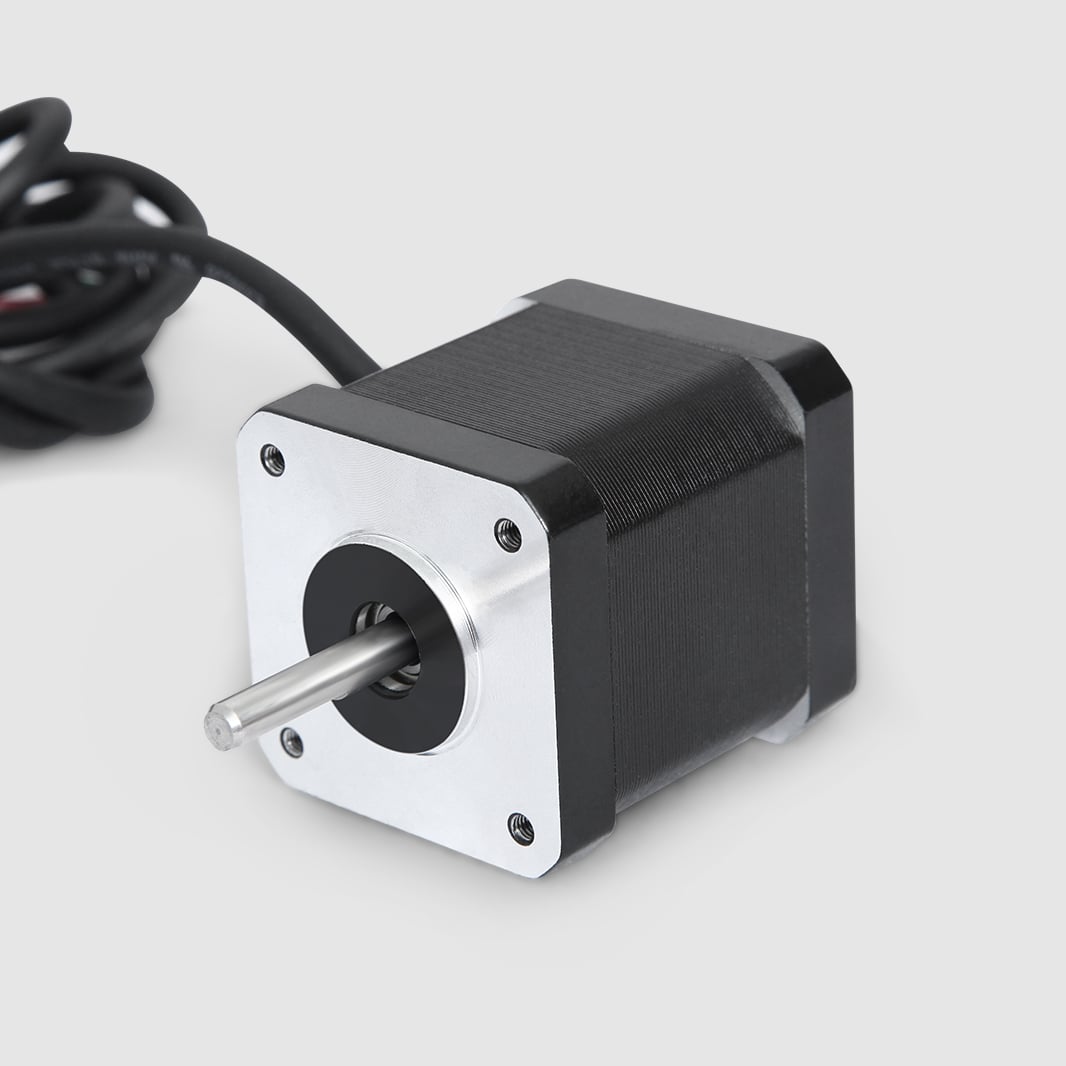
De NEMA 17-stapmotor vertegenwoordigt een optimale balans tussen fysieke afmetingen en koppelopbrengst, die weinig alternatieven kunnen evenaren. Met een vierkante frontplaat van 1,7 inch en houdkoppels die meestal variëren tussen 30 en 50 Newton-centimeter levert de NEMA 17-stapmotor aanzienlijke kracht in een opmerkelijk compacte behuizing. Deze combinatie verklaart waarom de NEMA 17-stapmotor is uitgegroeid tot de referentiestandaard op plaatsen waar ontwerpers mechanische omvang moeten minimaliseren zonder af te zien van betrouwbare bewegingsregeling.
Compacte afmetingen en balans van koppel
Optimale dimensionale efficiëntie
De NEMA 17-stapmotor heeft een afmeting van ongeveer 42 millimeter bij 42 millimeter en is 39 millimeter diep, waardoor het de kleinste NEMA-normmotor is die in staat is om een zinvolle arbeidsopbrengst te leveren. Dit afmetingsprofiel maakt het mogelijk om de NEMA 17-stapmotor te monteren in behuizingen, apparatuurframes en assemblages waar grotere motoren volledig worden uitgesloten. Systeemintegratoren geven de voorkeur aan de NEMA 17-stapmotor juist omdat zijn fysieke beperkingen geen volledige herontwerp van de omliggende mechanische structuren vereisen, wat de ontwikkelingscycli en de productiecomplexiteit vermindert.
De compacte afmetingen van de NEMA 17-stapmotor compromitteren niet de montagecompatibiliteit of de standaardisatie van de interface. De genormaliseerde frontplaat maakt het mogelijk om de NEMA 17-stapmotor naadloos te integreren met planetaire versnellingsbakken, direct-aandrijfriemschijfsystemen, spindels en tandriemopstellingen. Ingenieurs kunnen de NEMA 17-stapmotor met vertrouwen specificeren, omdat mechanische koppelingen en ondersteunende constructies zich zonder maatwerk aanpassen — een cruciaal voordeel in prototypewerk en productieomgevingen met lage oplages.
Koppel-gewichtsverhouding
De NEMA 17-stapmotor weegt doorgaans tussen de 270 en 350 gram en levert vasthoudmomenten van 30 tot 50 Newton-centimeter, wat een uitzonderlijke moment-gewichtsverhouding oplevert vergeleken met servomotoren of gelijkstroommotoren met borstels van vergelijkbare afmetingen. Deze efficiëntie maakt de NEMA 17-stapmotor de voorkeurskeuze voor toepassingen waarbij de bewegende massa laag moet blijven, zoals overhead-gantry-systemen, meervoudige assen robotarmen en lucht- of mobiele platforms. De NEMA 17-stapmotor bereikt deze prestaties door een geoptimaliseerde magnetische fluxverdeling en een precisierotorontwerp dat de krachtproductie per massaeenheid maximaliseert.
Ingenieurs gebruiken vaak de NEMA 17-stapmotor als referentiemotor voor haalbaarheidsstudies, omdat het bekende prestatieprofiel een snelle beoordeling mogelijk maakt van de haalbaarheid van een bepaald bewegingsprofiel. Als een NEMA 17-stapmotor onvoldoende versnelling kan leveren of de snelheid onder belasting niet kan behouden, weet de ontwerper met zekerheid dat de toepassing grotere motoren vereist, wat de overstap naar de NEMA 23- of NEMA 34-normen rechtvaardigt. Deze duidelijkheid bij besluitvorming versnelt het prototyping en voorkomt overdimensionering van bewegingscomponenten.
Precisiebesturing en eenvoudige integratie
Stapresolutie en positionele nauwkeurigheid
De NEMA 17-stapmotor werkt met een eigen staphoek van 1,8 graden per volledige stap, wat 200 discrete posities per volledige omwenteling oplevert. Wanneer gekoppeld aan microstapbesturingsapparatuur bereikt de NEMA 17-stapmotor effectieve stapresoluties van 0,9, 0,45 of 0,225 graden, afhankelijk van de ingestelde microstapmodus. Hierdoor wordt een positionele herhaalbaarheid geboden die beter is dan die van vele servosystemen, tegen een fractie van de kosten en complexiteit. Deze inherente precisie maakt de NEMA 17-stapmotor de natuurlijke keuze voor positioneringstoepassingen die een nauwkeurigheid van een tiende millimeter of beter vereisen.
De NEMA 17-stapmotor vereist geen feedbacksensoren, encoders of gesloten-regelkringsystemen om positienauwkeurigheid onder statische belasting te behouden, wat een fundamenteel voordeel is ten opzichte van gelijkstroommotoren met borstels of servomotoren. Systeemontwerpers specificeren de NEMA 17-stapmotor om de materiaallijstkosten te verlagen, kalibratieprocedures voor sensoren te elimineren en de firmwareontwikkeling te vereenvoudigen. De inherente positiebehoudseigenschap van de NEMA 17-stapmotor betekent dat stroomonderbreking of onverwachte mechanische blokkades de systeemveiligheid niet in gevaar brengen en geen complexe foutherstelroutines vereisen.
Compatibiliteit met besturingseenheden en elektronische eenvoud
De NEMA 17-stapmotor werkt met standaardvoedingsspanningen tussen 12 en 48 volt DC, wat aansluit bij de stroominfrastructuur van de meeste industriële regelomgevingen. Microstapbesturingsmodules volgens industrienorm accepteren TTL-niveau puls- en richtingssignalen van eenvoudige microcontrolleruitgangen, waardoor de NEMA 17-stapmotor compatibel is met Arduino, Raspberry Pi en industriële PLC-systemen zonder extra signaalconditieing. Deze brede compatibiliteit zorgt ervoor dat de NEMA 17-stapmotor eenvoudig kan worden geïntegreerd in bestaande systemen of nieuwe ontwerpen, met minimale herontwerpingsinspanning voor de elektronica.
De tweefasenarchitectuur en standaardwikkelconfiguraties van de NEMA 17-stapmotor stellen ontwerpers in staat om uit tientallen compatibele stuurmoduleopties van verschillende fabrikanten te kiezen, waardoor afhankelijkheid van één leverancier wordt voorkomen en het risico op de toeleveringsketen wordt verminderd. Wanneer een NEMA 17-stapmotormodule defect raakt of verouderd raakt, zijn vervangingscomponenten gemakkelijk verkrijgbaar met onderling uitwisselbare aansluitingen en prestatiespecificaties. Deze standaardisering heeft de NEMA 17-stapmotor tot de industrienorm gemaakt voor educatieve robotica, do-it-yourself-platforms en commerciële apparatuurfabrikanten die kosteneffectieve bewegingsoplossingen zoeken.
Geschiktheid voor praktijktoepassingen
3D-printen en additieve productie
De NEMA 17-stapmotor domineert 3D-printerarchitecturen omdat zijn compacte afmetingen passen in de loopwagenassemblages, terwijl hij voldoende koppel levert om extruderwielen en positioneringsmechanismen met betrouwbare nauwkeurigheid aan te drijven. Het vermogen van de NEMA 17-stapmotor om direct te starten en te stoppen zonder uitlopen of trillingen maakt hem ideaal voor beweging laag op laag, waarbij positienauwkeurigheid direct van invloed is op de afdrukkwaliteit. Consumenten- en industriële 3D-printerfabrikanten standaardiseren op de NEMA 17-stapmotor, waardoor een ecosysteem ontstaat van compatibele hotends, extrudermodule en mechanische upgrades die onmogelijk zouden zijn met niet-genormaliseerde motorformaten.
CNC-bewerking en precisiepositionering
CNC-machines, graveermachines en freesmachines met een klein voetafdruk gebruiken de NEMA 17-stapmotor om spindelschroeven en tandriemen aan te drijven met micro-nauwkeurige positionering over de X-, Y- en Z-as. Het constante koppel van de NEMA 17-stapmotor bij alle snelheden elimineert de versnellings- en vertragingstrappen die servo-systemen vereisen, waardoor de bewegingsplanning wordt vereenvoudigd en de variabiliteit in cyclusduur wordt verminderd. De lage elektrische ruis en de zelfdempende eigenschappen van de NEMA 17-stapmotor minimaliseren de overdracht van trillingen naar precisiefreesgereedschap, wat direct leidt tot een betere oppervlakteafwerking en grotere dimensionele consistentie in de afgewerkte onderdelen.
De kostenefficiëntie van de NEMA 17-stapmotor stelt fabrikanten in staat meervoudige assenpositionering toe te passen zonder budgetbeperkingen te overschrijden die servomotoren of borstelloze motoren zouden uitsluiten. De NEMA 17-stapmotor kan worden gecombineerd met tandwielreductie- of katrolsystemen om het beschikbare koppel te vergroten, waardoor de prestaties schaalbaar zijn zonder de fundamentele motorvorm te wijzigen. Deze schaalbaarheid heeft de NEMA 17-stapmotor tot de basis gemaakt van talloze geautomatiseerde productiesystemen waarbij precisie en betaalbaarheid even zwaar wegen.
Veelgestelde vragen
Wat maakt de NEMA 17-stapmotor beter dan de NEMA 23 voor compacte toepassingen?
De NEMA 17-stapmotor heeft een afmeting van ongeveer 42 millimeter bij 42 millimeter, vergeleken met de NEMA 23-stapmotor van 56 millimeter bij 56 millimeter, wat 40 procent minder frontaal oppervlak oplevert terwijl voldoende koppel behouden blijft voor de meeste compacte bewegingstaken. Wanneer ruimtebeperkingen zeer streng zijn, maakt de NEMA 17-stapmotor een mechanisch herontwerp overbodig dat wel verplicht zou zijn bij een upgrade naar grotere formaten. De lagere traagheid van de NEMA 17-stapmotor stelt bovendien snellere versnelling in staat, wat de doorvoer verbetert in toepassingen zoals 3D-printen, waarbij snelle positionering essentieel is.
Kan een NEMA 17-stapmotor servomotoren vervangen bij precisiepositionering?
De NEMA 17-stapmotor kan servomotoren vervangen in positioneringstoepassingen met statische belasting waar een gesloten-regelkringfeedback overbodig is en de houdkracht voldoende is om drift te voorkomen. De NEMA 17-stapmotor presteert uitstekend bij deterministische bewegingspatronen waarbij de positie wordt berekend en voorspeld in plaats van gecontroleerd. In dynamische omgevingen met wisselende of schokbelastingen kunnen servomotoren echter betere prestaties leveren, omdat zij actief positieafwijkingen corrigeren, terwijl de NEMA 17-stapmotor uitsluitend vertrouwt op de koppelkracht van de motorwikkelingen om mechanische slip te voorkomen.
Hoe verbetert microstappen de prestaties van de NEMA 17-stapmotor?
Microstap-aandrijvingen voeden de wikkelingen van de NEMA 17-stappermotor met stroomamplitudes die variëren, waardoor effectieve staphoeken worden verkregen die fijner zijn dan de standaard 1,8-graden specificatie van de motor. De NEMA 17-stappermotor kan een resolutie van 0,9 graad bereiken met halfstappen en een resolutie van 0,225 graad met zestiende-microstappen, wat trillingen sterk vermindert en de gladheid van de positionering verbetert. De microstapmogelijkheid van de NEMA 17-stappermotor vraagt geen extra hardwarekosten; er zijn alleen compatibele besturingselektronica nodig, die tegenwoordig standaard zijn op industriële en consumentenmarkten voor bewegingsbesturing.