
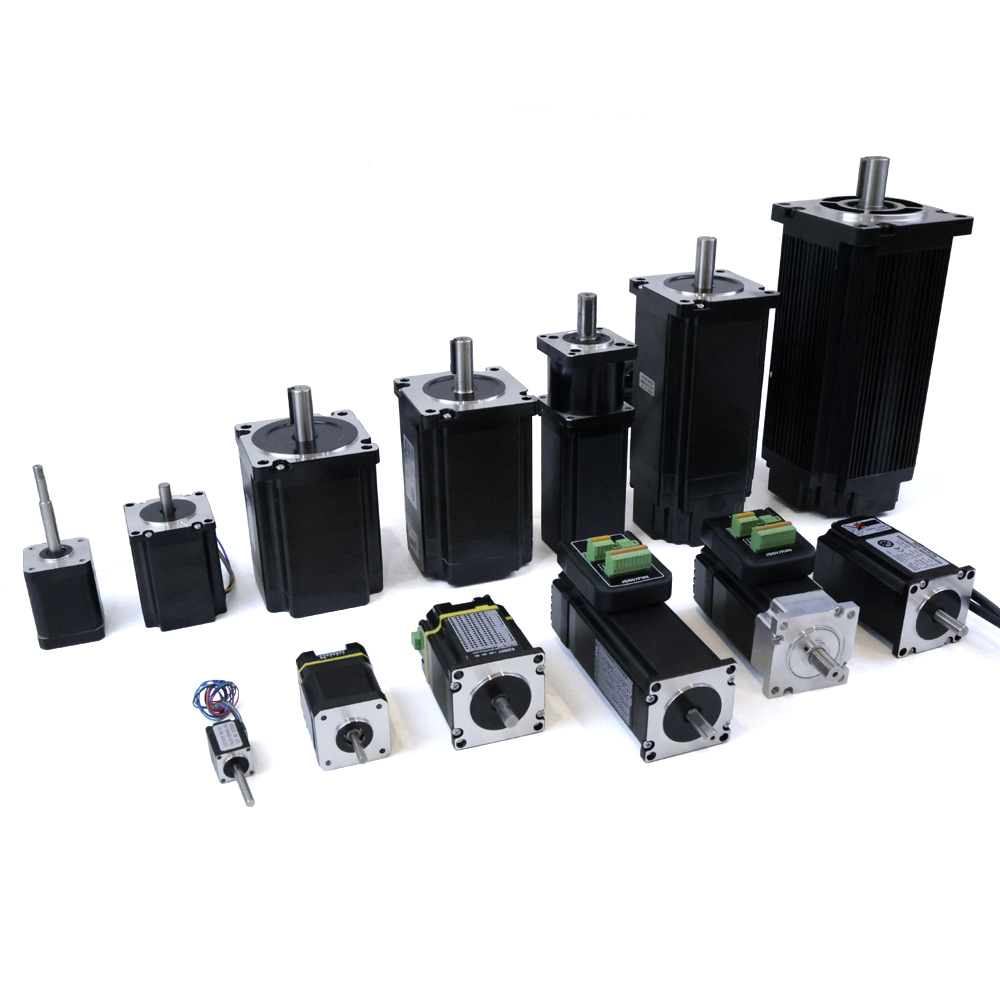
Markedet hybridtrinnmotor representer en kritisk ingeniørprestasjon innen bevegelsesstyringssystemer, utformet for å takle den grunnleggende utfordringen med å balansere rotasjonshastighet og posisjonsnøyaktighet. I motsetning til tradisjonelle stegmotorer har hybridtrinnmotor kombinert fordeler fra både permanentmagnet- og variabelreluktans-teknologier, og skapt en plattform der produsenter og ingeniører kan oppnå høyere dreiemomenttetthet samtidig som de beholder eksepsjonell holdnøyaktighet. Denne balansen er ikke tilfeldig, men resultatet av sofistikerte mekaniske og elektromagnetiske designvalg som gjør at hybridtrinnmotor kan fungere pålitelig i et bredt spekter av industrielle anvendelser – fra nøyaktig produksjon til instrumentering for medisinske apparater.
Å forstå hvordan en hybridtrinnmotor håndtering av denne kompromissbalansen mellom hastighet og nøyaktighet krever kunnskap om elektromagnetiske prinsipper, driverkapasiteter og reelle anvendelsesbegrensninger. Ytelsesområdet til enhver hybridtrinnmotor er formet av stegoppløsning, elektrisk design og kvaliteten på styringselektronikken. Når den implementeres korrekt, kan en hybridtrinnmotor kan levere glatte akselerasjonskurver, forutsigbare dreiemomentprofiler og nøyaktig posisjonskontroll uten å kreve komplekse tilbakekoplingsystemer, noe som gjør den til det foretrukne valget i utallige industrielle bevegelsesstyringsscenarier.
Elektromagnetisk arkitektur og designprinsipper
Permanentmagnet- og reluktansintegrasjon
Hovedfordelen med et hybridtrinnmotor ligger i dens integrerte designtilnærming. En hybridtrinnmotor kombinerer en permanentmagnetrotor med myk-jern-tenn på både rotoren og statoren, noe som skaper flere magnetiske poler som justeres under strømforsyning. Denne arkitekturen tillater en hybridtrinnmotor å generere høyere fastholdingsdreiemoment enn permanentmagnetdesigner, samtidig som den opprettholder bedre hastighetsytelse enn reluktansmotorer. Tenngeometrien til en hybridtrinnmotor er nøyaktig produsert for å sikre konsekvent justering og gjentagbar posisjonering, slik at motoren kan holde posisjon pålitelig selv ved strømavbrudd eller når den utsettes for eksterne belastninger.
Den elektromagnetiske feltfordelingen i en hybridtrinnmotor er optimalisert for å produsere sterkt detentmoment, noe som hjelper motoren med å motstå belastningsforstyrrelser og opprettholde nøyaktighet i vinkelposisjon. Når en hybridtrinnmotor sammenlignes med andre motortyper, observerer ingeniører ofte at hybridtrinnmotor leverer bedre posisjonsrepeterbarhet fordi permanentmagnetkomponenten gir en konstant grunnlagsmagnetisering, mens reluktanseelementene sikrer finoppløst trinnvis bevegelse. Denne synergi betyr at en hybridtrinnmotor kan operere med mindre elektriske strømsvingninger samtidig som fullt momentutgang opprettholdes, noe som reduserer varmeutvikling og utvider motorens levetid i kontinuerlige driftsanvendelser.
Trinnoppløsning og presisjonskontroll
Trinnoppløsning er der en hybridtrinnmotor vanligvis skiller seg ut fra enklere motordesign. En standard hybridtrinnmotor tilbyr typisk 1,8 grader per trinn i fulltrinnmodus, men mikrotrinn-teknologi tillater en hybridtrinnmotor å oppnå 16, 32 eller til og med 256 trinn per full rotasjon. Denne mikrotrinn-kapasiteten betyr at en hybridtrinnmotor kan gi jevn, nøyaktig bevegelse med minimal vibrasjon, noe som gjør den egnet for applikasjoner som krever både nøyaktighet og stille drift. Driver-elektronikken spiller en avgjørende rolle for å utnytte denne oppløsningspotensialet i en hybridtrinnmotor , siden mikrotrinnkreving krever sofistikert generering av strømbølgeformer.
Når en hybridtrinnmotor opererer i mikrotrinnmodus, beveger rotoren seg gjennom mellomposisjoner som ikke samsvarer med full magnetisk poljustering. Denne teknikken gjør at en hybridtrinnmotor oppfører seg nesten som en servomotor når det gjelder jevnhet, samtidig som den beholder enkelheten i åpen-sløyfe-styring og lavere kostnad som er karakteristisk for trinnmotorer. Nøyaktigheten oppnådd av en hybridtrinnmotor under mikrotrinnkreving forblir proporsjonal med bitdybden og strømnøyaktigheten til driveren, så komponentvalg påvirker direkte den effektive oppløsningen som din hybridtrinnmotor installasjon.
Hastighetsytelse og dreiemomentegenskaper
Dreiemoment–hastighets-kompromisser i motorstyring
Hvert hybridtrinnmotor viser en karakteristisk dreiemoment–hastighetskurve som definerer dens praktiske driftsområde. Ved lave hastigheter har en hybridtrinnmotor leverer full holde-moment og eksepsjonell posisjonsnøyaktighet, noe som gjør den ideell for nøyaktige posisjonsoppgaver. Imidlertid begynner momentutgangen til en hybridtrinnmotor å avta når trinnfrekvensen øker, på grunn av bakke-EMK-effekter og begrensninger i viklingsinduktans. Stigningen på denne momentavtagen varierer betydelig mellom hybridtrinnmotor designer, avhengig av spoleimpedans, permanentmagnetstyrke og poltannavstand.
Driver-elektronikk påvirker betydelig hastighetskapasiteten til et hybridtrinnmotor system. En godt designet driver kan hjelpe en hybridtrinnmotor med å opprettholde høyere moment ved økte hastigheter gjennom teknikker som spenningsøkning og optimalisering av strømregulering. Ved valg av en hybridtrinnmotor for en applikasjon som krever både høy hastighet og opprettholdt kontrollnøyaktighet, må ingeniører nøye tilpasse motoregenskaper til driveregenskaper. Kvaliteten på hybridtrinnmotor kontroll-elektronikken avgjør ofte om den teoretiske hastighetsklassifiseringen faktisk overføres til praktisk ytelse.
Akselerasjon og dynamisk respons
Evnen til en hybridtrinnmotor å akselerere jevnt samtidig som man opprettholder stegnøyaktighet er en viktig ytelsesforskjell i bevegelsesstyringssystemer. En hybridtrinnmotor kan oppnå rask akselerasjon når den drives riktig, men akselerasjonsprofilen må håndteres nøyaktig for å unngå tap av steg. Hvis akselerasjonsrater overstiger evnen til en hybridtrinnmotor å overgå jevnt mellom steg, vil motoren enten miste steg eller oppleve overdreven vibrasjon. Moderne motorstyringsenheter tillater at hybridtrinnmotor akselerasjonsprofiler programmeres med nøyaktige ramperekker og strømprofiler.
Holding-torque for en hybridtrinnmotor forblir konstant uavhengig av hastighet eller belastning, noe som gjør det mulig å utforme akselerasjonsprofiler som garanterer pålitelig bevegelsesstyring. Når en hybridtrinnmotor har nådd sin programmerte hastighet, kan styringssystemet redusere driverstrømmen for å opprettholde posisjonen samtidig som elektrisk effekt spares. Denne effektiviteten er spesielt verdifull i batteridrevne eller energibesparende applikasjoner der en hybridtrinnmotor kan levere nøyaktig bevegelse samtidig som den minimerer strømforbruket. Den dynamiske oppførselen til en hybridtrinnmotor under akselerasjon avslører mye om den totale kvaliteten og responsiviteten til motor-styresystemet.
Industrielle anvendelser og styringsimplementering
Presis posisjonering og gjentakelighet
Som gjør en hybridtrinnmotor ideell for nøyaktig posisjonering, er dens evne til å pålitelig utføre tusenvis av identiske bevegelser med nesten ingen posisjonsdrift. En hybridtrinnmotor brukt i automatisert produksjonsutstyr kan opprettholde posisjonsnøyaktighet innenfor en brøkdel av én grad over millioner av sykler, uten tilbakekoplingsensorer eller kalibreringsjusteringer. Denne gjentakbarheten skyldes den inneboende spennmomentet og mekanismen for magnetisk poljustering som er integrert i hver hybridtrinnmotor -design. Industrier som halvlederproduksjon, produksjon av medisinsk utstyr og laboratorieautomatisering er avhengige av hybridtrinnmotor -teknologi spesielt for denne gjentagbare nøyaktigheten.
Når en hybridtrinnmotor i produksjonssystemer, får ingeniører fordeler av at posisjonssporing ikke krever ekstern enkoder eller tilbakemeldingsmekanisme. Dette forenkler installasjonen, reduserer kablingskompleksiteten og senker totale systemkostnader i forhold til servomotorløsninger. En hybridtrinnmotor system oppnår forutsigbar ytelse uten de innstilling- og kalibreringsrundene som kreves av lukkede servosystemer. Det åpne styringsparadigmet til en hybridtrinnmotor gjør den spesielt attraktiv for applikasjoner der systempålitelighet og enkelhet er viktigste hensyn.
Hastighetsoptimering og lasttilpasning
Å oppnå optimal ytelse fra en hybridtrinnmotor krever nøyaktig tilpasning av motorparametre til faktiske applikasjonskrav. En hybridtrinnmotor valgt med for stor dreiemomentkapasitet i forhold til faktisk last vil forbruke mer elektrisk effekt og generere unødvendig varme. Omvendt kan en hybridtrinnmotor som er for liten for applikasjonen oppleve trinnforlis eller utilstrekkelig akselerasjon under transiente forhold. Dreiemoment–hastighetskurven til en hybridtrinnmotor må analyseres mot de kombinerte kravene fra treghet, friksjon og ekstern belastning gjennom hele bevegelsesprofilen.
Når en hybridtrinnmotor konfigureres for hastighetskritiske applikasjoner, påvirker valget av driverstrøm og mikrotrinnoppløsning direkte både hastighetskapasitet og kontrollpresisjon. En hybridtrinnmotor i heltrinnmodus oppnår høyere hastigheter, men med mer vibrasjon og mindre jevnhet. I motsatt fall gir drift av den samme hybridtrinnmotor i 16-mikrotrinn- eller 32-mikrotrinnmodus en liten reduksjon i maksimal hastighet, men gir jevnere bevegelse og bedre kontrollpresisjon. Den spesifikke balansen mellom hastighet og presisjon som kreves av hver enkelt applikasjon avgjør den optimale hybridtrinnmotor konfigurasjonen og driverstrategien.
Ofte stilte spørsmål
Hva avgjør om en hybridsteppermotor kan opprettholde presisjon ved høye hastigheter?
Evnen til en hybridtrinnmotor å opprettholde presisjon ved økte hastigheter avhenger først og fremst av driverkvalitet, mikrotrinnoppløsning og belastningstrehet. En hybridtrinnmotor med avansert strømregulering og riktig akselerasjonsprofil kan nøyaktigheten opprettholdes selv når trinnfrekvensen øker. Hvis kravene til hastighet overstiger de egenskapene som er spesifisert i hybridtrinnmotor dreiemoment–hastighetskurven, kan nøyaktigheten reduseres når motoren sliter med å overgå pålitelig mellom trinnene. Lasttreghet påvirker også hastighetsytelsen; høyere treghetslaster krever mer dreiemoment fra hybridtrinnmotor for å oppnå jevn akselerasjon, noe som potensielt begrenser oppnåelige hastigheter.
Kan en hybridtrinnmotor erstatte en servomotor i applikasjoner som krever både hastighet og kontrollnøyaktighet?
I mange anvendelser kan en hybridtrinnmotor kan gi tilsvarende eller bedre ytelse enn servomotorer til lavere samlet kostnad. En hybridtrinnmotor har innebygd posisjonsfesting, gjentakbar nøyaktighet og enkel åpen-sløyfekontroll uten kompleks justering av tilbakemelding. Applikasjoner som krever svært høye hastigheter, varierende lastforhold eller sanntids-tilbakemelding om lasten kan imidlertid dra nytte av servoteknologi. En hybridtrinnmotor er optimalt egnet for applikasjoner der belastningsforholdene er forutsigbare og posisjonsnøyaktighet er avgjørende, mens servomotorer utmerker seg i dynamiske miljøer der rask belastningskompensasjon er nødvendig.
Hvordan forbedrer mikrotrinn-teknologien kontrollnøyaktigheten til en hybridtrinnmotor?
Mikrotrinn forbedrer en hybridtrinnmotor ved å dele hver hel trinn i mindre mellomliggende posisjoner gjennom sofistikert strømbølgeformkontroll. I stedet for at rotoren hopper mellom diskrete magnetpol-posisjoner, beveger en hybridtrinnmotor seg under mikrotrinn jevnt gjennom mange mellomliggende vinkler, noe som kraftig reduserer vibrasjoner og forbedrer bevegelsessmoothness. Dette gjør at en hybridtrinnmotor kan levere smoothness på lik linje med servomotorer samtidig som den beholder enkelheten i lukket-loop-kontroll. Høyere mikrotrinn-oppløsning betyr finere posisjonsinkrementer fra hybridtrinnmotor , slik at applikasjoner kan oppnå finere kontroll uten å måtte oppgradere til dyrere motorteknologier.