
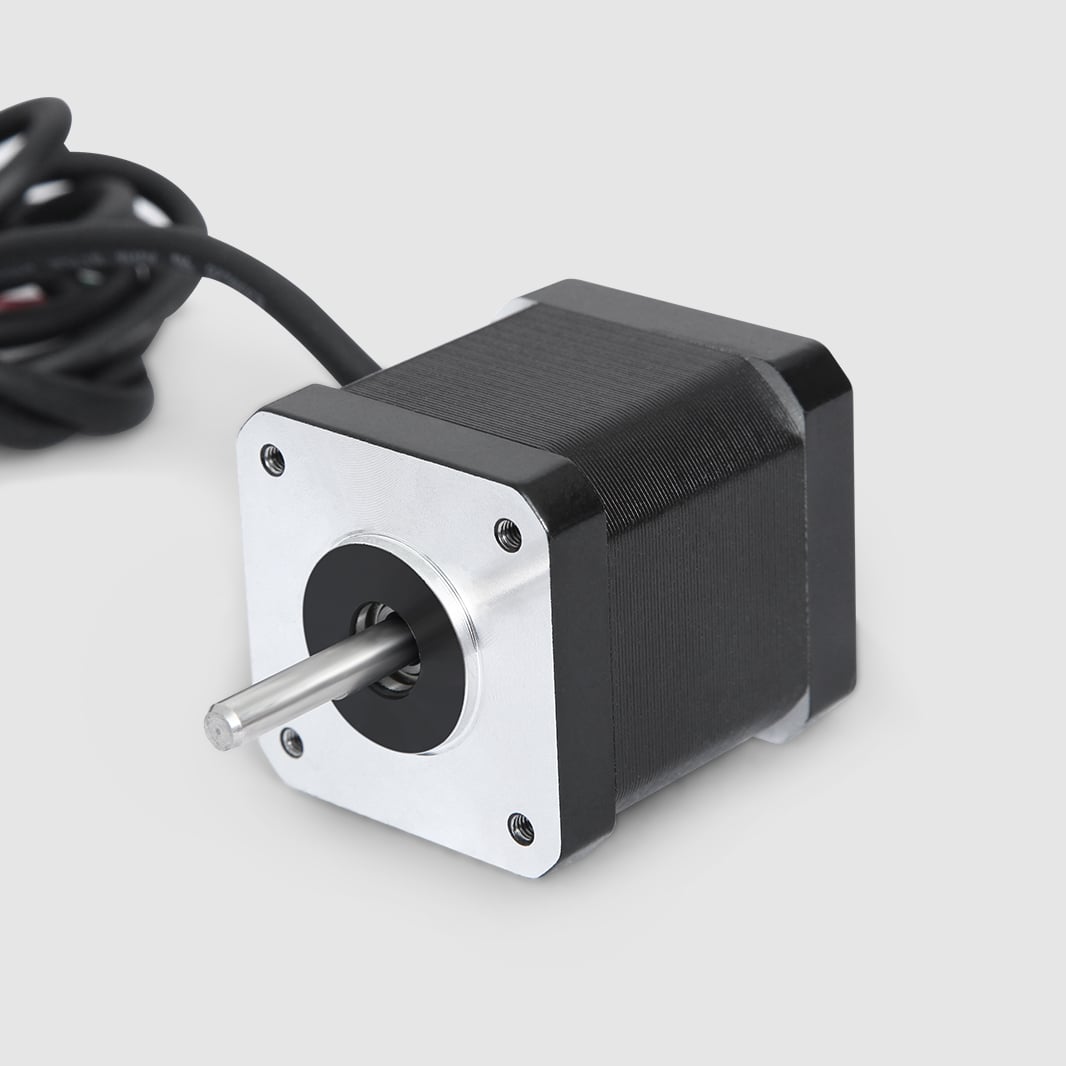
NEMA 17-stegmotoren har blitt standarden innen kompakte bevegelsesapplikasjoner i produksjon, robotikk, 3D-utskrift og industriell automatisering. Ingeniører og systemdesignere velger konsekvent NEMA 17-stegmotoren når plassbegrensninger og presisjonskrav overlapper, noe som gjør den til en uunnværlig komponent i moderne bevegelsesstyringssystemer. Å forstå hvorfor NEMA 17-stegmotoren dominerer dette markedsegmentet krever en analyse av dens mekaniske spesifikasjoner, ytelsesegenskaper og praktiske egnethet for krevende applikasjoner.
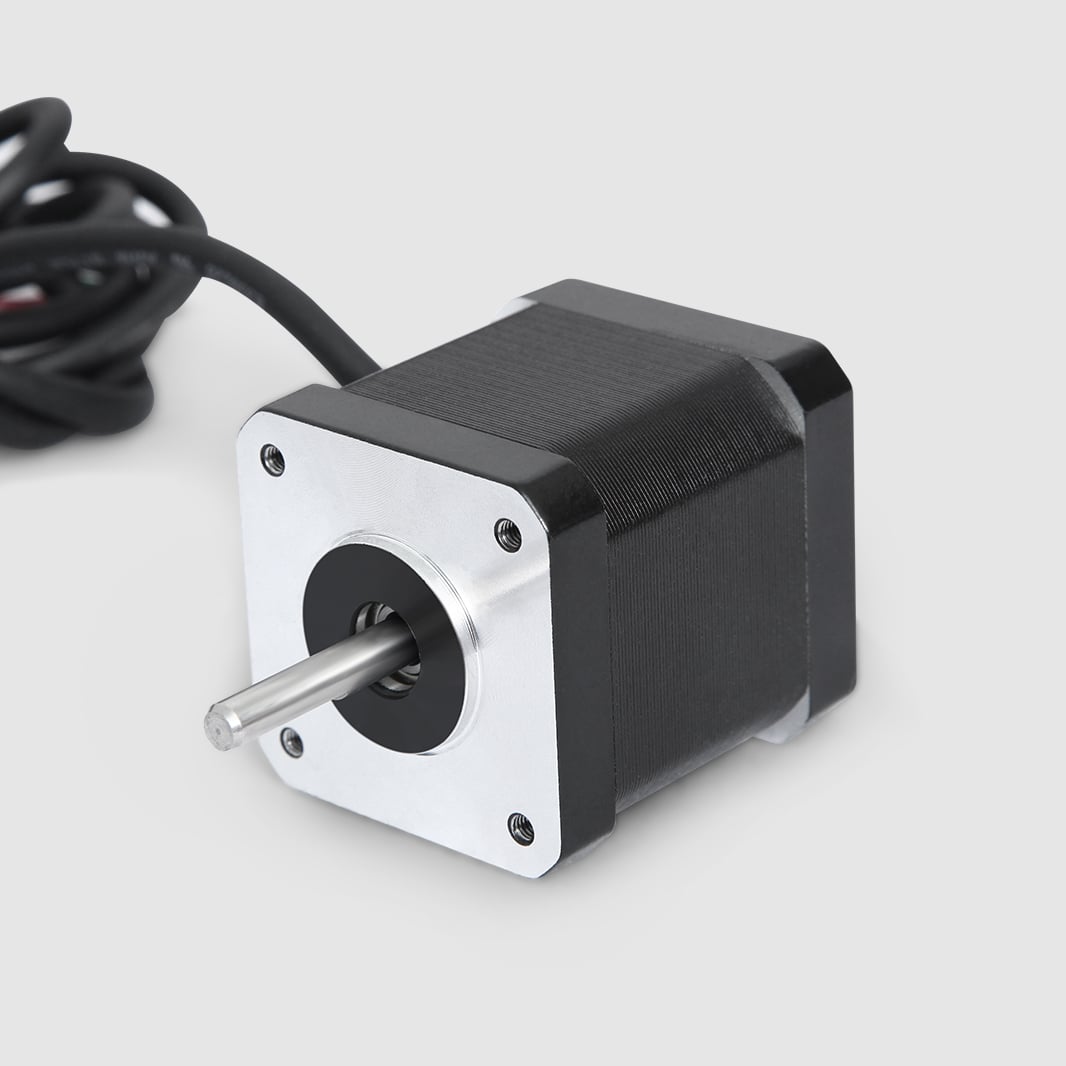
NEMA 17-stegmotor representerer en optimal balanse mellom fysisk plassbruk og dreiemomentutgang, noe få alternativer kan matche. Med et kvadratisk frontplate på 1,7 tommer og holdrekraft typisk i området 30–50 newton-centimeter leverer NEMA 17-stegmotoren betydelig kraft i et bemerkelsesverdig kompakt format. Denne kombinasjonen forklarer hvorfor NEMA 17-stegmotoren har blitt referansestandard der konstruktører må minimere mekanisk volum uten å ofre pålitelighet i bevegelsesstyring.
Kompakt størrelse og balanse i dreiemoment
Optimal dimensjonell effektivitet
NEMA 17-stegmotoren måler ca. 42 millimeter i kvadrat og 39 millimeter i dybde, noe som gjør den til den minste NEMA-standardmotoren som kan levere betydelig arbeidsytelse. Denne dimensjonelle profilen gjør at NEMA 17-stegmotoren passer inn i kabinetter, utstyrsrammer og monteringer som helt ville avvise større motortyper. Systemintegratorer foretrekker NEMA 17-stegmotoren nettopå grunn av at dens fysiske begrensninger ikke tvinger en fullstendig omkonstruksjon av omkringliggende mekaniske strukturer, noe som reduserer utviklingscykluser og produksjonskompleksitet.
Den kompakte geometrien til NEMA 17-stegmotoren kompromitterer ikke monteringskompatibiliteten eller standardiseringen av grensesnittet. Den standardiserte frontplaten gjør at NEMA 17-stegmotoren integreres sømløst med planetgeardriver, direktdrevne remssystemer, spindler og tidsriemmonteringer. Ingeniører kan velge NEMA 17-stegmotoren med tillit til at mekanisk kobling og støttestrukturer vil tilpasse seg uten egenskrevet fremstilling – en avgjørende fordel i prototyppemiljøer og ved lavvolumeproduksjon.
Dreiemoment-til-vekt-forhold
NEMA 17-stegmotorer veier vanligvis mellom 270 og 350 gram og produserer holdemomenter på 30 til 50 newton-centimeter, noe som gir et eksepsjonelt dreiemoment-til-vekt-forhold sammenlignet med servomotorer eller likestrømsmotorer med børster i samme størrelsesklasse. Denne effektiviteten gjør NEMA 17-stegmotoren til det foretrukne valget for applikasjoner der bevegelig masse må forbli lav, for eksempel i takmonterte gitterkonstruksjoner, robotarme med flere akser og luftbårne eller mobile plattformer. NEMA 17-stegmotoren oppnår denne ytelsen gjennom optimal fordeling av magnetisk fluks og presis rotorkonstruksjon som maksimerer kraftgenerering per masseenhet.
Ingeniører bruker ofte NEMA 17-stegmotor som en grunnleggende motor for mulighetsstudier, fordi dens kjente ytelsesområde tillater rask vurdering av om en gitt bevegelsesprofil er oppnåelig. Hvis en NEMA 17-stegmotor ikke kan produsere tilstrekkelig akselerasjon eller opprettholde hastighet under belastning, vet konstruktøren med sikkerhet at applikasjonen krever større motorer, noe som rettferdiggjør overgangen til NEMA 23- eller NEMA 34-standarder. Denne tydeligheten i beslutningen akselererer prototyping og unngår overdimensjonering av bevegelsesutstyr.
Presis kontroll og enkel integrasjon
Stegoppløsning og posisjonsnøyaktighet
NEMA 17-stegmotor opererer med en naturlig stegvinkel på 1,8 grader per helsteg, noe som gir 200 diskrete posisjoner per full omdreining. Når den kombineres med mikrostegdriftselektronikk, oppnår NEMA 17-stegmotoren effektive stegoppløsninger på 0,9, 0,45 eller 0,225 grader avhengig av mikrosteginnstillingen, og gir posisjonsrepeterbarhet som er bedre enn mange servosystemer til en brøkdel av kostnaden og kompleksiteten. Denne inneboende nøyaktigheten gjør NEMA 17-stegmotoren til det naturlige valget for posisjoneringsapplikasjoner som krever nøyaktighet innenfor én tidel millimeter eller bedre.
NEMA 17-stegmotor krever ingen tilbakemeldingssensorer, enkodere eller lukkede løkker kontrollsystemer for å opprettholde posisjonsnøyaktighet under statiske laster, noe som er en grunnleggende fordel fremfor børsteløse DC- eller servomotor-alternativer. Systemdesignere velger NEMA 17-stegmotor for å redusere materialkostnadene, eliminere sensorkalibreringsprosedyrer og forenkle firmwareutviklingen. Den inneboende posisjonsbevarelsen til NEMA 17-stegmotoren betyr at strømbrudd eller uventede mekaniske klemtilstander ikke påvirker systemets sikkerhet eller krever komplekse feilhåndteringsrutiner.
Styremodulkompatibilitet og elektronisk enkelhet
NEMA 17-stegmotorer virker ved standard spenningsforsyning mellom 12 og 48 volt likestrøm, noe som samsvarer med kraftinfrastrukturen i de fleste industrielle kontrollmiljøer. Mikrotrinningsdrivermoduler etter industristandard aksepterer TTL-nivå puls- og retningssignaler fra grunnleggende mikrokontrollerutganger, slik at NEMA 17-stegmotorer er kompatible med Arduino, Raspberry Pi og industrielle PLC-systemer uten ekstra signalbehandling. Denne brede kompatibiliteten sikrer at NEMA 17-stegmotorer kan integreres i eldre systemer eller nye design med minimal ombygging av elektronikken.
To-fase-arkitekturen og standardviklingskonfigurasjonene til NEMA 17-stegmotorer gir konstruktører mulighet til å velge blant dusinvis av kompatible drivere fra ulike produsenter, noe som unngår leverandøravhengighet og reduserer risiko i forsyningskjeden. Når en NEMA 17-stegmotorbevegelsesmodul svikter eller blir utdatert, er erstatningskomponenter lett tilgjengelige med utbyttbare pinout-konfigurasjoner og identiske ytelsesspesifikasjoner. Denne standardiseringen har gjort NEMA 17-stegmotoren til bransjenorm for pedagogisk robotikk, maker-plattformer og kommersielle utstyrsprodusenter som søker kostnadseffektive bevegelsesløsninger.
Egnethet for praktisk anvendelse
3D-printing og additiv produksjon
NEMA 17-stegmotorer dominerer i arkitekturen til 3D-printere fordi deres kompakte størrelse passer inn i vognmonteringer, samtidig som de leverer tilstrekkelig dreiemoment til å drive ekstruderhjul og posisjoneringssystemer med pålitelig nøyaktighet. Evnen til NEMA 17-stegmotorer til å starte og stanse øyeblikkelig uten sveving eller svingning gjør dem ideelle for bevegelse lag for lag, der posisjonsnøyaktighet direkte påvirker utskriftskvaliteten. Produsenter av både forbruker- og industrielle 3D-printere standardiserer på NEMA 17-stegmotorer, noe som skaper et økosystem av kompatible varmehoder, ekstrudermoduler og mekaniske oppgraderinger – noe som ikke ville vært mulig med ikke-standardiserte motorformater.
CNC-bearbeiding og presis posisjonering
CNC-maskiner med liten plassbehov, gravermaskiner og fræsemaskiner bruker NEMA 17-stegmotorer til å drive kuleganger og tidsriem for mikronøyaktig posisjonering langs X-, Y- og Z-aksene. Den konstante dreiemomentet til NEMA 17-stegmotoren ved alle hastigheter eliminerer akselerasjons- og deselerasjonsramper som servosystemer krever, noe som forenkler bevegelsesplanlegging og reduserer variasjon i syklustid. Lav elektrisk støy og selvdempende egenskaper hos NEMA 17-stegmotoren minimerer vibrasjonsutbredelse til presisjonsfræsverktøy, noe som direkte forbedrer overflatekvalitet og dimensjonell konsekvens i ferdige deler.
Kostnadseffektiviteten til NEMA 17-stegmotorer gjør at produsenter kan implementere posisjonering på flere akser uten å overskride budsjettbegrensninger som ville utelukke servomotorer eller børsteløse motorer. NEMA 17-stegmotorer kan kombineres med girreduksjon eller remdriftssystemer for å øke den tilgjengelige dreiemomentet, slik at ytelsen skaleres opp uten å endre den grunnleggende motorkonfigurasjonen. Denne skalbarheten har gjort NEMA 17-stegmotoren til grunnlaget for utallige automatiserte produksjonssystemer der presisjon og pris konkurrerer like sterkt.
Ofte stilte spørsmål
Hva gjør NEMA 17-stegmotorer bedre enn NEMA 23 for kompakte applikasjoner?
NEMA 17-stegmotoren måler ca. 42 millimeter i kvadrat, i forhold til NEMA 23s 56 millimeter i kvadrat, og gir 40 prosent mindre frontflate samtidig som den beholder tilstrekkelig dreiemoment for de fleste kompakte bevegelsesoppgaver. Når plassbegrensningene er svært strenge, eliminerer NEMA 17-stegmotoren behovet for mekanisk omkonstruksjon, som ville vært obligatorisk ved oppgradering til større formater. Lavere treghetsmoment for NEMA 17-stegmotoren tillater også raskere akselerasjon, noe som forbedrer gjennomstrømningen i applikasjoner som 3D-utskrift, der rask posisjonering er avgjørende.
Kan en NEMA 17-stegmotor erstatte servomotorer i presis posisjonering?
NEMA 17-stegmotor kan erstatte servomotorer i applikasjoner med statisk belastning der posisjonering krever ingen lukket-løkke-tilbakemelding, og der holdekraften er tilstrekkelig for å forhindre drift. NEMA 17-stegmotorer yter utmerket i deterministiske bevegelsesmønstre der posisjon beregnes og predikeres, i stedet for overvåkes. I dynamiske miljøer med variable eller sjokkbelastninger kan imidlertid servomotorer gi bedre ytelse, siden de aktivt korrigerer posisjonsfeil, mens NEMA 17-stegmotorer avhenger av spolekraften i motoren for å unngå mekanisk glidning.
Hvordan forbedrer mikrosteging ytelsen til NEMA 17-stegmotorer?
Mikrotrinn-drev aktiverer spolene i NEMA 17-trinnmotorer med varierende strømamplituder, noe som gir effektive trinnvinkler finere enn motorens innbygde spesifikasjon på 1,8 grader. NEMA 17-trinnmotoren kan oppnå en oppløsning på 0,9 grader ved halvtrinn og 0,225 grader ved sekstendels-mikrotrinn, noe som kraftig reduserer vibrasjoner og forbedrer posisjoneringens jevnhet. Mikrotrinn-kapasiteten i NEMA 17-trinnmotoren medfører ingen ekstra kostnad for maskinvare, kun kompatible driver-elektronikk kreves – og slike drivere er nå standard i industrielle og forbrukerrettede bevegelsesstyringsmarkeder.