
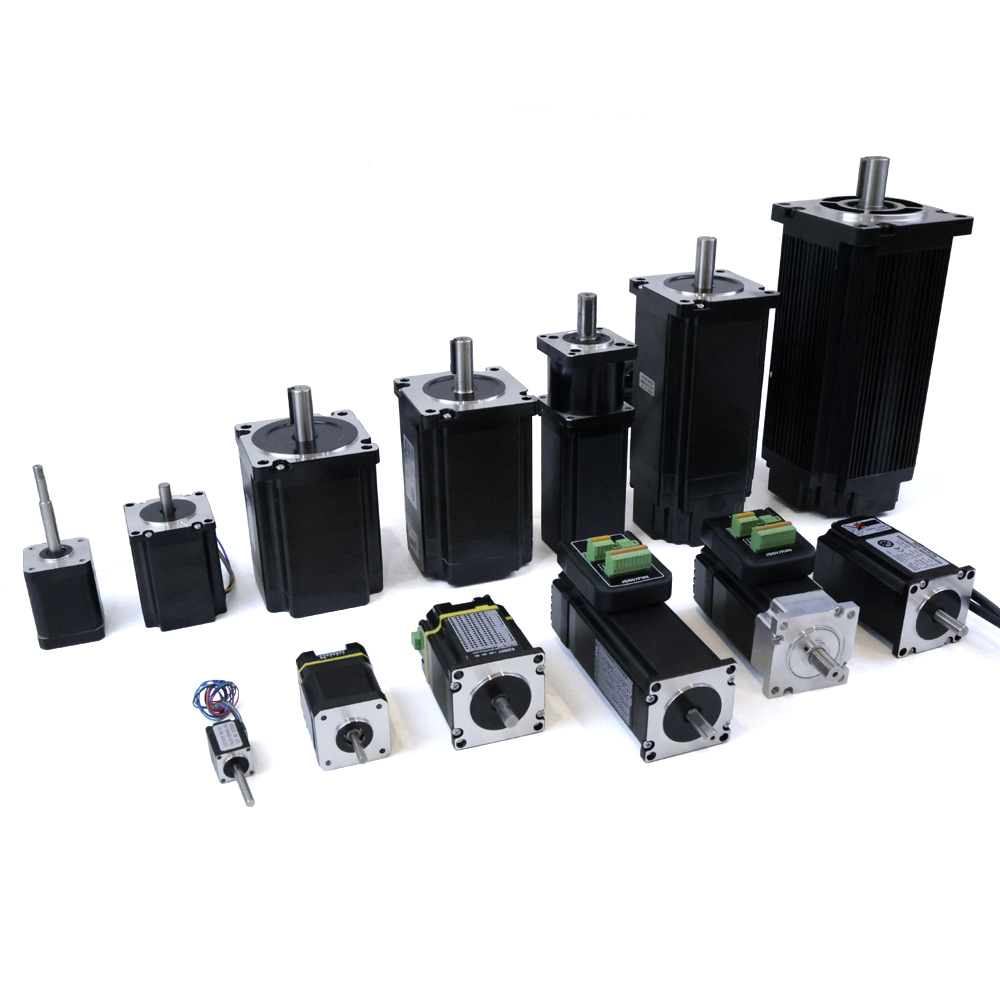
The hybrid stepper motor reprezentuje kluczowe osiągnięcie inżynierskie w systemach sterowania ruchem, zaprojektowane w celu rozwiązania podstawowego wyzwania polegającego na uzyskaniu równowagi między prędkością obrotową a dokładnością pozycjonowania. W przeciwieństwie do tradycyjnych konstrukcji silników krokowych, hybrid stepper motor łączy zalety technologii magnesów trwałych i reluktancji zmiennej, tworząc platformę, na której producenci oraz inżynierowie mogą osiągać wyższą gęstość momentu obrotowego przy jednoczesnym zachowaniu wyjątkowej precyzji utrzymywania pozycji. Ta równowaga nie jest przypadkowa, lecz wynikiem zaawansowanych rozwiązań mechanicznych i elektromagnetycznych, które umożliwiają niezawodne działanie hybrid stepper motor w różnorodnych zastosowaniach przemysłowych – od precyzyjnej produkcji po instrumentację urządzeń medycznych.
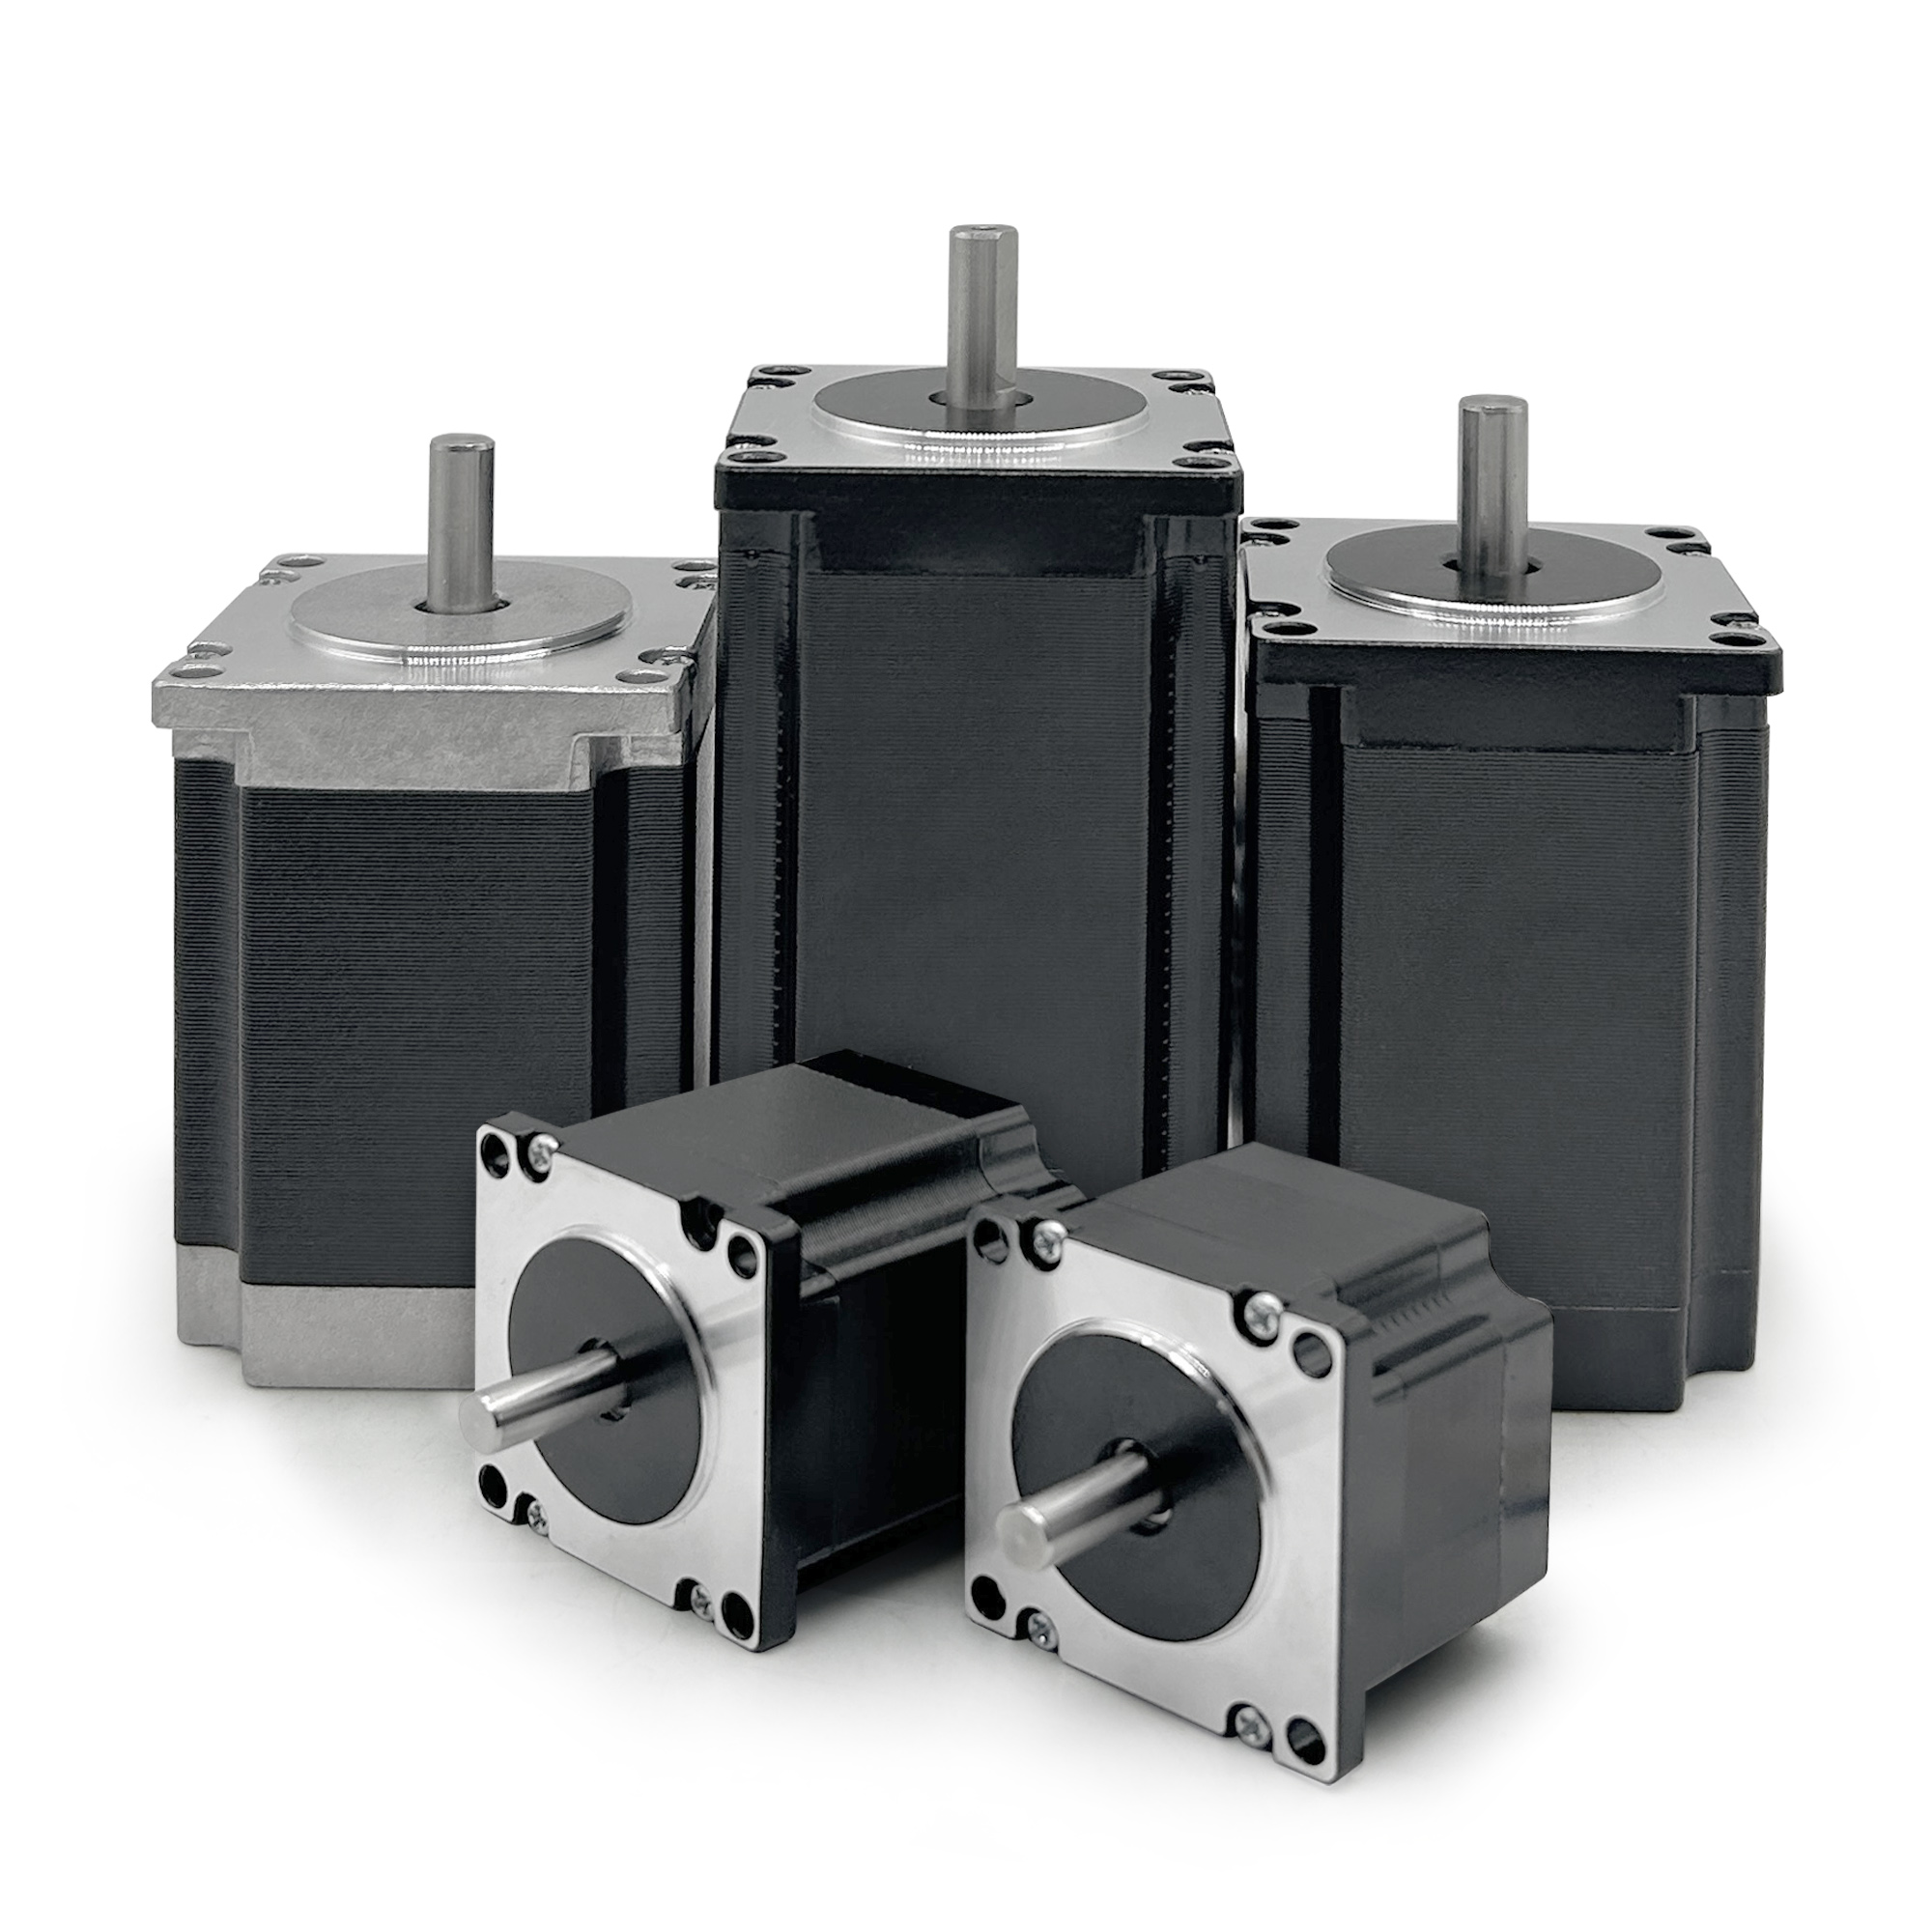
Rozumienie, jak działa hybrid stepper motor zarządzanie tym kompromisem pomiędzy prędkością a precyzją wymaga znajomości zasad elektromagnetyzmu, możliwości sterowników oraz ograniczeń związanych z rzeczywistymi zastosowaniami. Obszar roboczy każdego hybrid stepper motor kształtowany jest przez rozdzielczość kroków, projekt elektryczny oraz jakość elektroniki sterującej. Po prawidłowym wdrożeniu hybrid stepper motor może zapewniać płynne krzywe przyspieszenia, przewidywalne profile momentu obrotowego oraz dokładne śledzenie pozycji bez konieczności stosowania złożonych systemów sprzężenia zwrotnego, co czyni go preferowanym wyborem w licznych przemysłowych zastosowaniach sterowania ruchem.
Architektura i zasady projektowania elektromagnetycznego
Integracja magnesów trwałych i reluktancji
Główną zaletą hybrid stepper motor leży w jego zintegrowanym podejściu do projektowania. A hybrid stepper motor łączy wirnik z magnesami trwałymi z zębami wykonanymi z miękkiego żelaza zarówno na wirniku, jak i stojanie, tworząc wiele biegunów magnetycznych, które ustawiają się w odpowiedniej pozycji podczas zasilania. Ta architektura pozwala hybrid stepper motor na wygenerowanie wyższego momentu utrzymującego niż konstrukcje z magnesami trwałymi, zachowując przy tym lepszą wydajność prędkościową niż silniki reluktancyjne. Geometria zębów hybrid stepper motor jest precyzyjnie wykonywana, aby zagwarantować spójne ustawianie się i powtarzalne pozycjonowanie, umożliwiając silnikowi niezawodne utrzymywanie pozycji nawet w przypadku przerw w zasilaniu lub działania obciążeń zewnętrznych.
Rozkład pola elektromagnetycznego w hybrid stepper motor jest zoptymalizowany pod kątem generowania wysokiego momentu zaczepowego, który pomaga silnikowi przeciwdziałać zakłóceniom obciążenia i utrzymywać dokładność pozycji kątowej. Przy porównywaniu hybrid stepper motor z innymi typami silników inżynierowie często zauważają, że hybrid stepper motor zapewnia wyższą powtarzalność pozycjonowania, ponieważ składnik z magnesami trwałymi zapewnia spójne, stałe namagnesowanie bazowe, a elementy reluktancyjne umożliwiają precyzyjne krokowanie. Ta synergia oznacza, że hybrid stepper motor może pracować przy mniejszych fluktuacjach prądu elektrycznego, zachowując przy tym pełny moment obrotowy, co zmniejsza generowanie ciepła i wydłuża żywotność silnika w zastosowaniach ciągłych.
Rozdzielczość kroków i precyzyjna kontrola
Rozdzielczość kroków to obszar, w którym hybrid stepper motor rzeczywiście wyróżnia się spośród prostszych konstrukcji silników. Standardowy hybrid stepper motor zwykle oferuje 1,8 stopnia na krok w trybie pełnego kroku, ale technologia mikrokrokowania pozwala hybrid stepper motor osiągnąć 16, 32 lub nawet 256 kroków na pełne obrócenie. Ta możliwość mikrokrokowania oznacza, że hybrid stepper motor może zapewnić płynny, precyzyjny ruch z minimalną wibracją, co czyni go odpowiednim do zastosowań wymagających zarówno dokładności, jak i cichej pracy. Elektronika sterująca odgrywa kluczową rolę w wykorzystaniu tego potencjału rozdzielczości w hybrid stepper motor , ponieważ mikrokrokowanie wymaga zaawansowanej generacji przebiegów prądowych.
Kiedy hybrid stepper motor działa w trybie mikrokrokowania, wirnik przemieszcza się przez położenia pośrednie, które nie odpowiadają pełnym wyrównaniom biegunów magnetycznych. Ta technika sprawia, że hybrid stepper motor zachowuje się niemal jak silnik serwo pod względem płynności, zachowując przy tym prostotę sterowania w układzie otwartym oraz niższe koszty charakterystyczne dla technologii silników krokowych. Dokładność osiągana przez hybrid stepper motor w trybie mikrokrokowania pozostaje proporcjonalna do głębokości słowa (bit depth) oraz dokładności prądu elektroniki sterującej, dlatego dobór komponentów ma bezpośredni wpływ na efektywną rozdzielczość zapewnianą przez Twój hybrid stepper motor instalacji.
Wykonanie pod względem prędkości i charakterystyki momentu obrotowego
Kompromisy między momentem obrotowym a prędkością w pracy silnika
Każdy hybrid stepper motor wykazuje charakterystyczną krzywą momentu obrotowego w funkcji prędkości, która określa jego praktyczny zakres pracy. W niskich prędkościach hybrid stepper motor zapewnia pełny moment utrzymujący oraz wyjątkową dokładność pozycjonowania, co czyni go idealnym do zadań precyzyjnego pozycjonowania. Jednak w miarę wzrostu częstotliwości kroków moment wyjściowy hybrid stepper motor zaczyna maleć z powodu efektów siły elektromotorycznej przeciwnej (back-EMF) oraz ograniczeń indukcyjności uzwojeń. Stepu spadku momentu różni się znacznie w zależności od konstrukcji hybrid stepper motor i zależy od impedancji cewek, wytrzymałości magnesów trwałych oraz skoku zębów biegunowych.
Elektronika sterująca ma istotny wpływ na osiągi prędkościowe systemu hybrid stepper motor . Poprawnie zaprojektowana elektronika sterująca może pomóc hybrid stepper motor utrzymać wyższy moment przy zwiększonej prędkości dzięki technikom takim jak podwyższanie napięcia i optymalizacja regulacji prądu. Przy wyborze hybrid stepper motor do zastosowania wymagającego zarówno wysokiej prędkości, jak i zachowania precyzji sterowania, inżynierowie muszą starannie dopasować specyfikację silnika do możliwości elektroniki sterującej. Jakość hybrid stepper motor elektroniki sterującej często decyduje o tym, czy teoretyczna wartość prędkości przekłada się na rzeczywistą wydajność.
Przyspieszenie i odpowiedź dynamiczna
Zdolność do hybrid stepper motor gładkie przyspieszanie przy jednoczesnym zachowaniu dokładności kroków jest kluczowym czynnikiem wyróżniającym w systemach sterowania ruchem. A hybrid stepper motor może osiągnąć szybkie przyspieszanie przy odpowiednim sterowaniu, ale profil przyspieszenia musi być starannie kontrolowany, aby zapobiec utracie kroków. Jeśli tempo przyspieszania przekroczy możliwości hybrid stepper motor do płynnego przejścia między krokami, silnik albo przegapi kroki, albo doświadczy nadmiernych drgań. Nowoczesne sterowniki silników pozwalają na programowanie hybrid stepper motor profilów przyspieszenia z precyzyjnymi wartościami nachylenia i profilami prądu.
Moc utrzymująca (holding torque) hybrid stepper motor pozostaje stała niezależnie od prędkości lub obciążenia, co umożliwia projektowanie profili przyspieszenia gwarantujących niezawodne sterowanie ruchem. Gdy hybrid stepper motor osiągnie zaprogramowaną prędkość, system sterowania może zmniejszyć prąd sterownika w celu utrzymania pozycji przy jednoczesnej oszczędności energii elektrycznej. Ta wydajność jest szczególnie ważna w zastosowaniach zasilanych bateryjnie lub wymagających oszczędzania energii, gdzie hybrid stepper motor może zapewniać precyzyjny ruch, minimalizując przy tym zużycie energii. Zachowanie dynamiczne hybrid stepper motor podczas przyspieszania ujawnia wiele informacji na temat ogólnej jakości i czułości systemu silnik-silnik sterujący.
Zastosowania przemysłowe i implementacja sterowania
Precyzyjne pozycjonowanie i powtarzalność
Właściwą cechą charakterystyczną, która czyni hybrid stepper motor idealnym rozwiązaniem do precyzyjnego pozycjonowania, jest jego zdolność do niezawodnego wykonywania tysięcy identycznych ruchów z praktycznie brakiem dryfu pozycji. hybrid stepper motor wykorzystywany w zautomatyzowanym sprzęcie produkcyjnym może utrzymywać dokładność pozycjonowania w granicach ułamka stopnia przez miliony cykli, bez konieczności stosowania czujników zwrotnych ani korekt kalibracyjnych. Ta powtarzalność wynika z wbudowanego w każdy hybrid stepper motor momentu zatrzymania (detent torque) oraz mechanizmu wyrównania biegunów magnetycznych. Do tej technologii odwołują się takie branże jak produkcja półprzewodników, montaż urządzeń medycznych oraz automatyzacja laboratoriów – właśnie ze względu na tę odtwarzalną precyzję. hybrid stepper motor technologia
Podczas integracji hybrid stepper motor do systemów produkcyjnych inżynierowie korzystają z faktu, że śledzenie pozycji nie wymaga zewnętrznego enkodera ani mechanizmu sprzężenia zwrotnego. Upraszcza to instalację, zmniejsza złożoność okablowania oraz obniża całkowity koszt systemu w porównaniu do rozwiązań z silnikami serwo. hybrid stepper motor system osiąga przewidywalną wydajność bez konieczności cykli strojenia i kalibracji wymaganych przez zamknięte systemy serwo. Paradygmat sterowania otwartopętlowego hybrid stepper motor czyni go szczególnie atrakcyjnym dla zastosowań, w których niezawodność i prostota systemu są kluczowymi zagadnieniami.
Optymalizacja prędkości i dopasowanie obciążenia
Osiągnięcie optymalnej wydajności hybrid stepper motor wymaga starannego dopasowania specyfikacji silnika do rzeczywistych wymagań aplikacji. hybrid stepper motor wybrany z nadmierną pojemnością momentu obrotowego w stosunku do rzeczywistego obciążenia będzie zużywał więcej energii elektrycznej i generował niepotrzebne ciepło. Z kolei hybrid stepper motor niewystarczający dla danej aplikacji może doświadczać utraty kroków lub niewystarczającego przyspieszenia w warunkach przejściowych. Krzywa momentu-obrotów hybrid stepper motor musi zostać przeanalizowany w odniesieniu do łącznego wpływu bezwładności, tarcia i obciążenia zewnętrznego w całym profilu ruchu.
Podczas konfigurowania hybrid stepper motor dla zastosowań krytycznych pod względem prędkości wybór prądu sterownika oraz rozdzielczości mikrokroków bezpośrednio wpływa zarówno na osiąganą prędkość, jak i precyzję sterowania. hybrid stepper motor działający w trybie pełnego kroku osiąga wyższe prędkości, ale generuje większe drgania i mniejszą płynność ruchu. Natomiast uruchomienie tego samego hybrid stepper motor w trybie 16-mikrokroków lub 32-mikrokroków nieznacznie obniża maksymalną prędkość, lecz zapewnia bardziej płynny ruch i lepszą precyzję sterowania. Konkretny wymagany balans między prędkością a precyzją w poszczególnych zastosowaniach określa optymalną konfigurację hybrid stepper motor oraz strategię sterownika.
Często zadawane pytania
Co decyduje o tym, czy hybrydowy silnik krokowy może zachować precyzję przy wysokich prędkościach?
Zdolność do hybrid stepper motor zachowanie precyzji przy wysokich prędkościach zależy przede wszystkim od jakości sterownika, rozdzielczości mikrokroków oraz bezwładności obciążenia. hybrid stepper motor z zaawansowaną regulacją prądu i odpowiednim profilowaniem przyspieszenia może utrzymywać dokładność nawet przy wzrastającej częstotliwości kroków. Jednak jeśli wymagania co do prędkości przekroczą możliwości określone w hybrid stepper motor krzywej momentu obrotowego w funkcji prędkości, dokładność może się pogorszyć, ponieważ silnik ma trudności z niezawodnym przełączaniem się między krokami. Bezwładność obciążenia również wpływa na osiągi prędkościowe; większe bezwładności obciążenia wymagają większego momentu obrotowego od hybrid stepper motor w celu osiągnięcia płynnego przyspieszenia, co potencjalnie ogranicza osiągalne prędkości.
Czy hybrydowy silnik krokowy może zastąpić silnik serwonapędowy w zastosowaniach wymagających zarówno wysokiej prędkości, jak i precyzji sterowania?
W wielu zastosowaniach hybrid stepper motor może zapewnić wydajność równoważną lub lepszą niż silniki serwonapędowe przy niższym łącznym koszcie. hybrid stepper motor oferta wbudowaną blokadę pozycji, powtarzalną precyzję oraz prostą kontrolę w układzie otwartym bez konieczności skomplikowanej strojenia sprzężenia zwrotnego. Jednak zastosowania wymagające bardzo wysokich prędkości, zmiennych warunków obciążenia lub rzeczywistego sprzężenia zwrotnego obciążenia mogą korzystać z technologii serwonapędowej. hybrid stepper motor jest optymalnie dopasowany do zastosowań, w których warunki obciążenia są przewidywalne, a dokładność pozycjonowania ma kluczowe znaczenie, podczas gdy silniki serwo wyróżniają się w dynamicznych środowiskach, gdzie konieczna jest szybka kompensacja obciążenia.
W jaki sposób technologia mikrokrokowania poprawia precyzję sterowania silnika krokowego hybrydowego?
Mikrokrokowanie zwiększa hybrid stepper motor dzieleniem każdego pełnego kroku na mniejsze położenia pośrednie za pomocą zaawansowanej kontroli kształtu przebiegu prądu. Zamiast wirnika skakającego między dyskretnymi położeniami biegunów magnetycznych, hybrid stepper motor przy zastosowaniu mikrokrokowania porusza się płynnie przez wiele kątów pośrednich, co znacznie zmniejsza drgania i poprawia gładkość ruchu. Dzięki temu hybrid stepper motor może zapewnić gładkość porównywalną z silnikami serwo, zachowując przy tym prostotę układu otwartego. Wyższa rozdzielczość mikrokrokowania oznacza drobniejsze przyrosty pozycji z hybrid stepper motor , umożliwiając osiągnięcie bardziej precyzyjnej kontroli w aplikacjach bez konieczności uaktualniania do droższych technologii silników.
Spis treści
- Architektura i zasady projektowania elektromagnetycznego
- Wykonanie pod względem prędkości i charakterystyki momentu obrotowego
- Zastosowania przemysłowe i implementacja sterowania
-
Często zadawane pytania
- Co decyduje o tym, czy hybrydowy silnik krokowy może zachować precyzję przy wysokich prędkościach?
- Czy hybrydowy silnik krokowy może zastąpić silnik serwonapędowy w zastosowaniach wymagających zarówno wysokiej prędkości, jak i precyzji sterowania?
- W jaki sposób technologia mikrokrokowania poprawia precyzję sterowania silnika krokowego hybrydowego?