
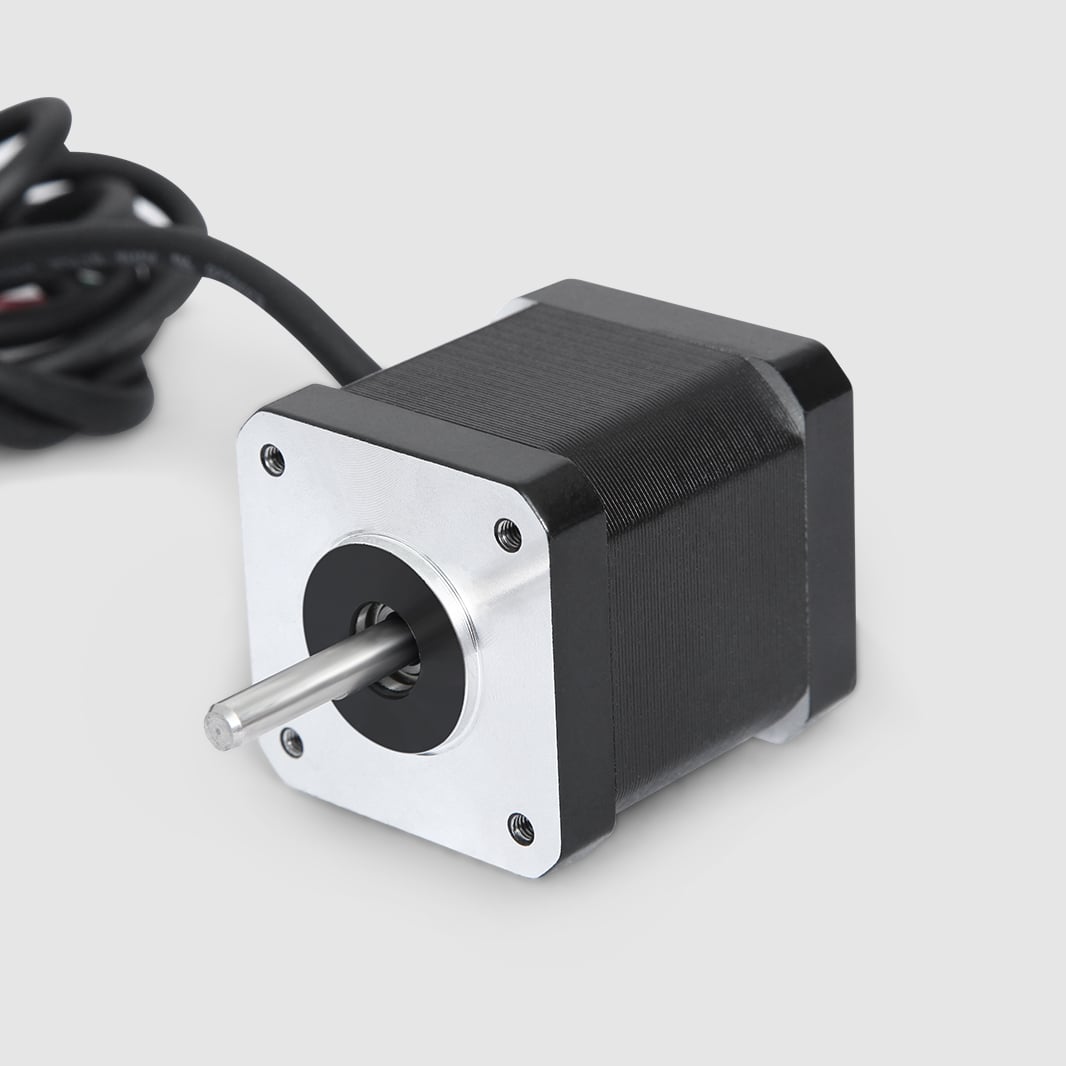
Silnik krokowy NEMA 17 stał się standardem złotym w zastosowaniach ruchu kompaktowego w produkcji, robotyce, druku 3D oraz automatyzacji przemysłowej. Inżynierowie i projektanci systemów konsekwentnie wybierają silnik krokowy NEMA 17 w sytuacjach, gdy ograniczenia przestrzenne łączą się z wymaganiami dotyczącymi precyzji, czyniąc go niezastąpionym elementem nowoczesnych systemów sterowania ruchem. Zrozumienie przyczyn dominacji silnika krokowego NEMA 17 w tym segmencie rynku wymaga analizy jego specyfikacji mechanicznych, charakterystyk wydajnościowych oraz rzeczywistej przydatności w wymagających zastosowaniach.
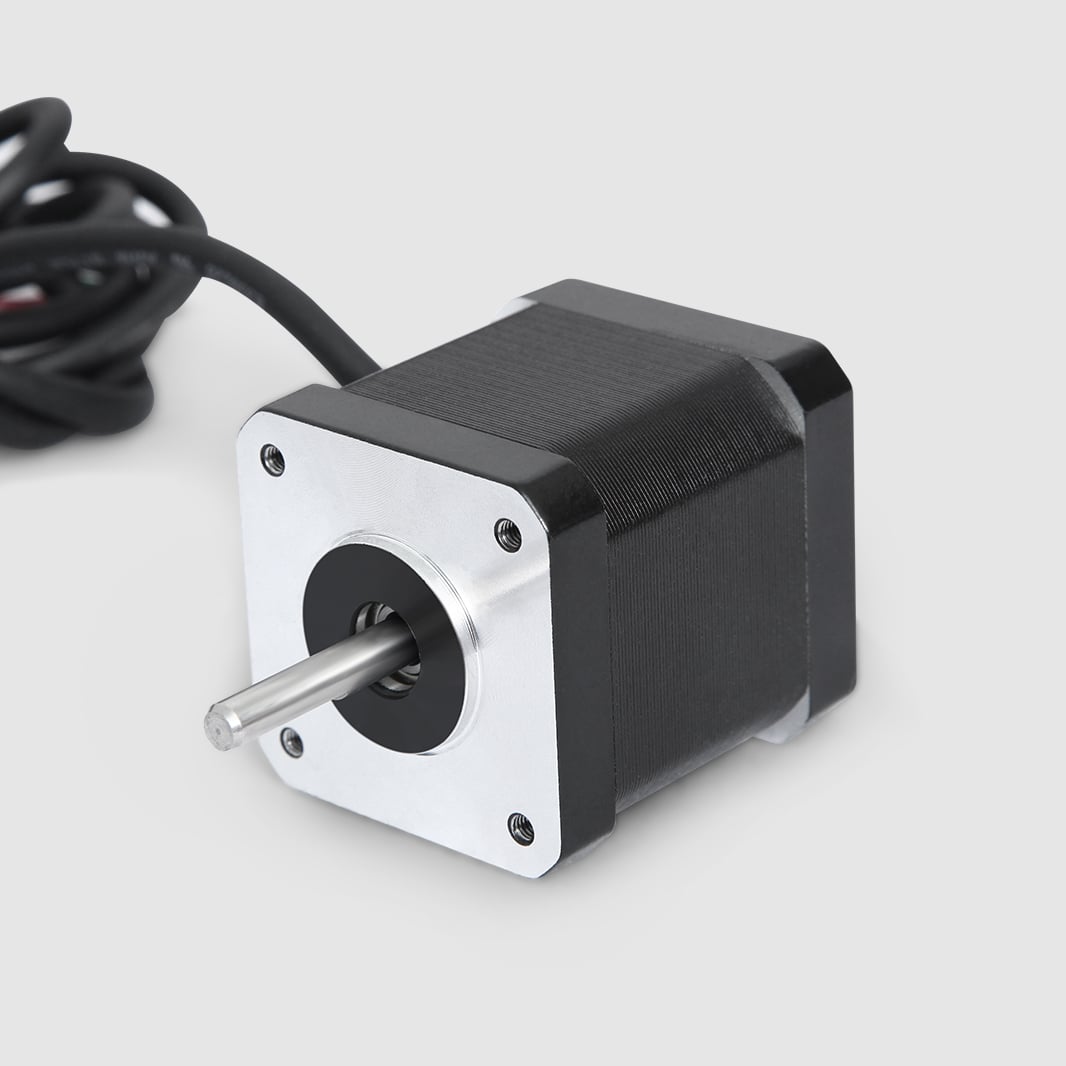
Silnik krokowy NEMA 17 stanowi optymalny kompromis między wymiarami fizycznymi a momentem obrotowym – cecha, której niewiele innych rozwiązań jest w stanie osiągnąć. Dzięki kwadratowej tarczy o boku 1,7 cala i momentowi przytrzymującemu zwykle zawartemu w zakresie od 30 do 50 niutonocentymetrów, silnik krokowy NEMA 17 zapewnia znaczne siły napędowe w wyjątkowo zwartej obudowie. To właśnie ta kombinacja sprawia, że silnik krokowy NEMA 17 stał się standardem odniesienia wszędzie tam, gdzie projektanci muszą minimalizować gabaryty mechaniczne bez utraty niezawodności sterowania ruchem.
Zwarta wielkość i równowaga momentu obrotowego
Optymalna wydajność wymiarowa
Silnik krokowy NEMA 17 ma wymiary około 42 mm × 42 mm × 39 mm, co czyni go najmniejszym silnikiem zgodnym ze standardem NEMA, zdolnym do dostarczania istotnej mocy wyjściowej. Taki profil wymiarowy pozwala na zamontowanie silnika krokowego NEMA 17 w obudowach, ramach urządzeń oraz złożonych układach, które całkowicie odrzucałyby większe formaty silników. Integratorzy systemowi preferują silnik krokowy NEMA 17 właśnie dlatego, że jego ograniczenia fizyczne nie wymuszają kompletnego przeprojektowania otaczających struktur mechanicznych, skracając cykle rozwoju i zmniejszając złożoność produkcji.
Kompaktowa geometria silnika krokowego NEMA 17 nie wpływa negatywnie na zgodność z systemami montażowymi ani na standaryzację interfejsów. Znormalizowana płyta czołowa umożliwia bezproblemową integrację silnika krokowego NEMA 17 z przekładniami planetarnymi, układami koła pasowego z napędem bezpośrednim, śrubami pozycjonującymi oraz zestawami pasków zębatych. Inżynierowie mogą z pewnością dobierać silnik krokowy NEMA 17, wiedząc, że połączenia mechaniczne i konstrukcje wsporcze dopasują się bez konieczności wykonywania elementów niestandardowych – jest to kluczowa zaleta w środowiskach prototypowania oraz produkcji małoseryjnej.
Stosunek momentu obrotowego do masy
Silnik krokowy NEMA 17 waży zwykle od 270 do 350 gramów i generuje momenty przytrzymujące w zakresie od 30 do 50 niutonocentymetrów, co zapewnia wyjątkowy stosunek momentu do masy w porównaniu z serwosilnikami lub silnikami prądu stałego z szczotkami o podobnych wymiarach. Ta wydajność czyni silnik krokowy NEMA 17 preferowanym wyborem w zastosowaniach, w których masa poruszająca musi pozostać niska – np. w układach suwnicowych zawieszonych, wieloosiowych ramach robotycznych oraz platformach powietrznych lub mobilnych. Silnik krokowy NEMA 17 osiąga tę wydajność dzięki zoptymalizowanemu rozkładowi strumienia magnetycznego i precyzyjnemu projektowi wirnika, które maksymalizują generowanie siły na jednostkę masy.
Inżynierowie często wykorzystują silnik krokowy NEMA 17 jako silnik odniesienia w badaniach wykonalności, ponieważ znany zakres jego wydajności pozwala na szybką ocenę, czy dany profil ruchu jest osiągalny. Jeśli silnik krokowy NEMA 17 nie jest w stanie wytworzyć wystarczającego przyspieszenia lub utrzymać prędkości pod obciążeniem, projektant jednoznacznie wie, że aplikacja wymaga silników o większych wymiarach, co uzasadnia przejście do standardów NEMA 23 lub NEMA 34. Taka jasność decyzyjna przyspiesza tworzenie prototypów i zapobiega nadmiernemu specyfikowaniu sprzętu do napędu.
Precyzyjna kontrola i łatwa integracja
Rozdzielczość kroku i dokładność pozycjonowania
Silnik krokowy NEMA 17 działa z kątem kroku wynoszącym 1,8 stopnia na pełny krok, zapewniając 200 dyskretnych pozycji w jednym pełnym obrocie. Po połączeniu z elektroniką sterującą z mikrokrokowaniem silnik krokowy NEMA 17 osiąga efektywne rozdzielczości kroków równe 0,9, 0,45 lub 0,225 stopnia, w zależności od ustawienia mikrokrokowania, zapewniając powtarzalność pozycji lepszą niż wiele systemów serwonapędowych przy ułamku ich kosztu i złożoności. Ta wrodzona precyzja czyni silnik krokowy NEMA 17 naturalnym wyborem w zastosowaniach pozycjonowania wymagających dokładności rzędu jednej dziesiątej milimetra lub lepszej.
Silnik krokowy NEMA 17 nie wymaga czujników sprzężenia zwrotnego, enkoderów ani systemów sterowania w pętli zamkniętej do utrzymania dokładności pozycji pod obciążeniem statycznym – to podstawowa zaleta w porównaniu z alternatywami takimi jak silniki prądu stałego z szczotkami lub serwonapędy. Projektanci systemów wybierają silnik krokowy NEMA 17, aby obniżyć koszty zestawu materiałów (BOM), wyeliminować procedury kalibracji czujników oraz uprościć rozwój oprogramowania układowego. Wrodzona zdolność silnika krokowego NEMA 17 do utrzymywania pozycji oznacza, że utrata zasilania lub nagłe zakleszczenie mechaniczne nie zagrażają bezpieczeństwu systemu ani nie wymagają skomplikowanych procedur odzyskiwania po błędzie.
Zgodność z sterownikami i prostota elektroniki
Silnik krokowy typu NEMA 17 działa przy standardowych napięciach zasilania w zakresie od 12 do 48 V prądu stałego, co odpowiada infrastrukturze zasilania większości przemysłowych środowisk sterowania. Moduły sterownicze z mikrokrokowaniem zgodne ze standardem branżowym akceptują sygnały impulsowe i kierunkowe na poziomie TTL z podstawowych wyjść mikrokontrolerów, dzięki czemu silnik krokowy typu NEMA 17 jest kompatybilny z platformami Arduino, Raspberry Pi oraz przemysłowymi systemami PLC bez konieczności dodatkowego kondycjonowania sygnałów. Ta szeroka kompatybilność zapewnia, że silnik krokowy typu NEMA 17 można łatwo zintegrować zarówno w istniejących systemach starszego typu, jak i w nowych projektach, przy minimalnej konieczności modyfikacji układów elektronicznych.
Dwufazowa architektura silnika krokowego NEMA 17 oraz standardowe konfiguracje uzwojeń pozwalają projektantom wybrać spośród dziesiątek kompatybilnych sterowników różnych producentów, zapobiegając uzależnieniu od jednego dostawcy i zmniejszając ryzyko związane z łańcuchem dostaw. Gdy moduł napędu krokowego NEMA 17 ulega awarii lub staje się przestarzały, łatwo dostępne są elementy zamiennicze o wymiennych układach pinów i identycznych parametrach wydajnościowych. Ta standaryzacja sprawiła, że silnik krokowy NEMA 17 stał się normą branżową w robotyce edukacyjnej, na platformach dla entuzjastów (maker platforms) oraz wśród producentów sprzętu komercyjnego poszukujących opłacalnych rozwiązań napędowych.
Przydatność w zastosowaniach rzeczywistych
drukowanie 3D i produkcja addytywna
Silnik krokowy NEMA 17 dominuje w architekturach drukarek 3D, ponieważ jego zwarta konstrukcja pozwala na montaż w zespole suportu, a jednocześnie zapewnia wystarczający moment obrotowy do napędu przekładni ekstrudera oraz mechanizmów pozycjonowania z niezawodną dokładnością. Sposób działania silnika krokowego NEMA 17 – możliwość natychmiastowego startu i zatrzymania bez efektu wybiegu ani oscylacji – czyni go idealnym do ruchu warstwa po warstwie, gdzie precyzja pozycji ma bezpośredni wpływ na jakość wydruku. Producentom drukarek 3D dla użytkowników indywidualnych i przemysłowych standardem stała się stosowanie silnika krokowego NEMA 17, co stworzyło ekosystem kompatybilnych głowic grzejnych, modułów ekstrudera oraz ulepszeń mechanicznych, których nie byłoby możliwe osiągnąć przy użyciu niestandardowych formatów silników.
Obróbka CNC i precyzyjne pozycjonowanie
Maszyny CNC o małych wymiarach, frezarki i urządzenia do frezowania wykorzystują silniki krokowe typu NEMA 17 do napędu śrub pociągowych i pasków zębatych z mikrometryczną dokładnością pozycjonowania w osiach X, Y i Z. Stały moment obrotowy silnika krokowego NEMA 17 przy wszystkich prędkościach eliminuje potrzebę stosowania ramp przyspieszenia i hamowania wymaganych przez układy serwonapędowe, upraszczając planowanie ruchu i zmniejszając zmienność czasu cyklu. Niski poziom zakłóceń elektrycznych oraz własna zdolność tłumienia drgań silnika krokowego NEMA 17 minimalizują przekazywanie drgań do precyzyjnych narzędzi tnących, co bezpośrednio poprawia jakość powierzchni i spójność wymiarową gotowych elementów.
Kosztowa wydajność silnika krokowego NEMA 17 pozwala producentom wdrażać pozycjonowanie wieloosiowe bez przekraczania ograniczeń budżetowych, które wykluczyłyby alternatywne rozwiązania z serwosilnikami lub silnikami bezszczotkowymi. Silnik krokowy NEMA 17 można łączyć z układami redukcji zębatkowej lub przekładniami paskowymi w celu zwiększenia dostępnego momentu obrotowego, co pozwala skalować wydajność bez zmiany podstawowego formatu silnika. Ta skalowalność uczyniła silnik krokowy NEMA 17 podstawą licznych zautomatyzowanych systemów produkcyjnych, w których precyzja i przystępność cenowa mają jednakowe znaczenie.
Najczęściej zadawane pytania
Dlaczego silnik krokowy NEMA 17 jest lepszy od NEMA 23 w zastosowaniach kompaktowych?
Silnik krokowy NEMA 17 ma wymiary około 42 mm × 42 mm w porównaniu do 56 mm × 56 mm silnika NEMA 23, zapewniając o 40 procent mniejszą powierzchnię czołową przy jednoczesnym zachowaniu wystarczającego momentu obrotowego do większości zadań ruchu w kompaktowych układach. Gdy ograniczenia przestrzenne są szczególnie surowe, silnik krokowy NEMA 17 eliminuje konieczność przeprojektowania mechanicznego, która byłaby nieunikniona przy przejściu na większe formaty. Niższa bezwładność silnika NEMA 17 umożliwia również szybsze przyspieszanie, co poprawia wydajność w zastosowaniach takich jak druk 3D, gdzie kluczowe jest szybkie pozycjonowanie.
Czy silnik krokowy NEMA 17 może zastąpić serwosilniki w precyzyjnym pozycjonowaniu?
Silnik krokowy NEMA 17 może zastąpić silniki serwo w aplikacjach pozycjonowania przy stałym obciążeniu, w których nie jest wymagana pętla sprzężenia zwrotnego, a moment utrzymujący wystarcza do zapobiegania dryfowaniu. Silnik krokowy NEMA 17 wyróżnia się w przypadku deterministycznych wzorów ruchu, w których położenie jest obliczane i przewidywane, a nie monitorowane. Jednak w dynamicznych środowiskach z zmiennymi lub uderzeniowymi obciążeniami silniki serwo mogą zapewnić lepszą wydajność, ponieważ aktywnie korygują błąd położenia, podczas gdy silnik krokowy NEMA 17 polega na momencie elektromagnetycznym cewek, aby zapobiec poślizgowi mechanicznemu.
W jaki sposób mikrokrok poprawia wydajność silnika krokowego NEMA 17?
Sterowniki z mikrokrokowaniem zasilają cewki silnika krokowego NEMA 17 prądem o zmiennej amplitudzie, co umożliwia uzyskanie efektywnych kątów kroku mniejszych niż natywna wartość 1,8 stopnia tego silnika. Silnik krokowy NEMA 17 może osiągnąć rozdzielczość 0,9 stopnia w trybie półkroku oraz 0,225 stopnia w trybie szesnastokrotnego mikrokrokowania, co znacznie zmniejsza wibracje i poprawia płynność pozycjonowania. Możliwość mikrokrokowania silnika krokowego NEMA 17 nie wiąże się z dodatkowymi kosztami sprzętowymi – wymagane są jedynie kompatybilne elektroniki sterujące, które obecnie stanowią standard na rynkach przemysłowych i konsumenckich systemów sterowania ruchem.