
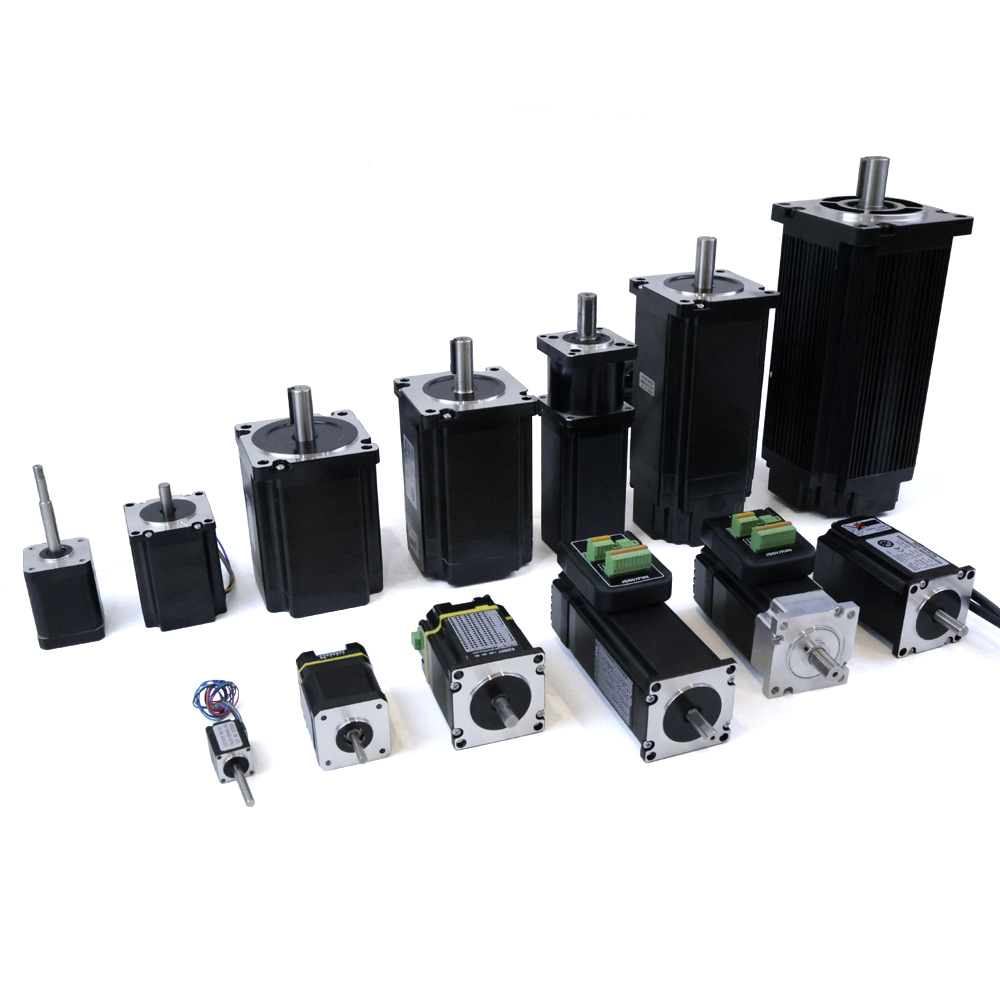
Trg hibridni korak motor predstavlja ključno inženirsko dosežek v sistemih nadzora gibanja, zasnovan za reševanje osnovne izzive uravnotežitve vrtilne hitrosti in položajne natančnosti. V nasprotju s tradicionalnimi konstrukcijami koraknih motorjev hibridni korak motor združuje prednosti tehnologij trajnih magnetov in spremenljivega upora, kar ustvarja platformo, na kateri proizvajalci in inženirji lahko dosežejo višjo gostoto navora, hkrati pa ohranjajo izjemno natančnost zadrževanja. Ta uravnoteženost ni naključna, temveč rezultat sofisticiranih mehanskih in elektromagnetnih oblikovalskih odločitev, ki omogočajo, da hibridni korak motor zanesljivo deluje v različnih industrijskih aplikacijah – od natančne proizvodnje do instrumentacije medicinskih naprav.
Razumevanje načina delovanja hibridni korak motor upravljanje tega kompromisa med hitrostjo in natančnostjo zahteva poznavanje elektromagnetnih načel, zmogljivosti gonilnikov ter omejitev v praksi. Delovni obseg katerekoli hibridni korak motor je oblikovan s korakom razločljivosti, električnim načrtom in kakovostjo krmilne elektronike. Če je pravilno izveden, lahko hibridni korak motor zagotavlja gladke krivulje pospeševanja, napovedljive krivulje navora in natančno sledenje položaja brez zahtevanja zapletenih sistemov povratne zveze, kar ga naredi najbolj priljubljeno izbiro za številne industrijske aplikacije nadzora gibanja.
Elektromagnetna arhitektura in načela načrtovanja
Integracija trajnih magnetov in reluktance
Glavna prednost hibridni korak motor leži v njegovem integriranem načrtovnem pristopu. hibridni korak motor združuje rotor s trajnimi magneti z zobci iz mehkega železa na rotorju in statorju, kar ustvari več magnetnih polov, ki se poravnajo med vzbujanjem. Ta arhitektura omogoča, da hibridni korak motor ustvarja višji držalni navor kot konstrukcije s trajnimi magneti, hkrati pa ohranja boljšo zmogljivost pri višjih hitrostih kot reluktančni motorji. Geometrija zobov hibridni korak motor je natančno izdelan, da zagotavlja dosledno poravnavo in ponovljivo pozicioniranje, kar omogoča motorju zanesljivo ohranjanje položaja tudi med prekinitvami napajanja ali ob zunanjih obremenitvah.
Razporeditev elektromagnetnega polja v hibridni korak motor je optimizirana za ustvarjanje močnega zaklepnega navora, ki pomaga motorju odolévati motnjam obremenitve in ohranjati natančnost kotnega položaja. Pri primerjavi hibridni korak motor z drugimi vrstami motorjev inženirji pogosto opazijo, da hibridni korak motor zagotavlja nadpovprečno ponovljivost pozicioniranja, saj stalni magnetni del zagotavlja dosledno osnovno magnetizacijo, medtem ko elementi upora omogočajo natančno korakalno razločevanje. Ta sinergija pomeni, da hibridni korak motor lahko deluje z manjšimi nihanji električnega toka, hkrati pa ohranja celotno izhodno moč, kar zmanjšuje nastajanje toplote in podaljšuje življenjsko dobo motorja v neprekinjenih obratovalnih režimih.
Razločevanje korakov in natančno krmiljenje
Razločevanje korakov je tisto, kjer se hibridni korak motor resnično loči od preprostejših konstrukcij motorjev. Standardni hibridni korak motor običajno ponuja 1,8 stopinje na korak v načinu polnega koraka, vendar tehnologija mikrokorakanja omogoča hibridni korak motor doseči 16, 32 ali celo 256 korakov na eno polno vrtenje. Ta zmogljivost mikrokorakanja pomeni, da lahko hibridni korak motor zagotovi gladko, natančno gibanje z minimalnimi vibracijami, kar ga naredi primernega za aplikacije, ki zahtevajo tako natančnost kot tiho delovanje. Elektronika gonilnika igra ključno vlogo pri izkoriščanju tega razločevalnega potenciala hibridni korak motor , saj mikrokorakanje zahteva sofisticirano generacijo oblik toka.
Ko hibridni korak motor deluje v načinu mikrokorakanja, se rotor premika skozi vmesne položaje, ki niso popolne poravnave magnetnih polov. Ta tehnika omogoča, da se hibridni korak motor obnaša skoraj kot servomotor z vidika gladkosti, hkrati pa ohranja preprostost nadzora v odprti zanki in nižjo ceno, ki sta značilni za tehnologijo korakalnih motorjev. Natančnost, ki jo doseže hibridni korak motor pri mikrokorakanju, ostaja sorazmerna z globino bitov in natančnostjo toka gonilnika, zato izbor komponent neposredno vpliva na učinkovito razločitev, ki jo vaš hibridni korak motor namestitev.
Hitrostne zmogljivosti in značilnosti navora
Navorno-hitrostni kompromisi pri obratovanju motorja
Vsak hibridni korak motor kaže značilno krivuljo navora v odvisnosti od hitrosti, ki določa njegov praktični delovni obseg. Pri nizkih hitrostih hibridni korak motor zagotavlja poln vztrajni navor in izjemno natančnost pozicioniranja, kar ga naredi idealnega za naloge natančnega pozicioniranja. Vendar pa se z naraščajočo frekvenco korakov navor hibridni korak motor začne zmanjševati zaradi učinkov nasprotnega EMS in omejitev induktivnosti navitja. Strmost tega zmanjšanja navora se med posameznimi hibridni korak motor konstrukcijami znatno razlikuje, kar je odvisno od impedanci tuljav, jakosti trajnih magnetov in razdalje med zobci polov.
Elektronika gonilnika bistveno vpliva na hitrostne zmogljivosti hibridni korak motor sistema. Dobro zasnovan gonilnik lahko pomaga hibridni korak motor obdržati višji navor pri povečanih hitrostih z metodami, kot so povečanje napetosti in optimizacija regulacije toka. Pri izbiri hibridni korak motor za aplikacijo, ki zahteva tako visoko hitrost kot tudi ohranjeno natančnost nadzora, morajo inženirji natančno prilagoditi specifikacije motorja zmogljivostim gonilnika. Kakovost hibridni korak motor nadzornih elektronik pogosto določa, ali se teoretična hitrost prenese v dejansko delovanje.
Pospeševanje in dinamični odziv
Močnost hibridni korak motor spremljanje gladkega pospeševanja ob ohranjanju natančnosti korakov je ključna lastnost, ki ločuje sisteme za nadzor gibanja. hibridni korak motor lahko doseže hitro pospeševanje, če je ustrezno poganjan, vendar je treba profil pospeševanja natančno nadzorovati, da se prepreči izguba korakov. Če stopnja pospeševanja preseže zmogljivost hibridni korak motor za prehod med koraki, bo motor izgubil korake ali pa bo prišlo do prekomernega vibriranja. Sodobni krmilniki motorjev omogočajo hibridni korak motor programiranje profilov pospeševanja z natančnimi stopnjami povečevanja hitrosti in profili toka.
Zadrževalni navor hibridni korak motor ostaja nespremenjena ne glede na hitrost ali obremenitev, kar omogoča oblikovanje profilov pospeševanja za zanesljeno nadzorovanje gibanja. Ko enkrat hibridni korak motor doseže programsko nastavljeno hitrost, lahko nadzorni sistem zmanjša tok v gonilniku za ohranjanje položaja in hkrati varčuje z električno energijo. Ta učinkovitost je še posebej pomembna v napravah na baterijski pogon ali v energijsko občutljivih aplikacijah, kjer lahko hibridni korak motor zagotavlja natančno gibanje pri minimalni porabi energije. Dinamično obnašanje hibridni korak motor med pospeševanjem razkrije veliko o splošni kakovosti in odzivnosti sistema motor–gonilnik.
Industrijske uporabe in izvedba nadzora
Natančno pozicioniranje in ponovljivost
Ključna lastnost, ki naredi hibridni korak motor idealnega za natančno pozicioniranje, je njegova sposobnost zanesljive izvedbe tisočev identičnih premikov brez kakršnega koli odmika položaja. hibridni korak motor uporabljen v avtomatizirani proizvodni opremi lahko ohranja natančnost pozicioniranja znotraj deleža stopinje skozi milijone ciklov brez senzorjev za povratno vezavo ali prilagoditev kalibracije. Ta ponovljivost izhaja iz notranjega zaklepnega navora in mehanizma poravnave magnetnih polov, ki je vgrajen v vsak hibridni korak motor model. Industrije, kot so proizvodnja polprevodnikov, sestava medicinskih naprav in laboratorijska avtomatizacija, se zato zanašajo na hibridni korak motor tehnologijo posebej zaradi te ponovljive natančnosti.
Pri integraciji hibridni korak motor v proizvodne sisteme, inženirji izkoriščajo dejstvo, da sledenje položaja ne zahteva zunanjega kodirnika ali mehanizma za povratno vezavo. To poenostavi namestitev, zmanjša zapletenost kabljenja in zniža skupne stroške sistema v primerjavi z rešitvami z servo motorji. Sistem hibridni korak motor zagotavlja predvidljivo delovanje brez potrebe po nastavitvi in kalibraciji, ki jih zahtevajo zaprti servo sistemi z povratno vezavo. Paradigma odprte zanke pri hibridni korak motor je zato še posebej privlačna za aplikacije, kjer sta zanesljivost in preprostost sistema ključna vprašanja.
Optimizacija hitrosti in prilagajanje obremenitve
Doseženje optimalne zmogljivosti hibridni korak motor zahteva natančno prilagoditev specifikacij motorja dejanskim zahtevam uporabe. Če je hibridni korak motor izbran z izjemno visoko navorno zmogljivostjo glede na dejansko obremenitev, porabi več električne energije in ustvarja nepotrebno toploto. Nasprotno pa lahko hibridni korak motor z premajhno zmogljivostjo za dano uporabo izgubi korake ali ne zagotovi zadostnega pospeška med prehodnimi stanji. Krivuljo navora v odvisnosti od hitrosti hibridni korak motor je treba analizirati v primerjavi s skupnimi zahtevami po vztrajnosti, trenju in zunanji obremenitvi skozi celoten profil gibanja.
Pri konfiguraciji hibridni korak motor za aplikacije, kjer je ključna hitrost, izbor tokovnega vzbujanja gonilnika in ločljivosti mikrokorakov neposredno vpliva tako na največjo dosegljivo hitrost kot na natančnost nadzora. Če hibridni korak motor deluje v načinu polnega koraka, doseže višje hitrosti, vendar pri tem povzroča več vibracij in manj gladko delovanje. Nasprotno pa enak hibridni korak motor v načinu 16-mikrokorakov ali 32-mikrokorakov nekoliko zmanjša najvišjo hitrost, a zagotavlja gladkejše gibanje in natančnejši nadzor. Optimalno hibridni korak motor nastavitev in strategija gonilnika sta odvisni od specifičnega razmerja med hitrostjo in natančnostjo, ki ga zahteva vsaka posamezna uporaba.
Pogosta vprašanja
Kaj določa, ali hibridni korakalni motor lahko ohrani natančnost pri visokih hitrostih?
Močnost hibridni korak motor zmožnost ohranjanja natančnosti pri višjih hitrostih je predvsem odvisna od kakovosti gonilnika, ločljivosti mikrokorakov in vztrajnosti obremenitve. Gonilnik hibridni korak motor z napredno regulacijo toka in ustrezno profilacijo pospeševanja lahko ohrani natančnost tudi ob naraščajoči frekvenci korakov. Če pa zahteve po hitrosti presegajo zmogljivosti, določene v hibridni korak motor krivulji navora v odvisnosti od hitrosti, se natančnost lahko poslabša, saj motor težko zanesljivo prehaja med posameznimi koraki. Vztrajnost obremenitve prav tako vpliva na zmogljivost pri hitrosti; večje vztrajne obremenitve za gladko pospeševanje zahtevajo več navora od hibridni korak motor motorja, kar lahko omeji dosegljive hitrosti.
Ali lahko hibridni korakni motor nadomesti servomotor v aplikacijah, ki zahtevajo tako hitrost kot natančnost nadzora?
V mnogih aplikacijah hibridni korak motor lahko zagotovi enakovredno ali celo nadrejeno zmogljivost v primerjavi s servomotorji pri nižji skupni ceni. hibridni korak motor ponuja vgrajeno zadrževanje položaja, ponovljivo natančnost in preprost nadzor v odprti zanki brez zapletene nastavitve povratne zanke. Vendar bi aplikacije, ki zahtevajo zelo visoke hitrosti, spremenljive obremenitvene pogoje ali realno časovno povratno informacijo o obremenitvi, lahko izkoristile prednosti servotehnologije. hibridni korak motor je optimalno primerna za aplikacije, kjer so obremenitveni pogoji napovedljivi in je natančnost pozicioniranja ključnega pomena, medtem ko servomotorji sijajo v dinamičnih okoljih, kjer je potrebna hitra kompenzacija obremenitve.
Kako tehnologija mikrokorakovanja izboljša natančnost nadzora hibridnega koraknega motorja?
Mikrokorakovanje izboljša hibridni korak motor tako, da vsak poln korak razdeli na manjše posredne položaje z napredno regulacijo oblike tokovne krivulje. Namesto da se rotor preskoči med ločenimi magnetnimi polnimi položaji, hibridni korak motor pri mikrokoračenju gladko prehaja skozi številne vmesne kote, kar znatno zmanjša vibracije in izboljša gladkost gibanja. To omogoča, da hibridni korak motor doseže gladkost, primerljivo s servomotorjem, hkrati pa ohrani preprostost odprtega kroga. Višja ločljivost mikrokoračenja pomeni manjše korake pozicioniranja iz hibridni korak motor , kar omogoča aplikacijam natančnejši nadzor brez potrebe po nadgradnji na dražje tehnologije motorjev.