
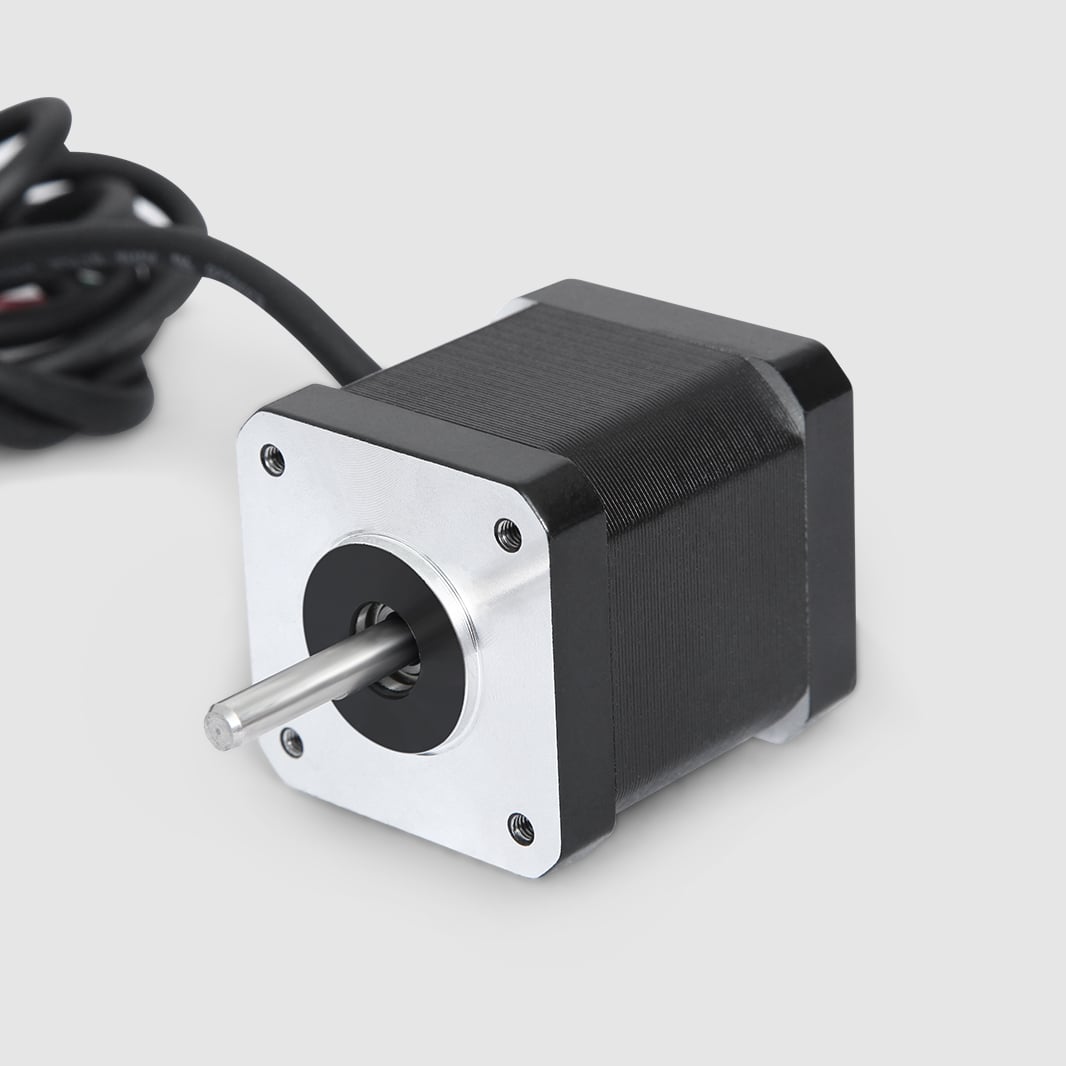
NEMA 17-stegmotorn har blivit standarden inom kompakta rörelseapplikationer inom tillverkning, robotik, 3D-utskrift och industriell automatisering. Ingenjörer och systemdesigners väljer konsekvent NEMA 17-stegmotorn när utrymmesbegränsningar och krav på precision sammanfaller, vilket gör den till en oumbärlig komponent i moderna rörelsestyrningssystem. För att förstå varför NEMA 17-stegmotorn dominerar denna marknadssegment måste man undersöka dess mekaniska specifikationer, prestandaegenskaper och verkliga lämplighet för krävande applikationer.
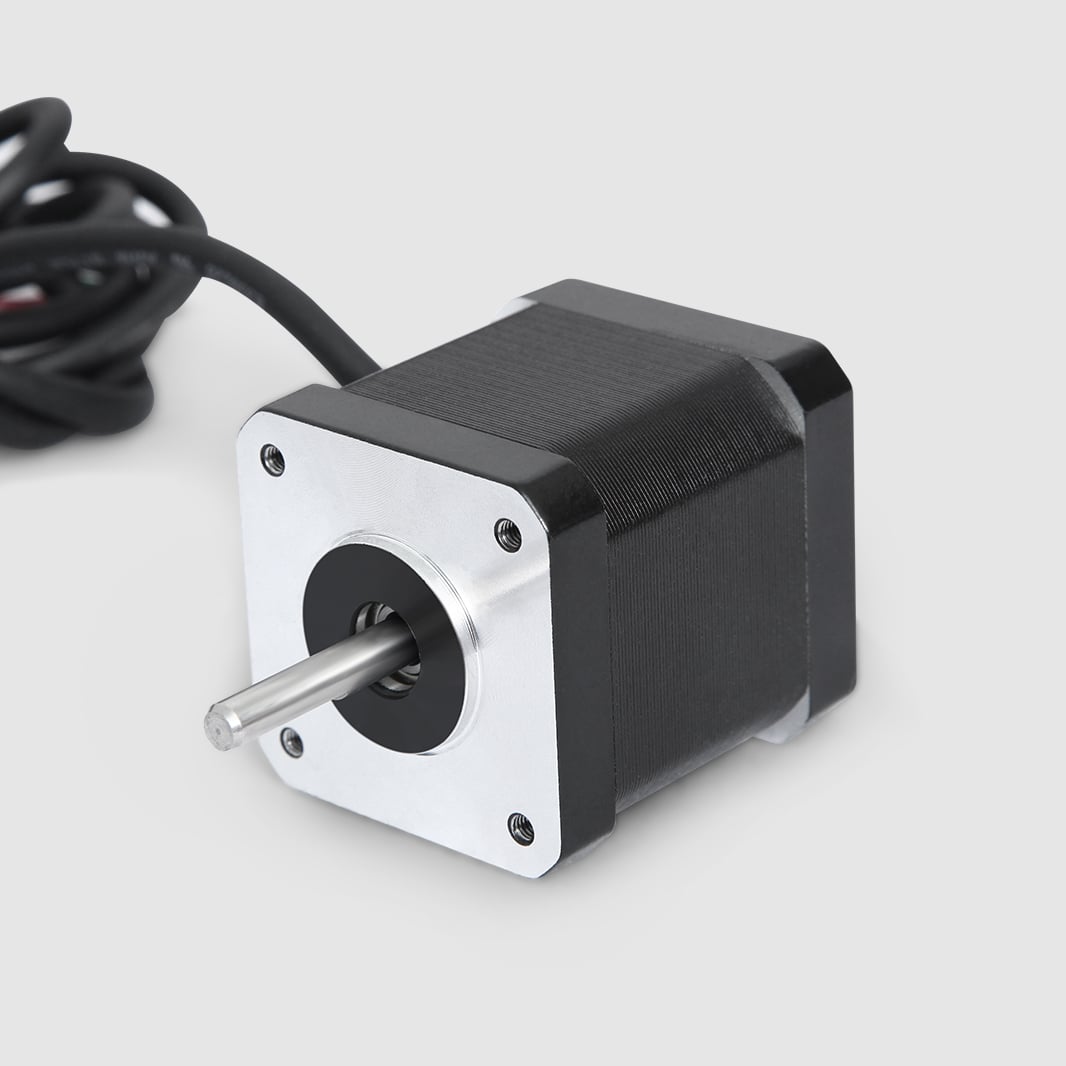
NEMA 17-stegmotorn representerar en optimal balans mellan fysisk storlek och vridmoment, vilket få alternativ kan matcha. Med en kvadratisk frontplatta på 1,7 tum och hållvridmoment som vanligtvis ligger mellan 30 och 50 newtoncentimeter levererar NEMA 17-stegmotorn betydande kraft i ett förvånansvärt kompakt utrymme. Denna kombination förklarar varför NEMA 17-stegmotorn har blivit referensstandard där konstruktörer måste minimera mekanisk volym utan att offra tillförlitlighet i rörelsestyrning.
Kompakt storlek och balanserat vridmoment
Optimal dimensionell effektivitet
NEMA 17-stegmotorn mäter ungefär 42 millimeter i kvadrat och 39 millimeter i djup, vilket gör den till den minsta NEMA-standardmotorn som kan leverera meningsfull arbetsprestanda. Denna måttsprofil gör att NEMA 17-stegmotorn passar i höljen, utrustningsramar och monteringsenheter som helt avvisar större motortyper. Systemintegratörer föredrar NEMA 17-stegmotorn just därför att dess fysiska begränsningar inte tvingar en helt ny design av de omgivande mekaniska strukturerna, vilket minskar utvecklingscykler och tillverkningskomplexitet.
Den kompakta geometrin för NEMA 17-stegmotorn innebär inte någon försämring av monteringskompatibiliteten eller standardiseringen av gränssnittet. Den standardiserade frontplattan gör att NEMA 17-stegmotorn kan integreras sömlöst med planetväxlar, direktdrivna remssystem, spindlar och tidsremmontage. Ingenjörer kan specificera NEMA 17-stegmotorn med tillförsikt till att mekanisk koppling och bärande konstruktioner kommer att anpassas utan anpassad tillverkning – en avgörande fördel i prototyp- och lågvolymsproduktionsmiljöer.
Vridmoment-till-vikt-förhållande
NEMA 17-stegmotorn väger vanligtvis mellan 270 och 350 gram och ger hållmoment på 30–50 Newtoncentimeter, vilket ger ett exceptionellt moment-till-vikt-förhållande jämfört med servomotorer eller liknande DC-motorer med borstar. Denna effektivitet gör NEMA 17-stegmotorn till det föredragna valet för applikationer där rörlig massa måste hållas låg, till exempel takmonterade ställsystem, fleraxliga robotarmar samt luftburen eller mobila plattformar. NEMA 17-stegmotorn uppnår denna prestanda genom en optimerad magnetisk flödesfördelning och en precisionsrotdesign som maximerar kraftgenerering per massenhet.
Ingenjörer använder ofta NEMA 17-stegmotor som en referensmotor för genomförbarhetsstudier, eftersom dess kända prestandaprofil gör det möjligt att snabbt bedöma om en given rörelseprofil är uppnåelig. Om en NEMA 17-stegmotor inte kan generera tillräcklig acceleration eller bibehålla hastigheten under belastning vet konstruktören med säkerhet att applikationen kräver större motorer, vilket motiverar övergången till NEMA 23- eller NEMA 34-standarder. Denna tydlighet i beslutsfattandet accelererar prototypframställningen och förhindrar överdimensionering av rörelsehårdvara.
Precisionkontroll och enkel integration
Stegupplösning och positionsnoggrannhet
NEMA 17-stegmotorn fungerar med en inbyggd stegvinkel på 1,8 grader per fullt steg, vilket ger 200 diskreta positioner per full varv. När den kombineras med mikrostegdrivande elektronik uppnår NEMA 17-stegmotorn effektiva stegupplösningar på 0,9, 0,45 eller 0,225 grader beroende på mikrosteginställningen, vilket ger en positionell upprepbarhet som är bättre än många servosystem till en bråkdel av kostnaden och komplexiteten. Denna inneboende precision gör NEMA 17-stegmotorn till det naturliga valet för positionsbestämningstillämpningar som kräver en noggrannhet på en tiondel millimeter eller bättre.
NEMA 17-stegmotorn kräver inga återkopplingsgivare, kodare eller slutna styrsystem för att bibehålla positionsnoggrannhet under statiska belastningar – en grundläggande fördel jämfört med borstade likströmsmotorer eller servomotorer. Systemkonstruktörer väljer NEMA 17-stegmotorn för att minska kostnaden för materiallistan, eliminera kalibreringsförfaranden för givare och förenkla firmwareutvecklingen. Stegmotorns inbyggda förmåga att behålla position innebär att strömavbrott eller oväntade mekaniska blockeringar inte påverkar systemets säkerhet eller kräver komplexa felåterställningsrutiner.
Drivrutinskompatibilitet och elektronikens enkelhet
NEMA 17-stegmotorn drivs med standardmatningsspänningar mellan 12 och 48 V likström, vilket stämmer överens med kraftinfrastrukturen i de flesta industriella styrmiljöer. Mikrostegdrivmoduler enligt industristandard accepterar TTL-nivå pulssignaler och riktningssignaler från grundläggande mikrokontrollutgångar, vilket gör NEMA 17-stegmotorn kompatibel med Arduino, Raspberry Pi och industriella PLC-system utan ytterligare signalbehandling. Denna breda kompatibilitet säkerställer att NEMA 17-stegmotorn kan integreras i äldre system eller nya konstruktioner med minimal omformning av elektroniken.
Tvåfasarkitekturen och standardlindningskonfigurationerna för NEMA 17-stegmotorer gör att konstruktörer kan välja bland dussintals kompatibla drivmoduler från olika tillverkare, vilket förhindrar beroende av enskilda leverantörer och minskar riskerna i leveranskedjan. När en NEMA 17-stegmotorrörelsesmodul går sönder eller blir föråldrad finns ersättningskomponenter lättillgängliga med utbytbara kontaktkonfigurationer och prestandaspecifikationer. Denna standardisering har gjort NEMA 17-stegmotorn till branschens norm för utbildningsrobotik, hobbyplattformar och tillverkare av kommersiell utrustning som söker kostnadseffektiva rörelselösningar.
Lämplighet för praktiskt bruk
3D Utskrift och Additiv Tillverkning
NEMA 17-stegmotorn dominerar arkitekturen för 3D-skrivare eftersom dess kompakta format passar in i vagnsmonteringar samtidigt som den levererar tillräckligt med vridmoment för att driva extruderutrustningens kugghjul och positionsmechanismer med pålitlig noggrannhet. NEMA 17-stegmotorns förmåga att starta och stanna omedelbart utan att glida eller svänga gör den idealisk för rörelse lager för lager, där positionsnoggrannheten direkt påverkar utskriftskvaliteten. Tillverkare av konsument- och industriella 3D-skrivare standardiserar på NEMA 17-stegmotorn, vilket skapar ett ekosystem av kompatibla varmhuvuden, extrudermoduler och mekaniska uppgraderingar som skulle vara omöjliga med icke-standardiserade motorformat.
CNC-bearbetning och precisionspositionering
CNC-maskiner med liten yta, gravermaskiner och fräsanläggningar använder NEMA 17-stegmotorer för att driva spindelaxlar och tidsremmar med mikronivåns positionsnoggrannhet längs X-, Y- och Z-axlarna. NEMA 17-stegmotorernas konstanta vridmoment vid alla hastigheter eliminerar accelerations- och retardationsramperna som servosystem kräver, vilket förenklar rörelseplaneringen och minskar cykeltidsvariationen. NEMA 17-stegmotorernas låga elektriska brus och självdämpande egenskaper minimerar vibrationsöverföringen till precisionsfräsverktyg, vilket direkt förbättrar ytytan och måttkonsekvensen i färdiga delar.
Kostnadseffektiviteten hos NEMA 17-stegmotorn gör att tillverkare kan implementera positionering på flera axlar utan att överskrida budgetbegränsningar som skulle utesluta servomotorer eller borstlösa motorer som alternativ. NEMA 17-stegmotorn kan kombineras med växellådor eller remdriftsystem för att förstärka tillgänglig vridmoment, vilket skalar prestandan utan att ändra motorns grundläggande format. Denna skalbarhet har gjort NEMA 17-stegmotorn till grunden för otaliga automatiserade produktionssystem där precision och prisnivå konkurrerar lika starkt.
Vanliga frågor
Vad gör NEMA 17-stegmotorn bättre än NEMA 23 för kompakta applikationer?
NEMA 17-stegmotorn har en ungefärlig kvadratisk yta på 42 millimeter jämfört med NEMA 23:s 56 millimeter, vilket ger 40 procent mindre framarea samtidigt som den bibehåller tillräckligt med vridmoment för de flesta kompakta rörelseuppgifter. När utrymmesbegränsningarna är allvarliga eliminerar NEMA 17-stegmotorn behovet av mekanisk omdesign, vilket skulle vara obligatoriskt om man uppgraderade till större format. NEMA 17-stegmotorns lägre tröghet möjliggör också snabbare acceleration, vilket förbättrar genomströmningen i applikationer som 3D-utskrift, där snabb positionering är avgörande.
Kan en NEMA 17-stegmotor ersätta servomotorer vid precisionspositionering?
NEMA 17-stegmotorn kan ersätta servomotorer i positioneringsapplikationer med statisk belastning där sluten styrloop inte krävs och hållmomentet räcker för att förhindra drift. NEMA 17-stegmotorn är särskilt lämplig för deterministiska rörelsemönster där positionen beräknas och förutsägs snarare än övervakas. I dynamiska miljöer med varierande eller stötbelastningar kan dock servomotorer ge bättre prestanda, eftersom de aktivt korrigerar positionsfel, medan NEMA 17-stegmotorn förlitar sig på spolmomentet för att förhindra mekanisk glidning.
Hur förbättrar mikrostegning NEMA 17-stegmotorernas prestanda?
Mikrostegdrivsystem matar NEMA 17-stegmotorernas lindningar med varierande strömmar, vilket skapar effektiva stegvinklar finare än motorns inhemska specifikation på 1,8 grader. NEMA 17-stegmotorn kan uppnå en upplösning på 0,9 grader med halvstegning och 0,225 grader med sextondel-mikrostegning, vilket drastiskt minskar vibrationer och förbättrar positioneringens jämnhet. NEMA 17-stegmotorns mikrostegfunktion kräver ingen extra hårdvarukostnad – endast kompatibla drivarelektronik krävs, vilka idag är standard i industriella och konsumentbaserade rörelsestyrningsmarknader.