
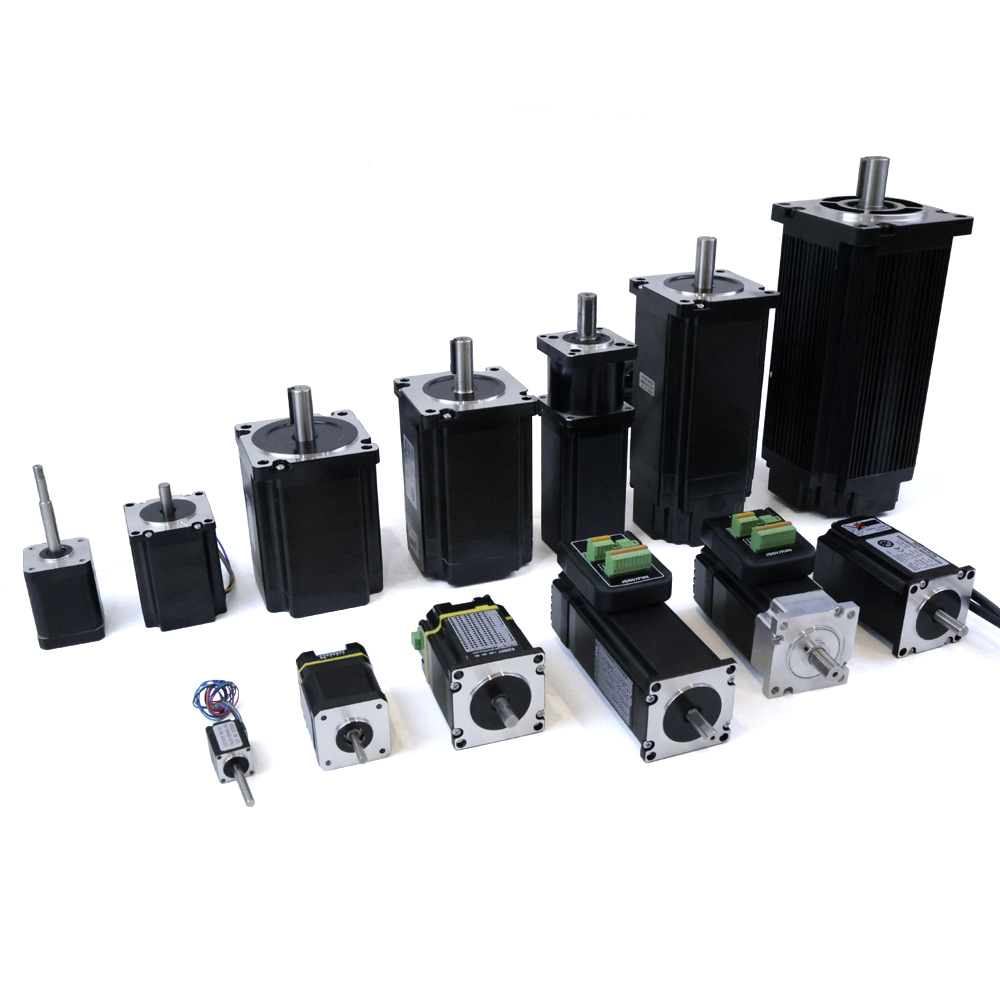
Ang hibrido stepper motor ay kumakatawan sa isang mahalagang inhenyeriyang pagkamit sa mga sistema ng kontrol ng galaw, na idinisenyo upang tugunan ang pangunahing hamon ng pagbabalanse ng bilis ng pag-ikot at katiyakan ng posisyon. Hindi tulad ng tradisyonal na disenyo ng stepper motor, ang hibrido stepper motor ay pagsasama ng mga kalamangan mula sa parehong teknolohiya ng permanent magnet at variable reluctance, na lumilikha ng isang plataporma kung saan ang mga tagagawa at inhinyero ay makakamit ang mas mataas na torque density habang pinapanatili ang napakahusay na kahusayan sa paghawak. Ang balanse na ito ay hindi basta-bastang nangyayari kundi ang resulta ng sopistikadong mga desisyong mekanikal at elektromagnetik na nagpapahintulot sa hibrido stepper motor na gumana nang maaasahan sa iba’t ibang industriyal na aplikasyon, mula sa eksaktong pagmamanupaktura hanggang sa instrumentasyon ng medikal na kagamitan.
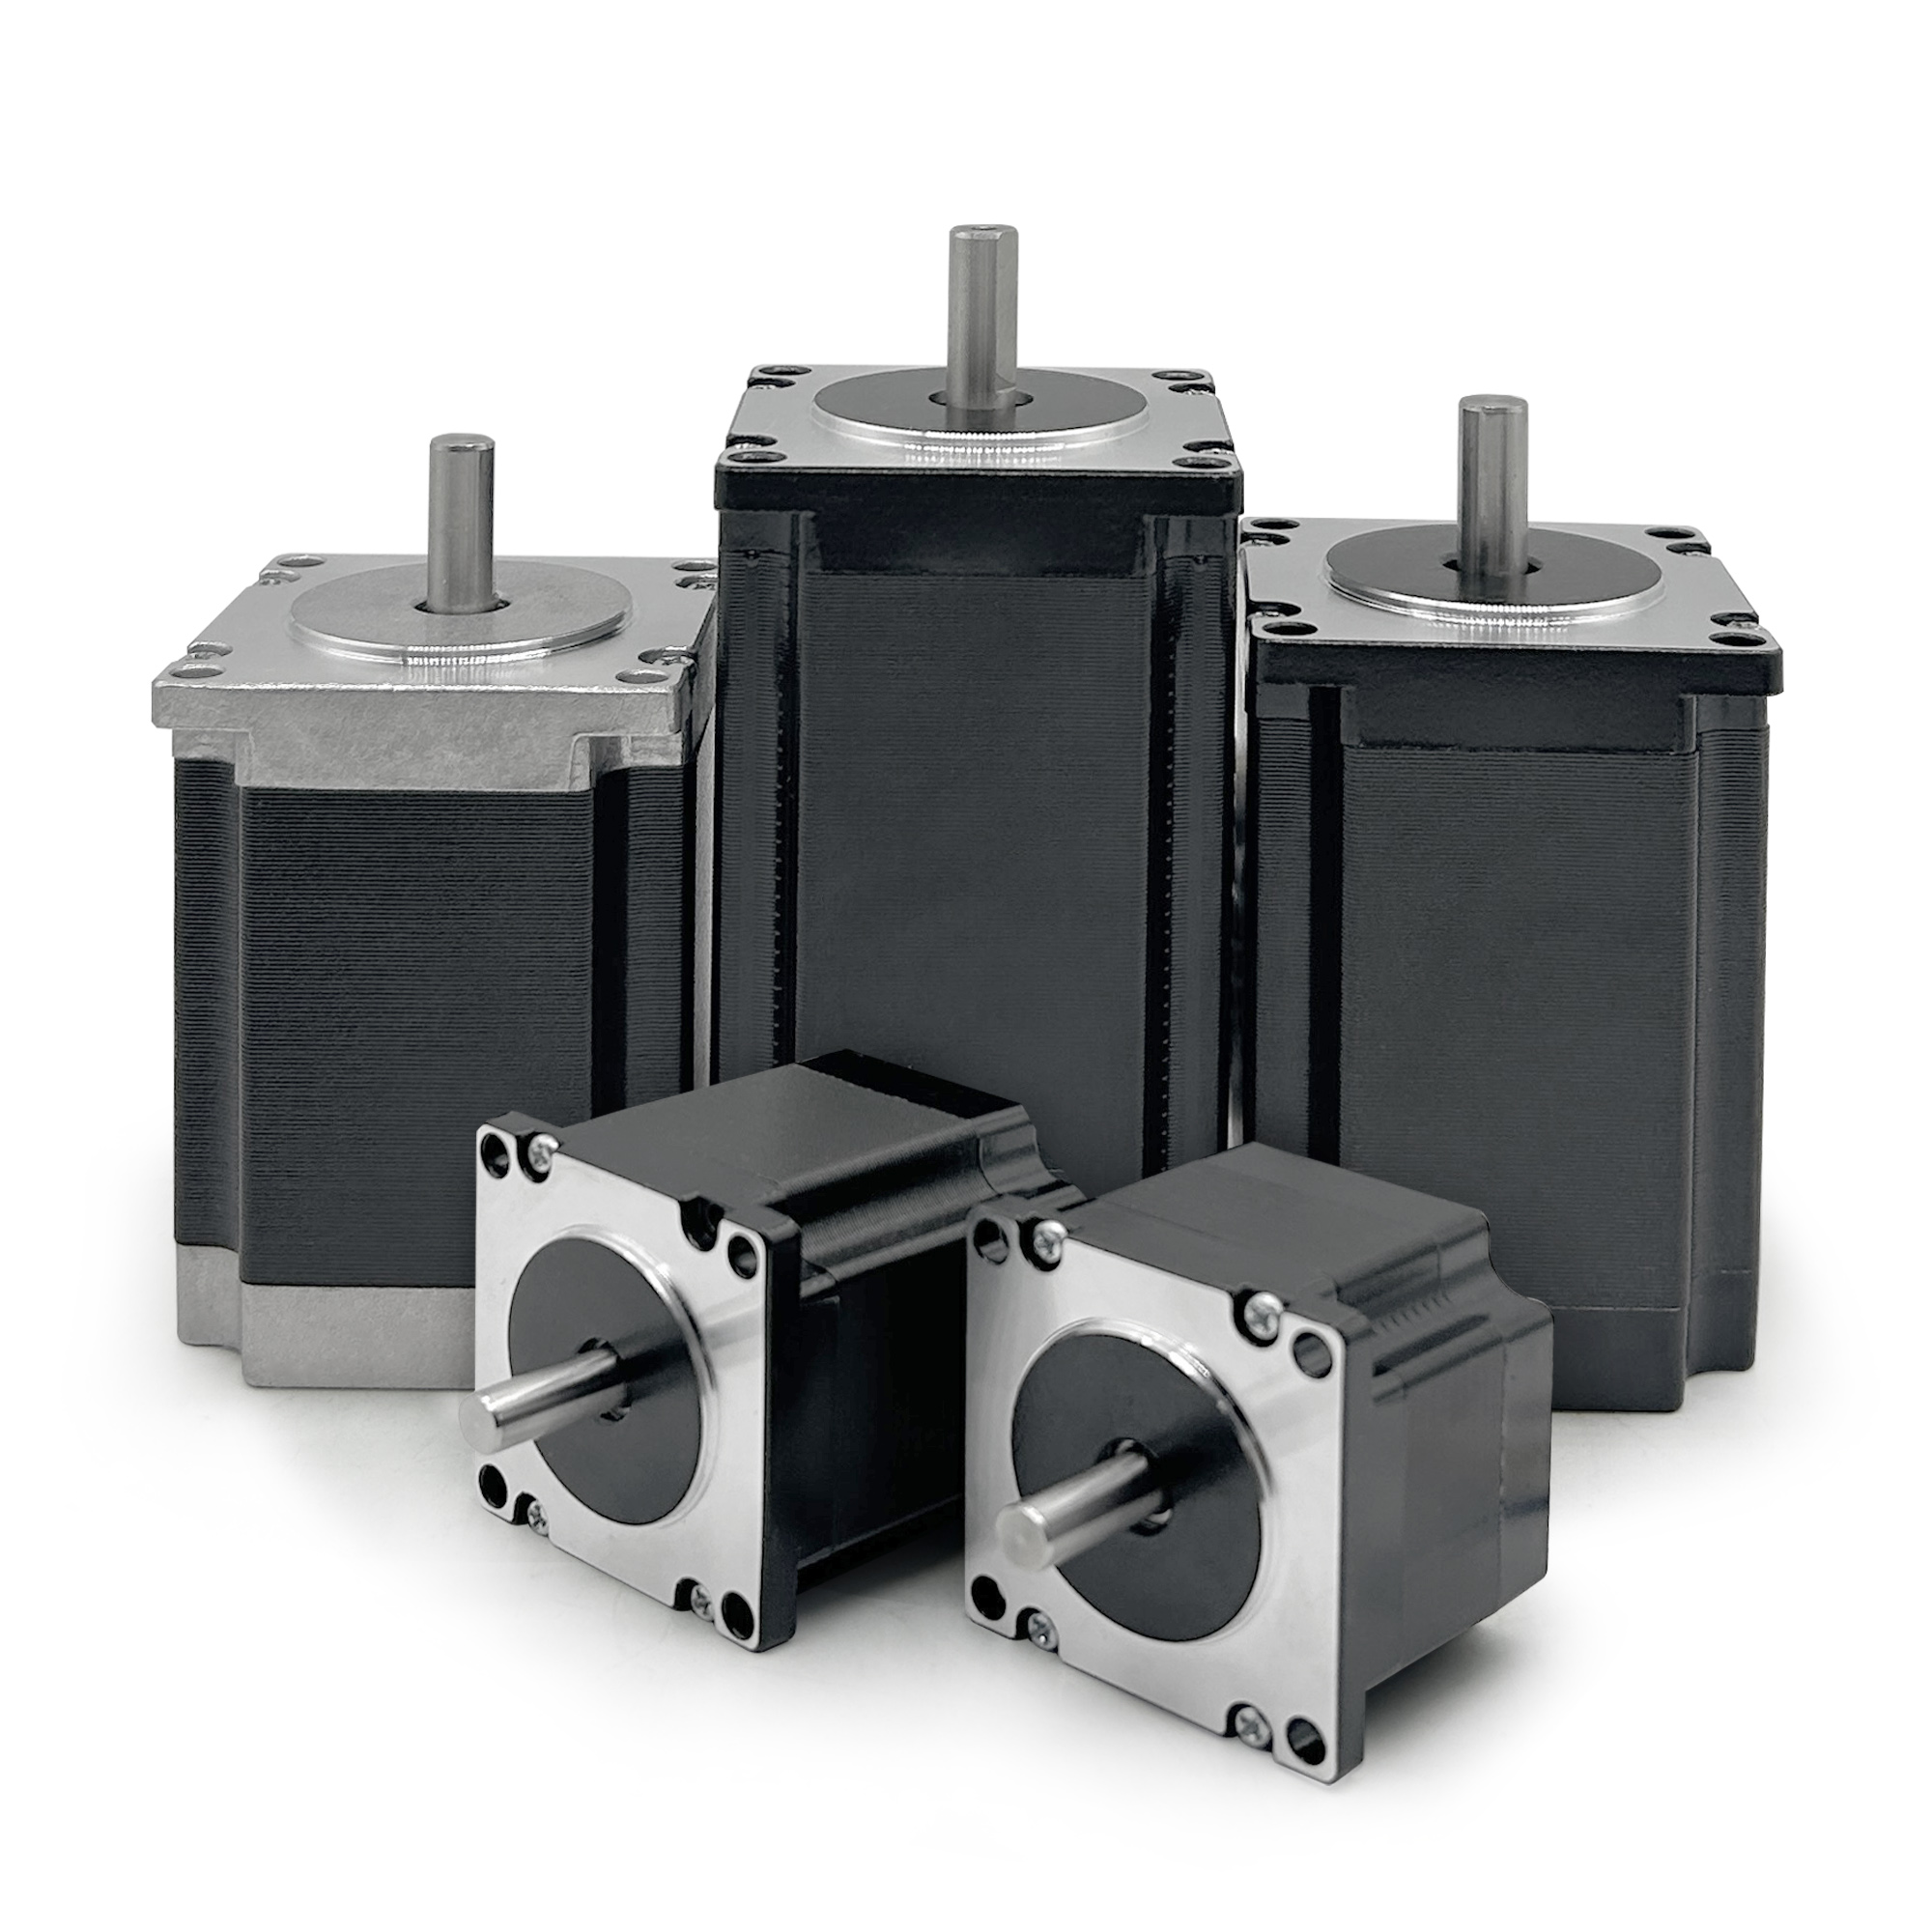
Pagkaalam kung paano isang hibrido stepper motor ay namamahala sa kompromiso sa pagitan ng bilis at kahusayan ay nangangailangan ng kaalaman sa mga prinsipyo ng elektromagnetismo, kakayahan ng driver, at mga limitasyon sa tunay na aplikasyon. Ang saklaw ng pagganap ng anumang hibrido stepper motor ay nabubuo mula sa resolusyon ng hakbang, disenyo ng kuryente, at kalidad ng mga elektronikong kontrol. Kapag maayos na isinasagawa, ang isang hibrido stepper motor ay nakapagbibigay ng maliksi at pabilog na pagpapabilis, mga profile ng torque na madaling hulaan, at eksaktong pagsubaybay sa posisyon nang walang pangangailangan ng mga kumplikadong sistema ng feedback, kaya ito ang pinipiling opsyon para sa libu-libong industriyal na sitwasyon ng kontrol sa galaw.
Arkitektura at Mga Prinsipyo sa Disenyo ng Electromagnetic
Pagsasama ng Permanent Magnet at Reluctance
Ang pangunahing benepisyo ng isang hibrido stepper motor ay nasa kanyang pinagsamang paraan ng disenyo. Ang isang hibrido stepper motor ay nagkakasama ng rotor na may permanent magnet at mga ngipin na gawa sa soft-iron pareho sa rotor at stator, na lumilikha ng maraming magnetic poles na umaayon kapag binibigyan ng kuryente. Ang arkitekturang ito ay nagpapahintulot sa isang hibrido stepper motor na makabuo ng mas mataas na holding torque kaysa sa mga disenyo na may permanent magnet habang pinapanatili ang mas mahusay na performance sa bilis kaysa sa mga reluctance motor. Ang geometry ng mga ngipin ng isang hibrido stepper motor ay eksaktong ginagawa upang matiyak ang pare-parehong pag-align at paulit-ulit na posisyon, na nagpapahintulot sa motor na panatilihin ang posisyon nito nang maaasahan kahit sa gitna ng pagkakabigo ng kuryente o kapag inilalagay sa labas na load.
ay pinabuti upang makabuo ng malakas na detent torque, na tumutulong sa motor na labanan ang mga pagbabago sa load at panatilihin ang katumpakan ng angular position. Kapag kinukumpara ang isang hibrido stepper motor sa iba pang uri ng motor, madalas na napapansin ng mga inhinyero na ang hibrido stepper motor ay nagbibigay ng mas mahusay na paulit-ulit na posisyon dahil ang bahagi ng permanent magnet ay nagbibigay ng pare-parehong batayan na magnetization, samantalang ang mga reluctance element ay nagtiyak ng mataas na resolusyon sa stepping. Ang pagsasamang ito ay nangangahulugan na ang isang hibrido stepper motor ay maaaring gumana gamit ang mas maliit na pagbabago sa electrical current habang pinapanatili ang buong torque output, na binabawasan ang pagkagenera ng init at pinalalawig ang buhay ng motor sa mga application na patuloy ang operasyon. hibrido stepper motor Resolusyon ng Step at Kontrol ng Katumpakan
Ang resolusyon ng step ang lugar kung saan ang isang
ay nakatuon hibrido stepper motor tunay na nagtatangi sa sarili nito mula sa mas simpleng disenyo ng motor. Isang karaniwang hibrido stepper motor karaniwang nag-ooffer ng 1.8 degrees bawat hakbang sa full-step mode, ngunit ang microstepping technology ay nagpapahintulot sa isang hibrido stepper motor na makamit ang 16, 32, o kahit 256 na hakbang bawat buong pag-ikot. Ang kakayahan sa microstepping na ito ay nangangahulugan na ang isang hibrido stepper motor ay maaaring magbigay ng makinis at tiyak na galaw na may kaunting vibration lamang, kaya ito ay angkop para sa mga aplikasyon na nangangailangan ng parehong katiyakan at tahimik na operasyon. Ang driver electronics ay gumaganap ng mahalagang papel sa pagkuha ng potensyal na resolusyon na ito mula sa isang hibrido stepper motor , dahil ang microstepping ay nangangailangan ng sopistikadong pagbuo ng current waveform.
Kapag isang hibrido stepper motor ay gumagana sa microstepping mode, ang rotor ay gumagalaw sa mga panggitnang posisyon na hindi kumpleto ang magnetic pole alignment. Ang teknik na ito ay nagpapagawa sa isang hibrido stepper motor na kumilos nang halos tulad ng isang servo motor sa aspeto ng kagalinan, habang nananatiling may simpleng open-loop control at mas mababang gastos na katangian ng stepper technology. Ang katiyakan na nakamit ng isang hibrido stepper motor sa ilalim ng microstepping ay nananatiling proporsyonal sa bit depth at katiyakan ng kasalukuyang daloy ng driver, kaya ang pagpili ng komponente ay direktang nakaaapekto sa epektibong resolusyon na ibinibigay ng iyong hibrido stepper motor pag-install.
Bilis na Pagganap at mga Katangian ng Torque
Mga Kapalit ng Torque at Bilis sa Paggana ng Motor
Bawat hibrido stepper motor may katangiang kurba ng torque-bilis na nagtatakda sa kanyang praktikal na saklaw ng pagpapatakbo. Sa mababang bilis, ang isang hibrido stepper motor nagbibigay ng buong holding torque at napakadaling kahusayan sa pagpo-posisyon, na ginagawang perpekto para sa mga gawaing nangangailangan ng mataas na kahusayan sa pagpo-posisyon. Gayunpaman, habang tumataas ang frequency ng pag-step, ang output ng torque ng isang hibrido stepper motor ay nagsisimulang bumaba dahil sa mga epekto ng back-EMF at mga limitasyon ng inductance ng winding. Ang kabuuan ng pagbaba ng torque na ito ay lubos na nag-iiba depende sa disenyo ng hibrido stepper motor , batay sa impedance ng coil, lakas ng permanenteng magnet, at pitch ng pole tooth.
Ang mga driver electronics ay may malaking impluwensya sa kakayahang umabot sa mataas na bilis ng isang hibrido stepper motor na sistema. Ang isang maayos na idisenyong driver ay maaaring tulungan ang isang hibrido stepper motor na panatilihin ang mas mataas na torque sa mataas na bilis gamit ang mga teknik tulad ng voltage boosting at optimisasyon ng current regulation. Kapag pumipili ng isang hibrido stepper motor para sa isang aplikasyon na nangangailangan ng parehong mataas na bilis at panatiling tumpak na kontrol, kailangang maingat na i-match ng mga inhinyero ang mga espesipikasyon ng motor sa mga kakayahan ng driver. Ang kalidad ng hibrido stepper motor mga elektronikong kontrol ay madalas na nagtutukoy kung ang teoretikal na rating ng bilis ay nagiging tunay na pagganap.
Pagpabilis at Dinamikong Tugon
Ang kakayahan ng isang hibrido stepper motor upang pabilisin nang makinis habang pinapanatili ang tumpak na hakbang ay isang pangunahing pagkakaiba sa mga sistema ng kontrol ng galaw. Ang isang hibrido stepper motor ay makakamit ng mabilis na pagpabilis kapag wasto ang pagdidrive, ngunit kailangang maingat na pamahalaan ang profile ng pagpabilis upang maiwasan ang pagkawala ng hakbang. Kung ang mga rate ng pagpabilis ay lalampas sa kakayahan ng isang hibrido stepper motor na lumipat nang makinis sa pagitan ng mga hakbang, ang motor ay maaaring mag-miss ng mga hakbang o makaranas ng labis na pagvibrate. Ang mga modernong controller ng motor ay nagpapahintulot sa hibrido stepper motor mga profile ng pagpabilis na programhin gamit ang mga eksaktong rate ng ramp at mga profile ng kasalukuyan.
Ang torque ng paghahawak ng isang hibrido stepper motor pananatilihin ang parehong bilis anuman ang bilis o karga, na nagbibigay-daan sa disenyo ng mga profile ng pagpapabilis na nangangako ng maaasahang kontrol sa galaw. Kapag ang isang hibrido stepper motor ay umabot na sa nakaprogramang bilis nito, ang sistema ng kontrol ay maaaring bawasan ang kasalukuyang driver upang panatilihin ang posisyon habang pinipigilan ang pagkawala ng kuryente. Ang kahusayan na ito ay lalo pang mahalaga sa mga aplikasyon na gumagamit ng baterya o sensitibo sa enerhiya, kung saan ang isang hibrido stepper motor ay kayang maghatid ng tumpak na galaw habang pinipigilan ang labis na pagkonsumo ng kuryente. Ang dinamikong pag-uugali ng isang hibrido stepper motor sa ilalim ng pagpapabilis ay nagpapakita ng maraming impormasyon tungkol sa kabuuang kalidad at pagtugon ng sistema ng motor at driver.
Mga Industriyal na Aplikasyon at Pagpapatupad ng Kontrol
Presisyong Pagposisyon at Pag-uulit
Ang natatanging katangian na ginagawang perpekto ang isang hibrido stepper motor para sa tumpak na posisyon ay ang kakayahang magsagawa nang maaasahan ng libu-libong identikal na galaw nang walang halos anumang pagkaligaw sa posisyon. Ang isang hibrido stepper motor ginagamit sa awtomatikong kagamitan sa pagmamanupaktura ay nakakapanatili ng katiyakan sa posisyon sa loob ng isang bahagi ng isang degree sa daan-daang milyong siklo, nang walang mga sensor ng feedback o mga pag-aadjust sa kalibrasyon. Ang ganitong paulit-ulit na katiyakan ay nagmumula sa likas na detent torque at mekanismo ng pag-align ng magnetic pole na nakabuilt sa bawat hibrido stepper motor disenyo. Ang mga industriya tulad ng pagmamanupaktura ng semiconductor, pag-aassemble ng medikal na kagamitan, at awtomasyon sa laboratoryo ay umaasa sa teknolohiya ng hibrido stepper motor partikular para sa ganitong paulit-ulit na katiyakan.
Kapag isinasama ang isang hibrido stepper motor sa mga sistema ng produksyon, ang mga inhinyero ay nakikinabang sa katotohanang ang pagsubaybay sa posisyon ay hindi nangangailangan ng panlabas na encoder o mekanismo ng feedback. Ito ay nagpapasimple sa instalasyon, nababawasan ang kumplikado ng wiring, at binababa ang kabuuang gastos ng sistema kumpara sa mga solusyon ng servo motor. Ang isang sistema ng hibrido stepper motor ay nakakamit ng mapredictable na performance nang walang mga cycle ng tuning at kalibrasyon na kinakailangan ng mga closed-loop na sistema ng servo. Ang open-loop na paradigma ng kontrol ng isang hibrido stepper motor ay ginagawang lalo pang kaakit-akit para sa mga aplikasyon kung saan ang katiyakan ng sistema at ang pagiging simple ay nangunguna sa mga pangunahing konsiderasyon.
Optimisasyon ng Bilis at Pagkakatugma ng Karga
Pagkamit ng optimal na pagganap mula sa isang hibrido stepper motor ay nangangailangan ng maingat na pagkakatugma ng mga teknikal na katangian ng motor sa mga aktwal na pangangailangan ng aplikasyon. Ang isang hibrido stepper motor na pinili na may labis na kakayahang magbigay ng torque kumpara sa aktwal na karga ay kumokonsumo ng higit na kuryente at lumilikha ng hindi kinakailangang init. Sa kabaligtaran, ang isang hibrido stepper motor na kulang sa sukat para sa aplikasyon ay maaaring magkaroon ng pagkawala ng hakbang o hindi sapat na akselerasyon sa panahon ng mga transitoryong kondisyon. Ang kurba ng torque-bilis ng isang hibrido stepper motor ay kailangang suriin laban sa kabuuan ng mga pangangailangan mula sa inertia, friction, at panlabas na karga sa buong profile ng galaw.
Kapag ina-configure ang isang hibrido stepper motor para sa mga aplikasyong kritikal sa bilis, ang pagpili ng kasalukuyang driver at resolusyon ng microstepping ay direktang nakaaapekto sa parehong kakayahang umabot sa mataas na bilis at presisyon ng kontrol. Ang isang hibrido stepper motor na gumagana sa full-step mode ay nakakamit ng mas mataas na bilis ngunit may higit na vibrasyon at mas kaunti ang kaginhawahan. hibrido stepper motor sa 16-microstep o 32-microstep na mode ay kumikilos nang bahagyang mas mabagal ngunit nagbibigay ng mas maayos na galaw at mas mahusay na kahusayan sa kontrol. Ang tiyak na balanseng bilis-at-kahusayan na kailangan ng bawat aplikasyon ang nagsasabi kung ano ang pinakamainam hibrido stepper motor na konpigurasyon at estratehiya ng driver.
Mga Madalas Itanong
Ano ang nagtutukoy kung ang isang hybrid stepper motor ay kayang panatilihin ang kahusayan sa mataas na bilis?
Ang kakayahan ng isang hibrido stepper motor upang mapanatili ang kahusayan sa mataas na bilis ay nakasalalay pangunahin sa kalidad ng driver, resolusyon ng microstepping, at inertia ng load. Isang hibrido stepper motor na may advanced na regulasyon ng kasalukuyan at tamang acceleration profiling ay kayang panatilihin ang katiyakan kahit na tumataas ang frequency ng stepping. Gayunpaman, kung ang mga pangangailangan sa bilis ay lumalampas sa mga kakayahan na tinukoy sa hibrido stepper motor kurba ng torque-bilis, maaaring bumaba ang kahusayan dahil nahihirapan ang motor na maglipat nang maaasahan sa pagitan ng mga step. Nakakaapekto rin ang inertia ng load sa pagganap ng bilis; ang mas mataas na inertial load ay nangangailangan ng higit na torque mula sa hibrido stepper motor upang makamit ang maayos na acceleration, na posibleng limitahan ang mga abot-kayang bilis.
Maaari bang palitan ang isang hybrid stepper motor ang isang servo motor sa mga aplikasyon na nangangailangan ng parehong bilis at kumpas ng kontrol?
Sa maraming aplikasyon, ang isang hibrido stepper motor maaaring magbigay ng katumbas o mas mahusay na pagganap kumpara sa mga servo motor sa mas mababang kabuuang gastos. Ang hibrido stepper motor ay may likas na kakayahang panatilihin ang posisyon, paulit-ulit na kumpas, at simpleng open-loop na kontrol nang walang kumplikadong pag-aadjust ng feedback. Gayunpaman, ang mga aplikasyon na nangangailangan ng napakataas na bilis, nagbabagong kondisyon ng karga, o real-time na feedback ng karga ay maaaring makakuha ng benepisyo mula sa teknolohiyang servo. Ang hibrido stepper motor ay pinakamainam para sa mga aplikasyon kung saan ang mga kondisyon ng karga ay mahuhulaan at ang kumpas ng pagpo-posisyon ay pinakamahalaga, samantalang ang mga servo motor ay nakikilala sa mga dinamikong kapaligiran kung saan kinakailangan ang mabilis na kompensasyon ng karga.
Paano pinabubuti ng microstepping technology ang kumpas ng kontrol ng isang hybrid stepper motor?
Ang microstepping ay pinauunlad ang isang hibrido stepper motor sa pamamagitan ng paghahati ng bawat buong hakbang sa mas maliit na panggitnang posisyon gamit ang sopistikadong kontrol ng waveform ng kasalukuyan. Sa halip na tumalon ang rotor sa pagitan ng mga hiwalay na posisyon ng magnetic pole, ang hibrido stepper motor sa ilalim ng microstepping ay gumagalaw nang maayos sa pamamagitan ng maraming panggitnang anggulo, na lubhang binabawasan ang pagvibrate at pinapabuti ang kagladness ng galaw. Ito ay nagpapagawa ng hibrido stepper motor kayang magbigay ng kaglapad na kagladness ng servo-motor habang nananatiling simple ang open-loop. Ang mas mataas na resolusyon ng microstepping ay nangangahulugan ng mas mahusay na mga increment ng posisyon mula sa hibrido stepper motor , na nagpapahintulot sa mga aplikasyon na makamit ang mas mahusay na kontrol nang hindi kailangang umuupa sa mas mahal na teknolohiya ng motor.
Talaan ng mga Nilalaman
- Arkitektura at Mga Prinsipyo sa Disenyo ng Electromagnetic
- Bilis na Pagganap at mga Katangian ng Torque
- Mga Industriyal na Aplikasyon at Pagpapatupad ng Kontrol
-
Mga Madalas Itanong
- Ano ang nagtutukoy kung ang isang hybrid stepper motor ay kayang panatilihin ang kahusayan sa mataas na bilis?
- Maaari bang palitan ang isang hybrid stepper motor ang isang servo motor sa mga aplikasyon na nangangailangan ng parehong bilis at kumpas ng kontrol?
- Paano pinabubuti ng microstepping technology ang kumpas ng kontrol ng isang hybrid stepper motor?