
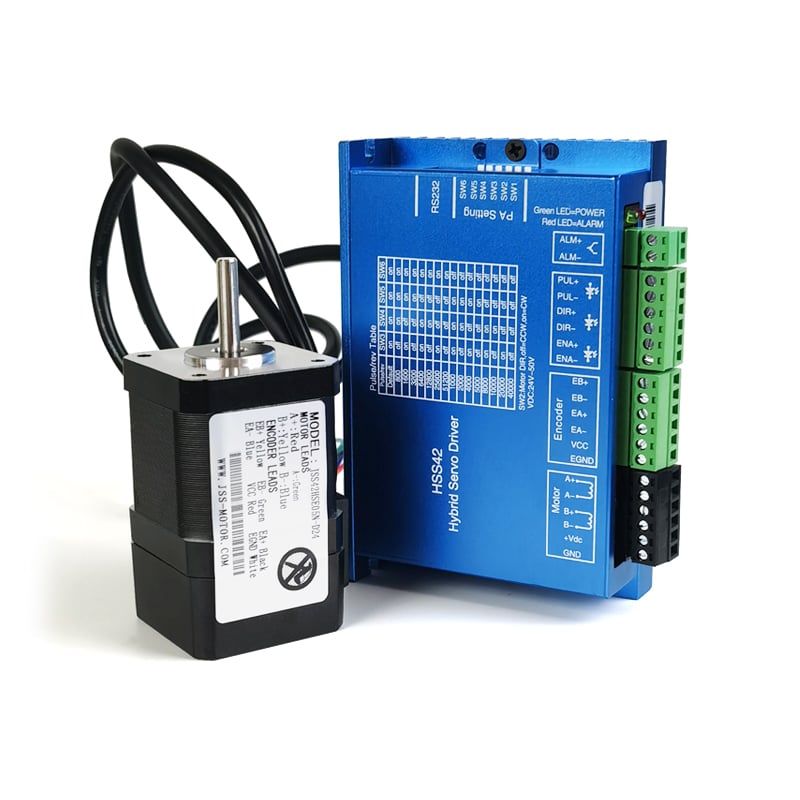
Bir kapalı Döngü Stepper Motoru ve açık çevrim sistemi, endüstriyel otomasyon ile hareket kontrolü tasarımı açısından en kritik kararlardan birini temsil eder. Geleneksel açık çevrim adım motorları, onlarca yıldır üretim ortamlarında hakimiyet kurmuştur; ancak gelişmiş kapalı Döngü Stepper Motoru teknolojisi, mühendislerin hassas konumlandırma, hız kontrolü ve sistem güvenilirliği yaklaşımını temelden değiştirmektedir. Temel fark geri bildirim mekanizmalarındadır: bir kapalı Döngü Stepper Motoru gerçek motor konumunu sürekli izler ve bunu komutlanan konumla karşılaştırır; buna karşılık açık çevrim sistemleri, adımların programlandığı gibi yürütüldüğüne dair kör bir güven üzerine çalışır.
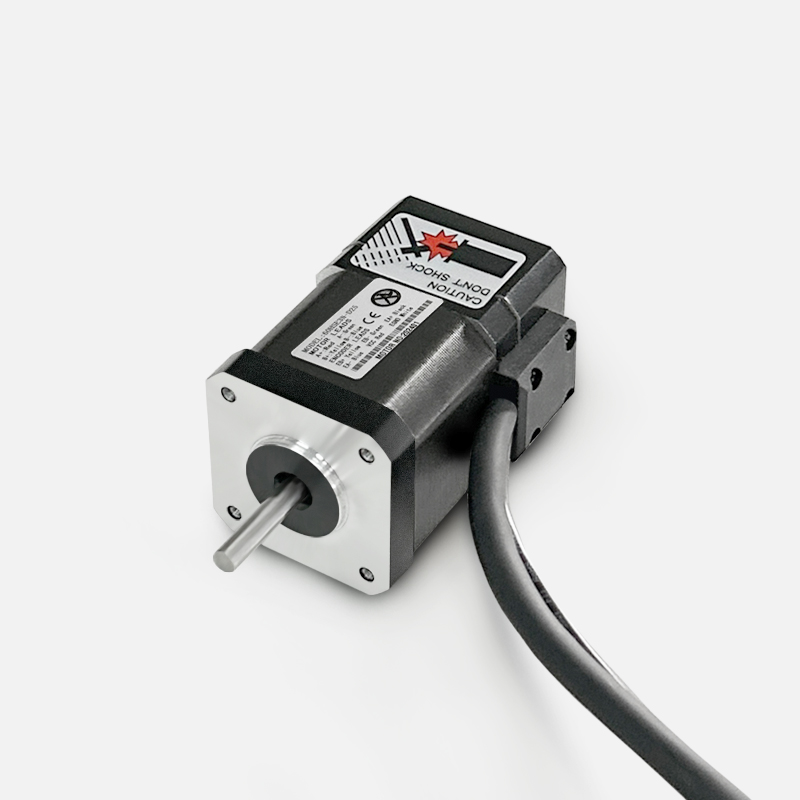
Bu farklılıkları anlamak, CNC makinaları, laboratuvar otomasyonu, tıbbi cihazlar ya da robotik gibi yüksek hassasiyet gerektiren uygulamalarda motor seçimi yapan herkes için hayati öneme sahiptir. Bir kapalı Döngü Stepper Motoru sistem, konum hatalarını gerçek zamanlı olarak algılar ve otomatik olarak düzeltir; buna karşılık açık çevrimli motorlar yalnızca doğrulama yapmadan darbeler gönderir. Bu temel mimari fark, doğruluk, hız sabitliği ve sistemlerin mekanik yük değişikliklerine tepki verme biçimleri açısından büyük ölçüde etkilidir.
Kapalı Çevrim Adım Motorlarının Geri Bildirim Kontrolüyle Çalışma Şekli
Kapalı Çevrim Sistemlerindeki Temel Geri Bildirim Mekanizması
Bir kapalı Döngü Stepper Motoru bir enkoder veya rezolver entegre eder; bu bileşen, dönme konumunu sürekli olarak hareket denetleyicisine bildirir. Bu gerçek zamanlı geri bildirim, motor milinin komutlanan konuma gerçekten ulaşmış olup olmadığını ya da yük bozukluklarının konum gecikmesine neden olup olmadığını tespit etmeye olanak tanır. Geleneksel adım motorlarının aksine, bir kapalı Döngü Stepper Motoru kaybolan adımları anında algılayabilir ve tepki verebilir; böylece bir işlem boyunca hataların sessizce birikmesine izin vermez. Bir kapalı Döngü Stepper Motoru sistemindeki enkoder çözünürlüğü, denetleyicinin konum sapmalarını ne kadar ince ayarla algılayabileceğini ve düzeltici kontrol sinyalleri verebilme yeteneğini belirler.
Hata Tespiti ve Otomatik Düzeltme
Bir kapalı Döngü Stepper Motoru milin gerçek konumunun komutlanan konumdan sapmasına—yani konum hatasına—dikkat eder; kontrol algoritması, sistemi tekrar senkron hâle getirmek için gerekli düzeltici adım-puls frekansını anında hesaplar. Bu sürekli karşılaştırma ve düzeltme döngüsü, bir kapalı Döngü Stepper Motoru ile açık çevrim alternatiflerini ayıran temel özelliktir. Eğer mekanik direnç aniden artarsa, bir kapalı Döngü Stepper Motoru konum doğruluğunu korumak için puls frekansını otomatik olarak artırır; buna karşılık açık çevrim bir motor sadece adımları kaçıracak ve geride kalacaktır.
Açık Çevrim Adım Motorları ve İçsel Sınırlamaları
Neden Açık Çevrim Sistemleri Konum Doğruluğunu Doğrulayamaz?
Açık çevrimli adımlı motorlar, her bir elektrik darbesinin motor sargılarına gönderilmesi durumunda tam olarak bir mekanik adım ürettiğini varsayan temel bir prensibe dayanır. Denetleyici X adet darbe gönderir ve milin tam olarak X adım döndüğünü varsayar. Ancak bu varsayım, dış yük torku motorun tutma torkunu aştığında geçersiz hâle gelir; motor sessizce adımları atlar ve denetim sistemi konum hatasının oluştuğundan tamamen haberdar olmaz. Bir kapalı Döngü Stepper Motoru hemen bu hatayı algılayıp rapor ederken, açık çevrimli bir motor hatanın tüm parça veya montaj boyunca kontrolsüz ilerlemesine izin verir; bu da hurda veya yeniden işlenme ile sonuçlanabilir.
Değişken Yük Koşullarında Adım Kaybı
Açık çevrimli motor sistemlerindeki en tehlikeli zayıflık, adım kayıplarının görünmez şekilde gerçekleşmesidir. Açık çevrimli bir adımlı motor, kasıtlı bir yavaşlatma komutu ile dönmenin engellendiği bir mekanik tıkanıklık arasında ayrım yapamaz. Bir kapalı Döngü Stepper Motoru , buna karşılık, şaftın emredilen gibi hareket etmediğini algıladığında hemen bir alarm verir veya düzeltici işlem uygular. Eylemsizlik yükleriyle çalışan yüksek hızda uygulamalarda ya da mekanik sıkışma olasılığı bulunan ortamlarda, açık çevrim sistemleri genellikle üretim süreçleri boyunca fark edilmeyen ve biriken konum hataları yaşar; buna karşılık bir kapalı Döngü Stepper Motoru sistemi dinamik bozucu etkiler altında bile konum bütünlüğünü korur.
Kapalı Çevrim Teknolojisinin Performans ve Verimlilik Avantajları
Yük Altında Hız Kararlılığı ve Tepki Hızı
Bir kapalı Döngü Stepper Motoru konumsal doğruluğu korurken açık çevrim motorlara kıyasla çok daha agresif ivmelenme ve yavaşlama sağlayabilir. Geri bildirim mekanizması gerçek konumu sürekli olarak doğruladığı için, kapalı Döngü Stepper Motoru denetleyici, adım kaybı riskini göze almadan daha hızlı çevrim süreleri elde etmek için yük torku değişimlerini telafi edecek şekilde darbe frekansını dinamik olarak ayarlayabilir. Açık döngülü motorlar, adım kaybına karşı bir güvenlik payı korumak amacıyla korumacı bir şekilde çalıştırılmalıdır; bu durum üretim çevrimlerini doğasından dolayı yavaşlatır. Bu tepkisellik, aynı zamanda kapalı Döngü Stepper Motoru düzgün hız değişimleri gerektiren veya belirli konumlarda hassas durma gereken uygulamalar için idealdir.
Verimlilik Yoluyla Daha Küçük Motor Boyutu ve Daha Düşük Maliyet
Çünkü kapalı Döngü Stepper Motoru dinamik yükler altında bile pozisyon doğruluğunu korur; bu nedenle mühendisler, aynı uygulamayı gerçekleştiren bir açık döngülü motora kıyasla genellikle daha küçük bir motor gövdesi boyutu belirtebilirler. Geri bildirim onayı, güvenliği sağlamak için gerekli fazladan boyutlandırma payını azaltır. Ayrıca, bir kapalı Döngü Stepper Motoru sistemi, açık döngülü motorların tipik olarak sürekli maksimum tutma torkunu uyguladığı durumun aksine, enerji israfını en iyi akım seviyelerinde çalışarak azaltır. Bir kapalı Döngü Stepper Motoru kurulum, yük durağan olduğunda akımı azaltabilir; buna karşılık açık çevrim sistemleri, yük bozulması sırasında adım kaybını önlemek için sürekli yüksek akımı korur.
Teşhis Yeteneği ve Sistem Güvenilirliği
Bir kapalı Döngü Stepper Motoru açık çevrim sistemlerinin sunamadığı kapsamlı teşhis verileri sağlar. Bir kapalı Döngü Stepper Motoru kodlayıcı geri bildirimi, kontrol sisteminin kritik arızalara yol açmadan önce mekanik sorunları tanımlamasını sağlar: yatak aşınması, kayış kayması, mil hizasının bozulması ve yük tıkanıklığı gibi durumların her biri, gelişmiş bir kapalı Döngü Stepper Motoru denetleyicinin algılayıp kaydedebileceği karakteristik konum-hatası imzaları oluşturur. Bu tahmine dayalı bakım yeteneği, ekipman ömrünü uzatır ve beklenmedik duruş sürelerini azaltır. Açık çevrim motorlar, sistem sağlığına ilişkin bu tür görünürlük sağlamaz; bu nedenle sorun giderme yaklaşımı reaktif olur, proaktif değil.
SSS
Kapalı çevrim adım motorunun açık çevrim sistemlerine göre temel avantajı nedir?
Bir kapalı Döngü Stepper Motoru gerçek zamanlı konum doğrulamasıdır ve otomatik hata düzeltmesiyle birlikte gelir. Bir kapalı Döngü Stepper Motoru mili mil, komut verilen konuma gerçekten hareket edip etmediğini algılar ve hareket gerçekleşmemişse hemen telafi eder; bu sayede değişken mekanik yükler altında bile konum doğruluğu sağlanır. Açık çevrimli motorlarda geri bildirim mekanizması bulunmadığı için adım kaybı tespit edilemez ve hatalar işlem süresince birikir.
Üreticiler, açık çevrimli motorlar yerine kapalı çevrimli adımlı motorları ne zaman seçmelidir?
Bir kapalı Döngü Stepper Motoru garantili konumsal doğruluk, dinamik yükler altında yüksek hızda çalışma veya adım kaybının kabul edilemez hurda veya yeniden işleme maliyetlerine neden olacağı uygulamalar için zorunludur. Tıbbi cihazlar, hassas CNC makineleri, laboratuvar otomasyonu ve robotik uygulamalar genellikle bir kapalı Döngü Stepper Motoru gerektirir. Açık çevrimli sistemler yalnızca konum hatası toleransının yüksek olduğu, mekanik sıkışmanın mümkün olmadığı basit, düşük hızlı ve hafif yük altındaki uygulamalar için uygun kalır.
Kapalı çevrimli adımlı motor, açık çevrimli alternatiflerden önemli ölçüde daha mı pahalıdır?
Bir kapalı Döngü Stepper Motoru sistem, kodlayıcı entegrasyonu ve daha gelişmiş denetleyici algoritmaları nedeniyle eşdeğer bir açık döngülü kuruluma kıyasla başlangıçta %30–50 daha fazla maliyetlidir. Ancak daha düşük hurda oranları, daha küçük motor boyutlandırması, daha düşük enerji tüketimi, geliştirilmiş üretim hızı ve uzatılmış ekipman ömrü göz önünde bulundurulduğunda, bir kapalı Döngü Stepper Motoru genellikle hassas imalat ortamlarında 12–24 ay içinde etkileyici bir yatırım getirisi sağlar.