
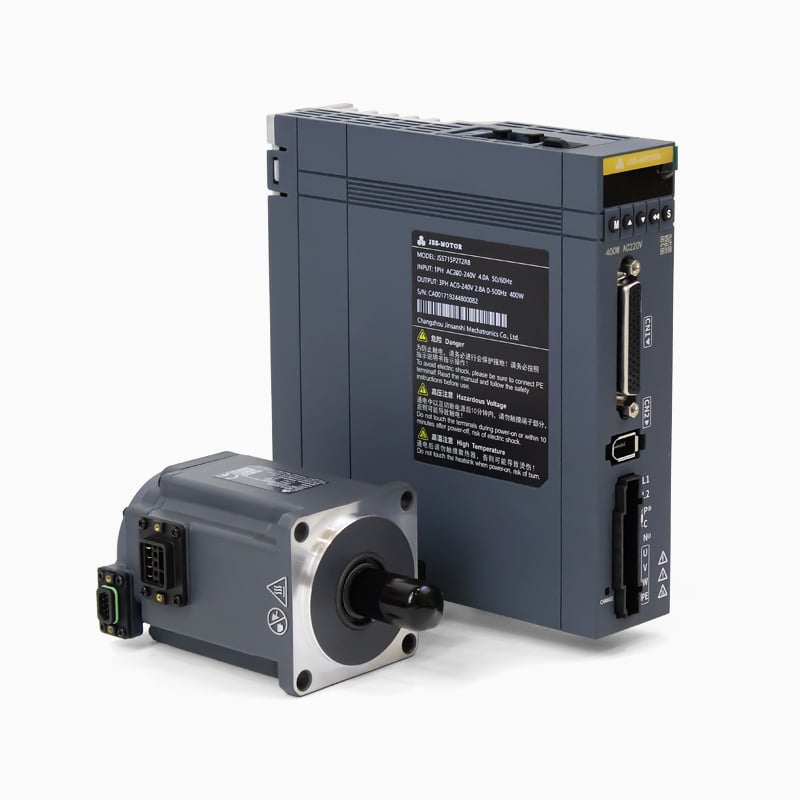
Trong tự động hóa công nghiệp hiện đại, nhu cầu về độ chính xác, khả năng lặp lại và tốc độ chưa bao giờ cao hơn thế. Dù là cánh tay robot lắp ráp các linh kiện vi điện tử, máy CNC cắt các bộ phận hàng không vũ trụ hay dây chuyền đóng gói đồng bộ hóa đồng thời hàng chục trục, thì công nghệ nền tảng làm nên sự chính xác đó chính là động cơ servo và bộ điều khiển các thành phần này không đơn thuần chỉ là những động cơ quay — mà là các hệ thống vòng kín liên tục đo lường, hiệu chỉnh và tối ưu hóa chuyển động theo thời gian thực, mang lại hiệu suất mà các giải pháp vòng hở không thể sánh kịp.
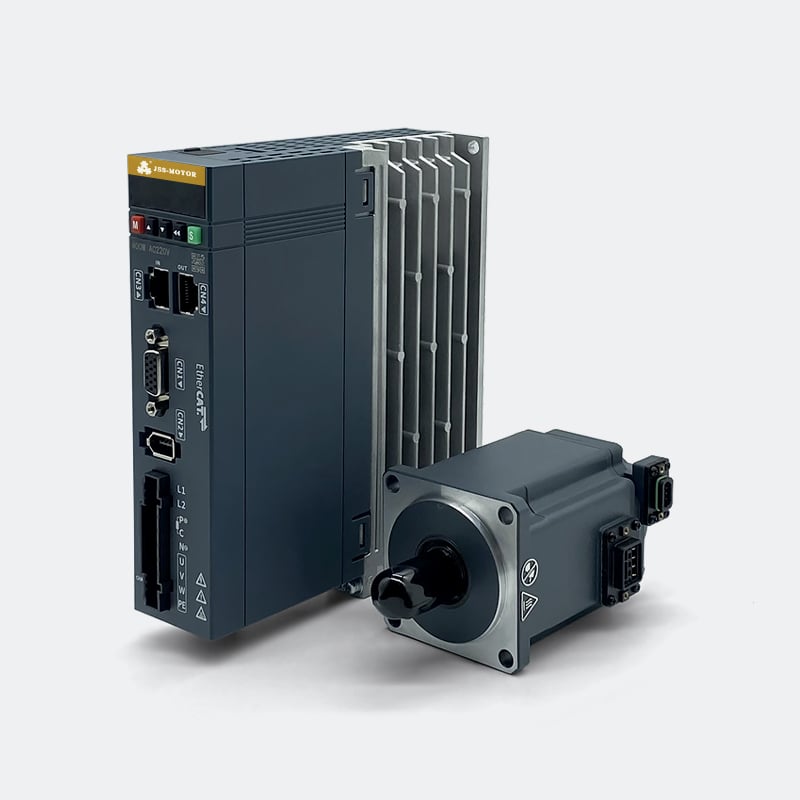
Việc hiểu rõ lý do vì sao động cơ và bộ điều khiển servo là thiết yếu đối với tự động hóa chính xác đòi hỏi phải nhìn sâu hơn chức năng cơ bản của chúng. Điều này đồng nghĩa với việc xem xét cách chúng phản ứng trước những thay đổi tải động, cách chúng tích hợp với các giao thức truyền thông hiện đại, cũng như lý do vì sao các kỹ sư trong mọi ngành công nghiệp đều nhất quán lựa chọn chúng khi độ dung sai rất khắt khe và yêu cầu về năng suất rất cao. Bài viết này khám phá những nguyên nhân cốt lõi khiến các hệ thống này trở nên không thể thiếu trong môi trường sản xuất và tự động hóa định hướng theo độ chính xác.
Lợi thế của vòng điều khiển kín – yếu tố tạo nên độ chính xác
Phản hồi như thế nào làm thay đổi kiểm soát chuyển động
Đặc điểm nổi bật nhất của động cơ và bộ điều khiển servo là việc sử dụng phản hồi vòng kín. Khác với động cơ bước hoặc động cơ cảm ứng xoay chiều tiêu chuẩn, hệ thống servo liên tục giám sát vị trí thực tế, vận tốc và mô-men xoắn của trục động cơ, sau đó so sánh dữ liệu này với các giá trị được lệnh. Bất kỳ sai lệch nào — dù nhỏ đến đâu — cũng sẽ kích hoạt phản ứng hiệu chỉnh ngay lập tức từ bộ điều khiển.
Vòng phản hồi này khả thi nhờ các bộ mã hóa được lắp trực tiếp trên trục động cơ. Các bộ mã hóa độ phân giải cao, chẳng hạn như bộ mã hóa tuyệt đối 17 bit, có thể phân biệt hơn 131.000 vị trí riêng biệt trong mỗi vòng quay. Mức độ chi tiết này đảm bảo hệ thống luôn biết chính xác vị trí của trục, ngay cả sau khi mất điện và cấp lại nguồn, từ đó loại bỏ nhu cầu thực hiện các quy trình tìm điểm gốc (homing) trong nhiều ứng dụng.
Kết quả thực tế là động cơ servo và bộ điều khiển servo có thể duy trì độ chính xác vị trí ở mức phần nhỏ của một độ ngay cả dưới các điều kiện tải thay đổi. Trong các ứng dụng như xử lý bánh wafer bán dẫn hoặc định lượng chính xác, độ chính xác này không phải là yếu tố xa xỉ — mà là yêu cầu cơ bản quyết định tính khả thi của toàn bộ quy trình.
Hiệu chỉnh lỗi thời gian thực dưới tải động
Các máy công nghiệp hiếm khi hoạt động dưới tải hoàn toàn không đổi. Một cánh tay robot thay đổi quán tính hiệu dụng của nó khi duỗi ra và thu vào. Một hệ thống băng chuyền gặp phải các đỉnh tải đột ngột khi sản phẩm được đặt lên trên nó. Động cơ trục chính gặp phải lực cản cắt thay đổi khi hình dạng dụng cụ thay đổi. Các động cơ servo và bộ điều khiển servo được thiết kế để xử lý những biến động này mà không làm mất đi độ chính xác về vị trí.
Các thuật toán điều khiển của bộ điều khiển servo — thường là sự kết hợp giữa điều khiển tỷ lệ, tích phân và vi phân (PID) — tính toán đầu ra dòng điện cần thiết hàng nghìn lần mỗi giây. Tỷ lệ cập nhật cao này đảm bảo rằng các nhiễu loạn được hiệu chỉnh trước khi chúng tích lũy thành các sai số vị trí đáng kể. Kết quả là chuyển động mượt mà và ổn định ngay cả trong các môi trường cơ khí đòi hỏi khắt khe.
Khả năng hiệu chỉnh thời gian thực này là một trong những lý do chính khiến động cơ và bộ điều khiển servo được ưa chuộng hơn các giải pháp vòng hở trong mọi ứng dụng mà độ biến thiên tải là điều có thể dự đoán trước. Hệ thống không chỉ thực hiện lệnh — mà còn liên tục xác minh và đảm bảo kết quả đạt được trong suốt toàn bộ đặc tuyến chuyển động.
Tốc độ, Mô-men xoắn và Dải Hiệu suất
Mật độ mô-men xoắn cao ở các tốc độ thay đổi
Động cơ và bộ điều khiển servo được thiết kế để cung cấp mô-men xoắn cao trên một dải tốc độ rộng, bao gồm cả ở tốc độ rất thấp — nơi nhiều loại động cơ khác gặp khó khăn. Đặc tính này đặc biệt quan trọng trong các ứng dụng yêu cầu chuyển động chậm, kiểm soát chính xác với lực lớn — ví dụ như cơ cấu kẹp trong máy ép phun, trục chính mài chính xác hoặc điều khiển lực căng trong các hệ thống xử lý cuộn vật liệu.
Tỷ lệ mô-men xoắn trên quán tính của động cơ servo thường cao hơn nhiều so với động cơ cảm ứng tương đương. Điều này có nghĩa là động cơ có thể tăng tốc và giảm tốc nhanh chóng mà không cần khung máy quá cỡ. Trong các ứng dụng chu kỳ cao, nơi các trục phải khởi động, dừng và đảo chiều hàng trăm lần mỗi phút, khả năng đáp ứng nhanh này trực tiếp chuyển hóa thành năng suất máy cao hơn và thời gian chu kỳ ngắn hơn.
Các động cơ servo và bộ điều khiển hiện đại cũng hỗ trợ chế độ điều khiển mô-men xoắn, trong đó bộ điều khiển điều chỉnh mô-men xoắn đầu ra thay vì vị trí hoặc tốc độ. Chế độ này đặc biệt hữu ích trong các ứng dụng lắp ráp, nơi cần duy trì lực kẹp hoặc lực ép ổn định bất kể sự biến thiên về vị trí của chi tiết gia công.
Các biểu đồ vận tốc mượt mà và độ rung tối thiểu
Tự động hóa chính xác không chỉ là đạt được vị trí đúng — mà còn là cách hệ thống đạt được vị trí đó. Gia tốc và giảm tốc đột ngột tạo ra ứng suất cơ học, rung động và thời gian ổn định làm giảm cả độ chính xác và tuổi thọ máy. Động cơ servo và bộ điều khiển servo giải quyết vấn đề này thông qua việc lập biểu đồ chuyển động tinh vi được tích hợp trong firmware của bộ điều khiển.
Các hồ sơ vận tốc dạng đường cong S và dạng thang giúp bộ điều khiển tăng/giảm tốc một cách mượt mà ở đầu và cuối mỗi hành trình. Điều này làm giảm xung lực cơ học truyền tới tải và tối thiểu hóa thời gian hệ thống phải chờ rung động tắt dần trước khi bắt đầu thao tác tiếp theo. Ví dụ, trong các hệ thống gắp và đặt tốc độ cao, điều này ảnh hưởng trực tiếp đến số chu kỳ mỗi phút mà máy có thể thực hiện một cách đáng tin cậy.
Sự kết hợp giữa mật độ mô-men xoắn cao, dải tốc độ rộng và khả năng điều khiển chuyển động mượt mà khiến động cơ và bộ điều khiển servo trở thành lựa chọn ưu tiên mỗi khi cả tốc độ và độ chính xác đều cần tồn tại đồng thời trong cùng một ứng dụng — một yêu cầu ngày càng phổ biến khi các nhà sản xuất nỗ lực tăng năng suất mà không làm giảm chất lượng.
Tích hợp với Kiến trúc Tự động hóa Hiện đại
Giao thức Truyền thông Công nghiệp và Mạng Thời gian Thực
Các hệ thống tự động hóa đương đại được xây dựng dựa trên các mạng truyền thông thời gian thực nhằm đồng bộ hóa hàng chục hoặc thậm chí hàng trăm trục với độ chính xác về thời gian ở mức microsecond. Động cơ và bộ điều khiển servo đã phát triển để có thể tham gia trực tiếp vào các kiến trúc này thông qua việc hỗ trợ các giao thức Ethernet công nghiệp như EtherCAT, PROFINET, EtherNet/IP và MECHATROLINK.
EtherCAT, đặc biệt, đã trở thành một giao thức thống trị trong các hệ thống đa trục hiệu năng cao nhờ thời gian chu kỳ xác định của nó — thường chỉ khoảng 125 microgiây — và khả năng đồng bộ hóa tất cả các bộ điều khiển động cơ được kết nối với một đồng hồ chủ duy nhất. Các động cơ servo và bộ điều khiển động cơ hỗ trợ EtherCAT có thể tham gia vào các chuỗi chuyển động phối hợp, trong đó nhiều trục phải di chuyển theo mối quan hệ không gian và thời gian chính xác với nhau, như yêu cầu trong các trung tâm gia công năm trục hoặc các ô hàn robot đa trục.
Mức độ tích hợp mạng này có nghĩa là các động cơ servo và bộ điều khiển động cơ không còn là những thành phần tách biệt — mà là những nút hoạt động trong một hệ sinh thái tự động hóa số. Việc cấu hình, hiệu chỉnh, chẩn đoán và cập nhật firmware đều có thể thực hiện qua mạng, giúp giảm thời gian đưa hệ thống vào vận hành và cho phép bảo trì từ xa — một khả năng ngày càng được đánh giá cao trong các môi trường nhà máy thông minh.
Tương thích với hệ sinh thái PLC và Bộ điều khiển chuyển động
Các động cơ servo và bộ điều khiển servo được thiết kế để hoạt động trong hệ thống điều khiển tổng thể của một máy hiện đại. Chúng nhận các lệnh chuyển động từ PLC, bộ điều khiển chuyển động chuyên dụng hoặc nền tảng điều khiển dựa trên PC, sau đó thực thi các lệnh này với độ chính xác và khả năng phản hồi mà các bộ điều khiển cấp cao hơn phụ thuộc vào. Bộ điều khiển servo đảm nhiệm việc điều chỉnh dòng điện và điện áp ở mức thấp, trong khi bộ điều khiển tập trung vào lập kế hoạch quỹ đạo và logic quy trình.
Sự phân chia trách nhiệm này mang tính kiến trúc quan trọng. Nó cho phép các nhà sản xuất máy thiết kế hệ thống trong đó phần mềm điều khiển được tách biệt khỏi việc quản lý động cơ ở cấp độ phần cứng. Các kỹ sư có thể thay đổi hồ sơ chuyển động, cập nhật các thông số an toàn hoặc cấu hình lại hành vi của trục thông qua phần mềm mà không cần thay đổi dây nối vật lý hay phần cứng của bộ điều khiển servo. Sự linh hoạt này giúp đẩy nhanh cả quá trình phát triển ban đầu lẫn quá trình nâng cấp và cải tiến máy về sau.
Tính tương thích rộng rãi của động cơ servo và bộ điều khiển servo với các nền tảng tự động hóa tiêu chuẩn cũng làm giảm rủi ro tích hợp. Khi một bộ điều khiển hỗ trợ các tiêu chuẩn truyền thông được áp dụng rộng rãi và tuân theo các quy ước điều khiển chuyển động đã được thiết lập, nó có thể được tích hợp vào kiến trúc máy hiện có mà không cần phát triển giao diện tùy chỉnh hoặc phần mềm trung gian độc quyền.
Độ tin cậy, An toàn và Giá trị vận hành dài hạn
Bảo vệ tích hợp và Quản lý sự cố
Các môi trường tự động hóa chính xác đòi hỏi không chỉ chuyển động chính xác mà còn cả hoạt động đáng tin cậy và liên tục. Động cơ servo và bộ điều khiển servo được tích hợp nhiều lớp bảo vệ nhằm đảm bảo an toàn cho cả thiết bị và quy trình. Các tính năng tiêu chuẩn bao gồm bảo vệ quá dòng, phát hiện quá áp và mất áp, giám sát quá nhiệt, cũng như phát hiện sự cố bộ mã hóa — tất cả đều nhằm ngăn chặn những bất thường nhỏ leo thang thành các sự cố tốn kém.
Khi phát hiện điều kiện lỗi, bộ điều khiển có thể thực hiện quá trình dừng có kiểm soát thay vì ngắt điện đột ngột, từ đó bảo vệ các thành phần cơ khí khỏi tải sốc và duy trì trạng thái vị trí của hệ thống ở mức tối đa có thể. Mã lỗi được ghi lại và có thể truy xuất thông qua mạng truyền thông, cung cấp cho đội ngũ bảo trì thông tin chẩn đoán cần thiết để xác định nhanh nguyên nhân gốc và giảm thiểu thời gian ngừng hoạt động.
Nhiều động cơ servo và bộ điều khiển cũng hỗ trợ các tiêu chuẩn an toàn chức năng như SIL 2 hoặc PLd, cho phép thực hiện các chức năng tắt mô-men an toàn (STO) và dừng an toàn — những chức năng bắt buộc trong các ứng dụng robot cộng tác cũng như trong máy móc phải tuân thủ chứng nhận an toàn CE hoặc UL. Kiến trúc an toàn tích hợp này giúp đơn giản hóa việc đáp ứng quy định và giảm nhu cầu sử dụng rơ-le an toàn bên ngoài trong nhiều cấu hình.
Hiệu suất năng lượng và khả năng tái sinh
Vượt xa hiệu suất, động cơ và bộ điều khiển servo mang lại những lợi thế đáng kể về hiệu quả sử dụng năng lượng so với các công nghệ động cơ truyền thống. Bởi vì bộ điều khiển chính xác điều tiết dòng điện cung cấp cho động cơ ở mọi thời điểm, năng lượng chỉ được tiêu thụ khi cần thiết, thay vì bị tiêu tán dưới dạng nhiệt trên các điện trở hoặc bị hạn chế thông qua các phương tiện cơ học. Hiệu quả này đặc biệt quan trọng trong các ứng dụng có tần suất chu kỳ cao, nơi động cơ liên tục tăng tốc và giảm tốc.
Nhiều bộ điều khiển servo cũng hỗ trợ phanh tái sinh, trong đó năng lượng động học của tải đang giảm tốc được chuyển đổi trở lại thành năng lượng điện và sau đó được trả lại vào đường dây cấp điện hoặc chia sẻ với các bộ điều khiển khác trên một đường dây DC chung. Trong các hệ thống đa trục, việc chia sẻ năng lượng này có thể làm giảm đáng kể nhu cầu công suất đỉnh và tổng mức tiêu thụ năng lượng, từ đó góp phần giảm chi phí vận hành cũng như đạt được các mục tiêu về tính bền vững.
Tuổi thọ vận hành dài của các động cơ và bộ điều khiển servo chất lượng cao, kết hợp với nhu cầu bảo trì thấp — không cần thay chổi than, mài mòn cơ học tối thiểu nhờ các đặc tuyến chuyển động êm ái — nghĩa là tổng chi phí sở hữu trong suốt vòng đời vận hành của máy thường thấp hơn so với các giải pháp khác vốn có vẻ rẻ hơn tại thời điểm mua.
Câu hỏi thường gặp
Điều gì làm cho động cơ và bộ điều khiển servo khác biệt so với các động cơ xoay chiều (AC) tiêu chuẩn trong tự động hóa?
Động cơ và bộ điều khiển servo hoạt động như các hệ thống vòng kín, liên tục giám sát vị trí và tốc độ thực tế thông qua phản hồi từ bộ mã hóa và hiệu chỉnh mọi sai lệch ngay lập tức. Trong khi đó, các động cơ cảm ứng xoay chiều (AC) tiêu chuẩn hoạt động theo nguyên lý vòng hở, nghĩa là chúng thực hiện lệnh mà không xác minh kết quả. Sự khác biệt nền tảng này khiến động cơ và bộ điều khiển servo phù hợp hơn nhiều cho các ứng dụng yêu cầu định vị chính xác, tăng tốc được kiểm soát và hiệu suất ổn định dưới tải biến đổi.
Động cơ và bộ điều khiển servo đóng góp như thế nào vào việc đồng bộ hóa đa trục?
Khi được kết nối thông qua các giao thức Ethernet công nghiệp thời gian thực như EtherCAT, động cơ servo và bộ điều khiển servo có thể đồng bộ chuyển động của chúng với một đồng hồ chủ chung ở độ chính xác cấp microgiây. Điều này cho phép nhiều trục thực hiện đồng thời các quỹ đạo phối hợp — yếu tố thiết yếu trong các ứng dụng như cánh tay robot, hệ thống cổng (gantry) và các trung tâm gia công đa trục, nơi mối quan hệ không gian giữa các trục phải được duy trì xuyên suốt chu kỳ chuyển động.
Động cơ servo và bộ điều khiển servo có phù hợp với các ứng dụng tốc độ thấp, mô-men xoắn cao không?
Có. Một trong những điểm mạnh cốt lõi của động cơ servo và bộ điều khiển servo là khả năng cung cấp mô-men xoắn định mức trên một dải tốc độ rộng, kể cả ở tốc độ rất thấp. Nhờ đó, chúng rất thích hợp cho các ứng dụng như điều khiển lực căng, mài chính xác tốc độ chậm và các thao tác ép lắp ráp, nơi yêu cầu lực lớn đi kèm kiểm soát vị trí chính xác. Chế độ điều khiển mô-men xoắn vòng kín còn nâng cao hơn nữa tính phù hợp của chúng đối với các quy trình nhạy cảm với lực.
Độ phân giải của bộ mã hóa đóng vai trò gì trong độ chính xác của động cơ và bộ điều khiển servo?
Độ phân giải của bộ mã hóa trực tiếp xác định mức độ chi tiết mà bộ điều khiển có thể xác định vị trí trục động cơ. Ví dụ, một bộ mã hóa tuyệt đối 17 bit cung cấp hơn 131.000 xung mỗi vòng quay, cho phép bộ điều khiển phát hiện và hiệu chỉnh các sai lệch vị trí cực kỳ nhỏ. Độ phân giải cao hơn cũng cải thiện độ mượt của vận tốc ở tốc độ thấp bằng cách cung cấp nhiều lần cập nhật phản hồi hơn trên mỗi đơn vị góc quay của trục. Đối với các ứng dụng yêu cầu dung sai chặt chẽ, việc lựa chọn động cơ và bộ điều khiển servo có bộ mã hóa độ phân giải cao là một quyết định thiết kế then chốt.
Mục Lục
- Lợi thế của vòng điều khiển kín – yếu tố tạo nên độ chính xác
- Tốc độ, Mô-men xoắn và Dải Hiệu suất
- Tích hợp với Kiến trúc Tự động hóa Hiện đại
- Độ tin cậy, An toàn và Giá trị vận hành dài hạn
-
Câu hỏi thường gặp
- Điều gì làm cho động cơ và bộ điều khiển servo khác biệt so với các động cơ xoay chiều (AC) tiêu chuẩn trong tự động hóa?
- Động cơ và bộ điều khiển servo đóng góp như thế nào vào việc đồng bộ hóa đa trục?
- Động cơ servo và bộ điều khiển servo có phù hợp với các ứng dụng tốc độ thấp, mô-men xoắn cao không?
- Độ phân giải của bộ mã hóa đóng vai trò gì trong độ chính xác của động cơ và bộ điều khiển servo?