
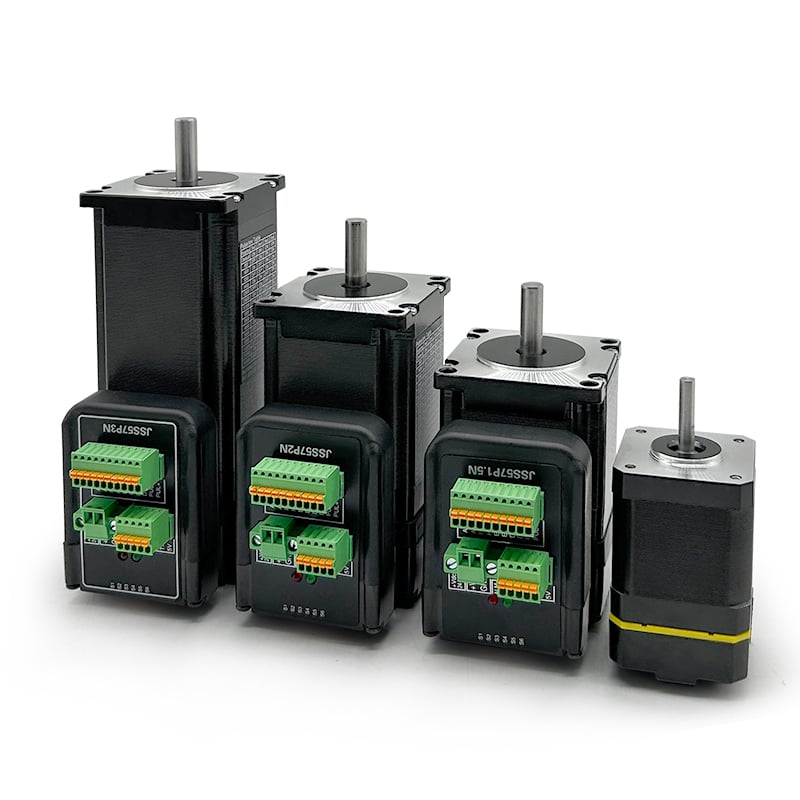
Placeringsfejl har i lang tid udfordret industrielle automatiseringssystemer, især i applikationer, der kræver høj præcision og pålidelighed. En lukket sløjfe stepmotor løser dette grundlæggende problem ved at integrere realtidsfeedbackmekanismer, der kontinuerligt overvåger og korrigerer motorpositionen. I modsætning til traditionelle åbne steppermotorer, der opererer uden positionsverifikation, leverer en lukket steppermotor den nøjagtighed og gentagelighed, som industrielle producenter kræver. Denne teknologi repræsenterer en betydelig udvikling inden for bevægelsesstyring og transformerer, hvordan præcisionsudstyr fungerer på tværs af mange forskellige industrier.
Den kernebaserede fordel ved en lukketløbsstepmotor ligger i dens evne til at registrere og eliminere positioneringsfejl, inden de spreder sig gennem dit produktionssystem. Ved at implementere encoderfeedback og intelligente styringsalgoritmer sikrer denne motorarkitektur, at den faktiske akselposition svarer til den kommanderede position, hvilket eliminerer de kostbare konsekvenser af ulejrede trin eller drift. Organisationer, der driver CNC-maskiner, robotteknik, tryksystemer og halvlederudstyr, erkender i stigende grad, at en investering i en lukketløbsstepmotor beskytter både produktkvaliteten og den operative kontinuitet.
Forståelse af fejlnedsættelsesmekanismer i lukketløbsstepmotorer
Arkitektur for realtidspositioneringsfeedback
En lukket lukke-stepservomotor fungerer ved at sammenligne motorens aksels faktiske position kontinuerligt med den ønskede positionsangivelse. En integreret encoder genererer positionsfeedback-pulser, som ledes direkte til styringselektronikken. Når motoren opdager en afvigelse – uanset om den skyldes belastningsvariationer, mekanisk modstand eller slid på komponenter – justerer systemet automatisk strømmen og tidsindstillingen for at kompensere. Denne realtidskorrektion finder sted inden for millisekunder, så fejlkorrektionen er usynlig for eksterne processer. Traditionelle åbne lukke-stepservomotorer kan ikke registrere disse afvigelser, hvilket betyder, at positionsfejl akkumuleres stille, indtil der opstår systemfejl eller produktmangler.
Feedbackløkken fungerer kontinuerligt gennem hele motorens driftscyklus. Hver omgang af en lukket-løkke-stepmotor genererer flere encoderimpulser, som softwarealgoritmer analyserer øjeblikkeligt. Hvis motoren falder bagud i forhold til den kommanderede position, øger styringssystemet drivstrømmen eller justerer tidsparametrene for at accelerere akslen. Omvendt reducerer systemet strømmen, hvis motoren bevæger sig for hurtigt, så belastningen kan følge med. Denne torettede korrektionsfunktion adskiller en lukket-løkke-stepmotor fra passive åben-løkke-alternativer og forklarer, hvorfor præcisionskrævende applikationer i stigende grad specificerer denne teknologi.
Fejldetekterings- og kompenseringslogik
Intelligensen indbygget i en lukket kreds-stepservomotors styremodule bestemmer positionsnøjagtigheden og systemets pålidelighed. Avancerede algoritmer analyserer størrelsen og retningen af positionsfejlen og beregner derefter optimale korrektive foranstaltninger. I modsætning til simple fejlflag-systemer kan avancerede lukkede kreds-stepservomotorstyringer forudsige fremtidige fejltendenser og proaktivt justere parametre for at forhindre, at fejl når kritiske grænser. Denne forudsigelsesevne er afgørende i højhastighedsproduktionsmiljøer, hvor øjeblikkelig fejlretning ikke må kompromittere gennemløbstiden. Den lukkede kreds-stepservomotor lærer af historiske positionsdata, hvilket giver styresystemet mulighed for at optimere ydelsen til specifikke belastningskarakteristika og driftscykler, der er unikke for hver enkelt anvendelse.
Praktiske fordele ved implementering af lukkede kreds-stepservomotorer
Udelukkede udeladte trin og tabt position
Styret trinmotorer i åben sløjfe lider af en grundlæggende sårbarhed: Når belastningsmomentet overstiger motorens fastholdelseskapacitet ved en given hastighed, trinser motoren baglæns uden nogen indikation af, at positionen er gået tabt. En styret trinmotor i lukket sløjfe eliminerer denne stille fejltilstand fuldstændigt. Encoderen registrerer øjeblikkeligt baglæns bevægelse, og styringssystemet genererer ekstra impulser for at genoprette positionen. Maskiner, der bruger en styret trinmotor i lukket sløjfe, opererer aldrig i en udefineret tilstand, hvor softwarekommanderet position står i konflikt med den faktiske akselposition. Denne absolutte positionsintegritet forhindrer de kaskadeartede fejl, der plager præcisionsfremstilling, hvor ét enkelt ulejet trin forstærkes gennem efterfølgende processer og resulterer i betydelige fejl.
Produktionsfaciliteter, der anvender automatisk monteringsudstyr, præcisionsbeskæringsanlæg og robotbaseret positionering, rapporterer i stigende grad nul uplanlagte nedlukninger efter skift til lukket kreds-stepmotor-teknologi. Produktkvalitetsmålene forbedres måleligt, når hver positionskommando omsættes til præcis mekanisk virkelighed. En lukket kreds-stepmotor sikrer, at positionsfejl ikke akkumuleres over produktionsløbene og dermed opretholder konsekvent udkvalitet parti efter parti. Denne pålidelighedsforbedring reducerer direkte omkostningerne til genarbejde, affaldsmaterialer og kunde-kvalitetsklager.
Forbedret ydelse under variable belastningsforhold
Industrielle miljøer tilbyder sjældent konstante, forudsigelige belastninger. Motorer støder på skiftende modstand fra slidte lejer, termisk udvidelse, sæsonbetingede fugtighedsændringer og driftsmæssige variationer. En lukketløbsstepmotor tilpasser sig automatisk til disse forhold uden behov for manuel justering af parametre. Når en belastning bliver tungere, kompenserer motoren ved at øge drivstrømmen; når belastningen falder, justeres strømmen automatisk nedad. Denne adaptive evne betyder, at en lukketløbsstepmotor opretholder positionsnøjagtighed uanset miljømæssige eller mekaniske variationer, som ville underminere ydeevnen i et åbent loop. Systemintegratorer behøver ikke længere overdimensionere motorens drejningsmoment for at tage højde for værste tænkelige belastningsscenarioer; i stedet kan en korrekt dimensioneret lukketløbsstepmotor håndtere hele spektret af reelle driftsforhold.
Den adaptive karakter af en lukket-løkke-trinmotor udvider udstyrets levetid betydeligt. Ved løbende at justere ydelsesparametrene for at matche de faktiske forhold, driver motoren med optimal effektivitet i stedet for at køre på maksimal kapacitet hele tiden. Termisk spænding falder, komponentudmattelse sænkes, og mekanisk slid fordeler sig mere jævnt på tværs af systemet. Fremstillingsanlæg rapporterer, at implementering af lukkede-løkke-trinmotorer udvider udstyrets levetid med 30 til 50 procent sammenlignet med tilsvarende åben-løkke-installationer, hvilket direkte oversættes til forbedret afkast på investeringen og reducerede kapitaludgifter.
Præcis hastigheds- og positionsstyring
Krav til nøjagtighed i moderne fremstilling går ofte længere end simpel punkt-til-punkt-positionering og omfatter kontinuerlig hastighedsregulering samt glatte accelerationsprofiler. En lukket lukket-loop-stepmotor udmærker sig ved at opretholde konstant hastighed, selv når belastningen ændrer sig – noget, der ville få konventionelle motorer til at sænke farten eller hakke. Tryksystemer kræver konstant hastighed for at frembringe skarpe tekster og billeder; halvlederbehandlingsudstyr kræver præcis vinkelhastighed til waferpositionering; emballageudstyr kræver glat bevægelse for at undgå beskadigelse af produkter. En lukket-loop-stepmotor leverer den hastighedsstabilitet, som disse anvendelser kræver, og eliminerer de hastighedsvariationer, der er karakteristiske for åben-loop-drift under varierende belastning.
Anvendelsesscenarier, hvor en lukket-loop-stepmotor reducerer kritiske fejl
Præcisionsfremstilling og CNC-operationer
CNC-maskiner (computer numerical control) er helt afhængige af positionsnøjagtighed for at fremstille dele inden for de angivne konstruktionskrav. En lukket lukket-loop-stepmotor leverer den positionsmæssige sikkerhed, som CNC-programmering forudsætter. Fremstillere af medicinsk udstyr, leverandører til luft- og rumfart samt producenter af præcisionskomponenter specificerer teknologien med lukkede loop-stepmotorer, fordi alternative åbne loop-løsninger indebærer en uacceptabel kvalitetsrisiko. Ved bearbejdning af implantable medicinske enheder eller strukturelle flyvemaskinkomponenter kan positionsfejl målt i mikrometer gøre dyre materialer ubrugelige. En lukket loop-stepmotor eliminerer denne risikoklasse fuldstændigt ved at garantere, at den faktiske position altid svarer til de programmerede koordinater under alle operationer. Afkastningen på investeringen bliver tydelig, når en enkelt installation af en lukket loop-stepmotor forhindrer tabet af én parti højt værdifulde dele.
Automatiserede monterings- og robotsystemer
Moderne robotter og automatiserede samlelinjer kræver perfekt koordination mellem flere akser og enheder. En lukketløbsstepmotor sikrer, at hver robotled eller aktuator på en samlestation opretholder absolut positionsynkronisering. Flere-akse-systemer, der bruger lukketløbsstepmotorteknologi på hver akse, opnår præcis samlejustering, som åbenløbsalternativer ikke kan matche. Montage af elektroniske komponenter, farmaceutisk emballage og fremstilling af forbrugsprodukter kræver i stigende grad præcision fra lukketløbsstepmotorer. Når monterings tolerance er ±0,5 millimeter og gennemløb kræver 60 cyklusser pr. minut, bliver åbenløbspositionering økonomisk upraktisk; en lukketløbsstepmotor gør denne ydelsesspecifikation opnåelig og omkostningseffektiv.
Optisk og halvlederudstyr
Optiske systemer og halvlederbehandlingsudstyr kræver positionering med en nøjagtighed i undermikrometer-området. Teknologien med lukkede stempelmotorer kombineret med præcisionsmekaniske komponenter muliggør den ekstreme nøjagtighed, som disse anvendelser kræver. Fotolitografisk udstyr, laserskæresystemer og waferinspektionsmaskiner bruger alle implementeringer af lukkede stempelmotorer til kritiske positioneringsakser. De feedbackmekanismer, der er integreret i en lukket stempelmotor, giver styresystemerne mulighed for at kompensere for termisk drift, mekanisk spil og miljøbetinget vibration – fejlkilder, der ville ødelægge nøjagtigheden i åbne systemer. Halvlederproducenter rapporterer, at opgradering til teknologien med lukkede stempelmotorer forbedrede lithografi-overlægningsnøjagtigheden med 20 til 30 procent, samtidig med at udbyttetab fra positioneringsfejl faldt.
Ofte stillede spørgsmål
Hvad er den primære forskel mellem en lukket stempelmotor og en åben stempelmotor?
Den primære forskel er positionstilbagemelding og fejlkorrektionskapacitet. En stepper-motor i åben sløjfe modtager kommandopulser, men bekræfter aldrig, om motorens aksel faktisk bevæger sig til den kommanderede position; hvis belastningen overstiger drejningsmomentets kapacitet, går trin stille og roligt tabt. En stepper-motor i lukket sløjfe indeholder en encoder, der kontinuerligt måler den faktiske position og sammenligner den med kommandoen, og automatisk korrigerer eventuelle afvigelser. Denne fundamentale forskel betyder, at en stepper-motor i lukket sløjfe garanterer positionsnøjagtighed, mens en motor i åben sløjfe ikke gør det. I præcisionsapplikationer, hvor positionsfejl medfører betydelige konsekvenser, er en stepper-motor i lukket sløjfe derfor afgørende – ikke blot valgfri.
Hvor meget koster en stepper-motor i lukket sløjfe i forhold til alternativer i åben sløjfe?
En lukket lukke-trinmotor koster typisk 2 til 4 gange mere end en tilsvarende åben-lukke-trinmotor på grund af integreret encoder-hardware og avanceret styreelektronik. Sammenligningen af omkostninger bør dog også omfatte undgåede tab: affaldsdele, omarbejdsomkostninger, uforudset nedtid og garantiansøgninger. Én enkelt undgået fejl kan ofte retfærdiggøre investeringen i en lukket lukke-trinmotor. I produktionsmiljøer med høj værdi, hvor produktomkostningen overstiger 50 USD, udgør den ekstra investering i en lukket lukke-trinmotor mindre end 1 procent af produktomkostningen, mens risikoen for fejl betydeligt reduceres. Organisationer bør analysere den samlede ejeromkostning i stedet for kun købsprisen, når de vælger mellem lukkede lukke-trinmotorer og åbne-lukke-alternativer.
Kan en lukket lukke-trinmotor monteres efterfølgende i eksisterende åben-lukke-systemer?
Mange eksisterende systemer kan eftermonteres med en lukketløbsstepmotor, men beslutningen kræver en teknisk vurdering. Hvis den mekaniske installation kan rumme de let større encoderkomponenter og hvis systemstyringerne kan integrere feedbacksignalerne, er eftermontering mulig. Kontrolsoftwaren kræver dog ofte omfattende ændringer for at udnytte feedback fra lukketløbsstepmotorer effektivt. Delvise eftermonteringer – hvor kun visse kritiske akser opgraderes til lukketløbsstepmotorteknologi, mens andre forbliver i åben løkke – udgør en omkostningseffektiv kompromisløsning for eksisterende udstyr. Systemintegratorer bør vurdere motormontering, kompatibilitet med styringer og omkostningerne ved softwareændringer, inden de går i gang med et eftermonteringsprogram for lukketløbsstepmotorer.