
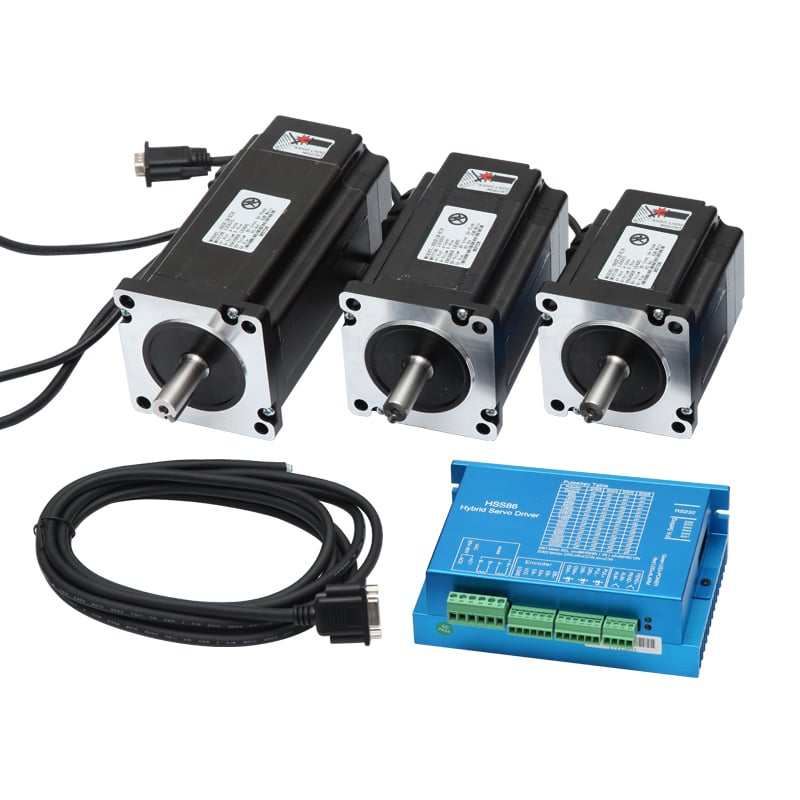
Åben-løkke-trinmotorer har længe været i brug inden for industriautomatisering, men de har en grundlæggende begrænsning: De kan ikke verificere, om deres rotor faktisk bevægede sig til den kommanderede position. Når et lukket sløjfe stepmotor system i stedet implementeres, omdanner realtidsfeedback bevægelsesstyringen fra gætteri til garanteret præcision. Denne forskel bliver afgørende i applikationer, hvor positionsfejl akkumulerer sig til affald, genarbejde eller sikkerhedsrisici. At forstå, hvorfor lukket sløjfe stepmotor feedback er afgørende, er essentielt for ingeniører og indkøbsteam, der træffer beslutninger om bevægelsesstyring inden for fremstilling, medicinsk udstyr, robotteknik og præcisionsmontage.
Den primære årsag til, at et lukket sløjfe stepmotor system leverer overlegen nøjagtighed, er mekanisk ansvarlighed. I modsætning til åben-løkke-design, der blindt sender impulser til motorviklingerne, sikrer et lukket sløjfe stepmotor bruger integrerede encoderer eller sensorer til at overvåge den faktiske rotorposition kontinuerligt. Hvis motoren står stille, springer et trin over eller møder uventet friktion, opdager styringssystemet afvigelsen øjeblikkeligt og retter den. Denne realtidsverificering eliminerer de skjulte positionsfejl, der påvirker traditionelle stepmotorer, og sikrer, at hver kommanderet bevægelse svarer præcist til den faktiske rotorforskydning.
Hvordan feedback fra lukkede loop-stepmotorer forhindrer nøjagtighedstab
Opdagelse og korrektion af trintab
Traditionelle åbne loop-stepmotorer mister nøjagtighed, når eksterne kræfter overstiger motorens fastholdningstorque. En pludselig mekanisk belastning, en friktionsstigning eller en inertiel chok kan få motorerne til at springe trin over uden advarsel. På det tidspunkt, hvor en operatør bemærker fejlstillingen, er der måske allerede kasseret dusinvis eller hundredvis af dele. En lukket sløjfe stepmotor adresserer denne sårbarhed ved at registrere udeladte trin i realtid. Encoderfeedbacken afslører straks enhver afvigelse mellem den kommanderede og den faktiske position og udløser korrektive impulser for at genoprette justeringen. Denne lukkede sløjfe-korrektion er usynlig for applikationslaget, men forhindrer katastrofal nøjagtighedsafdrift.
Eliminering af akkumuleret positionsfejl
I flerakse-systemer, der udfører gentagne cyklusser, forstærkes små positionsfejl over tid. Hvis hver cyklus introducerer en én-mikron-fejl, og maskinen kører tusindvis af cyklusser dagligt, kan den kumulative afdrift nå millimeter inden for få timer. Et lukket sløjfe stepmotor system nulstiller denne afdrift efter hver bevægelse, fordi encoderen leverer sand feedback. Styringssystemet sammenligner encoderlæsningen med målpositionen og anvender præcise korrektioner, inden der bevæges til næste vejpunkt. Over en otte-timers produktionsperiode opretholder denne lukkede sløjfe-arkitektur nøjagtigheden inden for stramme tolerancer, hvilket ville være umuligt med åbne sløjfe-motorer.
Hvorfor industrier afhænger af lukkede stepper-motor-systemer med tilbagemelding
Produktion og præcisionsmontage
Leverandører til bilindustrien, producenter af elektronik og fremstillere af medicinsk udstyr afhænger af positionsnøjagtighed målt i tiere af mikrometer. Sprøjtetværdemaskiner bruger lukket sløjfe stepmotor systemer til at styre skruens hastighed og position med gentagelighed på mikrometerniveau. Udstyr til montage af printkort (PCB) bygger på lukket sløjfe stepmotor tilbagemelding for at placere komponenter uden drift over en produktionsrække på tusind dele. Farmaceutisk emballage kræver lukket sløjfe stepmotor nøjagtighed for at sikre flaskeplacering inden for nanometervidder, hvilket forhindrer forkert justering under etikettering og påsætning af låg. I hvert tilfælde ville stepper-motorer uden tilbagemelding introducere uacceptabelt mange fejl og kræve dyre omprocesseringsarbejde.
Robot- og samarbejdssystemer
Samarbejdsrobotter og automatiserede testsystemer kan ikke tolerere skjulte positionsfejl, da de interagerer med mennesker eller følsomme komponenter. En lukket sløjfe stepmotor i et cobot-led sørger for, at kommanderede positioner bliver til faktiske bevægelser, hvilket understøtter sikkerhedscertificeringer og forudsigelig ydelse. Laboratorieautomatiseringssystemer, der udfører prøveanalyser, drager fordel af lukket sløjfe stepmotor gentagelighed, fordi selv små positioneringsafvigelser påvirker måleresultaterne. Kirurgiske robotter og diagnostisk udstyr kræver lukket sløjfe stepmotor nøjagtighed for at opretholde submillimeterpræcision i tusindvis af driftstimer.
Forretnings- og driftsmæssige fordele ved anvendelse af lukkede loop-stepmotorer
Reduceret nedetid og udskiftning
Åbne loop-stepmotorsystemer fejler ofte stille, hvilket resulterer i defekte dele, indtil en kvalitetskontrol ved skiftets afslutning opdager problemet. En enkelt upåvist positioneringsfejl på en højhastighedsmonteringslinje kan føre til, at tusindvis af dele skal genarbejdes eller kasseres. Installation af lukket sløjfe stepmotor systemer eliminerer denne risiko ved at opdage fejl i realtid og enten automatisk rette dem eller udløse en øjeblikkelig alarm. Over et produktionsår vil reduktionen af affaldsomkostningerne alene typisk dække den ekstra omkostning ved lukket sløjfe stepmotor hardwaren. Desuden bliver proceskapabilitetsstudier mere pålidelige, og certificeringsfrister forkortes, fordi lukket sløjfe stepmotor systemer opretholder forudsigelig nøjagtighed.
Forlænget udstyrslevetid og forenklet igangsætning
Åbne loop-stepmotorer kræver forsigtige accelerationsprofiler og strømindstillinger for at undgå mistede trin, hvilket øger kompleksiteten ved igangsætning og begrænser kapaciteten. En lukket sløjfe stepmotor gør det muligt for ingeniører, der håndterer igangsætning, at optimere hastigheds- og accelerationsprofiler mere aggressivt, fordi feedback garanterer positionsverifikation. Denne fleksibilitet gør ofte det muligt at opnå 15–30 % hurtigere cykeltider sammenlignet med tilsvarende åbne loop-design. Desuden, når mekaniske komponenter slidtes over års tid med brug, lukket sløjfe stepmotor systemer kompenserer automatisk for øget friktion og spil, hvilket forlænger den pålidelige driftstid for produktionsudstyr.
Overvejelser ved implementering af lukkede løkke-stepmotor-systemer
Krav til styringsenhed og integration
Anvendelse af en lukket sløjfe stepmotor system kræver bevægelsesstyringsenheder, der kan læse encoderfeedback og implementere korrektive algoritmer. De fleste moderne industrielle styringsenheder understøtter lukkede løkke-stepmotorarkitekturer som standard, men ældre systemer kræver muligvis firmwareopgraderinger eller udskiftning. En lukket sløjfe stepmotor driver skal behandle encoder-signaler med høj frekvens for at registrere og rette fejl inden for millisekunder. Installationen omfatter kalibrering af encoder-offset, forstærkning og fejlterskler, således at lukket sløjfe stepmotor systemet reagerer passende på afvigelser uden at oscillere eller blive ustabile.
Mekaniske og elektriske designfaktorer
Encoder, der er integreret i en lukket sløjfe stepmotor skal beskyttes mod forurening i krævende miljøer som presseværksteder eller rengøringszoner. Forseglet leje og rustfrit udstyr på lukket sløjfe stepmotor garantere holdbarhed ved udsættelse for kølevæske, fugt eller støv. Kabling fra motoren til encoderen kræver afskærmning for at forhindre støjkobling til feedbacksignalerne, hvilket kunne medføre forkert fejldetektering i lukket sløjfe stepmotor systemet. Mekanisk resonans i belastningen eller monteringskonstruktionen bør analyseres, fordi et lukket sløjfe stepmotor system med aggressiv korrektionsforstærkning kan forstærke vibrationer, hvis det ikke afstemmes omhyggeligt.
Ofte stillede spørgsmål
Hvor meget dyrere er en lukketløbsstepmotor sammenlignet med en åbenløbsstepmotor?
En lukketløbsstepmotor koster typisk 40–80 % mere end en tilsvarende åbenløbsenhed på grund af den integrerede encoderhardware og den mere avancerede driverkredsløbsdesign. Når spildreduktion, forlænget udstyrslevetid og kortere cyklustider dog tages i betragtning, er tilbagebetalingstiden ofte under tolv måneder i produktionsmiljøer med høj volumen. For applikationer, hvor én enkelt positioneringsfejl medfører betydelig genarbejde eller sikkerhedsrisici, er præmien for en lukketløbsstepmotor straks berettiget.
Kan en lukket-løkke-trinmotor erstatte en servomotor i eksisterende applikationer?
I mange tilfælde ja. En lukket-løkke-trinmotor tilbyder positionsnøjagtighed, der nærmer sig servomotorers, samtidig med at den bevarer trinmotorers enkelhed og lavere omkostninger. Den lukkede-løkke-trinmotor fungerer godt i applikationer med moderate hastighedskrav og veldefinerede positionskrav. Servomotorer forbliver foretrukne til højhastighedsdynamiske applikationer, der kræver kompleks stiplanlægning, men for fastcykliske positionsopgaver leverer en lukket-løkke-trinmotor sammenlignelig nøjagtighed til lavere samlede systemomkostninger.
Hvad sker der, hvis enkoderen på en lukket-løkke-trinmotor svigter?
De fleste lukkede lukkede loop-stepmotorstyringer indeholder overvågningslogik, der registrerer tab af enkoderens signal og enten aktiverer en fejlausgang eller skifter til åben loop-drift med reducerede hastighedsgrænser. Et lukket loop-stepmotorsystem kan ikke garantere nøjagtighed uden feedback, men mange design tillader en elegant nedgradering for at forhindre katastrofale stop. Regelmæssig diagnostisk overvågning af enkoderens signalkvalitet hjælper med at identificere potentielle fejl, inden de påvirker produktionen, så forebyggende vedligeholdelse af lukkede loop-stepmotorsystemer omfatter periodisk verifikation af enkoderens signal.
Indholdsfortegnelse
- Hvordan feedback fra lukkede loop-stepmotorer forhindrer nøjagtighedstab
- Hvorfor industrier afhænger af lukkede stepper-motor-systemer med tilbagemelding
- Forretnings- og driftsmæssige fordele ved anvendelse af lukkede loop-stepmotorer
- Overvejelser ved implementering af lukkede løkke-stepmotor-systemer
- Ofte stillede spørgsmål