
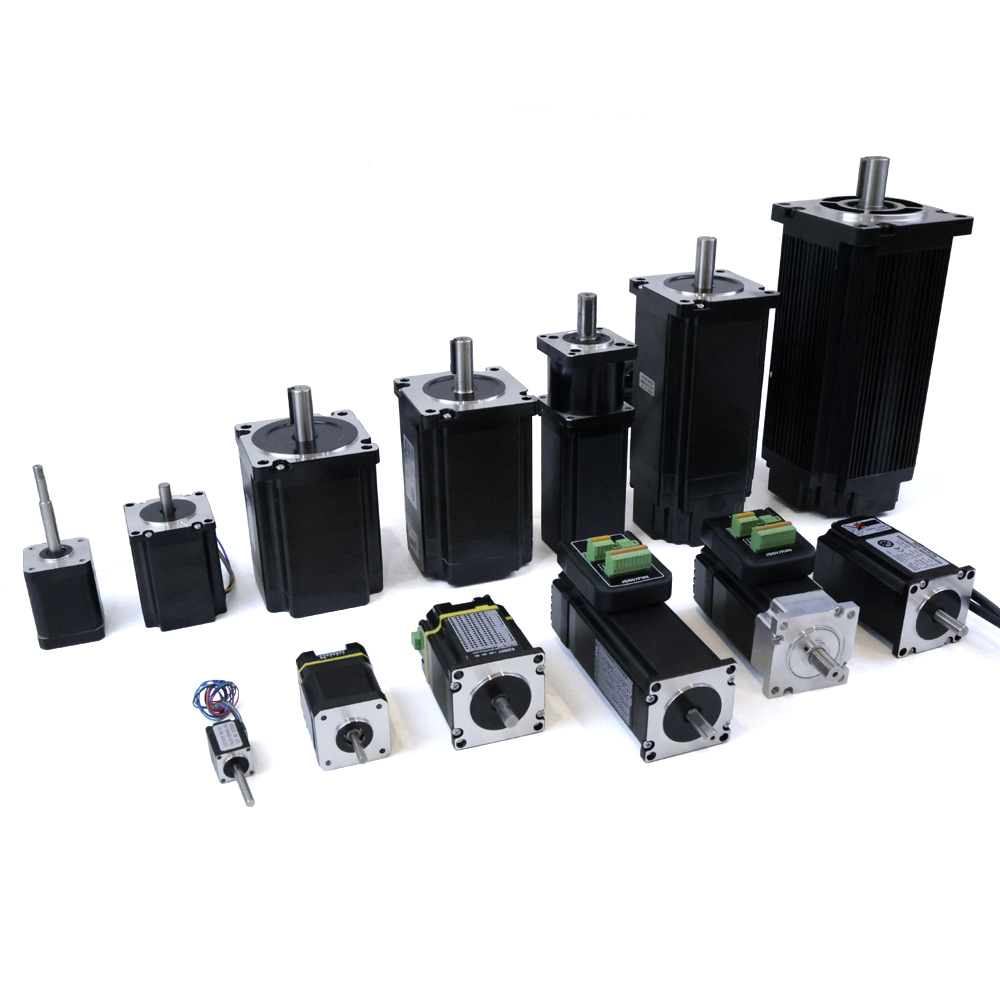
Markedet hybrid stepper motor repræsenterer en kritisk ingeniørpræstation inden for bevægelsesstyringssystemer og er designet til at løse den grundlæggende udfordring med at balancere rotationshastighed og positionsnøjagtighed. I modsætning til traditionelle stepmotordesigner kombinerer hybrid stepper motor fordele fra både permanentmagnet- og variabelreluktans-teknologier og skaber en platform, hvor producenter og ingeniører kan opnå højere drejningsmomenttæthed, mens de samtidig opretholder ekseptionel fastholdelsespræcision. Denne balance er ikke tilfældig, men snarere resultatet af sofistikerede mekaniske og elektromagnetiske designvalg, der gør det muligt for hybrid stepper motor at fungere pålideligt i en bred vifte af industrielle anvendelser – fra præcisionsfremstilling til instrumentering af medicinske enheder.
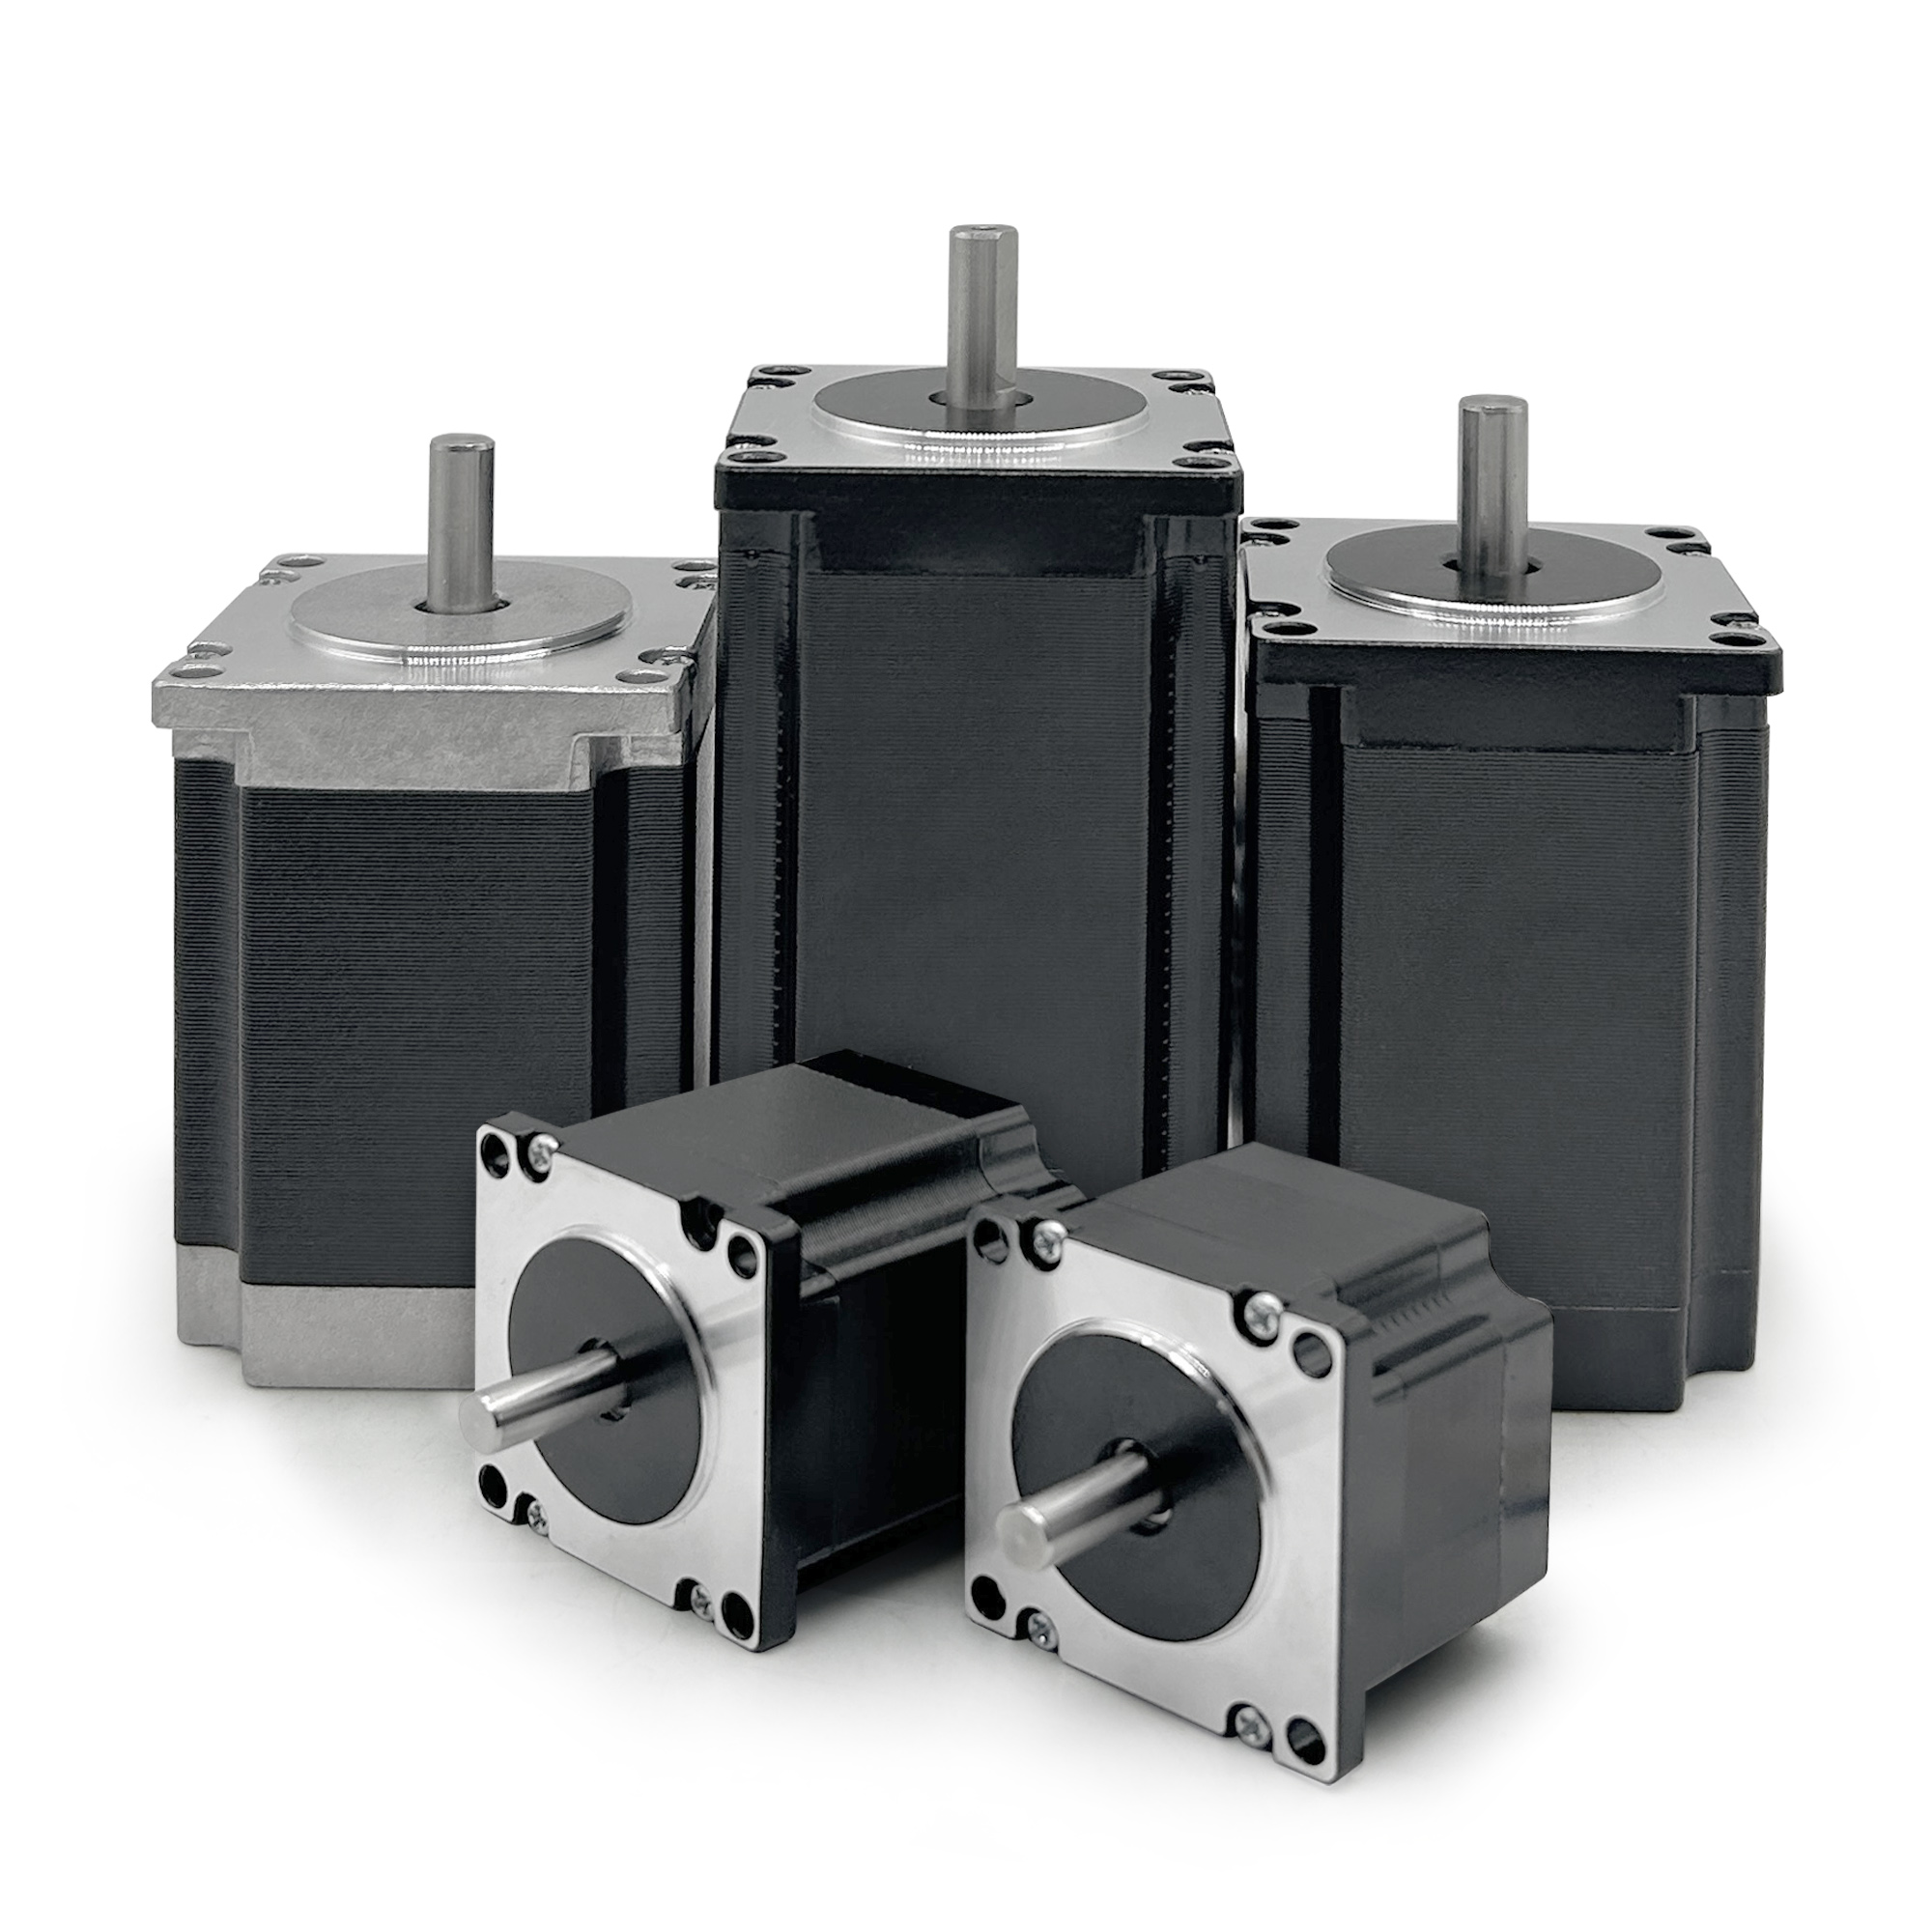
Forståelse af hvordan en hybrid stepper motor håndtering af denne hastigheds-til-præcisions-kompromis kræver kendskab til elektromagnetiske principper, driverkapaciteter og reelle anvendelsesbegrænsninger. Ydelsesområdet for enhver hybrid stepper motor formes af trinopløsning, elektrisk design og kvaliteten af styringselektronikken. Når den er korrekt implementeret, kan en hybrid stepper motor levere glatte accelerationskurver, forudsigelige drejningsmomentprofiler og præcis positionsstyring uden behov for komplekse feedbacksystemer, hvilket gør den til det foretrukne valg i utallige industrielle bevægelsesstyringsscenarioer.
Elektromagnetisk arkitektur og designprincipper
Permanentmagnet- og reluctansintegration
Den kernefremtrædende fordel ved en hybrid stepper motor ligger i dens integrerede designtilgang. En hybrid stepper motor kombinerer en permanentmagnetrotor med bløjjernstænder på både rotor og stator, hvilket skaber flere magnetiske poler, der justeres under strømforsyning. Denne arkitektur giver en hybrid stepper motor mulighed for at generere højere fastholdende drejningsmoment end permanentmagnetdesigns, samtidig med at den opretholder bedre hastighedsydelse end reluctansmotorer. Tændgeometrien i en hybrid stepper motor er præcisionsfremstillet for at sikre ensartet justering og gentagelig positionering, hvilket gør det muligt for motoren at holde positionen pålideligt, selv under strømafbrydelser eller når den udsættes for eksterne belastninger.
Den elektromagnetiske feltfordeling i en hybrid stepper motor er optimeret til at producere et stærkt spærremoment, hvilket hjælper motoren med at modstå belastningsforstyrrelser og opretholde nøjagtigheden af vinkelpositionen. Ved sammenligning af en hybrid stepper motor i forhold til andre motortyper observerer ingeniører ofte, at hybrid stepper motor leverer overlegen positioneringsgentagelighed, fordi den permanente magnetkomponent giver en ensartet baseline-magnetisering, mens reluktanselementerne sikrer finopløsningsstepping. Denne synergi betyder, at en hybrid stepper motor kan fungere med mindre elektriske strømudsving, samtidig med at den opretholder fuldt drejningsmoment, reducerer varmeudviklingen og forlænger motorens levetid i kontinuerlige applikationer.
Trinopløsning og præcisionskontrol
Trinopløsning er hvor en hybrid stepper motor forskellige sig virkelig fra enklere motorudformninger. En standard hybrid stepper motor typisk tilbyder 1,8 grad pr. trin i fuldtrinstril, men mikrotrinstrukturteknologi gør det muligt for en hybrid stepper motor at opnå 16, 32 eller endda 256 trin pr. fuld rotation. Denne mikrotrinstrukturte funktion betyder, at en hybrid stepper motor kan levere glat, præcis bevægelse med minimal vibration, hvilket gør den velegnet til applikationer, der kræver både nøjagtighed og stille drift. Driver-elektronikken spiller en afgørende rolle for at udnytte denne opløsningspotentiale fra en hybrid stepper motor , da mikrotrinstruktur kræver sofistikeret strømbølgeformgenerering.
Når en hybrid stepper motor kører i mikrotrinstrukturtilstand, bevæger rotoren sig gennem mellempositioner, der ikke svarer til fulde magnetiske poljusteringer. Denne teknik får en hybrid stepper motor til at opføre sig næsten som en servomotor med hensyn til glathed, mens den samtidig bevarer den åbne-løkke-styrings enkelhed og den lavere pris, der kendetegner stepmoteorteknologi. Den præcision, som en hybrid stepper motor opnår under mikrotrinstruktur, forbliver proportional med bitdybden og strømnøjagtigheden i driveren, så komponentvalget påvirker direkte den effektive opløsning, som din hybrid stepper motor installation.
Hastighedsydelse og drejningsmomentegenskaber
Kompromiser mellem drejningsmoment og hastighed i motoroperation
Alle hybrid stepper motor udviser en karakteristisk drejningsmoment-hastighedskurve, der definerer dens praktiske driftsområde. Ved lave hastigheder leverer en hybrid stepper motor fuldt holdretdrejningsmoment og fremragende positionsnøjagtighed, hvilket gør den ideel til præcisionspositionsopgaver. Når trinfrekvensen imidlertid stiger, begynder drejningsmomentet fra en hybrid stepper motor at falde på grund af back-EMF-effekter og begrænsninger i viklingsinduktansen. Stejlheden af denne drejningsmomentfald varierer betydeligt mellem forskellige hybrid stepper motor designs, afhængigt af spoleimpedans, permanentmagneters styrke og poltandsafstand.
Styreelektronik har betydelig indflydelse på hastighedsevnen for en hybrid stepper motor system. En veludformet driver kan hjælpe en hybrid stepper motor med at opretholde et højere drejningsmoment ved øgede hastigheder ved hjælp af teknikker såsom spændingsforøgelse og optimering af strømregulering. Ved valg af en hybrid stepper motor for en applikation, der kræver både høj hastighed og vedvarende præcision i styringen, skal ingeniører omhyggeligt afstemme motorparametrene med driverens evner. Kvaliteten af hybrid stepper motor styringselektronikken afgør ofte, om den teoretiske hastighedsangivelse faktisk omsættes til praktisk ydelse.
Acceleration og dynamisk respons
- at hybrid stepper motor at accelerere jævnt, mens man samtidig opretholder trinpræcision, er en væsentlig ydelsesforskellighed i bevægelsesstyringssystemer. En hybrid stepper motor kan opnå hurtig acceleration, når den drives korrekt, men accelerationsprofilen skal håndteres omhyggeligt for at undgå trintab. Hvis accelerationshastigheden overstiger evnen for en hybrid stepper motor til at skifte jævnt mellem trin, vil motoren enten miste trin eller opleve overdreven vibration. Moderne motorstyringer gør det muligt at programmere hybrid stepper motor accelerationsprofiler med præcise rampenheder og strømprofiler.
Holdingmomentet for en hybrid stepper motor forbliver konstant uanset hastighed eller belastning, hvilket gør det muligt at udforme accelerationsprofiler, der garanterer pålidelig bevægelseskontrol. Når en hybrid stepper motor har nået sin programmerede hastighed, kan kontrollystemet reducere driverstrømmen for at opretholde positionen og samtidig spare elektrisk energi. Denne effektivitet er særligt værdifuld i batteridrevne eller energibesparende applikationer, hvor en hybrid stepper motor kan levere præcis bevægelse samtidig med minimal strømforbrug. Det dynamiske forløb for en hybrid stepper motor under acceleration afslører meget om den samlede kvalitet og responsivitet af motor-driver-systemet.
Industrielle anvendelser og kontrolimplementering
Præcis positionering og gentagelighed
Den afgørende egenskab, der gør en hybrid stepper motor ideel til præcisionspositionering, er dens evne til pålideligt at udføre tusindvis af identiske bevægelser med næsten ingen positionsafvigelse. En hybrid stepper motor anvendes i automatiserede fremstillingsudstyr og kan opretholde positionsnøjagtighed inden for en brøkdel af en grad over millioner af cyklusser uden feedbacksensorer eller kalibreringsjusteringer. Denne gentagelighed skyldes den indbyggede detentmoment- og magnetpolaligneringsmekanisme, der findes i hver hybrid stepper motor -konstruktion. Brancher som halvlederfremstilling, medicinsk udstyrsmontering og laboratorieautomatisering er afhængige af hybrid stepper motor -teknologien specifikt på grund af denne reproducerbare præcision.
Når man integrerer en hybrid stepper motor -systemer integreres i produktionssystemer, drager ingeniører fordel af, at positionsregistrering ikke kræver en ekstern encoder eller feedbackmekanisme. Dette forenkler installationen, reducerer ledningskompleksiteten og sænker den samlede systemomkostning i forhold til servomotorløsninger. Et hybrid stepper motor -system opnår forudsigelig ydelse uden de afstemnings- og kalibreringscyklusser, som kræves af lukkede loopservosystemer. Det åbne loop-styringsparadigme i en hybrid stepper motor -løsning gør den særligt attraktiv for applikationer, hvor systemsikkerhed og enkelhed er afgørende betragtninger.
Hastighedsoptimering og belastningstilpasning
At opnå optimal ydelse fra en hybrid stepper motor kræver omhyggelig tilpasning af motorparametrene til de faktiske anvendelseskrav. En hybrid stepper motor valgt med for stor drejningsmomentkapacitet i forhold til den faktiske belastning vil forbruge mere elektrisk effekt og generere unødvendig varme. Omvendt kan en hybrid stepper motor der er for lille til anvendelsen, opleve trin-tab eller utilstrækkelig acceleration under transiente forhold. Drejningsmoment-hastigheds-kurven for en hybrid stepper motor skal analyseres i forhold til den samlede påvirkning af inertimasse, friktion og ekstern belastning gennem hele bevægelsesprofilen.
Når man konfigurerer en hybrid stepper motor til hastighedskritiske anvendelser, påvirker valget af driverstrøm og mikrotrinstruktur direkte både hastighedsevne og styrenområdepræcision. En hybrid stepper motor i fuldtrinstruktur opnår højere hastigheder, men med mere vibration og mindre jævnhed. I modsætning hertil giver samme hybrid stepper motor i 16-mikroskridt- eller 32-mikroskridttilstand ofrer maksimal hastighed lidt, men giver mere jævn bevægelse og bedre præcisionskontrol. Den specifikke balance mellem hastighed og præcision, som hver enkelt anvendelse kræver, afgør den optimale hybrid stepper motor konfiguration og driverstrategi.
Ofte stillede spørgsmål
Hvad afgør, om en hybriddrejestepmotor kan opretholde præcision ved høje hastigheder?
- at hybrid stepper motor evne til at opretholde præcision ved forhøjede hastigheder afhænger primært af driverkvaliteten, mikroskridtsopløsningen og belastningens inertimoment. En hybrid stepper motor driver med avanceret strømregulering og korrekt accelerationsprofilering kan opretholde nøjagtighed, selv når trinfrekvensen stiger. Hvis der imidlertid stilles krav om hastigheder, der overstiger de kapaciteter, der er specificeret i hybrid stepper motor drejekraft-hastighedskurven, kan præcisionen forringes, da motoren kæmper med at skifte pålideligt mellem trin. Belastningens inertimoment påvirker også hastighedsydelsen; højere inertimomenter kræver mere drejekraft fra hybrid stepper motor motoren for at opnå jævn acceleration, hvilket potentielt begrænser de opnåelige hastigheder.
Kan en hybriddrejestepmotor erstatte en servomotor i applikationer, der kræver både hastighed og præcis kontrol?
I mange anvendelser kan en hybrid stepper motor kan levere ækvivalent eller bedre ydelse end servomotorer til en lavere samlet omkostning. En hybrid stepper motor tilbyder indbygget positionsfastholdelse, reproducerbar præcision og enkel åbenløbskontrol uden kompleks justering af feedback. Applikationer, der kræver meget høje hastigheder, variable belastningsforhold eller realtidsfeedback om belastning, kan dog have fordel af servoteknologi. En hybrid stepper motor er optimalt velegnet til applikationer, hvor belastningsforholdene er forudsigelige og positionsnøjagtighed er afgørende, mens servomotorer udmærker sig i dynamiske miljøer, hvor hurtig kompensation for belastningsændringer er nødvendig.
Hvordan forbedrer mikrostep-teknologien kontrolpræcisionen af en hybriddrejestepmotor?
Mikrostep forbedrer en hybrid stepper motor ved at opdele hver fuld step i mindre mellempositioner gennem sofistikeret strømbølgeformstyring. I stedet for at rotoren hopper mellem diskrete magnetpolpositioner, en hybrid stepper motor under mikrotrinbevægelse bevæger sig jævnt gennem mange mellemvinkler, hvilket drastisk reducerer vibrationer og forbedrer bevægelsens jævnhed. Dette gør en hybrid stepper motor i stand til at levere servomotor-lignende jævnhed, mens den bibeholder åben-sløjfe-enkelheden. En højere mikrotrinopløsning betyder finere positionstrin fra hybrid stepper motor , hvilket gør det muligt for applikationer at opnå mere præcis kontrol uden at opgradere til dyrere motorteknologier.