
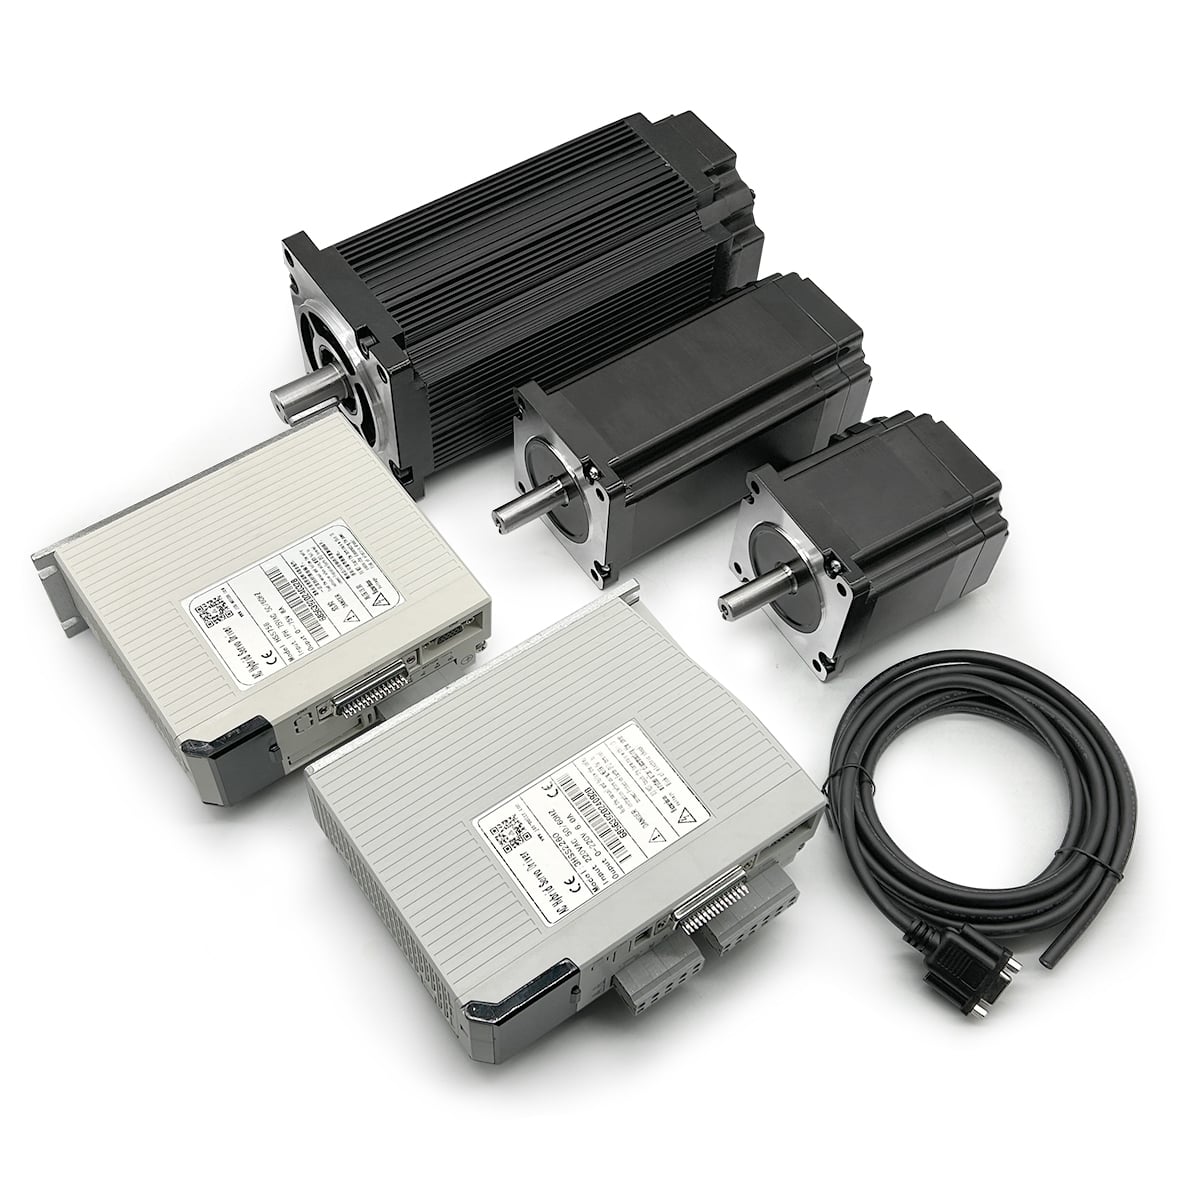
Ein closed Loop Schrittmotor stellt einen bedeutenden Fortschritt in der Technologie der Bewegungssteuerung dar und vereint die bewährte Zuverlässigkeit herkömmlicher Schrittmotoren mit Echtzeit-Rückkopplungsmechanismen, die verpasste Schritte und Positionsfehler eliminieren. Herkömmliche Schrittmotoren mit offenem Regelkreis arbeiten auf Vertrauen – sie gehen davon aus, dass jeder Impulsbefehl den beabsichtigten Schritt bewirkt. Anspruchsvolle industrielle Anwendungen erfordern jedoch absolute Gewissheit, dass sich der Motor tatsächlich in die vorgegebene Position bewegt hat. Hier setzt der closed Loop Schrittmotor verändert das Spiel grundlegend und bietet Genauigkeit sowie Wiederholgenauigkeit, die offene Regelkreissysteme unter wechselnden Lastbedingungen, Temperaturschwankungen oder dynamischer Betriebsbelastung einfach nicht garantieren können.
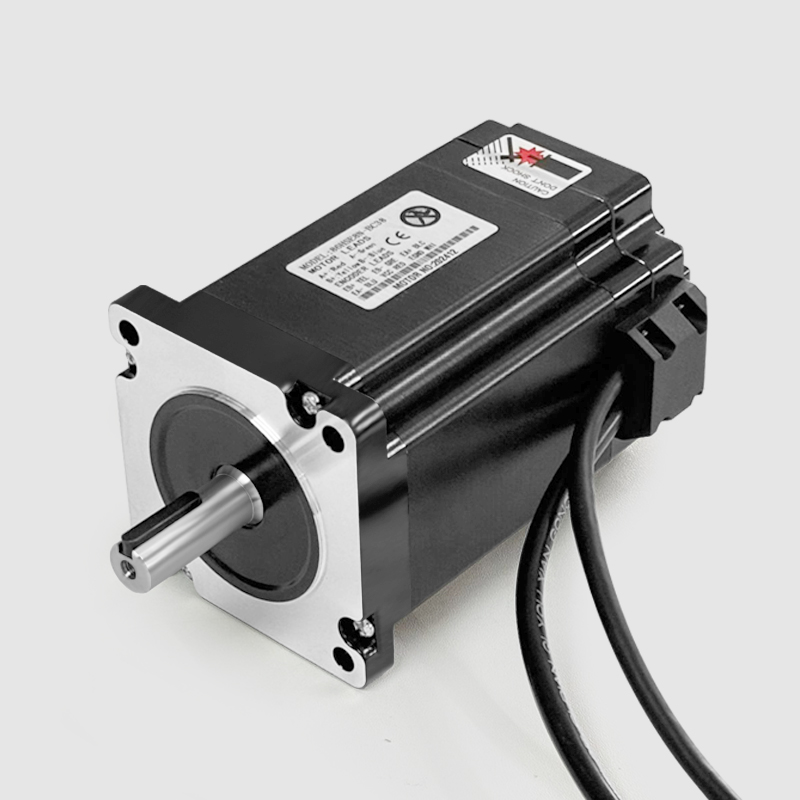
Die Eignung einer closed Loop Schrittmotor für anspruchsvolle Aufgaben ergibt sich aus seiner intelligenten Rückkopplungsarchitektur. Durch kontinuierliches Monitoring der tatsächlichen Rotorposition mittels Encoder oder magnetischer Sensoren vergleicht das closed Loop Schrittmotor vorgeschriebene Bewegung mit der realen Bewegung und korrigiert unverzüglich jegliche Abweichungen. Diese aktive Verifikation gewährleistet einen vollständigen Verlustfreien Positionierbetrieb, verhindert Blockierungen unter Last und sichert einen synchronisierten Betrieb in komplexen Mehrachsen-Systemen. Branchen von der Präzisionsfertigung und der Montage medizinischer Geräte bis hin zur Halbleiterverarbeitung und Robotik setzen auf diese geschlossene Regelkreis-Intelligenz, um konsistente Ergebnisse ohne Serviceeinsätze vor Ort oder Produktionsausfälle zu erzielen.
Warum geschlossene Regelkreis-Schrittmotoren in Präzisionsanwendungen überzeugen
Echtzeit-Positionsverifikation und Fehlerkorrektur
Der grundlegende Vorteil eines closed Loop Schrittmotor liegt in seiner Fähigkeit, jeden Bewegungsbefehl in Echtzeit zu verifizieren. Im Gegensatz zu herkömmlichen Open-Loop-Schrittmotoren, die blind auf die Impulsanzahl vertrauen, misst ein closed Loop Schrittmotor ständig den tatsächlichen Rotorwinkel und vergleicht ihn mit der vorgegebenen Position. Sobald eine Abweichung festgestellt wird – sei sie durch mechanische Reibung, thermische Ausdehnung oder unerwartete Lastschwankungen verursacht – kompensiert der closed Loop Schrittmotor automatisch durch die Ausgabe korrigierender Impulse, bis die tatsächliche Position mit dem Sollwert übereinstimmt. Dieses selbstkorrigierende Verhalten bedeutet, dass anspruchsvolle Anwendungen niemals stille Ausfälle erleben, bei denen der Motor zwar scheinbar normal läuft, tatsächlich aber unbemerkt Position verliert.
Für Aufgaben, die Präzision im Mikrometerbereich erfordern – wie etwa die Positionierung optischer Linsen oder die Ausrichtung von Substraten in der Halbleiterfertigung – erweist sich diese Echtzeit-Verifikation durch einen closed Loop Schrittmotor als unverzichtbar. Die geschlossene Regelung macht teure externe Positionsensoren überflüssig, da der closed Loop Schrittmotor stellt selbst zuverlässige Positionsdaten bereit. Systementwickler können sich direkt auf die Motorrückmeldung verlassen, wodurch die Hardwarekomplexität und der Wartungsaufwand reduziert werden, ohne Einbußen bei der Verlässlichkeit der Positionsgenauigkeit über Millionen von Bewegungszyklen hinweg.
Betriebliche Widerstandsfähigkeit unter wechselnden Lastbedingungen
Anspruchsvolle industrielle Umgebungen bringen Variablen mit sich, die herkömmliche Schrittmotoren vor Herausforderungen stellen. Lastschwankungen, thermisches Zyklisieren und Stoßereignisse können bei offenen Schleifen-Schrittmotoren zu Synchronisationsverlusten führen, was manuelles Eingreifen des Bedieners oder einen Systemneustart erforderlich macht. Ein closed Loop Schrittmotor , im Gegensatz dazu, passt sich dynamisch diesen wechselnden Bedingungen an. Der closed Loop Schrittmotor passt automatisch Strom- und Zeitparameter an, um die Positionssicherung unabhängig von mechanischen Laständerungen aufrechtzuerhalten. Dieses adaptive Verhalten macht den closed Loop Schrittmotor ideal für Anwendungen in Förderanlagen, Materialhandhabung oder Roboterarmen, bei denen sich die Nutzlast während des Betriebs ändert.
Außerdem closed Loop Schrittmotor bietet Diagnose-Feedback, das aufkommende mechanische Probleme offenbart, bevor sie zu katastrophalen Ausfällen führen. Durch die Überwachung der Fehlerkorrekturaktivität können Wartungsteams, die ein closed Loop Schrittmotor -System verwenden, Lagerdegradation, Riutschlupf oder Kupplungsverschleiß lange erkennen, bevor diese Probleme zu teuren Ausfallzeiten eskalieren. Diese prädiktive Erkenntnis verwandelt das closed Loop Schrittmotor von einem einfachen Positionsaktuator in einen Zustandsüberwachungssensor, der Investitionsgüter schützt und die Lebensdauer von Anlagen deutlich verlängert.
Leistungsmerkmale, die die Eignung definieren
Haltemoment und Lasttragfähigkeit
Ein entscheidender Faktor, der bestimmt, ob ein closed Loop Schrittmotor für anspruchsvolle Aufgaben geeignet ist, ist seine überlegene Haltemomentfähigkeit. Schrittmotoren im Offen-Loop-Betrieb können unter Dauerlast ohne Kenntnis des Bedieners stehenbleiben; ein closed Loop Schrittmotor hingegen liefert aktiv Haltemoment und erhöht automatisch den Strombedarf, falls erforderlich, um die Position gegen aufgebrachte Kräfte zu halten. Diese Haltemomentfähigkeit eines closed Loop Schrittmotor eliminiert das unerwünschte Kriechen oder Driften, das offene Regelkreise bei Vertikalaufzugsanwendungen oder Mehrachsen-Positionieraufgaben beeinträchtigt. Ingenieure, die medizinische Bildgebungsgeräte, industrielle Materialprüfsysteme oder hochpräzise Fertigungszellen entwerfen, verlassen sich auf die zuverlässige Halteleistung eines closed Loop Schrittmotor um die exakte Position während des gesamten Arbeitszyklus zu bewahren.
Das Drehmomentprofil eines closed Loop Schrittmotor reicht zudem in den Bereich niedriger Drehzahlen mit hohem Drehmoment, wo herkömmliche Schrittmotoren unzuverlässig werden. Ein closed Loop Schrittmotor kann bei Stillstand volles Haltemoment liefern und eignet sich daher für Anwendungen mit langsamen Kriechgeschwindigkeiten oder Haltephasen ohne Positionsverlust. Diese Eigenschaft macht den closed Loop Schrittmotor zur hervorragenden Wahl für lastausgeglichene Schwerkraftkompensation, Aufrechterhaltung konstanter Zugkraft oder langsame Indexierung in Systemen, bei denen Präzision nicht eingeschränkt werden darf.
Ansprechverhalten und Beschleunigungsleistung
Bei anspruchsvollen Aufgaben mit schnellen Achsenbewegungen oder Notstopps wird die Reaktionsfähigkeit der Antriebssteuerung entscheidend. Ein closed Loop Schrittmotor reagiert schneller als Alternativen mit offener Regelung, weil Rückkopplungsschleifen es dem Motorregler ermöglichen, eine erfolgreiche Beschleunigung zu verifizieren, anstatt sie lediglich auf Grundlage von Zeitabschätzungen anzunehmen. Das closed Loop Schrittmotor reduziert die Beschleunigungsrate automatisch, falls der Rotor nicht mithalten kann, und steigert sie wieder aggressiv, sobald sich die Lastbedingungen verbessern. Diese intelligente Rampenfunktion verhindert das Überschwingen und die Schwingungen, unter denen offengeregelte Schrittmotoren leiden, wenn sie zu aggressiv abgestimmt sind.
Für Notbremsungen oder schnelle Richtungsumkehr bietet ein closed Loop Schrittmotor eine absolute Positionsbestätigung – entscheidend für sicherheitskritische Anwendungen in Werkzeugmaschinen, Pressen oder Transportsystemen. Das closed Loop Schrittmotor kann unverzüglich melden, sobald die vorgegebene Position erreicht ist, statt Unsicherheit darüber zuzulassen, ob der vorgegebene Stopp tatsächlich erfolgt ist. Dieses Vertrauen in den Bewegungszustand macht das closed Loop Schrittmotor unverzichtbar in Szenarien, bei denen Positionsfehler zu Schäden an der Ausrüstung oder zu Sicherheitsvorfällen führen könnten.
Praktische Eignungsbeurteilung für anspruchsvolle Umgebungen
Temperatur- und Umweltbelastungstoleranz
Anspruchsvolle industrielle Umgebungen weisen oft extreme Temperaturen, Feuchtigkeitseinwirkung oder Vibrationen auf, die die Leistung herkömmlicher Schrittmotoren beeinträchtigen würden. Ein closed Loop Schrittmotor behält seine Genauigkeit über einen breiteren Temperaturbereich bei, weil der Rückkopplungsmechanismus automatisch thermische Effekte wie Änderungen des Wicklungswiderstands oder der Magnetfeldstärke ausgleicht. Während sich die Temperatur ändert, passt der closed Loop Schrittmotor seinen Stromverlauf dynamisch an, um konstantes Drehmoment und Positioniergenauigkeit zu gewährleisten, während offene Schrittmotoren unter identischer thermischer Belastung Drehmomentverluste erleiden und schließlich stehen bleiben.
Die Umweltresistenz eines closed Loop Schrittmotor erstreckt sich auch auf Vibrationsunempfindlichkeit. Vibrationen, die bei einem offenen Schrittmotor zum Verlieren von Schritten führen würden, werden sofort erkannt und durch einen korrigiert. closed Loop Schrittmotor , wodurch es sich für die Installation in der Nähe von Produktionsanlagen eignet, die erhebliche mechanische Störungen erzeugen. Diese Vibrationsbeständigkeit bedeutet, dass das closed Loop Schrittmotor zuverlässig in Fabriken, Großbetrieben der Schwerindustrie oder mobilen Maschinen arbeiten kann, wo offene Regelkreislösungen eine übermäßige Isolierungsinfrastruktur erfordern würden.
Systemintegration und Skalierbarkeit
Ein closed Loop Schrittmotor sich nahtlos in anspruchsvolle Mehrachs-Automatisierungssysteme integrieren lässt, da seine Rückmeldungsbefehle die Bewegung über unabhängige Motorachsen hinweg mit mikrometergenauer Koordination synchronisieren können. Bei der Koordination mehrerer closed Loop Schrittmotor einheiten innerhalb eines komplexen Gantry-Systems, einer Förderstrecke oder eines Roboter-Manipulators ermöglicht die Echtzeit-Rückmeldung jeder einzelnen closed Loop Schrittmotor softwarealgorithmen, Synchronisationsfehler sofort zu erkennen und zu korrigieren. Diese geschlossene Regelkreiskoordination verhindert mechanisches Verklemmen und Verschleiß, die bei nicht synchronisierten Schrittmotoren mit offenem Regelkreis auftreten würden.
Darüber hinaus ermöglicht die Skalierbarkeit des closed Loop Schrittmotor systeme reichen von kompakten NEMA-17-Einheiten für Laborgeräte bis hin zu industriellen NEMA-34-Einheiten für schwere Maschinen. Die closed Loop Schrittmotor architektur bleibt über diesen Größenbereich hinweg konsistent, sodass Ingenieure geeignete Gehäusegrößen für ihre Drehmoment- und Drehzahlanforderungen auswählen können, ohne Kompromisse bei Zuverlässigkeit und Rückmeldungseigenschaften einzugehen. Diese Konsistenz der geschlossenen Regelung über die gesamte Produktpalette macht die closed Loop Schrittmotor zu einer wirtschaftlichen Wahl für wachsende Automatisierungsportfolios.
Häufig gestellte Fragen
Wie verhindert ein Schrittmotor mit geschlossener Regelung Positionsverluste während des Betriebs?
Ein closed Loop Schrittmotor verwendet einen integrierten Encoder oder einen magnetischen Sensor, um die tatsächliche Rotorposition kontinuierlich zu messen und sie in Echtzeit mit der vorgegebenen Position zu vergleichen. Wird aufgrund von Last, Reibung oder mechanischem Schlupf eine Abweichung festgestellt, gibt die Motorsteuerung automatisch korrigierende Impulse aus, bis die tatsächliche Position mit der Sollposition übereinstimmt. Dieser geschlossene Regelkreis gewährleistet während des gesamten Betriebs einen kumulativen Positionsfehler von null – unabhängig von äußeren Störungen oder Lastschwankungen, die bei Motoren mit offenem Regelkreis zu einem lautlosen Verlieren von Schritten führen würden.
Für welche Arten industrieller Anwendungen eignen sich geschlossene Schrittmotoren besonders gut?
Ein closed Loop Schrittmotor eignet sich insbesondere für präzise Fertigung, Halbleiterausrüstung, Montage medizinischer Geräte, Robotik, optische Systeme und automatisierte Materialhandhabung, wo Positionsgenauigkeit unverzichtbar ist. Anwendungen mit vertikalen Lasten, variablen Nutzlasten, thermischem Zyklus oder Vibrationsbelastung profitieren sämtlich von dem selbstkorrigierenden Verhalten eines closed Loop Schrittmotor . Notabschaltanwendungen und sicherheitskritische Positioniersysteme verlassen sich ebenfalls auf ein closed Loop Schrittmotor zur autoritativen Bestätigung, dass Bewegungsbefehle tatsächlich wie vorgesehen ausgeführt wurden.
Warum ist ein geschlossener Schrittmotor teurer als offene Alternativen?
Ein closed Loop Schrittmotor kostet mehr, weil er integrierte Feedback-Sensoren, fortschrittlichere Motorsteuerelektronik und proprietäre Algorithmen enthält, die eine Echtzeit-Positionsüberprüfung und Selbstkorrektur ermöglichen. Die zusätzlichen Kosten werden durch eine geringere Systemkomplexität, die Eliminierung externer Positionsensoren, eine höhere Zuverlässigkeit, weniger Serviceeinsätze vor Ort und eine längere Gerätelebensdauer kompensiert. Für anspruchsvolle Anwendungen, bei denen Positionsfehler unmittelbar zu Produktfehlern oder Sicherheitsrisiken führen, amortisiert sich die Investition in einen closed Loop Schrittmotor typischerweise durch reduzierte Ausschussraten und die Vermeidung von Ausfallzeiten.