
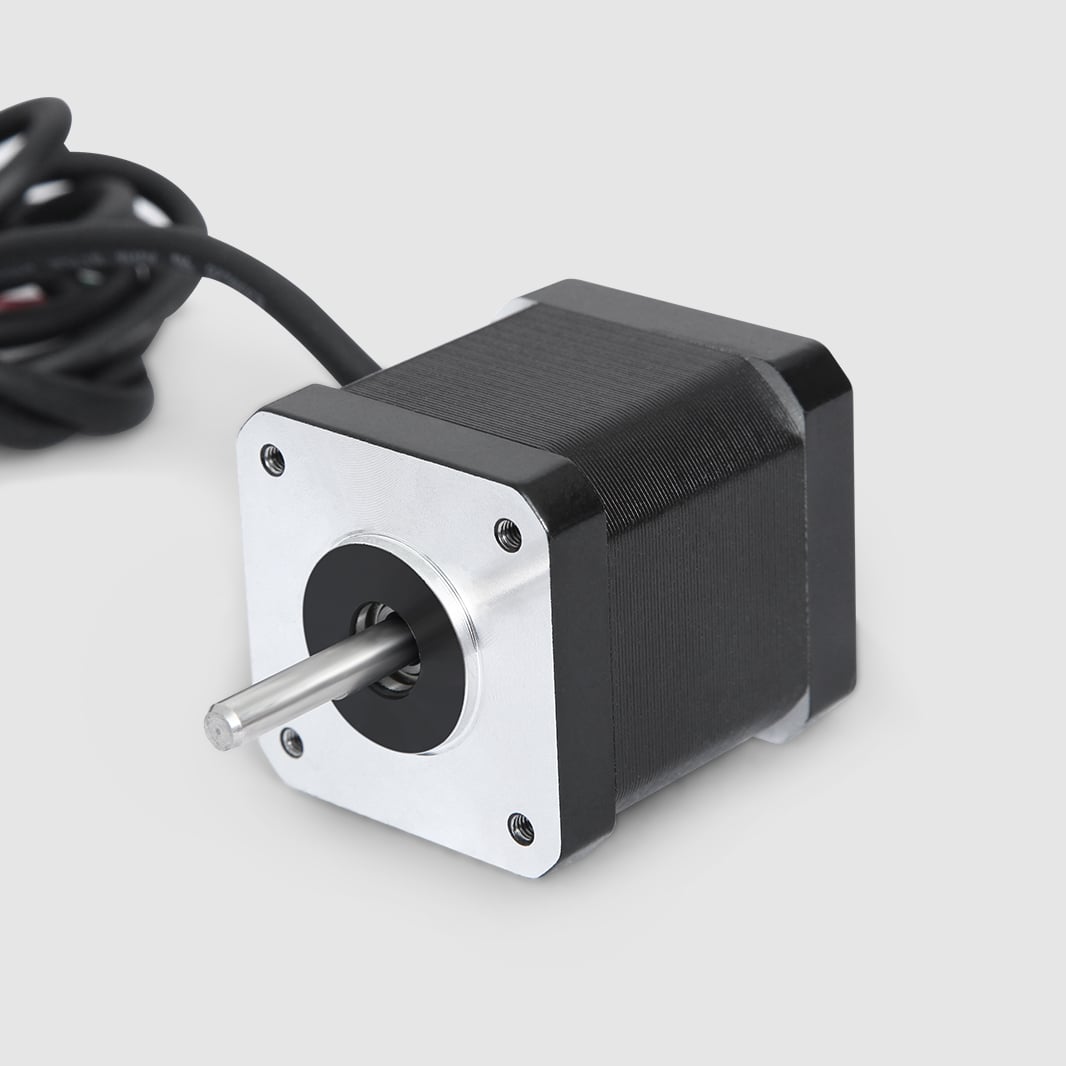
Der NEMA-17-Schrittmotor hat sich als Goldstandard für kompakte Antriebsanwendungen in der Fertigung, Robotik, dem 3D-Druck und der industriellen Automatisierung etabliert. Ingenieure und Systemdesigner wählen den NEMA-17-Schrittmotor stets dann, wenn räumliche Beschränkungen und hohe Präzisionsanforderungen aufeinandertreffen – wodurch er zu einer unverzichtbaren Komponente moderner Antriebssteuerungssysteme wird. Um zu verstehen, warum der NEMA-17-Schrittmotor diesen Marktsegment dominiert, ist eine eingehende Betrachtung seiner mechanischen Spezifikationen, seiner Leistungsmerkmale sowie seiner praktischen Eignung für anspruchsvolle Anwendungen erforderlich.
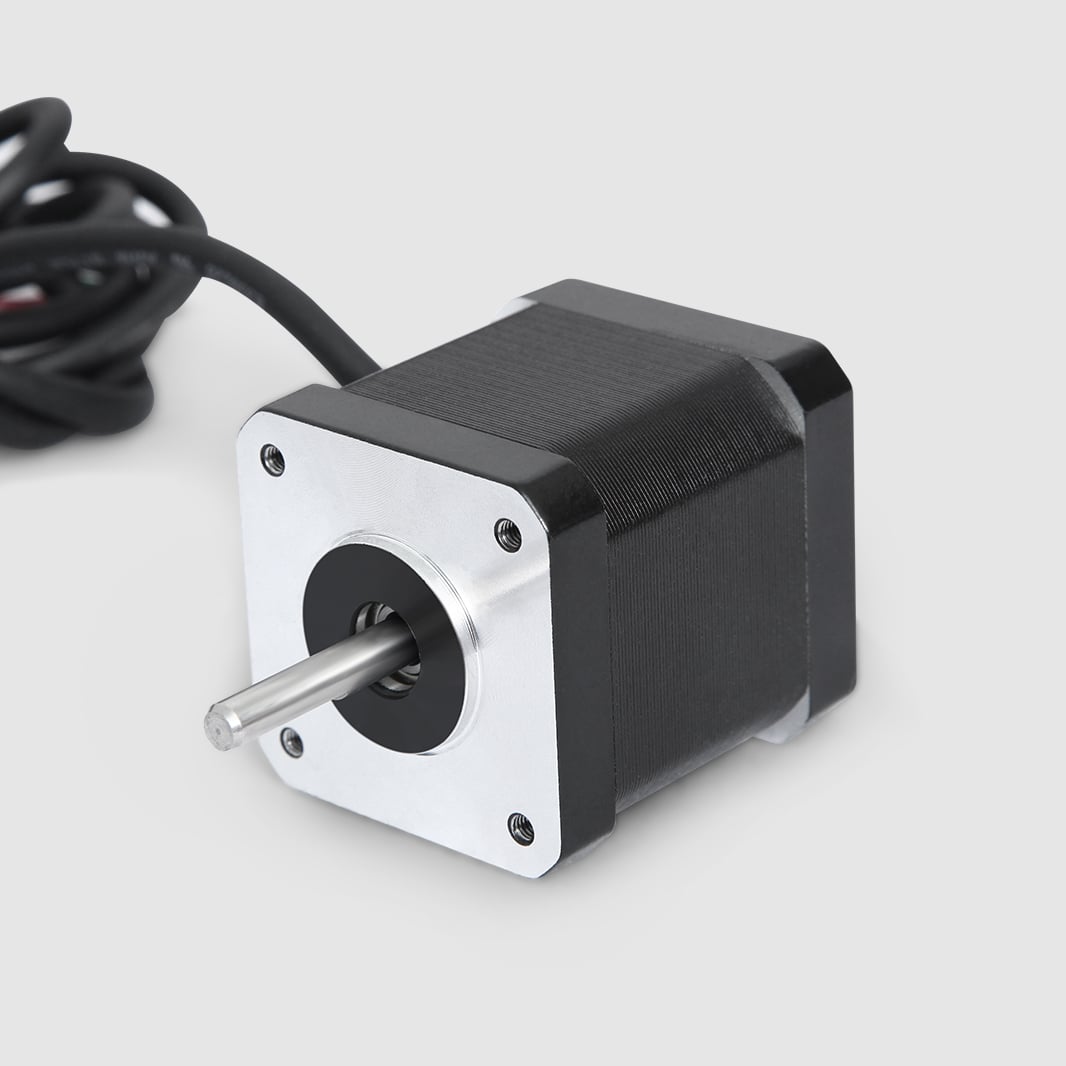
Der NEMA-17-Schrittmotor stellt ein optimales Gleichgewicht zwischen physischer Baugröße und Drehmomentausgang dar, das nur wenige Alternativen erreichen können. Mit einer quadratischen Frontplatte von 1,7 Zoll Seitenlänge und Haltemomenten im typischen Bereich von 30 bis 50 Newtonzentimeter liefert der NEMA-17-Schrittmotor beträchtliche Kraft in einem bemerkenswert kompakten Gehäuse. Diese Kombination erklärt, warum der NEMA-17-Schrittmotor zum Referenzstandard geworden ist, überall dort, wo Konstrukteure mechanische Masse minimieren müssen, ohne dabei die Zuverlässigkeit der Bewegungssteuerung einzubüßen.
Kompakte Größe und Drehmoment-Gleichgewicht
Optimale räumliche Effizienz
Der NEMA-17-Schrittmotor misst etwa 42 Millimeter in der Breite und Tiefe und 39 Millimeter in der Höhe und ist damit der kleinste NEMA-Standardmotor, der eine nennenswerte Arbeitsleistung erbringen kann. Dieses Abmessungsprofil ermöglicht es dem NEMA-17-Schrittmotor, in Gehäuse, Geräterahmen und Baugruppen einzupassen, die größere Motortypen gänzlich ausschließen würden. Systemintegratoren bevorzugen den NEMA-17-Schrittmotor gerade deshalb, weil seine physikalischen Beschränkungen keine vollständige Neukonstruktion der umgebenden mechanischen Strukturen erfordern – was Entwicklungszyklen verkürzt und die Fertigungskomplexität senkt.
Die kompakte Geometrie des NEMA-17-Schrittmotors beeinträchtigt weder die Montagekompatibilität noch die Standardisierung der Schnittstelle. Die standardisierte Frontplatte ermöglicht es dem NEMA-17-Schrittmotor, sich nahtlos mit Planetengetrieben, direktangetriebenen Riemenscheibensystemen, Spindeln und Zahnriemenanordnungen zu integrieren. Ingenieure können den NEMA-17-Schrittmotor mit Zuversicht spezifizieren, da mechanische Kopplungen und Tragstrukturen sich ohne individuelle Fertigung anpassen – ein entscheidender Vorteil in Umgebungen für Prototyping und Kleinserienfertigung.
Drehmoment-zu-Masse-Verhältnis
Der NEMA-17-Schrittmotor wiegt typischerweise zwischen 270 und 350 Gramm und erzeugt Haltemomente von 30 bis 50 Newtonzentimeter, wodurch im Vergleich zu Servomotoren oder Gleichstrom-Motoren mit Bürsten ähnlicher Größe ein außergewöhnliches Drehmoment-zu-Gewicht-Verhältnis erreicht wird. Diese Effizienz macht den NEMA-17-Schrittmotor zur bevorzugten Wahl für Anwendungen, bei denen die bewegte Masse gering gehalten werden muss, beispielsweise bei Überkopf-Gantry-Systemen, mehrachsigen Roboterarmen sowie luft- oder fahrzeugbasierten Plattformen. Der NEMA-17-Schrittmotor erreicht diese Leistung durch eine optimierte magnetische Flussverteilung und ein präzises Rotordesign, das die Kraftentwicklung pro Masseneinheit maximiert.
Ingenieure verwenden häufig den NEMA-17-Schrittmotor als Referenzmotor für Machbarkeitsstudien, da sein bekanntes Leistungsprofil eine schnelle Bewertung ermöglicht, ob ein bestimmtes Bewegungsprofil realisierbar ist. Wenn ein NEMA-17-Schrittmotor nicht ausreichende Beschleunigung erzeugen oder die Geschwindigkeit unter Last halten kann, weiß der Konstrukteur definitiv, dass die Anwendung größere Motoren erfordert – was den Übergang zu den NEMA-23- oder NEMA-34-Standards rechtfertigt. Diese klare Entscheidungsgrundlage beschleunigt die Prototypenerstellung und verhindert eine Überdimensionierung der Antriebskomponenten.
Präzise Steuerung und einfache Integration
Schrittauflösung und Positionsgenauigkeit
Der NEMA-17-Schrittmotor arbeitet mit einem nativen Schrittwinkele von 1,8 Grad pro Vollschritt und bietet damit 200 diskrete Positionen pro vollständiger Umdrehung. In Kombination mit Mikroschrittantriebselektronik erreicht der NEMA-17-Schrittmotor effektive Schrittauflösungen von 0,9, 0,45 oder 0,225 Grad, je nach eingestelltem Mikroschrittmodus, und liefert dabei eine Positions-Wiederholgenauigkeit, die vielen Servosystemen überlegen ist – bei einem Bruchteil der Kosten und Komplexität. Diese inhärente Präzision macht den NEMA-17-Schrittmotor zur naheliegenden Wahl für Positionieranwendungen, die eine Genauigkeit im Bereich von einem Zehntel Millimeter oder besser erfordern.
Der NEMA-17-Schrittmotor benötigt keine Rückmeldungssensoren, Encoder oder geschlossenen Regelkreise, um unter statischen Lasten die Positionsgenauigkeit zu bewahren – ein grundlegender Vorteil gegenüber bürstenbehafteten Gleichstrommotoren oder Servoalternativen. Systementwickler wählen den NEMA-17-Schrittmotor aus, um die Materialkostenliste (BOM) zu senken, Kalibrierungsverfahren für Sensoren zu entfallen zu lassen und die Firmware-Entwicklung zu vereinfachen. Die inhärente Positionsstabilität des NEMA-17-Schrittmotors bedeutet, dass Stromausfälle oder unerwartete mechanische Blockierungen weder die Systemsicherheit beeinträchtigen noch aufwändige Fehlerbehebungsabläufe erfordern.
Kompatibilität mit Treibern und elektronische Einfachheit
Der NEMA-17-Schrittmotor arbeitet mit Standardversorgungsspannungen zwischen 12 und 48 Volt Gleichstrom und passt sich damit der Stromversorgungsinfrastruktur der meisten industriellen Steuerumgebungen an. Industriestandard-Mikroschritttreibermodule akzeptieren TTL-Pegel-Impuls- und Richtungssignale von einfachen Mikrocontroller-Ausgängen, wodurch der NEMA-17-Schrittmotor ohne zusätzliche Signalanpassung mit Arduino-, Raspberry-Pi- und industriellen SPS-Systemen kompatibel ist. Diese breite Kompatibilität gewährleistet, dass der NEMA-17-Schrittmotor mit minimalem elektronischem Neudesign in bestehende Systeme oder neue Konstruktionen integriert werden kann.
Die zweiphasige Architektur und die standardisierten Wicklungskonfigurationen des NEMA-17-Schrittmotors ermöglichen es Konstrukteuren, aus Dutzenden kompatibler Treiberoptionen verschiedener Hersteller auszuwählen, wodurch eine Abhängigkeit von einem einzigen Lieferanten vermieden und das Risiko in der Lieferkette reduziert wird. Wenn ein NEMA-17-Schrittmotor-Bewegungsmodul ausfällt oder veraltet ist, sind Ersatzkomponenten problemlos erhältlich, mit austauschbaren Anschlussbelegungen und identischen Leistungsmerkmalen. Diese Standardisierung hat den NEMA-17-Schrittmotor zur Branchennorm für Bildungsrobotik, Maker-Plattformen und kommerzielle Gerätehersteller gemacht, die kosteneffiziente Bewegungslösungen suchen.
Eignung für praktische Anwendungen
3D-Druck und additive Fertigung
Der NEMA-17-Schrittmotor dominiert die Architekturen von 3D-Druckern, weil sein kompaktes Gehäuse in die Wagenbaugruppen passt und gleichzeitig ausreichend Drehmoment liefert, um Extruderzahnräder und Positioniermechanismen mit zuverlässiger Genauigkeit anzutreiben. Die Fähigkeit des NEMA-17-Schrittmotors, augenblicklich zu starten und zu stoppen, ohne Nachlaufen oder Schwingungen, macht ihn ideal für die schichtweise Bewegung, bei der die Positionspräzision unmittelbar die Druckqualität beeinflusst. Hersteller von Verbraucher- und Industrie-3D-Druckern standardisieren den NEMA-17-Schrittmotor, wodurch ein Ökosystem kompatibler Hotends, Extrudermodule und mechanischer Upgrades entsteht, das mit nichtstandardisierten Motoren nicht möglich wäre.
CNC-Bearbeitung und Präzisionspositionierung
Kleinformat-CNC-Maschinen, Gravurmaschinen und Fräsanlagen setzen den NEMA 17-Schrittmotor ein, um Spindeln und Zahnriemen mit mikrometergenauer Positioniergenauigkeit entlang der X-, Y- und Z-Achse anzutreiben. Das konstante Drehmoment des NEMA 17-Schrittmotors bei allen Drehzahlen eliminiert die Beschleunigungs- und Verzögerungsrampe, die Servosysteme erfordern, wodurch die Bewegungsplanung vereinfacht und die Schwankung der Zykluszeit verringert wird. Die geringe elektrische Störstrahlung und die Eigen-Dämpfungseigenschaften des NEMA 17-Schrittmotors minimieren die Übertragung von Vibrationen auf hochpräzise Schneidwerkzeuge und verbessern dadurch direkt die Oberflächenqualität sowie die Maßhaltigkeit der fertigen Bauteile.
Die Kosteneffizienz des NEMA 17-Schrittmotors ermöglicht es Herstellern, Mehrachsen-Positionierung umzusetzen, ohne das Budget zu überschreiten – ein Szenario, das Servo- oder bürstenlose Alternativen ausschließen würde. Der NEMA 17-Schrittmotor kann mit Getriebeuntersetzungen oder Riemenscheibensystemen kombiniert werden, um das verfügbare Drehmoment zu erhöhen und so die Leistung zu skalieren, ohne das grundlegende Motordesign zu ändern. Diese Skalierbarkeit hat den NEMA 17-Schrittmotor zur Grundlage unzähliger automatisierter Produktionssysteme gemacht, bei denen Präzision und Erschwinglichkeit gleichermaßen entscheidend sind.
Häufig gestellte Fragen
Was macht den NEMA 17-Schrittmotor im Vergleich zum NEMA 23 für kompakte Anwendungen überlegen?
Der NEMA-17-Schrittmotor misst etwa 42 Millimeter quadratisch im Vergleich zu den 56 Millimetern quadratisch beim NEMA-23 und bietet damit 40 Prozent weniger Stirnfläche, bei gleichzeitig ausreichendem Drehmoment für die meisten kompakten Bewegungsaufgaben. Wenn Platzbeschränkungen besonders streng sind, macht der NEMA-17-Schrittmotor eine mechanische Neukonstruktion überflüssig, die bei einem Wechsel auf größere Formate zwingend erforderlich wäre. Die geringere Trägheit des NEMA-17-Schrittmotors ermöglicht zudem eine schnellere Beschleunigung und verbessert so die Durchsatzleistung in Anwendungen wie dem 3D-Druck, bei denen schnelle Positionierung entscheidend ist.
Kann ein NEMA-17-Schrittmotor Servomotoren bei präziser Positionierung ersetzen?
Der NEMA-17-Schrittmotor kann Servomotoren in Anwendungen mit statischer Last ersetzen, bei denen eine geschlossene Regelung nicht erforderlich ist und das Haltemoment ausreicht, um Driften zu verhindern. Der NEMA-17-Schrittmotor zeichnet sich besonders bei deterministischen Bewegungsmustern aus, bei denen die Position berechnet und vorhergesagt – statt überwacht – wird. In dynamischen Umgebungen mit variablen oder stoßartigen Lasten bieten Servomotoren jedoch möglicherweise eine bessere Leistung, da sie Positionsfehler aktiv korrigieren, während der NEMA-17-Schrittmotor allein auf das Drehmoment der Motorwicklungen angewiesen ist, um mechanisches Abrutschen zu verhindern.
Wie verbessert Mikroschrittbetrieb die Leistung des NEMA-17-Schrittmotors?
Mikroschritttreiber versorgen die Spulen des NEMA-17-Schrittmotors mit Stromstärken variabler Amplitude und erzeugen dadurch effektive Schrittwinkel, die feiner als die native Spezifikation des Motors von 1,8 Grad sind. Der NEMA-17-Schrittmotor kann mit Halbschritten eine Auflösung von 0,9 Grad und mit Sechzehntel-Mikroschritten eine Auflösung von 0,225 Grad erreichen, wodurch Vibrationen deutlich reduziert und die Gleichmäßigkeit der Positionierung verbessert werden. Die Mikroschritt-Funktion des NEMA-17-Schrittmotors verursacht keine zusätzlichen Hardwarekosten; es sind lediglich kompatible Treiberelektroniken erforderlich, die mittlerweile Standard in den industriellen und konsumnahen Antriebssteuerungsmärkten sind.