
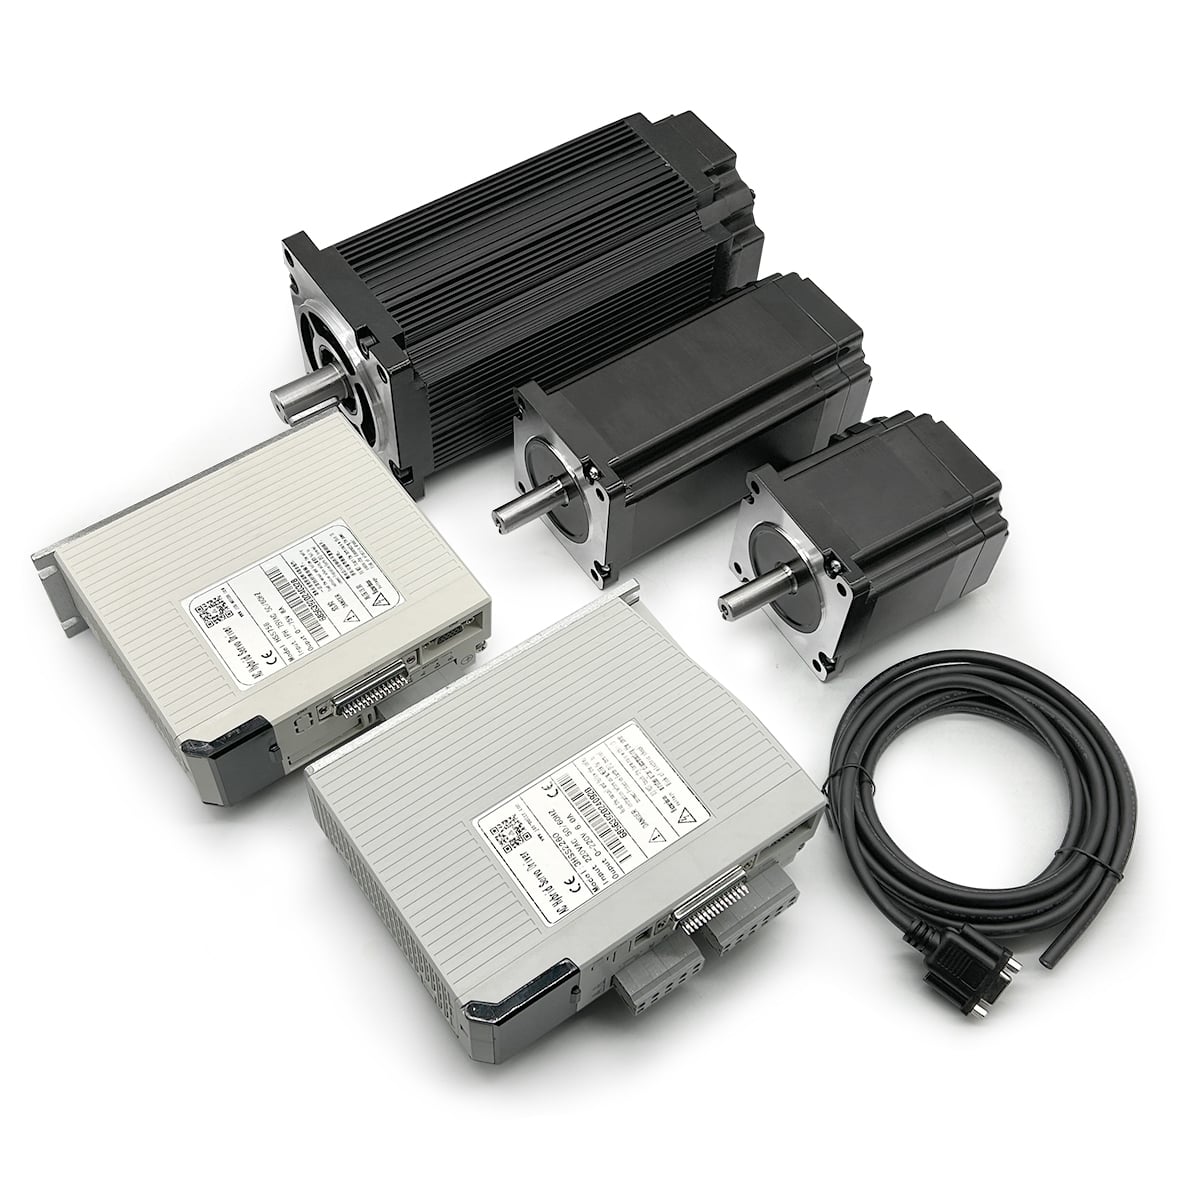
A motor paso a paso de bucle cerrado representa un avance significativo en la tecnología de control de movimiento, combinando la fiabilidad tradicional de los motores paso a paso con mecanismos de retroalimentación en tiempo real que eliminan los pasos perdidos y los errores de posición. Los motores paso a paso tradicionales de bucle abierto funcionan por suposición: asumen que cada comando de pulso produce el paso previsto. Sin embargo, las aplicaciones industriales exigentes requieren certeza absoluta de que el motor ha alcanzado efectivamente la posición comandada. Aquí es donde entran en juego los motor paso a paso de bucle cerrado cambia fundamentalmente las reglas del juego, ofreciendo precisión y repetibilidad que los sistemas de lazo abierto simplemente no pueden garantizar bajo condiciones variables de carga, fluctuaciones de temperatura o tensiones operativas dinámicas.
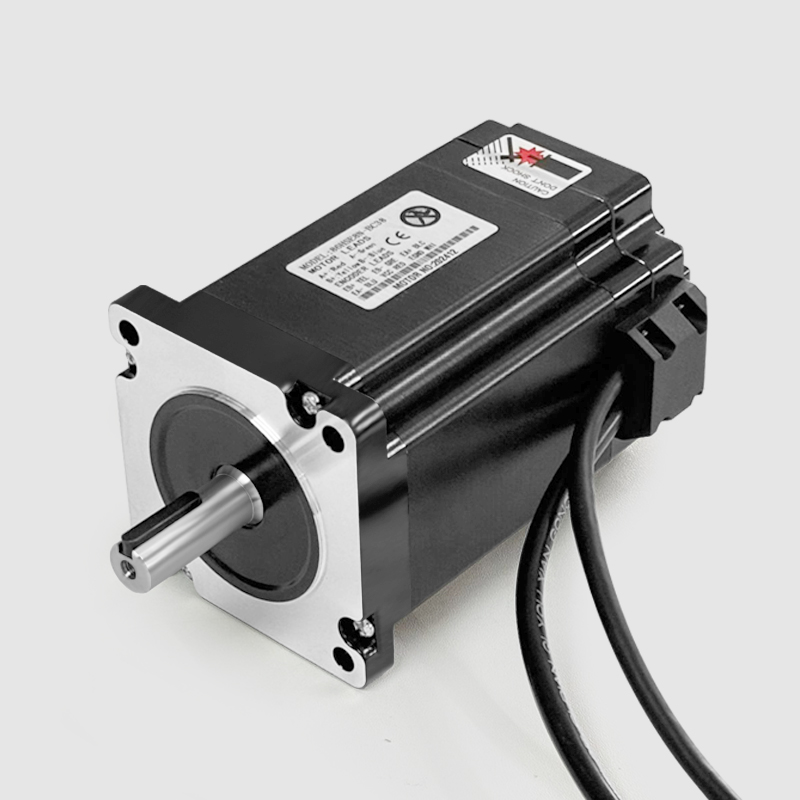
La idoneidad de una motor paso a paso de bucle cerrado para tareas exigentes proviene de su arquitectura inteligente de bucle de retroalimentación. Al supervisar continuamente la posición real del rotor mediante codificadores o sensores magnéticos, el motor paso a paso de bucle cerrado compara el movimiento ordenado con el movimiento real, corrigiendo al instante cualquier discrepancia. Esta verificación activa asegura una pérdida cero de posición, elimina el bloqueo bajo carga y mantiene una operación sincronizada en sistemas complejos de múltiples ejes. Sectores tan diversos como la fabricación de precisión, el ensamblaje de dispositivos médicos, el procesamiento de semiconductores y la robótica dependen de esta inteligencia de bucle cerrado para entregar resultados constantes sin necesidad de llamadas de servicio en campo ni tiempos de inactividad en la producción.
Por qué los motores paso a paso de bucle cerrado sobresalen en aplicaciones de precisión
Verificación y corrección de errores en tiempo real
La ventaja fundamental de un motor paso a paso de bucle cerrado radica en su capacidad para verificar cada comando de movimiento en tiempo real. A diferencia de los motores paso a paso convencionales en bucle abierto, que confían ciegamente en el recuento de pulsos, un motor paso a paso de bucle cerrado mide constantemente el ángulo real del rotor y lo compara con la posición comandada. Cuando se detecta cualquier desviación —ya sea causada por fricción mecánica, expansión térmica o variaciones inesperadas de carga—, el motor paso a paso de bucle cerrado compensa automáticamente emitiendo pulsos correctivos hasta que la posición real coincida con la comandada. Este comportamiento autorregulador significa que las aplicaciones exigentes nunca experimentan fallos silenciosos, en los que el motor parece operar normalmente mientras pierde posición de forma imperceptible.
Para tareas que requieren precisión a nivel de micrómetro, como el posicionamiento de lentes ópticas o la alineación de sustratos en la fabricación de semiconductores, esta verificación en tiempo real proporcionada por un motor paso a paso de bucle cerrado resulta esencial. La retroalimentación en bucle cerrado elimina la necesidad de sensores de posición externos costosos, ya que el motor paso a paso de bucle cerrado el mismo proporciona datos de posición autorizados. Los diseñadores de sistemas pueden confiar directamente en la retroalimentación motora, reduciendo la complejidad del hardware y los requisitos de mantenimiento mientras mantienen la confianza absoluta en la precisión de posicionamiento a través de millones de ciclos de movimiento.
Resiliencia operativa en condiciones de carga variable
Los ambientes industriales exigentes introducen variables que desafían los motores paso a paso tradicionales. Las variaciones de carga, los ciclos térmicos y los eventos de choque pueden causar que los pasos de bucle abierto pierdan la sincronización, lo que requiere la intervención del operador o el reinicio del sistema. A. El motor paso a paso de bucle cerrado , por el contrario, se adapta dinámicamente a estas condiciones cambiantes. El motor paso a paso de bucle cerrado ajusta automáticamente los parámetros de corriente y de tiempo para mantener el bloqueo de posición independientemente de los cambios de carga mecánica. Este comportamiento adaptativo hace que el motor paso a paso de bucle cerrado ideal para aplicaciones que involucren sistemas de transportadores, manipulación de materiales o brazos robóticos donde la carga útil fluctúa durante el funcionamiento.
Además, un motor paso a paso de bucle cerrado proporciona retroalimentación diagnóstica que revela problemas mecánicos emergentes antes de que causen fallos catastróficos. Al supervisar la actividad de corrección de errores, los equipos de mantenimiento que utilizan un sistema motor paso a paso de bucle cerrado pueden detectar la degradación de rodamientos, el deslizamiento de correas o el desgaste de acoplamientos mucho antes de que estos problemas se agraven y provoquen paradas costosas. Esta visión predictiva transforma al motor paso a paso de bucle cerrado de un simple actuador de posición en un sensor de monitoreo de condición que protege los equipos de capital y extiende significativamente la vida útil de los activos.
Características de rendimiento que definen la idoneidad
Capacidad de retención de par y soporte de carga
Un factor clave que determina si un motor paso a paso de bucle cerrado es adecuado para tareas exigentes es su capacidad superior de retención de par. Los motores paso a paso en bucle abierto pueden detenerse bajo carga sostenida sin que el operador lo advierta, pero un motor paso a paso de bucle cerrado mantiene la entrega activa de par, aumentando automáticamente la corriente si es necesario para mantener la posición frente a una fuerza aplicada. Esta capacidad de retención de par proveniente de un motor paso a paso de bucle cerrado elimina el desplazamiento o deriva que afecta a los sistemas en bucle abierto en aplicaciones de elevación vertical o tareas de posicionamiento multieje. Los ingenieros que diseñan equipos de imagen médica, sistemas industriales de ensayo de materiales o celdas de fabricación de precisión dependen del rendimiento fiable de sujeción de un motor paso a paso de bucle cerrado para mantener la posición absoluta durante todo el ciclo de trabajo.
La curva de par de un motor paso a paso de bucle cerrado también se extiende al régimen de baja velocidad y alto par, donde los motores paso a paso tradicionales pierden fiabilidad. Un motor paso a paso de bucle cerrado puede entregar par de sujeción completo en estado de reposo, lo que lo hace adecuado para aplicaciones que requieren velocidades de avance muy lentas o sujeción prolongada sin pérdida de posición. Esta característica convierte al motor paso a paso de bucle cerrado en una opción excepcional para la compensación de cargas equilibradas por gravedad, el mantenimiento de tensión o el indexado a baja velocidad en sistemas donde no se puede sacrificar la precisión.
Respuesta y rendimiento de aceleración
En tareas exigentes que implican movimientos rápidos de eje o escenarios de parada de emergencia, la respuesta del hardware de control de movimiento resulta crítica. Un motor paso a paso de bucle cerrado responde más rápido que las alternativas en bucle abierto porque los bucles de retroalimentación permiten al controlador del motor verificar una aceleración exitosa, en lugar de asumirla basándose en estimaciones temporales. El motor paso a paso de bucle cerrado reduce automáticamente la tasa de aceleración si el rotor no puede seguir el ritmo y luego reanuda una aceleración agresiva tan pronto como las condiciones de carga mejoran. Esta característica inteligente de rampa evita la sobrecorreción y la oscilación que sufren los motores paso a paso en bucle abierto cuando se ajustan de forma demasiado agresiva.
Para frenado de emergencia o inversión rápida de dirección, un motor paso a paso de bucle cerrado proporciona una confirmación absoluta de la posición, fundamental para aplicaciones críticas desde el punto de vista de la seguridad en máquinas-herramienta, equipos de prensado o sistemas de transporte. El motor paso a paso de bucle cerrado puede informar inmediatamente al alcanzar la posición comandada, en lugar de permitir incertidumbre sobre si realmente se logró la parada comandada. Esta confianza en el estado de movimiento convierte al motor paso a paso de bucle cerrado en un componente invaluable en escenarios donde un error de posición podría causar daños al equipo o incidentes de seguridad.
Evaluación de la idoneidad práctica para entornos exigentes
Tolerancia al estrés térmico y ambiental
Los entornos industriales exigentes suelen implicar temperaturas extremas, exposición a la humedad o vibraciones que degradarían el rendimiento de los motores paso a paso estándar. Un motor paso a paso de bucle cerrado mantiene su precisión en rangos de temperatura más amplios porque su mecanismo de retroalimentación compensa automáticamente los efectos térmicos, como los cambios en la resistencia del devanado o las variaciones en la intensidad del imán. A medida que la temperatura fluctúa, el motor paso a paso de bucle cerrado ajusta dinámicamente su perfil de corriente para mantener una salida de par constante y una precisión de posicionamiento, mientras que los motores paso a paso en bucle abierto experimentan pérdida de par y, finalmente, bloqueo bajo una tensión térmica idéntica.
La resistencia ambiental de un motor paso a paso de bucle cerrado también abarca inmunidad a las vibraciones. Las vibraciones que harían que un motor paso a paso en bucle abierto perdiera pasos son detectadas y corregidas inmediatamente por un motor paso a paso de bucle cerrado , lo que lo hace adecuado para su instalación cerca de equipos de producción que generan una perturbación mecánica significativa. Esta tolerancia a las vibraciones significa que el motor paso a paso de bucle cerrado puede operar de forma fiable en fábricas, plantas de fabricación pesada o equipos móviles, donde las soluciones en bucle abierto requerirían una infraestructura de aislamiento excesiva.
Integración y escalabilidad del sistema
A motor paso a paso de bucle cerrado se integra sin problemas en sistemas sofisticados de automatización multieje, ya que su salida de retroalimentación puede sincronizar el movimiento entre ejes de motores independientes con una coordinación a nivel de micrómetro. Al coordinar múltiples unidades de motor paso a paso de bucle cerrado en un sistema de pórtico complejo, una línea de transporte o un manipulador robótico, la retroalimentación en tiempo real de cada motor paso a paso de bucle cerrado permite que los algoritmos de software detecten y corrijan errores de sincronización de inmediato. Esta coordinación en bucle cerrado evita el atascamiento mecánico y el desgaste que resultarían del funcionamiento no sincronizado de motores paso a paso en bucle abierto.
Además, la escalabilidad de motor paso a paso de bucle cerrado sistemas abarca desde unidades compactas NEMA 17, utilizadas en instrumentos de laboratorio, hasta unidades industriales NEMA 34 que impulsan maquinaria pesada. El motor paso a paso de bucle cerrado diseño arquitectónico se mantiene constante en este rango de tamaños, lo que permite a los ingenieros seleccionar los tamaños de bastidor adecuados según sus requisitos de par y velocidad, conservando al mismo tiempo una fiabilidad y características de retroalimentación idénticas. Esta coherencia en el rendimiento en bucle cerrado a lo largo de toda la gama de productos convierte al motor paso a paso de bucle cerrado en una opción económica para carteras de automatización en expansión.
Preguntas frecuentes
¿Cómo evita un motor paso a paso en bucle cerrado la pérdida de posición durante su funcionamiento?
A motor paso a paso de bucle cerrado utiliza un codificador integrado o un sensor magnético para medir continuamente la posición real del rotor y compararla con la posición ordenada en tiempo real. Si se detecta cualquier desviación debido a la carga, la fricción o el deslizamiento mecánico, el controlador del motor emite automáticamente pulsos correctivos hasta que la posición real coincida con la ordenada. Este mecanismo de retroalimentación en bucle cerrado garantiza un error acumulado de posición nulo durante toda la operación, independientemente de las perturbaciones externas o las variaciones de carga que harían que los motores en bucle abierto perdieran pasos de forma silenciosa.
¿Qué tipos de aplicaciones industriales se benefician más de un motor paso a paso en bucle cerrado?
A motor paso a paso de bucle cerrado es especialmente adecuado para la fabricación de precisión, equipos para semiconductores, ensamblaje de dispositivos médicos, robótica, sistemas ópticos y manipulación automática de materiales, donde la exactitud de la posición es ineludible. Las aplicaciones que implican cargas verticales, cargas variables, ciclos térmicos o exposición a vibraciones se benefician todas del comportamiento autorregulador de un motor paso a paso de bucle cerrado . Las aplicaciones de parada de emergencia y los sistemas de posicionamiento críticos para la seguridad también dependen de un motor paso a paso de bucle cerrado para proporcionar una confirmación autorizada de que las órdenes de movimiento se ejecutaron efectivamente tal como se pretendía.
¿Por qué es más costoso un motor paso a paso en bucle cerrado que las alternativas en bucle abierto?
A motor paso a paso de bucle cerrado cuesta más porque incorpora sensores de retroalimentación integrados, electrónica de control de motor más sofisticada y algoritmos propietarios que permiten la verificación y la autorrecorreción de la posición en tiempo real. El costo adicional se compensa con una menor complejidad del sistema, la eliminación de sensores externos de posición, una mayor fiabilidad, menos llamadas de servicio en campo y una mayor vida útil del equipo. Para aplicaciones exigentes en las que los errores de posición se traducen directamente en defectos del producto o en riesgos para la seguridad, la inversión en un motor paso a paso de bucle cerrado suele amortizarse mediante la reducción de tasas de desecho y la eliminación de tiempos de inactividad.
Tabla de contenidos
- Por qué los motores paso a paso de bucle cerrado sobresalen en aplicaciones de precisión
- Características de rendimiento que definen la idoneidad
- Evaluación de la idoneidad práctica para entornos exigentes
-
Preguntas frecuentes
- ¿Cómo evita un motor paso a paso en bucle cerrado la pérdida de posición durante su funcionamiento?
- ¿Qué tipos de aplicaciones industriales se benefician más de un motor paso a paso en bucle cerrado?
- ¿Por qué es más costoso un motor paso a paso en bucle cerrado que las alternativas en bucle abierto?