
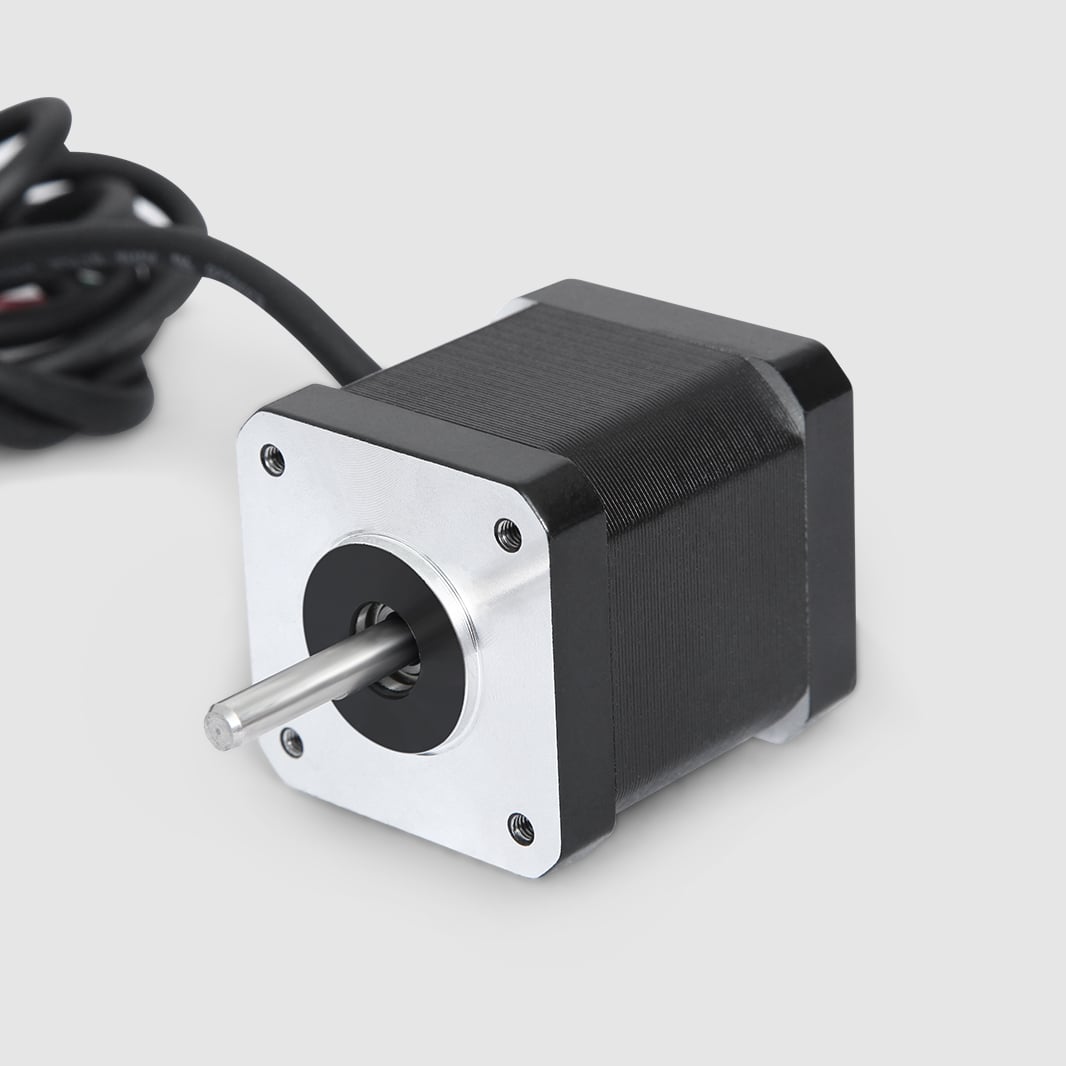
El motor paso a paso NEMA 17 se ha convertido en el estándar de oro para aplicaciones de movimiento compacto en sectores como la fabricación, la robótica, la impresión 3D y la automatización industrial. Los ingenieros y diseñadores de sistemas eligen sistemáticamente el motor paso a paso NEMA 17 cuando coinciden las restricciones de espacio y los requisitos de precisión, lo que lo convierte en un componente indispensable en los sistemas modernos de control de movimiento. Comprender por qué el motor paso a paso NEMA 17 domina este segmento de mercado exige analizar sus especificaciones mecánicas, sus características de rendimiento y su idoneidad real para aplicaciones exigentes.
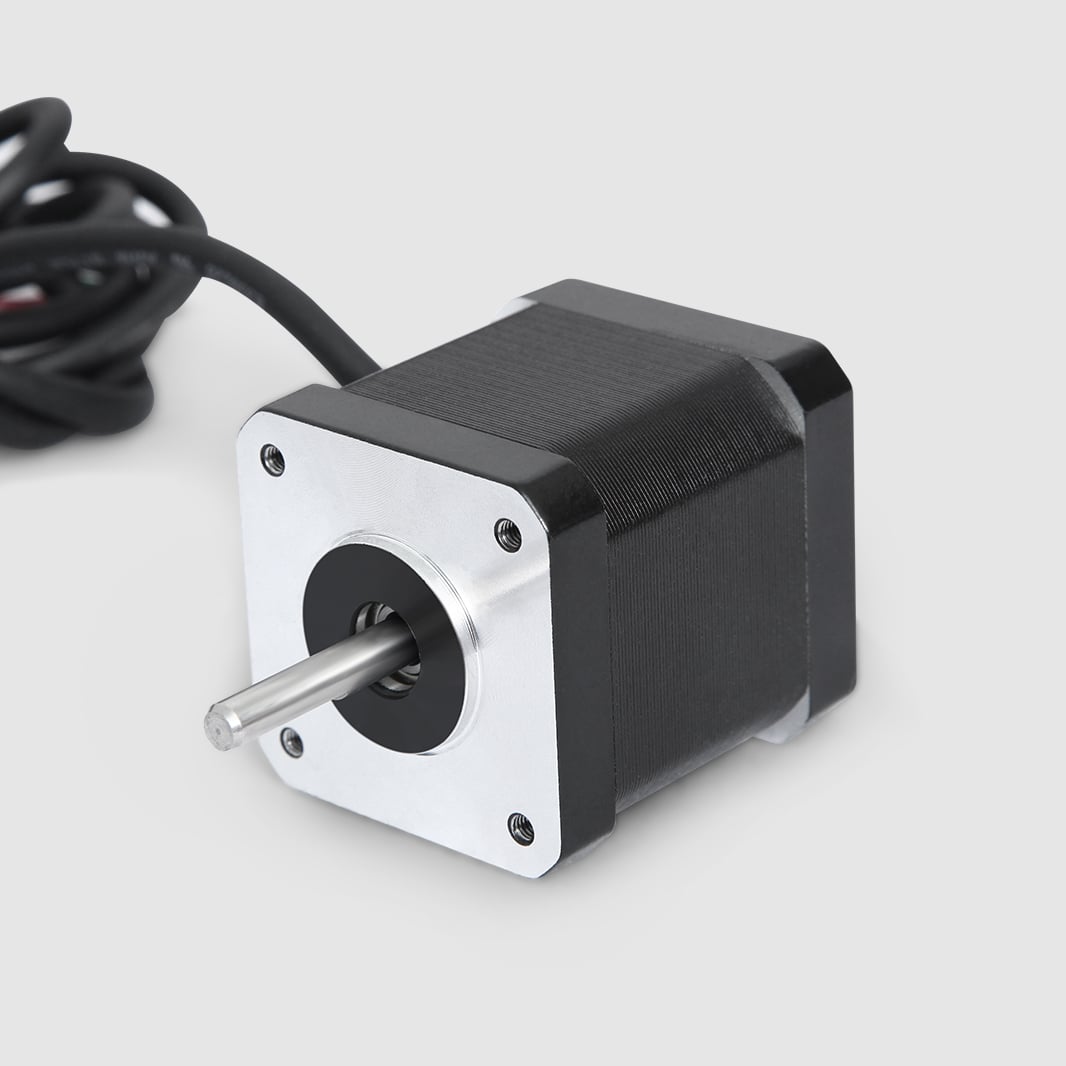
El motor paso a paso NEMA 17 representa un equilibrio óptimo entre huella física y par de salida, un equilibrio que pocos alternativas pueden igualar. Con una placa frontal cuadrada de 1,7 pulgadas y pares de retención típicos que oscilan entre 30 y 50 newton-centímetros, el motor paso a paso NEMA 17 entrega una fuerza sustancial en un envoltorio notablemente compacto. Esta combinación explica por qué el motor paso a paso NEMA 17 se ha convertido en el estándar de referencia allí donde los diseñadores deben minimizar la volumetría mecánica sin sacrificar la fiabilidad del control de movimiento.
Tamaño compacto y equilibrio de par
Eficiencia dimensional óptima
El motor paso a paso NEMA 17 mide aproximadamente 42 milímetros de lado por 39 milímetros de profundidad, lo que lo convierte en el motor más pequeño según la norma NEMA capaz de entregar una salida de trabajo significativa. Este perfil dimensional permite que el motor paso a paso NEMA 17 se integre en recintos, bastidores de equipos y conjuntos que rechazarían por completo formatos de motores más grandes. Los integradores de sistemas prefieren el motor paso a paso NEMA 17 precisamente porque sus limitaciones físicas no obligan a rediseñar por completo las estructuras mecánicas circundantes, reduciendo así los ciclos de desarrollo y la complejidad de fabricación.
La geometría compacta del motor paso a paso NEMA 17 no compromete la compatibilidad de montaje ni la normalización de la interfaz. La placa frontal estandarizada permite que el motor paso a paso NEMA 17 se integre sin problemas con reductores planetarios, sistemas de poleas de accionamiento directo, tornillos de avance y conjuntos de correas dentadas. Los ingenieros pueden especificar el motor paso a paso NEMA 17 con la confianza de que los acoplamientos mecánicos y las estructuras de soporte se adaptarán sin necesidad de fabricación personalizada, una ventaja crítica en entornos de prototipado y fabricación de bajo volumen.
Relación par-peso
El motor paso a paso NEMA 17 suele pesar entre 270 y 350 gramos y genera pares de retención de 30 a 50 newton-centímetros, lo que le otorga una relación par-peso excepcional en comparación con motores servo o motores de corriente continua con escobillas de tamaño similar. Esta eficiencia convierte al motor paso a paso NEMA 17 en la opción preferida para aplicaciones en las que la masa móvil debe mantenerse baja, como sistemas de pórtico suspendido, brazos robóticos multieje y plataformas aéreas o móviles. El motor paso a paso NEMA 17 logra este rendimiento mediante una distribución optimizada del flujo magnético y un diseño preciso del rotor que maximiza la generación de fuerza por unidad de masa.
Los ingenieros utilizan con frecuencia el motor paso a paso NEMA 17 como motor de referencia para estudios de viabilidad, ya que su rango de rendimiento conocido permite evaluar rápidamente si un perfil de movimiento determinado es factible. Si un motor paso a paso NEMA 17 no puede generar suficiente aceleración o mantener la velocidad bajo carga, el diseñador sabe con certeza que la aplicación requiere motores de formato mayor, lo que justifica la transición a los estándares NEMA 23 o NEMA 34. Esta claridad en la toma de decisiones acelera la creación de prototipos y evita la sobreespecificación del hardware de movimiento.
Control de precisión e integración sencilla
Resolución por paso y precisión posicional
El motor paso a paso NEMA 17 funciona con un ángulo de paso nativo de 1,8 grados por paso completo, lo que proporciona 200 posiciones discretas por revolución completa. Cuando se acopla con electrónica de accionamiento por micro-pasos, el motor paso a paso NEMA 17 alcanza resoluciones efectivas de paso de 0,9, 0,45 o 0,225 grados, según la configuración de micro-pasos, ofreciendo una repetibilidad posicional superior a la de muchos sistemas servo, con una fracción del costo y la complejidad. Esta precisión inherente convierte al motor paso a paso NEMA 17 en la opción natural para aplicaciones de posicionamiento que requieren una exactitud de una décima de milímetro o mejor.
El motor paso a paso NEMA 17 no requiere sensores de retroalimentación, codificadores ni sistemas de control en bucle cerrado para mantener la precisión de posición bajo cargas estáticas, lo que constituye una ventaja fundamental frente a alternativas como los motores de corriente continua con escobillas o los servomotores. Los diseñadores de sistemas especifican el motor paso a paso NEMA 17 para reducir el costo de la lista de materiales, eliminar los procedimientos de calibración de sensores y simplificar el desarrollo del firmware. La retención inherente de posición del motor paso a paso NEMA 17 significa que la pérdida de energía o las condiciones inesperadas de bloqueo mecánico no comprometen la seguridad del sistema ni exigen rutinas complejas de recuperación de errores.
Compatibilidad con controladores y simplicidad electrónica
El motor paso a paso NEMA 17 funciona con tensiones de alimentación estándar entre 12 y 48 voltios CC, lo que coincide con la infraestructura eléctrica de la mayoría de los entornos industriales de control. Los módulos controladores de micro-pasos normalizados en la industria aceptan señales de pulso y dirección a nivel TTL procedentes de salidas básicas de microcontroladores, lo que hace que el motor paso a paso NEMA 17 sea compatible con sistemas Arduino, Raspberry Pi y PLC industriales sin necesidad de acondicionamiento adicional de señales. Esta amplia compatibilidad garantiza que el motor paso a paso NEMA 17 pueda integrarse en sistemas heredados o en nuevos diseños con una mínima modificación de la electrónica.
La arquitectura bifásica del motor paso a paso NEMA 17 y sus configuraciones de devanado estándar permiten a los diseñadores seleccionar entre decenas de opciones compatibles de controladores de distintos fabricantes, evitando la dependencia de un único proveedor y reduciendo el riesgo en la cadena de suministro. Cuando un módulo de movimiento con motor paso a paso NEMA 17 falla o queda obsoleto, los componentes de reemplazo están fácilmente disponibles, con conexiones de pines intercambiables y especificaciones de rendimiento equivalentes. Esta normalización ha convertido al motor paso a paso NEMA 17 en el estándar industrial para robótica educativa, plataformas de makers y fabricantes de equipos comerciales que buscan soluciones de movimiento rentables.
Adecuación para aplicaciones reales
impresión 3D y fabricación aditiva
El motor paso a paso NEMA 17 domina las arquitecturas de impresoras 3D porque su factor de forma compacto se integra en los conjuntos de carro, al tiempo que proporciona un par suficiente para accionar los engranajes del extrusor y los mecanismos de posicionamiento con precisión fiable. La capacidad del motor paso a paso NEMA 17 para arrancar y detenerse instantáneamente, sin deslizamiento ni oscilación, lo convierte en la opción ideal para movimientos capa por capa, donde la precisión de posición afecta directamente la calidad de impresión. Los fabricantes de impresoras 3D para consumidores e industriales estandarizan el motor paso a paso NEMA 17, creando un ecosistema de componentes compatibles —como cabezales calientes, módulos de extrusión y mejoras mecánicas— que sería imposible lograr con formatos de motores no estandarizados.
Mecanizado CNC y posicionamiento de precisión
Las máquinas CNC de pequeño tamaño, las grabadoras y los equipos de fresado dependen del motor paso a paso NEMA 17 para accionar tornillos de avance y correas dentadas con una precisión de posicionamiento a nivel microscópico en los ejes X, Y y Z. El par constante del motor paso a paso NEMA 17 a todas las velocidades elimina las rampas de aceleración y desaceleración requeridas por los sistemas servo, simplificando la planificación del movimiento y reduciendo la variabilidad del tiempo de ciclo. El bajo nivel de ruido eléctrico y las características de amortiguación intrínseca del motor paso a paso NEMA 17 minimizan la transmisión de vibraciones a las herramientas de corte de precisión, mejorando directamente el acabado superficial y la consistencia dimensional de las piezas terminadas.
La eficiencia de costos del motor paso a paso NEMA 17 permite a los fabricantes implementar posicionamiento multieje sin superar las restricciones presupuestarias que descartarían alternativas con servomotores o motores sin escobillas. El motor paso a paso NEMA 17 puede acoplarse con sistemas de reducción por engranajes o poleas para amplificar el par disponible, escalando el rendimiento sin modificar el formato fundamental del motor. Esta escalabilidad ha convertido al motor paso a paso NEMA 17 en la base de innumerables sistemas automatizados de producción, donde la precisión y la asequibilidad compiten en igualdad de condiciones.
Preguntas frecuentes
¿Qué hace que el motor paso a paso NEMA 17 sea mejor que el NEMA 23 para aplicaciones compactas?
El motor paso a paso NEMA 17 mide aproximadamente 42 milímetros de lado, frente a los 56 milímetros de lado del NEMA 23, lo que ofrece un 40 % menos de superficie frontal mientras mantiene un par suficiente para la mayoría de las tareas de movimiento compactas. Cuando las restricciones de espacio son severas, el motor paso a paso NEMA 17 elimina la necesidad de un rediseño mecánico que sería obligatorio si se pasara a formatos más grandes. Además, la menor inercia del motor paso a paso NEMA 17 permite una aceleración más rápida, mejorando la productividad en aplicaciones como la impresión 3D, donde el posicionamiento rápido es esencial.
¿Puede un motor paso a paso NEMA 17 sustituir a los motores servo en posicionamiento de precisión?
El motor paso a paso NEMA 17 puede sustituir a los motores servo en aplicaciones de posicionamiento con carga estática donde no es necesaria la retroalimentación en bucle cerrado y el par de retención es suficiente para evitar la deriva. El motor paso a paso NEMA 17 destaca en patrones de movimiento deterministas, donde la posición se calcula y predice en lugar de monitorearse. Sin embargo, en entornos dinámicos con cargas variables o de impacto, los motores servo pueden ofrecer un rendimiento superior, ya que corrigen activamente el error de posición, mientras que el motor paso a paso NEMA 17 depende del par generado por las bobinas del motor para evitar el deslizamiento mecánico.
¿Cómo mejora la microdivisión el rendimiento del motor paso a paso NEMA 17?
Las unidades de micro-pasos alimentan las bobinas del motor paso a paso NEMA 17 con amplitudes variables de corriente, generando ángulos efectivos por paso más finos que la especificación nativa del motor de 1,8 grados. El motor paso a paso NEMA 17 puede alcanzar una resolución de 0,9 grados con medio paso y una resolución de 0,225 grados con micro-paso en dieciseisavos, reduciendo drásticamente las vibraciones y mejorando la suavidad del posicionamiento. La capacidad de micro-paso del motor paso a paso NEMA 17 no implica ningún costo adicional de hardware, requiriendo únicamente electrónica de control compatible, que actualmente es estándar en los mercados industriales y de control de movimiento para consumidores.