
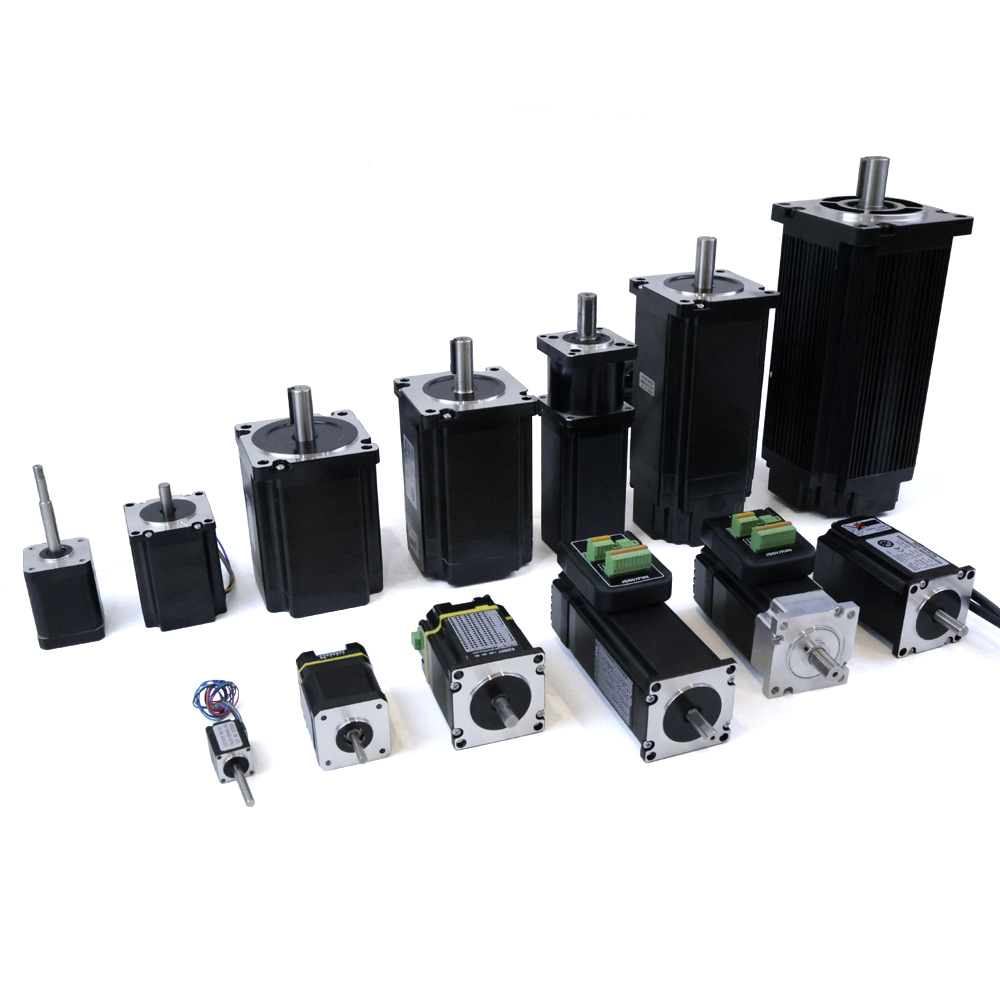
Markkina hybrid stepper motor edustaa ratkaisevaa insinööritaitoa liikkeenohjausjärjestelmissä ja on suunniteltu ratkaisemaan perustavanlaatuinen haaste: pyörivän liikkeen nopeuden ja sijainnin tarkkuuden tasapainottaminen. Eri kuin perinteiset askelevalaiset moottorirakenteet, hybrid stepper motor yhdistää sekä pysyvän magneetin että muuttuvan epäsuoran resistanssin teknologioiden edut, luoden alustan, jolla valmistajat ja insinöörit voivat saavuttaa korkeamman vääntömomentin tiukkuuden säilyttäen erinomaisen pitotarkkuuden. Tämä tasapaino ei ole sattumaa, vaan se on monitasaisen mekaanisen ja sähkömagneettisen suunnittelun tulos, joka mahdollistaa hybrid stepper motor luotettavan toiminnan erilaisten teollisten sovellusten yli, täsmävalmistuksesta lääkintälaitteiden mittauslaitteisiin.
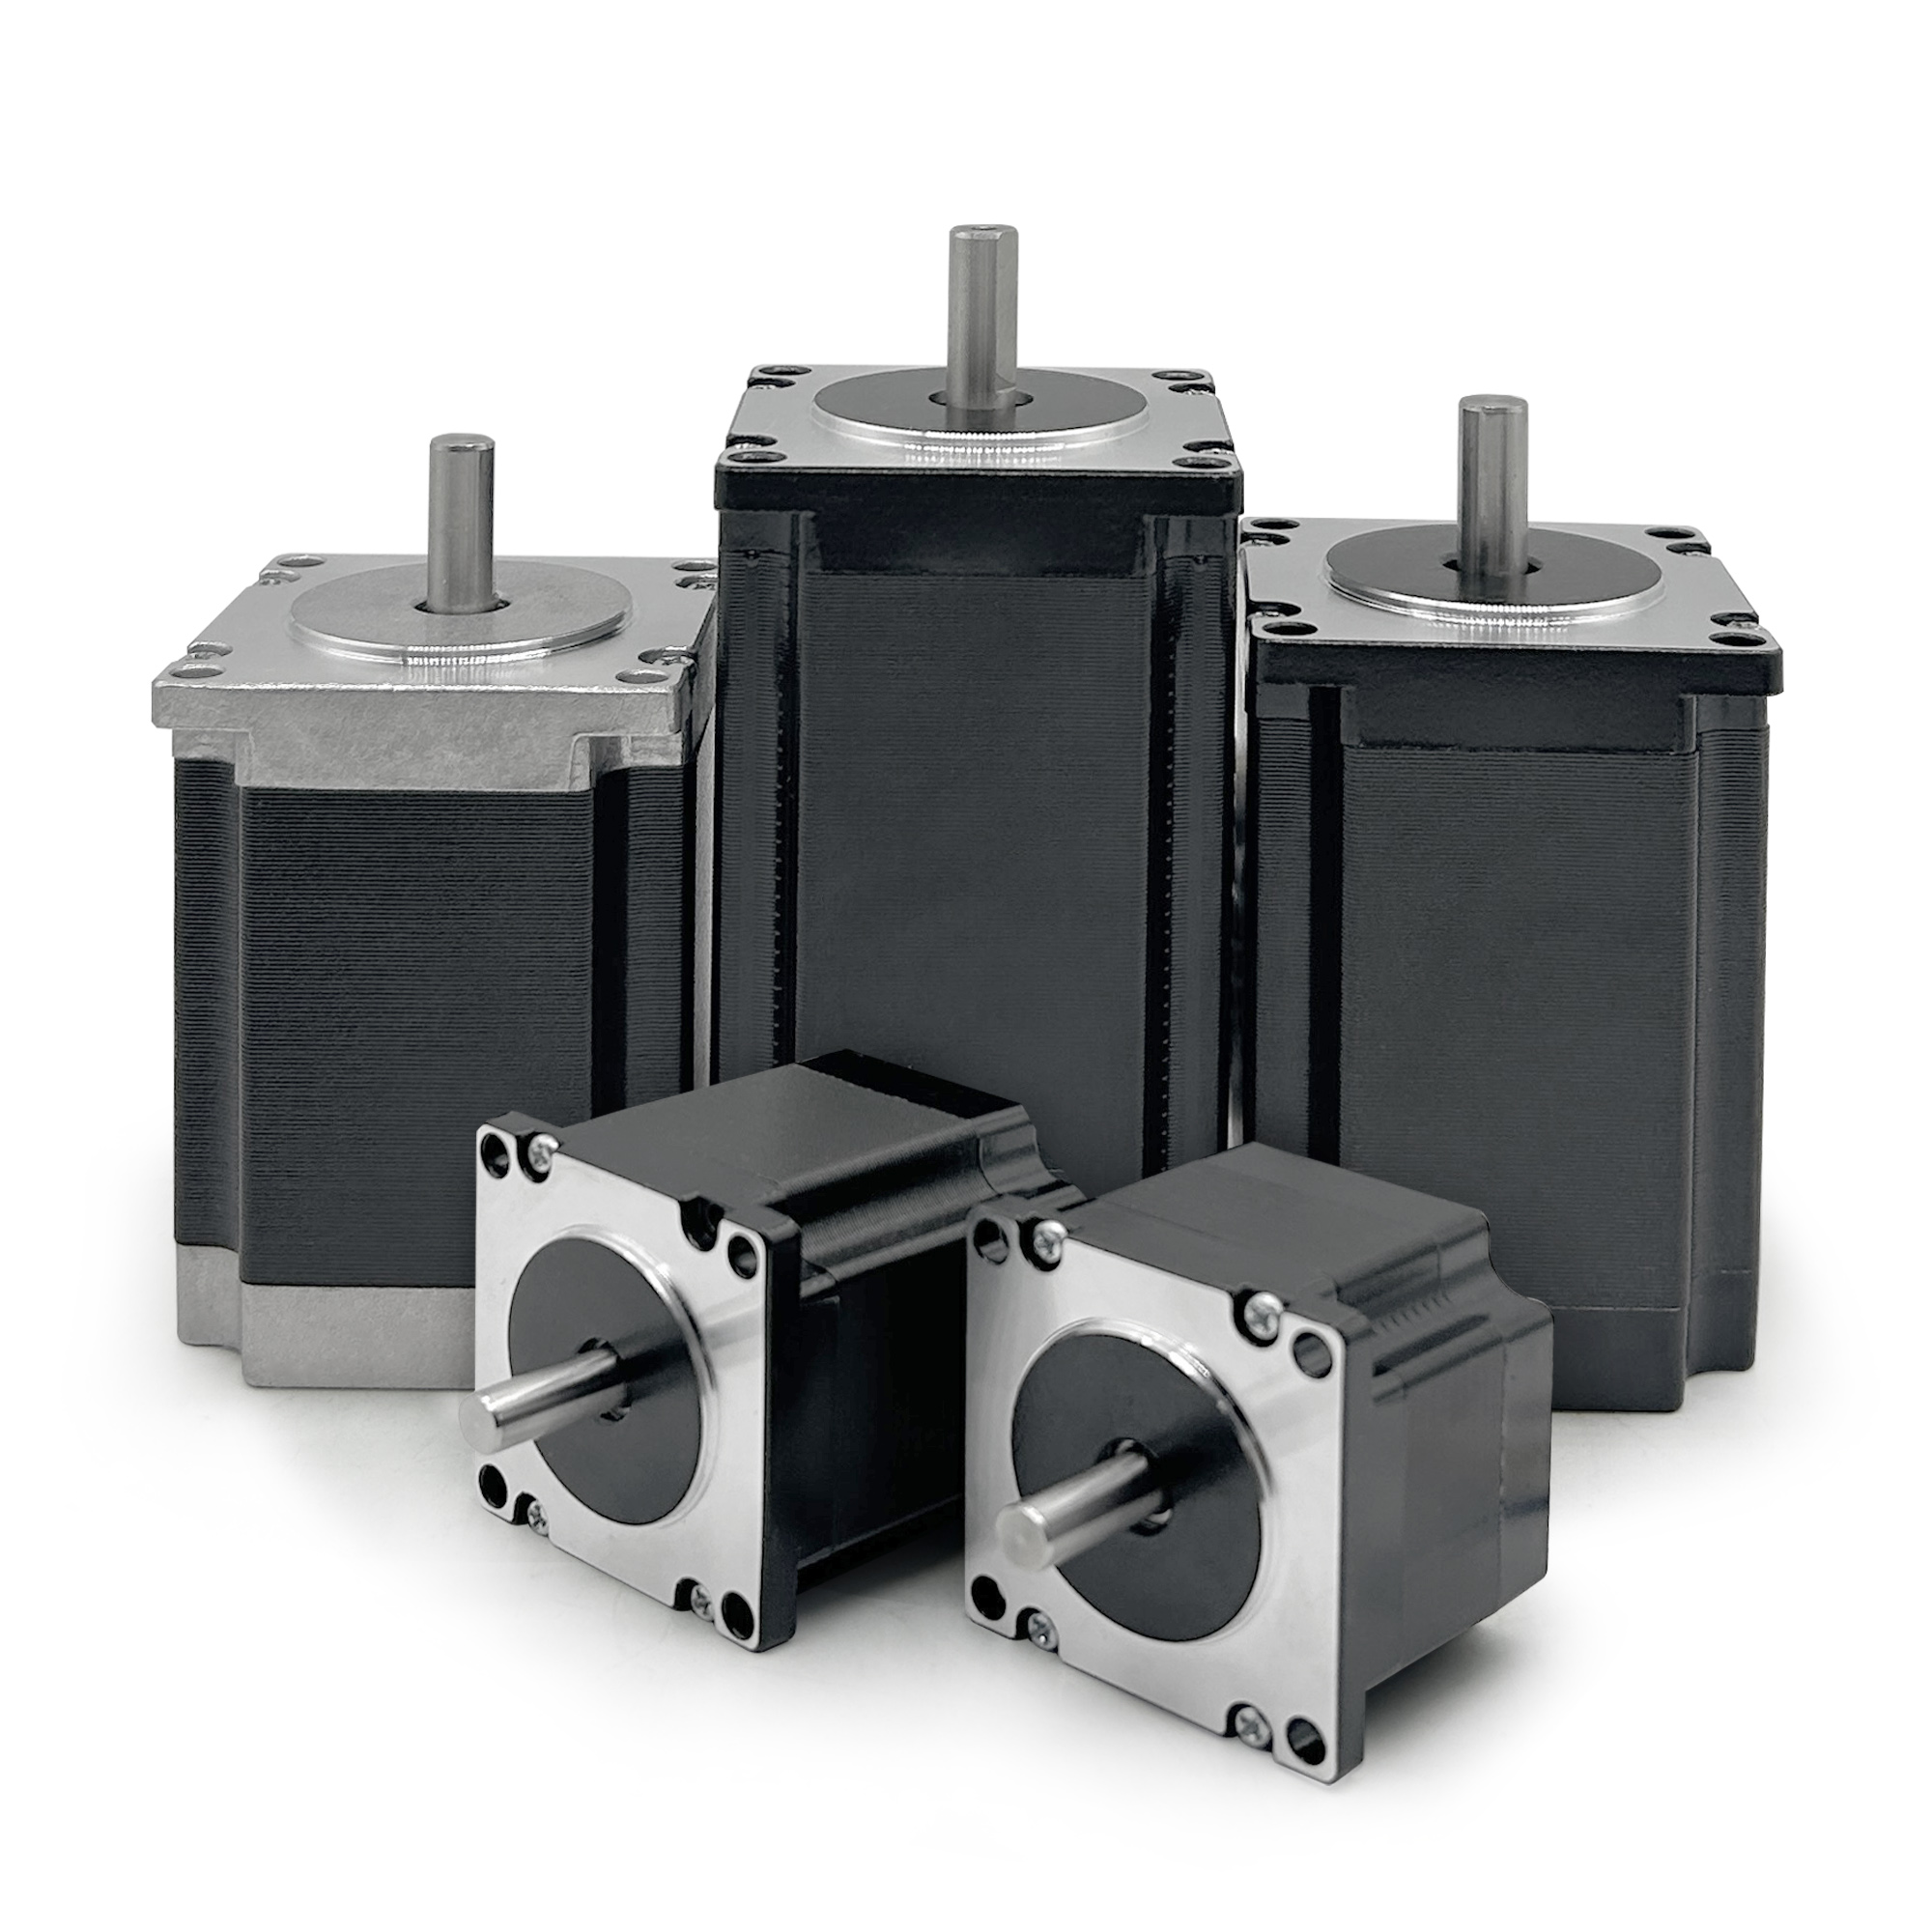
Ymmärtää miten hybrid stepper motor tämän nopeus–tarkkuus–kompromissin hallitseminen vaatii sähkömagneettisten periaatteiden, ajurien kykyjä ja käytännön sovellusrajoituksia koskevaa tietoa. Minkä tahansa hybrid stepper motor suorituskykyalue muotoutuu askelluksen resoluution, sähköisen suunnittelun ja ohjauselektroniikan laadun perusteella. Kun se on toteutettu asianmukaisesti, hybrid stepper motor kykenee tuottamaan tasaisia kiihtyvyyskäyriä, ennustettavia momenttiprofiilejä ja tarkkaa paikannusta ilman monimutkaisia takaisinkytkentäjärjestelmiä, mikä tekee siitä suosituimman valinnan lukuisiin teollisiin liikkeenohjausskenaarioihin.
Sähkömagneettinen arkkitehtuuri ja suunnitteluperiaatteet
Pysyvän magneetin ja reaktanssin integraatio
Ydineta edullisesta hybrid stepper motor on sen integroitu suunnittelutapa. A hybrid stepper motor yhdistää pysyvän magneetin roottorin pehmeärautaisiin hampaisiin sekä roottorissa että statorissa, luoden useita magneettipoleja, jotka kohdistuvat toisiinsa virtauksen kytkemisen yhteydessä. Tämä arkkitehtuuri mahdollistaa sen, että hybrid stepper motor tuottaa suurempaa pitävyyttä kuin pysyvän magneetin moottorit samalla kun se säilyttää paremman nopeusominaisuuden kuin reaktanssimoottorit. A:n hybrid stepper motor hammasgeometria on valmistettu tarkasti varmistaakseen johdonmukaisen kohdistumisen ja toistettavan paikannuksen, mikä mahdollistaa moottorin luotettavan paikan pitämisen myös virran katkeamisen aikana tai ulkoisten kuormien vaikutuksesta.
Sähkömagneettisen kentän jakautuminen hybrid stepper motor on optimoitu tuottamaan voimakasta detenttorquea, mikä auttaa moottoria vastustamaan kuormitushäiriöitä ja säilyttämään kulmapaikannustarkkuuden. Kun hybrid stepper motor vertaa muita moottorityyppejä hybrid stepper motor tarjoaa paremman paikannusturvallisuuden, koska pysyvän magneetin komponentti tarjoaa johdonmukaisen perusmagnetoinnin, kun taas reluktanssikomponentit varmistavat tarkan askelluksen. Tämä synergia tarkoittaa, että hybrid stepper motor voi toimia pienemmillä sähkövirran vaihteluilla säilyttäen täyden vääntömomentin, mikä vähentää lämmön muodostumista ja pidentää moottorin käyttöikää jatkuvatoimisissa sovelluksissa.
Askellusresoluutio ja tarkka säätö
Askellusresoluutio on se alue, jossa hybrid stepper motor erottautuu selvästi yksinkertaisemmista moottorirakenteista. Standardi hybrid stepper motor tarjoaa tyypillisesti 1,8 astetta per askel täysaskeltilassa, mutta mikroaskellusteknologia mahdollistaa hybrid stepper motor :n saavuttavan 16, 32 tai jopa 256 askelta täyden kierroksen aikana. Tämä mikroaskelluskyky tarkoittaa, että hybrid stepper motor kykenee tarjoamaan tasaisen ja tarkan liikkeen vähäisellä värähtelyllä, mikä tekee siitä soveltuvan ratkaisun sovelluksiin, joissa vaaditaan sekä tarkkuutta että hiljaisuutta. Ajurielektroniikka on ratkaisevan tärkeässä asemassa tämän resoluution hyödyntämisessä hybrid stepper motor , sillä mikroaskelointi edellyttää kehittyneen virta-aaltomuodon generointia.
Kun hybrid stepper motor toimii mikroaskelointitilassa, roottori siirtyy välipositioihin, jotka eivät vastaa täysiä magneettisten napojen kohdistuksia. Tämä tekniikka saa hybrid stepper motor toimimaan lähes kuin servomoottori suhteessa tasaisuuteen, säilyttäen samalla avoimen silmukan ohjauksen yksinkertaisuuden ja alhaisemman hinnan, jotka ovat tyypillisiä askelmoottoriteknologialle. Mikroaskeloinnilla saavutettu tarkkuus riippuu hybrid stepper motor resoluutiosta ja ajurin virran tarkkuudesta, joten komponenttivalinnalla on suora vaikutus siihen teholliseen resoluutioon, jonka hybrid stepper motor asennus.
Nopeussuorituskyky ja vääntömomenttiominaisuudet
Vääntömomentin ja nopeuden välinen kompromissi moottorin toiminnassa
Jokainen hybrid stepper motor näyttää tyypillisen vääntömomentin ja nopeuden käyrän, joka määrittelee sen käytännön toiminta-alueen. Alhaisilla nopeuksilla hybrid stepper motor tarjoaa täyden pitotorkin ja erinomaisen sijaintitarkkuuden, mikä tekee siitä ihanteellisen tarkkojen sijaintitehtävien suorittamiseen. Kuitenkin, kun askellustaajuus kasvaa, hybrid stepper motor torkin tuotto alkaa vähentyä takaisinindusoituneen jännitteen (back-EMF) vaikutuksesta ja käämien induktanssirajoituksista. Tämän torkin laskun jyrkkyys vaihtelee merkittävästi eri hybrid stepper motor suunnittelujen välillä riippuen käämien impedanssista, pysyvien magneettien voimakkuudesta ja napahampaiden välimatkasta.
Ohjainelektroniikka vaikuttaa merkittävästi hybrid stepper motor järjestelmän nopeuskäyttömahdollisuuksiin. Hyvin suunniteltu ohjain voi auttaa hybrid stepper motor säilyttämään korkeampaa torkia korkeammilla nopeuksilla käyttämällä menetelmiä, kuten jännitteen nostoa ja virran säädön optimointia. Kun valitaan hybrid stepper motor sovellukseen, joka vaatii sekä korkeaa nopeutta että säilyvää ohjaustarkkuutta, insinöörit joutuvat huolellisesti sovittamaan moottorin ominaisuudet ohjaimen kykyihin. Ohjauslaitteiston hybrid stepper motor laatu määrittää usein sen, toteutuuko teoreettinen nopeusluokitus käytännössä.
Kiihtyvyys ja dynaaminen vastaus
- - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - hybrid stepper motor kiihdyttää tasaisesti säilyttäen askelluon tarkkuuden on keskeinen suorituskykyeroja erottava tekijä liikkeenohjausjärjestelmissä. A hybrid stepper motor voi saavuttaa nopean kiihdytyksen, kun sitä ohjataan asianmukaisesti, mutta kiihdytysprofiilia on hallittava huolellisesti, jotta askelluon menetystä ei tapahdu. Jos kiihdytysnopeudet ylittävät hybrid stepper motor kyvyn siirtyä tasaisesti askel askeleelta, moottori joko jättää askelia tai kokee liiallista värähtelyä. Nykyaikaiset moottoriohjaimet mahdollistavat hybrid stepper motor kiihdytysprofiilien ohjelmoimisen tarkoilla nousunopeuksilla ja virtaprofiileilla.
Pidätysmomentti hybrid stepper motor ei muutu nopeuden tai kuorman mukaan, mikä mahdollistaa luotettavan liikkeenohjauksen varmistavan kiihdytysprofiilien suunnittelun. Kun hybrid stepper motor saavuttaa ohjelmoitun nopeuden, ohjausjärjestelmä voi vähentää ajurin virtaa pitääkseen paikkaa samalla kun säästetään sähköenergiaa. Tämä tehokkuus on erityisen arvokasta akkukäyttöisissä tai energiankulutusta valvovissa sovelluksissa, joissa a hybrid stepper motor kykenee tuottamaan tarkkaa liikettä samalla kun se minimoi tehonkulutusta. hybrid stepper motor dynaaminen käyttäytyminen kiihdytyksen aikana paljastaa paljon moottori-ohjainjärjestelmän yleisestä laadusta ja herkkyydestä.
Teollisuussovellukset ja ohjaustoteutukset
Tarkka sijoittaminen ja toistettavuus
Määrittelevä ominaisuus, joka tekee siitä hybrid stepper motor ideaalin tarkan sijoittelun toteuttamiseen, on sen kyky suorittaa luotettavasti tuhansia identtisiä liikkeitä lähes ilman sijaintipoikkeamaa. hybrid stepper motor automaattisessa valmistuslaitteistossa käytetty voi säilyttää sijoittelutarkkuuden murto-osan asteen sisällä miljoonien kierrosten ajan ilman takaisinkytkentäantureita tai kalibrointisäätöjä. Tämä toistettavuus johtuu sisäänrakennetusta detenttorquesta ja magneettisten napojen kohdistusmekanismista, joka on osa jokaista hybrid stepper motor suunnittelua. Teollisuuden aloilla, kuten puolijohdevalmistuksessa, lääkintälaitteiden kokoonpanossa ja laboratorioautomatisoinnissa, luotetaan hybrid stepper motor -tekniikkaan juuri tämän toistettavan tarkkuuden vuoksi.
Kun integroidaan hybrid stepper motor tuotantojärjestelmiin, insinöörit hyötyvät siitä, että aseman seuranta ei vaadi ulkoista enkooderia tai takaisinkytkentämekanismia. Tämä yksinkertaistaa asennusta, vähentää johdotuskompleksisuutta ja alentaa kokonaissysteemikustannuksia verrattuna servomoottoriratkaisuihin. A hybrid stepper motor järjestelmä saavuttaa ennustettavaa suorituskykyä ilman suljetun silmukan servojärjestelmien vaatimia säätö- ja kalibrointikierroksia. Avoin silmukka -ohjausparadigma hybrid stepper motor tekee siitä erityisen houkuttelevan sovelluksissa, joissa järjestelmän luotettavuus ja yksinkertaisuus ovat keskeisiä huolenaiheita.
Nopeuden optimointi ja kuorman sovittaminen
Saavuttaakseen optimaalisen suorituskyvyn hybrid stepper motor vaatii huolellista moottorin ominaisuuksien sovittamista todellisiin sovellusvaatimuksiin. Liian suuri vääntömomenttikapasiteetti verrattuna todelliseen kuormaan aiheuttaa suuremman sähkötehon kulutuksen ja tarpeetonta lämmön muodostumista. Toisaalta hybrid stepper motor joka on liian pieni sovellukseen, saattaa kokea askelpulaa tai riittämätöntä kiihtyvyyttä transienttiosuuksissa. Vääntömomentin ja nopeuden käyrä hybrid stepper motor määrittää sen suorituskyvyn eri nopeuksilla. hybrid stepper motor on analysoitava inertiaan, kitkaan ja ulkoiseen kuormaan liittyvien vaatimusten yhdistelmän perusteella koko liikeprofiilin ajan.
Kun määritetään hybrid stepper motor nopeuskriittisiin sovelluksiin, ajurin virran ja mikroaskelresoluution valinta vaikuttaa suoraan sekä nopeuskykyyn että ohjaustarkkuuteen. A hybrid stepper motor joka toimii kokonaisaskeltilassa saavuttaa korkeammat nopeudet, mutta aiheuttaa enemmän värinää ja on epätasaisempi. Sen sijaan samaa hybrid stepper motor :a käytettäessä 16- tai 32-mikroaskeltilassa maksiminopeus pienenee hieman, mutta liike on tasaisempaa ja ohjaustarkkuus parempi. Sovelluksen vaatima tarkka nopeuden ja tarkkuuden tasapaino määrittää optimaalisen hybrid stepper motor :n asetuksen ja ajuristrategian.
UKK
Mitä määrittelee sen, voiko hybridiaskelmoottori säilyttää tarkkuutensa korkeilla nopeuksilla?
- - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - - hybrid stepper motor tarkkuuden säilyttäminen korkeilla nopeuksilla riippuu pääasiassa ajurin laadusta, mikroaskelresoluutiosta ja kuorman inertiasta. A hybrid stepper motor edistyneellä virran säädöllä ja sopivalla kiihtyvyysprofiililla tarkkuus voidaan säilyttää myös askellustaajuuden kasvaessa. Jos kuitenkin nopeusvaatimukset ylittävät hybrid stepper motor vääntönopeuskäyrässä määritellyt ominaisuudet, tarkkuus saattaa heikentyä, kun moottori kamppailee luotettavan siirtymän saavuttamisessa askel askeleelta. Kuorman hitaus vaikuttaa myös nopeussuorituskykyyn; suuremmat hitauskuormat vaativat enemmän vääntöä hybrid stepper motor saavuttaakseen tasaisen kiihtyvyyden, mikä voi rajoittaa saavutettavia nopeuksia.
Voiko hybridiaskelmoottori korvata servomoottorin sovelluksissa, joissa vaaditaan sekä nopeutta että ohjaustarkkuutta?
Monissa sovelluksissa hybrid stepper motor voi tarjota vastaavaa tai parempaa suorituskykyä kuin servomoottorit alhaisemmassa kokonaishinnassa. hybrid stepper motor tarjoaa sisäisen paikan pitämisen, toistettavan tarkkuuden ja suoraviivaisen avoimen silmukan ohjauksen ilman monimutkaista takaisinkytkentäsäädön säätöä. Sovellukset, joissa vaaditaan erinomaista nopeutta, muuttuvia kuormaolosuhteita tai reaaliaikaista kuormatietoa, voivat kuitenkin hyötyä servoteknologiasta. hybrid stepper motor soveltuu optimaalisesti sovelluksiin, joissa kuormitusehdot ovat ennustettavissa ja sijainnin tarkkuus on ratkaisevan tärkeää, kun taas servomoottorit loistavat dynaamisissa ympäristöissä, joissa nopea kuorman kompensointi on välttämätöntä.
Miten mikroaskelteknologia parantaa hybridiaskeleikäismoottorin ohjaustarkkuutta?
Mikroaskelteknologia parantaa hybrid stepper motor jakamalla jokainen täysi askel pienempiin välipositioniin monimutkaisen virran aaltomuodon säädön avulla. Sen sijaan, että roottori hyppäisi erillisiltä magneettisten napojen paikoilta toisille, hybrid stepper motor roottori liikkuu mikroaskeltilassa sujuvasti useiden välipositioiden läpi, mikä vähentää huomattavasti värinää ja parantaa liikkeen sujuvuutta. Tämä tekee hybrid stepper motor :sta kykenevän tarjoamaan servomoottorin kaltaista sujuvuutta säilyttäen kuitenkin avoimen silmukan yksinkertaisuuden. Korkeampi mikroaskelresoluutio tarkoittaa pienempiä sijaintiinkrementtejä hybrid stepper motor :sta, mikä mahdollistaa tarkemman ohjauksen ilman, että olisi tarpeen siirtyä kalliimmille moottoriteknologioille.