
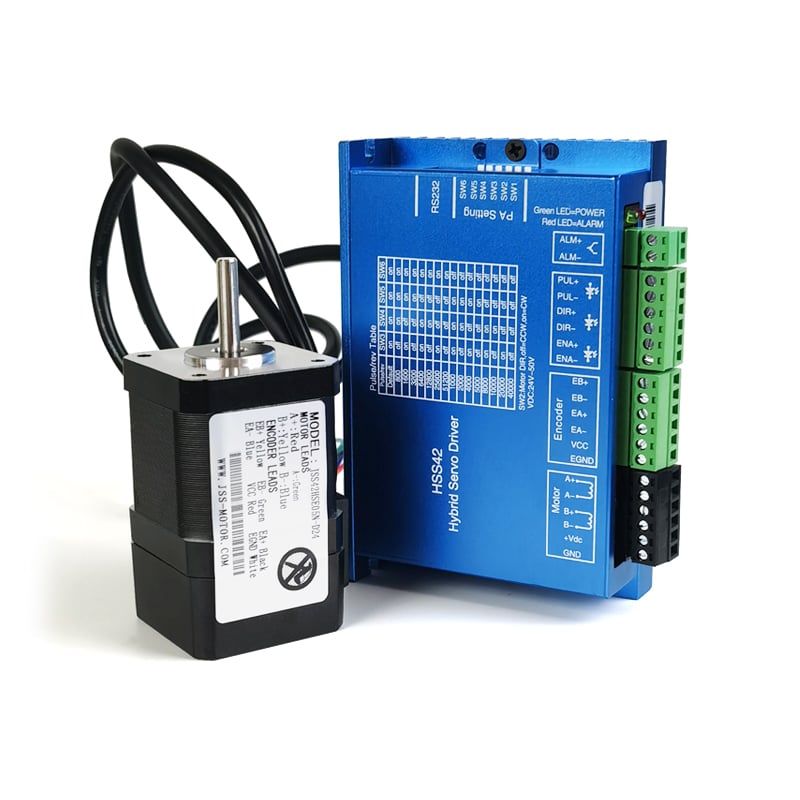
Választás a zárt hurkú léptetőmotor és egy nyitott hurkú rendszer az ipari automatizálásban és mozgásszabályozás-tervezésben az egyik legkritikusabb döntés. Bár a hagyományos nyitott hurkú léptetőmotorok évtizedek óta uralkodnak a gyártási környezetekben, az új fejlett zárt hurkú léptetőmotor technológia alapvetően megváltoztatja, ahogyan a mérnökök a pontossági pozicionálásra, a sebességszabályozásra és a rendszer megbízhatóságára tekintenek. A lényegi különbség a visszacsatolási mechanizmusokban rejlik: egy zárt hurkú léptetőmotor folyamatosan figyeli a motor tényleges helyzetét, és összehasonlítja a parancsolt helyzettel, míg a nyitott hurkú rendszerek vak hitre épülnek abban, hogy a lépések a program szerint hajtódnak végre.
Ezen különbségek megértése elengedhetetlen minden számára, aki motorokat választ ki nagy pontosságú alkalmazásokhoz, legyen szó CNC-gépekről, laborautomatizálásról, orvosi eszközökről vagy robotikáról. Egy zárt hurkú léptetőmotor a rendszer valós időben észleli a pozícióhibákat, és automatikusan kijavítja őket, míg a nyitott hurkú motorok egyszerűen impulzusokat küldenek ellenőrzés nélkül. Ez az alapvető architekturális különbség drámai következményekkel jár a pontosság, a sebességstabilitás és a rendszerek mechanikai terhelésváltozásokra adott válaszára nézve.
Zárt hurkú léptetőmotorok működése visszacsatolásos szabályozással
A zárt hurkú rendszerek alapvető visszacsatolási mechanizmusa
A zárt hurkú léptetőmotor egy enkóderrel vagy rezolverrel van integrálva, amely folyamatosan jelenti a forgó pozíciót a mozgásszabályozónak. Ez a valós idejű visszacsatolás lehetővé teszi a rendszer számára, hogy észlelje, elérte-e a motor tengelye a parancsolt pozíciót, vagy a terhelési zavarok miatt késés lépett-e fel a pozícióban. A hagyományos léptetőmotorokkal ellentétben egy zárt hurkú léptetőmotor azonnal észlelheti és reagálhat a lépések elvesztésére, nem engedve meg, hogy a hibák csendesen halmozódjanak fel egy művelet során. Az enkóder felbontása egy zárt hurkú léptetőmotor rendszerben meghatározza, milyen finoman képes a szabályozó észlelni a pozícióeltéréseket, és milyen pontosan tudja kiadni a korrekciós vezérlőjeleket.
Hibafelismerés és automatikus javítás
Amikor egy zárt hurkú léptetőmotor felismeri a pozícióhibát – azaz amikor a tengely tényleges helyzete eltér a parancsolt helyzettől –, és a vezérlési algoritmus azonnal kiszámítja a szükséges korrekciós lépéspulzus-frekvenciát, hogy a rendszert újra szinkronba hozza. Ez a folyamatos összehasonlítás–javítás ciklus az a meghatározó jellemző, amely egyértelműen megkülönbözteti a zárt hurkú léptetőmotor nyitott hurkú alternatíváktól. Ha a mechanikai ellenállás hirtelen nő, a zárt hurkú léptetőmotor automatikusan növeli a pulzusfrekvenciát a pozíciópontosság fenntartása érdekében, míg egy nyitott hurkú motor egyszerűen kihagy lépéseket, és lemarad.
Nyitott hurkú léptetőmotorok és belső korlátaik
Miért nem tudják a nyitott hurkú rendszerek ellenőrizni a pozíciópontosságot
Az alapvetően nyitott hurkú léptetőmotorok egy alapvető feltételezésen alapulnak: minden elektromos impulzus, amelyet a motor tekercseire küldenek, pontosan egy mechanikai lépést eredményez. A vezérlő X impulzust küld, és feltételezi, hogy a tengely pontosan X lépést fordult el. Ez a feltételezés azonban meghiúsul, ha a külső terhelőnyomaték meghaladja a motor tartónyomatékát; ekkor a motor csendesen kihagy lépéseket, és a vezérlőrendszer teljesen észre sem veszi, hogy pozícióhiba keletkezett. Egy zárt hurkú léptetőmotor azonnal észlelné és jelentené ezt a hibát, míg egy nyitott hurkú motor hibája ellenőrizetlenül terjedhet végig az egész alkatrészen vagy szerelvényen, ami hulladéktermeléshez vagy újrafeldolgozáshoz vezethet.
Lépésvesztés változó terhelési körülmények között
A nyitott hurkú motorrendszerek legveszélyesebb gyengesége, hogy a lépésvesztés láthatatlanul zajlik. Egy nyitott hurkú léptetőmotor nem tud különbséget tenni egy szándékos lassítási parancs és egy mechanikai akadály között, amely megakadályozza a forgást. Egy zárt hurkú léptetőmotor , ezzel szemben azonnal riasztást indít vagy korrekciós intézkedést hajt végre, ha észleli, hogy a tengely nem mozgott a parancs szerint. Nagysebességű alkalmazásokban tehetetlenségi terhekkel vagy olyan környezetekben, ahol mechanikai megakadás lehetséges, a nyitott hurkú rendszerek gyakran észrevétlen pozícióhibákat tapasztalnak, amelyek a termelési folyamat során egyre nagyobb mértékben halmozódnak fel, míg egy zárt hurkú léptetőmotor rendszer pozíciótartását akár dinamikus zavarás esetén is fenntartja.
A zárt hurkú technológia teljesítmény- és hatékonysági előnyei
Sebességstabilitás és terhelés alatti reakcióképesség
A zárt hurkú léptetőmotor gyorsabban gyorsíthat és lassíthat, mint a nyitott hurkú motorok, miközben megtartja a pozíciópontosságot. Mivel a visszacsatolási mechanizmus folyamatosan megerősíti a tényleges pozíciót, a zárt hurkú léptetőmotor vezérlő dinamikusan módosíthatja az impulzusfrekvenciát a terhelési nyomaték-ingadozások kiegyenlítésére, így gyorsabb ciklusidők érhetők el lépésvesztés veszélye nélkül. Az nyitott hurkú motorokat óvatosan kell üzemeltetni, hogy biztonsági tartalék maradjon a lépésvesztés ellen, ami természetes módon lelassítja a gyártási ciklusokat. Ez a reakcióképesség továbbá ideálissá teszi egy zárt hurkú léptetőmotor olyan alkalmazásokhoz, amelyek sima sebességváltozást vagy pontos megállást adott pozíciókban igényelnek.
Kisebb motor méret és alacsonyabb költség az energiahatékonyság révén
Mert zárt hurkú léptetőmotor helyzetpontosságot dinamikus terhelés mellett is fenntartja, a mérnökök gyakran kisebb motorkeret-méretet adhatnak meg, mint amekkorát egy nyitott hurkú megfelelője ugyanahhoz az alkalmazáshoz igényelne. A visszajelzés megerősítése azt jelenti, hogy kevesebb túlméretezési tartalék szükséges a biztonság érdekében. Emellett egy zárt hurkú léptetőmotor rendszer csökkenti az energiaveszteséget, mivel optimális áramszinteken működik, nem pedig folyamatosan maximális tartónyomatékot biztosít, ahogy az nyitott hurkú motorok általában teszik. Egy zárt hurkú léptetőmotor a beállítás csökkentheti az áramfelvételt, amikor a terhelés álló helyzetben van, míg a nyitott hurkú rendszerek állandóan magas áramot tartanak fenn annak érdekében, hogy kizárják a lépésvesztés lehetőségét terhelészavar esetén.
Diagnosztikai képesség és rendszer megbízhatóság
A zárt hurkú léptetőmotor kibővített diagnosztikai adatokat nyújt, amelyeket a nyitott hurkú rendszerek nem tudnak biztosítani. Az enkóder visszacsatolása egy zárt hurkú léptetőmotor lehetővé teszi, hogy a vezérlőrendszer mechanikai problémákat azonosítson még mielőtt azok katasztrofális hibához vezetnének: csapágykopás, szíjcsúszás, orsó tengelyezetlenség és terhelés elakadása mindegyike jellegzetes pozícióhibajelzéseket eredményez, amelyeket egy fejlett zárt hurkú léptetőmotor vezérlő felismer és naplóz. Ez a prediktív karbantartási képesség meghosszabbítja a berendezés élettartamát, és csökkenti a váratlan leállásokat. A nyitott hurkú motorok nem nyújtanak ilyen láthatóságot a rendszer állapotáról, így a hibaelhárítás reaktív, nem pedig proaktív.
GYIK
Mi a zárt hurkú léptetőmotor elsődleges előnye a nyitott hurkú rendszerekkel szemben?
A legnagyobb előnye annak a zárt hurkú léptetőmotor a valós idejű pozíció-ellenőrzés automatikus hibajavítással. Egy zárt hurkú léptetőmotor érzékeli, hogy a tengely ténylegesen elérte-e a parancsolt pozíciót, és azonnal korrigál, ha nem érte el, így biztosítva a pozíciópontosságot akár változó mechanikai terhelés mellett is. A nyitott hurkú motoroknak nincs visszacsatolási mechanizmusuk, ezért a lépések elvesztése észrevétlen marad, és a hibák az üzemelés során felhalmozódnak.
Mikor válasszanak gyártók zárt hurkú léptetőmotort nyitott hurkú helyett?
A zárt hurkú léptetőmotor alapvetően szükséges olyan alkalmazásokhoz, amelyek garantált pozíciópontosságot, nagy sebességű működést dinamikus terhelés mellett vagy olyan lépésvesztést igényelnek, amely elfogadhatatlan hulladékot vagy újrafeldolgozási költségeket eredményezne. Orvosi eszközök, precíziós CNC-gépek, laborautomatizálás és robotikai alkalmazások általában egy zárt hurkú léptetőmotor -t igényelnek. A nyitott hurkú rendszerek csak egyszerű, alacsony sebességű, kis terhelésű alkalmazásokra alkalmasak, ahol a pozícióhibák tűrési határa magas, vagy a mechanikai megakadás lehetetlen.
Jelentősen drágább-e egy zárt hurkú léptetőmotor a nyitott hurkú alternatíváknál?
A zárt hurkú léptetőmotor rendszer általában 30–50%-kal drágább kezdetben egy megfelelő nyílt hurokú rendszerhez képest az enkóder-integráció és a fejlettebb vezérlőalgoritmusok miatt. Azonban ha figyelembe vesszük a csökkent selejtarányt, a kisebb motor méretet, az alacsonyabb energiafogyasztást, a javult gyártási sebességet és a megnövelt berendezés élettartamát, akkor egy zárt hurkú léptetőmotor gyakran 12–24 hónapon belül vonzó megtérülést biztosít a pontossági gyártási környezetekben.