
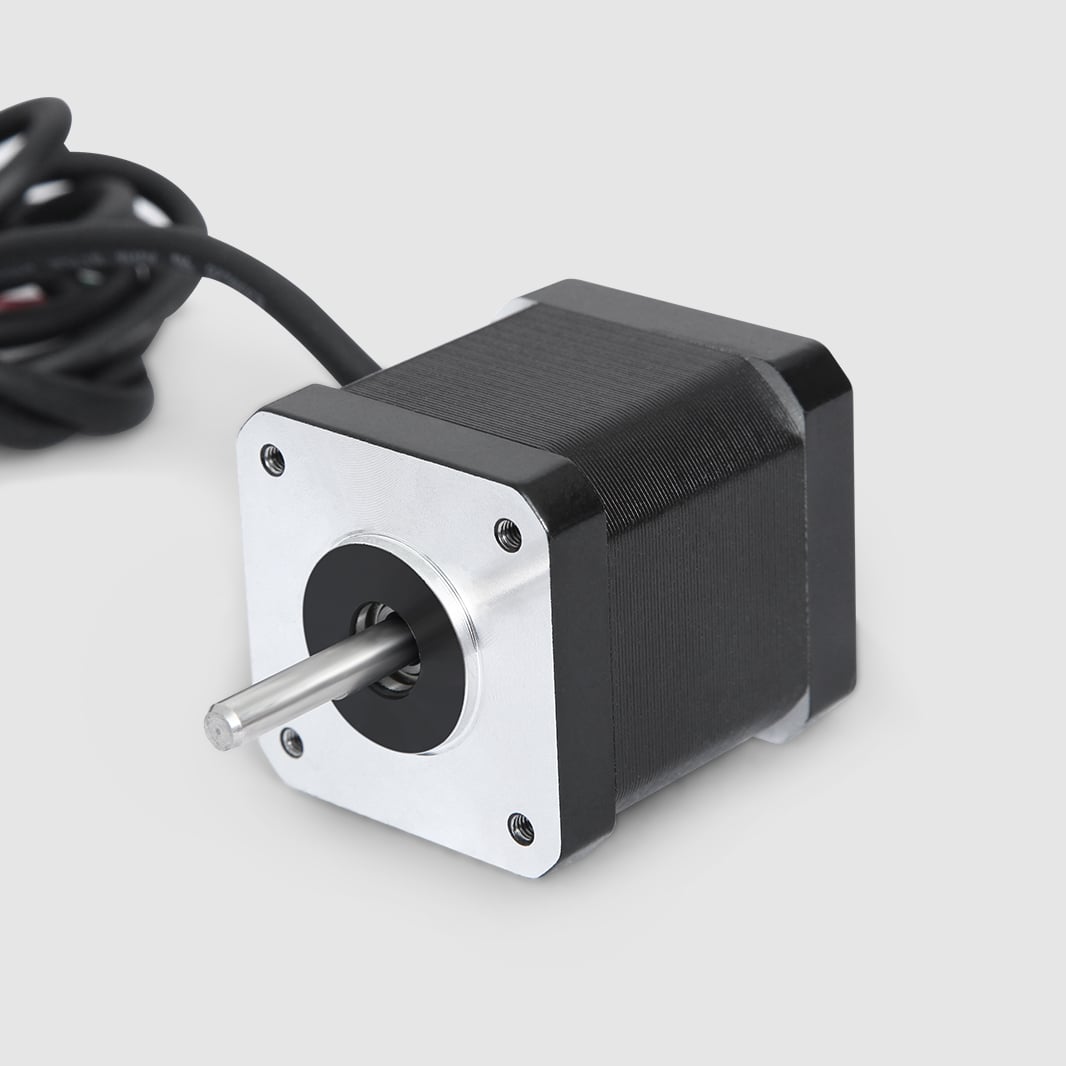
A NEMA 17 léptetőmotor a gyártás, a robotika, a 3D nyomtatás és az ipari automatizálás területén a kompakt mozgásalkalmazások arany szabványa lett. A mérnökök és rendszertervezők folyamatosan a NEMA 17 léptetőmotort választják, amikor a helykorlátozások és a pontossági követelmények összeegyeztethetetlenül metszik egymást, így ez a komponens elengedhetetlenné vált a modern mozgásszabályozó rendszerekben. Annak megértéséhez, hogy miért uralkodik a NEMA 17 léptetőmotor ebben a piaci szegmensben, meg kell vizsgálni mechanikai specifikációit, teljesítményjellemzőit és valós világbeli alkalmazhatóságát igényes feladatokra.
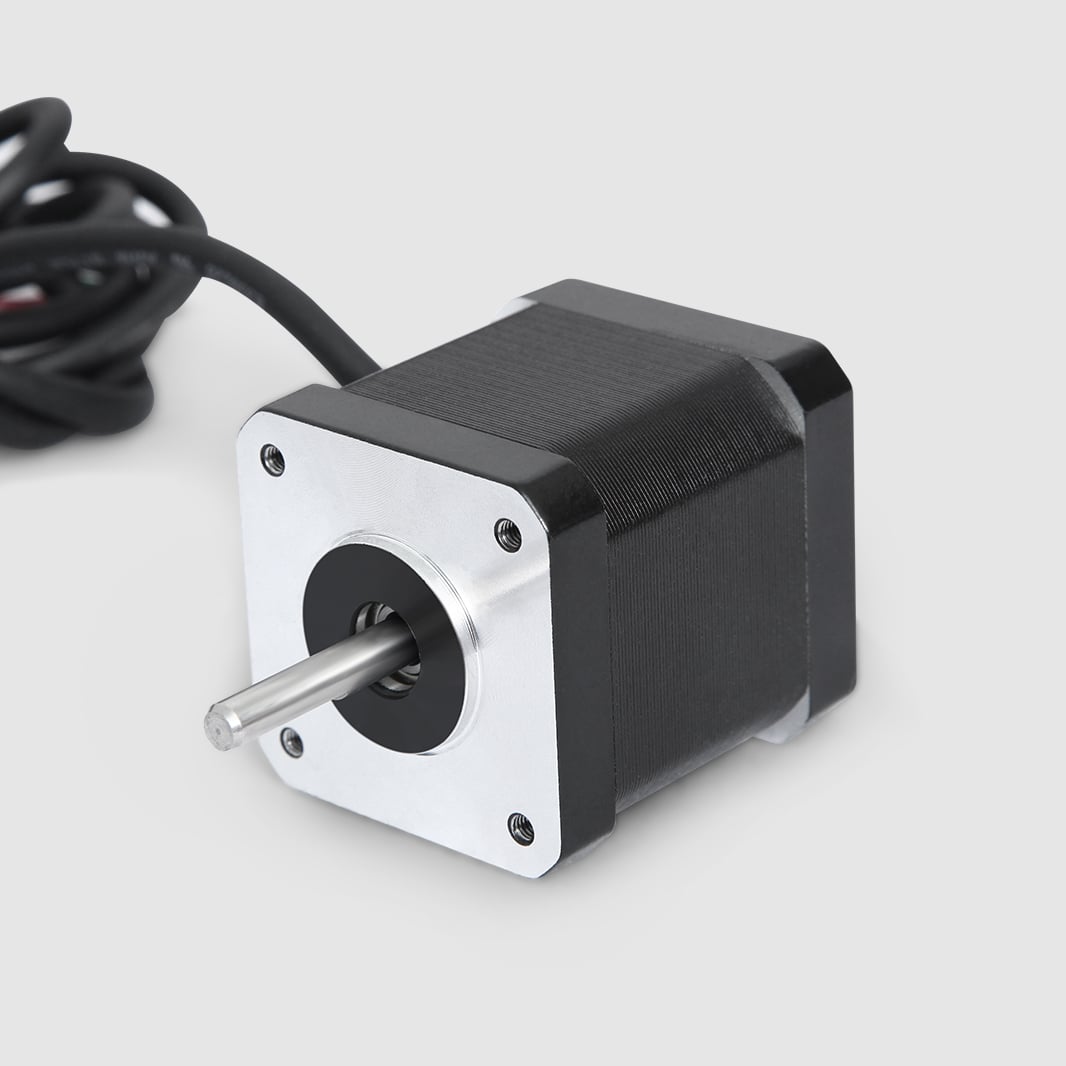
A NEMA 17 léptetőmotor az egyik legjobb kompromisszumot képviseli a fizikai méret és a nyomaték kimenet között, amelyet kevés más megoldás tud felülmúlni. A 1,7 hüvelykes négyzet alakú előlapjával és általában 30–50 Newton-centiméteres tartónyomatékával a NEMA 17 léptetőmotor jelentős erőt szolgáltat rendkívül kompakt burkolatban. Ezt a kombinációtól eredően vált a NEMA 17 léptetőmotor a referencia szabvánnyá minden olyan tervezési feladatnál, ahol a mechanikai tömeg minimalizálása szükséges anélkül, hogy a mozgásszabályozás megbízhatóságától le kellene mondani.
Kompakt méret és nyomaték-egyensúly
Optimális méret-hatékonyság
A NEMA 17 léptetőmotor körülbelül 42 milliméter négyzet alapú és 39 milliméter mély, így ez a legkisebb NEMA-szabványú motor, amely jelentős munkavégzésre képes. Ez a méretarány lehetővé teszi, hogy a NEMA 17 léptetőmotor olyan burkolatokba, berendezéskeretekbe és szerelvényekbe illeszkedjen, amelyek teljesen elutasítanák a nagyobb méretű motorformátumokat. A rendszerintegrátorok éppen azért részesítik előnyben a NEMA 17 léptetőmotort, mert fizikai korlátai nem kényszerítik a környező mechanikai szerkezetek teljes újraforgalmazását, csökkentve ezzel a fejlesztési ciklusokat és a gyártási összetettséget.
A NEMA 17 léptetőmotor kompakt méretei nem befolyásolják a rögzítési kompatibilitást vagy az interfész-szabványosítást. A szabványosított előlap lehetővé teszi, hogy a NEMA 17 léptetőmotor zavartalanul integrálódjon csillagkerék-hajtóművekbe, közvetlen meghajtású csigahajtásokba, menetes orsókba és fogaskerékszíj-összeállításokba. A mérnökök biztonsággal választhatják a NEMA 17 léptetőmotort, mivel a mechanikai kapcsolat és a tartószerkezetek alkalmazkodnak anélkül, hogy egyedi gyártásra lenne szükség – ez kritikus előny a prototípusozásban és kis sorozatszámú gyártási környezetben.
Nyomaték–tömeg arány
A NEMA 17 léptetőmotor általában 270 és 350 gramm közötti tömegű, miközben 30–50 Newton-centiméteres tartó nyomatékot fejt ki, így kiváló nyomaték–tömeg arányt ér el a hasonló méretű szervomotorokhoz vagy egyenáramú kefés motorokhoz képest. Ez az hatékonyság teszi a NEMA 17 léptetőmotort az elsődleges választássá olyan alkalmazásokhoz, ahol a mozgó tömegnek alacsonynak kell maradnia – például felső vezetékes kapus rendszerekben, többtengelyes robotkarokban, valamint légi vagy mobil platformokon. A NEMA 17 léptetőmotor ezt a teljesítményt az optimalizált mágneses fluxus-eloszlás és a precíziós forgórész-tervezés révén éri el, amelyek maximális erőgenerálást biztosítanak egységnyi tömegre vonatkozóan.
A mérnökök gyakran a NEMA 17 léptetőmotort használják kiindulási alapmotorként alkalmazhatósági tanulmányokhoz, mivel ismert teljesítménytartománya lehetővé teszi a mozgási profil megvalósíthatóságának gyors értékelését. Ha egy NEMA 17 léptetőmotor nem képes elegendő gyorsulást előállítani vagy nem tudja fenntartani a sebességet terhelés mellett, a tervező egyértelműen tudja, hogy az alkalmazáshoz nagyobb formátumú motorok szükségesek, így jogosítja a NEMA 23 vagy NEMA 34 szabványokra való áttérést. Ez a döntési egyértelműség gyorsítja a prototípus-fejlesztést, és megakadályozza a mozgástechnikai berendezések túlspecifikálását.
Pontos vezérlés és egyszerű integráció
Lépésfelbontás és pozícionálási pontosság
A NEMA 17 léptetőmotor natív lépésszöge 1,8 fok teljes lépésenként, így egy teljes fordulat során 200 diszkrét pozíciót biztosít. Mikrolépéses meghajtóelektronikával kombinálva a NEMA 17 léptetőmotor hatékony lépésközöket ér el: 0,9, 0,45 vagy 0,225 fokot a mikrolépés beállításától függően, és pozícionálási ismételhetőséget nyújt, amely sok szervorendszerénél is jobb, miközben költségének és bonyolultságának csak egy tört részét teszi ki. Ez a belső pontosság teszi a NEMA 17 léptetőmotort a természetes választássá olyan pozícionálási alkalmazásokhoz, amelyek 0,1 mm-nél finomabb pontosságot igényelnek.
A NEMA 17 léptetőmotorhoz nem szükségesek visszajelző érzékelők, enkóderek vagy zárt hurkú vezérlőrendszerek a pozíciópontosság fenntartásához álló terhelés mellett, ami alapvető előnyt jelent a keféskapcsolós egyenáramú vagy szervó motorokkal szemben. A rendszertervezők a NEMA 17 léptetőmotort választják a nyersanyaglista költségének csökkentésére, az érzékelők kalibrálási eljárásainak kiküszöbölésére és a szoftveres vezérlőprogram-fejlesztés egyszerűsítésére. A NEMA 17 léptetőmotor természetes pozíciótartó képessége azt jelenti, hogy a tápfeszültség elvesztése vagy váratlan mechanikai akadályozás nem veszélyezteti a rendszer biztonságát, és nem igényel bonyolult hibajavító rutinokat.
Meghajtókompatibilitás és elektronikai egyszerűség
A NEMA 17 léptetőmotor szokásos tápfeszültsége 12–48 V egyenáram, így illeszkedik a legtöbb ipari vezérlőkörnyezet energiaellátási infrastruktúrájához. Az ipari szabvány szerinti mikrolépéses meghajtómodulok TTL-szintű impulzus- és irányszignálokat fogadnak el egyszerű mikrovezérlők kimeneteiről, ezért a NEMA 17 léptetőmotor kompatibilis az Arduinoval, a Raspberry Pivel és ipari PLC-rendszerekkel további jelkondicionálás nélkül. Ez a széles körű kompatibilitás biztosítja, hogy a NEMA 17 léptetőmotort régi rendszerekbe vagy új tervekbe egyaránt könnyen integrálhassák minimális elektronikai átalakítással.
A NEMA 17 léptetőmotor kétfázisú architektúrája és szabványos tekercselési konfigurációi lehetővé teszik a tervezők számára, hogy több tucatnyi kompatibilis meghajtó közül válasszanak különböző gyártóktól, így elkerülhető a beszállítói függőség, és csökken a beszerzési lánc kockázata. Amikor egy NEMA 17 léptetőmotor mozgásmódul meghibásodik vagy elavul, a cserék könnyen beszerezhetők, és egymással felcserélhetők a csatlakozók és a teljesítményjellemzők. Ez a szabványosítás tette a NEMA 17 léptetőmotort az ipar sztenderdjévé az oktatási robotikában, a maker-platformokon és a költséghatékony mozgásmegoldásokat kereső kereskedelmi felszerelés-gyártóknál.
Valós világbeli alkalmazási alkalmaság
3D nyomtatás és additív gyártás
A NEMA 17 léptetőmotor uralkodó pozíciót foglal el a 3D nyomtatók architektúrájában, mert kompakt mérete jól illeszkedik a hordozóegységekbe, miközben elegendő nyomatékot szolgáltat az extrudáló fogaskerekek és pozicionáló mechanizmusok meghajtásához megbízható pontossággal. A NEMA 17 léptetőmotor képessége, hogy azonnal elinduljon és megálljon, anélkül, hogy lebegne vagy rezegne, ideálissá teszi a rétegről rétegre történő mozgásra, ahol a pozíciópontosság közvetlenül befolyásolja a nyomtatás minőségét. A fogyasztói és ipari 3D nyomtatógyártók szabványosítottan a NEMA 17 léptetőmotort használják, így egy olyan ökoszisztémát hoznak létre, amely kompatibilis forróvégűekből, extrudáló modulokból és mechanikai frissítésekből áll – ez lehetetlen lenne nem szabványos motorformátumok esetén.
CNC megmunkálás és precíziós pozicionálás
A kis méretű CNC-gépek, gravírozók és maróberendezések a NEMA 17 léptetőmotorra támaszkodnak a menetes orsók és időzítőszíjak meghajtásához mikroszintű pozícionálási pontossággal az X, Y és Z tengelyeken. A NEMA 17 léptetőmotor egyenletes nyomatéka minden sebességnél kiküszöböli a szervorendszerek által igényelt gyorsítási és lassítási lejtőket, egyszerűsítve ezzel a mozgástervezést és csökkentve a ciklusidő-ingadozást. A NEMA 17 léptetőmotor alacsony elektromos zajszintje és önmagát fékező tulajdonságai minimálisra csökkentik a rezgések átvitelét a precíziós vágószerszámokra, közvetlenül javítva ezzel a felületi minőséget és a méretbeli egyenletességet a kész alkatrészeknél.
A NEMA 17 léptetőmotor költséghatékonysága lehetővé teszi a gyártók számára, hogy többtengelyes pozicionálást valósítsanak meg anélkül, hogy túllépnék a költségkeretet, amely kizárná a szervó- vagy kefe nélküli alternatívákat. A NEMA 17 léptetőmotort fogaskerék-hajtásokkal vagy csigasorokkal is kombinálhatják a rendelkezésre álló nyomaték fokozására, így a teljesítmény növelhető anélkül, hogy megváltoztatnák a motor alapvető formátumát. Ez a skálázhatóság tette a NEMA 17 léptetőmotort a számos automatizált gyártási rendszer alapjává, ahol a pontosság és az elérhetőség egyenrangúan fontosak.
GYIK
Mi teszi a NEMA 17 léptetőmotort jobb választássá a kompakt alkalmazásokhoz, mint a NEMA 23?
A NEMA 17 léptetőmotor körülbelül 42 milliméter négyzet alapterületű, míg a NEMA 23 esetében ez 56 milliméter négyzet alapterület, így a NEMA 17 előlapja 40 százalékkal kisebb, miközben továbbra is elegendő nyomatékot biztosít a legtöbb kompakt mozgásfeladathoz. Amikor a helykorlátozások különösen szigorúak, a NEMA 17 léptetőmotor kiküszöböli a mechanikai újraforgatás szükségességét, amely elkerülhetetlen lenne egy nagyobb formátumra történő frissítés esetén. A NEMA 17 léptetőmotor alacsonyabb tehetetlensége emellett gyorsabb gyorsulást tesz lehetővé, növelve az átviteli sebességet olyan alkalmazásokban, mint a 3D nyomtatás, ahol a gyors pozicionálás döntő fontosságú.
Lehet-e a NEMA 17 léptetőmotort szervomotorok helyett használni pontos pozicionáláshoz?
A NEMA 17 léptetőmotor kiszolgálhatja a szervomotorokat olyan statikus terhelésű pozicionálási alkalmazásokban, ahol a zárt hurkú visszacsatolás nem szükséges, és a tartó nyomaték elegendő a drift megelőzésére. A NEMA 17 léptetőmotor kiválóan teljesít olyan determinisztikus mozgásminták esetén, ahol a pozíció kiszámításra és előrejelzésre kerül, nem pedig figyelésre. Azonban dinamikus környezetekben, változó vagy ütőterhelések mellett a szervomotorok jobb teljesítményt nyújthatnak, mivel aktívan korrigálják a pozícióhibát, míg a NEMA 17 léptetőmotor a motortekercsek nyomatékára támaszkodik a mechanikai csúszás megelőzésére.
Hogyan javítja a mikroléptetés a NEMA 17 léptetőmotor teljesítményét?
A mikrolépéses meghajtók a NEMA 17 léptetőmotor tekercseit változó áramerősségű árammal táplálják, így hatékony lépésszögeket érnek el, amelyek finomabbak, mint a motor eredeti 1,8 fokos értéke. A NEMA 17 léptetőmotor fél-lépéses üzemmódban 0,9 fokos, tizenhatod-mikrolépéses üzemmódban pedig 0,225 fokos felbontást képes elérni, ami drámaian csökkenti a rezgést és javítja a pozicionálás simaságát. A NEMA 17 léptetőmotor mikrolépéses képessége nem jár további hardverköltséggel: csak kompatibilis meghajtóelektronikára van szükség, amely ma már ipari és fogyasztói mozgásszabályozási piacokon is szabványos.