
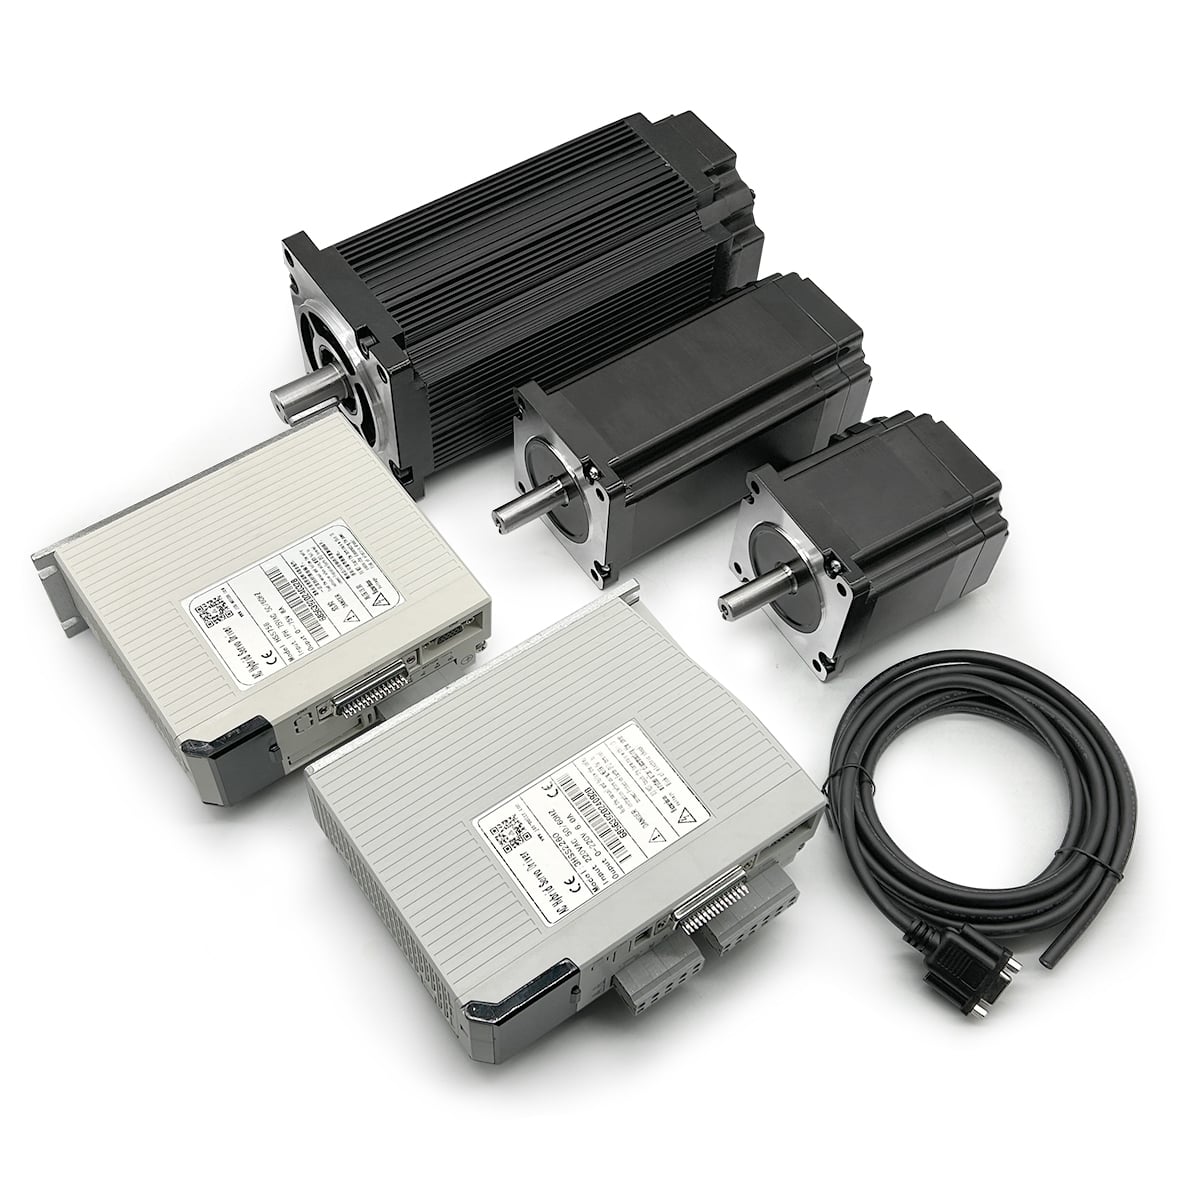
A zárt hurkú léptetőmotor jelentős fejlődést képvisel a mozgásszabályozási technológiában, ötvözve a hagyományos léptetőmotorok megbízhatóságát a valós idejű visszacsatolási mechanizmusokkal, amelyek kiküszöbölik a kimaradt lépéseket és a pozíciós hibákat. A hagyományos nyílt hurkú léptetőmotorok „hit alapján” működnek: feltételezik, hogy minden impulzusparancs a szándékolt lépéshez vezet. Azonban a kihívásokat jelentő ipari alkalmazások abszolút bizonyosságot igényelnek abban, hogy a motor ténylegesen elérte a parancsolt pozíciót. Itt jön be a zárt hurkú léptetőmotor alapvetően megváltoztatja a játék szabályait, olyan pontosságot és ismételhetőséget nyújtva, amelyet a nyitott hurkú rendszerek egyszerűen nem tudnak garantálni változó terhelési körülmények, hőmérséklet-ingadozások vagy dinamikus üzemeltetési terhelés mellett.
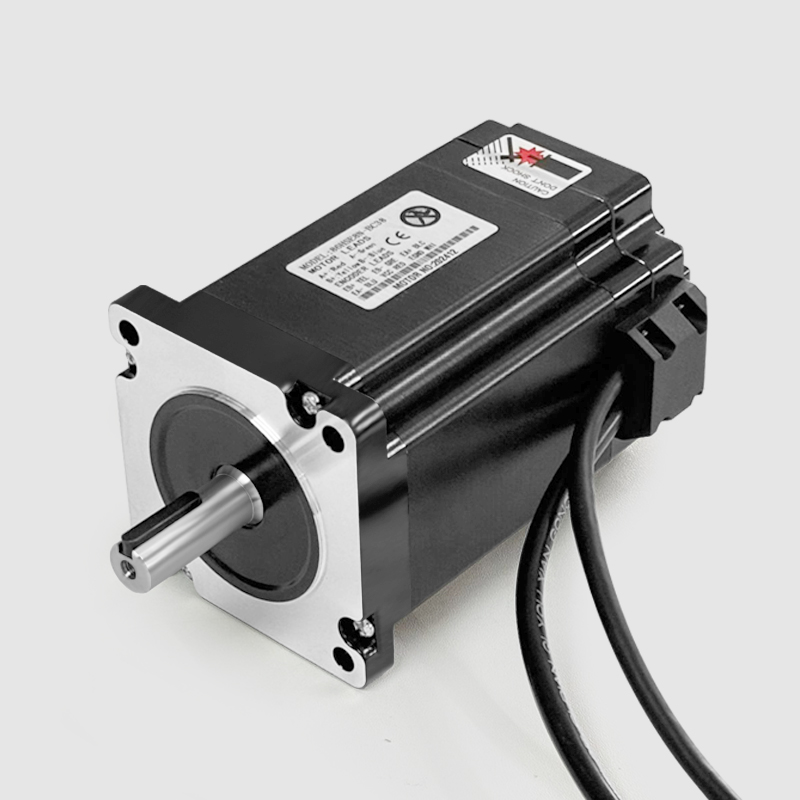
A megfelelő zárt hurkú léptetőmotor a követelményes feladatokhoz való alkalmasságát az intelligens visszacsatolási hurkú architektúrája biztosítja. A forgórész tényleges helyzetét folyamatosan figyeli az enkóderek vagy mágneses érzékelők segítségével, a zárt hurkú léptetőmotor összehasonlítja a parancsolt mozgást a tényleges mozgással, és azonnal kijavítja az esetleges eltéréseket. Ez az aktív ellenőrzés biztosítja a pozícióvesztés hiányát, megszünteti a terhelés alatti megakadást, és fenntartja a szinkronizált működést összetett többtengelyes rendszerekben. A precíziós gyártástól és az orvosi eszközök összeszerelésétől a félvezető-feldolgozásig és a robotikáig terjedő iparágak mindegyike ezt a zárt hurkú intelligenciát használja fel konzisztens eredmények elérésére anélkül, hogy mezőszolgálati beavatkozásra vagy termelési leállásra lenne szükség.
Miért kitűnők a zárt hurkú léptetőmotorok a precíziós alkalmazásokban
Valós idejű pozíció-ellenőrzés és hibajavítás
Az alapvető előnye egy zárt hurkú léptetőmotor abban rejlik, hogy minden mozgásparancsot valós időben ellenőriz. Ellentétben a hagyományos, nyitott hurkú léptetőmotorokkal, amelyek vakon bíznak az impulzusok számában, egy zárt hurkú léptetőmotor folyamatosan méri a rotor tényleges szögét, és összehasonlítja a parancsolt pozícióval. Ha bármilyen eltérés észlelődik – akár mechanikai súrlódásból, hőtágulásból vagy váratlan terhelésváltozásból eredően is – a zárt hurkú léptetőmotor automatikusan kiegyenlíti azt korrekciós impulzusok kiadásával, amíg a tényleges pozíció egyezni nem fog a parancsolt pozícióval. Ez az önkorrigáló viselkedés azt jelenti, hogy a magas igényű alkalmazások soha nem tapasztalnak csendes hibákat, amikor a motor úgy tűnik, mintha normálisan működne, miközben valójában csendesen elveszíti a pozícióját.
Olyan feladatokhoz, amelyek mikronos pontosságot igényelnek – például optikai lencsék pozicionálása vagy félvezető-gyártásban az alapanyagok igazítása – ez a valós idejű ellenőrzés egy zárt hurkú léptetőmotor számára elengedhetetlenül fontos. A zárt hurkú visszacsatolás megszünteti a drága külső pozícióérzékelők szükségességét, mivel a zárt hurkú léptetőmotor magát a rendszer biztosítja a megbízható pozícióadatokat. A rendszertervezők közvetlenül támaszkodhatnak a motor visszajelzésére, csökkentve ezzel a hardver bonyolultságát és karbantartási igényét, miközben abszolút bizalommal számíthatnak a pozícionálási pontosságra több millió mozgásciklus során.
Működési ellenállás változó terhelési körülmények mellett
A követelményes ipari környezetek olyan változókat vezetnek be, amelyek kihívást jelentenek a hagyományos léptetőmotorok számára. A terhelésingerek, a hőmérséklet-ingerek és a rezgés okozta események miatt az üres hurkú léptetőmotorok elveszíthetik a szinkronizációt, ami operátori beavatkozást vagy rendszerújraindítást igényel. Egy zárt hurkú léptetőmotor , ellentétben ezzel, dinamikusan alkalmazkodik ezekhez a változó körülményekhez. A zárt hurkú léptetőmotor automatikusan módosítja az áram- és időzítési paramétereket, hogy fenntartsa a pozíciózárat függetlenül a mechanikai terhelés változásaitól. Ez az adaptív viselkedés teszi a zárt hurkú léptetőmotor ideálissá olyan alkalmazásokhoz, mint a szállítószalag-rendszerek, anyagmozgatás vagy robotkarok, ahol a teher működés közben ingadozik.
Továbbá, egy zárt hurkú léptetőmotor diagnosztikai visszajelzést nyújt, amely felfedi a kialakuló mechanikai problémákat, mielőtt katasztrofális meghibásodást okoznának. Az elérési hibajavítási tevékenység figyelése révén a karbantartási csapatok egy zárt hurkú léptetőmotor rendszerrel korai szakaszban észlelhetik a csapágykopást, a szíjcsúszást vagy az illesztőelemek kopását, még mielőtt ezek a problémák drága leállásokhoz vezetnének. Ez a prediktív információ átalakítja a zárt hurkú léptetőmotor t egy egyszerű pozícionáló meghajtóról egy állapotfigyelő érzékelővé, amely védi a tőkeberendezéseket, és jelentősen meghosszabbítja a berendezések élettartamát.
A megfelelőséget meghatározó teljesítményjellemzők
Nyomatéktartás és terhelésviselő képesség
Egy kulcsfontosságú tényező, amely meghatározza, hogy egy zárt hurkú léptetőmotor alkalmas-e igényes feladatokra, a kiváló nyomatéktartási képessége. A nyitott hurkú léptetőmotorok hosszabb ideig tartó terhelés alatt akadhatnak meg anélkül, hogy az üzemeltető tudomása lenne róla, de egy zárt hurkú léptetőmotor aktív nyomatékot szolgáltat, és szükség esetén automatikusan növeli az áramfelvételt a pozíció megtartásához a ráható erő ellenében. Ez a nyomatéktartási képesség egy zárt hurkú léptetőmotor kiküszöböli a nyitott hurkú rendszerekben jellemző csúszást vagy elcsúszást függőleges emelési alkalmazásokban vagy többtengelyes pozicionálási feladatokban. A mérnökök, akik orvosi képalkotó berendezéseket, ipari anyagvizsgáló rendszereket vagy precíziós gyártócellákat terveznek, a megbízható rögzítő teljesítményre támaszkodnak egy zárt hurkú léptetőmotor -ból, hogy az egész munkaciklus során abszolút pozíciót tartsanak.
Egy zárt hurkú léptetőmotor nyomatéki tartománya kiterjed a kis sebességű, nagy nyomatékú tartományra is, ahol a hagyományos léptetőmotorok megbízhatatlanná válnak. Egy zárt hurkú léptetőmotor teljes rögzítő nyomatékot tud szolgáltatni álló helyzetben, így alkalmas olyan alkalmazásokra, amelyek lassú csúszó sebességet vagy pozícióvesztés nélküli várakozási időt igényelnek. Ez a tulajdonság teszi a zárt hurkú léptetőmotor -t kiváló választássá a gravitációs terhelés-kiegyenlítésre, a feszültség fenntartására vagy a lassú sebességű indexelésre olyan rendszerekben, ahol a pontosságot nem lehet áldozni.
Reakcióképesség és gyorsulási teljesítmény
A gyors tengelymozgást vagy vészhelyzeti leállítási forgatókönyveket igénylő, igényes feladatokban a mozgásszabályozó hardver reakcióképessége döntő fontosságú. Egy zárt hurkú léptetőmotor gyorsabban reagál a nyitott hurkú alternatíváknál, mert a visszacsatolási hurkok lehetővé teszik a motorvezérlő számára, hogy ellenőrizze az sikeres gyorsítást, nem pedig csak időbecslések alapján feltételezi azt. A zárt hurkú léptetőmotor automatikusan csökkenti a gyorsítási sebességet, ha a rotor nem tud lépést tartani, majd újra agresszívan gyorsít, amint a terhelési körülmények javulnak. Ez az intelligens gyorsítási jellemző megakadályozza a túllendülést és rezgéseket, amelyekkel a nyitott hurkú léptetőmotorok küzdenek, ha túl agresszíven vannak hangolva.
Vészhelyzeti fékezéshez vagy gyors irányváltáshoz egy zárt hurkú léptetőmotor biztosítja a pozíció abszolút megerősítését, ami kritikus fontosságú biztonsági szempontból érzékeny alkalmazásokban, például gépgyártó berendezésekben, sajtóberendezésekben vagy közlekedési rendszerekben. A zárt hurkú léptetőmotor azonnal jelentheti, amint elérte a parancsolt pozíciót, nem pedig bizonytalanságot hagyva abban, hogy a parancsolt megállás ténylegesen megtörtént-e. Ez a mozgásállapotot illető bizonyosság teszi a zárt hurkú léptetőmotor nélkülözhetetlenné olyan helyzetekben, ahol a pozícióhiba berendezés-károsodást vagy biztonsági incidenseket okozhat.
Gyakorlati alkalmazhatósági értékelés igényes környezetekhez
Hőmérséklet- és környezeti terhelési ellenállás
Az igényes ipari környezetek gyakran extrém hőmérsékleti viszonyokat, nedvességexpozíciót vagy rezgést jelentenek, amelyek rombolnák a szokásos léptetőmotorok teljesítményét. Egy zárt hurkú léptetőmotor fenntartja pontosságát szélesebb hőmérséklettartományban, mert a visszacsatolási mechanizmus automatikusan ellensúlyozza a hőhatásokat, például a tekercsek ellenállásának változását vagy a mágnesek erősségének ingadozását. Amint a hőmérséklet ingadozik, a zárt hurkú léptetőmotor dinamikusan módosítja áramprofilját a folyamatos nyomaték-kimenet és pozicionálási pontosság fenntartása érdekében, míg a nyitott hurkú léptetőmotorok azonos hőterhelés mellett nyomatékvesztést szenvednek, és végül leállnak.
Egy zárt hurkú léptetőmotor környezeti ellenállása kiterjed a rezgésállóságra is. A rezgés, amely nyitott hurkú léptetőmotor esetén lépéskiesést okozna, egy zárt hurkú léptetőmotor , így alkalmas telepítésre olyan gyártóberendezések közelében, amelyek jelentős mechanikai rezgést generálnak. Ez a rezgásállóság azt jelenti, hogy a zárt hurkú léptetőmotor megbízhatóan működhet gyárakban, nehézipari gyártóüzemekben vagy mobil berendezéseken, ahol nyitott hurkú megoldások túlzott izolációs infrastruktúrát igényelnének.
Rendszerintegráció és skálázhatóság
A zárt hurkú léptetőmotor tisztán integrálódik a fejlett többtengelyes automatizációs rendszerekbe, mivel visszajelzési kimenete lehetővé teszi a mozgás szinkronizálását független motor tengelyeken mikrométeres pontossággal. Amikor több zárt hurkú léptetőmotor egységet koordinálunk egy összetett gantryrendszerben, szállítószalagon vagy robotmanipulátoron, mindegyik zárt hurkú léptetőmotor valós idejű visszajelzése lehetővé teszi a szoftveralgoritmusok számára, hogy azonnal észleljék és kijavítsák a szinkronizációs hibákat. Ez a zárt hurkú koordináció megakadályozza a mechanikai befogódást és kopást, amely nyitott hurkú léptetőmotorok esetén keletkezne szinkronizálatlan működés mellett.
Ezenkívül a skálázhatósága zárt hurkú léptetőmotor rendszer a laboratóriumi eszközöket szolgáló kis méretű NEMA 17 egységektől kezdődik, és eléri az ipari osztályú NEMA 34 egységeket, amelyek nehézgépeket hajtanak. A zárt hurkú léptetőmotor architektúra ezen mérettartományon belül állandó marad, így a mérnökök kiválaszthatják a megfelelő tokméretet nyomaték- és sebességigényeiknek megfelelően, miközben azonos megbízhatóságot és visszajelzési jellemzőket tartanak fenn. Ennek az összhangnak a fenntartása a zárt hurkú teljesítmény területén az egész termékvonalon a zárt hurkú léptetőmotor gazdaságos választást teszi lehetővé növekvő automatizációs portfóliók számára.
GYIK
Hogyan akadályozza meg egy zárt hurkú léptetőmotor a pozíció elvesztését működés közben?
A zárt hurkú léptetőmotor egy integrált kódolót vagy mágneses érzékelőt használ a forgórész tényleges helyzetének folyamatos mérésére, és valós időben összehasonlítja a parancsolt helyzettel. Ha terhelés, súrlódás vagy mechanikai csúszás miatt bármilyen eltérés észlelődik, a motorvezérlő automatikusan korrekciós impulzusokat küld, amíg a tényleges helyzet egyezni nem fog a parancsolt helyzettel. Ez a zárt hurkú visszacsatolási mechanizmus biztosítja a pozíció-hibák nullázását az üzemelés egész ideje alatt, függetlenül a külső zavaró tényezőktől vagy terhelésingerek változásaitól, amelyek nyitott hurkú motoroknál csendes lépésvesztést okozhatnak.
Milyen típusú ipari alkalmazások profitálnak leginkább a zárt hurkú léptetőmotorból?
A zárt hurkú léptetőmotor különösen alkalmas pontossági gyártási folyamatokhoz, félvezető-felszerelésekhez, orvosi eszközök összeszereléséhez, robotikához, optikai rendszerekhez és automatizált anyagmozgatáshoz, ahol a pozíciópontosság feltétlenül szükséges. Olyan alkalmazások, amelyek függőleges terheléseket, változó tömegeket, hőmérséklet-ingereket vagy rezgésnek való kitettséget tartalmaznak, mind profitálnak a saját magukat korrigáló viselkedésből. zárt hurkú léptetőmotor . Vészhelyzeti leállítási alkalmazások és biztonságkritikus pozicionáló rendszerek is egy zárt hurkú léptetőmotor -ra támaszkodnak, hogy megbízhatóan megerősítsék: a mozgási parancsok ténylegesen úgy kerültek végrehajtásra, ahogy azt szándékozták.
Miért drágább egy zárt hurkú léptetőmotor, mint a nyitott hurkú alternatívái?
A zárt hurkú léptetőmotor drágább, mert beépített visszacsatolási érzékelőket, összetettebb motorvezérlő elektronikát és olyan tulajdonjogvédelem alatt álló algoritmusokat tartalmaz, amelyek lehetővé teszik a valós idejű pozíció-ellenőrzést és önmagát javító funkciót. A további költséget ellensúlyozza a rendszer egyszerűsödése, a külső pozícióérzékelők elhagyása, a megbízhatóság növekedése, kevesebb szervizbeavatkozás a helyszínen, valamint a berendezések élettartamának meghosszabbítása. Olyan igényes alkalmazások esetében, ahol a pozícióhibák közvetlenül termékhibákhoz vagy biztonsági kockázatokhoz vezetnek, a zárt hurkú léptetőmotor beruházás általában megtérül a selejtarány csökkenéséből és az állásidők megszüntetéséből fakadó megtakarítások révén.