
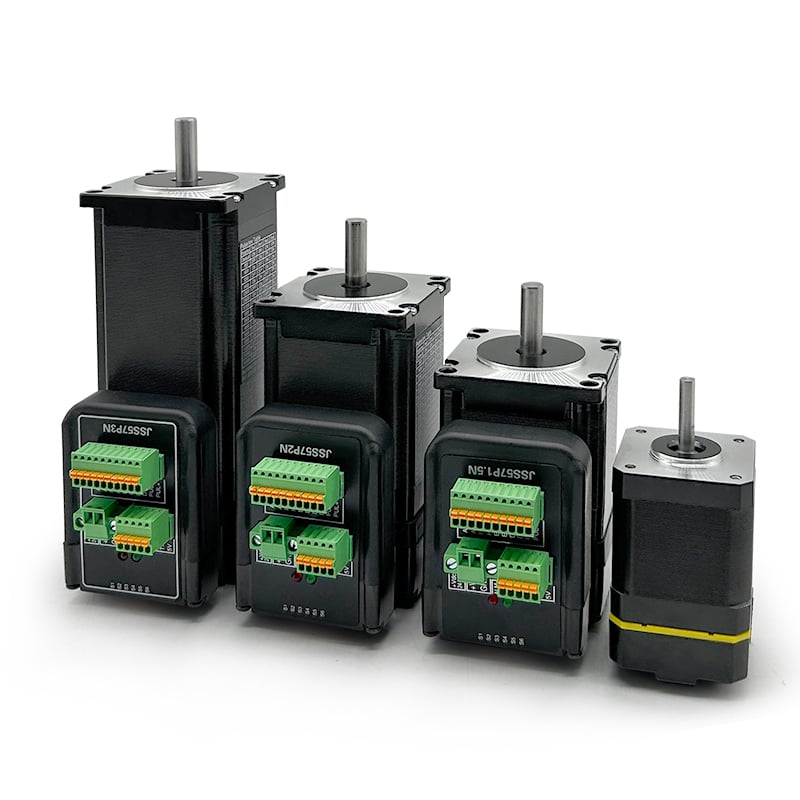
A pozícionálási hibák évek óta kihívást jelentenek az ipari automatizációs rendszerek számára, különösen a nagy pontosságot és megbízhatóságot igénylő alkalmazásokban. Egy zárt hurkú léptetőmotor ezt az alapvető problémát oldja meg a valós idejű visszacsatolási mechanizmusok integrálásával, amelyek folyamatosan figyelik és korrigálják a motor pozícióját. Ellentétben a hagyományos nyitott hurkú léptetőmotorokkal, amelyek pozíció-ellenőrzés nélkül működnek, a zárt hurkú léptetőmotor olyan pontosságot és ismételhetőséget biztosít, amelyre az ipari gyártók szükséget tartanak. Ez a technológia jelentős fejlődést jelent a mozgásszabályozás területén, és átalakítja a precíziós berendezések működését számos különböző iparágban.
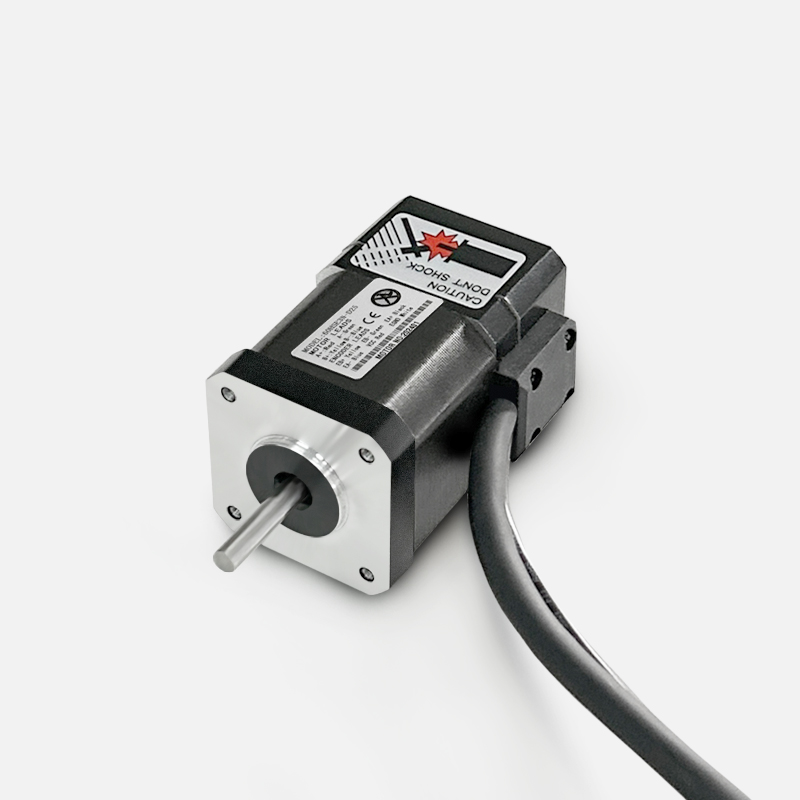
Egy zárt hurkú léptetőmotor legfontosabb előnye, hogy képes észlelni és kiküszöbölni a pozícionálási hibákat, mielőtt azok továbbterjednének a gyártási rendszerben. Az enkóder visszacsatolás és az intelligens vezérlési algoritmusok alkalmazásával ez a motorarchitektúra biztosítja, hogy a tengely tényleges helyzete megegyezzen a parancsolt helyzettel, így elkerülhetők a kihagyott lépések vagy az eltolódás költséges következményei. A CNC-gépeket, robotrendszereket, nyomórendszereket és félvezető-felszereléseket üzemeltető szervezetek egyre inkább felismerik, hogy a zárt hurkú léptetőmotorba történő beruházás mind a termékminőséget, mind az üzemi folytonosságot védi.
A zárt hurkú léptetőmotor hibacsökkentési mechanizmusainak megértése
Valós idejű pozíció-visszacsatolási architektúra
A zárt hurkú léptetőmotor folyamatosan összehasonlítja a motor tengelyének tényleges helyzetét a parancsolt beállított értékkel. Egy integrált enkóder helyzetvisszajelző impulzusokat generál, amelyek közvetlenül a vezérlőelektronikába jutnak. Amikor a zárt hurkú léptetőmotor eltérést észlel – akár terhelésingadozásból, mechanikai ellenállásból vagy alkatrészkopásból származóan is – a rendszer automatikusan korrigálja az áramot és a időzítést a kiegyenlítés érdekében. Ez a valós idejű korrekció ezredmásodpercek alatt zajlik le, így a hibajavítás láthatatlan külső folyamatok számára. A hagyományos nyitott hurkú léptetőmotorok nem képesek észlelni ezeket az eltéréseket, tehát a pozícionálási hibák csendesen halmozódnak fel, amíg a rendszer meghibásodása vagy termékhibák nem következnek be.
A visszacsatolási hurkok folyamatosan működnek a motor üzemciklusa során. Egy zárt hurkú léptetőmotor minden fordulata több kódolóimpulzust generál, amelyeket a szoftveralgoritmusok azonnal elemeznek. Ha a motor lemarad a parancsolt pozícióról, a vezérlőrendszer növeli a meghajtó áramot vagy módosítja az időzítési paramétereket a tengely mozgásának gyorsítására. Fordított esetben, ha a motor túl gyorsan halad előre, a rendszer csökkenti az áramot, hogy a terhelés utolérje. Ez a kétirányú korrekciós képesség különbözteti meg a zárt hurkú léptetőmotort a passzív nyitott hurkú alternatíváktól, és magyarázza, miért egyre gyakrabban írják elő ezt a technológiát pontosságot igénylő alkalmazásokban.
Hibafelismerési és kompenzációs logika
A zárt hurkú léptetőmotor vezérlőmoduljába épített intelligencia határozza meg a pozícionálás pontosságát és a rendszer megbízhatóságát. A fejlett algoritmusok elemezik a pozícióhibák nagyságát és irányát, majd kiszámítják az optimális korrekciós intézkedéseket. Az egyszerű hibajelző rendszerekkel ellentétben a fejlett zárt hurkú léptetőmotor-vezérlők előre jelezik a jövőbeli hibahatárok irányát, és megelőzően módosítják a paramétereket, hogy megakadályozzák a hibák kritikus szint elérését. Ez az előrejelző képesség különösen fontos a nagysebességű gyártási környezetekben, ahol az azonnali hibajavítás nem veszélyeztetheti a termelési teljesítményt. A zárt hurkú léptetőmotor a korábbi pozícióadatokból tanul, így a vezérlőrendszer optimalizálhatja a teljesítményt az egyes alkalmazásokra jellemző terhelési jellemzők és üzemmódok szerint.
A zárt hurkú léptetőmotor bevezetésének gyakorlati előnyei
Kihagyott lépések és elvesztett pozíciók kiküszöbölése
Az nyitott hurkú léptetőmotorok alapvető gyengeséggel küzdenek: ha a terhelési nyomaték meghaladja a motortól elvárt tartónyomatékot egy adott sebességnél, a motor visszalép anélkül, hogy jelezne, hogy a pozíció elveszett. A zárt hurkú léptetőmotor teljesen kiküszöböli ezt a csendes hibamódosulást. Az enkóder azonnal észleli a visszafelé történő mozgást, és a vezérlőrendszer további impulzusokat generál a pozíció helyreállításához. A zárt hurkú léptetőmotort használó gépek soha nem működnek olyan meghatározatlan állapotban, ahol a szoftver által megadott pozíció ellentmond az aktuális tengelypozíciónak. Ez az abszolút pozíciós integritás megelőzi a pontossági gyártásban gyakori láncszerű hibákat, ahol egyetlen elmaradt lépés több egymást követő művelet során halmozódik fel, és jelentős hibákat eredményez.
A gyártóüzemek, amelyek automatizált szerelőberendezéseket, precíziós vágórendszereket és robotos pozicionáló berendezéseket üzemeltetnek, egyre gyakrabban jelentenek nullás tervezetlen leállást a zárt hurkú léptetőmotor-technológia bevezetése után. A termékminőségi mutatók mérhetően javulnak, ha minden pozicionálási parancs pontosan megvalósul mechanikai szinten. Egy zárt hurkú léptetőmotor biztosítja, hogy a pozícionálási hibák ne halmozódjanak fel a gyártási ciklusok során, így a kimeneti minőség kötegenként is konzisztens marad. Ez a megbízhatóságnövekedés közvetlenül csökkenti az újrafeldolgozási költségeket, az elpazarolt anyagok kiadásait és az ügyfelek minőséggel kapcsolatos panaszait.
Fokozott teljesítmény változó terhelési körülmények között
Az ipari környezetekben ritkán találkozunk állandó, előrejelezhető terhelésekkel. A motorok változó ellenállással szembesülnek – például kopott csapágyakból, hőtágulásból, évszakváltásokhoz kapcsolódó páratartalom-változásokból vagy működési ingerekből adódóan. A zárt hurkú léptetőmotor ezekhez a körülményekhez automatikusan alkalmazkodik, manuális paraméter-beállítás nélkül. Amikor a terhelés megnövekszik, a motor kompenzálja ezt a meghajtó áram növelésével; amikor a terhelés csökken, az áram automatikusan csökken. Ez az adaptív képesség azt jelenti, hogy a zárt hurkú léptetőmotor megőrzi pozícionálási pontosságát függetlenül attól, hogy milyen környezeti vagy mechanikai változások lennének jelen – míg egy nyitott hurkú rendszer teljesítménye ilyen esetekben romlana. A rendszerintegrátoroknak többé nem kell túlméretezniük a motor forgatónyomatékát a legrosszabb esetek figyelembevételével; helyette egy megfelelően méretezett zárt hurkú léptetőmotor kezeli az összes tényleges üzemeltetési körülményt.
Egy zárt hurkú léptetőmotor adaptív jellege jelentősen meghosszabbítja a berendezések élettartamát. A motor folyamatosan igazítja a teljesítményparamétereket a tényleges körülményekhez, így optimális hatásfokon működik, nem pedig állandóan maximális kapacitáson. Ez csökkenti a hőterhelést, lassítja az alkatrészek fáradását, és egyenletesebb mechanikai kopást eredményez az egész rendszerben. Gyártóüzemek jelentése szerint a zárt hurkú léptetőmotorok bevezetése 30–50 százalékkal meghosszabbítja a berendezések élettartamát az azonos nyílt hurkú megoldásokhoz képest, ami közvetlenül javítja a megtérülési ráta (ROI) értékét, és csökkenti a tőkekiadások szükségességét.
Pontos sebesség- és pozícionálási vezérlés
A modern gyártásban az elvárások a pont-pont pozícionáláson túlmenően gyakran folyamatos sebességszabályozást és sima gyorsulási profilokat is magukba foglalnak. A zárt hurkú léptetőmotor kiválóan képes állandó sebességet fenntartani terhelésingerek ellenére is – míg a hagyományos motorok ilyen esetekben lelassulnának vagy megbicsaklanának. A nyomtatási rendszereknek egyenletes sebességre van szükségük éles szöveg és képek előállításához; a félvezető-feldolgozó berendezések pontos szögsebességet igényelnek a szilíciumlapkák helyzetének meghatározásához; a csomagolóberendezések sima mozgást igényelnek a termékek sérülésének megelőzésére. A zárt hurkú léptetőmotor biztosítja a sebességstabilitást, amelyre ezeknek az alkalmazásoknak szükségük van, és kiküszöböli a sebességingerek jellegzetes problémáját, amelyek az nyitott hurkú üzem során változó terhelés mellett jelentkeznek.
Alkalmazási forgatókönyvek, ahol a zárt hurkú léptetőmotor csökkenti a kritikus hibákat
Pontos gyártás és CNC-műveletek
A számítógéppel vezérelt gépek (CNC) teljes mértékben a pozíciópontosságra támaszkodnak a tervezési specifikációknak megfelelő alkatrészek gyártásához. A zárt hurkú léptetőmotor biztosítja azt a pozíciós megbízhatóságot, amelyre a CNC-programozás épít. Az orvosi eszközök gyártói, a légi- és űrhajóipari beszállítók, valamint a precíziós alkatrészek gyártói éppen ezért választják a zárt hurkú léptetőmotor-technológiát, mivel a nyitott hurkú alternatívák elfogadhatatlan minőségi kockázatot jelentenek. Amikor beültethető orvosi eszközöket vagy repülőgép-szerkezeti alkatrészeket gyártanak, a mikrométerben mérhető pozícionálási hibák drága anyagokat tehetnek használhatatlanná. A zárt hurkú léptetőmotor teljesen kiküszöböli ezt a kockázati kategóriát, mivel minden művelet során garantálja, hogy a tényleges pozíció pontosan megegyezik a programozott koordinátákkal. A megtérülés nyilvánvalóvá válik, ha egyetlen zárt hurkú léptetőmotor-felszerelés megakadályozza egy nagy értékű alkatrészpartia elvesztését.
Automatizált szerelő- és robotrendszerek
A modern robotika és az automatizált szerelővonalak több tengely és eszköz tökéletes összehangolását igénylik. A zárt hurkú léptetőmotor biztosítja, hogy minden robotízület vagy szerelőállomás-hajtómű abszolút pozíciószinkronban maradjon. A többtengelyes rendszerek, amelyek minden tengelyen zárt hurkú léptetőmotor-technológiát alkalmaznak, olyan pontos szerelési illesztést érnek el, amelyre a nyílt hurkú alternatívák nem képesek. Az elektronikai alkatrészek szerelése, a gyógyszeripari csomagolás és a fogyasztási cikkek gyártása egyre inkább igényli a zárt hurkú léptetőmotorok pontosságát. Amikor a szerelési tűrés ±0,5 milliméter, és a teljesítménynek 60 ciklus per percnek kell lennie, a nyílt hurkú pozicionálás gazdaságilag nem praktikus; a zárt hurkú léptetőmotor ezt a teljesítményspecifikációt elérhetővé és költséghatékonyan megvalósíthatóvá teszi.
Optikai és félmvezető-eszközök
Az optikai rendszerek és a félvezető-feldolgozó berendezések mikrométernél kisebb pontosságot igényelnek a pozícionáláshoz. A zárt hurkú léptetőmotor-technológia és a precíziós mechanikai alkatrészek kombinációja teszi lehetővé az ilyen alkalmazások számára szükséges extrém pontosságot. A fotolitográfiai berendezések, a lézeres vágórendszerek és a gyűrűvizsgáló gépek mind zárt hurkú léptetőmotor-megoldásokat alkalmaznak a kritikus pozícionálási tengelyeknél. A zárt hurkú léptetőmotorba integrált visszacsatolási mechanizmusok lehetővé teszik a vezérlőrendszerek számára, hogy kompenzálják a hőmérsékletváltozásból eredő eltolódást, a mechanikai játékot és a környezeti rezgéseket – olyan hibaforrásokat, amelyek megsemmisítenék a pontosságot nyitott hurkú rendszerekben. A félvezető-gyártók jelentései szerint a zárt hurkú léptetőmotor-technológiára történő áttérés 20–30 százalékkal javította a litográfiai fedési pontosságot, miközben csökkentette a pozícionálási hibákból eredő selejtarányt.
GYIK
Mi a fő különbség egy zárt hurkú léptetőmotor és egy nyitott hurkú léptetőmotor között?
A fő különbség a pozíció-visszajelzésben és a hibajavítási képességben rejlik. Az nyitott hurkú léptetőmotor parancsimpulzusokat kap, de soha nem ellenőrzi, hogy a motor tengelye ténylegesen elérte-e a megadott pozíciót; ha a terhelés meghaladja a forgatónyomaték-képességet, a lépések csendben elvesznek. A zárt hurkú léptetőmotor egy enkóderrel van felszerelve, amely folyamatosan méri a tényleges pozíciót, és összehasonlítja a parancsolt pozícióval, automatikusan kijavítva bármely eltérést. Ez az alapvető különbség azt jelenti, hogy a zárt hurkú léptetőmotor garantálja a pozíciópontosságot, míg az nyitott hurkú motor nem. Olyan pontossági alkalmazásokban, ahol a pozícióhibák súlyos következményekkel járnak, a zárt hurkú léptetőmotor elengedhetetlen, nem pedig választható.
Mennyibe kerül egy zárt hurkú léptetőmotor az nyitott hurkú alternatívákhoz képest?
Egy zárt hurkú léptetőmotor általában 2–4-szer drágább egy azonos teljesítményű nyitott hurkú léptetőmotornál, mivel beépített kódolóhardverrel és fejlett vezérlőelektronikával rendelkezik. A költségösszehasonlítás azonban tartalmaznia kell a megelőzött veszteségeket is: selejt alkatrészeket, javítási költségeket, tervezetlen leállásokat és garanciális igényeket. Egyetlen megelőzött hiba gyakran megtéríti a zárt hurkú léptetőmotor beruházását. Olyan értékes gyártási környezetekben, ahol a termék költsége meghaladja az 50 dollárt, a zárt hurkú léptetőmotor további beruházása kevesebb mint 1 százalékot tesz ki a termék költségéből, miközben jelentősen csökkenti a hibák kockázatát. A szervezeteknek a zárt hurkú és a nyitott hurkú léptetőmotorok közötti döntésnél nemcsak a vételárat, hanem az összes üzemeltetési költséget (TCO) is figyelembe kell venniük.
Lehet-e egy zárt hurkú léptetőmotort meglévő nyitott hurkú rendszerekbe utólag beépíteni?
Számos meglévő rendszer kiegészíthető zárt hurkú léptetőmotorral, de az ilyen döntés technikai értékelést igényel. Ha a mechanikai felszerelés elfogadja az enyhe méretnövekedést, amelyet az enkóderalkatrészek okoznak, és ha a rendszervezérlők integrálhatják a visszajelző jeleket, akkor a kiegészítés megvalósítható. A vezérlőszoftverek gyakran jelentős módosítását igénylik ahhoz, hogy hatékonyan kihasználják a zárt hurkú léptetőmotor visszajelzését. Részleges kiegészítések – például csak bizonyos kritikus tengelyek frissítése zárt hurkú léptetőmotorra, miközben mások nyitott hurkú üzemmódban maradnak – költséghatékony kompromisszumot kínálnak meglévő berendezések esetén. A rendszerintegrátoroknak a zárt hurkú léptetőmotoros kiegészítési program elindítása előtt értékelniük kell a motor rögzítését, a vezérlők kompatibilitását és a szoftvermódosítások költségeit.