
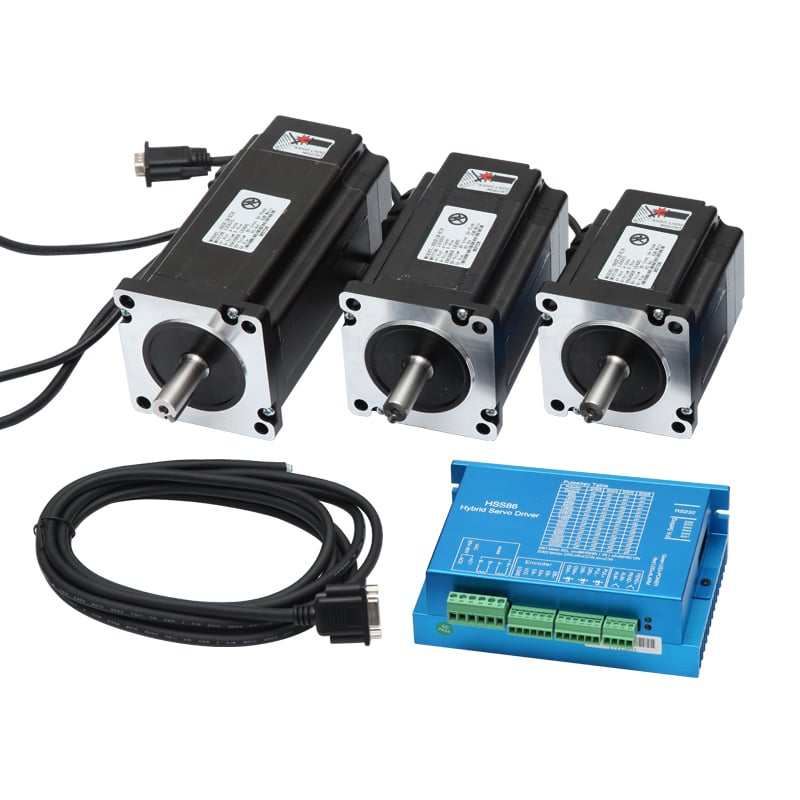
Az nyitott hurkú léptetőmotorok hosszú ideje szolgálják az ipari automatizációt, de egy alapvető korlátozásuk van: nem tudják ellenőrizni, hogy a forgórész valóban elérte-e a parancsolt helyzetet. Amikor egy zárt hurkú léptetőmotor rendszer kerül bevezetésre helyette, a valós idejű visszacsatolás a mozgásszabályozást a találgatásból garantált pontossággá alakítja át. Ez a különbség kritikussá válik olyan alkalmazásokban, ahol a pozícionálási hibák hulladékot, újrafeldolgozást vagy biztonsági kockázatokat eredményeznek. Annak megértése, hogy miért zárt hurkú léptetőmotor fontos a visszacsatolás, elengedhetetlen a mérnökök és beszerzési csapatok számára, akik mozgásszabályozási döntéseket hoznak gyártási, orvosi eszközök, robotika és precíziós összeszerelési környezetekben.
A fő oka annak, hogy egy zárt hurkú léptetőmotor rendszer kiválóbb pontosságot nyújt, a mechanikai felelősségteljesítés. Ellentétben azokkal a nyitott hurkú kialakításokkal, amelyek vakon impulzusokat küldenek a motor tekercseire, egy zárt hurkú léptetőmotor integrált enkódereket vagy érzékelőket használ a forgórész tényleges helyzetének folyamatos figyelésére. Ha a motor leáll, lépést hagy ki, vagy váratlan súrlódással találkozik, a vezérlőrendszer az eltérést azonnal észleli és kijavítja. Ez a valós idejű ellenőrzés megszünteti a hagyományos léptetőmotorokat gyötörő rejtett pozícionálási hibákat, és biztosítja, hogy minden parancsolt mozgás pontosan egyezzen meg a tényleges forgórész-elmozdulással.
Hogyan akadályozza meg a zárt hurkú léptetőmotor visszacsatolása a pontosság csökkenését
Lépésvesztés észlelése és kijavítása
A hagyományos nyitott hurkú léptetőmotorok akkor veszítik el a pontosságukat, amikor a külső erők meghaladják a motor tartó nyomatékát. Egy hirtelen mechanikai terhelés, súrlódási csúcs vagy tehetetlenségi ütés okozhat lépéselvesztést riasztás nélkül. Mire egy munkavállaló észreveszi a helytelen igazítást, már tucatnyi vagy száznyi alkatrész is selejtezhető. zárt hurkú léptetőmotor ezt a sebezhetőséget úgy orvosolja, hogy valós időben észleli az elmaradt lépéseket. Az enkóder visszajelzése azonnal felfedi bármely eltérést a parancsolt és a tényleges pozíció között, és helyreállító impulzusokat indít el az igazítás visszaállítására. Ez a zárt hurkú korrekció láthatatlan az alkalmazási réteg számára, de megakadályozza a katasztrofális pontosságcsökkenést.
A felhalmozódott pozícióhiba kiküszöbölése
Többtengelyes rendszerekben, amelyek ismétlődő ciklusokat hajtanak végre, a kis pozicionálási hibák idővel összeadódnak. Ha minden ciklus egy mikronos hibát eredményez, és a gép naponta ezreseit futtatja a ciklusokat, a felhalmozódott drift órákon belül milliméteres mértékű lehet. Egy zárt hurkú léptetőmotor rendszer ezt a driftet minden mozgás után nullázza, mivel az enkóder megbízható visszajelzést biztosít. A vezérlőrendszer összehasonlítja az enkóder olvasását a célpozícióval, és finom korrekciókat alkalmaz, mielőtt a következő útvonalpont felé mozogna. Nyolcórás termelési ciklus során ez a zárt hurkú architektúra a pontosságot olyan szigorú tűréshatárok között tartja, amelyek nyitott hurkú motorokkal elérhetetlenek lennének.
Miért támaszkodnak az iparágak a zárt hurkú léptetőmotoros rendszerekre
Gyártás és precíziós összeszerelés
Az autóipari beszállítók, az elektronikai gyártók és az orvostechnikai eszközök gyártói a pozícionálási pontosságra támaszkodnak, amelyet tíz mikronokban mérnek. Az adagoló-öntőgépek zárt hurkú léptetőmotor rendszereket használnak a csavar sebességének és helyzetének szabályozására mikronos ismételhetőséggel. A nyomtatott áramkörök (PCB) összeszerelési berendezései a zárt hurkú léptetőmotor visszacsatolásra támaszkodnak a komponensek elhelyezéséhez anélkül, hogy eltolódás lépne fel egy ezer darabos gyártási sorozat során. A gyógyszeres csomagolásnál zárt hurkú léptetőmotor pontosságra van szükség a palackok helyzetének nanométeres tartományban történő biztosításához, így megelőzhető a címkézés és a kupakolás során fellépő hibás igazítás. Mindegyik esetben a nyitott hurkú léptetőmotorok elfogadhatatlan selejtarányt eredményeznének, és költséges újrafeldolgozást igényelnének.
Robotos és együttműködő rendszerek
Az együttműködő robotok és az automatizált tesztrendszerek nem tűrhetnek el rejtett pozícionálási hibákat, mivel emberekkel vagy érzékeny alkatrészekkel lépnek kapcsolatba. Egy zárt hurkú léptetőmotor egy kobotcsuklóban biztosítja, hogy a parancsolt pozíciók tényleges mozgásokká váljanak, támogatva a biztonsági tanúsításokat és az előrejelezhető teljesítményt. A mintaelemzést végző laborautomatizálási rendszerek profitálnak a zárt hurkú léptetőmotor ismételhetőségből, mert még a kis pozicionálási eltérés is torzítja a mérési eredményeket. A sebészeti robotok és diagnosztikai berendezések zárt hurkú léptetőmotor pontosságot igényelnek, hogy alamilliméteres pontosságot tartsonak fenn ezrek órányi üzemidő alatt.
A zárt hurkú léptetőmotorok bevezetésének üzleti és működési előnyei
Csökkent leállásidő és selejt
Az nyitott hurkú léptetőmotoros rendszerek gyakran csendesen meghibásodnak, hibás alkatrészeket állítva elő addig, amíg a műszak végén végzett minőségellenőrzés felfedezni nem tudja a problémát. Egyetlen észrevétlen pozicionálási hiba egy nagysebességű szerelővonalon több ezer alkatrész újragyártását vagy selejtezését eredményezheti. A telepítéssel zárt hurkú léptetőmotor a rendszerek kiküszöbölik ezt a kockázatot, mivel valós időben észlelik a hibákat, és vagy automatikusan kijavítják őket, vagy azonnali riasztást indítanak. Egy gyártási év során a selejt költségeinek csökkenése önmagában általában ellensúlyozza a zárt hurkú léptetőmotor hardver prémium árát. Emellett, mivel a zárt hurkú léptetőmotor rendszerek megőrzik a megjósolható pontosságot, a folyamatképességi tanulmányok megbízhatóbbá válnak, és a tanúsítási időkeretek rövidülnek.
A berendezések meghosszabbított élettartama és az egyszerűsített üzembe helyezés
A nyitott hurkú léptetőmotorok konzervatív gyorsulási profilokat és árambeállításokat igényelnek a lépéskiesések elkerülése érdekében, ami növeli az üzembe helyezés bonyolultságát, és korlátozza a teljesítményt. Egy zárt hurkú léptetőmotor lehetővé teszi az üzembe helyezési mérnökök számára, hogy agresszívebb sebesség- és gyorsulási profilokat állítsanak be, mivel a visszacsatolás garantálja a pozíció ellenőrzését. Ez a rugalmasság gyakran lehetővé teszi a ciklusidő 15–30%-os gyorsítását az azonos nyitott hurkú megoldásokhoz képest. Továbbá, ahogy a mechanikai alkatrészek évekig tartó használat során kopnak, zárt hurkú léptetőmotor a rendszerek automatikusan kiegyenlítik a súrlódás és az üresjárat növekedését, ezzel meghosszabbítva a gyártóberendezések megbízható üzemidejét.
Zárt hurkú léptetőmotoros rendszerek bevezetésének szempontjai
Szabályozókövetelmények és integráció
Azárt hurkú léptetőmotor a rendszer mozgásszabályozókat igényel, amelyek képesek az enkóder visszajelzésének olvasására és korrekciós algoritmusok alkalmazására. A legtöbb modern ipari szabályozó natívan támogatja a zárt hurkú léptetőmotoros architektúrákat, de a régebbi rendszerek esetleg szoftverfrissítést vagy cserét igényelnek. Egy zárt hurkú léptetőmotor meghajtó eszköznek nagy frekvencián kell feldolgoznia az enkóder jeleit, hogy észlelje és millisekundumokon belül kijavítsa a hibákat. A beállítás során kalibrálni kell az enkóder eltolódását, erősítését és hibahatárértékeit, hogy a zárt hurkú léptetőmotor rendszer megfelelően reagáljon az eltérésekre anélkül, hogy rezgés vagy instabilitás lépne fel.
Mechanikai és elektromos tervezési tényezők
Az enkóder egy zárt hurkú léptetőmotor beépített enkódernek védettnek kell lennie a szennyeződésekkel szemben olyan kemény környezetekben, mint a nyomóüzemek vagy a lemosó zónák. A tömített csapágyak és a rozsdamentes szerelvények a zárt hurkú léptetőmotor biztosítja az élettartamot a hűtőfolyadék, a nedvesség vagy a por hatására. Az encoderhez vezető motorvezetékeknek védett burkolattal kell rendelkezniük, hogy megakadályozzák a zaj bevezetését a visszacsatolási jelekbe, amely hamis hibajelzést eredményezhet a zárt hurkú léptetőmotor rendszerben. A terhelés vagy a rögzítési szerkezet mechanikai rezonanciáját elemezni kell, mert egy zárt hurkú léptetőmotor agresszív korrekciós erősítéssel rendelkező rendszer rezgéseket erősíthet, ha nem történik gondos hangolás.
GYIK
Mennyivel drágább egy zárt hurkú léptetőmotor egy nyitott hurkúnál?
Egy zárt hurkú léptetőmotor általában 40–80%-kal drágább egy megfelelő nyitott hurkú egységnél az integrált encoder hardver és a fejlettebb meghajtó áramkör miatt. Azonban, ha figyelembe vesszük a selejtcsökkenést, a berendezések élettartamának meghosszabbodását és a gyorsabb ciklusidőket, akkor a megtérülési idő gyakran kevesebb mint tizenkét hónap nagytermelésű gyártás esetén. Olyan alkalmazásoknál, ahol egyetlen pozicionálási hiba jelentős újrafeldolgozást vagy biztonsági kockázatot eredményez, a zárt hurkú léptetőmotor prémiuma azonnal indokolt.
Lehet-e egy zárt hurkú léptetőmotorot szervomotor helyett használni meglévő alkalmazásokban?
Sok esetben igen. Egy zárt hurkú léptetőmotor pozícionálási pontosságot kínál, amely közelít a szervomotorokéhoz, miközben megőrzi a léptetőmotorok egyszerűségét és alacsonyabb költségüket. A zárt hurkú léptetőmotor jól működik olyan alkalmazásokban, amelyek mérsékelt sebességigényt és jól meghatározott pozícionálási igényeket támasztanak. A szervomotorok továbbra is előnyösek nagysebességű, dinamikus alkalmazásokhoz, amelyek összetett pályatervezést igényelnek; azonban rögzített ciklusú pozícionálási feladatokhoz a zárt hurkú léptetőmotor összehasonlítható pontosságot nyújt alacsonyabb teljes rendszert költséggel.
Mi történik, ha a zárt hurkú léptetőmotor enkódere meghibásodik?
A legtöbb zárt hurkú léptetőmotor-meghajtó figyelőlogikát tartalmaz, amely észleli az enkóderjel elvesztését, és vagy hibakimenetet indít el, vagy nyitott hurkú működésre vált alacsonyabb sebességkorláttal. Egy zárt hurkú léptetőmotor-rendszer nem garantálja a pontosságot visszacsatolás nélkül, de számos tervezés lehetővé teszi a fokozatos leépülést, hogy megakadályozza a katasztrofális leállást. Az enkóderjel minőségének rendszeres diagnosztikai ellenőrzése segít az esetleges hibák azonosításában, mielőtt azok hatással lennének a gyártásra, ezért a zárt hurkú léptetőmotor-rendszerek megelőző karbantartása során időszakosan ellenőrizni kell az enkóderjelet.