
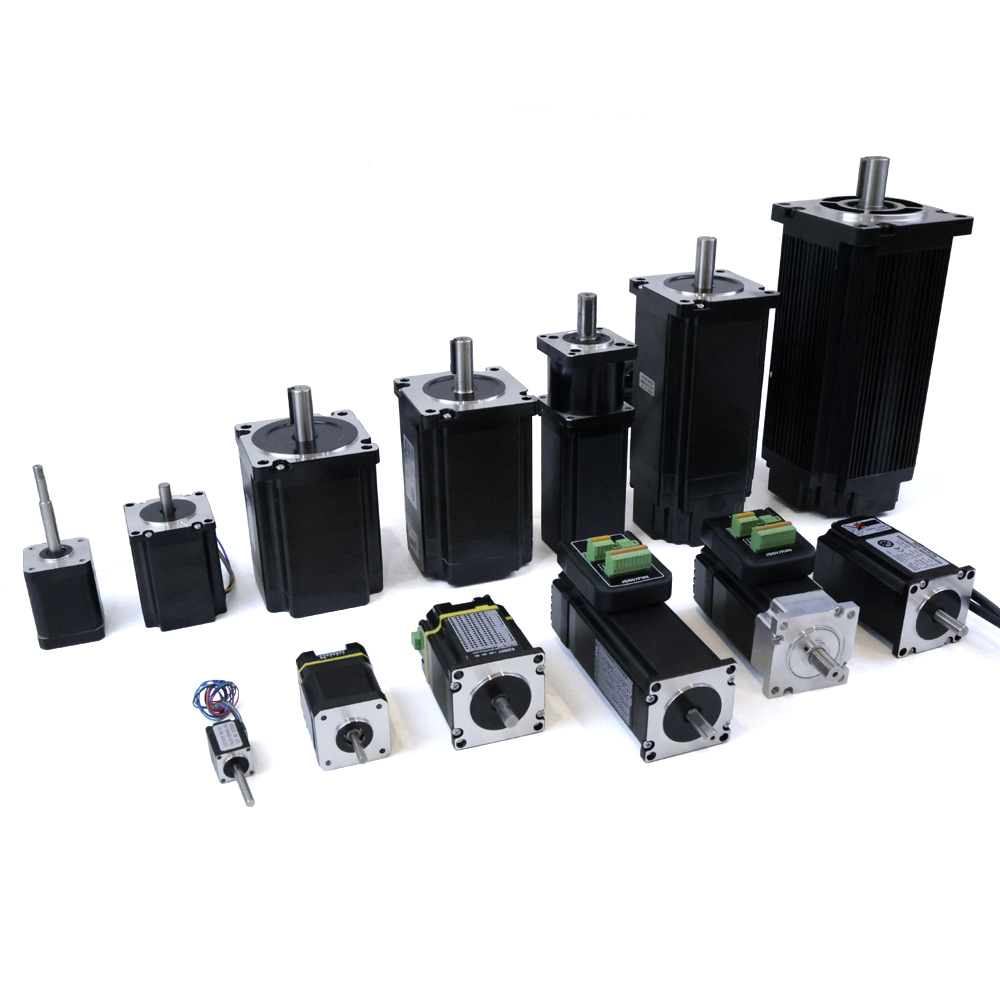
Ahibrid léptetőmotor a mozgásvezérlő rendszerekben egy kritikus mérnöki eredményt képvisel, amelyet az elforgatási sebesség és a pozícionálási pontosság alapvető egyensúlyának megoldására terveztek. A hagyományos léptetőmotor-konstrukcióktól eltérően a hibrid léptetőmotor kombinálja a permanens mágneses és a változó reluktancia technológiák előnyeit, így olyan platformot hoz létre, amelyen a gyártók és mérnökök magasabb nyomaték-sűrűséget érhetnek el, miközben kiváló tartáspontosságot is fenntartanak. Ez az egyensúly nem véletlen, hanem a motor mechanikai és elektromágneses tervezésében alkalmazott kifinomult döntések eredménye, amelyek lehetővé teszik a hibrid léptetőmotor megbízhatóan működjön különböző ipari alkalmazásokban, a precíziós gyártástól kezdve az orvosi eszközök műszeres méréstechnikájáig.
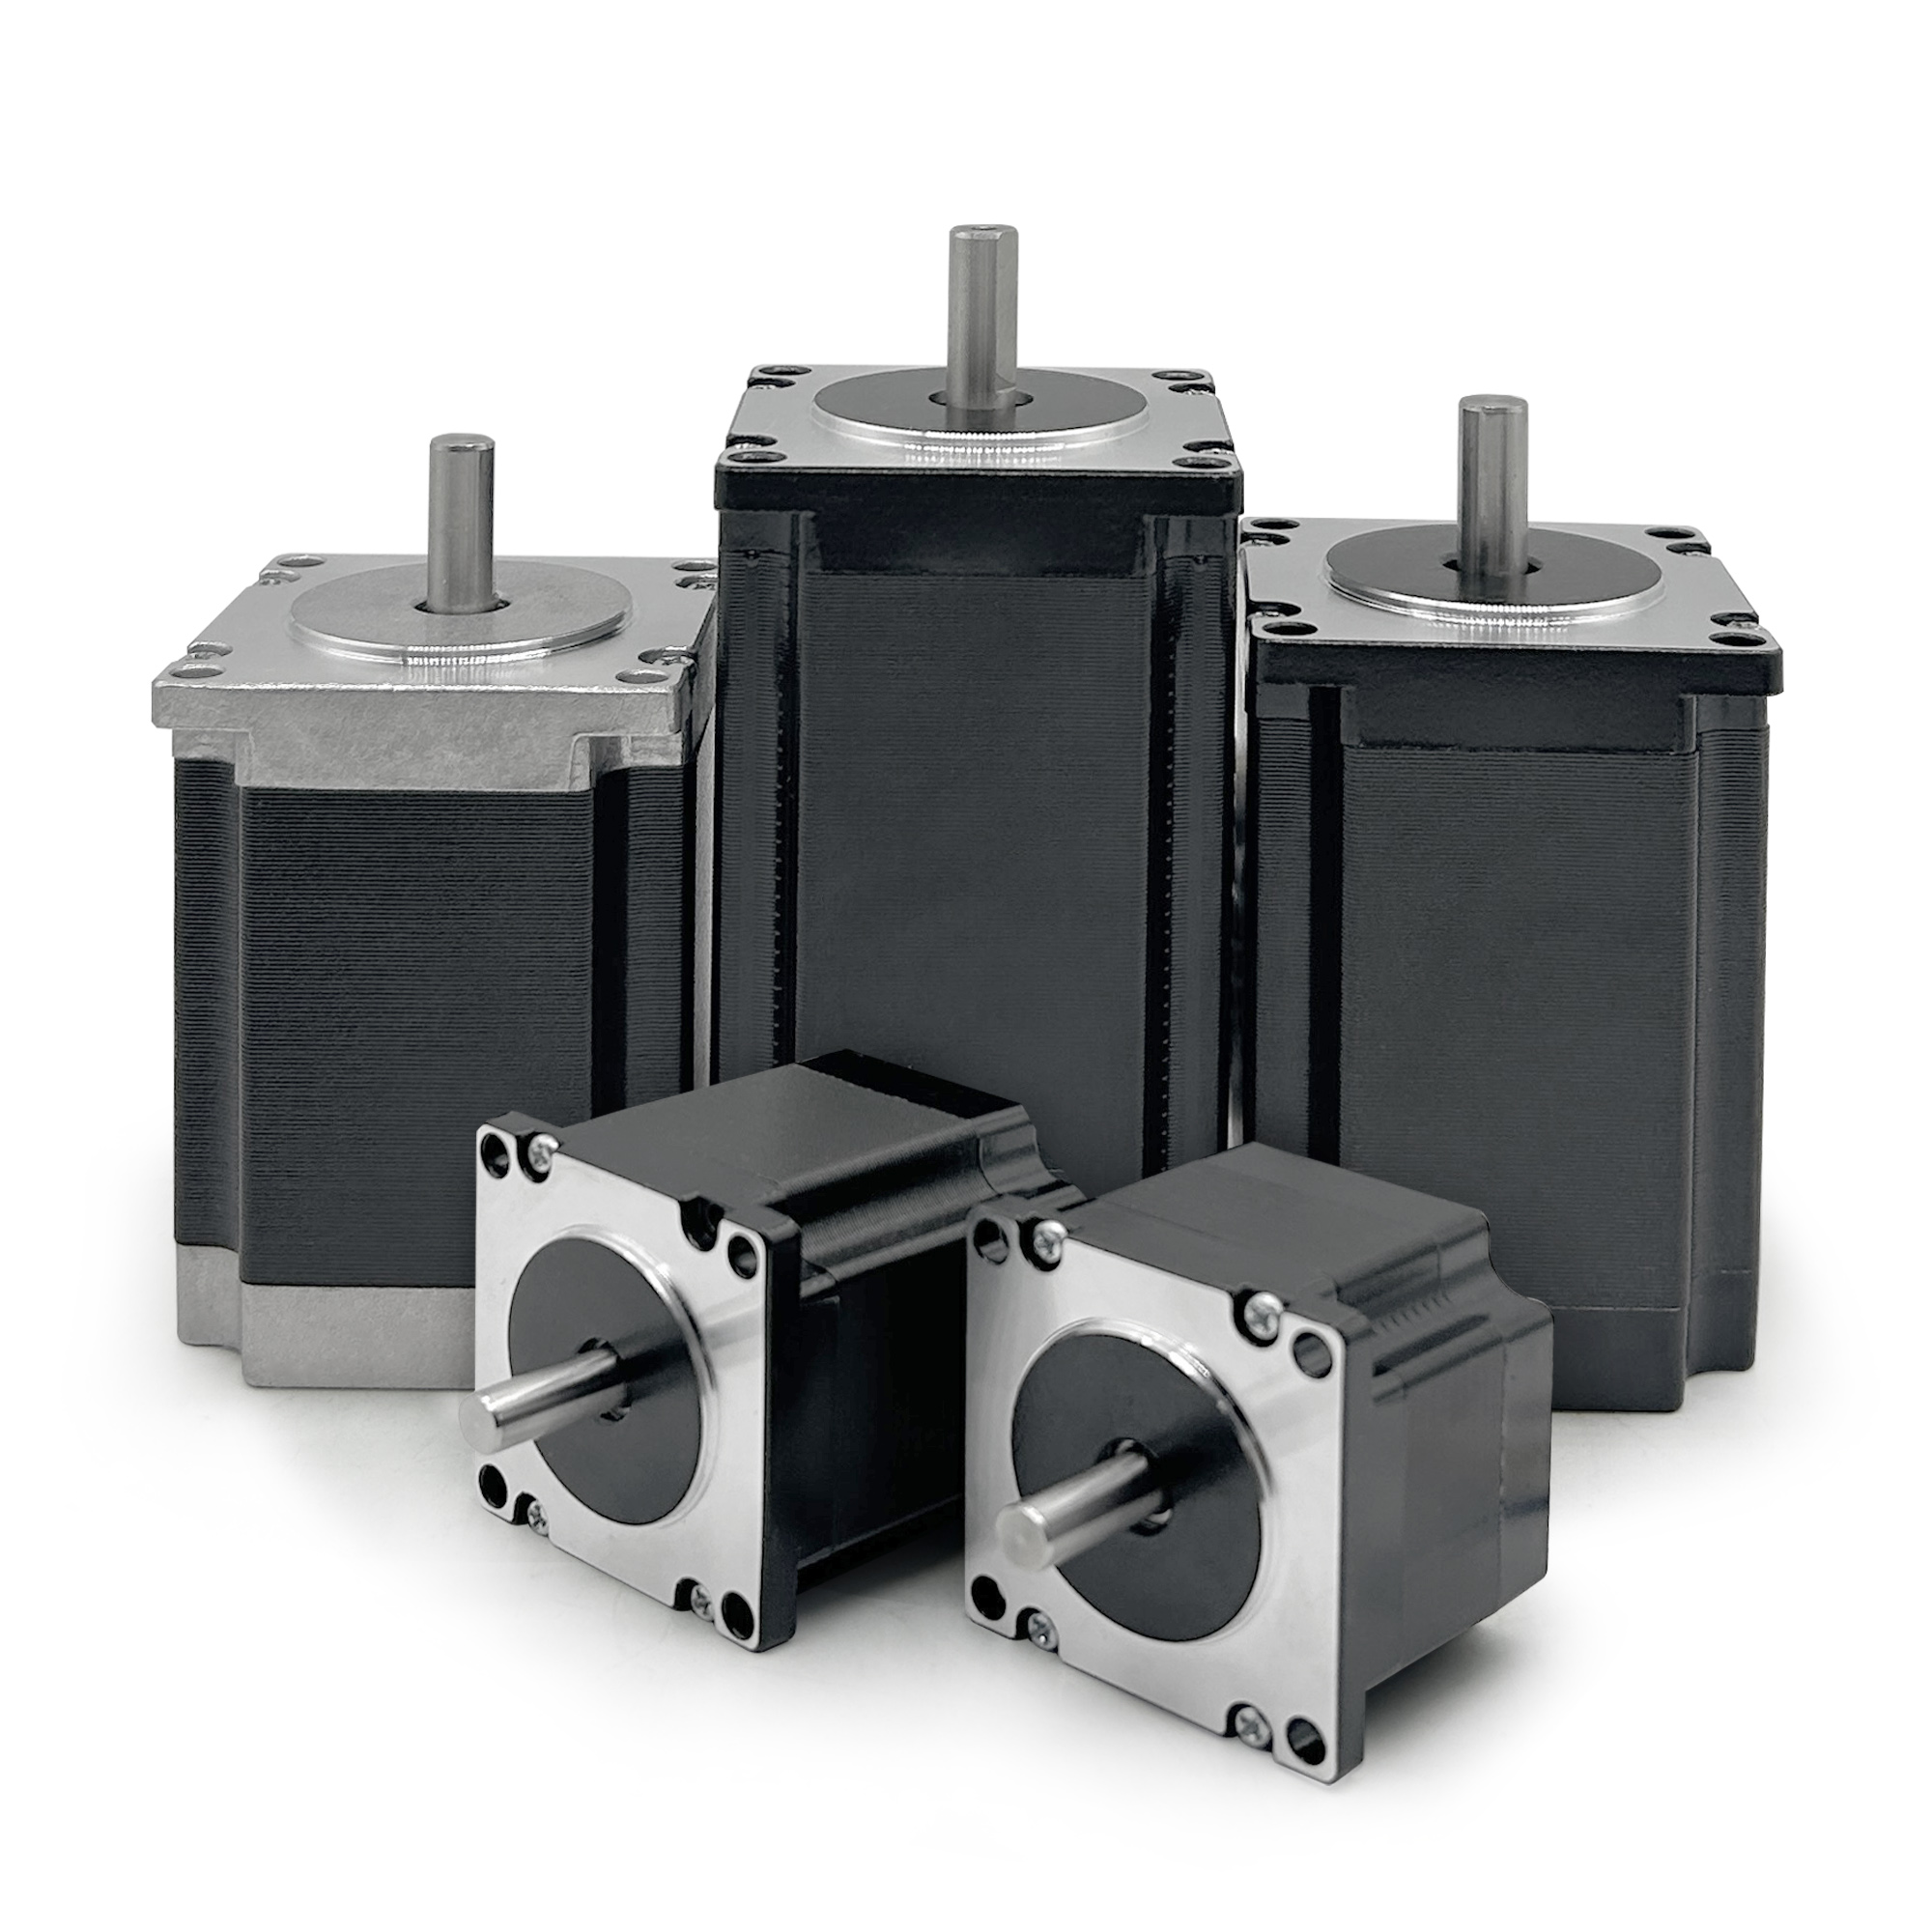
Megértése, hogyan működik egy hibrid léptetőmotor ennek a sebesség–pontosság-kompromisszumnak a kezeléséhez szükséges az elektromágneses elvek, a meghajtók képességeinek és a gyakorlati alkalmazási korlátozások ismerete. Bármely hibrid léptetőmotor teljesítménytartománya a lépéspontosságtól, az elektromos tervezéstől és a vezérlőelektronika minőségétől függ. Megfelelően implementálva egy hibrid léptetőmotor simán gyorsítható görbéket, előrejelezhető nyomatéki profilokat és pontos pozíciókövetést biztosíthat visszacsatolási rendszerek bonyolult felhasználása nélkül, ezért számos ipari mozgásvezérlési forgatókönyvben az elsődleges választás.
Elektromágneses architektúra és tervezési elvek
Állandómágneses és reluktancia-alapú integráció
A legfőbb előnye egy hibrid léptetőmotor a benne rejlő integrált tervezési megközelítésben rejlik. Egy hibrid léptetőmotor állandómágneses forgórészt kombinál lágyvas-fogakkal mind a forgórészben, mind a állórészben, így több mágneses pólust hoz létre, amelyek energizáláskor egymással párhuzamosan állnak be. Ez az architektúra lehetővé teszi, hogy hibrid léptetőmotor magasabb tartó nyomatékot generál, mint a permanens mágneses kialakítású motorok, miközben jobb sebességviszonyokat biztosít, mint a reaktáns motorok. Egy hibrid léptetőmotor foggeometriáját pontosan gyártják, hogy biztosítsák a konzisztens illeszkedést és ismételhető pozicionálást, így a motor megbízhatóan megtartja helyzetét akár áramkimaradás idején is, vagy külső terhelés hatására.
Elektromágneses mező-eloszlása egy hibrid léptetőmotor optimalizált úgy, hogy erős reteszelési nyomatékot hozzon létre, amely segít a motoron a terhelészavarok ellenállásában és a szögpozíció-pontosság fenntartásában. Amikor egy hibrid léptetőmotor más motor típusokkal összehasonlításra kerül, a mérnökök gyakran megfigyelik, hogy a hibrid léptetőmotor kiválóbb ismételhetőséget nyújt a pozicionálásban, mivel a permanens mágneses komponens konzisztens alapmágnesesítést biztosít, míg a reaktáns elemek finomfelbontású lépéselőállítást tesznek lehetővé. Ez a szinergia azt jelenti, hogy egy hibrid léptetőmotor kisebb elektromos áram-ingadozások mellett is teljes nyomatékot tud leadni, csökkentve ezzel a hőfejlődést és meghosszabbítva a motor élettartamát folyamatos üzemeltetési alkalmazásokban.
Lépésfelbontás és pontosságszabályozás
Lépésfelbontás az a tulajdonság, amelyben egy hibrid léptetőmotor valóban különbözik az egyszerűbb motoroktól. Egy szokásos hibrid léptetőmotor általában 1,8 fokot tesz meg lépésenként teljes lépéses üzemmódban, de a mikrolépés-technológia lehetővé teszi, hogy egy hibrid léptetőmotor 16, 32 vagy akár 256 lépést érjen el egy teljes fordulat alatt. Ez a mikrolépés-képesség azt jelenti, hogy egy hibrid léptetőmotor simán, pontosan mozoghat minimális rezgés mellett, így ideális olyan alkalmazásokhoz, amelyek mind a pontosságot, mind a csendes működést igénylik. A meghajtó elektronika kulcsszerepet játszik ebben a felbontási potenciál kiaknázásában egy hibrid léptetőmotor , mivel a mikrolépés összetett áramformák generálását igényli.
Amikor egy hibrid léptetőmotor mikrolépéses üzemmódban működik, a forgórész köztes pozíciókon halad át, amelyek nem egyeznek meg a teljes mágneses pólus-illeszkedésekkel. Ez a technika úgy teszi egy hibrid léptetőmotor viselkedését, mintha szervomotor lenne simaság szempontjából, miközben megtartja a nyitott hurkú vezérlés egyszerűségét és alacsonyabb költségét, amelyek jellemzik a léptetőmotorokat. A léptetőmotor által elérhető pontosság hibrid léptetőmotor a mikrolépés alatt arányos marad a vezérlő bithelyességével és áram-pontosságával, így az alkatrészválasztás közvetlenül befolyásolja a rendszer által nyújtott hatékony felbontást hibrid léptetőmotor telepítés.
Sebesség-teljesítmény és nyomaték-jellemzők
A motor működésében megjelenő nyomaték–sebesség-kompromisszumok
Minden hibrid léptetőmotor jellegzetes nyomaték–sebesség-görbét mutat, amely meghatározza gyakorlati működési tartományát. Alacsony sebességeken egy hibrid léptetőmotor teljes tartónyomatékot és kiváló pozícionálási pontosságot nyújt, ezért ideális a pontos pozícionálási feladatokhoz. Azonban ahogy a léptetési frekvencia növekszik, egy hibrid léptetőmotor nyomaték-kimenete csökken a visszaindukált feszültség (back-EMF) és a tekercsek induktivitásának korlátozó hatása miatt. Ennek a nyomatékcsökkenésnek a meredeksége jelentősen eltérő lehet különböző hibrid léptetőmotor terveknél, attól függően, hogy milyen a tekercs-impedancia, a permanens mágnes erőssége és a pólusfogak távolsága.
A vezérlőelektronika lényegesen befolyásolja egy hibrid léptetőmotor rendszer sebességképességét. Egy jól megtervezett vezérlő segíthet egy hibrid léptetőmotor magasabb nyomaték fenntartását biztosítja emelt sebességeken olyan technikák alkalmazásával, mint a feszültségemelés és az áramszabályozás optimalizálása. Amikor egy hibrid léptetőmotor kiválasztására kerül sor olyan alkalmazás esetén, amely mind magas sebességet, mind fenntartott vezérlési pontosságot igényel, a mérnököknek gondosan össze kell hangolniuk a motor műszaki adatait a meghajtó képességeivel. A hibrid léptetőmotor vezérlőelektronika minősége gyakran eldönti, hogy a névleges sebességadat elméleti szintjét sikerül-e gyakorlati teljesítményként megvalósítani.
Gyorsulás és dinamikus válasz
Egy hibrid léptetőmotor simult gyorsulás elérése lépés-pontosság fenntartásával kulcsfontosságú teljesítménykülönbséget jelent a mozgásvezérlő rendszerekben. Egy hibrid léptetőmotor gyors gyorsulást érhet el megfelelő meghajtás mellett, de a gyorsulási profilnak óvatosan kell kezelni, hogy elkerüljük a lépések elvesztését. Ha a gyorsulási sebesség meghaladja egy hibrid léptetőmotor képességét, hogy simán lépésről lépésre váltson, a motor vagy lépéseket hagy ki, vagy túlzott rezgést tapasztal. A modern motorvezérlők lehetővé teszik a hibrid léptetőmotor gyorsulási profilok programozását pontos emelkedési ütemekkel és áramprofilokkal.
A rögzítő nyomatéka egy hibrid léptetőmotor állandó marad a sebességtől és a terheléstől függetlenül, így lehetővé teszi az olyan gyorsulási profilok tervezését, amelyek megbízható mozgásvezérlést garantálnak. Amint egy hibrid léptetőmotor eléri a programozott sebességét, a vezérlőrendszer csökkentheti a meghajtó áramot a pozíció fenntartása érdekében, miközben elektromos energiát takarít meg. Ez az energiahatékonyság különösen értékes akkumulátoros vagy energia-tudatos alkalmazásokban, ahol egy hibrid léptetőmotor pontos mozgást képes biztosítani, miközben minimálisra csökkenti az energiafelhasználást. Egy hibrid léptetőmotor gyorsulás alatti dinamikus viselkedése sokat elárul a motor–vezérlő rendszer általános minőségéről és reakcióképességéről.
Ipari alkalmazások és vezérlési megvalósítás
Pontos pozicionálás és ismételhetőség
A jellemző, amely egy hibrid léptetőmotor ideálissá teszi a pontos pozicionálásra, az a képessége, hogy megbízhatóan hajtson végre ezrekre számítható azonos mozgást szinte bármilyen pozícióeltolódás nélkül. Egy hibrid léptetőmotor az automatizált gyártóberendezésekben használt eszközök milliókra nyúló ciklusok során is fenntarthatják a pozícionálási pontosságot fokok tört részéig, visszacsatoló érzékelők vagy kalibrációs beállítások nélkül. Ez az ismételhetőség a minden hibrid léptetőmotor tervezésbe beépített, saját detent nyomatékából és mágneses pólus-illesztési mechanizmusból ered. A félvezető-gyártás, az orvosi eszközök összeszerelése és a laborautomatizálás olyan iparágak, amelyek kifejezetten ezen reprodukálható pontosság miatt támaszkodnak a hibrid léptetőmotor technológiára.
Amikor egy hibrid léptetőmotor gyártási rendszerekbe történő integrálásakor az mérnökök azt a tényt használhatják ki, hogy a pozíciókövetéshez nem szükséges külső kódoló vagy visszacsatoló mechanizmus. Ez egyszerűsíti a telepítést, csökkenti a vezetékezés bonyolultságát, és alacsonyabb teljes rendszert költséget eredményez a szervomotoros megoldásokhoz képest. Egy hibrid léptetőmotor rendszer előrejelezhető teljesítményt nyújt a zárt hurkú szervorendszerekhez szükséges hangolási és kalibrációs ciklusok nélkül. A hibrid léptetőmotor nyitott hurkú vezérlési paradigma különösen vonzó alkalmazásokhoz, ahol a rendszer megbízhatósága és egyszerűsége elsődleges szempont.
Sebességoptimalizálás és terhelésillesztés
Optimális teljesítmény elérése egy hibrid léptetőmotor esetében a motor műszaki adatainak gondos összeegyeztetése szükséges a tényleges alkalmazási követelményekkel. Egy hibrid léptetőmotor túlzott nyomatékkapacitással kiválasztott motor több elektromos energiát fogyaszt, és felesleges hőt termel. Ennek ellentéte, ha egy hibrid léptetőmotor a megadott feladatra túl kicsi, akkor lépésvesztést vagy átmeneti állapotokban elégtelen gyorsulást tapasztalhatunk. Egy hibrid léptetőmotor nyomaték-sebesség-görbéjét részletesen elemezni kell az inercia, a súrlódás és a külső terhelés együttes igényeivel szemben az egész mozgási profilra kiterjedően.
Amikor egy hibrid léptetőmotor sebességkritikus alkalmazásokhoz konfigurálunk, a meghajtó áram és a mikrolépés-felbontás kiválasztása közvetlenül befolyásolja a sebességképességet és a vezérlés pontosságát. Egy hibrid léptetőmotor teljes lépéses üzemmódban működő motor magasabb sebességet ér el, de nagyobb rezgést és kevésbé sima működést mutat. Ugyanazon hibrid léptetőmotor a 16 mikrolépéses vagy 32 mikrolépéses üzemmódban enyhén csökkenti a maximális sebességet, de simább mozgást és pontosabb vezérlést biztosít. Az egyes alkalmazások által megkövetelt konkrét sebesség–pontosság-egyensúly határozza meg az optimális hibrid léptetőmotor konfigurációt és meghajtóstratégiát.
GYIK
Mi dönti el, hogy egy hibrid léptetőmotor fenntarthatja-e a pontosságát magas sebességnél?
Egy hibrid léptetőmotor a magas sebességen való pontosság fenntartása elsősorban a meghajtó minőségétől, a mikrolépés felbontásától és a terhelés tehetetlenségétől függ. Egy hibrid léptetőmotor fejlett áramszabályozással és megfelelő gyorsulási profilozással rendelkező meghajtó akár növekvő lépésgyakoriság mellett is fenntarthatja a pontosságot. Ha azonban a sebességigény meghaladja a hibrid léptetőmotor nyomaték–sebesség görbén megadott értékeket, a pontosság romolhat, mivel a motor nehezen képes megbízhatóan átlépni a lépések között. A terhelés tehetetlensége is befolyásolja a sebességviszonyokat: nagyobb tehetetlenségű terhelésekhez több nyomatékra van szükség a hibrid léptetőmotor számára a sima gyorsulás eléréséhez, ami potenciálisan korlátozhatja a elérhető sebességeket.
Lehet-e egy hibrid léptetőmotor helyettesítője egy szervomotornak olyan alkalmazásokban, amelyek mind a sebességet, mind a vezérlési pontosságot igénylik?
Sok alkalmazásban egy hibrid léptetőmotor képes azonos vagy jobb teljesítményt nyújtani, mint a szervomotorok, alacsonyabb összköltséggel. Egy hibrid léptetőmotor természetes pozíció-rögzítést, ismételhető pontosságot és egyszerű nyitott hurkú vezérlést kínál bonyolult visszacsatolási hangolás nélkül. Azonban olyan alkalmazások, amelyek nagyon magas sebességet, változó terhelési körülményeket vagy valós idejű terhelés-visszajelzést igényelnek, előnyösebbek lehetnek szervotechnológiával. Egy hibrid léptetőmotor optimálisan alkalmas olyan alkalmazásokra, ahol a terhelési körülmények előrejelezhetők, és a pozicionálási pontosság döntő fontosságú, míg a szervomotorok dinamikus környezetekben ragyognak, ahol gyors terhelés-kiegyenlítés szükséges.
Hogyan javítja a mikroléptetés technológiája egy hibrid léptetőmotor vezérlési pontosságát?
A mikroléptetés fokozza egy hibrid léptetőmotor teljesítményét úgy, hogy fejlett áramformák szabályozásával minden teljes lépést kisebb köztes pozíciókra oszt fel. A rotor nem ugrál diszkrét mágneses póluspozíciók között, hanem hibrid léptetőmotor a mikrolépéses üzemmódban simán mozog számos köztes szögön keresztül, ami drámaian csökkenti a rezgést és javítja a mozgás simaságát. Ez lehetővé teszi, hogy hibrid léptetőmotor szervomotorhoz hasonlóan sima mozgást nyújtson, miközben megőrzi az egyszerű nyitott hurok vezérlés előnyeit. A magasabb mikrolépéses felbontás finomabb pozíciólépéseket eredményez a hibrid léptetőmotor -tól, így az alkalmazások finomabb vezérlést érhetnek el anélkül, hogy drágább motor technológiákra kellene áttérni.
Tartalomjegyzék
- Elektromágneses architektúra és tervezési elvek
- Sebesség-teljesítmény és nyomaték-jellemzők
- Ipari alkalmazások és vezérlési megvalósítás
-
GYIK
- Mi dönti el, hogy egy hibrid léptetőmotor fenntarthatja-e a pontosságát magas sebességnél?
- Lehet-e egy hibrid léptetőmotor helyettesítője egy szervomotornak olyan alkalmazásokban, amelyek mind a sebességet, mind a vezérlési pontosságot igénylik?
- Hogyan javítja a mikroléptetés technológiája egy hibrid léptetőmotor vezérlési pontosságát?