
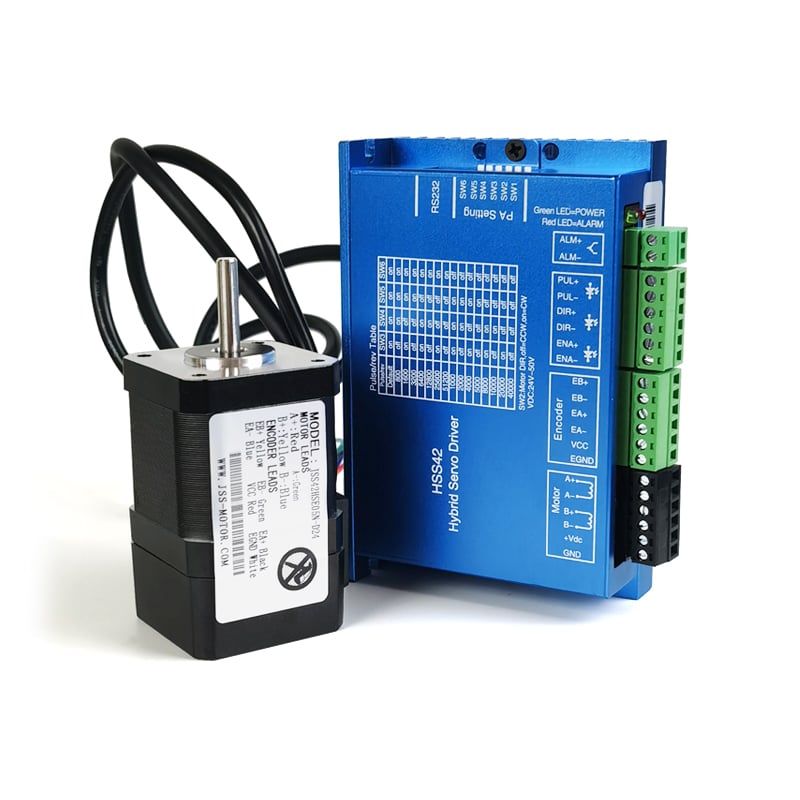
Memilih antara motor langkah loop tertutup dan sistem loop-terbuka mewakili salah satu keputusan paling kritis dalam desain otomasi industri dan pengendalian gerak. Meskipun motor stepper loop-terbuka konvensional telah mendominasi lingkungan manufaktur selama beberapa dekade, kemunculan teknologi canggih motor langkah loop tertutup secara mendasar mengubah cara insinyur mendekati posisioning presisi, pengendalian kecepatan, dan keandalan sistem. Perbedaan utama terletak pada mekanisme umpan balik: sebuah motor langkah loop tertutup secara terus-menerus memantau posisi aktual motor dan membandingkannya dengan posisi yang diperintahkan, sedangkan sistem loop-terbuka beroperasi tanpa umpan balik—hanya mengandalkan asumsi bahwa langkah-langkah dieksekusi sesuai program.
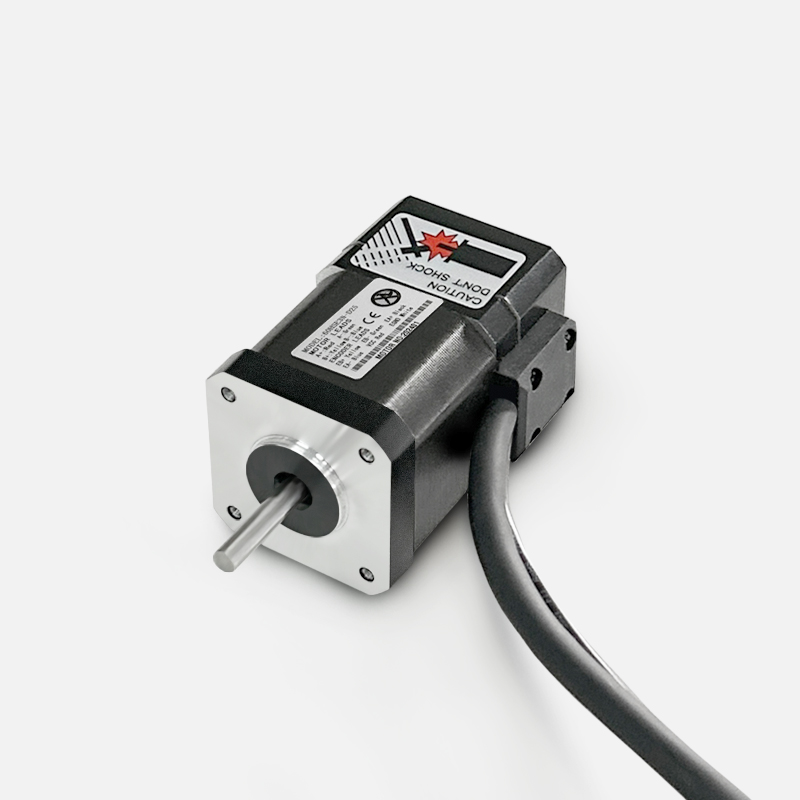
Memahami perbedaan-perbedaan ini sangat penting bagi siapa pun yang menentukan spesifikasi motor untuk aplikasi presisi tinggi, baik dalam mesin CNC, otomasi laboratorium, perangkat medis, maupun robotika. Sebuah motor langkah loop tertutup sistem mendeteksi kesalahan posisi secara real time dan secara otomatis memperbaikinya, sedangkan motor stepper open-loop hanya mengirimkan pulsa tanpa verifikasi. Perbedaan arsitektural mendasar ini menimbulkan dampak besar terhadap akurasi, stabilitas kecepatan, serta cara sistem merespons variasi beban mekanis.
Cara Kerja Motor Stepper Closed-Loop dengan Kontrol Umpan Balik
Mekanisme Umpan Balik Inti dalam Sistem Closed-Loop
A motor langkah loop tertutup mengintegrasikan encoder atau resolver yang terus-menerus melaporkan posisi rotasi kembali ke pengendali gerak. Umpan balik real time ini memungkinkan sistem mendeteksi apakah poros motor benar-benar telah bergerak ke posisi yang diperintahkan atau apakah gangguan beban menyebabkan keterlambatan posisi. Berbeda dengan stepper konvensional, suatu motor langkah loop tertutup dapat mendeteksi dan merespons langkah yang hilang secara instan, alih-alih membiarkan kesalahan menumpuk diam-diam sepanjang operasi. Resolusi encoder dalam suatu motor langkah loop tertutup sistem menentukan seberapa halus pengendali dapat mendeteksi ketidaksesuaian posisi dan mengeluarkan sinyal kendali korektif.
Deteksi Kesalahan dan Koreksi Otomatis
Ketika sebuah motor langkah loop tertutup mendeteksi kesalahan posisi—artinya posisi poros aktual menyimpang dari posisi yang diperintahkan—algoritma pengendali segera menghitung frekuensi denyut korektif yang diperlukan agar sistem kembali sinkron. Siklus perbandingan-dan-koreksi berkelanjutan ini merupakan ciri khas yang membedakan suatu motor langkah loop tertutup dari alternatif berbasis loop terbuka. Jika hambatan mekanis meningkat secara tiba-tiba, suatu motor langkah loop tertutup secara otomatis meningkatkan frekuensi denyut guna mempertahankan akurasi posisi, sedangkan motor berbasis loop terbuka hanya akan melewatkan langkah dan tertinggal.
Motor Stepper Berbasis Loop Terbuka dan Keterbatasan Bawaannya
Mengapa Sistem Berbasis Loop Terbuka Tidak Dapat Memverifikasi Akurasi Posisi
Motor stepper open-loop beroperasi berdasarkan asumsi dasar: setiap pulsa listrik yang dikirim ke kumparan motor menghasilkan tepat satu langkah mekanis. Pengendali mengirim X pulsa dan mengasumsikan poros telah berotasi tepat X langkah. Namun, asumsi ini gagal ketika torsi beban eksternal melebihi torsi penahan motor; motor melewati langkah secara diam-diam, dan sistem pengendali tetap sepenuhnya tidak menyadari bahwa kesalahan posisi telah terjadi. Sebuah motor langkah loop tertutup akan segera mendeteksi dan melaporkan kesalahan ini, sedangkan motor open-loop membiarkannya menyebar tanpa kendali sepanjang seluruh komponen atau perakitan, berpotensi menghasilkan barang rusak atau pekerjaan ulang.
Kehilangan Langkah dalam Kondisi Beban Variabel
Kerentanan paling berbahaya dalam sistem motor open-loop adalah kehilangan langkah yang terjadi secara tak terlihat. Motor stepper open-loop tidak mampu membedakan antara perintah perlambatan yang disengaja dan kemacetan mekanis yang mencegah rotasi. Sebuah motor langkah loop tertutup , sebaliknya, langsung memicu peringatan atau menerapkan tindakan korektif ketika mendeteksi bahwa poros tidak bergerak sesuai perintah. Dalam aplikasi kecepatan tinggi dengan beban inersia atau di lingkungan di mana pengikatan mekanis mungkin terjadi, sistem tanpa umpan balik sering mengalami kesalahan posisi yang tidak terdeteksi dan semakin memburuk sepanjang proses produksi, sedangkan sistem motor langkah loop tertutup mempertahankan integritas posisi bahkan di bawah gangguan dinamis.
Keunggulan Kinerja dan Efisiensi Teknologi Umpan Balik Tertutup
Stabilitas Kecepatan dan Responsivitas di Bawah Beban
A motor langkah loop tertutup dapat mempercepat dan memperlambat jauh lebih agresif dibandingkan motor tanpa umpan balik sambil tetap menjaga akurasi posisi. Karena mekanisme umpan balik terus-menerus memverifikasi posisi aktual, motor langkah loop tertutup pengendali dapat menyesuaikan frekuensi pulsa secara dinamis untuk mengkompensasi variasi torsi beban, sehingga memungkinkan waktu siklus yang lebih cepat tanpa risiko kehilangan langkah. Motor open-loop harus dioperasikan secara konservatif untuk mempertahankan margin keamanan terhadap kehilangan langkah, yang secara inheren memperlambat siklus produksi. Responsivitas ini juga menjadikan motor langkah loop tertutup ideal untuk aplikasi yang memerlukan perubahan kecepatan halus atau penghentian presisi pada posisi tertentu.
Ukuran dan Biaya Motor yang Lebih Kecil Berkat Efisiensi
Karena motor langkah loop tertutup mempertahankan akurasi posisi bahkan di bawah beban dinamis, para insinyur sering kali dapat menentukan ukuran bingkai motor yang lebih kecil dibandingkan motor open-loop setara yang melayani aplikasi yang sama. Konfirmasi umpan balik berarti margin over-sizing untuk keamanan menjadi lebih kecil. Selain itu, sistem motor langkah loop tertutup mengurangi pemborosan energi dengan beroperasi pada tingkat arus optimal, bukan terus-menerus mempertahankan torsi penahan maksimum seperti yang biasanya dilakukan motor open-loop. Pengendali dalam sistem motor langkah loop tertutup pengaturan dapat mengurangi arus saat beban dalam keadaan diam, sedangkan sistem open-loop mempertahankan arus tinggi konstan untuk mencegah kemungkinan kehilangan langkah akibat gangguan beban.
Kemampuan Diagnostik dan Keandalan Sistem
A motor langkah loop tertutup menyediakan data diagnostik yang luas—yang tidak dapat diberikan sistem open-loop. Umpan balik encoder pada sebuah motor langkah loop tertutup memungkinkan sistem kontrol mengidentifikasi masalah mekanis sebelum menyebabkan kegagalan fatal: keausan bantalan, selip sabuk, ketidaksejajaran poros utama, dan macetnya beban—semuanya menghasilkan tanda khas kesalahan posisi yang dapat dideteksi dan dicatat oleh sebuah motor langkah loop tertutup kontroler canggih. Kemampuan pemeliharaan prediktif ini memperpanjang masa pakai peralatan serta mengurangi waktu henti tak terduga. Motor open-loop tidak menawarkan visibilitas semacam itu terhadap kondisi kesehatan sistem, sehingga proses pelacakan masalah bersifat reaktif, bukan proaktif.
Pertanyaan Umum
Apa keuntungan utama motor stepper closed-loop dibandingkan sistem open-loop?
Keuntungan utama dari sebuah motor langkah loop tertutup adalah verifikasi posisi secara real-time dengan koreksi kesalahan otomatis. Sebuah motor langkah loop tertutup mendeteksi apakah poros benar-benar berpindah ke posisi yang diperintahkan dan segera mengoreksi jika tidak, sehingga memastikan akurasi posisi bahkan di bawah beban mekanis yang bervariasi. Motor open-loop tidak memiliki mekanisme umpan balik, sehingga kehilangan langkah tidak terdeteksi dan kesalahan menumpuk selama operasi.
Kapan produsen harus memilih motor stepper closed-loop alih-alih open-loop?
A motor langkah loop tertutup sangat penting untuk aplikasi yang memerlukan jaminan akurasi posisi, operasi kecepatan tinggi di bawah beban dinamis, atau di mana kehilangan langkah akan menyebabkan biaya limbah atau pekerjaan ulang yang tidak dapat diterima. Perangkat medis, mesin CNC presisi, otomatisasi laboratorium, dan aplikasi robotika umumnya membutuhkan motor langkah loop tertutup . Sistem open-loop tetap cocok hanya untuk aplikasi sederhana, kecepatan rendah, beban ringan, di mana toleransi kesalahan posisi tinggi atau di mana penguncian mekanis mustahil terjadi.
Apakah motor stepper closed-loop jauh lebih mahal dibandingkan alternatif open-loop?
A motor langkah loop tertutup sistem ini biasanya memerlukan biaya awal 30–50% lebih tinggi dibandingkan konfigurasi open-loop setara karena integrasi encoder dan algoritma pengendali yang lebih canggih. Namun, dengan mempertimbangkan penurunan tingkat limbah produksi, ukuran motor yang lebih kecil, konsumsi energi yang lebih rendah, peningkatan kecepatan produksi, serta masa pakai peralatan yang lebih panjang, suatu motor langkah loop tertutup sering kali memberikan return on investment yang menarik dalam jangka waktu 12–24 bulan di lingkungan manufaktur presisi.