
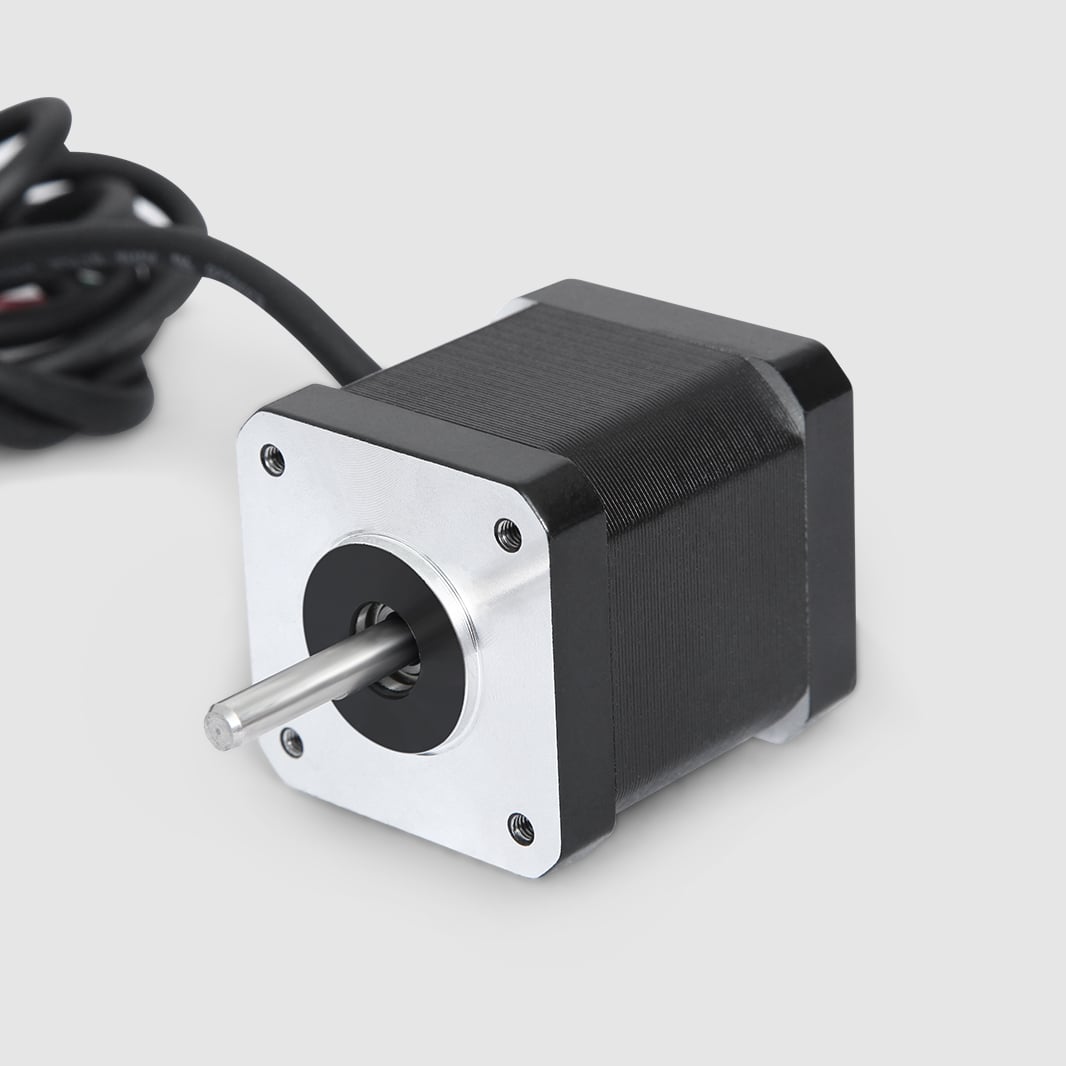
Motor stepper NEMA 17 telah menjadi standar emas dalam aplikasi gerak kompak di berbagai sektor, seperti manufaktur, robotika, pencetakan 3D, dan otomatisasi industri. Insinyur serta perancang sistem secara konsisten memilih motor stepper NEMA 17 ketika batasan ruang dan kebutuhan presisi saling bertemu, sehingga menjadikannya komponen tak tergantikan dalam sistem kontrol gerak modern. Memahami mengapa motor stepper NEMA 17 mendominasi segmen pasar ini memerlukan analisis spesifikasi mekanisnya, karakteristik kinerjanya, serta kesesuaiannya dalam penerapan dunia nyata yang menuntut kinerja tinggi.
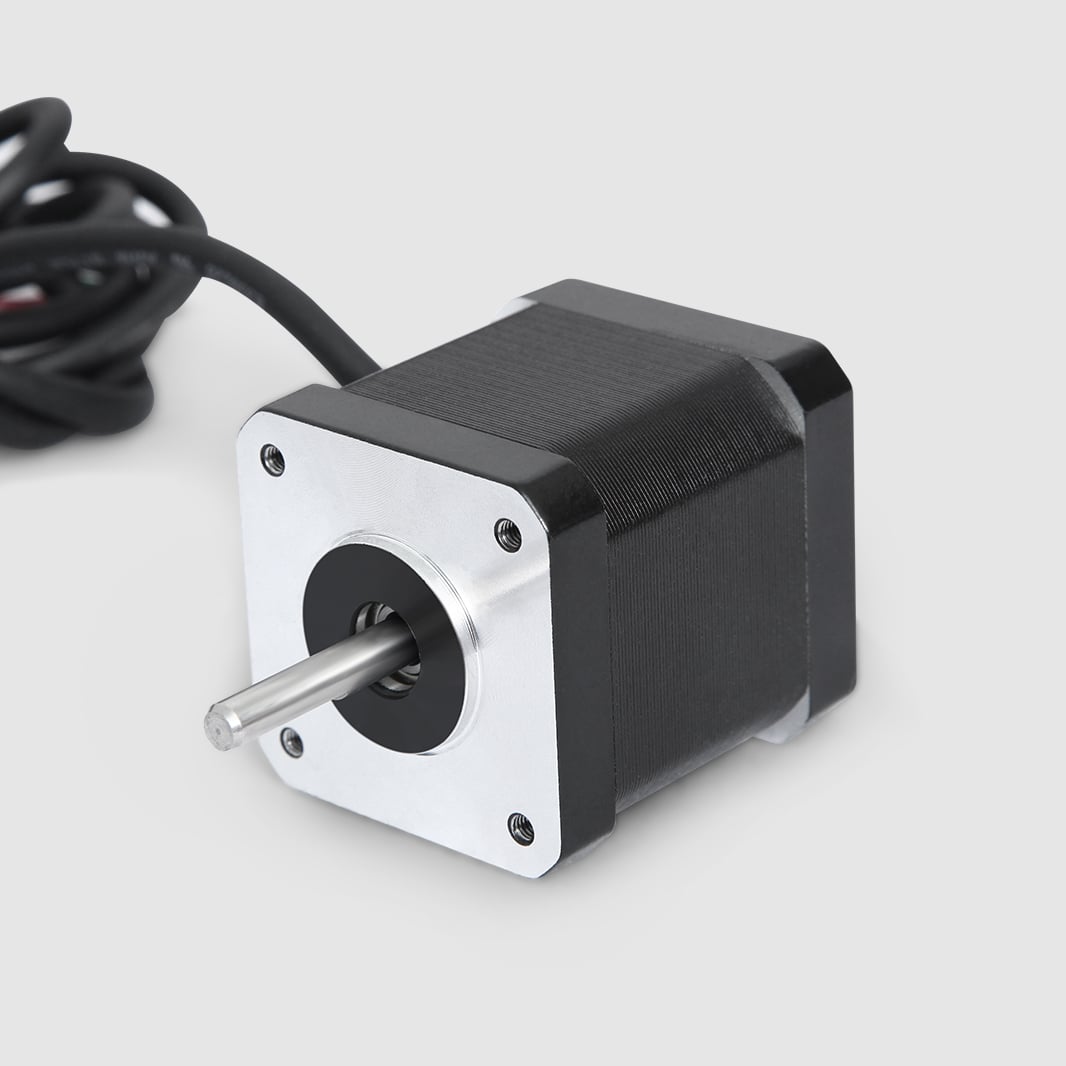
Motor stepper NEMA 17 mewakili keseimbangan optimal antara jejak fisik dan output torsi yang sulit ditandingi oleh alternatif lain. Dengan pelat muka berbentuk persegi berukuran 1,7 inci dan torsi penahan biasanya berkisar antara 30 hingga 50 Newton-centimeter, motor stepper NEMA 17 menghasilkan gaya besar dalam bentuk yang luar biasa ringkas. Kombinasi ini menjelaskan mengapa motor stepper NEMA 17 telah menjadi standar acuan di mana pun para perancang harus meminimalkan volume mekanis tanpa mengorbankan keandalan pengendalian gerak.
Ukuran Ringkas dan Keseimbangan Torsi
Efisiensi Dimensi Optimal
Motor stepper NEMA 17 berukuran sekitar 42 milimeter persegi dengan kedalaman 39 milimeter, menjadikannya motor standar NEMA terkecil yang mampu menghasilkan keluaran kerja yang signifikan. Profil dimensi ini memungkinkan motor stepper NEMA 17 masuk ke dalam enclosure, rangka peralatan, dan rakitan yang sama sekali tidak dapat menampung format motor yang lebih besar. Integrator sistem justru memilih motor stepper NEMA 17 karena batasan fisiknya tidak memaksa desain ulang menyeluruh terhadap struktur mekanis di sekitarnya, sehingga mengurangi durasi pengembangan dan kompleksitas manufaktur.
Geometri kompak motor stepper NEMA 17 tidak mengorbankan kompatibilitas pemasangan maupun standarisasi antarmuka. Pelat muka yang distandarkan memungkinkan motor stepper NEMA 17 terintegrasi secara mulus dengan gearbox planeter, sistem katrol penggerak langsung, sekrup ulir, dan rakitan sabuk sinkron. Insinyur dapat menentukan motor stepper NEMA 17 dengan keyakinan bahwa kopling mekanis dan struktur penopang akan beradaptasi tanpa perlu fabrikasi khusus—keunggulan krusial dalam lingkungan prototipe dan manufaktur volume rendah.
Rasio Torsi terhadap Berat
Motor stepper NEMA 17 umumnya memiliki berat antara 270 hingga 350 gram dan menghasilkan torsi penahan sebesar 30 hingga 50 Newton-centimeter, sehingga memberikan rasio torsi-terhadap-berat yang luar biasa dibandingkan motor servo atau alternatif DC berbasis sikat berukuran serupa. Efisiensi ini menjadikan motor stepper NEMA 17 pilihan utama untuk aplikasi di mana massa yang bergerak harus tetap rendah, seperti sistem gantry overhead, lengan robot multi-sumbu, serta platform udara atau bergerak. Motor stepper NEMA 17 mencapai kinerja ini melalui distribusi fluks magnetik yang teroptimalkan dan desain rotor presisi guna memaksimalkan pembangkitan gaya per satuan massa.
Insinyur sering menggunakan motor stepper NEMA 17 sebagai motor acuan dalam studi kelayakan karena rentang kinerja yang sudah diketahui memungkinkan penilaian cepat terhadap kelayakan suatu profil gerak tertentu. Jika motor stepper NEMA 17 tidak mampu menghasilkan percepatan yang cukup atau mempertahankan kecepatan di bawah beban, perancang secara pasti mengetahui bahwa aplikasi tersebut memerlukan motor berformat lebih besar, sehingga transisi ke standar NEMA 23 atau NEMA 34 menjadi masuk akal. Kejelasan keputusan semacam ini mempercepat proses pembuatan prototipe dan mencegah spesifikasi berlebih pada perangkat gerak.
Kontrol Presisi dan Kemudahan Integrasi
Resolusi Langkah serta Akurasi Posisi
Motor stepper NEMA 17 beroperasi dengan sudut langkah bawaan sebesar 1,8 derajat per langkah penuh, menghasilkan 200 posisi diskret dalam satu putaran penuh. Ketika dipasangkan dengan elektronika penggerak mikrolangkah, motor stepper NEMA 17 mampu mencapai resolusi langkah efektif sebesar 0,9, 0,45, atau 0,225 derajat—tergantung pada pengaturan mikrolangkah—sehingga memberikan pengulangan posisi yang lebih unggul dibanding banyak sistem servo dengan biaya dan kompleksitas hanya sebagian kecilnya. Presisi bawaan ini menjadikan motor stepper NEMA 17 pilihan alami untuk aplikasi penempatan yang memerlukan akurasi hingga sepuluh perseribu milimeter atau lebih baik.
Motor stepper NEMA 17 tidak memerlukan sensor umpan balik, encoder, atau sistem kontrol loop tertutup untuk mempertahankan akurasi posisi di bawah beban statis—keunggulan mendasar dibandingkan alternatif motor DC berusuk atau servo. Perancang sistem memilih motor stepper NEMA 17 guna mengurangi biaya daftar bahan, menghilangkan prosedur kalibrasi sensor, serta menyederhanakan pengembangan firmware. Kemampuan retensi posisi bawaan motor stepper NEMA 17 berarti kehilangan daya atau kondisi macet mekanis tak terduga tidak membahayakan keselamatan sistem maupun memerlukan rutinitas pemulihan kesalahan yang rumit.
Kompatibilitas Penggerak dan Kesederhanaan Elektronik
Motor stepper NEMA 17 beroperasi pada tegangan suplai standar antara 12 hingga 48 volt DC, yang sesuai dengan infrastruktur daya kebanyakan lingkungan pengendali industri. Modul penggerak mikrostep baku industri menerima sinyal pulsa dan arah tingkat TTL dari keluaran mikrokontroler dasar, sehingga motor stepper NEMA 17 kompatibel dengan sistem Arduino, Raspberry Pi, dan PLC industri tanpa memerlukan kondisioning sinyal tambahan. Kompatibilitas luas ini menjamin bahwa motor stepper NEMA 17 dapat diintegrasikan ke dalam sistem lawas maupun rancangan baru dengan perubahan minimal pada desain elektroniknya.
Arsitektur dua fase dan konfigurasi lilitan standar pada motor stepper NEMA 17 memungkinkan para perancang memilih dari puluhan opsi driver yang kompatibel dari berbagai produsen, sehingga mencegah ketergantungan pada satu pemasok dan mengurangi risiko dalam rantai pasok. Ketika modul gerak motor stepper NEMA 17 gagal atau menjadi usang, komponen pengganti tersedia secara luas dengan tata letak pin dan spesifikasi kinerja yang saling dapat dipertukarkan. Standarisasi ini menjadikan motor stepper NEMA 17 sebagai norma industri untuk robotika pendidikan, platform pembuat (maker), serta produsen peralatan komersial yang mencari solusi gerak hemat biaya.
Kesesuaian untuk Penerapan Dunia Nyata
percetakan 3D dan Manufaktur Aditif
Motor stepper NEMA 17 mendominasi arsitektur printer 3D karena bentuknya yang ringkas cocok dipasang pada rakitan carriage, sekaligus mampu menghasilkan torsi yang cukup untuk menggerakkan roda gigi ekstruder dan mekanisme posisioning dengan akurasi andal. Kemampuan motor stepper NEMA 17 untuk mulai dan berhenti secara instan tanpa terjadi coasting atau osilasi menjadikannya ideal untuk gerak lapis demi lapis, di mana presisi posisi secara langsung memengaruhi kualitas cetak. Produsen printer 3D konsumen maupun industri menjadikan motor stepper NEMA 17 sebagai standar, sehingga terbentuk ekosistem komponen yang kompatibel—seperti hot-end, modul ekstruder, dan peningkatan mekanis—yang tidak mungkin terwujud jika menggunakan format motor nonstandar.
Pemesinan CNC dan Posisi Presisi
Mesin CNC berukuran kecil, alat ukir, dan peralatan routing mengandalkan motor stepper NEMA 17 untuk menggerakkan sekrup pengarah dan sabuk sinkron dengan akurasi posisi tingkat mikro di sepanjang sumbu X, Y, dan Z. Torsi konsisten motor stepper NEMA 17 pada semua kecepatan menghilangkan perlunya ramp percepatan dan perlambatan yang dibutuhkan oleh sistem servo, sehingga menyederhanakan perencanaan gerak dan mengurangi variabilitas waktu siklus. Rendahnya kebisingan listrik serta sifat peredam diri (self-damping) motor stepper NEMA 17 meminimalkan transmisi getaran ke alat potong presisi, secara langsung meningkatkan kualitas permukaan dan konsistensi dimensi pada komponen jadi.
Efisiensi biaya motor stepper NEMA 17 memungkinkan produsen menerapkan penempatan multi-sumbu tanpa melebihi batasan anggaran yang akan menghilangkan alternatif servo atau brushless. Motor stepper NEMA 17 dapat dipasangkan dengan sistem reduksi gigi atau sistem katrol untuk memperkuat torsi yang tersedia, sehingga meningkatkan kinerja tanpa mengubah format dasar motor tersebut. Kemampuan penskalaan ini menjadikan motor stepper NEMA 17 sebagai fondasi bagi tak terhitung banyaknya sistem produksi otomatis di mana presisi dan keterjangkauan bersaing secara setara.
Pertanyaan Umum
Apa yang membuat motor stepper NEMA 17 lebih unggul daripada NEMA 23 untuk aplikasi kompak?
Motor stepper NEMA 17 berukuran sekitar 42 milimeter persegi dibandingkan dengan 56 milimeter persegi pada NEMA 23, sehingga memiliki luas penampang depan 40 persen lebih kecil namun tetap mempertahankan torsi yang cukup untuk sebagian besar tugas gerak kompak. Ketika batasan ruang sangat ketat, motor stepper NEMA 17 menghilangkan kebutuhan akan perancangan ulang mekanis yang wajib dilakukan jika beralih ke format yang lebih besar. Inersia yang lebih rendah pada motor stepper NEMA 17 juga memungkinkan percepatan yang lebih cepat, sehingga meningkatkan laju produksi dalam aplikasi seperti pencetakan 3D, di mana penentuan posisi cepat sangat penting.
Apakah motor stepper NEMA 17 dapat menggantikan motor servo dalam penentuan posisi presisi?
Motor stepper NEMA 17 dapat menggantikan motor servo dalam aplikasi penempatan beban statis di mana umpan balik loop tertutup tidak diperlukan dan torsi penguncian cukup untuk mencegah pergeseran. Motor stepper NEMA 17 unggul dalam pola gerak deterministik di mana posisi dihitung dan diprediksi, bukan dipantau. Namun, dalam lingkungan dinamis dengan beban variabel atau kejut, motor servo mungkin memberikan kinerja lebih unggul karena secara aktif memperbaiki kesalahan posisi, sedangkan motor stepper NEMA 17 mengandalkan torsi kumparan motor untuk mencegah selip mekanis.
Bagaimana mikrostepping meningkatkan kinerja motor stepper NEMA 17?
Penggerak mikro-langkah mengaliri kumparan motor stepper NEMA 17 dengan amplitudo arus yang bervariasi, sehingga menghasilkan sudut langkah efektif yang lebih halus daripada spesifikasi bawaan motornya, yaitu 1,8 derajat. Motor stepper NEMA 17 mampu mencapai resolusi 0,9 derajat dengan half-stepping dan resolusi 0,225 derajat dengan sixteenth-microstepping, sehingga secara signifikan mengurangi getaran dan meningkatkan kelancaran posisi. Kemampuan mikro-langkah motor stepper NEMA 17 tidak memerlukan biaya perangkat keras tambahan; hanya diperlukan elektronika penggerak yang kompatibel—yang kini telah menjadi standar di pasar kontrol gerak industri maupun konsumen.