
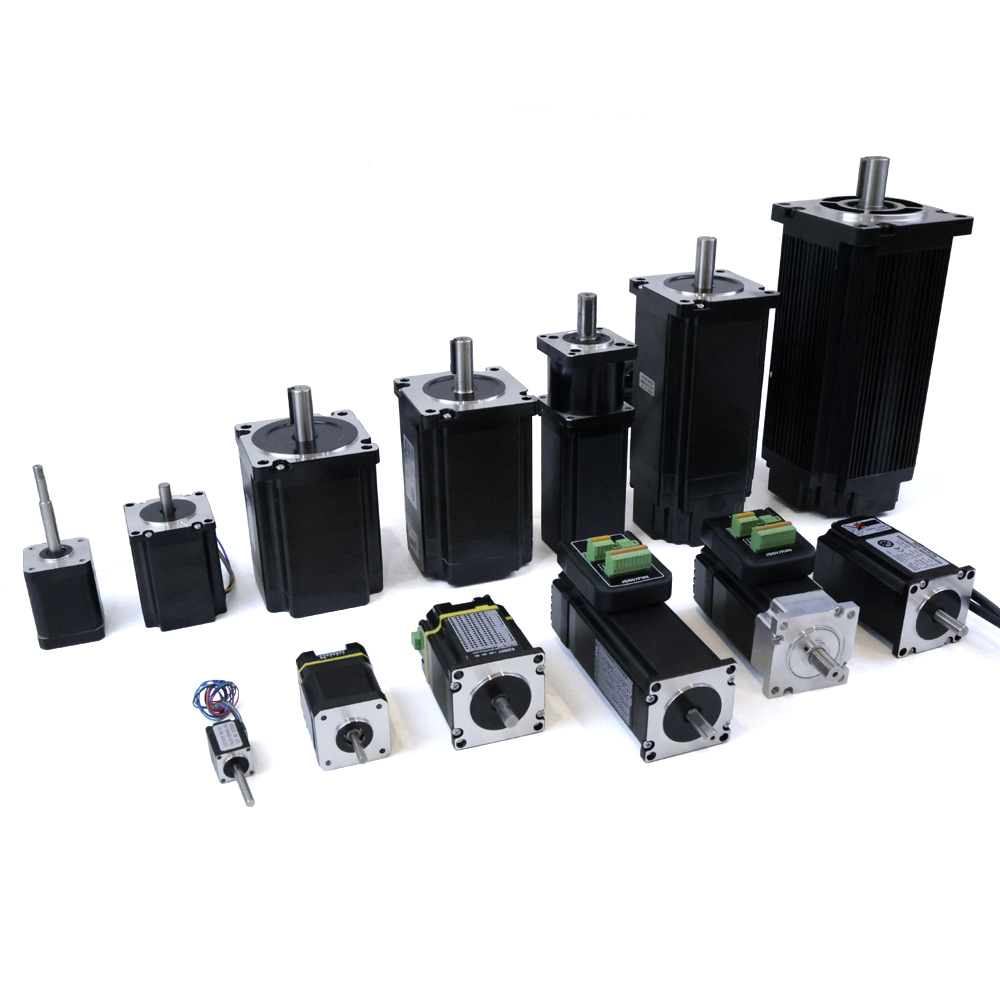
この ハイブリッドステップモーター は、回転速度と位置精度という相反する要件のバランスを取るという、モーション制御システムにおける根本的な課題に対処するために設計された、重要なエンジニアリング上の成果を表します。従来のステッピングモータとは異なり、 ハイブリッドステップモーター は永久磁石方式と可変リラクタンス方式の両方の長所を統合しており、メーカーおよびエンジニアが高トルク密度を実現しつつも優れたホールディング精度を維持できるプラットフォームを提供します。このバランスは偶然ではなく、多様な産業用途——精密製造から医療機器の計測機器に至るまで——において信頼性の高い動作を可能にする、高度な機械的・電磁的設計選択の結果です。 ハイブリッドステップモーター は、こうした多様な産業用途において信頼性の高い動作を可能にする、高度な機械的・電磁的設計選択の結果です。
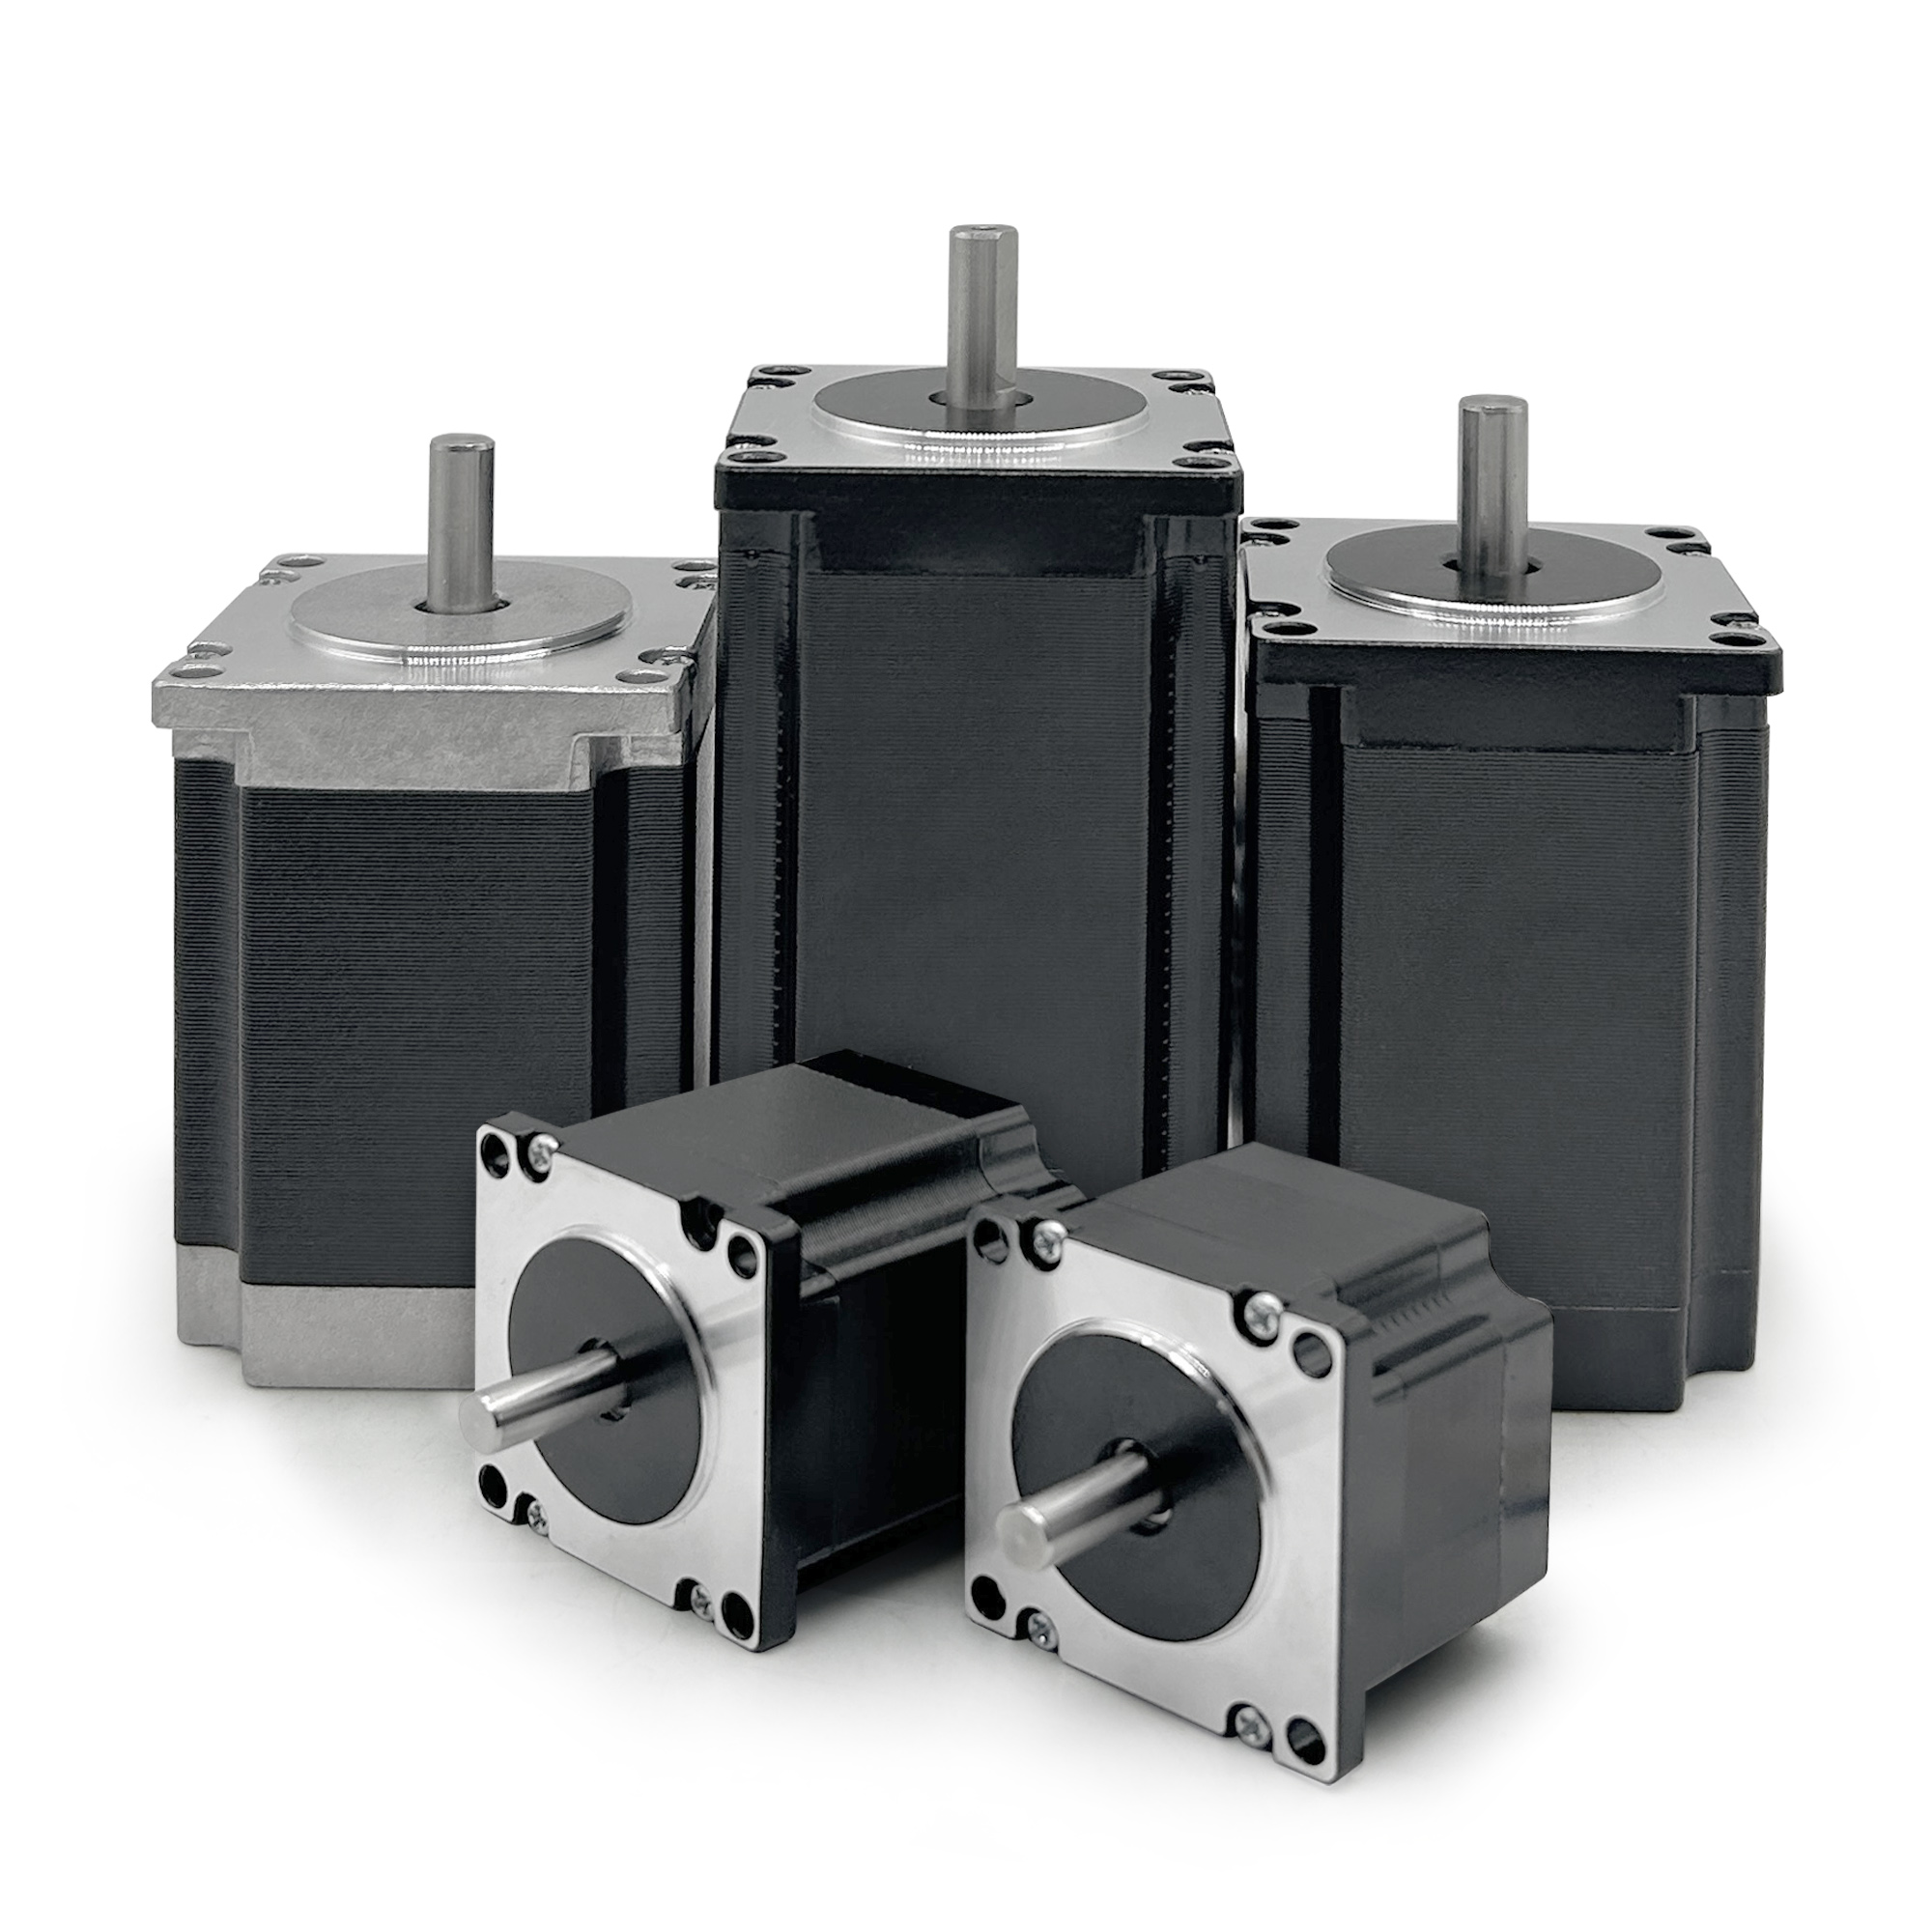
どのようにして ハイブリッドステップモーター この速度と精度のトレードオフを管理するには、電磁気学の原理、ドライバの性能、および実際の応用における制約条件に関する知識が必要です。あらゆる ハイブリッドステップモーター の性能範囲は、ステップ分解能、電気的設計、および制御電子回路の品質によって規定されます。適切に実装された場合、 ハイブリッドステップモーター 複雑なフィードバックシステムを必要とせず、滑らかな加速特性、予測可能なトルク特性、および高精度な位置追従性能を実現できるため、多数の産業用モーション制御用途で最も好まれる選択肢となっています。
電磁構造および設計原理
永久磁石と磁気抵抗の統合
の主な利点は、 ハイブリッドステップモーター その統合型設計アプローチにあります。 ハイブリッドステップモーター は、永久磁石ロータと、ロータおよびステータ双方に設けられたソフトアイアン製の歯を組み合わせており、励磁時に複数の磁極が整列します。この構造により、 ハイブリッドステップモーター は永久磁石モータよりも高いホールディングトルクを発生させつつ、磁気抵抗モータよりも優れた回転速度性能を維持できます。 ハイブリッドステップモーター の歯形状は、整列の一貫性および位置決めの再現性を確保するため、高精度に製造されています。これにより、停電時や外部負荷がかかる状況においても、確実な位置保持が可能となります。
における電磁界分布は、 ハイブリッドステップモーター は、大きなデテントトルクを発生させるよう最適化されており、負荷変動に対する耐性を高め、角度位置の精度を維持します。他のモータ種と比較する際、エンジニアはしばしば、 ハイブリッドステップモーター が優れた位置決め再現性を実現することに注目します。これは、永久磁石部が一定の基準磁化を提供し、リラクタンス要素が微細なステップ分解能を確保するためです。この相乗効果により、 ハイブリッドステップモーター は電流変動を小さく抑えながらも全トルク出力を維持でき、連続運転用途における発熱を低減し、モータ寿命を延長します。 ハイブリッドステップモーター ステップ分解能と精密制御
ステップ分解能は、
が単純なモータ設計と明確に差別化されるポイントです。標準的な ハイブリッドステップモーター はフルステップモードで通常1.8度/ステップの分解能を提供しますが、マイクロステッピング技術を用いることで、 ハイブリッドステップモーター は1回転あたり16段階、32段階、さらには256段階といった高分解能を実現できます。このマイクロステッピング機能により、 ハイブリッドステップモーター は ハイブリッドステップモーター 振動を最小限に抑えながら滑らかで高精度な動作を実現できるため、精度と静粛性の両方が求められる用途に適しています。この分解能性能を最大限に引き出すには、ドライバー電子回路が極めて重要です。なぜなら、マイクロステップ駆動には高度な電流波形生成技術が必要となるからです。 ハイブリッドステップモーター マイクロステップ駆動では、電流波形の精密制御が不可欠です。
体内組織サンプルを取り出す必要がある場合、それは正確さと速さが重要です。これは、より速く、より正確なテストが可能になり、あなたが早く解決できる助けになるため重要です。新しいType121生検針を使用することで、医師は診断のために必要なものをより効率的に取得できます。Type121は臨床医による組織サンプルの採取をより精密に行えるため、正しい診断を支援します。これにより、健康問題をより簡単に検出し、適切な治療を提供することができます。 ハイブリッドステップモーター マイクロステップ駆動モードで動作する際、ローターは完全な磁極整列位置ではなく、その中間位置を通過して移動します。この手法により、 ハイブリッドステップモーター ステッパーモーターは、サーボモーターに匹敵する滑らかな動作を実現しつつ、オープンループ制御というシンプルさと低コストというステッパーモーター本来のメリットを維持できます。マイクロステップ駆動による精度は、 ハイブリッドステップモーター ドライバーのビット深度および電流制御精度に比例して向上します。したがって、使用部品の選定が、実際に得られる有効分解能に直接影響します。 ハイブリッドステップモーター 設置する
速度性能とトルク特性
モーター運転におけるトルクと速度のトレードオフ
どれも ハイブリッドステップモーター 固有のトルク-速度特性曲線を示し、これが実用上の動作範囲を規定します。低速域では、 ハイブリッドステップモーター 完全な保持トルクと優れた位置決め精度を実現し、高精度の位置決め作業に最適です。ただし、ステップ周波数が増加すると、逆起電力(バックEMF)の影響および巻線のインダクタンス制限により、 ハイブリッドステップモーター のトルク出力は次第に低下します。このトルク低下の急峻さは、 ハイブリッドステップモーター の設計によって大きく異なり、コイルのインピーダンス、永久磁石の磁力、極歯ピッチなどの要因に依存します。
ドライバー電子回路は、 ハイブリッドステップモーター システムの速度性能に大きく影響します。優れた設計のドライバーは、電圧ブーストや電流制御の最適化などの手法により、 ハイブリッドステップモーター が高速域でも高いトルクを維持するのを支援します。高速動作と制御精度の両立が求められる用途において ハイブリッドステップモーター を選定する際には、モーターの仕様とドライバーの性能を慎重にマッチさせる必要があります。 ハイブリッドステップモーター 制御電子回路の品質は、理論上の速度定格が実際の性能として発揮されるかどうかを左右する重要な要素です。
加速性および動的応答
能力 ハイブリッドステップモーター ステップ精度を維持しながら滑らかに加速することは、モーション制御システムにおける重要な性能差別化要因です。 ハイブリッドステップモーター は適切に駆動すれば高速な加速を実現できますが、ステップロスを防ぐためには加速プロファイルを慎重に管理する必要があります。 ハイブリッドステップモーター がステップ間を滑らかに移行する能力を超える加速率で動作させると、モーターはステップを飛ばしたり、過度の振動を生じたりします。最新のモーター・コントローラーでは、 ハイブリッドステップモーター の加速プロファイルを、正確なラムプレートおよび電流プロファイルでプログラミングできます。
の保持トルクは、速度や負荷に関わらず一定であるため、信頼性の高いモーション制御を保証する加速プロファイルを設計することが可能です。 ハイブリッドステップモーター が所定の速度に達すると、制御システムは位置を維持するためにドライバ電流を低下させ、電力消費を節約できます。この効率性は、バッテリー駆動または省エネルギー志向のアプリケーションにおいて特に価値があります。 ハイブリッドステップモーター が所定の速度に達すると、制御システムは位置を維持するためにドライバ電流を低下させ、電力消費を節約できます。この効率性は、バッテリー駆動または省エネルギー志向のアプリケーションにおいて特に価値があります。 ハイブリッドステップモーター 消費電力を最小限に抑えながら、高精度な動きを実現できます。 ハイブリッドステップモーター 加速時のダイナミックな挙動は、モーター・ドライバー・システム全体の品質および応答性を大きく左右します。
産業用途と制御の実装
精密な位置決めと再現性
高精度位置決めに最適なのは、数千回にわたる同一動作をほぼ位置ずれなしで確実に実行できる能力です。 ハイブリッドステップモーター 自動化製造装置に使用される ハイブリッドステップモーター は、フィードバックセンサーやキャリブレーション調整を一切行わずに、数百万サイクルにわたり、角度でわずか数十分の1度以内という極めて高い位置決め精度を維持できます。この再現性は、すべての ハイブリッドステップモーター 設計に組み込まれている固有のデテントトルクおよび磁気軸のアライメント機構に由来します。半導体製造、医療機器組立、ラボラトリー自動化などの分野では、こうした再現可能な高精度を目的として ハイブリッドステップモーター 技術が特に採用されています。
既存の自動化システムに ハイブリッドステップモーター 量産システムに組み込む際、エンジニアは位置検出に外部エンコーダやフィードバック機構を必要としないという利点を享受できます。これにより、設置が簡素化され、配線の複雑さが低減し、サーボモータソリューションと比較して総合的なシステムコストを削減できます。 ハイブリッドステップモーター システムは、クローズドループ型サーボシステムに必要なチューニングおよびキャリブレーション作業を経ることなく、予測可能な性能を実現します。 ハイブリッドステップモーター のオープンループ制御方式は、システムの信頼性と簡易性が極めて重要となる用途において特に魅力的です。
速度最適化と負荷マッチング
で最適な性能を得るには、モータの仕様を実際のアプリケーション要件に慎重に適合させる必要があります。 ハイブリッドステップモーター 実際の負荷に対して過剰なトルク容量を持つように選定された ハイブリッドステップモーター は、不要な電力消費と過剰な発熱を招きます。一方で、アプリケーションに対して過小な ハイブリッドステップモーター を選定した場合、過渡状態時にステップロスや加速不足が生じる可能性があります。のトルク-回転数特性曲線は、 ハイブリッドステップモーター 慣性、摩擦、および外部負荷の複合的な要求に対して、全体の動作プロファイルにわたり解析する必要があります。
速度が重要なアプリケーション向けに ハイブリッドステップモーター を設定する際、ドライバ電流およびマイクロステップ分解能の選択は、速度性能と制御精度の両方に直接影響します。「 ハイブリッドステップモーター 」をフルステップモードで駆動すると、より高い回転速度を実現できますが、振動が大きくなり、動きが滑らかではありません。一方、「 ハイブリッドステップモーター 」を16マイクロステップまたは32マイクロステップモードで駆動すると、最大速度は若干低下しますが、より滑らかな動作と優れた制御精度が得られます。各アプリケーションが求める速度と精度のバランスに応じて、「 ハイブリッドステップモーター 」の最適な設定およびドライバ戦略が決まります。
よくある質問
ハイブリッドステッピングモータが高速域でも精度を維持できるかどうかを決定する要因は何ですか?
能力 ハイブリッドステップモーター 高速域で精度を維持する能力は、主にドライバの品質、マイクロステップ分解能、および負荷の慣性に依存します。 ハイブリッドステップモーター 高度な電流制御と適切な加速プロファイルを備えていれば、ステップ周波数が増加しても精度を維持できます。ただし、要求される速度が「 ハイブリッドステップモーター トルク-回転速度特性曲線」に示された仕様を超える場合、モーターがステップ間の確実な遷移を維持できなくなり、精度が低下する可能性があります。また、負荷の慣性も速度性能に影響を与えます。慣性負荷が大きいほど、滑らかな加速を実現するためにより大きなトルクを「 ハイブリッドステップモーター が供給する必要があり、結果として達成可能な最高速度が制限されることがあります。
ハイブリッド式ステッピングモーターは、高速性と制御精度の両方が求められる用途において、サーボモーターに代わって使用可能でしょうか?
多くの用途において、 ハイブリッドステップモーター ハイブリッド式ステッピングモーターは、総コストを抑えつつ、サーボモーターと同等あるいはそれ以上の性能を発揮できます。「 ハイブリッドステップモーター ハイブリッド式ステッピングモーター」は、位置保持機能を内蔵し、再現性の高い高精度を実現するとともに、フィードバック調整を要しないシンプルなオープンループ制御が可能です。ただし、極めて高い回転速度、変動負荷条件、またはリアルタイムでの負荷フィードバックが必要な用途では、サーボ技術の採用が有効です。 ハイブリッドステップモーター 負荷条件が予測可能で、位置決め精度が最も重要となる用途に最適です。一方、サーボモーターは、急激な負荷変動への迅速な対応が求められる動的環境で優れた性能を発揮します。
マイクロステッピング技術は、ハイブリッドステッピングモーターの制御精度をどのように向上させますか?
マイクロステッピングは、高度な電流波形制御によって1つのフルステップをより小さな中間位置に分割することで、 ハイブリッドステップモーター ステッピングモーターの制御精度を高めます。ローターが離散的な磁極位置の間をジャンプするのではなく、 ハイブリッドステップモーター マイクロステッピング下のローターは、多数の中間角度を滑らかに通過します。これにより振動が大幅に低減され、動作の滑らかさが向上します。その結果、 ハイブリッドステップモーター ステッピングモーターは、オープンループ制御というシンプルさを維持したまま、サーボモーターに匹敵する滑らかな動作を実現できます。マイクロステッピングの分解能が高くなるほど、 ハイブリッドステップモーター モーターからの位置指令の最小単位(ステップサイズ)が細かくなり、高価なモーター技術へのアップグレードを伴わずに、より精密な制御が可能になります。