
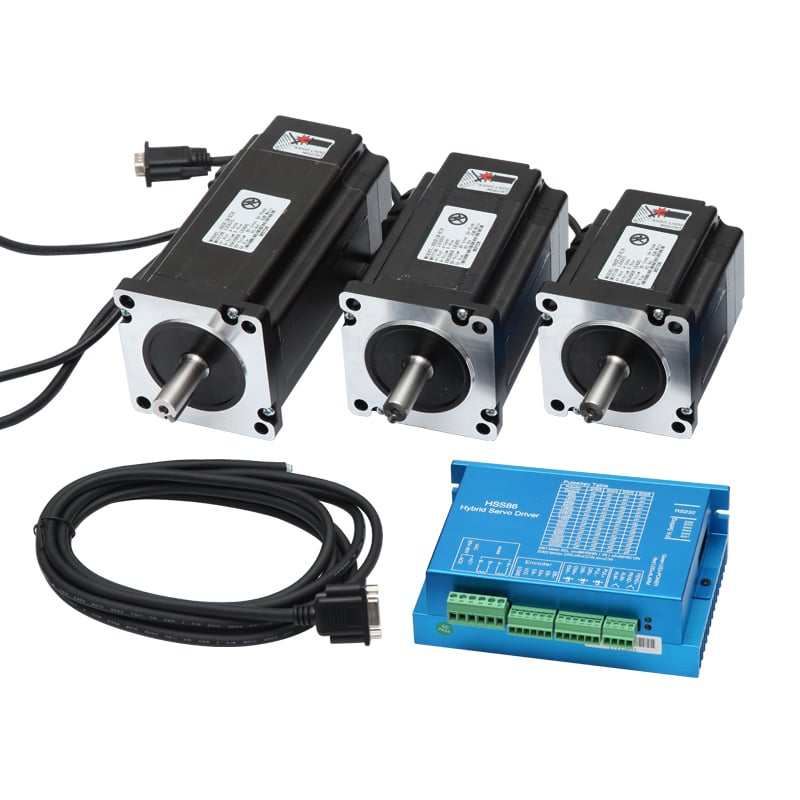
オープンループ式ステッピングモータは、長年にわたり産業用オートメーションで使用されてきましたが、根本的な制限を抱えています。つまり、ローターが実際に指令通りに動いたかどうかを確認できないという点です。一方、 クローズドループステッパーモーター フィードバック制御システムを採用すると、リアルタイムのフィードバックにより、位置決め制御が単なる推測から確実な高精度制御へと変わります。この違いは、位置決め誤差が不良品・再加工・あるいは安全性へのリスクへと積み重なるような用途において極めて重要になります。製造業、医療機器、ロボティクス、精密組立などの分野で、運動制御に関する設計や調達の判断を行うエンジニアおよび調達担当者にとって、「なぜフィードバックが不可欠か」を理解することは必須です。 クローズドループステッパーモーター フィードバックが不可欠である理由を理解することは、製造業、医療機器、ロボティクス、精密組立などの分野で、運動制御に関する設計や調達の判断を行うエンジニアおよび調達担当者にとって必須です。
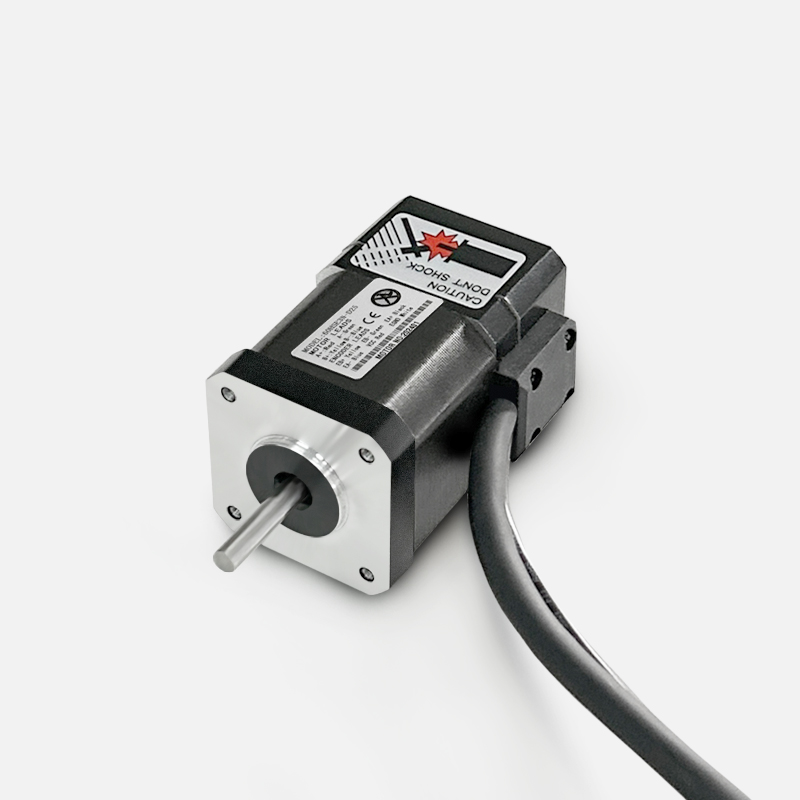
フィードバック制御 クローズドループステッパーモーター システムが卓越した精度を実現できるのは、機械的な「責任の所在」が明確になるためです。オープンループ方式では、モータの巻線に対して指令パルスを盲目的に送信するのみですが、フィードバック制御 クローズドループステッパーモーター 統合エンコーダやセンサーを用いて、ローターの実際の位置を継続的に監視します。モーターが停止したり、ステップを飛ばしたり、予期せぬ摩擦に遭遇した場合、制御システムは即座にずれを検出し、自動で補正します。このリアルタイムの検証により、従来のステッパーモーターにありがちな「見えない位置決め誤差」が解消され、指令されたすべての動きがローターの実際の変位と正確に一致します。
クローズドループ式ステッパーモーターのフィードバックが精度低下を防ぐ仕組み
ステップロスの検出と補正
従来のオープンループ式ステッパーモーターは、外部からの力がモーターの保持トルクを上回ると精度を失います。急な機械的負荷、摩擦の急増、あるいは慣性による衝撃によってステップが飛ばされることがありますが、その際には何ら警告も発されません。操作者がずれに気づいたときには、すでに数十個から数百個もの部品が不良品となってしまっている可能性があります。 クローズドループステッパーモーター この脆弱性を解決するため、リアルタイムでステップの欠落を検出します。エンコーダからのフィードバックにより、指令位置と実際の位置との間に生じたずれが即座に検知され、そのずれを補正するパルスが自動的に出力されて、位置合わせが回復されます。このクローズドループによる補正はアプリケーション層からは認識されませんが、重大な精度低下を防ぎます。
累積位置誤差の排除
複数軸から構成されるシステムにおいて、繰り返し動作を行う場合、微小な位置決め誤差が時間とともに蓄積していきます。例えば、1サイクルごとに1マイクロメートルの誤差が発生し、機械が1日に数千サイクルも稼働する場合、数時間のうちに累積的なドリフトがミリメートル単位に達することもあります。このような クローズドループステッパーモーター システムでは、エンコーダが真の位置情報をリアルタイムで提供するため、各移動後にこのドリフトが自動的にリセットされます。制御装置はエンコーダの読み取り値と目標位置を比較し、次のウェイポイントへ移動する前に微調整を適用します。8時間の連続生産運転においても、このクローズドループ方式により、オープンループモータでは到底達成できないような厳密な公差内での精度維持が可能になります。
産業界がクローズドループステッパーモーターシステムに依存する理由
製造および高精度組立
自動車部品サプライヤー、電子機器メーカー、医療機器メーカーは、数十マイクロメートル単位の位置決め精度を必要としています。射出成形機では、 クローズドループステッパーモーター システムを用いて、マイクロメートルレベルの再現性でスクリューの回転速度と位置を制御します。プリント基板(PCB)組立装置は、 クローズドループステッパーモーター フィードバックに依存して、千個規模の連続生産においてドリフトを生じさせずに部品を正確に配置します。医薬品の包装工程では、 クローズドループステッパーモーター ナノメートル単位の精度が求められ、ラベリングやキャップ装着時の位置ずれを防ぎます。いずれの場合も、オープンループ式ステッパーモーターを用いると、許容できないほどの不良率が発生し、高コストな再加工が必要になります。
ロボットおよび協働型システム
協働ロボットや自動検査装置は、人間や精密部品と直接関わり合うため、隠れた位置決め誤差を許容できません。A クローズドループステッパーモーター コボットの関節部に閉ループ制御を採用することで、指令された位置が実際に正確な動きとして実現され、安全性認証の取得および予測可能な性能の確保を支援します。試料分析を行うラボオートメーションシステムでは、 クローズドループステッパーモーター 再現性が極めて重要です。わずかな位置ずれでも測定結果に影響を及ぼすためです。手術用ロボットおよび診断機器では、数千時間にわたってサブミリメートル級の精度を維持するために、 クローズドループステッパーモーター 高精度が不可欠です。
閉ループ式ステッパーモータ導入による事業・運用上のメリット
ダウンタイムおよび不良品の削減
オープンループ式ステッパーモータシステムは、しばしば無音で故障し、作業終了時の品質検査まで不良品の製造が気づかれずに続くことがあります。高速組立ラインにおいて、一度の検出されない位置決め誤差が発生した場合、数千点もの部品が再加工または廃棄を余儀なくされる可能性があります。こうした問題を防ぐため、 クローズドループステッパーモーター このリスクを排除するため、リアルタイムでエラーを検出し、自動的に修正するか、即座にアラームを発報します。年間生産規模で見ると、単に不良品コストが削減されるだけでも、通常はこのシステムの追加導入費用を十分に相殺できます。 クローズドループステッパーモーター この クローズドループステッパーモーター システムは一定の精度を維持するため、工程能力評価がより信頼性の高いものとなり、認証取得までの期間も短縮されます。
機器の寿命延長と据付・調整の簡素化
オープンループ式ステッピングモータでは、ステップの飛ばし(ロストステップ)を防ぐために、加速プロファイルや電流設定を保守的に行う必要があります。これにより、据付・調整作業が複雑化し、生産性も制限されます。一方、 クローズドループステッパーモーター フィードバック機能付きモータでは、位置の正確な検証が保証されるため、据付・調整担当エンジニアがより積極的に速度および加速プロファイルを最適化できます。その結果、同程度のオープンループ方式と比較して、サイクルタイムを通常15~30%短縮することが可能です。さらに、機械部品は長年にわたり使用することで摩耗が進みますが、 クローズドループステッパーモーター システムは摩擦やバックラッシュの増加を自動的に補償し、生産設備の信頼性の高い動作寿命を延長します。
クローズドループステッパーモーターシステムの導入における検討事項
コントローラーの要件と統合
導入することにより、 クローズドループステッパーモーター このシステムでは、エンコーダーからのフィードバックを読み取り、補正アルゴリズムを実行できるモーションコントローラーが必要です。ほとんどの最新の産業用コントローラーは、クローズドループステッパーモーター構成をネイティブでサポートしていますが、古いシステムではファームウェアのアップグレードまたは機器の交換が必要になる場合があります。また、 クローズドループステッパーモーター ドライバーは、ミリ秒単位で誤差を検出し補正するために、高周波でエンコーダー信号を処理できる必要があります。設定作業には、エンコーダーのオフセット、ゲイン、および誤差閾値のキャリブレーションが含まれ、これにより クローズドループステッパーモーター システムは偏差に対して過剰に振動(ハンティング)したり不安定になったりすることなく、適切に応答します。
機械的・電気的設計上の考慮事項
エンコーダーが内蔵された クローズドループステッパーモーター は、プレス工場や洗浄エリアなど厳しい環境下での汚染から保護する必要があります。シールドベアリングおよびステンレス製ハードウェアを採用することで、耐久性が向上します。 クローズドループステッパーモーター 冷却液、湿気、または粉塵にさらされた場合の耐久性を確保します。モーターからエンコーダーへの配線にはシールドが必要であり、フィードバック信号へのノイズ結合を防ぐことで、誤ったエラー検出が発生しないようにします。 クローズドループステッパーモーター システムにおいては、負荷やマウント構造における機械的共振を解析する必要があります。これは、補正ゲインを積極的に設定した場合、適切にチューニングされないと振動が増幅される可能性があるためです。 クローズドループステッパーモーター システムにおいては、負荷やマウント構造における機械的共振を解析する必要があります。これは、補正ゲインを積極的に設定した場合、適切にチューニングされないと振動が増幅される可能性があるためです。
よくある質問
クローズドループ式ステッピングモーターは、オープンループ式と比べてどのくらい高価ですか?
クローズドループ式ステッピングモーターは、内蔵エンコーダーおよび高度なドライバ回路を備えるため、同等のオープンループ式ユニットよりも通常40~80%高価になります。ただし、不良品削減、装置寿命の延長、サイクルタイムの短縮といった効果を総合的に評価すると、大量生産現場では投資回収期間が12か月未満となることが多くあります。また、単一の位置決め誤差が大幅な手直しや安全上のリスクを招くような用途では、クローズドループ式ステッピングモーターのコストプレミアムは即座に正当化されます。
クローズドループステッピングモータは、既存のアプリケーションでサーボモータと置き換え可能ですか?
多くの場合、可能です。クローズドループステッピングモータは、サーボモータに近い位置決め精度を実現しつつ、従来のステッピングモータが持つシンプルさと低コストという利点を維持します。このタイプのモータは、速度要求が中程度で、位置決め条件が明確に定義されているアプリケーションに適しています。一方、複雑なパスプランニングを要する高速・高動的動作には依然としてサーボモータが優れていますが、固定サイクルによる位置決めタスクでは、クローズドループステッピングモータが総合的なシステムコストを抑えつつ、同等の精度を提供できます。
クローズドループステッピングモータのエンコーダが故障した場合、どうなりますか?
ほとんどのクローズドループ式ステッパーモータドライバには、エンコーダ信号の喪失を検出するウォッチドッグ機能が内蔵されており、異常を検知するとエラー出力を発生させるか、速度制限を緩和したオープンループ動作に自動的に切り替えます。クローズドループ式ステッパーモータシステムはフィードバックなしでは精度を保証できませんが、多くの設計では、重大な停止事故を防ぐため、性能を段階的に低下させる「グレースフルデグラデーション」が可能になっています。エンコーダ信号の品質を定期的に診断監視することで、生産への影響が出る前に潜在的な故障を早期に検出できます。そのため、クローズドループ式ステッパーモータシステムの予防保全には、エンコーダ信号の定期的な確認が含まれます。