
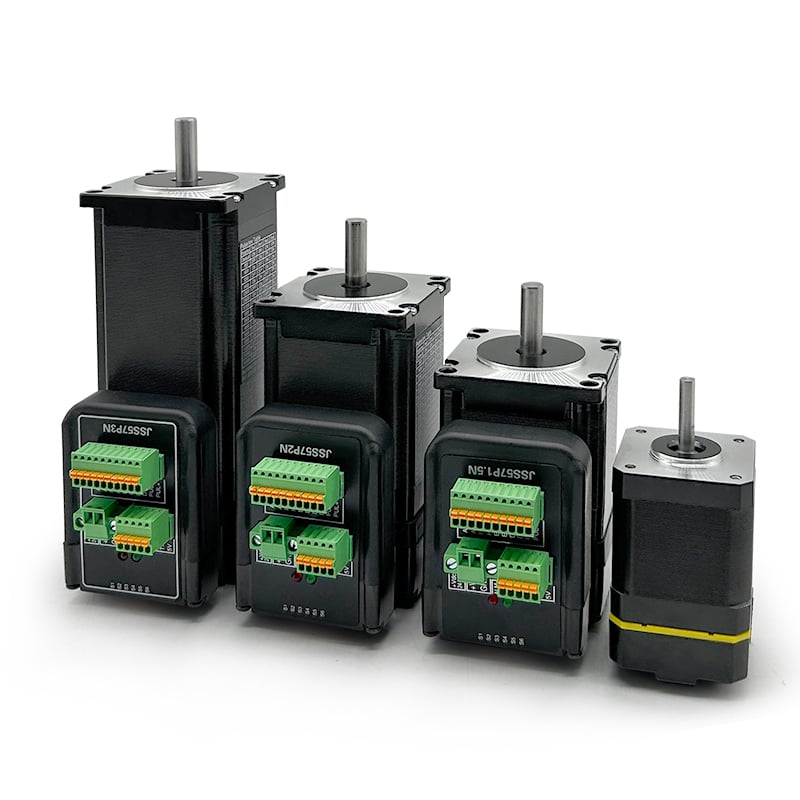
Errorēs in locandō iam prīdiōs systemāta automationis industriālis vexāvērunt, praesertim in applicationibus quae altam praecisionem et fidēlitātem exīgunt. A motor Gradualis Clausus hanc fundamentālem difficultātem solvit integrātiōnem mechanīsmōrum rēsponsīs in tempore reāle, quī continuō monitorant et corrigunt locum motoris. Dissimiliter ā trāditionālibus motoribus passōrum in circuitū apertō, quī sine verificātiōne locī operantur, motor passōrum in circuitū clausō praecisionem et repetibilitātem praebet, quās fabricātōrēs industriālēs postulant. Haec technologia magnam evolūtiōnem in contrōlō motūs repraesentat, transformāns modum quo instrumenta praecisa in variīs industriīs operantur.
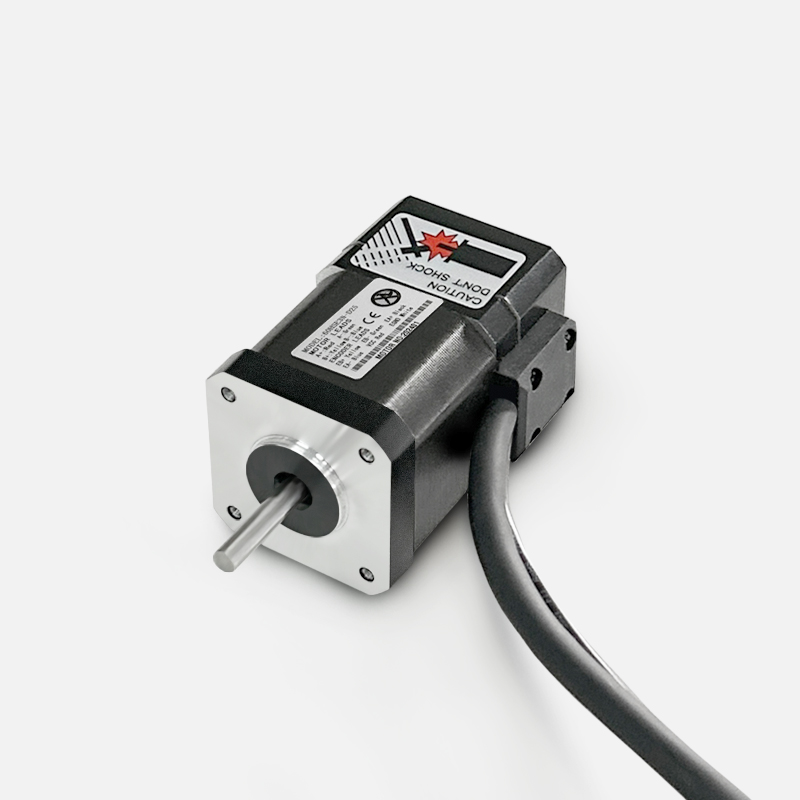
Praecipuum vectigal motoris passus clausi circuitus in eius facultate est errores positionis detegendi et tollendi antequam per systema productionis tuae propagentur. Per implementationem retroactionis encoderis et algorismorum intelligentium de regimine, haec architectura motoris certificat ut positio realis axis cum positione imperata congruat, eliminans onerosas consequentias graduum praeteritorum vel derivationis. Organismi qui machinas CNC, robotica, systemata typographica et apparatus semiconductorum operantur magis ac magis agnoscunt quod investitio in motorem passus clausi circuitus tam qualitatem producti quam continuitatem operationalem protegat.
Intellectus Mechanismorum Reducendarum Errorum Motoris Passus Clausi Circuitus
Architectura Retroactionis Positionis in Tempore Reali
Motor pasu pasu lingkar tertutup berfungsi dengan membandingkan terus-menerus posisi sebenarnya poros motor dengan titik setel yang diperintahkan. Encoder terintegrasi menghasilkan pulsa umpan balik posisi yang mengalir langsung ke elektronika pengendali. Ketika motor pasu pasu lingkar tertutup mendeteksi penyimpangan—baik akibat fluktuasi beban, hambatan mekanis, maupun keausan komponen—sistem secara otomatis menyesuaikan arus dan waktu untuk mengimbanginya. Koreksi waktu nyata ini terjadi dalam hitungan milidetik, sehingga koreksi kesalahan tak terlihat oleh proses eksternal. Motor pasu pasu lingkar terbuka konvensional tidak mampu mendeteksi penyimpangan semacam itu, artinya kesalahan penempatan menumpuk secara diam-diam hingga terjadi kegagalan sistem atau cacat produk.
Circulus retroactionis continue operatur per totum cyclum operationis motoris. Quaelibet revolutio motoris passus clausi generat plures pulsus encoderis, quos algorithmi software statim analysant. Si motor retrocedit a positione praecepta, systema controlis augent currentem impulsum aut parametres temporis ad accelerandum motum axis. Vicissim, si motor progreditur nimis celeriter, systema minuit currentem ut onus capere possit. Haec facultas correctionis bidirectionalis distinguit motorem passus clausi a motoribus passus apertis passivis et explicat cur applicationes, quae praecisionem exigunt, hanc technologiam magis atque magis requirant.
Logica Detegendi et Compensandi Errores
Intelligentia insita in modulo controllo motoris passus clausi determinat praecisionem positionis et fiduciam systematis. Algorithmi subtilissimi analysant magnitudinem et directionem erroris positionis, deinde calculant optima actiones correctivas. Contra systemata simplicia quae tantum flagrant errores, moderatores motorum passus clausi provecti praedicunt futuras tendentias errorum et praeventive parametra mutant ut errores non attingant limina critica. Haec facultas praedictiva essentialis est in ambientibus productionis altae velocitatis, ubi correctio immediata errorum non debet impetum facere in fluxu operis. Motor passus clausus discit ex datis historicis positionis, permittens systemati controllo optimizare operationem pro characteristicis oneris specificis et cyclis operis propriis cuiusque applicationis.
Commoda practica implementationis motoris passus clausi
Gradus amissi et positio amissa eliminatae
Motoribus passuum in circuitu aperto laborant vulnus fundamentale: cum torque oneris superat capacitem retinendam motoris ad certam velocitatem, motor retrogradiatur sine ullo indicio amissionis positionis. Motor passuum in circuitu clauso hanc modum silentis defectus penitus tollit. Encoder statim motum retrogradum detegit, et systema controlis impulsum additios generat ut positionem restituat. Machinae quae motoribus passuum in circuitu clauso utuntur numquam in statu indefinito operantur, ubi positio a software imperata cum vera locazione axis pugnat. Haec integritas positionis absoluta errores catenarios, qui fabricam praecisam vexant, prohibet, ubi unicus gradus amissus per operationes subsequentes in defectus magnos crescit.
Fabricae quae machinas automaticas ad coniungendum, systemata ad praecidendum accurate, et machinas roboticam ad ponendum utuntur, postquam ad technologiam motorum passuum in circuitu clauso transierunt, nunc saepius nullas intermissiones non praeparatas nuntiant. Metra qualitatis producti meliorant sensibiliter, cum omnis iussio de positione in realitatem mechanicam exactam convertitur. Motor passuum in circuitu clauso certificat quod errores positionis non accumulentur per cursus productionis, ita qualitas producti constans manet ex copia ad copiam. Haec melioratio fiduciae directe minuit impensas pro opere repetito, impensas pro materia absumpta, et querelas clientium de qualitate.
Praestantia Augmentata Sub Conditonibus Variabilis Onus
Ambientes industrialis raro offrent onera constans et praedictibilia. Motores resistentiam variabilem experiuntur ex usuratis cuneis, dilatione thermica, mutationibus umiditatis per tempora anni, et variationibus operationis. Motor passus clausus automatico se adaptat ad has condiciones sine necessitate adjustmentum manualium parametrorum. Cum onus gravius fit, motor compensat augendo currentem impulsionis; cum onus minuitur, currentis decrementum automaticum fit. Haec facultas adaptiva significat quod motor passus clausus accuratam positionem servat indifferenter ad variationes ambientales vel mechanicas quae performancem apertae buccae degradarent. Integratores systematum non amplius necesse habent torque motorem super-determinare pro casibus onerum pessimo; immo, motor passus clausus recte dimensionatus tractat totum ambitum realium condicionum operationis.
Natura adaptiva motoris passus clausi circuitus prolongat valde diem vitae instrumentorum. Cum parametri operationis continue adustentur ut condicionibus realibus respondeant, motor operatur in efficacia optima, non autem semper in capacitate maxima. Stress thermalis minuitur, fatigatio componentium lente fit, et usura mechanica aequabiliter distribuitur per totum systema. Fabricae nuntiant quod implementationes motorum passus clausi circuitus diem vitae instrumentorum prolongant 30 ad 50 procentum comparato ad installationes aequivalentes aperti circuitus, quod directe convertitur in meliorem reditum super investitionem et in minores necessitates pro expensis capitalis.
Controlus Precisus Velocitatis et Positionis
Requirimenta de accuratia in fabricatio moderna saepe extenduntur ultra simplicem positionem punctum-ad-punctum ad regulatonem velocitatis continuam et profila accelerationis lenia. Motor passus in circuitu clauso excellit in servanda velocitate constante, non obstante variationes oneris quae motores conventionales facerent tardare vel titubare. Systemata impressionis requirunt velocitatem constantem ad producendum textum et imagines distinctas; apparatus pro tractatione semiconductorum exigunt velocitatem angularem praecisam pro positione wafer; machinae pro impachetando necessitant motum lenem ad praevendendum damnum productorum. Motor passus in circuitu clauso praebet stabilitatem velocitatis quam istae applicationes requirunt, eliminans fluctuationes velocitatis characteristicas operationis in circuitu aperto sub onere variabili.
Scenaria Applicationis Ubi Motor Passus in Circuito Clauso Minuit Errores Criticos
Fabricatio Praecisa et Operationes CNC
Machinae CNC dependeunt absolute super accuratia positionis ad producendum partes intra specificata designis. Motor passus in circuitu clauso praebet certitudinem positionis quam programmatio CNC supponit. Fabricatores instrumentorum medicorum, suppeditatores aerospaciales, et fabricatores componentium praecisorum specificant technologiam motorum passus in circuitu clauso, quia alternativa in circuitu aperto introducunt risicum qualitatis inacceptabilem. Cum machinatur instrumenta medica implantabilia aut componentia structurae aeronauticae, errores positionis metiuntur in micrometris et possunt materiam pretiosam in scoria convertire. Motor passus in circuitu clauso hanc categoriam risici penitus tollit, garantens quod positio actualis coordinatis programmatibus congruat per omnem operationem. Reddita investitionis manifesta fit cum una installatio motoris passus in circuitu clauso amissionem unius partuum pretiosorum impedit.
Systemata Automatica Montis et Robotica
Robotica moderna et lineae montagii automaticae coordinationem perfectam inter axes et instrumenta plura postulant. Motor passus in circuitu clauso singulos articulos robotici aut actuatores stationis montagii ita regit ut synchronizatio positionis absolutae servetur. Systemata multi-axialia, quae technologiam motoris passus in circuitu clauso in unoquoque axe utuntur, allignmentum montagii praecisam efficiunt, quam alternativa in circuitu aperto aequare non possunt. Montatio componentium electronicorum, impachetatio pharmaceutica, et fabricatio productorum consumptoriorum magis magisque praecisionem motoris passus in circuitu clauso postulant. Cum tolerantia montagii ±0.5 millimetra sit et velocitas 60 cycli per minutum exigitur, positio in circuitu aperto efficaciter non est; motor passus in circuitu clauso hanc specificam performancem attingere et pretio commode efficere potest.
Instrumenta optica et semiconductoria
Systemata optica et instrumenta pro tractatione semiconductorum postulant praecisionem positionis infra micronem. Technologia motorum passuum in circuitu clauso, coniuncta cum componentibus mechanicis praecisis, permittit accuratissimam positionem quam hae applicationes exigunt. Instrumenta pro photolithographia, systemata pro sectione per laserem, et machinae pro inspectione waferum omnia utuntur motoribus passuum in circuitu clauso pro axibus positionis criticis. Mechanismi retroactionis integrati in motoribus passuum in circuitu clauso permittunt systematibus controlis compensare derivationem thermicam, ludum mechanicum, et vibrationem ambientalem—fontes errorum qui accuratissimam positionem in systematibus in circuitu aperto destruerent. Fabricatores semiconductorum referunt quod translatio ad technologiam motorum passuum in circuitu clauso accuratissimam positionem in lithographia auxit 20 ad 30 pro cento, dum minuebatur amissio fructus ex erroribus positionis.
FAQ
Quae est principalis differentia inter motorem passuum in circuitu clauso et motorem passuum in circuitu aperto?
Principalis differentia est retroactio positionis et facultas corrigendi errores. Motor passus in circuitu aperto impulsus imperii accipit, sed numquam confirmat utrum axis motoris vere ad positionem imperatam moveretur; si onus capacitatem momenti superat, passus silentio amittuntur. Motor passus in circuitu clauso encoderem includit qui positionem realem continue metitur et cum imperio comparat, quocumque abusu automatico corrigendo. Haec fundamentalis differentia significat quod motor passus in circuitu clauso exactitudinem positionis garantit, dum motor in circuitu aperto non. In applicationibus praecisis, ubi errores positionis magnas consequentias habent, motor passus in circuitu clauso necessarius est, non tantum optabilis.
Quanto carior est motor passus in circuitu clauso quam alternativi in circuitu aperto?
Un motor pas cu pas cu buclă închisă costă de obicei de 2 până la 4 ori mai mult decât un motor pas cu pas echivalent cu buclă deschisă, datorită hardware-ului integrat al encoderului și a electronicii avansate de comandă. Totuși, comparația costurilor ar trebui să includă pierderile evitate: piese defecte, cheltuieli pentru refacerea produselor, opriri neplanificate și pretenții privind garanția. Un singur eșec evitat justifică adesea investiția într-un motor pas cu pas cu buclă închisă. În mediile de producție de înaltă valoare, unde costul produsului depășește 50 USD, investiția suplimentară pentru un motor pas cu pas cu buclă închisă reprezintă mai puțin de 1 procent din costul produsului, reducând în același timp semnificativ riscul de defecțiuni. Organizațiile ar trebui să analizeze costul total de deținere, nu doar prețul de achiziție, atunci când decid între un motor pas cu pas cu buclă închisă și alternativele cu buclă deschisă.
Se poate instala un motor pas cu pas cu buclă închisă în sistemele existente cu buclă deschisă?
Multae systemata iam existentia possunt adaptari ad motorem passuum in circuitu clauso, sed decisio technicae evaluationis indiget. Si installatio mechanica spatium paulo maius componentium encoderis recipit, et si controlleres systematis signa retroactionis integrare possunt, adaptatio fieri potest. Tamen saepe software controlis magnopere mutandum est, ut retroactio motoris passuum in circuitu clauso efficaciter utatur. Adaptationes partiales—quae quasdam axes criticas ad technologiam motoris passuum in circuitu clauso promovet, dum aliae in circuitu aperto manent—compromissum oeconomicum pro instrumentis iam existentibus offerunt. Integratores systematum montagium motoris, compatibilitatem controlleris et impensas mutationis software considerare debent, antequam ad programmatem adaptationis motoris passuum in circuitu clauso committantur.