
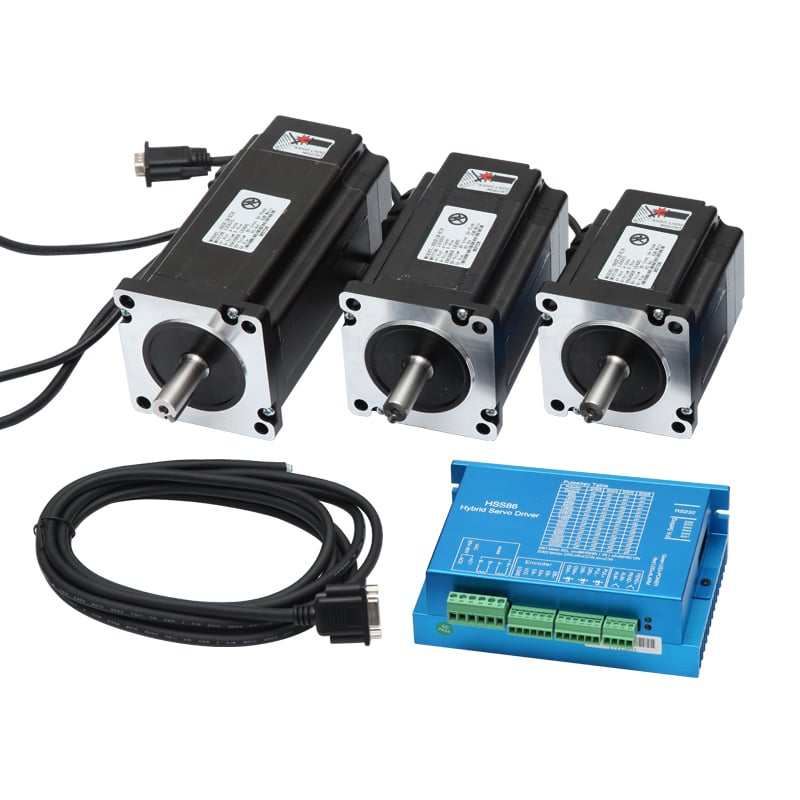
Open loop stepper motors have long served industrial automation, but they carry a fundamental limitation: they cannot verify that their rotor actually moved where commanded. When a motor Gradualis Clausus system is deployed instead, real-time feedback transforms motion control from guesswork into guaranteed precision. This distinction becomes critical in applications where positioning errors accumulate into scrap, rework, or safety risks. Understanding why motor Gradualis Clausus feedback matters is essential for engineers and procurement teams making motion control decisions in manufacturing, medical devices, robotics, and precision assembly.
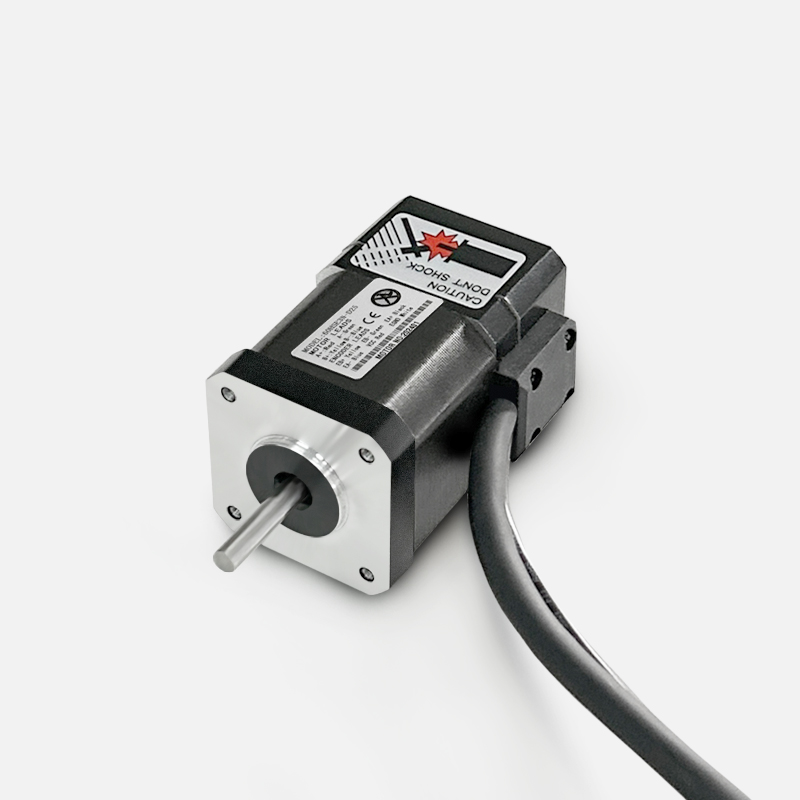
The core reason a motor Gradualis Clausus system delivers superior accuracy is mechanical accountability. Unlike open loop designs that blindly send pulses to the motor windings, a motor Gradualis Clausus utitlizat encoderes integratos vel sensors ad monitorandum positionem rotoris actualis continue. Si motor immobilis fit, gradum praetermittit, vel frictionem inopinatam invenit, systema controlis deviationem statim detegit et corriget. Haec verificatio in tempore reali errores occultos positionis, qui motores passus traditionales affligunt, tollit et omne motum iussu datum cum displacemente rotoris actuali congruere facit.
Quomodo Feedback Motoris Passus Claudi Perditam Accuratitudinem Praevenit
Detectio et Correctio Graduum Amissorum
Motores passus aperti traditionales accuratitudinem amittunt cum vires externae torquem retentivam motoris excedunt. Onus mechanicum subitum, spiculum frictionis, aut impulsus inertiae gradus praetermittere possunt sine ulla alarma. Antequam operator discongruentiam advertat, decem aut centum iam partes reiectae esse possunt. A motor Gradualis Clausus adresat hanc vulnerabilitatem per detegendum gradus praetermissos in tempore reali. Feedback encoderis statim revelat quodlibet discessum inter positionem iussam et realem, excitans pulsus correctivos ad restituendam alignmentem. Haec correctio in circuitu clauso est invisibilis strato applicationis, sed praevinet catastrophalem derivationem accuratae positionis.
Eliminatio Erroris Positionis Accumulati
In systematibus multi-axialibus quae ciclos repetitivos perficiunt, parvi errores positionis cum tempore augentur. Si quilibet cyclus unum micron erroris introducat et machina millia cyclorum cotidie agat, derivatio cumulata millimetra attingere potest intra horas. Systema motor Gradualis Clausus hanc derivationem post omnem motum reponit, quia encoder feedback veritatis fundamentalis praebet. Systema controlis lectionem encoderis cum positione destinata comparat et correctiones subtilissimas applicat antequam ad sequentem punctum viatoris moveatur. Per octo-horam productionis operationem, haec architectura in circuitu clauso accuratiam intra angustas tolerantias servat, quae cum motoribus in circuitu aperto impossibiles essent.
Cur Industriae in Systemata Motorum Stepper ad Circulum Clausum Recidunt
Fabricatio et Assimulatio Praecisionis
Praebitores automotive, fabricantes electronicorum, et fabricatores instrumentorum medicorum in praecisione positionis, quae in decenis micronibus metitur, recidunt. Machinae formandi per injectionem systemata motor Gradualis Clausus ad regendam celeritatem et positionem surculi cum repetitione in ordine micronum utuntur. Apparatus ad assimblandum tabulas circuituum impressorum (PCB) in motor Gradualis Clausus recidunt ut componentes sine deviatione in productione mille-partium collocent. Emballatio pharmaceutica accuratiam motor Gradualis Clausus requirit ut positio phialarum intra limites nanometrorum certificetur, quod dislocationem durante appositionis et obductionis titulorum praevenit. In singulis his casibus, motores stepper ad circulum apertum defectus inacceptabiles inducerent et emendationes pretiosas postularent.
Systemata Robotica et Collaborativa
Robota collaborativa et systemata automatica examinandi errores occultos positionis tolerare non possunt, quia cum hominibus vel componentibus delicatis interagunt. A motor Gradualis Clausus in a cobot joint ensures that commanded positions translate to actual movements, supporting safety certifications and predictable performance. Laboratory automation systems performing sample analysis benefit from motor Gradualis Clausus repeatability because even small positioning variance skews measurement results. Surgical robots and diagnostic equipment require motor Gradualis Clausus accuracy to maintain submillimeter precision across thousands of operating hours.
Business and Operational Advantages of Closed Loop Stepper Motor Adoption
Reduced Downtime and Scrap
Open loop stepper motor systems often fail silently, producing defective parts until an end-of-shift quality check discovers the problem. A single undetected positioning error on a high-speed assembly line can result in thousands of parts requiring rework or scrap. Installing motor Gradualis Clausus systems eliminates this risk by detecting errors in real time and either correcting them automatically or triggering an immediate alarm. Over a production year, the reduction in scrap costs alone typically offsets the premium cost of motor Gradualis Clausus hardware. Additionally, because motor Gradualis Clausus systems maintain predictable accuracy, process capability studies become more reliable and certification timelines shorten.
Extended Equipment Lifespan and Simplified Commissioning
Open loop stepper motors require conservative acceleration profiles and current settings to avoid missed steps, which increases commissioning complexity and limits throughput. A motor Gradualis Clausus allows commissioning engineers to optimize speed and acceleration profiles more aggressively because feedback guarantees position verification. This flexibility often enables 15–30% faster cycle times compared to equivalent open loop designs. Furthermore, as mechanical components wear over years of use, motor Gradualis Clausus systemata automatio frictio et backlash incrementa compensant, fidam operationis vitam instrumentorum productionis producentia.
Considerationes de Implementatione pro Systematibus Motorum Stepper in Circuito Clauso
Requisita Controlleris et Integratio
Implementatio motor Gradualis Clausus systema requirit controllers motus qui feedback encoderis legere et algoritmos correctivos implementare possunt. Plurima moderna controlleria industrialia architecturas stepper in circuitu clauso nativiter supportant, sed systemata antiquiora forsan upgrade firmware vel substitutionem necessitant. A motor Gradualis Clausus driver signa encoderis alta frequentia tractare debet ut errores intra milliseconda detegat et corrigat. Configuratio includit calibrare offset encoderis, gain, et limina erroris ut motor Gradualis Clausus systema ad deviationes apte respondeat sine hunting aut instabilitate.
Factores Designis Mechanici et Electrici
Encoder integratus in motor Gradualis Clausus ab contaminatione in ambientibus asperis, ut in officinis stampandi aut zonis lavationis, protegendum est. Supporta hermetice clausa et ferramenta ex accipensibus inoxidabilibus in motor Gradualis Clausus assurare durabilitatem cum ad refrigerantem, umorem, aut pulverem exponuntur. Cables ab motore ad encoderem necessitant tegumentum ut sonum in signa retroactionis non inducant, quod falsam erroris detegionem in systemate causare potest. motor Gradualis Clausus systema. Resonantia mechanica in onere vel structura fixationis analysanda est, quia motor Gradualis Clausus systema cum agressivis correctionis incrementis vibrationem amplificare potest, nisi accurate regulatum sit.
Quaestiones Frequentes
Quanto carior est motor passus clausus quam passus apertus?
Motor passus clausus typice 40–80% carior est quam unitas passus aperti aequivalens propter hardware encoderis integratum et circuitum driveris magis sophistificatum. Tamen, cum reductiones in scoriis, vita producti prolongata, et tempora cycli accelerata considerantur, tempus recuperationis saepe minor est quam duodecim menses in productione magnae voluminis. Pro applicationibus ubi unicum erroris positionis magnam reparationem aut periculum securitatis generat, praemium pro motore passus clausi statim iustificatur.
Potestne motor passus clausi circuitus motorem servom substituere in applicationibus iam existentibus?
In multis casibus, ita est. Motor passus clausi circuitus praebet accuratam positionem ad similitudinem motorum servorum, dum tamen simplicitas motorum passus et minor pretium manent. Motor passus clausi circuitus bene operatur in applicationibus quae modicam velocitatem postulant et in quibus necessitates positionis bene definitae sunt. Motores servi adhuc praeferruntur in applicationibus dynamicis altius velocitatis quae planificationem viarum complexam postulant; sed pro operationibus positionis cycli fixi, motor passus clausi circuitus eandem accuratiam praebet ad minorem totalem systematis pretium.
Quid accidit si encoder motoris passus clausi circuitus deficiat?
Plurimi driver per motori passo-passo a circuito chiuso includono logica watchdog che rileva la perdita del segnale dell’encoder e attiva o un’uscita d’errore o un passaggio operativo in circuito aperto con limiti di velocità ridotti. Un sistema per motore passo-passo a circuito chiuso non può garantire precisione senza retroazione, ma molti progetti consentono un degrado controllato per evitare arresti catastrofici. Il monitoraggio diagnostico regolare della qualità del segnale dell’encoder aiuta a identificare potenziali guasti prima che influiscano sulla produzione; pertanto, la manutenzione preventiva sui sistemi per motore passo-passo a circuito chiuso include la verifica periodica del segnale dell’encoder.
Index Rerum
- Quomodo Feedback Motoris Passus Claudi Perditam Accuratitudinem Praevenit
- Cur Industriae in Systemata Motorum Stepper ad Circulum Clausum Recidunt
- Business and Operational Advantages of Closed Loop Stepper Motor Adoption
- Considerationes de Implementatione pro Systematibus Motorum Stepper in Circuito Clauso
- Quaestiones Frequentes