
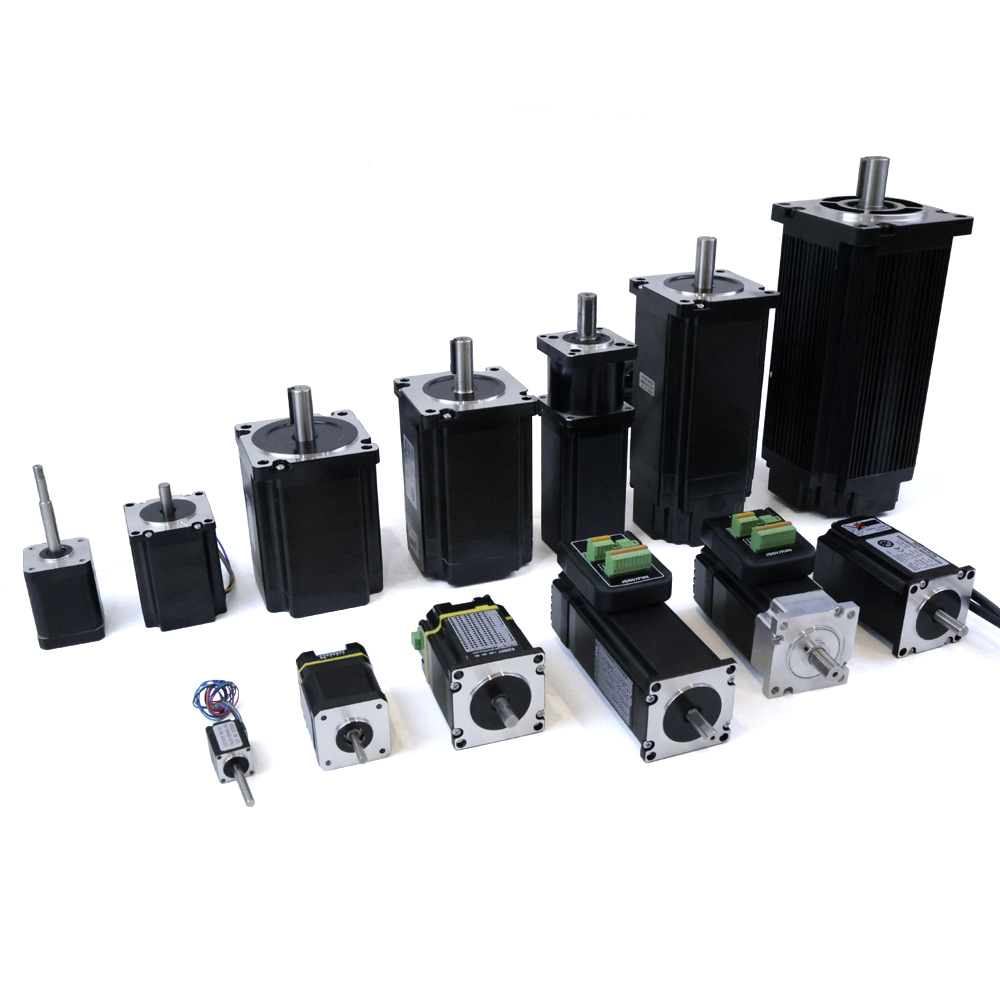
The hybridus gradus motor repraesentat praecipuum ingeniorum opus in systematibus controlis motus, quod ad fundamentalem difficultatem coniungendae velocitatis rotationis cum accuratia positionis designatum est. Dissimilis traditorum motorum passus, hybridus gradus motor combinat commoda ex utraque technologia — magnetis permanentibus et reluctatione variabili — creans platformam ubi fabricatores et ingeniores altiorem densitatem momenti torque attingere possunt, dum praecisio tenendi egregia manet. Haec coniunctio non est casu facta, sed potius effectus exquisitarum electionum mechanico-electromagneticarum, quae permittunt hybridus gradus motor ut fideliter operetur per varia industrialia applicationes, a fabrica praecisa ad instrumenta medica.
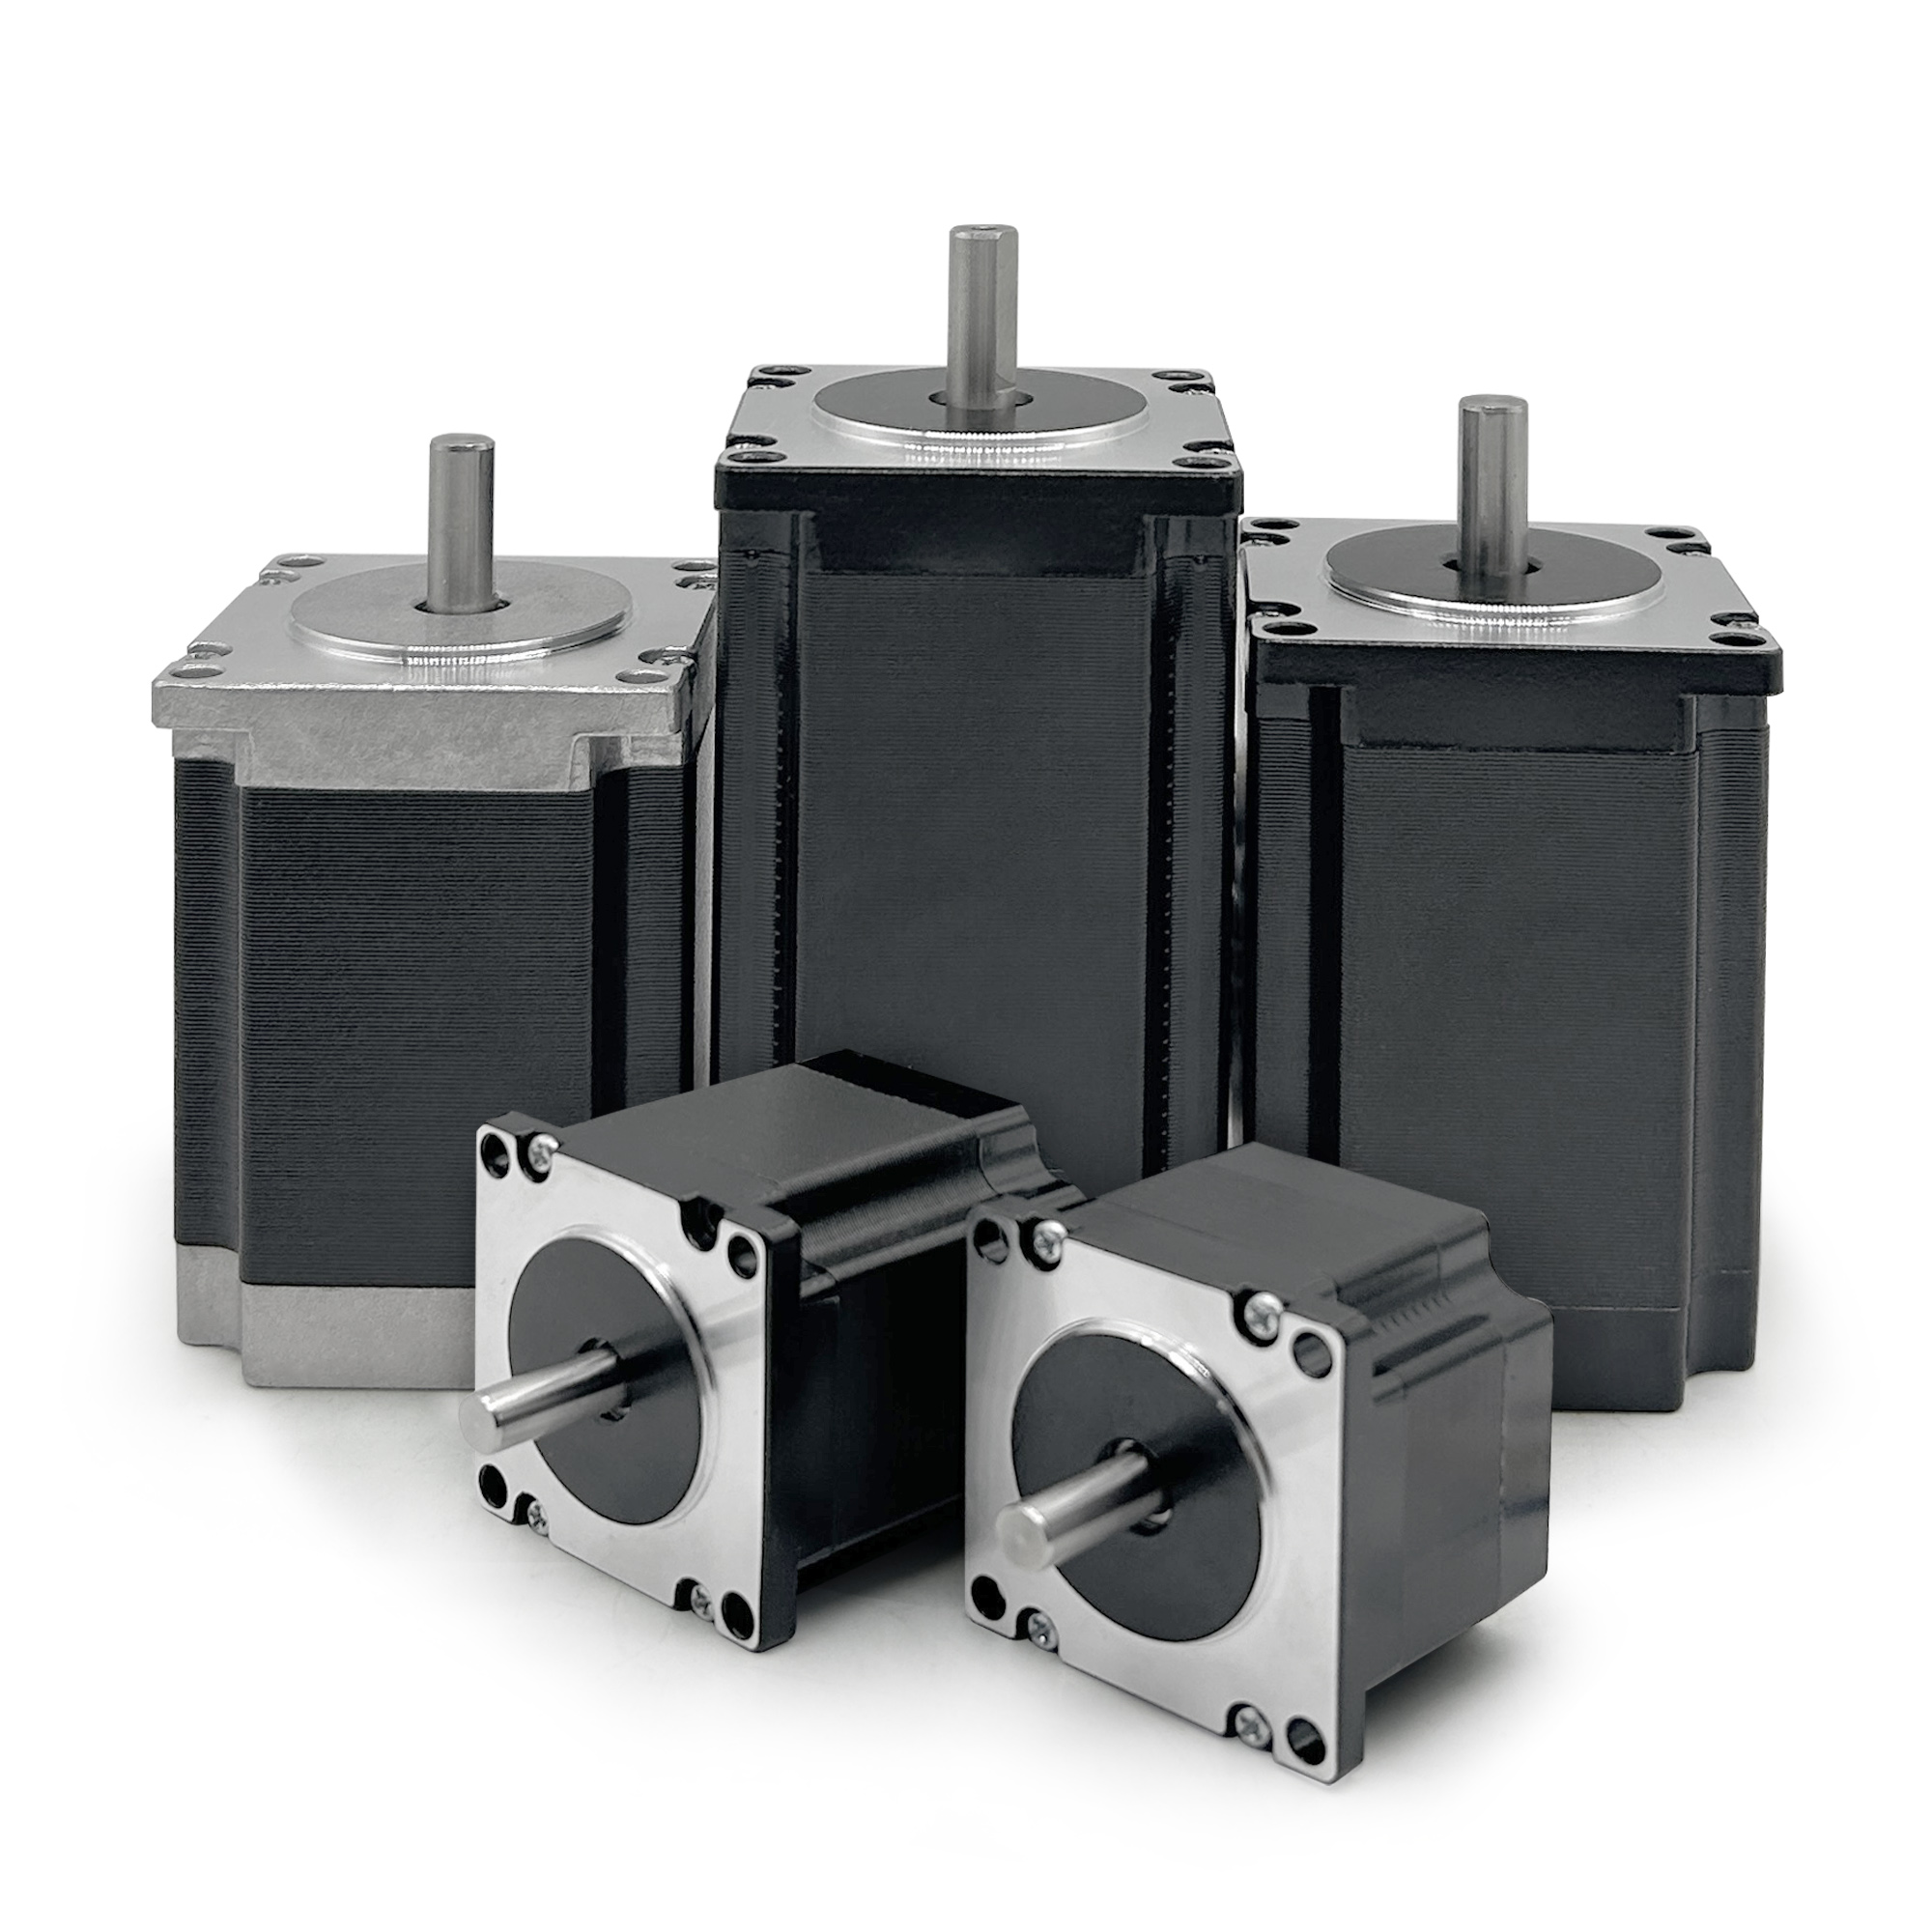
Intellectus quomodo a hybridus gradus motor ut hanc commutationem inter velocitatem et praecisionem regat, scientia principiorum electromagneticorum, facultatum driverum, et limitum applicationum realium requiritur. Area performance cuiuslibet hybridus gradus motor est formata per resolutionem graduum, designum electricum, et qualitatem electronicorum de controllo. Cum recte implementata, una hybridus gradus motor potest praebere accelerationes curvas lenes, profila torque praedictibilia, et tracationem positionis accuratam sine systematibus feedback complexis, faciens eam electionem praefertam pro innumerabilibus scenariis industrialibus de controllo motus.
Architectura et Principia Electromagnetica Designis
Integratio Magneti Permanenti et Reluctantiae
Praecipua utilitas hybridus gradus motor est in suo approccu designis integrato. Una hybridus gradus motor combinat rotorem magneti permanentis cum dentibus ferri mollis tam in rotore quam in statore, creans multiplices polos magneticos qui se alliniant dum energizantur. Haec architectura permittit ut una hybridus gradus motor generet torque tenens altius quam designa magneti permanentis dum retinet meliorem performance velocitatis quam motores reluctantis. Geometria dentium unius hybridus gradus motor est fabricatus precise ut alignmentem constantem et positionem repetibilem assuraret, motori permittens positionem firmiter tenere etiam inter interruptiones electricitatis aut sub oneribus externis.
Distributio campi electromagnetici in hybridus gradus motor optima est ad producendum torquem detent forte, quod adiuvat motorem onera perturbantia resistere et accuratam positionem angularem servare. Cum comparatur hybridus gradus motor ad alios typus motorum, ingeniores saepe observant quod hybridus gradus motor praebet repetitionem positionis superiorem, quia componentes magnetis permanentis basim constantem magnetizationis praebent, dum elementa reluctantis gradus fine resolutionis certificant. Haec synergiā significat quod hybridus gradus motor potest operari cum fluctuationibus minoribus currentis electricae, dum totus torques productus manet, calorem minuens et vitam motoris in applicationibus continuīs prolongans.
Resolutio Graduum et Controlus Precisionis
Resolutio graduum est ubi hybridus gradus motor vere se a simplicioribus designis motorum distinguit. Gradus normalis hybridus gradus motor typice offert 1,8 gradus per passu in modo passus pleni, sed technologia microstep permittit hybridus gradus motor ad consequendum 16, 32, aut etiam 256 passus per rotationem plenam. Haec facultas microstep significat quod hybridus gradus motor motum lenem et praecisum praebere potest cum vibratione minima, idoneum ad applicationes quae accuratiam et operationem silentiosam postulant. Electronica driver magni momenti sunt ad hanc potential resolutionem ex hybridus gradus motor , quia microstepping generandos requirit formas undarum currentis subtilissimas.
Quando hybridus gradus motor in modo microstep operatur, rotor per positiones intermedias movetur quae non sunt plena allignmenta polorum magneticorum. Haec technica facit hybridus gradus motor quasi motor servus esse in lenitate, dum tamen simplicitatem controlis open-loop et minorem pretium, quae technologiam stepper definiunt, retinet. Praecisio a hybridus gradus motor sub microstepping assecuta manet proportionalis profunditati bit et accuratiae currentis driver, itaque electio componentium directe afficit resolutionem effectivam a tuo hybridus gradus motor institutionem.
Velocitas Performantia et Torque Characteristica
Commercia Torque-Velocitatis in Operatione Motoris
Universus hybridus gradus motor exhibet characteristicam curvam torque-velocitatis quae suum practicum ambitum operationis definit. Ad velocitates parvas, hybridus gradus motor praebet totum torque tenens et exceptionalem praecisionem positionis, id quod eum facit idealem ad munera precisionis positionis. Tamen, cum frequentia passuum crescit, torque productum a hybridus gradus motor incipit decrescere propter effectus contra-EMF et limites inductantiae vinculorum. Acuitas huius decrementi torque varia valde inter hybridus gradus motor designa, secundum impedantiam coil, vim magnetis permanentis, et pitch dentium poli.
Electronica driver magnopere influunt capacitatem velocitatis a hybridus gradus motor systemate. Driver bene designatus potest adiuvare hybridus gradus motor ut torque superius retineat ad velocitates elevatas per technicas ut auxilium tensionis et optimizatio regulandi currentis. Cum seligitur hybridus gradus motor pro applicatione quae utramque altam velocitatem et conservatam praecisionem controlus postulat, ingeniores accurate specificata motoris cum facultatibus driveris coniungere debent. Qualitas hybridus gradus motor electronicorum controlus saepe determinat num theoricum rating velocitatis in practicam operationem convertatur.
Acceleratio et Responsum Dynamicum
Potestas hybridus gradus motor ut sine interruptione acceleretur dum accuratae gradus serventur, est principalis differentia in systematibus controlus motus. A hybridus gradus motor potest celerem accelerationem attingere si recte movetur, sed profilus accelerationis accurate administrandus est ut perditio graduum evitetur. Si rates accelerationis facultatem hybridus gradus motor ad transitionem inter gradus sine interruptione efficiendam excedunt, motor aut gradus praeteribit aut vibrationem nimiam experietur. Moderni controllers motorum permittunt hybridus gradus motor profilus accelerationis programmandos esse cum exactis rationibus rampae et profilibus currentis.
Torque retinens hybridus gradus motor manet constans quocumque celeritate aut onere, ut permissum sit accelerationis profila designare quae certam motus regulatonem garantiant. Postquam hybridus gradus motor ad programmata celeritatem pervenit, systema regulans potest currentem impulsum minuere ut positionem servet dum energiam electricam conservat. Haec efficentia praesertim utilis est in applicationibus quae a batteriis moventur aut quae energiam curant, ubi hybridus gradus motor motum praecisum praebere potest dum consumptio energiae minuitur. Comportamentum dynamicum hybridus gradus motor sub acceleratione multa revelat de qualitate et responsione totius systematis motoris et impulsum dantis.
Applicationes Industriales et Implementatio Regulatoria
Praecisio Positionis et Repetibilitas
Caracteristica definitiva quae hybridus gradus motor ad praecisam positionem facit idoneum est facultas eius ut moveat se mille vicibus identice cum fere nulla positionis deviatione. A hybridus gradus motor utitur in machinis automaticis ad fabricandum potest servare accuratiam positionis intra fractionem gradus per milliones cyclorum, sine sensoribus feedback aut adjustmentibus calibrandi. Haec repetibilitas oritur ex torque detent intrinseco et mechanismo allignmenti polorum magneticorum, qui in omni hybridus gradus motor designo includitur. Industriae ut fabricatio semiconductorum, coniunctio instrumentorum medicorum, et automation laboratoriorum in technologia hybridus gradus motor confidunt praecipue pro hac precisione reproducibili.
Cum hybridus gradus motor in systemata productionis integratur, ingeniores fruuntur eo quod observatio positionis nullum externum encoderem aut mechanismum feedback requirit. Hoc installationem simplicat, minuit complexitatem connexorum, et minuit pretium totius systematis comparato ad solutiones motorum servo. Systema hybridus gradus motor praebet performance praedictam sine cyclis sintonizationis et calibrandi quae systemata servo clausa exigunt. Paradigma controlis aperti motoris hybridus gradus motor facit illud praesertim attrahentem ad applicationes ubi systematis fiducia et simplicitas summae sunt curae.
Velocitatis Optimo et Onus Adaptatio
Ad optima perficienda ex hybridus gradus motor requirit diligens motoris specificatio ad reales applicationis necessitates adaptatio. A hybridus gradus motor electus cum nimia torque capacitate respectu realis oneris plus electricae potentiae consumet et calorem supervacaneum generabit. Contra, a hybridus gradus motor quae pro applicatione parva est, gradus amissionem vel accelerationem insufficentem in conditionibus transitoriis experietur. Curva torque-velocitatis hybridus gradus motor analyzanda est contra coniunctas exigentias inertiae, frictionis, et oneris externi per totum motus profili.
Cum configuratur hybridus gradus motor ad applicationes velocitatem criticam habentes, electio currentis driveris et microstepping resolutionis directe influent utrumque velocitatis facultatem et controlis praecisionem. A hybridus gradus motor in modo pleno-gradus operans altiores velocitates attingit sed cum plus vibrationis et minus levitatis. hybridus gradus motor in 16-microstep or 32-microstep mode sacrifices maximum speed slightly but delivers smoother motion and better control precision. The specific speed-versus-precision balance required by each application dictates the optimal hybridus gradus motor configuration and driver strategy.
Quaestiones Frequentes
What determines whether a hybrid stepper motor can maintain precision at high speeds?
Potestas hybridus gradus motor to maintain precision at elevated speeds depends primarily on driver quality, microstepping resolution, and load inertia. A hybridus gradus motor with advanced current regulation and proper acceleration profiling can sustain accuracy even as stepping frequency increases. However, if speed demands exceed the capabilities specified in the hybridus gradus motor torque-speed curve, precision may degrade as the motor struggles to transition reliably between steps. Load inertia also affects speed performance; higher inertial loads require more torque from the hybridus gradus motor to achieve smooth acceleration, potentially limiting achievable speeds.
Potestne motor passus hybridus motorem servum in applicationibus substituere, quae tam celeritatem quam praecisionem controlis postulant?
In multis applicationibus, hybridus gradus motor praebere potest performance aequivalentem vel superiorem motoribus servis ad inferiorem pretium totale. A hybridus gradus motor offert positionem tenendam per se, praecisionem repetibilem, et simplicem controllem apertae catenae sine complicata sintonisatione retroactionis. Tamen applicationes, quae exigunt celeritates valde altas, conditiones oneris variabiles, aut retroactionem oneris in tempore reali, possunt proficere ex technologia servorum. A hybridus gradus motor optime aptatur ad applicationes, ubi conditiones oneris sunt praedictae et accuratio positionis est maximi momenti, dum motores servi excellunt in ambientibus dynamicis, ubi compensatio rapida oneris necessaria est.
Quomodo technologia microstep praecisionem controlis motoris passus hybridus meliorat?
Microstep meliorat hybridus gradus motor dividendo singulos passus plenos in positiones intermedias minores per subtilem regulacionem formae undae currentis. Propter hoc rotor non saltat inter positiones polorum magneticorum discretas, sed hybridus gradus motor sub microstepping movet per multos angulos intermedios leniter, vibrationem notabiliter minuens et lenitatem motus meliorans. Hoc facit hybridus gradus motor capacem praebendi lenitatem similem motori servo, dum simplicitas circuitus aperti retinetur. Altior resolutio microstepping significat incrementa positionis subtiliora ex hybridus gradus motor , quae applicationibus permittunt controllem subtiliorem adipisci sine necessitate ad mutationem ad technologias motorum cariorum.
Index Rerum
- Architectura et Principia Electromagnetica Designis
- Velocitas Performantia et Torque Characteristica
- Applicationes Industriales et Implementatio Regulatoria
-
Quaestiones Frequentes
- What determines whether a hybrid stepper motor can maintain precision at high speeds?
- Potestne motor passus hybridus motorem servum in applicationibus substituere, quae tam celeritatem quam praecisionem controlis postulant?
- Quomodo technologia microstep praecisionem controlis motoris passus hybridus meliorat?