
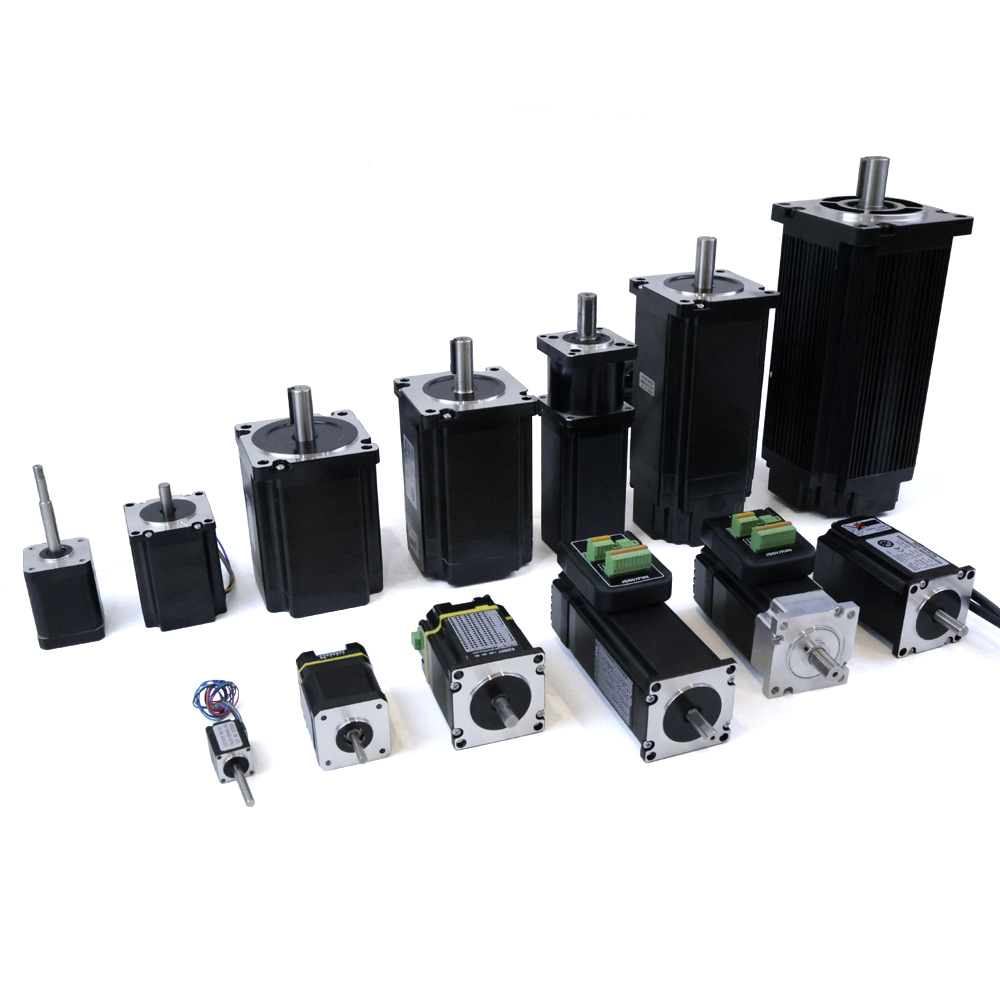
The hibridinis žingsnio variklis yra svarbus inžinerinis pasiekimas judėjimo valdymo sistemose, sukurtas siekiant išspręsti pagrindinę problemą – sukimosi greičio ir padėties tikslumo pusiausvyrą. Skirtingai nuo tradicinių žingsninių variklių konstrukcijų, hibridinis žingsnio variklis sužadinama abiejų technologijų – nuolatinio magnetinio lauko ir kintamosios varžos – privalumus, sukuriant platformą, kurioje gamintojai ir inžinieriai gali pasiekti didesnį sukimo momento tankį, vienu metu išlaikydami išsklaidytą laikymo tikslumą. Ši pusiausvyra nėra atsitiktinė, o yra sudėtingų mechaninių ir elektromagnetinių projektavimo sprendimų rezultatas, leidžiantis hibridinis žingsnio variklis veikti patikimai įvairiose pramonėse, nuo tikslaus gamybos įrenginių iki medicinos prietaisų matavimo įrangos.
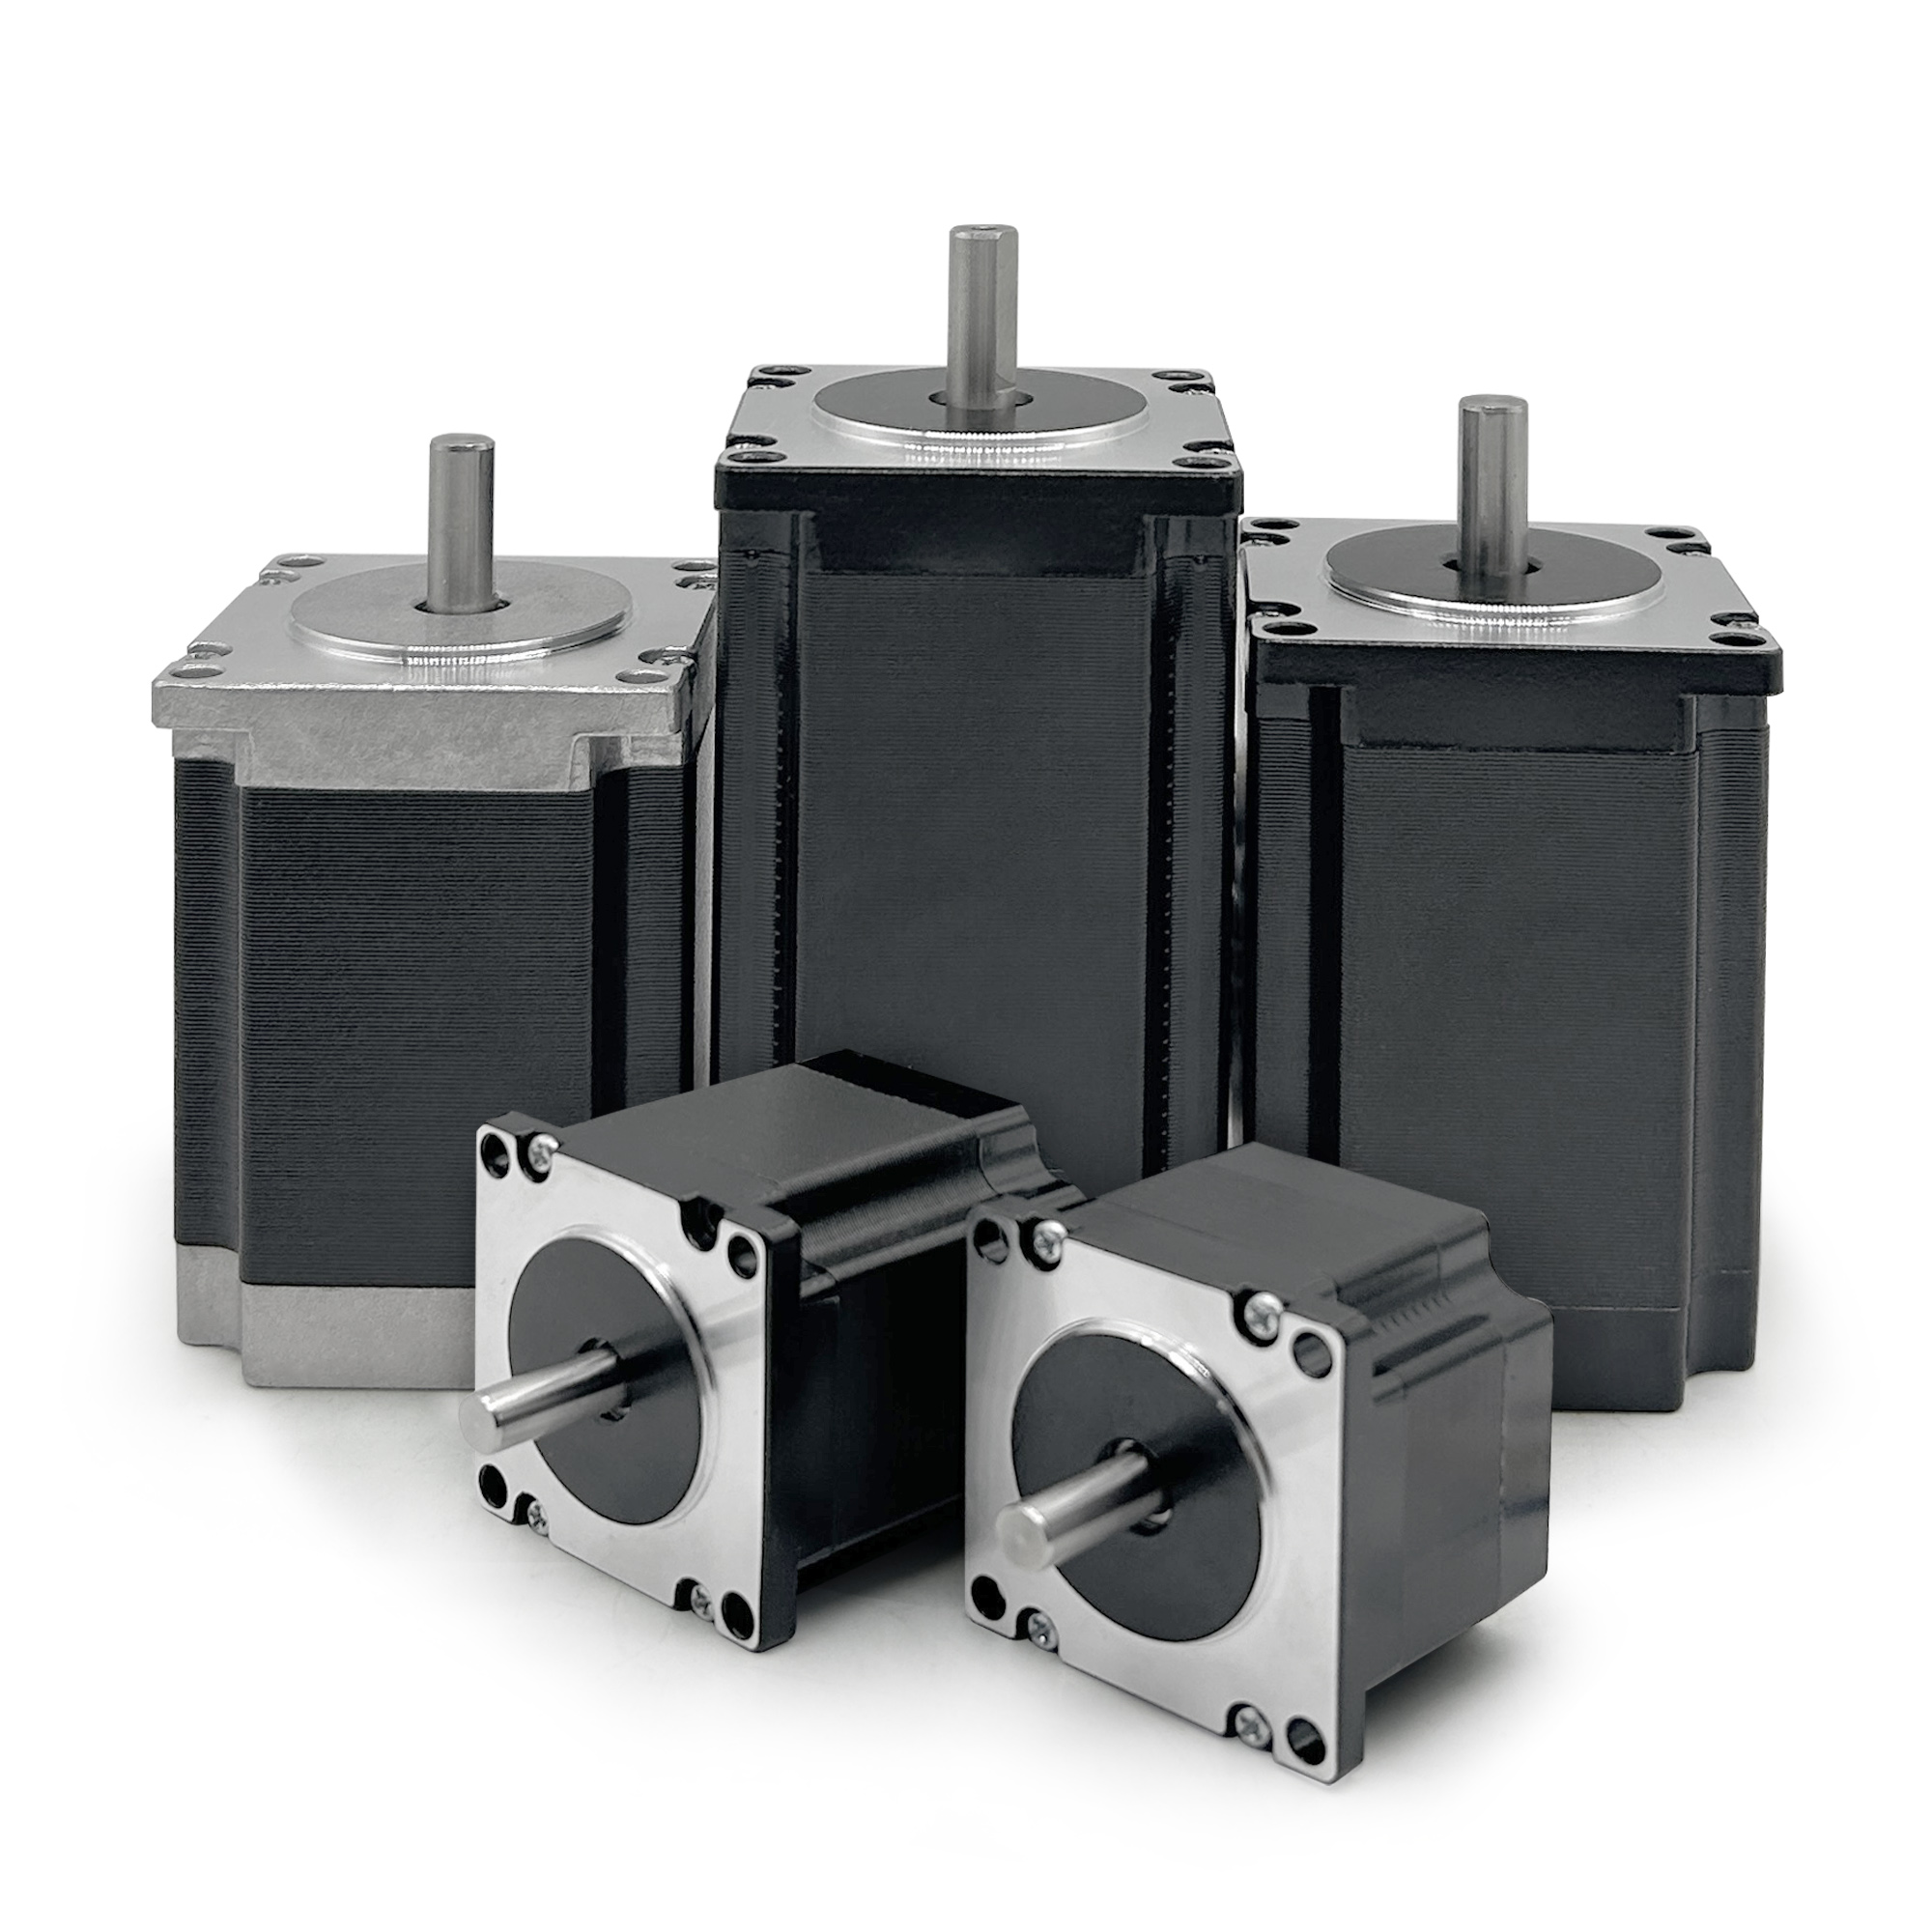
Suprantant, kaip veikia hibridinis žingsnio variklis šio greičio ir tikslumo kompromiso valdymas reikalauja elektromagnetinių principų, variklio valdymo įrenginių galimybių bei realiųjų taikymo apribojimų žinojimo. Bet kurio hibridinis žingsnio variklis našumo ribos nustatomos žingsnio skiriamąja geba, elektriniu projektavimu ir valdymo elektronikos kokybe. Teisingai įdiegtas hibridinis žingsnio variklis gali užtikrinti lygius pagreitėjimo kreivines, numatytus sukimo momentų profilius ir tikslų padėties sekimą be sudėtingų atgalinio ryšio sistemų, todėl jis yra pageidaujamas pasirinkimas daugelyje pramoninių judėjimo valdymo situacijų.
Elektromagnetinė architektūra ir projektavimo principai
Nuolatinio magnetinio lauko ir nejudančiosios varžos integracija
Pagrindinis privalumas yra hibridinis žingsnio variklis slypi jo integruotame projektavimo požiūryje. hibridinis žingsnio variklis suformuoja nuolatinio magnetinio lauko rotorius kartu su minkštojo geležies dantimis tiek rotoriuje, tiek statoriuje, kuriant kelis magnetinius polius, kurie susilygina aktyvinant. Ši architektūra leidžia hibridinis žingsnio variklis sukurti didesnį laikymo sukimo momentą nei nuolatinės srovės magneto konstrukcijos, išlaikant geresnį greičio našumą nei varikliai su pasipriešinimu. Dantų geometrija hibridinis žingsnio variklis yra tiksliai pagaminta, kad būtų užtikrintas nuolatinis tinkamas išdėstymas ir kartojamos padėties nustatymas, leidžiantis varikliui patikimai laikyti padėtį net tiek, kai nutrūksta maitinimas, arba kai veikia išorinės apkrovos.
Elektromagnetinio lauko pasiskirstymas hibridinis žingsnio variklis yra optimizuotas taip, kad būtų sukurta stipri „detent“ sukimo momento reikšmė, kuri padeda varikliui atlaikyti apkrovos sutrikdymus ir išlaikyti kampinės padėties tikslumą. Palyginus hibridinis žingsnio variklis su kitomis variklių rūšimis, inžinieriai dažnai pastebi, kad hibridinis žingsnio variklis užtikrina pranašesnį pozicionavimo kartojamumą, nes nuolatinės srovės magneto komponentas suteikia nuolatinį magnetizavimo pagrindą, o pasipriešinimo elementai užtikrina tikslią žingsniavimą. Ši sinergija reiškia, kad hibridinis žingsnio variklis gali veikti su mažesniais elektrinės srovės svyravimais, tuo pačiu išlaikydama visą sukimo momentą, todėl sumažėja šilumos susidarymas ir padidėja variklio tarnavimo trukmė nuolatinėms apkrovoms.
Žingsnio skiriamoji geba ir tikslumo valdymas
Žingsnio skiriamoji geba – tai vieta, kurioje hibridinis žingsnio variklis tikrai išsiskiria nuo paprastesnių variklių konstrukcijų. Standartinis hibridinis žingsnio variklis paprastai siūlo 1,8 laipsnio žingsnį visiškoje žingsnio būsenoje, tačiau mikrožingsniavimo technologija leidžia hibridinis žingsnio variklis pasiekti 16, 32 ar net 256 žingsnius per vieną pilną apsisukimą. Ši mikrožingsniavimo galimybė reiškia, kad hibridinis žingsnio variklis gali užtikrinti lygią, tikslų judėjimą su minimaliu virpančiu efektu, todėl jis tinka taikymams, kuriems reikalingi tiek tikslumas, tiek tylos veikimas. Variklio valdymo elektronika yra esminė šios žingsnio skiriamosios gebos realizavimui iš hibridinis žingsnio variklis , nes mikrožingsniavimui reikia sudėtingos srovės bangos formos generavimo.
Kai hibridinis žingsnio variklis veikia mikrožingsniavimo režimu, rotorius juda per tarpines pozicijas, kurios nesutampa su pilnomis magnetinėmis polių padėtimis. Ši technika leidžia hibridinis žingsnio variklis veikti beveik kaip servovarikliui lygumo požiūriu, išlaikant atvirojo ciklo valdymo paprastumą ir žemesnę kainą, kurie yra būdingi žingsninio variklio technologijai. Tikslumas, kurį pasiekia hibridinis žingsnio variklis papildomų mikrožingsnių skaičius lieka proporcingas valdiklio bitų gilumai ir srovės tikslumui, todėl komponentų parinkimas tiesiogiai veikia jūsų hibridinis žingsnio variklis įrengimas.
Greičio našumas ir sukimo momento charakteristikos
Sukimo momento ir greičio kompromisiniai santykiai variklio veikimo metu
Kiekvienas hibridinis žingsnio variklis turi būdingą sukimo momento ir greičio kreivę, kuri apibrėžia jo praktinį darbo diapazoną. Žemų greičių režimu hibridinis žingsnio variklis suteikia visą laikymo sukimo momentą ir išskirtinę pozicionavimo tikslumą, todėl yra idealus tikslaus pozicionavimo užduotims. Tačiau didėjant žingsniavimo dažniui hibridinis žingsnio variklis sukimo momento išvestis pradeda mažėti dėl atgalinės elektrovaros (back-EMF) poveikio ir apvijų induktyvumo ribotumų. Šio sukimo momento mažėjimo statrumas labai skiriasi tarp hibridinis žingsnio variklis konstrukcijų priklausomai nuo ritinių varžos, nuolatinio magneto stiprio ir polių dantų žingsnio.
Valdymo elektronika žymiai veikia hibridinis žingsnio variklis sistemos greičio galimybes. Gerai suprojektuotas valdiklis gali padėti hibridinis žingsnio variklis palaikyti didesnį sukimo momentą esant padidintiems sūkiams naudojant tokius metodus kaip įtampos padidinimas ir srovės reguliavimo optimizavimas. Pasirenkant hibridinis žingsnio variklis taikymui, kuriam reikia tiek didelio greičio, tiek išlaikyti valdymo tikslumą, inžinieriai turi atidžiai priderinti variklio technines charakteristikas prie variklio valdiklio galimybių. Valdymo elektronikos kokybė dažnai nulemia tai, ar teorinis greičio rodiklis iš tikrųjų pasireiškia praktinėje veikloje. hibridinis žingsnio variklis valdymo elektronika dažnai nulemia tai, ar teorinis greičio rodiklis iš tikrųjų pasireiškia praktinėje veikloje.
Pagreitis ir dinaminis atsakas
Garsiakalbio gebėjimas hibridinis žingsnio variklis sklandžiai pagreitėti, vienu metu išlaikant žingsnių tikslumą, yra svarbus našumo skirtumas judėjimo valdymo sistemose. hibridinis žingsnio variklis gali pasiekti sparčią įsparčiąją, jei tinkamai valdomas, tačiau pagreičio profilis turi būti atidžiai kontroliuojamas, kad būtų išvengta žingsnių praradimo. Jei pagreičio tempai viršys hibridinis žingsnio variklis galimybę sklandžiai perėti tarp žingsnių, variklis arba praleis žingsnius, arba patirs pernelyg didelį virpesį. Šiuolaikiniai variklių valdikliai leidžia hibridinis žingsnio variklis programuoti tiksliai nustatytus pagreičio profilius su tiksliais įsparčiosiomis ir srovės profiliais.
Laikomasis sukimo momentas hibridinis žingsnio variklis lieka pastovus nepriklausomai nuo greičio ar apkrovos, todėl galima kurti pagrečio profilius, kurie užtikrina patikimą judėjimo valdymą. Kai hibridinis žingsnio variklis pasiekia suprogramuotą greitį, valdymo sistema gali sumažinti variklio srovę, kad išlaikytų padėtį ir taip taupyti elektros energiją. Ši efektyvumas ypač vertingas baterijomis maitinamuose arba energijos taupymą prioritetingai vertinančiuose taikymuose, kur hibridinis žingsnio variklis gali užtikrinti tikslų judėjimą, tuo pačiu minimaliai sunaudodamas energiją. Dinaminis hibridinis žingsnio variklis elgesys pagreitinant daug pasako apie visos variklio–valdiklio sistemos kokybę ir reaktyvumą.
Pramoniniai taikymai ir valdymo įgyvendinimas
Tikslus pozicionavimas ir pakartojamumas
Pagrindinė savybė, dėl kurios hibridinis žingsnio variklis yra idealus tikslaus pozicionavimo tikslams, – tai jo gebėjimas patikimai atlikti tūkstančius identiškų judesių beveik nesukeldamas pozicijos nukrypimo. „ hibridinis žingsnio variklis naudojamas automatizuotose gamybos įranguose ir gali išlaikyti padėties tikslumą mažiau nei laipsnio dalį per milijonus ciklų be atgalinio ryšio jutiklių ar kalibravimo reguliavimų. Šis pakartojamumas kyla iš įprastos detentinės sukimo momentų ir magnetinių polių lygiavimo mechanizmo, įmontuoto kiekviename hibridinis žingsnio variklis projekte. Puslaidininkių gamyba, medicinos prietaisų surinkimas ir laboratorinė automatizacija remiasi hibridinis žingsnio variklis technologija būtent dėl šios pakartojamos tikslumo.
Integruojant hibridinis žingsnio variklis įdiegus į gamybos sistemas, inžinieriai naudojasi tuo, kad padėties stebėjimui nereikia išorinio koduoklio ar atgalinio ryšio mechanizmo. Tai supaprastina montavimą, sumažina laidynės sudėtingumą ir žemesnę bendrą sistemos kainą palyginti su variklių su valdymo kilpa sprendimais. hibridinis žingsnio variklis sistema pasiekia numatytą našumą be reikalaujamų uždaros kilpos variklių su valdymo kilpa derinimo ir kalibravimo ciklų. Atvirojo ciklo valdymo paradigma, būdinga hibridinis žingsnio variklis sistemai, daro ją ypač patrauklią taikymams, kur reliabilumas ir paprastumas yra svarbiausi reikalavimai.
Greitumo optimizavimas ir apkrovos pritaikymas
Pasiekiant optimalų našumą iš hibridinis žingsnio variklis reikia atidžiai parinkti variklio technines charakteristikas pagal faktines taikymo reikalavimus. Jei hibridinis žingsnio variklis pasirenkamas su per dideliu sukimo momentu lyginant su faktine apkrova, jis sunaudos daugiau elektros energijos ir generuos nereikalingą šilumą. Atvirkščiai, jei hibridinis žingsnio variklis yra per mažas konkrečiam taikymui, jis gali patirti žingsnių praradimą arba nepakankamą pagreitį laikinomis sąlygomis. Variklio sukimo momento–greičio kreivė turi būti analizuojama atsižvelgiant į bendrą inercijos, trinties ir išorinės apkrovos reikalavimus visame judėjimo profilyje. hibridinis žingsnio variklis kai
Konfigūruojamas greičio kritiniams taikymams, valdiklio srovės ir mikrožingsniavimo skiriamosios gebos pasirinkimas tiesiogiai veikia tiek greičio galimybes, tiek valdymo tikslumą. Tas pats hibridinis žingsnio variklis veikiantis pilnu žingsniu režimu pasiekia aukštesnį greitį, bet su didesniu virpėjimu ir mažesniu glotnumu. Priešingai, tas pats hibridinis žingsnio variklis veikiantis mikrožingsniavimo režimu pasiekia mažesnį greitį, bet su didesniu tikslumu ir mažesniu virpėjimu. hibridinis žingsnio variklis 16 mikrožingsnių arba 32 mikrožingsnių režime šiek tiek sumažina maksimalų greitį, tačiau užtikrina lygesnį judėjimą ir geresnę valdymo tikslumą. Kiekvienos programinės įrangos reikalaujamas konkretus greičio ir tikslumo balansas nulemia optimalų hibridinis žingsnio variklis konfigūracijos ir variklio valdymo strategijos pasirinkimą.
DUK
Kas lemia, ar hibridinis žingsninis variklis gali išlaikyti tikslumą dideliais greičiais?
Garsiakalbio gebėjimas hibridinis žingsnio variklis tikslumo išlaikymas dideliais greičiais priklauso pirmaisiaisiais nuo variklio valdiklio kokybės, mikrožingsnių skiriamosios gebos ir apkrovos inercijos. Variklio valdiklis hibridinis žingsnio variklis su pažangiu srovės reguliavimu ir tinkamu pagrečio profiliavimu gali išlaikyti tikslumą net didėjant žingsniavimo dažniui. Tačiau jei greičio reikalavimai viršija BYD variklio techniniuose duomenyse nurodytas galimybes, tikslumas gali prastėti, nes variklis negali patikimai peršokti tarp žingsnių. Apkrovos inercija taip pat veikia greičio charakteristikas: didesnės inercinės apkrovos reikalauja didesnio momento iš hibridinis žingsnio variklis variklio, kad būtų pasiektas lygus pagreitis, todėl galimi greičiai gali būti apribojami. hibridinis žingsnio variklis variklio, kad būtų pasiektas lygus pagreitis, todėl galimi greičiai gali būti apribojami.
Ar galima hibridinį žingsninį variklį pakeisti servovarikliu taikymuose, kuriuose reikia tiek greičio, tiek valdymo tikslumo?
Daugelyje taikymų hibridinis žingsnio variklis gali užtikrinti lygiavertę ar net geresnę našumą palyginti su servovarikliais žemesne bendra kaina. hibridinis žingsnio variklis suteikia įprastinį padėties laikymą, pakartotinį tikslumą ir paprastą atvirojo ciklo valdymą be sudėtingo grįžtamojo ryšio derinimo. Tačiau taikymai, kuriuose reikia labai aukšto greičio, kintamų apkrovos sąlygų ar realaus laiko apkrovos grįžtamojo ryšio, gali pasinaudoti servotechnologija. hibridinis žingsnio variklis yra optimaliai pritaikytas taikymams, kuriuose apkrovos sąlygos yra numatomos ir padėties tikslumas yra svarbiausias, tuo tarpu servovarikliai puikiai tinka dinaminėms aplinkoms, kur reikia greito apkrovos kompensavimo.
Kaip mikrožingsniavimo technologija pagerina hibridinio žingsninio variklio valdymo tikslumą?
Mikrožingsniavimas pagerina hibridinis žingsnio variklis padalindamas kiekvieną pilną žingsnį į mažesnes tarpines pozicijas naudojant sudėtingą srovės bangos formos valdymą. Vietoj to, kad rotorius šoktų tarp diskrečių magnetinių polių pozicijų, hibridinis žingsnio variklis veikdama mikrožingsniu būdu juda sklandžiai per daugybę tarpinių kampų, kuriamas vibracijos sumažėjimas ir judėjimo sklandumo pagerėjimas. Tai daro hibridinis žingsnio variklis gebėjusią pasiekti servorinio variklio lygio sklandumą, išlaikant atvirojo ciklo paprastumą. Aukštesnė mikrožingsnio raiška reiškia mažesnius padėties pokyčius iš hibridinis žingsnio variklis , leisdama taikymams pasiekti tikresnę kontrolę be brangesnių variklių technologijų keitimo.
Turinys
- Elektromagnetinė architektūra ir projektavimo principai
- Greičio našumas ir sukimo momento charakteristikos
- Pramoniniai taikymai ir valdymo įgyvendinimas
-
DUK
- Kas lemia, ar hibridinis žingsninis variklis gali išlaikyti tikslumą dideliais greičiais?
- Ar galima hibridinį žingsninį variklį pakeisti servovarikliu taikymuose, kuriuose reikia tiek greičio, tiek valdymo tikslumo?
- Kaip mikrožingsniavimo technologija pagerina hibridinio žingsninio variklio valdymo tikslumą?