
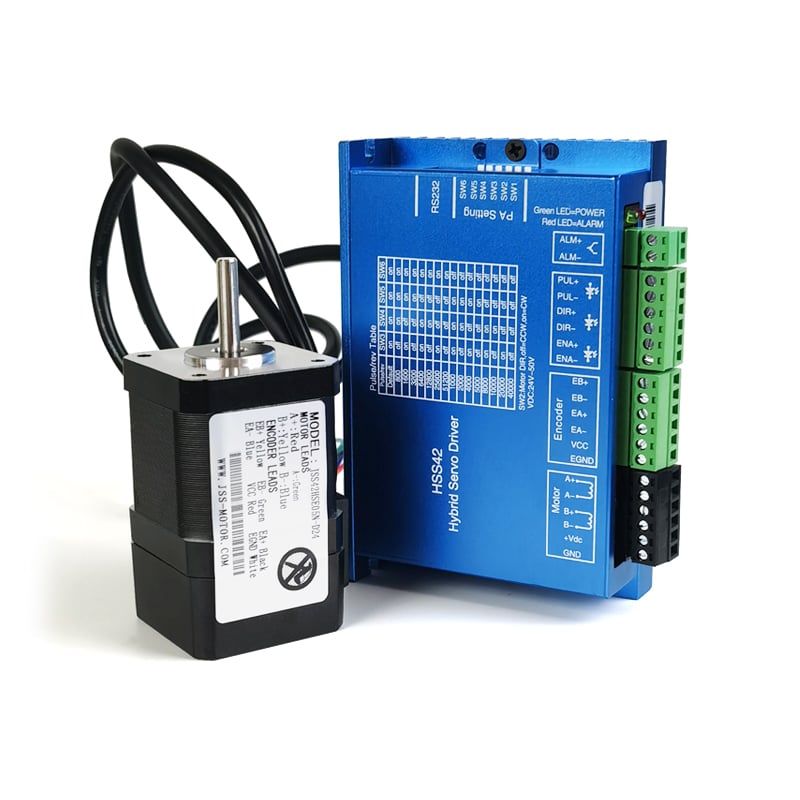
การเลือกระหว่าง มอเตอร์สเต็ปปิ้งแบบปิดลูป และระบบแบบโอเพน-ลูปถือเป็นหนึ่งในการตัดสินใจที่สำคัญที่สุดในงานออกแบบระบบอัตโนมัติเชิงอุตสาหกรรมและการควบคุมการเคลื่อนที่ แม้ว่ามอเตอร์สเต็ปเปอร์แบบโอเพน-ลูปแบบดั้งเดิมจะครองตลาดสภาพแวดล้อมการผลิตมาเป็นเวลาหลายทศวรรษ แต่การปรากฏตัวของเทคโนโลยีขั้นสูงได้เปลี่ยนแปลงวิธีที่วิศวกรเข้าใกล้การจัดตำแหน่งอย่างแม่นยำ การควบคุมความเร็ว และความน่าเชื่อถือของระบบอย่างพื้นฐาน มอเตอร์สเต็ปปิ้งแบบปิดลูป เทคโนโลยีนี้กำลังเปลี่ยนแปลงวิธีที่วิศวกรเข้าใกล้การจัดตำแหน่งอย่างแม่นยำ การควบคุมความเร็ว และความน่าเชื่อถือของระบบอย่างพื้นฐาน ความแตกต่างหลักอยู่ที่กลไกการให้ข้อมูลย้อนกลับ: มอเตอร์แบบคลอส-ลูป มอเตอร์สเต็ปปิ้งแบบปิดลูป ตรวจสอบตำแหน่งจริงของมอเตอร์อย่างต่อเนื่อง และเปรียบเทียบกับตำแหน่งที่สั่งการ ในขณะที่ระบบที่ไม่มีการให้ข้อมูลย้อนกลับ (open-loop) ทำงานโดยอาศัยความเชื่อมั่นอย่างเดียวว่าการเคลื่อนที่แต่ละขั้นตอนกำลังดำเนินการตามที่โปรแกรมกำหนดไว้
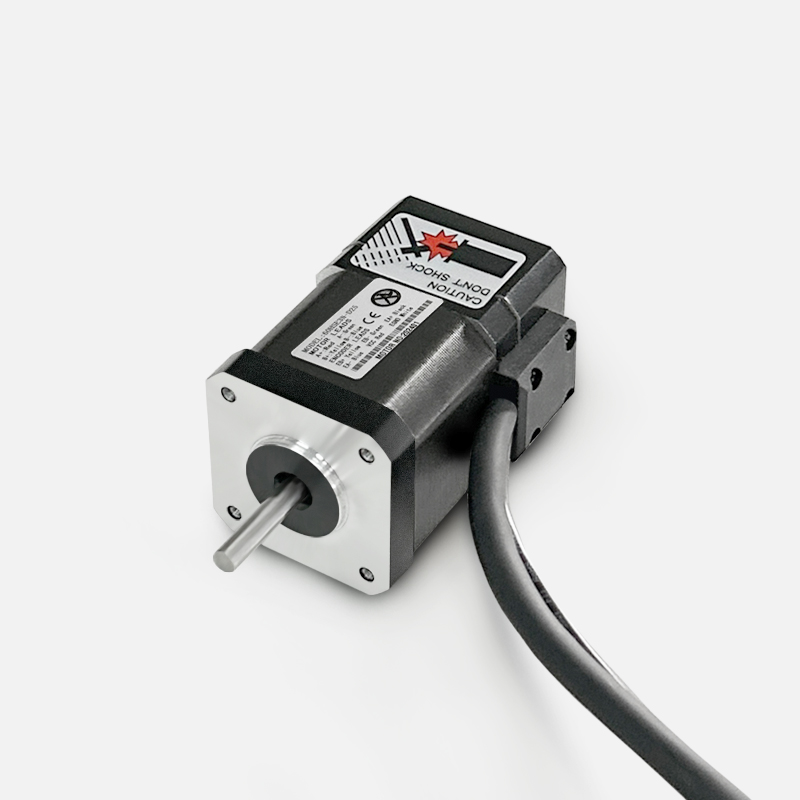
การเข้าใจความแตกต่างเหล่านี้เป็นสิ่งจำเป็นสำหรับผู้ที่เกี่ยวข้องกับการเลือกมอเตอร์สำหรับงานที่ต้องการความแม่นยำสูง ไม่ว่าจะเป็นในเครื่องจักร CNC อุปกรณ์อัตโนมัติในห้องปฏิบัติการ อุปกรณ์ทางการแพทย์ หรือหุ่นยนต์ A มอเตอร์สเต็ปปิ้งแบบปิดลูป ระบบตรวจจับข้อผิดพลาดของตำแหน่งแบบเรียลไทม์และปรับแก้ไขโดยอัตโนมัติ ในขณะที่มอเตอร์แบบโอเพน-ลูปส่งสัญญาณพัลส์เพียงอย่างเดียวโดยไม่มีการยืนยันผล ความแตกต่างเชิงโครงสร้างพื้นฐานนี้ส่งผลอย่างมากต่อความแม่นยำ ความเสถียรของความเร็ว และวิธีที่ระบบตอบสนองต่อการเปลี่ยนแปลงของภาระเชิงกล
หลักการทำงานของมอเตอร์สตีปเปอร์แบบคลอส-ลูปพร้อมการควบคุมแบบฟีดแบ็ก
กลไกฟีดแบ็กหลักในระบบที่ใช้คลอส-ลูป
เอ มอเตอร์สเต็ปปิ้งแบบปิดลูป รวมเซ็นเซอร์เอนโค้เดอร์หรือเรโซล์เวอร์ไว้ด้วย ซึ่งรายงานตำแหน่งของการหมุนกลับไปยังคอนโทรลเลอร์การเคลื่อนที่อย่างต่อเนื่อง ฟีดแบ็กแบบเรียลไทม์นี้ทำให้ระบบสามารถตรวจจับได้ว่าเพลาของมอเตอร์ได้เคลื่อนที่ไปยังตำแหน่งที่สั่งไว้จริงหรือไม่ หรือว่ามีการรบกวนจากภาระจนเกิดการหน่วงตำแหน่งหรือไม่ ต่างจากมอเตอร์สตีปเปอร์แบบดั้งเดิมที่ มอเตอร์สเต็ปปิ้งแบบปิดลูป สามารถตรวจจับและตอบสนองต่อการสูญเสียสเต็ปได้ทันที แทนที่จะปล่อยให้เกิดข้อผิดพลาดสะสมอย่างเงียบๆ ตลอดการดำเนินงาน เรซูเลชันของเอนโค้เดอร์ใน มอเตอร์สเต็ปปิ้งแบบปิดลูป ระบบที่ใช้คลอส-ลูปกำหนดระดับความละเอียดที่คอนโทรลเลอร์สามารถตรวจจับความคลาดเคลื่อนของตำแหน่งและส่งสัญญาณควบคุมเพื่อปรับแก้ไขได้
การตรวจจับข้อผิดพลาดและการแก้ไขอัตโนมัติ
เมื่อ มอเตอร์สเต็ปปิ้งแบบปิดลูป ตรวจจับความคลาดเคลื่อนของตำแหน่ง — หมายถึง ตำแหน่งจริงของเพลาเบี่ยงเบนจากตำแหน่งที่สั่งการ — อัลกอริทึมควบคุมจะคำนวณความถี่ของสัญญาณพัลส์ที่ใช้ในการปรับแก้ทันที เพื่อให้ระบบกลับเข้าสู่ภาวะซิงค์อีกครั้ง วงจรการเปรียบเทียบและปรับแก้แบบต่อเนื่องนี้ คือลักษณะสำคัญที่ทำให้ มอเตอร์สเต็ปปิ้งแบบปิดลูป แตกต่างจากระบบแบบโอเพน-ลูป มอเตอร์สเต็ปปิ้งแบบปิดลูป เร่งความถี่ของสัญญาณพัลส์โดยอัตโนมัติ เพื่อรักษาความแม่นยำของตำแหน่ง ในขณะที่มอเตอร์แบบโอเพน-ลูปจะเพียงแค่ข้ามขั้นตอน (miss steps) และตามไม่ทัน
มอเตอร์สตีปเปอร์แบบโอเพน-ลูปและข้อจำกัดโดยธรรมชาติของมัน
เหตุใดระบบแบบโอเพน-ลูปจึงไม่สามารถตรวจสอบความแม่นยำของตำแหน่งได้
มอเตอร์สตีปเปอร์แบบโอเพนลูปทำงานตามสมมุติฐานพื้นฐานหนึ่งข้อ คือ ทุกสัญญาณไฟฟ้าที่ส่งไปยังขดลวดของมอเตอร์จะทำให้เกิดการหมุนเชิงกลหนึ่งขั้นตอนอย่างแม่นยำ ตัวควบคุมส่งสัญญาณจำนวน X ครั้ง และถือว่าเพลาได้หมุนไปแล้วจำนวน X ขั้นตอนอย่างแน่นอน อย่างไรก็ตาม สมมุติฐานนี้ล้มเหลวเมื่อแรงบิดจากภาระภายนอกเกินกว่าแรงบิดยึดของมอเตอร์ ซึ่งทำให้มอเตอร์ข้ามขั้นตอนโดยไม่มีเสียงหรือสัญญาณเตือนใดๆ และระบบควบคุมก็ยังคงไม่รับรู้ว่าเกิดความคลาดเคลื่อนของตำแหน่งขึ้น มอเตอร์สเต็ปปิ้งแบบปิดลูป ระบบควบคุมแบบคลอสโลปจะตรวจจับและรายงานข้อผิดพลาดนี้ทันที ในขณะที่มอเตอร์แบบโอเพนลูปปล่อยให้ข้อผิดพลาดนั้นแพร่กระจายต่อไปโดยไม่มีการตรวจสอบตลอดกระบวนการผลิตชิ้นส่วนหรือชุดประกอบทั้งหมด ซึ่งอาจส่งผลให้ชิ้นงานต้องทิ้งหรือต้องนำกลับมาปรับปรุงใหม่
การสูญเสียขั้นตอนภายใต้สภาวะภาระที่เปลี่ยนแปลงได้
จุดอ่อนที่อันตรายที่สุดของระบบมอเตอร์แบบโอเพนลูปคือ การสูญเสียขั้นตอนเกิดขึ้นอย่างไม่สามารถสังเกตเห็นได้ มอเตอร์สตีปเปอร์แบบโอเพนลูปไม่สามารถแยกแยะความแตกต่างระหว่างคำสั่งลดความเร็วที่ตั้งใจไว้ กับภาวะติดขัดทางกลที่ทำให้ไม่สามารถหมุนได้ มอเตอร์สเต็ปปิ้งแบบปิดลูป , ซึ่งแตกต่างกันอย่างชัดเจน ระบบจะแจ้งเตือนทันทีหรือดำเนินการแก้ไขโดยอัตโนมัติเมื่อตรวจพบว่าเพลาไม่ได้เคลื่อนที่ตามคำสั่งที่กำหนด ในการใช้งานความเร็วสูงที่มีภาระเชิงเฉื่อย หรือในสภาพแวดล้อมที่อาจเกิดการขัดขวางทางกล ระบบแบบโอเพน-ลูปมักประสบปัญหาข้อผิดพลาดของตำแหน่งที่ไม่สามารถตรวจจับได้ ซึ่งข้อผิดพลาดเหล่านี้จะสะสมเพิ่มขึ้นเรื่อย ๆ ตลอดระยะเวลาการผลิต ในขณะที่ มอเตอร์สเต็ปปิ้งแบบปิดลูป ระบบยังคงรักษาความถูกต้องของตำแหน่งไว้ได้อย่างมั่นคง แม้ภายใต้การรบกวนแบบไดนามิก
ข้อได้เปรียบด้านประสิทธิภาพและประสิทธิผลของเทคโนโลยีแบบคลอส-ลูป
ความเสถียรของความเร็วและการตอบสนองภายใต้ภาระ
เอ มอเตอร์สเต็ปปิ้งแบบปิดลูป สามารถเร่งและชะลอความเร็วได้อย่างรุนแรงกว่ามอเตอร์แบบโอเพน-ลูปอย่างมาก โดยยังคงรักษาความแม่นยำของตำแหน่งไว้ได้ เนื่องจากกลไกการให้ข้อมูลย้อนกลับยืนยันตำแหน่งจริงอย่างต่อเนื่อง มอเตอร์สเต็ปปิ้งแบบปิดลูป ตัวควบคุมสามารถปรับความถี่ของสัญญาณพัลซ์แบบไดนามิกเพื่อชดเชยการเปลี่ยนแปลงของแรงบิดโหลด ทำให้เวลาในการทำงานแต่ละรอบสั้นลงโดยไม่เสี่ยงต่อการสูญเสียขั้นตอน (step loss) มอเตอร์แบบโอเพน-ลูปจำเป็นต้องทำงานอย่างระมัดระวังเพื่อรักษาขอบเขตความปลอดภัยจากการสูญเสียขั้นตอน ซึ่งโดยธรรมชาติจะทำให้วัฏจักรการผลิตช้าลง ความไวตอบสนองนี้ยังทำให้ มอเตอร์สเต็ปปิ้งแบบปิดลูป เหมาะอย่างยิ่งสำหรับงานที่ต้องการการเปลี่ยนความเร็วอย่างราบรื่น หรือการหยุดนิ่งอย่างแม่นยำที่ตำแหน่งเฉพาะ
ลดขนาดและต้นทุนมอเตอร์ผ่านประสิทธิภาพที่สูงขึ้น
เพราะ มอเตอร์สเต็ปปิ้งแบบปิดลูป รักษาความแม่นยำของการระบุตำแหน่งแม้ภายใต้โหลดแบบไดนามิก วิศวกรจึงมักสามารถเลือกใช้มอเตอร์ที่มีขนาดเฟรมเล็กลงเมื่อเทียบกับมอเตอร์แบบโอเพน-ลูปที่ใช้งานในแอปพลิเคชันเดียวกัน การยืนยันตำแหน่งผ่านสัญญาณฟีดแบ็กหมายความว่าไม่จำเป็นต้องเผื่อขนาดมอเตอร์ไว้มากเกินความจำเป็นเพื่อความปลอดภัย นอกจากนี้ ระบบ มอเตอร์สเต็ปปิ้งแบบปิดลูป ยังช่วยลดการสูญเสียพลังงานโดยทำงานที่ระดับกระแสไฟฟ้าที่เหมาะสมที่สุด แทนที่จะรักษาระดับแรงบิดคงที่สูงสุดไว้ตลอดเวลาเหมือนมอเตอร์แบบโอเพน-ลูปทั่วไป ตัวควบคุมใน มอเตอร์สเต็ปปิ้งแบบปิดลูป การตั้งค่าสามารถลดกระแสไฟฟ้าขณะที่โหลดอยู่นิ่ง ขณะที่ระบบแบบโอเพน-ลูปยังคงรักษากระแสไฟฟ้าสูงอย่างต่อเนื่องเพื่อป้องกันไม่ให้เกิดการสูญเสียขั้นตอนเมื่อมีการรบกวนจากโหลด
ความสามารถในการวินิจฉัยและเชื่อถือได้ของระบบ
เอ มอเตอร์สเต็ปปิ้งแบบปิดลูป ให้ข้อมูลการวินิจฉัยอย่างกว้างขวาง ซึ่งระบบแบบโอเพน-ลูปไม่สามารถให้ได้ ข้อมูลย้อนกลับจากเอนโค้ดเดอร์ใน มอเตอร์สเต็ปปิ้งแบบปิดลูป ช่วยให้ระบบควบคุมสามารถระบุปัญหาเชิงกลก่อนที่จะนำไปสู่ความล้มเหลวอย่างรุนแรง: การสึกหรอของตลับลูกปืน การเลื่อนตัวของสายพาน การไม่ขนานกันของเพลา และการติดขัดของโหลด ล้วนสร้างลายเซ็นของความคลาดเคลื่อนตำแหน่งที่เฉพาะเจาะจง ซึ่งตัวควบคุมที่มีความซับซ้อนสามารถตรวจจับและบันทึกไว้ได้ มอเตอร์สเต็ปปิ้งแบบปิดลูป ความสามารถในการบำรุงรักษาเชิงคาดการณ์นี้ช่วยยืดอายุการใช้งานของอุปกรณ์และลดเวลาหยุดทำงานโดยไม่คาดคิด ขณะที่มอเตอร์แบบโอเพน-ลูปไม่มีความสามารถในการมองเห็นสภาพสุขภาพของระบบเลย ทำให้การแก้ไขปัญหามีลักษณะตอบสนองมากกว่าเชิงรุก
คำถามที่พบบ่อย
ข้อได้เปรียบหลักของมอเตอร์สตีปเปอร์แบบคลอส-ลูปเมื่อเทียบกับระบบแบบโอเพน-ลูปคืออะไร
ข้อได้เปรียบที่สำคัญของ มอเตอร์สเต็ปปิ้งแบบปิดลูป คือการตรวจสอบตำแหน่งแบบเรียลไทม์พร้อมการแก้ไขข้อผิดพลาดโดยอัตโนมัติ มอเตอร์สเต็ปปิ้งแบบปิดลูป ตรวจจับว่าเพลาได้เคลื่อนที่ไปยังตำแหน่งที่สั่งการไว้จริงหรือไม่ และปรับค่าทันทีหากยังไม่ถึง เพื่อให้มั่นใจในความแม่นยำของตำแหน่ง แม้ภายใต้ภาระเชิงกลที่เปลี่ยนแปลงได้ โมเตอร์แบบโอเพน-ลูปไม่มีระบบตอบกลับ ดังนั้นการสูญเสียขั้นตอนจึงไม่สามารถตรวจพบได้ และข้อผิดพลาดจะสะสมต่อเนื่องตลอดการใช้งาน
ผู้ผลิตควรเลือกใช้โมเตอร์สตีปเปอร์แบบคลอส-ลูปแทนแบบโอเพน-ลูปเมื่อใด
เอ มอเตอร์สเต็ปปิ้งแบบปิดลูป จำเป็นอย่างยิ่งสำหรับการใช้งานที่ต้องการความแม่นยำของตำแหน่งที่รับประกันได้ การทำงานที่ความเร็วสูงภายใต้ภาระเชิงกลแบบไดนามิก หรือกรณีที่การสูญเสียขั้นตอนจะก่อให้เกิดต้นทุนของชิ้นงานเสียหรือต้นทุนการปรับปรุงใหม่ที่ยอมรับไม่ได้ อุปกรณ์ทางการแพทย์ เครื่องจักร CNC แบบความแม่นยำสูง การควบคุมอัตโนมัติในห้องปฏิบัติการ และการใช้งานหุ่นยนต์ มักต้องการ มอเตอร์สเต็ปปิ้งแบบปิดลูป ระบบแบบโอเพน-ลูปยังคงเหมาะสมเฉพาะกับการใช้งานที่เรียบง่าย ความเร็วต่ำ และภาระเบา โดยที่ความคลาดเคลื่อนของตำแหน่งสามารถยอมรับได้สูง หรือกรณีที่ไม่มีโอกาสเกิดการติดขัดเชิงกลเลย
โมเตอร์สตีปเปอร์แบบคลอส-ลูปมีราคาแพงกว่าแบบโอเพน-ลูปอย่างมีนัยสำคัญหรือไม่
เอ มอเตอร์สเต็ปปิ้งแบบปิดลูป ระบบมักมีต้นทุนเริ่มต้นสูงกว่าระบบที่ไม่มีการควบคุมแบบปิดวงจรที่เทียบเคียงกัน 30–50% เนื่องจากการผสานตัวเข้ารหัส (encoder) และอัลกอริธึมตัวควบคุมที่ซับซ้อนยิ่งขึ้น อย่างไรก็ตาม เมื่อพิจารณาจากอัตราของชิ้นงานเสียที่ลดลง ขนาดของมอเตอร์ที่เล็กลง การใช้พลังงานที่ต่ำลง ความเร็วในการผลิตที่เพิ่มขึ้น และอายุการใช้งานของอุปกรณ์ที่ยืดยาวขึ้น ระบบแบบปิดวงจร มอเตอร์สเต็ปปิ้งแบบปิดลูป มักให้ผลตอบแทนจากการลงทุน (ROI) ที่น่าสนใจภายในระยะเวลา 12–24 เดือน ในสภาพแวดล้อมการผลิตที่ต้องการความแม่นยำสูง