
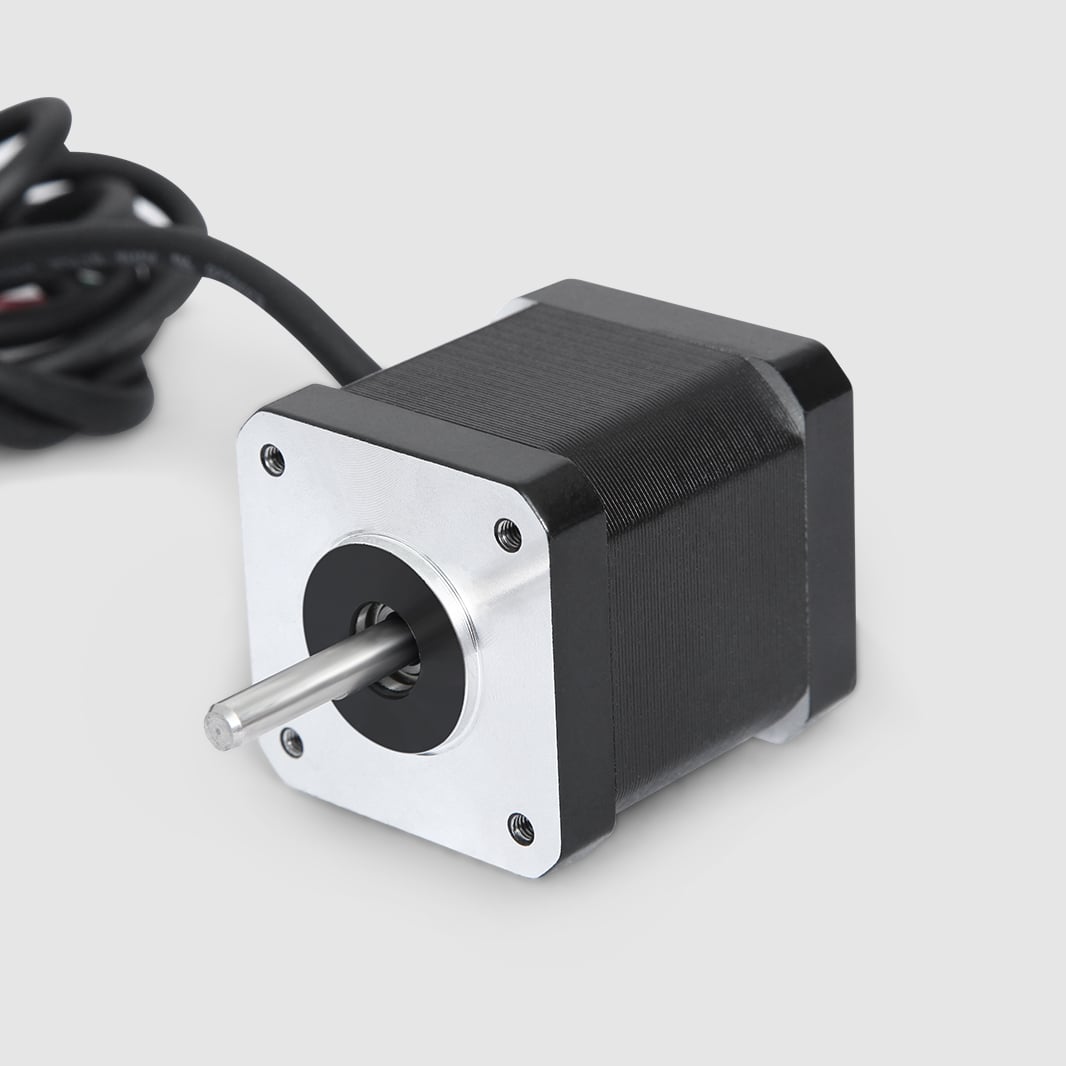
มอเตอร์สตีปเปอร์แบบเนมา ๑๗ (NEMA 17) ได้กลายเป็นมาตรฐานทองคำสำหรับการใช้งานด้านการเคลื่อนที่แบบกะทัดรัดในหลายภาคอุตสาหกรรม ไม่ว่าจะเป็นการผลิต หุ่นยนต์ การพิมพ์สามมิติ และระบบอัตโนมัติเชิงอุตสาหกรรม วิศวกรและผู้ออกแบบระบบทั่วไปมักเลือกใช้มอเตอร์สตีปเปอร์แบบเนมา ๑๗ เมื่อข้อจำกัดด้านพื้นที่และความต้องการความแม่นยำมาบรรจบกัน จึงทำให้มอเตอร์ชนิดนี้เป็นส่วนประกอบที่ขาดไม่ได้ในระบบควบคุมการเคลื่อนที่สมัยใหม่ การเข้าใจเหตุผลที่มอเตอร์สตีปเปอร์แบบเนมา ๑๗ ครองตลาดส่วนนี้อย่างเหนียวแน่น จำเป็นต้องพิจารณาจากข้อมูลจำเพาะเชิงกล ลักษณะการทำงาน และความเหมาะสมในการใช้งานจริงภายใต้สภาวะที่ท้าทาย
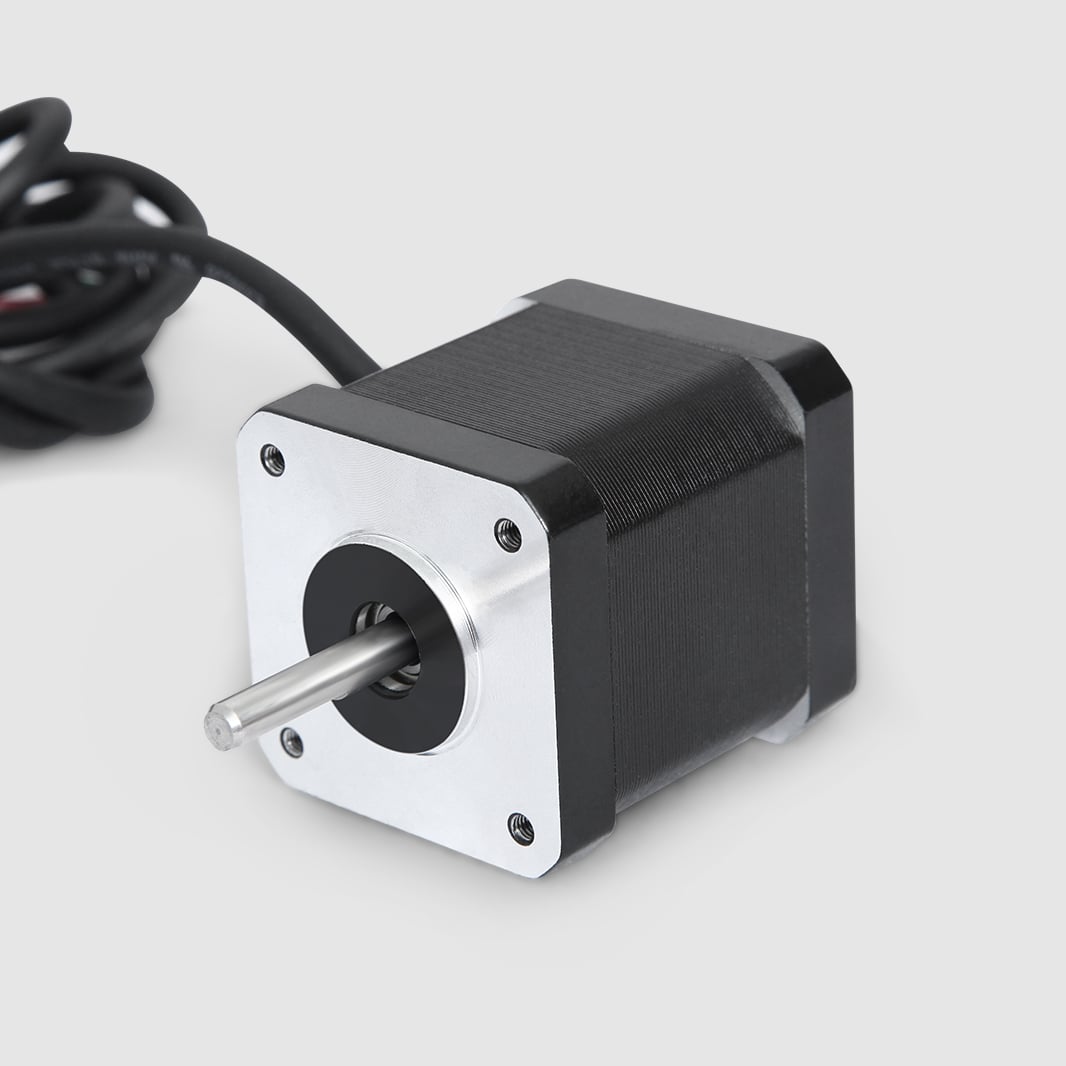
มอเตอร์สตีปเปอร์แบบ NEMA 17 แสดงถึงสมดุลที่เหมาะสมที่สุดระหว่างขนาดทางกายภาพกับแรงบิดที่ให้ออกมา ซึ่งมีทางเลือกอื่นเพียงไม่กี่แบบที่จะสามารถเทียบเคียงได้ ด้วยแผ่นหน้าแปลนทรงสี่เหลี่ยมจัตุรัสขนาด 1.7 นิ้ว และแรงบิดขณะหยุดนิ่งโดยทั่วไปอยู่ในช่วง 30 ถึง 50 นิวตัน-เซนติเมตร มอเตอร์สตีปเปอร์แบบ NEMA 17 จึงให้แรงที่มีน้ำหนักมากในรูปทรงที่กะทัดรัดอย่างน่าทึ่ง องค์ประกอบที่ลงตัวนี้เองที่อธิบายว่าทำไมมอเตอร์สตีปเปอร์แบบ NEMA 17 จึงกลายเป็นมาตรฐานอ้างอิงในทุกกรณีที่นักออกแบบจำเป็นต้องลดปริมาตรเชิงกลให้น้อยที่สุด โดยไม่ต้องแลกกับความน่าเชื่อถือในการควบคุมการเคลื่อนไหว
ขนาดกะทัดรัดและความสมดุลของแรงบิด
ประสิทธิภาพเชิงมิติที่เหมาะสมที่สุด
มอเตอร์สตีปเปอร์แบบ NEMA 17 มีขนาดโดยประมาณ 42 มิลลิเมตร คูณ 42 มิลลิเมตร และลึก 39 มิลลิเมตร จึงถือเป็นมอเตอร์มาตรฐาน NEMA ที่เล็กที่สุดซึ่งสามารถให้กำลังงานเชิงกลที่มีความหมายได้ รูปทรงและขนาดดังกล่าวทำให้มอเตอร์สตีปเปอร์แบบ NEMA 17 สามารถติดตั้งลงในเปลือกหุ้ม โครงสร้างของอุปกรณ์ หรือชุดประกอบต่าง ๆ ที่ไม่สามารถรองรับมอเตอร์ขนาดใหญ่กว่านี้ได้เลย ผู้บูรณาการระบบจึงนิยมใช้มอเตอร์สตีปเปอร์แบบ NEMA 17 โดยเฉพาะ เนื่องจากข้อจำกัดด้านกายภาพของมันไม่จำเป็นต้องให้ผู้ออกแบบปรับปรุงโครงสร้างทางกลรอบข้างใหม่ทั้งหมด จึงช่วยลดระยะเวลาในการพัฒนาและลดความซับซ้อนในการผลิต
รูปทรงที่กะทัดรัดของมอเตอร์สตีปเปอร์แบบเนมา ๑๗ ไม่ส่งผลเสียต่อความเข้ากันได้ในการติดตั้ง หรือการมาตรฐานของอินเทอร์เฟซ แผ่นหน้ามาตรฐานทำให้มอเตอร์สตีปเปอร์แบบเนมา ๑๗ สามารถเชื่อมต่อกับเกียร์แบบดาวเคราะห์ ระบบพูลลีย์ขับตรง สกรูเลื่อน และชุดสายพานฟันเฟืองได้อย่างราบรื่น วิศวกรสามารถระบุมอเตอร์สตีปเปอร์แบบเนมา ๑๗ ได้อย่างมั่นใจว่าโครงสร้างการเชื่อมต่อทางกลและโครงสร้างรองรับจะสามารถปรับใช้ได้โดยไม่จำเป็นต้องผลิตชิ้นส่วนพิเศษ ซึ่งเป็นข้อได้เปรียบที่สำคัญอย่างยิ่งในขั้นตอนการพัฒนาต้นแบบและการผลิตในปริมาณน้อย
อัตราส่วนแรงบิดต่อน้ำหนัก
มอเตอร์สตีปเปอร์แบบเนมา 17 โดยทั่วไปมีน้ำหนักระหว่าง 270 ถึง 350 กรัม และให้แรงบิดขณะหยุดนิ่งระหว่าง 30 ถึง 50 นิวตัน-เซนติเมตร ซึ่งให้อัตราส่วนแรงบิดต่อน้ำหนักที่โดดเด่นเมื่อเปรียบเทียบกับมอเตอร์เซอร์โวหรือมอเตอร์ดีซีแบบมีแปรงถ่านขนาดใกล้เคียงกัน ประสิทธิภาพนี้ทำให้มอเตอร์สตีปเปอร์แบบเนมา 17 เป็นตัวเลือกอันดับต้นๆ สำหรับการใช้งานที่ต้องควบคุมมวลที่เคลื่อนที่ให้ต่ำไว้ เช่น ระบบโครงข่ายเหนือศีรษะ (overhead gantry systems) แขนหุ่นยนต์แบบหลายแกน และแพลตฟอร์มลอยตัวหรือแพลตฟอร์มเคลื่อนที่ มอเตอร์สตีปเปอร์แบบเนมา 17 บรรลุสมรรถนะนี้ได้ผ่านการออกแบบการกระจายฟลักซ์แม่เหล็กอย่างเหมาะสมและการออกแบบโรเตอร์ที่แม่นยำ เพื่อเพิ่มการสร้างแรงต่อหน่วยมวลให้สูงสุด
วิศวกรมักใช้มอเตอร์สตีปเปอร์แบบเนมา ๑๗ เป็นมอเตอร์พื้นฐานสำหรับการศึกษาความเป็นไปได้ เนื่องจากขอบเขตประสิทธิภาพที่ทราบแน่ชัดของมันช่วยให้ประเมินได้อย่างรวดเร็วว่าโปรไฟล์การเคลื่อนที่ที่กำหนดสามารถทำได้จริงหรือไม่ ถ้ามอเตอร์สตีปเปอร์แบบเนมา ๑๗ ไม่สามารถสร้างอัตราเร่งที่เพียงพอ หรือรักษาระดับความเร็วไว้ภายใต้ภาระงานได้ ผู้ออกแบบจะทราบอย่างแน่ชัดว่าแอปพลิเคชันนั้นจำเป็นต้องใช้มอเตอร์ขนาดใหญ่กว่า ซึ่งทำให้การเปลี่ยนไปใช้มอเตอร์ตามมาตรฐานเนมา ๒๓ หรือเนมา ๓๔ เป็นสิ่งที่สมเหตุสมผล การตัดสินใจที่ชัดเจนเช่นนี้ช่วยเร่งกระบวนการสร้างต้นแบบ และป้องกันไม่ให้เลือกใช้อุปกรณ์ขับเคลื่อนที่มีสเปกเกินความจำเป็น
การควบคุมที่แม่นยำและการผสานรวมที่ง่าย
ความละเอียดของการก้าวและค่าความแม่นยำในการระบุตำแหน่ง
มอเตอร์สตีปเปอร์แบบ NEMA 17 ทำงานที่มุมสตีปพื้นฐาน 1.8 องศาต่อหนึ่งสตีปเต็ม ซึ่งให้ตำแหน่งที่แยกจากกันได้ 200 ตำแหน่งต่อการหมุนครบหนึ่งรอบ เมื่อใช้ร่วมกับวงจรขับแบบไมโครสตีป มอเตอร์สตีปเปอร์ NEMA 17 สามารถบรรลุความละเอียดของสตีปที่มีประสิทธิภาพเท่ากับ 0.9, 0.45 หรือ 0.225 องศา ขึ้นอยู่กับการตั้งค่าไมโครสตีป โดยมีความแม่นยำในการกลับมาที่ตำแหน่งเดิมได้ดีกว่าระบบเซอร์โวหลายระบบ ทั้งที่มีต้นทุนและระดับความซับซ้อนเพียงเศษเสี้ยวเท่านั้น ความแม่นยำโดยธรรมชาตินี้ทำให้มอเตอร์สตีปเปอร์ NEMA 17 เป็นตัวเลือกอันดับแรกสำหรับงานจัดตำแหน่งที่ต้องการความแม่นยำในระดับหนึ่งในสิบมิลลิเมตรหรือดีกว่านั้น
มอเตอร์สตีปเปอร์แบบ NEMA 17 ไม่จำเป็นต้องใช้เซนเซอร์ตรวจจับย้อนกลับ หรือเอนโคเดอร์ หรือระบบควบคุมแบบวงจรปิดเพื่อรักษาความแม่นยำของตำแหน่งภายใต้ภาระคงที่ ซึ่งเป็นข้อได้เปรียบพื้นฐานเหนือมอเตอร์แบบดีซีพร้อมแปรงถ่านหรือมอเตอร์เซอร์โวทางเลือกอื่นๆ ผู้ออกแบบระบุให้ใช้มอเตอร์สตีปเปอร์แบบ NEMA 17 เพื่อลดต้นทุนรายการวัสดุที่ใช้ ตัดขั้นตอนการปรับเทียบเซนเซอร์ออก และทำให้การพัฒนาเฟิร์มแวร์เรียบง่ายขึ้น ความสามารถโดยธรรมชาติของมอเตอร์สตีปเปอร์แบบ NEMA 17 ในการรักษาตำแหน่งไว้ได้ หมายความว่า การสูญเสียพลังงานไฟฟ้า หรือภาวะล็อกกลไกที่เกิดขึ้นอย่างไม่คาดคิด จะไม่กระทบต่อความปลอดภัยของระบบ หรือต้องอาศัยขั้นตอนการกู้คืนข้อผิดพลาดที่ซับซ้อน
ความเข้ากันได้กับไดรเวอร์และความเรียบง่ายของอุปกรณ์อิเล็กทรอนิกส์
มอเตอร์สตีปเปอร์แบบ NEMA 17 ทำงานที่แรงดันไฟฟ้าจ่ายมาตรฐานระหว่าง 12 ถึง 48 โวลต์แบบกระแสตรง (DC) ซึ่งสอดคล้องกับโครงสร้างพื้นฐานด้านพลังงานของสภาพแวดล้อมการควบคุมเชิงอุตสาหกรรมส่วนใหญ่ โมดูลไดรเวอร์แบบไมโครสเต็ปตามมาตรฐานอุตสาหกรรมสามารถรับสัญญาณพัลส์และสัญญาณทิศทางระดับ TTL จากเอาต์พุตไมโครคอนโทรลเลอร์พื้นฐาน ทำให้มอเตอร์สตีปเปอร์แบบ NEMA 17 เข้ากันได้กับระบบ Arduino, Raspberry Pi และระบบ PLC สำหรับใช้งานเชิงอุตสาหกรรม โดยไม่จำเป็นต้องปรับสัญญาณเพิ่มเติม ความเข้ากันได้กว้างขวางนี้ช่วยให้มอเตอร์สตีปเปอร์แบบ NEMA 17 สามารถผสานรวมเข้ากับระบบที่มีอยู่แล้ว หรือการออกแบบใหม่ได้อย่างราบรื่น โดยไม่ต้องออกแบบวงจรไฟฟ้าใหม่มากนัก
สถาปัตยกรรมสองเฟสและรูปแบบการพันขดลวดมาตรฐานของมอเตอร์สตีปเปอร์แบบเนมา ๑๗ ทำให้ผู้ออกแบบสามารถเลือกใช้ไดรเวอร์ที่เข้ากันได้หลายสิบแบบจากผู้ผลิตต่าง ๆ ซึ่งช่วยหลีกเลี่ยงการผูกมัดกับผู้จัดจำหน่ายรายใดรายหนึ่งและลดความเสี่ยงในห่วงโซ่อุปทาน เมื่อมอดูลมอเตอร์สตีปเปอร์แบบเนมา ๑๗ เกิดความล้มเหลวหรือเลิกผลิต ชิ้นส่วนทดแทนจะหาได้ง่าย โดยมีการจัดเรียงขาเชื่อมต่อ (pinout) และข้อกำหนดด้านประสิทธิภาพที่สามารถใช้แทนกันได้ การมาตรฐานนี้ทำให้มอเตอร์สตีปเปอร์แบบเนมา ๑๗ กลายเป็นมาตรฐานอุตสาหกรรมสำหรับหุ่นยนต์เพื่อการศึกษา แพลตฟอร์มสำหรับผู้สร้างสรรค์ (maker platforms) และผู้ผลิตอุปกรณ์เชิงพาณิชย์ที่มองหาโซลูชันการเคลื่อนที่ที่คุ้มค่า
ความเหมาะสมในการประยุกต์ใช้งานจริง
การพิมพ์ 3 มิติและการผลิตแบบเติมแต่ง
มอเตอร์สตีปเปอร์แบบเนมา ๑๗ ครองตำแหน่งหลักในสถาปัตยกรรมของเครื่องพิมพ์สามมิติ เนื่องจากขนาดที่กะทัดรัดสามารถติดตั้งลงในชุดคาร์ริจได้อย่างเหมาะสม ขณะเดียวกันก็ให้แรงบิดเพียงพอในการขับเกียร์เอ็กซ์ทรูเดอร์และกลไกการจัดตำแหน่งด้วยความแม่นยำที่เชื่อถือได้ ความสามารถของมอเตอร์สตีปเปอร์แบบเนมา ๑๗ ในการเริ่มและหยุดทำงานทันทีโดยไม่มีการไหลต่อหรือสั่นสะเทือน ทำให้มันเหมาะอย่างยิ่งสำหรับการเคลื่อนที่แบบชั้นต่อชั้น ซึ่งความแม่นยำของตำแหน่งส่งผลโดยตรงต่อคุณภาพการพิมพ์ ผู้ผลิตเครื่องพิมพ์สามมิติระดับผู้บริโภคและอุตสาหกรรมใช้มอเตอร์สตีปเปอร์แบบเนมา ๑๗ เป็นมาตรฐาน ส่งผลให้เกิดระบบนิเวศของชิ้นส่วนที่เข้ากันได้ เช่น หัวพิมพ์ร้อน เอ็กซ์ทรูเดอร์โมดูล และการอัปเกรดชิ้นส่วนกลไก ซึ่งจะไม่สามารถเกิดขึ้นได้หากใช้มอเตอร์รูปแบบที่ไม่เป็นมาตรฐาน
การกลึงด้วยเครื่องซีเอ็นซีและการจัดตำแหน่งแบบความแม่นยำสูง
เครื่องจักรซีเอ็นซี แท่นแกะสลัก และอุปกรณ์ขึ้นรูปที่มีขนาดกะทัดรัดใช้มอเตอร์สตีปเปอร์แบบเนมา ๑๗ ขับเคลื่อนสกรูเลื่อนและสายพานฟันเฟืองเพื่อให้ได้ความแม่นยำในการวางตำแหน่งระดับไมโครตามแกน X, Y และ Z มอเตอร์สตีปเปอร์แบบเนมา ๑๗ ให้แรงบิดที่สม่ำเสมอในทุกระดับความเร็ว จึงไม่จำเป็นต้องใช้ช่วงเร่งหรือชะลอความเร็วแบบที่ระบบเซอร์โวต้องการ ทำให้การวางแผนการเคลื่อนที่ง่ายขึ้นและลดความแปรผันของเวลาในการทำงานแต่ละรอบ นอกจากนี้ มอเตอร์สตีปเปอร์แบบเนมา ๑๗ ยังมีสัญญาณรบกวนทางไฟฟ้าต่ำและคุณสมบัติในการดับการสั่นสะเทือนด้วยตนเอง จึงช่วยลดการถ่ายทอดการสั่นไปยังเครื่องมือตัดที่ต้องการความแม่นยำสูง ส่งผลโดยตรงต่อคุณภาพผิวงานและความสม่ำเสมอของมิติชิ้นส่วนที่ผลิตเสร็จ
ประสิทธิภาพด้านต้นทุนของมอเตอร์สตีปเปอร์แบบ NEMA 17 ช่วยให้ผู้ผลิตสามารถใช้งานระบบจัดตำแหน่งแบบหลายแกนได้โดยไม่เกินข้อจำกัดด้านงบประมาณ ซึ่งหากเกินขีดจำกัดนั้นจะทำให้ต้องยกเลิกการใช้มอเตอร์เซอร์โวหรือมอเตอร์แบบบรัชเลสแทน มอเตอร์สตีปเปอร์แบบ NEMA 17 สามารถเชื่อมต่อกับระบบลดความเร็วด้วยเกียร์ หรือระบบพูลเลย์เพื่อเพิ่มแรงบิดที่ใช้งานได้จริง โดยยังคงรักษารูปแบบมอเตอร์พื้นฐานไว้เหมือนเดิม ความสามารถในการปรับขนาดนี้ทำให้มอเตอร์สตีปเปอร์แบบ NEMA 17 กลายเป็นพื้นฐานสำคัญของระบบการผลิตอัตโนมัติจำนวนนับไม่ถ้วน ที่ซึ่งความแม่นยำและราคาที่เข้าถึงได้ต่างก็มีความสำคัญเท่าเทียมกัน
คำถามที่พบบ่อย
เหตุใดมอเตอร์สตีปเปอร์แบบ NEMA 17 จึงเหมาะกว่าแบบ NEMA 23 สำหรับการใช้งานที่ต้องการขนาดกะทัดรัด
มอเตอร์สตีปเปอร์แบบ NEMA 17 มีขนาดประมาณ 42 มิลลิเมตร × 42 มิลลิเมตร เมื่อเทียบกับมอเตอร์สตีปเปอร์แบบ NEMA 23 ที่มีขนาด 56 มิลลิเมตร × 56 มิลลิเมตร ซึ่งให้พื้นที่หน้าตัดน้อยลง 40 เปอร์เซ็นต์ แต่ยังคงให้แรงบิดเพียงพอสำหรับงานเคลื่อนที่แบบกะทัดรัดส่วนใหญ่ เมื่อมีข้อจำกัดด้านพื้นที่อย่างรุนแรง มอเตอร์สตีปเปอร์แบบ NEMA 17 ช่วยหลีกเลี่ยงความจำเป็นในการออกแบบเชิงกลใหม่ทั้งหมด ซึ่งจะเกิดขึ้นแน่นอนหากเปลี่ยนไปใช้มอเตอร์ขนาดใหญ่กว่า นอกจากนี้ ค่าอินเนอร์เชียของมอเตอร์สตีปเปอร์แบบ NEMA 17 ที่ต่ำกว่า ยังช่วยให้เร่งความเร็วได้รวดเร็วกว่า ส่งผลให้ปรับปรุงอัตราการผลิตในแอปพลิเคชันต่าง ๆ เช่น การพิมพ์ 3 มิติ ที่ต้องอาศัยการจัดตำแหน่งอย่างรวดเร็ว
มอเตอร์สตีปเปอร์แบบ NEMA 17 สามารถแทนที่มอเตอร์เซอร์โวในการจัดตำแหน่งแบบแม่นยำได้หรือไม่
มอเตอร์สตีปเปอร์แบบเนมา ๑๗ สามารถแทนที่มอเตอร์เซอร์โวในแอปพลิเคชันการจัดตำแหน่งภายใต้โหลดนิ่ง ซึ่งไม่จำเป็นต้องใช้ระบบฟีดแบ็กแบบลูปปิด และแรงบิดในการยึดตำแหน่งก็เพียงพอที่จะป้องกันการเคลื่อนคลาดของตำแหน่งได้ มอเตอร์สตีปเปอร์แบบเนมา ๑๗ ให้ประสิทธิภาพโดดเด่นในรูปแบบการเคลื่อนที่ที่คาดการณ์ได้แน่นอน โดยตำแหน่งจะถูกคำนวณและทำนายไว้ล่วงหน้า แทนที่จะมีการตรวจสอบตำแหน่งแบบเรียลไทม์ อย่างไรก็ตาม ในสภาพแวดล้อมที่มีการเปลี่ยนแปลงอย่างรวดเร็ว หรือมีโหลดแปรผันหรือโหลดกระแทก มอเตอร์เซอร์โวอาจให้สมรรถนะที่เหนือกว่า เนื่องจากมอเตอร์เซอร์โวสามารถปรับแก้ข้อผิดพลาดของตำแหน่งได้อย่างแข้งขัน ในขณะที่มอเตอร์สตีปเปอร์แบบเนมา ๑๗ พึ่งพาแรงบิดจากขดลวดมอเตอร์เพื่อป้องกันการลื่นไถลเชิงกล
ไมโครสเตปปิ้งช่วยยกระดับสมรรถนะของมอเตอร์สตีปเปอร์แบบเนมา ๑๗ อย่างไร
ไดรเวอร์แบบไมโครสตีปปิ้งจ่ายกระแสไฟฟ้าให้กับขดลวดของมอเตอร์สเต็ปเปอร์แบบเนมา ๑๗ ด้วยความแรงของกระแสที่เปลี่ยนแปลงไป ทำให้เกิดมุมการเคลื่อนที่แต่ละขั้นที่ละเอียดกว่าค่ามาตรฐานของมอเตอร์ซึ่งเท่ากับ ๑.๘ องศา มอเตอร์สเต็ปเปอร์แบบเนมา ๑๗ สามารถบรรลุความละเอียดได้ถึง ๐.๙ องศาเมื่อใช้โหมดฮาล์ฟสตีปปิ้ง และ ๐.๒๒๕ องศาเมื่อใช้โหมดซิกซ์ทีนท์ไมโครสตีปปิ้ง ซึ่งช่วยลดการสั่นสะเทือนลงอย่างมากและเพิ่มความเรียบเนียนในการจัดตำแหน่ง ความสามารถในการไมโครสตีปปิ้งของมอเตอร์สเต็ปเปอร์แบบเนมา ๑๗ นี้ไม่จำเป็นต้องใช้อุปกรณ์ฮาร์ดแวร์เพิ่มเติมแต่อย่างใด เพียงแค่ต้องใช้ไดรเวอร์อิเล็กทรอนิกส์ที่รองรับ ซึ่งปัจจุบันถือเป็นมาตรฐานทั่วไปในตลาดระบบควบคุมการเคลื่อนที่ระดับอุตสาหกรรมและผู้บริโภค