
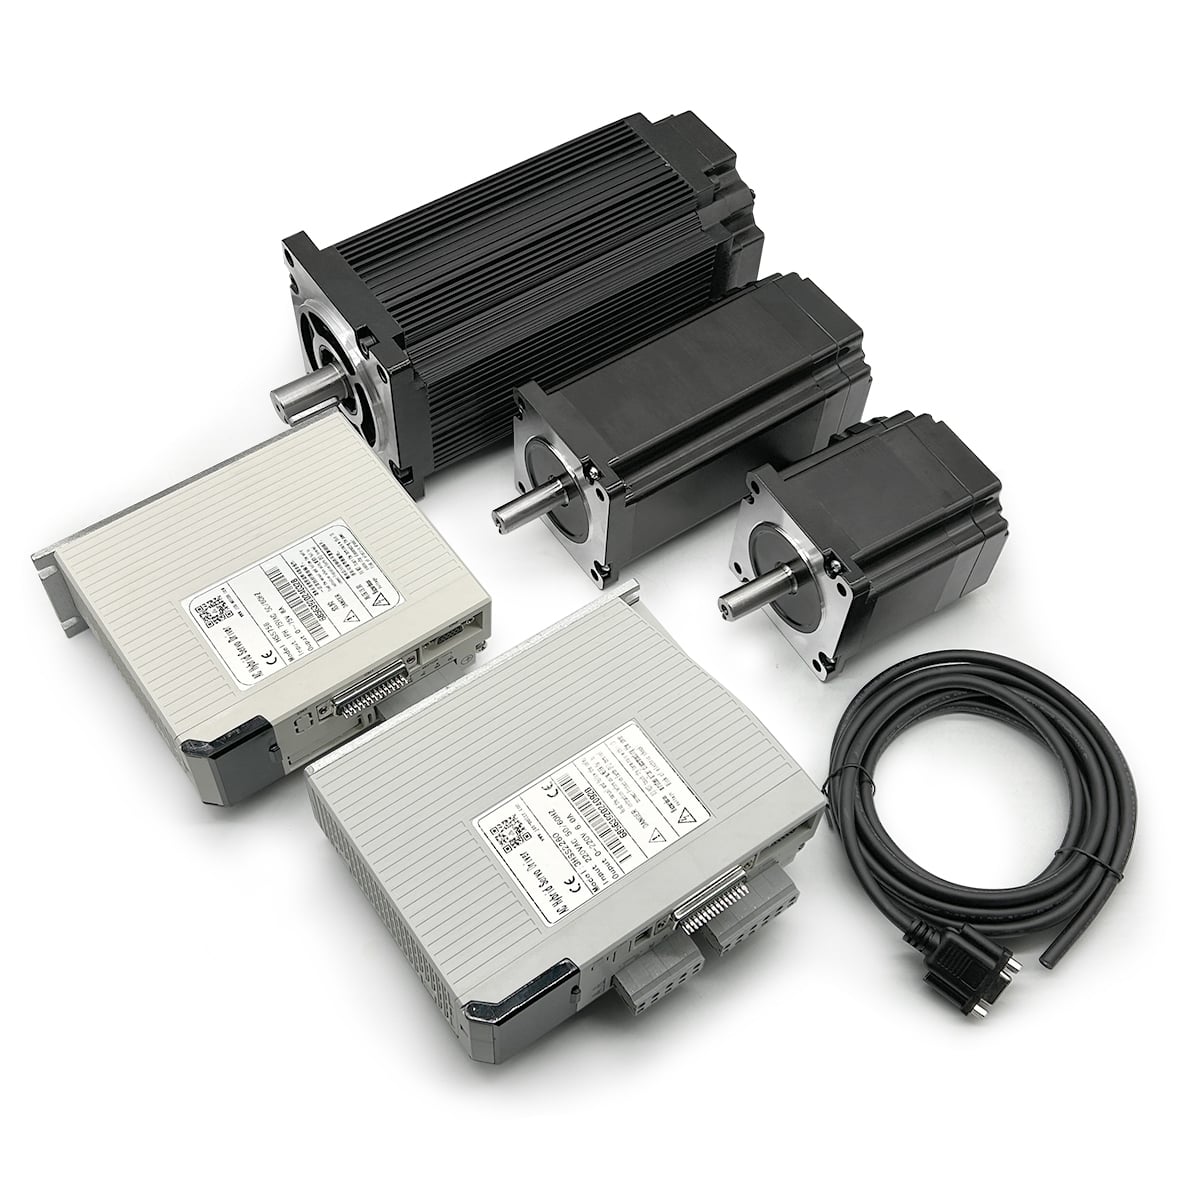
เอ มอเตอร์สเต็ปปิ้งแบบปิดลูป เป็นการพัฒนาเทคโนโลยีการควบคุมการเคลื่อนที่อย่างสำคัญ ซึ่งผสานความน่าเชื่อถือของมอเตอร์สเต็ปแบบดั้งเดิมเข้ากับกลไกการให้ข้อมูลย้อนกลับแบบเรียลไทม์ เพื่อกำจัดปัญหาการพลาดขั้นตอนและการผิดพลาดของตำแหน่งอย่างสิ้นเชิง มอเตอร์สเต็ปแบบโอเพนลูปแบบดั้งเดิมทำงานโดยอาศัยความเชื่อ—กล่าวคือ สมมุติว่าแต่ละสัญญาณพัลส์จะทำให้เกิดการเคลื่อนที่ตามขั้นตอนที่ต้องการอย่างแน่นอน อย่างไรก็ตาม แอปพลิเคชันอุตสาหกรรมที่มีความต้องการสูงจำเป็นต้องมั่นใจอย่างแน่วแน่ว่ามอเตอร์ได้เคลื่อนที่ไปยังตำแหน่งที่สั่งการไว้จริง นี่คือจุดที่ มอเตอร์สเต็ปปิ้งแบบปิดลูป เปลี่ยนกฎของเกมโดยสิ้นเชิง โดยมอบความแม่นยำและความสามารถในการทำซ้ำได้อย่างเชื่อถือได้ ซึ่งระบบที่ใช้โอเพนลูปไม่สามารถรับรองได้ภายใต้สภาวะโหลดที่แปรผัน อุณหภูมิที่เปลี่ยนแปลง หรือแรงกดดันจากการปฏิบัติงานแบบไดนามิก
ความเหมาะสมของ มอเตอร์สเต็ปปิ้งแบบปิดลูป สำหรับงานที่มีความต้องการสูงเกิดจากสถาปัตยกรรมวงจรข้อมูลย้อนกลับอัจฉริยะ โดยการตรวจสอบตำแหน่งของโรเตอร์จริงอย่างต่อเนื่องผ่านเอนโค้เดอร์หรือเซ็นเซอร์แม่เหล็ก มอเตอร์สเต็ปปิ้งแบบปิดลูป เปรียบเทียบการเคลื่อนที่ที่สั่งการกับการเคลื่อนที่จริง และปรับแก้ความคลาดเคลื่อนทันที ซึ่งการตรวจสอบแบบแอคทีฟนี้รับประกันว่าจะไม่มีการสูญเสียตำแหน่งเลย ป้องกันไม่ให้มอเตอร์หยุดหมุนภายใต้ภาระงาน และรักษาการดำเนินงานแบบซิงโครไนซ์อย่างแม่นยำในระบบที่มีหลายแกนซับซ้อน อุตสาหกรรมต่าง ๆ ที่ต้องการความแม่นยำสูง เช่น การผลิตชิ้นส่วนความแม่นยำ การประกอบอุปกรณ์ทางการแพทย์ การประมวลผลเซมิคอนดักเตอร์ และหุ่นยนต์ ล้วนพึ่งพาปัญญาแบบวงจรปิดนี้เพื่อให้ได้ผลลัพธ์ที่สม่ำเสมอ โดยไม่จำเป็นต้องเรียกผู้ให้บริการมาซ่อมบำรุงหน้างาน หรือเกิดการหยุดการผลิต
เหตุใดมอเตอร์สตีปเปอร์แบบวงจรปิดจึงโดดเด่นในงานที่ต้องการความแม่นยำ
การตรวจสอบตำแหน่งแบบเรียลไทม์และการปรับแก้ข้อผิดพลาด
ข้อได้เปรียบพื้นฐานของ มอเตอร์สเต็ปปิ้งแบบปิดลูป อยู่ที่ความสามารถในการตรวจสอบคำสั่งการเคลื่อนที่ทุกครั้งแบบเรียลไทม์ ต่างจากมอเตอร์สตีปเปอร์แบบโอเพน-ลูปทั่วไปที่อาศัยการนับพัลส์อย่างไร้การยืนยัน มอเตอร์ชนิดนี้ มอเตอร์สเต็ปปิ้งแบบปิดลูป วัดมุมของโรเตอร์จริงอย่างต่อเนื่อง และเปรียบเทียบกับตำแหน่งที่สั่งการไว้ ทันทีที่ตรวจพบความเบี่ยงเบนใด ๆ — ไม่ว่าจะเกิดจากแรงเสียดทานเชิงกล การขยายตัวจากความร้อน หรือการเปลี่ยนแปลงของภาระงานที่ไม่คาดคิด — มอเตอร์สเต็ปปิ้งแบบปิดลูป ชดเชยโดยอัตโนมัติด้วยการส่งสัญญาณปรับแก้จนกว่าตำแหน่งจริงจะตรงกับคำสั่งที่กำหนด ลักษณะการปรับตัวเองนี้หมายความว่า แอปพลิเคชันที่ต้องการความแม่นยำสูงไม่เคยประสบความล้มเหลวแบบเงียบ ซึ่งมอเตอร์อาจดูเหมือนทำงานตามปกติ แต่แท้จริงแล้วสูญเสียตำแหน่งโดยไม่มีสัญญาณเตือน
สำหรับงานที่ต้องการความแม่นยำระดับไมครอน เช่น การจัดตำแหน่งเลนส์ออปติก หรือการจัดแนวซับสเตรตในกระบวนการผลิตเซมิคอนดักเตอร์ การตรวจสอบแบบเรียลไทม์จาก มอเตอร์สเต็ปปิ้งแบบปิดลูป จึงมีความจำเป็นอย่างยิ่ง ข้อมูลย้อนกลับแบบวงจรปิดนี้กำจัดความจำเป็นในการใช้เซนเซอร์ตรวจจับตำแหน่งภายนอกที่มีราคาแพง เนื่องจาก มอเตอร์สเต็ปปิ้งแบบปิดลูป เองสามารถให้ข้อมูลตำแหน่งที่เชื่อถือได้สูงสุด ผู้ออกแบบระบบจึงสามารถพึ่งพาข้อมูลย้อนกลับจากมอเตอร์โดยตรง ลดความซับซ้อนของฮาร์ดแวร์และความต้องการในการบำรุงรักษา ขณะเดียวกันก็รักษาระดับความมั่นใจสูงสุดต่อความแม่นยำของการจัดตำแหน่งตลอดหลายล้านรอบของการเคลื่อนที่
ความทนทานในการปฏิบัติงานภายใต้สภาวะโหลดที่เปลี่ยนแปลง
สภาพแวดล้อมเชิงอุตสาหกรรมที่เข้มงวดสร้างปัจจัยต่าง ๆ ที่ท้าทายมอเตอร์สตีปเปอร์แบบดั้งเดิม ความผันแปรของภาระ วงจรการเปลี่ยนแปลงอุณหภูมิ และเหตุการณ์กระแทกอาจทำให้มอเตอร์สตีปเปอร์แบบโอเพนลูปสูญเสียการซิงโครไนซ์ ส่งผลให้ต้องมีการแทรกแซงจากผู้ปฏิบัติงานหรือรีสตาร์ทระบบ มอเตอร์สเต็ปปิ้งแบบปิดลูป มอเตอร์เซอร์โว มอเตอร์สเต็ปปิ้งแบบปิดลูป มอเตอร์เซอร์โว มอเตอร์สเต็ปปิ้งแบบปิดลูป มอเตอร์เซอร์โว
นอกจากนี้ มอเตอร์สเต็ปปิ้งแบบปิดลูป มอเตอร์เซอร์โว มอเตอร์สเต็ปปิ้งแบบปิดลูป มอเตอร์เซอร์โว มอเตอร์สเต็ปปิ้งแบบปิดลูป จากแอคทูเอเตอร์ตำแหน่งแบบง่าย ๆ ไปสู่เซนเซอร์ตรวจสอบสภาพการทำงาน ซึ่งช่วยปกป้องอุปกรณ์ลงทุนสำคัญและยืดอายุการใช้งานของสินทรัพย์ได้อย่างมีนัยสำคัญ
ลักษณะประสิทธิภาพที่กำหนดความเหมาะสมในการใช้งาน
ความสามารถในการรักษาแรงบิดและการรับน้ำหนัก
ปัจจัยหลักที่กำหนดว่า มอเตอร์สเต็ปปิ้งแบบปิดลูป เหมาะสำหรับงานที่ต้องการความทนทานสูงหรือไม่นั้น คือ ความสามารถในการรักษาแรงบิดที่เหนือกว่า ระบบสตีปเปอร์แบบโอเพน-ลูปอาจเกิดการหยุดหมุน (stall) ภายใต้ภาระที่คงที่โดยผู้ปฏิบัติงานไม่รับรู้ แต่ มอเตอร์สเต็ปปิ้งแบบปิดลูป สามารถส่งมอบแรงบิดอย่างต่อเนื่อง และปรับเพิ่มกระแสไฟฟ้าโดยอัตโนมัติเมื่อจำเป็น เพื่อรักษาตำแหน่งไว้แม้มีแรงภายนอกมากระทำ ความสามารถในการรักษาแรงบิดของ มอเตอร์สเต็ปปิ้งแบบปิดลูป ช่วยขจัดปรากฏการณ์การเคลื่อนไถลหรือการเลื่อนตำแหน่ง (creep or drift) ซึ่งมักเกิดกับระบบที่ใช้โอเพน-ลูปในงานยกแนวตั้ง หรืองานจัดตำแหน่งหลายแกน วิศวกรที่ออกแบบอุปกรณ์ถ่ายภาพทางการแพทย์ ระบบทดสอบวัสดุอุตสาหกรรม หรือเซลล์การผลิตแบบความแม่นยำสูง ล้วนพึ่งพาสมรรถนะการรักษาตำแหน่งอย่างเชื่อถือได้ของ มอเตอร์สเต็ปปิ้งแบบปิดลูป เพื่อรักษาตำแหน่งที่แน่นอนตลอดรอบการทำงาน
ขอบเขตแรงบิดของ มอเตอร์สเต็ปปิ้งแบบปิดลูป ยังขยายไปถึงช่วงความเร็วต่ำและแรงบิดสูง ซึ่งมอเตอร์สเตปแบบดั้งเดิมมักทำงานไม่น่าเชื่อถือ มอเตอร์สเต็ปปิ้งแบบปิดลูป สามารถให้แรงบิดคงที่สูงสุดขณะหยุดนิ่ง ทำให้เหมาะสำหรับการใช้งานที่ต้องการความเร็วเคลื่อนที่ช้ามาก หรือการค้างตำแหน่งโดยไม่สูญเสียตำแหน่ง มอเตอร์สเต็ปปิ้งแบบปิดลูป เป็นตัวเลือกที่โดดเด่นยิ่งสำหรับการชดเชยโหลดที่สมดุลด้วยแรงโน้มถ่วง การรักษาระดับแรงตึง หรือการจัดตำแหน่งแบบช้าในระบบที่ไม่สามารถยอมเสียความแม่นยำได้
ความไวและการตอบสนองต่อการเร่งความเร็ว
ในการทำงานที่ต้องการความเร่งของแกนอย่างรวดเร็ว หรือสถานการณ์หยุดฉุกเฉิน ความไวของฮาร์ดแวร์ควบคุมการเคลื่อนที่จึงมีความสำคัญยิ่ง มอเตอร์สเต็ปปิ้งแบบปิดลูป ตอบสนองได้เร็วกว่าทางเลือกแบบโอเพนลูป เนื่องจากวงจรฟีดแบ็กช่วยให้คอนโทรลเลอร์มอเตอร์ตรวจสอบได้ว่าการเร่งความเร็วสำเร็จจริงหรือไม่ แทนที่จะคาดการณ์จากการประมาณค่าเวลา มอเตอร์สเต็ปปิ้งแบบปิดลูป ลดอัตราการเร่งโดยอัตโนมัติหากโรเตอร์ไม่สามารถตามทัน แล้วจึงกลับมาเร่งอย่างรุนแรงอีกครั้งเมื่อเงื่อนไขของโหลดดีขึ้น ลักษณะการเร่งอย่างชาญฉลาดนี้ช่วยป้องกันการเกินเป้าหมายและการสั่นสะเทือน ซึ่งมอเตอร์สเต็ปเปอร์แบบโอเพน-ลูปมักประสบเมื่อปรับแต่งให้รุนแรงเกินไป
สำหรับการเบรกฉุกเฉินหรือการเปลี่ยนทิศทางอย่างรวดเร็ว ระบบหนึ่งคือ มอเตอร์สเต็ปปิ้งแบบปิดลูป ให้การยืนยันตำแหน่งที่แน่นอน ซึ่งมีความสำคัญยิ่งต่อแอปพลิเคชันที่เกี่ยวข้องกับความปลอดภัยในเครื่องจักรกล เครื่องจักรกด หรือระบบขนส่ง ส่วนประกอบหนึ่งคือ มอเตอร์สเต็ปปิ้งแบบปิดลูป สามารถรายงานทันทีเมื่อถึงตำแหน่งที่สั่งการไว้ แทนที่จะปล่อยให้เกิดความไม่แน่นอนว่าการหยุดตามคำสั่งนั้นเกิดขึ้นจริงหรือไม่ ความมั่นใจในสถานะการเคลื่อนที่นี้ทำให้ระบบหนึ่งกลายเป็น มอเตอร์สเต็ปปิ้งแบบปิดลูป สิ่งที่ขาดไม่ได้ในสถานการณ์ที่ความคลาดเคลื่อนของตำแหน่งอาจก่อให้เกิดความเสียหายต่ออุปกรณ์หรือเหตุการณ์ด้านความปลอดภัย
การประเมินความเหมาะสมใช้งานจริงในสภาพแวดล้อมที่ท้าทาย
ความทนทานต่ออุณหภูมิและแรงกดดันจากสิ่งแวดล้อม
สภาพแวดล้อมเชิงอุตสาหกรรมที่เข้มงวดมักมีอุณหภูมิสุดขั้ว ความชื้น หรือการสั่นสะเทือน ซึ่งจะทำให้มอเตอร์สเต็ปแบบมาตรฐานเสื่อมประสิทธิภาพลง มอเตอร์สเต็ปปิ้งแบบปิดลูป รักษาความแม่นยำได้ในช่วงอุณหภูมิที่กว้างขึ้น เนื่องจากกลไกการตอบกลับสามารถปรับค่าโดยอัตโนมัติเพื่อชดเชยผลกระทบจากความร้อน เช่น การเปลี่ยนแปลงของความต้านทานขดลวด หรือความแปรผันของความแข็งแรงของแม่เหล็ก มอเตอร์สเต็ปปิ้งแบบปิดลูป ปรับโพรไฟล์กระแสไฟฟ้าแบบไดนามิกตามการเปลี่ยนแปลงของอุณหภูมิ เพื่อรักษาระดับแรงบิดและตำแหน่งที่แม่นยำอย่างสม่ำเสมอ ในขณะที่มอเตอร์สเต็ปแบบโอเพน-ลูปจะสูญเสียแรงบิดและหยุดทำงานในที่สุดภายใต้ความเครียดจากความร้อนแบบเดียวกัน
ความทนทานต่อสภาวะแวดล้อมของ มอเตอร์สเต็ปปิ้งแบบปิดลูป ยังรวมถึงความต้านทานต่อการสั่นสะเทือนด้วย การสั่นสะเทือนที่อาจทำให้มอเตอร์สเต็ปแบบโอเพน-ลูปพลาดขั้นตอน จะถูกตรวจจับและแก้ไขทันทีโดย มอเตอร์สเต็ปปิ้งแบบปิดลูป จึงเหมาะสำหรับการติดตั้งใกล้อุปกรณ์ผลิตที่สร้างการรบกวนเชิงกลอย่างมีนัยสำคัญ ความทนทานต่อการสั่นสะเทือนนี้หมายความว่า มอเตอร์สเต็ปปิ้งแบบปิดลูป สามารถทำงานได้อย่างน่าเชื่อถือในโรงงาน โรงงานผลิตหนัก หรืออุปกรณ์เคลื่อนที่ ซึ่งโซลูชันแบบ open-loop จะต้องใช้โครงสร้างพื้นฐานด้านการแยกสัญญาณมากเกินไป
การผสานรวมระบบและการขยายระบบ
เอ มอเตอร์สเต็ปปิ้งแบบปิดลูป ผสานเข้ากับระบบอัตโนมัติแบบหลายแกนขั้นสูงได้อย่างราบรื่น เนื่องจากสัญญาณตอบกลับของมันสามารถประสานการเคลื่อนที่ข้ามแกนมอเตอร์ที่เป็นอิสระต่อกันด้วยความแม่นยำระดับไมครอน เมื่อประสานงานระหว่าง มอเตอร์สเต็ปปิ้งแบบปิดลูป หลายหน่วยภายในระบบแกรนทรีที่ซับซ้อน สายพานลำเลียง หรือแขนหุ่นยนต์ สัญญาณตอบกลับแบบเรียลไทม์จากแต่ละ มอเตอร์สเต็ปปิ้งแบบปิดลูป ทำให้อัลกอริธึมซอฟต์แวร์สามารถตรวจจับและแก้ไขข้อผิดพลาดในการประสานงานได้ทันที ระบบการประสานงานแบบ closed-loop นี้ช่วยป้องกันไม่ให้เกิดการติดขัดทางกลและการสึกหรอ ซึ่งมักเกิดขึ้นเมื่อมอเตอร์แบบ stepper แบบ open-loop ทำงานโดยไม่สอดคล้องกัน
นอกจากนี้ ความสามารถในการปรับขนาดของระบบ มอเตอร์สเต็ปปิ้งแบบปิดลูป สามารถขยายได้ตั้งแต่หน่วยขนาดกะทัดรัดแบบ NEMA 17 ที่ใช้งานกับเครื่องมือในห้องปฏิบัติการ ไปจนถึงหน่วยระดับอุตสาหกรรมแบบ NEMA 34 ที่ขับเคลื่อนเครื่องจักรหนัก มอเตอร์สเต็ปปิ้งแบบปิดลูป สถาปัตยกรรมยังคงเหมือนเดิมทั่วทั้งช่วงขนาดนี้ ทำให้วิศวกรสามารถเลือกขนาดเฟรมที่เหมาะสมตามความต้องการด้านแรงบิดและความเร็ว ขณะยังคงรักษาความน่าเชื่อถือและลักษณะการตอบสนองที่เท่ากันไว้ การสอดคล้องกันของประสิทธิภาพแบบวงจรปิดทั่วทั้งกลุ่มผลิตภัณฑ์นี้ทำให้ มอเตอร์สเต็ปปิ้งแบบปิดลูป เป็นทางเลือกที่คุ้มค่าสำหรับพอร์ตโฟลิโอระบบอัตโนมัติที่กำลังขยายตัว
คำถามที่พบบ่อย
มอเตอร์สตีปเปอร์แบบวงจรปิดป้องกันการสูญเสียตำแหน่งระหว่างการใช้งานได้อย่างไร
เอ มอเตอร์สเต็ปปิ้งแบบปิดลูป ใช้เอนโค้เดอร์หรือเซนเซอร์แม่เหล็กแบบบูรณาการเพื่อวัดตำแหน่งโรเตอร์ที่แท้จริงอย่างต่อเนื่อง และเปรียบเทียบกับตำแหน่งที่สั่งการไว้แบบเรียลไทม์ หากตรวจพบความเบี่ยงเบนใด ๆ อันเกิดจากโหลด แรงเสียดทาน หรือการลื่นไถลเชิงกล ตัวควบคุมมอเตอร์จะออกสัญญาณแก้ไขโดยอัตโนมัติจนกว่าตำแหน่งที่แท้จริงจะตรงกับคำสั่งที่กำหนด กลไกการตอบสนองแบบวงจรปิดนี้รับประกันว่าจะไม่มีข้อผิดพลาดสะสมของตำแหน่งตลอดระยะเวลาการใช้งาน ไม่ว่าจะมีสิ่งรบกวนภายนอกหรือการเปลี่ยนแปลงของโหลดก็ตาม ซึ่งสิ่งเหล่านี้อาจทำให้มอเตอร์แบบวงจรเปิดสูญเสียขั้นตอนโดยไม่แสดงอาการ
การใช้งานเชิงอุตสาหกรรมแบบใดที่ได้รับประโยชน์สูงสุดจากมอเตอร์สเต็ปแบบวงจรปิด
เอ มอเตอร์สเต็ปปิ้งแบบปิดลูป เหมาะเป็นพิเศษสำหรับการผลิตแบบแม่นยำ อุปกรณ์เซมิคอนดักเตอร์ การประกอบอุปกรณ์ทางการแพทย์ หุ่นยนต์ ระบบออปติก และระบบจัดการวัสดุอัตโนมัติ ซึ่งความแม่นยำของตำแหน่งถือเป็นสิ่งที่ไม่อาจยอมประนีประนอมได้ แอปพลิเคชันที่เกี่ยวข้องกับโหลดแนวตั้ง น้ำหนักบรรทุกที่เปลี่ยนแปลงได้ การเปลี่ยนแปลงอุณหภูมิอย่างต่อเนื่อง หรือการสัมผัสกับแรงสั่นสะเทือน ล้วนได้รับประโยชน์จากพฤติกรรมการปรับตัวเองให้ถูกต้องของ มอเตอร์สเต็ปปิ้งแบบปิดลูป ระบบหยุดฉุกเฉินและระบบกำหนดตำแหน่งที่มีความสำคัญต่อความปลอดภัยยังพึ่งพา มอเตอร์สเต็ปปิ้งแบบปิดลูป เพื่อให้มั่นใจอย่างแน่ชัดว่าคำสั่งการเคลื่อนที่ได้รับการดำเนินการตามที่ตั้งใจไว้จริง
เหตุใดมอเตอร์สเต็ปแบบวงจรปิดจึงมีราคาแพงกว่ามอเตอร์แบบวงจรเปิด
เอ มอเตอร์สเต็ปปิ้งแบบปิดลูป มีราคาสูงกว่าเนื่องจากใช้เซ็นเซอร์ตรวจสอบย้อนกลับแบบบูรณาการ ระบบอิเล็กทรอนิกส์ควบคุมมอเตอร์ที่ซับซ้อนยิ่งขึ้น และอัลกอริทึมเฉพาะที่ช่วยให้ยืนยันตำแหน่งแบบเรียลไทม์และปรับแก้ตัวเองได้ ต้นทุนเพิ่มเติมนี้ถูกชดเชยด้วยความซับซ้อนของระบบโดยรวมที่ลดลง การไม่จำเป็นต้องใช้เซ็นเซอร์ตำแหน่งภายนอก ความน่าเชื่อถือที่สูงขึ้น จำนวนการเข้าให้บริการภาคสนามที่ลดลง และอายุการใช้งานของอุปกรณ์ที่ยืดยาวขึ้น สำหรับงานที่ต้องการความแม่นยำสูงเป็นพิเศษ ซึ่งความคลาดเคลื่อนของตำแหน่งจะส่งผลโดยตรงต่อข้อบกพร่องของผลิตภัณฑ์หรือความเสี่ยงด้านความปลอดภัย การลงทุนใน มอเตอร์สเต็ปปิ้งแบบปิดลูป มักคืนทุนได้เองผ่านอัตราของเสียที่ลดลงและการลดเวลาหยุดทำงานให้เป็นศูนย์