
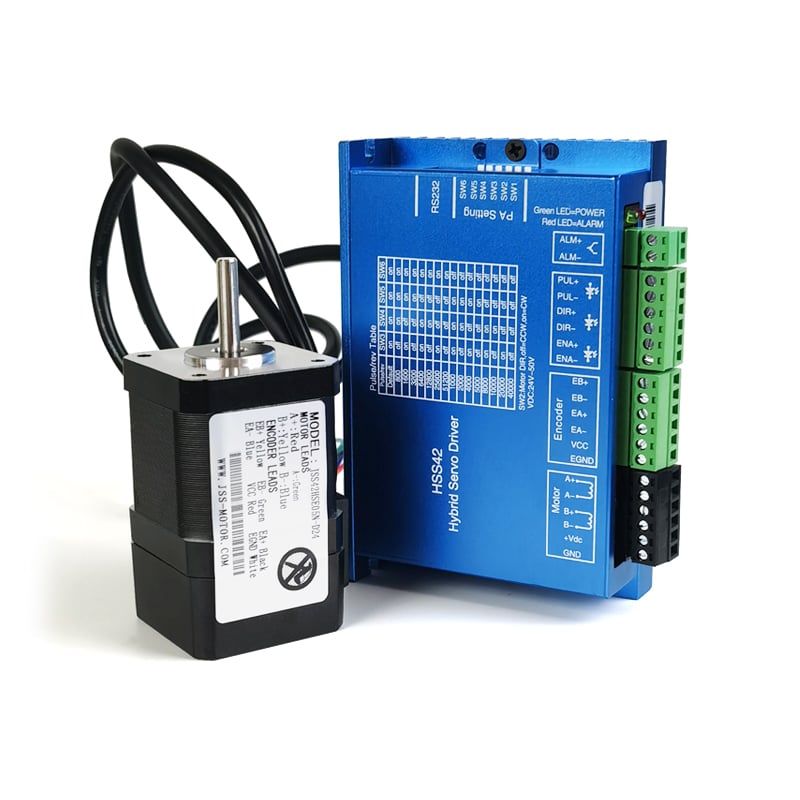
Pagpili sa pagitan ng isang closed Loop Stepper Motor at ang isang open-loop system ay kumakatawan sa isa sa pinakamahalagang desisyon sa disenyo ng industrial automation at motion control. Habang ang mga tradisyonal na open-loop stepper motor ang nangunguna sa mga kapaligiran ng pagmamanupaktura nang ilang dekada, ang pagsulpot ng advanced closed Loop Stepper Motor na teknolohiya ay lubos na nagbabago kung paano tinuturingan ng mga inhinyero ang precision positioning, speed control, at system reliability. Ang pangunahing pagkakaiba ay nasa feedback mechanisms: ang closed Loop Stepper Motor ay patuloy na sinusubaybayan ang aktwal na posisyon ng motor at kinukumpara ito sa ipinag-uutos na posisyon, samantalang ang mga open-loop system ay gumagana batay sa walang patutunguhan na paniniwala na ang bawat step ay isinasagawa ayon sa program.
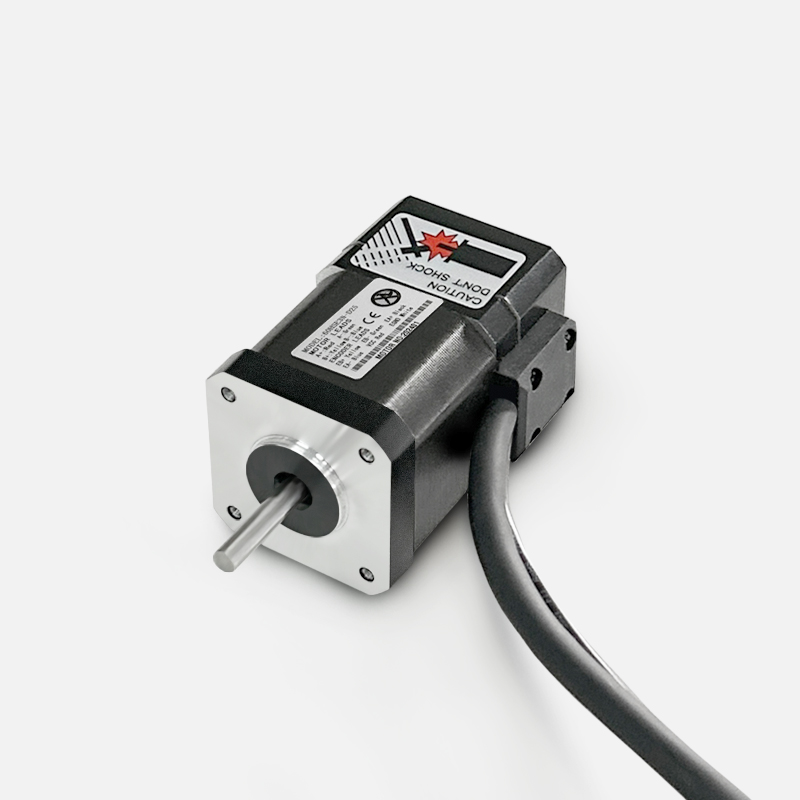
Ang pag-unawa sa mga pagkakaibang ito ay mahalaga para sa sinuman na nagtatakda ng mga motor para sa mataas na precision na mga aplikasyon, man ito ay sa CNC machinery, laboratory automation, medical devices, o robotics. Ang closed Loop Stepper Motor ang sistema ay nakikita ang mga pagkakamali sa posisyon nang real time at awtomatikong itinatakda ang mga ito, samantalang ang mga motor na open-loop ay nagpapadala lamang ng mga pulse nang walang pagsusuri. Ang pangunahing pagkakaiba sa arkitektura na ito ay nagdudulot ng malalim na epekto sa kawastuhan, katatagan ng bilis, at kung paano tumutugon ang mga sistema sa mga pagbabago sa mekanikal na karga.
Paano Gumagana ang mga Closed Loop Stepper Motor gamit ang Feedback Control
Ang Pangunahing Mekanismo ng Feedback sa mga Closed Loop System
A closed Loop Stepper Motor ay may kasamang encoder o resolver na patuloy na nag-uulat ng posisyon ng pag-ikot pabalik sa motion controller. Ang feedback na ito sa real time ay nagbibigay-daan sa sistema na matukoy kung ang shaft ng motor ay talagang gumalaw na papunta sa ipinag-uutos na posisyon o kung ang mga pagkagambala sa karga ay nagdulot ng pagkaantala sa posisyon. Hindi tulad ng mga tradisyonal na stepper motor, ang closed Loop Stepper Motor ay nakakatukoy at tumutugon sa mga nawalang hakbang nang agad, imbes na payagan ang mga pagkakamali na dumami nang tahimik sa buong operasyon. Ang resolusyon ng encoder sa isang closed Loop Stepper Motor na sistema ang nagtatakda kung gaano kaliliit ang mga pagkakaiba sa posisyon na maaaring matukoy ng controller at kung gaano kalakas ang mga signal ng pagwawasto na ibinibigay nito.
Pagtukoy sa Kamalian at Awtomatikong Pagwawasto
Kapag isang closed Loop Stepper Motor ay nakikilala ang kamalian sa posisyon—ibig sabihin, ang aktwal na posisyon ng shaft ay naiiba sa ipinag-uutos na posisyon—ang algorithm ng kontrol ay agad na kinukwenta ang kailangang frequency ng hakbang-pulse para ibalik ang sistema sa pagkakasunod-sunod. Ang tuloy-tuloy na ikumpara-at-wastong siklo na ito ang pangunahing katangian na naghihiwalay sa isang closed Loop Stepper Motor mula sa mga open-loop na alternatibo. Kung biglang tataas ang resistensya ng mekanikal, ang isang closed Loop Stepper Motor ay awtomatikong pabilisin ang frequency ng pulse upang panatilihin ang katiyakan ng posisyon, samantalang ang isang open-loop na motor ay simpleng palalampasin ang mga hakbang at mahuhuli.
Mga Open-Loop na Stepper Motor at Kanilang Likas na mga Limitasyon
Bakit Hindi Kayang I-verify ng Open-Loop na mga Sistema ang Katiyakan ng Posisyon
Ang mga stepper motor na may open-loop ay gumagana batay sa isang pundamental na pagpapalagay: bawat electrical pulse na ipinapadala sa mga coil ng motor ay nagreresulta nang eksaktong isang mekanikal na hakbang. Ang controller ay nagpapadala ng X na pulses at ipinapalagay na ang shaft ay umikot nang eksaktong X na hakbang. Gayunpaman, nabibigo ang pagpapalagay na ito kapag ang torque ng panlabas na load ay lumampas sa holding torque ng motor; ang motor ay nawawala ng mga hakbang nang tahimik, at ang sistema ng kontrol ay nananatiling lubos na hindi pa nakakaalam na may naganap na error sa posisyon. A closed Loop Stepper Motor ay agad na makakadetekta at iirereport ang error na ito, samantalang ang open-loop motor ay pinapahintulutan nitong magpatuloy nang walang kontrol sa buong bahagi o assembly, na maaaring magresulta sa scrap o rework.
Pagkawala ng Hakbang sa Iba-ibang Kondisyon ng Load
Ang pinakapeligrosong kahinaan sa mga sistema ng open-loop motor ay ang pagkawala ng mga hakbang ay nangyayari nang hindi nakikita. Ang isang open-loop stepper motor ay hindi kayang maghiwalay sa pagitan ng isang sinasadyang utos na pabagal at isang mekanikal na pagkakapit na nagpipigil sa pag-ikot. A closed Loop Stepper Motor , sa kabilang banda, ay agad na nagpapakilos ng alarm o nagpapatupad ng corrective action kapag nakikita nitong hindi gumalaw ang shaft ayon sa utos. Sa mga high-speed na aplikasyon na may inertial loads o sa mga kapaligiran kung saan posible ang mechanical binding, ang mga open-loop na sistema ay madalas na nakakaranas ng hindi natutukoy na position errors na dumadami habang tumatagal ang production run, samantalang ang isang closed Loop Stepper Motor na sistema ay nananatiling naka-maintain ng position integrity kahit sa ilalim ng dynamic disturbance.
Mga Pakinabang sa Performance at Epekto ng Closed Loop Technology
Kestabilidad at Responsibilidad ng Bilis sa Ilalim ng Load
A closed Loop Stepper Motor ay maaaring mag-accelerate at mag-decelerate nang mas agresibo kaysa sa mga open-loop na motor habang pinapanatili ang positional accuracy. Dahil ang feedback mechanism ay patuloy na kinokonperma ang aktwal na posisyon, ang closed Loop Stepper Motor kontroller ay maaaring pabilisin ang mga cycle time nang hindi nagpapanganib sa pagkawala ng hakbang sa pamamagitan ng dinamikong pag-aadjust sa dalas ng pulso upang kompensahin ang mga pagbabago sa torque ng karga. Ang mga motor na may open-loop ay kailangang patakbuhin nang maingat upang mapanatili ang kaligtasan laban sa pagkawala ng hakbang, na siyang direktang nagpabagal sa mga cycle ng produksyon. Ang ganitong bilis ng tugon ay ginagawa rin itong closed Loop Stepper Motor ideal para sa mga aplikasyon na nangangailangan ng makinis na pagbabago ng bilis o eksaktong paghinto sa mga tiyak na posisyon.
Mas Maliit na Sukat at Mas Mababang Gastos ng Motor Dahil sa Kawastuhan
Dahil sa closed Loop Stepper Motor napananatili ang katiyakan ng posisyon kahit sa ilalim ng mga dinamikong karga, ang mga inhinyero ay madalas na nakakatukoy ng mas maliit na sukat ng frame ng motor kaysa sa kailangan para sa isang katumbas na open-loop motor na gagamitin sa parehong aplikasyon. Ang pagkakaroon ng feedback ay nangangahulugan na mas kaunti ang kinakailangang margin para sa ligtas na pag-o-over-size. Bukod dito, ang isang closed Loop Stepper Motor sistema ay binabawasan ang pagkawala ng enerhiya sa pamamagitan ng operasyon sa optimal na antas ng kasalukuyan imbes na patuloy na panatilihin ang maximum na holding torque gaya ng karaniwang ginagawa ng mga open-loop motor. Ang kontroller sa isang closed Loop Stepper Motor ang pag-setup ay maaaring bawasan ang kasalukuyang daloy kapag ang karga ay nasa estado ng pagkakatigil, samantalang ang mga sistema na bukas ang loop ay nananatiling may mataas na kasalukuyang daloy upang maiwasan ang anumang posibilidad ng pagkawala ng hakbang kapag may pagbabago sa karga.
Kakayahan sa Pagsusuri at Katiyakan ng Sistema
A closed Loop Stepper Motor nagbibigay ng malawak na datos sa pagsusuri na hindi kayang ibigay ng mga sistemang bukas ang loop. Ang feedback mula sa encoder sa isang closed Loop Stepper Motor ay nagpapahintulot sa sistema ng kontrol na tukuyin ang mga problema sa mekanikal bago pa man ito magdulot ng kabiguan na lubhang mapanganib: ang pagsusuot ng mga bearing, ang pagkalipad ng belt, ang di-pantay na pagkakalign ng spindle, at ang pagkakablock ng karga ay lahat nagbubuo ng natatanging mga lagda ng error sa posisyon na kayang tukuyin at i-log ng isang sopistikadong closed Loop Stepper Motor controller. Ang kakayahang ito sa predictive maintenance ay nagpapahaba ng buhay ng kagamitan at nababawasan ang hindi inaasahang paghinto ng operasyon. Ang mga motor na bukas ang loop ay walang ganitong antas ng visibility sa kalusugan ng sistema, kaya ang pagtukoy at paglutas ng problema ay naging reaktibo imbes na proaktibo.
Mga Karaniwang Tanong (FAQ)
Ano ang pangunahing kalamangan ng isang closed-loop stepper motor kumpara sa mga sistemang bukas ang loop?
Ang pangunahing benepisyo ng isang closed Loop Stepper Motor ay ang real-time na pagpapatunay ng posisyon kasama ang awtomatikong pagwawasto ng error. Isang closed Loop Stepper Motor nakikilala kung ang shaft ay talagang gumalaw sa itinakdang posisyon at agad na binabawasan ang pagkakaiba kung hindi, na nagpapagarantiya ng katumpakan ng posisyon kahit sa ilalim ng mga beriabil na mekanikal na karga. Ang mga motor na may open-loop ay walang mekanismo para sa feedback, kaya ang nawawalang hakbang ay hindi natutukoy at ang mga kamalian ay dumarami habang tumatagal ang operasyon.
Kailan dapat piliin ng mga tagagawa ang isang closed-loop stepper motor imbes na ang open-loop?
A closed Loop Stepper Motor ay mahalaga para sa mga aplikasyon na nangangailangan ng garantisadong katumpakan ng posisyon, mataas na bilis ng operasyon sa ilalim ng dinamikong karga, o kung saan ang nawawalang hakbang ay magdudulot ng di-tinatanggap na gastos sa basura o sa pag-uulit ng proseso. Ang mga medikal na device, presisyong CNC machinery, awtomasyon sa laboratoryo, at mga aplikasyon sa robotics ay karaniwang nangangailangan ng isang closed Loop Stepper Motor . Ang mga sistema na may open-loop ay nananatiling angkop lamang para sa mga simpleng, mababang bilis, at magaan na karga na aplikasyon kung saan ang toleransya sa pagkakamali ng posisyon ay mataas o kung saan ang mekanikal na pagkakahigpit ay imposible.
Mas mahal ba nang malaki ang isang closed-loop stepper motor kaysa sa mga alternatibong open-loop?
A closed Loop Stepper Motor ang sistema ay karaniwang nagkakaroon ng 30–50% na mas mataas na paunang gastos kaysa sa katumbas na open-loop na setup dahil sa pagsasama ng encoder at mas sopistikadong mga algorithm ng controller. Gayunpaman, kapag isinasaalang-alang ang nabawasang rate ng scrap, mas maliit na sukat ng motor, mas mababang pagkonsumo ng enerhiya, mas mabilis na bilis ng produksyon, at mas mahabang buhay ng kagamitan, ang closed Loop Stepper Motor madalas na nag-aalok ng kapanapanabik na return on investment sa loob ng 12–24 na buwan sa mga kapaligiran ng presisyong pagmamanupaktura.
Talaan ng Nilalaman
- Paano Gumagana ang mga Closed Loop Stepper Motor gamit ang Feedback Control
- Mga Open-Loop na Stepper Motor at Kanilang Likas na mga Limitasyon
- Mga Pakinabang sa Performance at Epekto ng Closed Loop Technology
-
Mga Karaniwang Tanong (FAQ)
- Ano ang pangunahing kalamangan ng isang closed-loop stepper motor kumpara sa mga sistemang bukas ang loop?
- Kailan dapat piliin ng mga tagagawa ang isang closed-loop stepper motor imbes na ang open-loop?
- Mas mahal ba nang malaki ang isang closed-loop stepper motor kaysa sa mga alternatibong open-loop?