
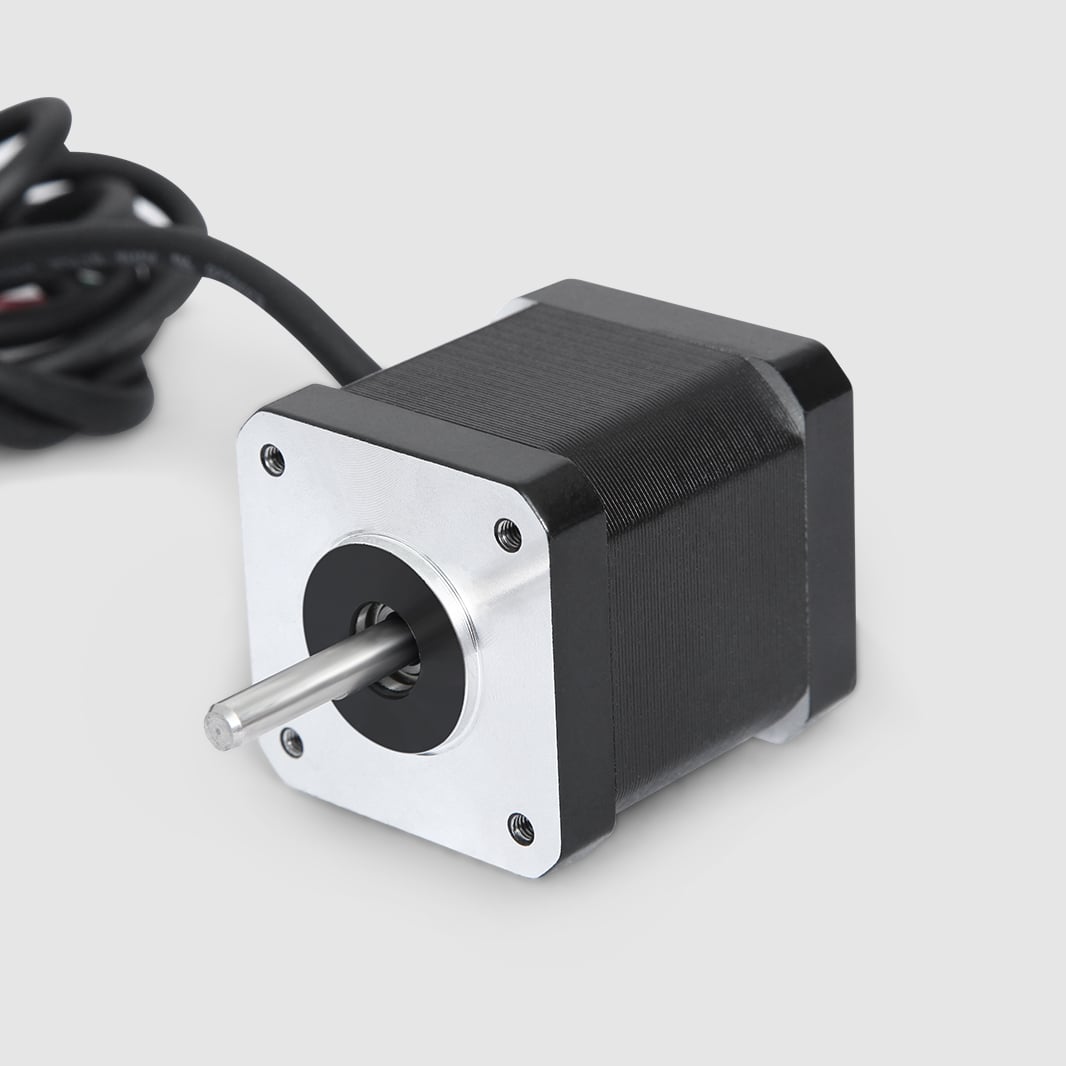
Ang NEMA 17 stepper motor ay naging gold standard sa mga compactong aplikasyon ng motion sa manufacturing, robotics, 3D printing, at industrial automation. Ang mga inhinyero at system designer ay paulit-ulit na pumipili ng NEMA 17 stepper motor kapag ang mga limitasyon sa espasyo at mga kinakailangan sa kumpas ay nagkakasalubong, kaya ito ay isang hindi mawawalang bahagi sa mga modernong sistema ng motion control. Ang pag-unawa kung bakit dominante ang NEMA 17 stepper motor sa segmentong ito ng merkado ay nangangailangan ng pagsusuri sa kanyang mekanikal na mga spec, mga katangian ng performance, at tunay na kahusayan sa mga mahihirap na aplikasyon.
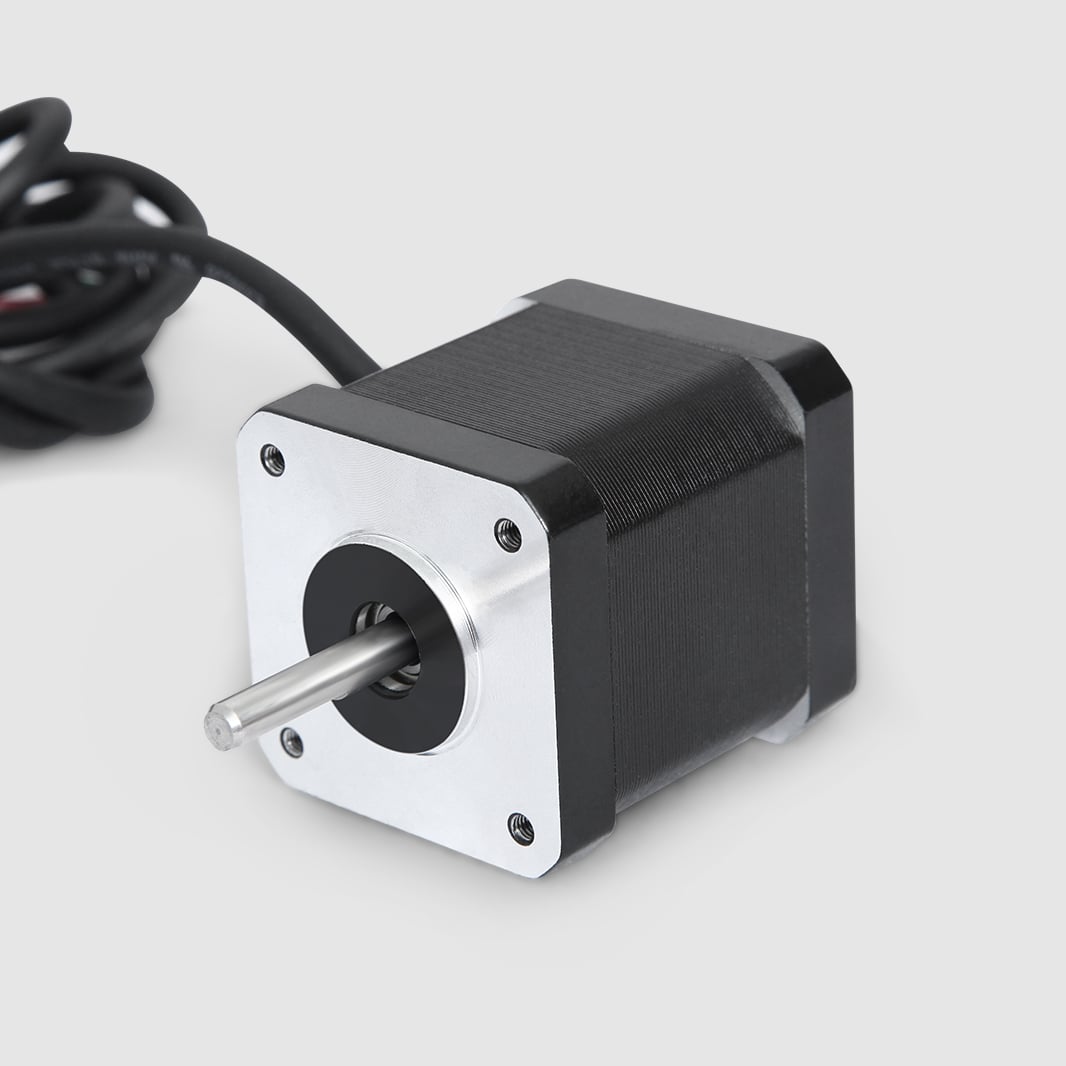
Ang NEMA 17 stepper motor ay kumakatawan sa isang optimal na balanse sa pagitan ng pisikal na sukat at output ng torque na kakaunti lamang ang makakatumbasan. Kasama ang 1.7-inch na parisukat na faceplate at holding torque na karaniwang nasa hanay na 30 hanggang 50 Newton-centimeters, ang NEMA 17 stepper motor ay nagbibigay ng malaking puwersa sa isang napakakompaktong anyo. Ang kombinasyong ito ang paliwanag kung bakit naging pamantayan na ang NEMA 17 stepper motor kahit saan man ang mga disenyo ay kailangang bawasan ang mekanikal na dami nang hindi nawawala ang katiyakan sa kontrol ng galaw.
Kompaktong Sukat at Balanseng Torque
Optimal na Kawastuhan sa Dimensyon
Ang NEMA 17 stepper motor ay may sukat na humigit-kumulang sa 42 millimetro kuwadrado at 39 millimetro ang lalim, kaya ito ang pinakamaliit na NEMA standard motor na kayang magbigay ng makabuluhang output na gawa. Ang ganitong sukat ang nagpapahintulot sa NEMA 17 stepper motor na pasukin ang mga kahon, balangkas ng kagamitan, at mga pagsasama na lubos na tatanggihan ang mas malalaking format ng motor. Pinipili ng mga system integrator ang NEMA 17 stepper motor dahil ang pisikal nitong limitasyon ay hindi nangangailangan ng buong pagre-re-design ng mga kapaligirang mekanikal na istruktura, kaya nababawasan ang haba ng development cycle at ang kumplikadong proseso sa pagmamanupaktura.
Ang kompakto ng heometriya ng NEMA 17 stepper motor ay hindi sumisira sa pagkakasundo sa pag-mount o sa pamantayan sa interface. Ang pinamantayang mukha ng motor ay nagpapahintulot sa NEMA 17 stepper motor na maisama nang maayos sa mga planetary gearbox, mga direktang pinaandar na pulley system, mga lead screw, at mga timing belt assembly. Ang mga inhinyero ay maaaring magtakda ng NEMA 17 stepper motor nang may kumpiyansa na ang mekanikal na coupling at mga istrukturang pangsuporta ay aangkop nang walang kinakailangang custom na paggawa—isa itong mahalagang kalamangan sa mga kapaligiran ng prototyping at mababang dami ng produksyon.
Ratio ng Torque sa Timbang
Ang NEMA 17 stepper motor ay karaniwang may timbang na nasa pagitan ng 270 at 350 gramo habang nagpapagawa ng holding torques na 30 hanggang 50 Newton-centimeters, na nagbibigay ng napakalaking torque-to-weight ratio kumpara sa mga servo motor o DC brushed na alternatibo ng magkaparehong sukat. Ang kahusayan na ito ang nagpapagawa sa NEMA 17 stepper motor na maging ang pinipiling opsyon para sa mga aplikasyon kung saan ang gumagalaw na masa ay dapat manatiling mababa—tulad ng overhead gantry systems, multi-axis robotic arms, at aerial o mobile platforms. Nakakamit ng NEMA 17 stepper motor ang ganitong performance sa pamamagitan ng optimised magnetic flux distribution at precision rotor design na nagmamaximize ng force generation bawat unit ng masa.
Ang mga inhinyero ay madalas gumagamit ng NEMA 17 stepper motor bilang batayang motor para sa mga pag-aaral ng kahihinatnan dahil ang kilalang saklaw ng kanyang pagganap ay nagpapadali ng mabilis na pagtataya kung ang isang partikular na profile ng galaw ay maisasagawa. Kung ang isang NEMA 17 stepper motor ay hindi kayang magprodyus ng sapat na akselerasyon o panatilihin ang bilis habang may beban, ang disenyardor ay tiyak na nakakaalam na ang aplikasyon ay nangangailangan ng mas malalaking motor, na nagpapaliwanag sa transisyon patungo sa mga pamantayan ng NEMA 23 o NEMA 34. Ang ganitong kalinawan sa desisyon ay nagpapabilis sa paggawa ng prototype at pinipigilan ang labis na pagtukoy ng hardware para sa galaw.
Presisyong Kontrol at Kadalian sa Pag-integrate
Resolusyon ng Hakbang at Tumpak na Posisyon
Ang NEMA 17 stepper motor ay gumagana gamit ang likas na step angle na 1.8 degrees bawat buong hakbang, na nagbibigay ng 200 hiwalay na posisyon sa bawat kumpletong rebolusyon. Kapag pinagsama sa microstepping drive electronics, ang NEMA 17 stepper motor ay nakakamit ng epektibong step resolution na 0.9, 0.45, o 0.225 degrees depende sa microstepping setting, na nagbibigay ng positional repeatability na mas mahusay kaysa sa maraming servo system sa isang bahagi lamang ng gastos at kumplikasyon nito. Ang likas na kahusayan nito ang nagpapagawa sa NEMA 17 stepper motor na ang natural na pagpipilian para sa mga positioning application na nangangailangan ng katiyakan sa loob ng isang ikasampung millimeter o mas mainam pa.
Ang NEMA 17 stepper motor ay hindi nangangailangan ng feedback sensors, encoders, o closed-loop control systems upang mapanatili ang katiyakan ng posisyon sa ilalim ng static loads—isa itong pangunahing kalamangan kumpara sa brushed DC o servo na mga alternatibo. Ang mga system designer ay nagtatakda ng NEMA 17 stepper motor upang mabawasan ang bill-of-materials cost, alisin ang mga prosedurang pang-kalibrasyon ng sensor, at pasimplehin ang pag-unlad ng firmware. Ang likas na kakayahang panatilihin ang posisyon ng NEMA 17 stepper motor ay nangangahulugan na ang pagkawala ng kuryente o anumang hindi inaasahang mekanikal na pagkakapit ay hindi sisira sa kaligtasan ng sistema ni magre-requer ng mga kumplikadong error recovery routine.
Kakatayan ng Driver at Kasimplehan ng Electronics
Ang NEMA 17 stepper motor ay gumagana sa karaniwang supply voltage na nasa pagitan ng 12 at 48 volts DC, na sumasalamin sa power infrastructure ng karamihan sa mga industrial control environment. Ang mga microstepping driver module na sumusunod sa industry standard ay tumatanggap ng TTL-level pulse at direction signals mula sa mga pangunahing microcontroller outputs, kaya ang NEMA 17 stepper motor ay compatible sa Arduino, Raspberry Pi, at mga industrial PLC system nang walang karagdagang signal conditioning. Ang malawak na compatibility na ito ay nagpapagarantiya na ang NEMA 17 stepper motor ay maaaring maisama sa mga legacy system o bagong disenyo nang may kaunting pagbabago lamang sa electronics design.
Ang dalawang yugto na arkitektura at mga karaniwang konpigurasyon ng pababa ng NEMA 17 stepper motor ay nagpapahintulot sa mga disenyo na pumili mula sa daan-daang compatible na driver options mula sa iba’t ibang tagagawa, na nagpipigil sa vendor lock-in at binabawasan ang panganib sa supply chain. Kapag nabigo ang isang NEMA 17 stepper motor motion module o naging obsolete na ito, madaling makakuha ng mga kapalit na bahagi na may parehong pinout at katumbas na performance specifications. Ang standardisasyon na ito ay ginawang karaniwang pamantayan sa industriya ang NEMA 17 stepper motor para sa edukasyonal na robotics, mga maker platform, at mga tagagawa ng komersyal na kagamitan na naghahanap ng cost-effective na solusyon sa paggalaw.
Kasaganaan sa Tunay na Aplikasyon
3D Printing at Additive Manufacturing
Ang NEMA 17 stepper motor ay nangunguna sa arkitektura ng mga 3D printer dahil ang kanyang kompakto at maliit na sukat ay umaangkop sa mga carriage assembly habang nagbibigay ng sapat na torque upang paandarin ang mga extruder gear at mga mekanismo ng posisyon nang may tiwala at eksaktong pagganap. Ang kakayahan ng NEMA 17 stepper motor na magsimula at huminto agad nang walang coasting o oscillation ay ginagawang perpekto ito para sa galaw na layer-by-layer, kung saan ang eksaktong posisyon ay direktang nakaaapekto sa kalidad ng print. Ang mga tagagawa ng 3D printer para sa consumer at industrial na gamit ay gumagamit ng pamantayan sa NEMA 17 stepper motor, na lumilikha ng isang ecosystem ng mga compatible na hot-ends, extruder modules, at mechanical upgrades—na hindi posible gamitin sa mga non-standard na format ng motor.
CNC Machining at Precision Positioning
Ang mga makina ng CNC na may maliit na sukat, mga engraver, at mga kagamitan para sa pag-urong ay umaasa sa NEMA 17 stepper motor upang patakboin ang mga lead screw at timing belt nang may kahalagang katumpakan sa posisyon sa mga axis na X, Y, at Z. Ang pare-parehong torque ng NEMA 17 stepper motor sa lahat ng bilis ay nag-aalis sa mga rampa ng pagpapabilis at pagpabagal na kinakailangan ng mga servo system, na nagpapasimple sa plano ng galaw at nababawasan ang pagkakaiba-iba ng cycle time. Ang mababang electrical noise at mga katangian ng self-damping ng NEMA 17 stepper motor ay nagpapababa ng paglipat ng vibration sa mga tool ng presisyong pagputol, na direktang nagpapabuti sa surface finish at dimensional consistency ng mga natapos na bahagi.
Ang kahusayan sa gastos ng NEMA 17 stepper motor ay nagpapahintulot sa mga tagagawa na mag-implemento ng multi-axis positioning nang hindi lumalampas sa mga limitasyon sa badyet na maaaring tanggalin ang mga alternatibong servo o brushless. Ang NEMA 17 stepper motor ay maaaring i-pair kasama ang gear reduction o mga pulley system upang palakasin ang available torque, na nagpapataas ng performance nang hindi binabago ang pangunahing format ng motor. Ang ganitong kakayahang i-scale ay ginawang pundasyon ng NEMA 17 stepper motor para sa libu-libong automated production systems kung saan ang precision at abot-kaya ay may pantay na kahalagahan.
Mga Karaniwang Tanong (FAQ)
Ano ang nagpapaganda sa NEMA 17 stepper motor kumpara sa NEMA 23 para sa mga compact na aplikasyon?
Ang NEMA 17 stepper motor ay may sukat na humigit-kumulang na 42 millimetro ang bawat gilid kumpara sa 56 millimetro ng NEMA 23, na nag-aalok ng 40 porsyento na mas maliit na harapang lugar habang pinapanatili ang sapat na torque para sa karamihan ng kompakto at dinamikong gawain. Kapag ang puwang ay napakahirap hanapin, ang NEMA 17 stepper motor ay nagpapawi sa pangangailangan ng mekanikal na pagrere-design—na kinakailangan kapag nag-uupgrade sa mas malalaking format. Ang mas mababang inertia ng NEMA 17 stepper motor ay nagpapahintulot din ng mas mabilis na pagpapabilis, na nagpapabuti ng bilis ng output sa mga aplikasyon tulad ng 3D printing kung saan ang mabilis na posisyon ay mahalaga.
Maaari bang palitan ng NEMA 17 stepper motor ang servo motor sa presisyong posisyon?
Ang NEMA 17 stepper motor ay maaaring pampalit sa mga servo motor sa mga aplikasyon na nangangailangan ng posisyon sa ilalim ng static load kung saan ang closed-loop feedback ay hindi kinakailangan at ang holding torque lamang ang sapat upang pigilan ang drift. Ang NEMA 17 stepper motor ay lubos na epektibo sa mga deterministic motion pattern kung saan ang posisyon ay kinukwenta at hinuhulaan imbes na binabantayan. Gayunpaman, sa mga dynamic na kapaligiran na may variable o shock loads, maaaring magbigay ng mas mahusay na performance ang mga servo motor dahil aktibong tinatamaan nila ang position error, samantalang ang NEMA 17 stepper motor ay umaasa sa torque ng motor coil upang pigilan ang mekanikal na slippage.
Paano pinabubuti ng microstepping ang performance ng NEMA 17 stepper motor?
Ang mga microstepping drives ay nagpapakilos sa mga coil ng NEMA 17 stepper motor gamit ang iba’t ibang antas ng kasalukuyang daloy, na lumilikha ng epektibong mga anggulo ng hakbang na mas maliit kaysa sa likas na 1.8-degree na katangian ng motor. Ang NEMA 17 stepper motor ay nakakamit ang resolusyon na 0.9-degree gamit ang half-stepping at 0.225-degree gamit ang sixteenth-microstepping, na lubos na binabawasan ang pagvibrate at pinabubuti ang kaginhawahan ng posisyon. Ang kakayahan ng NEMA 17 stepper motor sa microstepping ay walang karagdagang gastos sa hardware, at nangangailangan lamang ng compatible na driver electronics na ngayon ay karaniwan na sa industriyal at consumer motion control markets.