
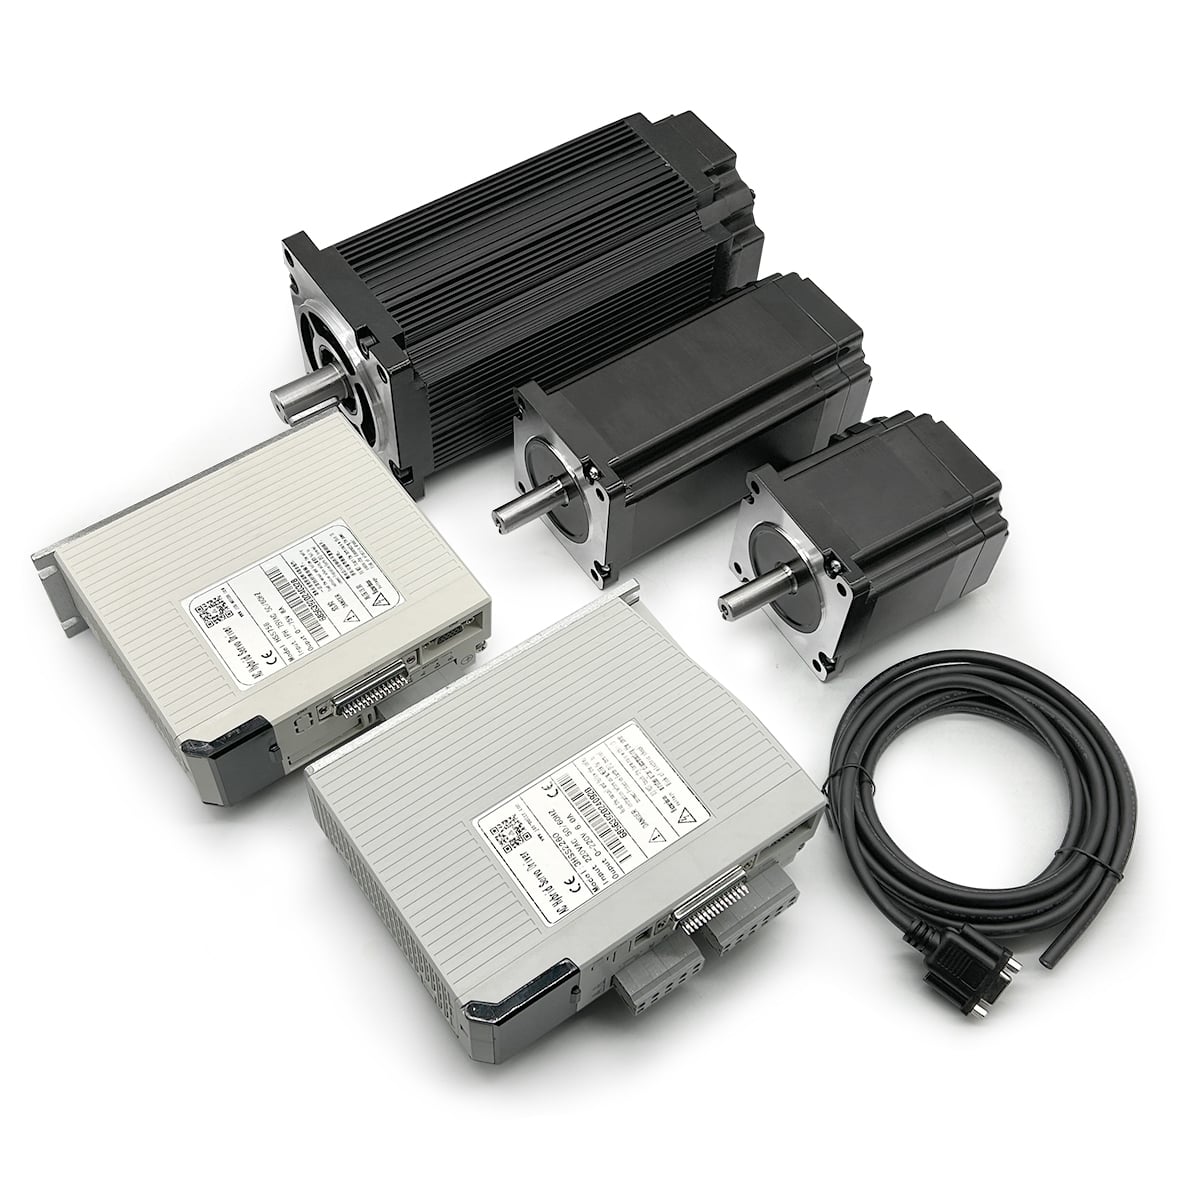
A closed Loop Stepper Motor kumakatawan sa isang malaking unlad sa teknolohiya ng motion control, na pagsasama-sama ng katiyakan ng tradisyonal na stepper motor at ng mga mekanismong real-time na feedback na nag-aalis ng mga nawawalang hakbang at mga error sa posisyon. Ang mga tradisyonal na open-loop stepper motor ay gumagana batay sa paniniwala—itinataya nila na ang bawat pulse command ay magreresulta sa tamang hakbang. Gayunpaman, ang mga mahihirap na aplikasyon sa industriya ay nangangailangan ng ganap na katiyakan na ang motor ay talagang umilipat sa itinakdang posisyon. Dito nagsisimula ang closed Loop Stepper Motor pundamental na nagbabago ng laro, na nagbibigay ng katiyakan at pag-uulit na hindi kayang garantiyahan ng mga open-loop na sistema sa ilalim ng mga kondisyong may baryablong karga, pagbabago ng temperatura, o dinamikong operasyonal na stress.
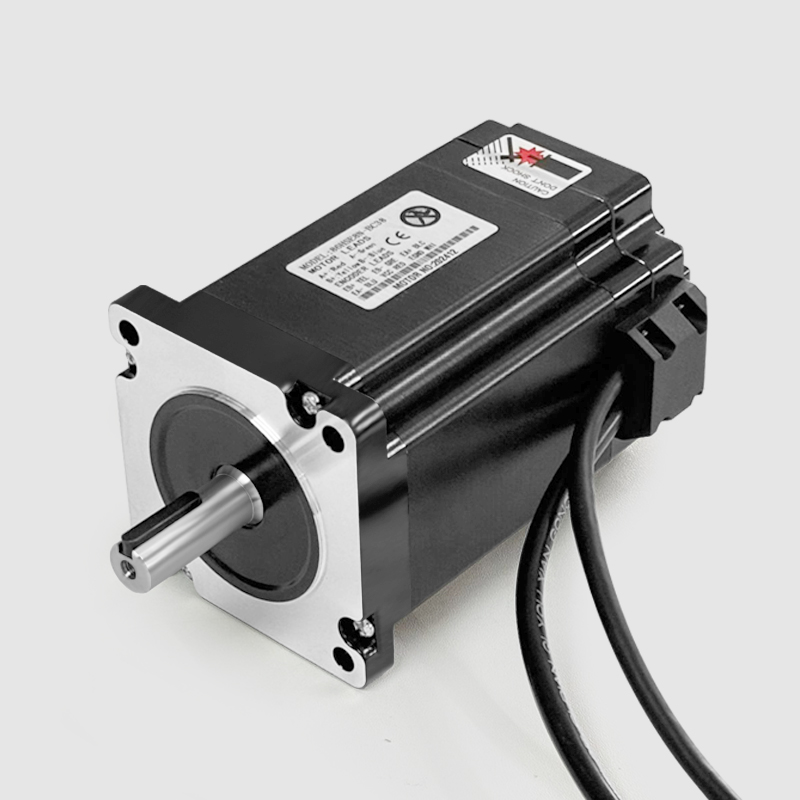
Ang angkopness ng isang closed Loop Stepper Motor para sa mahihirap na gawain ay nanggagaling sa kanyang matalinghagang arkitektura ng feedback loop. Sa pamamagitan ng patuloy na pagmomonitor sa aktwal na posisyon ng rotor gamit ang mga encoder o magnetic sensor, ang closed Loop Stepper Motor kinukumpara ang utos na galaw sa tunay na galaw, at agad na kinokorekta ang anumang pagkakaiba. Ang aktibong pagsusuri na ito ay nag-aaseguro ng walang nawawalang posisyon, pinipigilan ang pagtigil sa ilalim ng karga, at pinapanatili ang sinasabay na operasyon sa loob ng mga kumplikadong multi-axis na sistema. Ang mga industriya mula sa presisyong pagmamanupaktura at pag-aassemble ng medical device hanggang sa semiconductor processing at robotics ay umaasa sa matalinong closed-loop na ito upang magbigay ng pare-parehong resulta nang walang field service calls o produksyon na downtime.
Bakit Nagtatagumpay ang Closed Loop Stepper Motors sa Mga Aplikasyong Presiso
Real-Time na Pagpapatunay ng Posisyon at Pagkorekta ng Error
Ang pangunahing kalamangan ng isang closed Loop Stepper Motor ay nasa kakayahang i-verify ang bawat utos sa paggalaw sa tunay na oras. Hindi katulad ng mga karaniwang motor na hakbang na bukas ang loop na nagtitiwala nang walang pagpapatunay sa bilang ng pulso, isang closed Loop Stepper Motor sinusukat nang palagi ang aktwal na anggulo ng rotor at inihahambing ito sa ipinag-utos na posisyon. Kapag may anumang paglihis na natuklasan—maging dahil sa panggigipit ng mekanikal, pagl expansion ng init, o hindi inaasahang pagbabago ng karga—ang closed Loop Stepper Motor awtomatikong nagkakompensa sa pamamagitan ng paglabas ng mga pampatama na pulso hanggang tumugma ang aktwal na posisyon sa utos. Ang ganitong pag-uugali na nagkakumpensang sarili ay nangangahulugan na ang mga kritikal na aplikasyon ay hindi kailanman nakakaranas ng mga tahimik na pagkabigo kung saan ang motor ay lumilitaw na normal na gumagana habang talagang nawawala ang posisyon nang tahimik.
Para sa mga gawain na nangangailangan ng precision na antas ng micron, tulad ng pagpo-posisyon ng optikal na lente o pag-aayos ng base sa paggawa ng semikonduktor, ang pagpapatunay sa tunay na oras mula sa isang closed Loop Stepper Motor nagpapatunay na mahalaga. Ang feedback na sirkitong sarado ay nag-aalis ng pangangailangan para sa mga mahahalagang panlabas na sensor ng posisyon dahil sa closed Loop Stepper Motor ang sarili nito ang nagbibigay ng awtoritatibong datos sa posisyon. Ang mga designer ng sistema ay maaaring umasa nang direkta sa feedback mula sa motor, na binabawasan ang kumplikasyon ng hardware at mga pangangailangan sa pagpapanatili habang pinapanatili ang ganap na tiwala sa katiyakan ng posisyon sa daan-daang milyong siklo ng paggalaw.
Pangkalahatang Katatagan sa Iba’t Ibang Kondisyon ng Carga
Ang mahihirap na industriyal na kapaligiran ay nagdudulot ng mga variable na sumusubok sa tradisyonal na mga stepper motor. Ang mga pagbabago sa carga, thermal cycling, at mga shock event ay maaaring magdulot ng pagkawala ng synchronism sa mga open-loop stepper, na nangangailangan ng interbensyon ng operator o pag-restart ng sistema. Ang isang closed Loop Stepper Motor , sa kabilang banda, ay umaakma nang dinamiko sa mga nagbabagong kondisyong ito. Ang closed Loop Stepper Motor ay awtomatikong nag-a-adjust ng kasalukuyang daloy at mga parameter ng oras upang panatilihin ang lock sa posisyon anuman ang mga pagbabago sa mekanikal na carga. Ang adaptibong pag-uugali na ito ang gumagawa ng closed Loop Stepper Motor na ideal para sa mga aplikasyon na kinasasangkutan ng conveyor systems, material handling, o robotic arms kung saan ang payload ay nagbabago habang gumagana.
Dahil dito, isang closed Loop Stepper Motor nagbibigay ng dayagnostikong puna na nagpapakita ng mga kumakalat na mekanikal na problema bago pa man magdulot ng kabuuang pagkabigo. Sa pamamagitan ng pagsubaybay sa aktibidad ng pagwawasto ng error, ang mga koponan ng pagpapanatili na gumagamit ng isang closed Loop Stepper Motor sistema ay nakakadetekta ng pagbaba ng kalidad ng bearing, paghahalo ng belt, o pagsusuot ng coupling nang malayo bago pa man umabot ang mga isyung ito sa mahal na panahon ng pagkakabigo. Ang prediktibong pananaw na ito ay nagbabago sa closed Loop Stepper Motor mula sa simpleng aktuator ng posisyon patungo sa sensor ng pagsubaybay sa kondisyon na nangangalaga sa kapital na kagamitan at nagpapahaba nang malaki ng buhay ng asset.
Mga Katangian ng Pagganap na Nagtatakda ng Kaukulan
Kakayahan sa Pagpigil ng Torque at Pagdadala ng Beban
Isang pangunahing kadahilanan na tumutukoy kung ang isang closed Loop Stepper Motor ay angkop para sa mga mahihirap na gawain ay ang kanyang napakahusay na kakayahan sa pagpigil ng torque. Ang mga stepper na walang feedback ay maaaring mabigo sa ilalim ng tuloy-tuloy na beban nang hindi nalalaman ng operator, ngunit ang isang closed Loop Stepper Motor ay nananatiling aktibo sa pagpapadala ng torque, na awtomatikong tumataas ng kasalukuyang daloy kung kinakailangan upang panatilihin ang posisyon laban sa aplikadong puwersa. Ang kakayahan sa pagpigil ng torque na ito mula sa closed Loop Stepper Motor nagtatanggal ng creep o drift na nakakaapekto sa mga open-loop system sa mga aplikasyon ng vertical lift o sa mga gawain ng multi-axis positioning. Ang mga inhinyero na nagdidisenyo ng kagamitan para sa medical imaging, mga sistema ng industrial material testing, o mga precision manufacturing cells ay umaasa sa maaasahang holding performance ng isang closed Loop Stepper Motor upang panatilihin ang tiyak na posisyon sa buong work cycle.
Ang torque envelope ng isang closed Loop Stepper Motor ay umaabot din sa mababang bilis at mataas na torque na rehimen kung saan ang mga tradisyonal na stepper motor ay naging hindi maaasahan. Ang isang closed Loop Stepper Motor ay kayang magbigay ng buong holding torque habang naka-stop, kaya ito ay angkop para sa mga aplikasyon na nangangailangan ng mabagal na creeping speeds o dwell holding nang walang pagkawala ng posisyon. Ang katangiang ito ang nagpapagawa sa closed Loop Stepper Motor bilang isang napakahusay na opsyon para sa gravity-balanced load compensation, tension maintenance, o slow-speed indexing sa mga sistema kung saan hindi maaaring ipagkait ang precision.
Responsiveness at Acceleration Performance
Sa mga mahihirap na gawain na kinasasangkutan ng mabilis na paggalaw ng axis o mga emergency stop scenario, ang responsiveness ng motion control hardware ay naging kritikal. Ang isang closed Loop Stepper Motor sumasagot nang mas mabilis kaysa sa mga open-loop na alternatibo dahil ang mga feedback loop ay nagpapahintulot sa motor controller na i-verify ang matagumpay na acceleration imbes na ipagpalagay ito batay sa mga pahihintulot sa oras. Ang closed Loop Stepper Motor awtomatikong binabawasan ang rate ng acceleration kung ang rotor ay hindi kayang sumabay, at muling pinapagana ang agresibong acceleration kapag lumuwang ang mga kondisyon ng load. Ang ganitong karaniwang pagtaas na may katalinuhan ay nakakaiwas sa overshoot at oscillation na nararanasan ng mga open-loop na stepper kapag labis na tinutune.
Para sa emergency braking o mabilis na pagbabago ng direksyon, isang closed Loop Stepper Motor nagbibigay ng tiyak na kumpirmasyon ng posisyon, na mahalaga para sa mga aplikasyong kritikal sa kaligtasan tulad ng mga machine tool, press equipment, o mga sistema ng transportasyon. Ang closed Loop Stepper Motor maaaring mag-ulat agad kapag nakarating na sa ipinag-uutos na posisyon imbes na payagan ang kawalan ng katiyakan kung ang ipinag-uutos na pagtigil ay talagang naabot. Ang tiwala sa estado ng galaw na ito ang nagiging sanhi kung bakit ang closed Loop Stepper Motor ay napakahalaga sa mga sitwasyon kung saan ang error sa posisyon ay maaaring magdulot ng pinsala sa kagamitan o mga insidente sa kaligtasan.
Pagsusuri ng Kaugnayan sa Praktikal na Paggamit para sa Mahihirap na Kapaligiran
Toleransya sa Stress ng Temperatura at Kapaligiran
Ang mga mahihirap na kapaligirang pang-industriya ay kadalasang kasali ang mga ekstremong temperatura, pagkakalantad sa kahalumigan, o panginginig na maaaring magpababa ng pagganap ng karaniwang mga stepper motor. Ang isang closed Loop Stepper Motor ay nagpapanatili ng katiyakan sa mas malawak na saklaw ng temperatura dahil ang mekanismo ng feedback ay awtomatikong nakakakompensate para sa mga epekto ng init tulad ng pagbabago sa resistensya ng winding o sa lakas ng magnet. Habang nagbabago ang temperatura, ang closed Loop Stepper Motor ay binabago nang dinamiko ang profile ng kuryente nito upang mapanatili ang pare-parehong output ng torque at katiyakan sa posisyon, samantalang ang mga open-loop stepper ay nawawalan ng torque at sa huli ay natitigil sa ilalim ng parehong stress na may kaugnayan sa init.
Ang katatagan ng kapaligiran ng isang closed Loop Stepper Motor ay umaabot din sa resistensya sa panginginig. Ang panginginig na maaaring magdulot ng pagkawala ng mga hakbang sa isang open-loop stepper ay agad na natutukoy at tinatawag na tama ng isang closed Loop Stepper Motor , na nagpapagawa nito na angkop para sa pag-install malapit sa mga kagamitan sa produksyon na lumilikha ng malaking pisikal na pagkabagabag. Ang pagtitiis nito sa pagkabagabag ay nangangahulugan na ang closed Loop Stepper Motor ay maaaring gumana nang maaasahan sa mga pabrika, malalaking halaman ng pagmamanupaktura, o mobile na kagamitan kung saan ang mga solusyon na walang feedback ay nangangailangan ng labis na imprastraktura para sa paghihiwalay.
Pagsasama-sama ng Sistema at Kakayahang Umunlad
A closed Loop Stepper Motor ay madaling maisasama sa mga sopistikadong multi-axis na sistema ng awtomatikong kontrol dahil ang output nito ng feedback ay maaaring i-sync ang galaw sa iba’t ibang axis ng motor na may koordinasyon na nasa antas ng micron. Kapag inko-coordinate ang maraming closed Loop Stepper Motor na yunit sa isang kumplikadong gantry system, linya ng conveyor, o robotic manipulator, ang real-time na feedback mula sa bawat closed Loop Stepper Motor ay nagbibigay-daan sa mga algorithm ng software na agad na matukoy at ikorekto ang mga error sa pagkakasunod-sunod. Ang ganitong closed-loop na koordinasyon ay pinipigilan ang mekanikal na pagkakabit at pagsuot na mangyayari kung ang mga stepper motor na walang feedback ay gagana nang hindi nakasunod sa isa’t isa.
Bukod dito, ang kakayahang palawakin ng closed Loop Stepper Motor mga sistema ay umaabot mula sa kompakto na NEMA 17 na yunit na ginagamit sa mga instrumentong pang-laboratoryo hanggang sa industriyal na klase ng NEMA 34 na yunit na nagpapagalaw ng mabibigat na makina. Ang closed Loop Stepper Motor arkitektura ay nananatiling pareho sa buong saklaw ng laki, na nagpapahintulot sa mga inhinyero na pumili ng angkop na sukat ng frame batay sa kanilang mga kinakailangan sa torque at bilis habang pinapanatili ang parehong katiyakan at katangian ng feedback. Ang pagkakapareho ng ganitong closed-loop na pagganap sa buong hanay ng produkto ang nagbibigay-daan sa closed Loop Stepper Motor maging isang ekonomikal na opsyon para sa lumalaking mga portfolio ng automation.
Mga Karaniwang Tanong (FAQ)
Paano pinipigilan ng closed-loop stepper motor ang pagkawala ng posisyon habang gumagana?
A closed Loop Stepper Motor ginagamit ang isang integrated encoder o magnetic sensor upang patuloy na sukatin ang aktwal na posisyon ng rotor at ihambing ito sa ipinag-uutos na posisyon sa totoong oras. Kung may anumang pagkakaiba ang matuklasan dahil sa karga, friction, o mechanical slip, awtomatikong nag-iissue ang motor controller ng mga corrective pulses hanggang ang aktwal na posisyon ay tumugma sa utos. Ang mekanismong closed-loop feedback na ito ay nagsisiguro ng zero cumulative position error sa buong operasyon, anuman ang mga panlabas na pangaabala o pagbabago ng karga na maaaring magdulot ng pagkawala ng steps sa mga open-loop motor nang tahimik.
Anong mga uri ng industrial application ang pinakamaraming nakikinabang mula sa isang closed-loop stepper motor?
A closed Loop Stepper Motor lalo itong angkop para sa precision manufacturing, semiconductor equipment, medical device assembly, robotics, optical systems, at automated material handling kung saan ang katumpakan ng posisyon ay hindi pwedeng kompromisa. Ang mga application na kasali ang vertical loads, variable payloads, thermal cycling, o exposure sa vibration ay lahat nakikinabang sa self-correcting behavior ng closed Loop Stepper Motor . Ang mga aplikasyon ng emergency stop at mga sistema ng seguridad-kritikal na posisyon ay umaasa rin sa isang closed Loop Stepper Motor upang magbigay ng awtoritatibong kumpirmasyon na ang mga utos sa paggalaw ay isinagawa talaga ayon sa layunin.
Bakit mas mahal ang isang closed loop stepper motor kaysa sa mga open-loop na alternatibo?
A closed Loop Stepper Motor ay mas mahal dahil nagsasama ito ng mga integrated na feedback sensor, mas sopistikadong elektronikong kontrol ng motor, at mga proprietary na algorithm na nagpapahintulot sa real-time na verification ng posisyon at self-correction. Ang dagdag na gastos ay nababalanse ng nababawasan na kumplikasyon ng sistema, pag-alis ng mga panlabas na sensor ng posisyon, pagpapabuti ng reliability, mas kaunti na mga field service call, at pagpapahaba ng buhay ng kagamitan. Para sa mga demanding na aplikasyon kung saan ang mga error sa posisyon ay direktang nagreresulta sa mga depekto sa produkto o mga panganib sa kaligtasan, ang investment sa isang closed Loop Stepper Motor karaniwang nababayaran na mismo sa pamamagitan ng nababawasan na scrap rates at pag-alis ng downtime.