
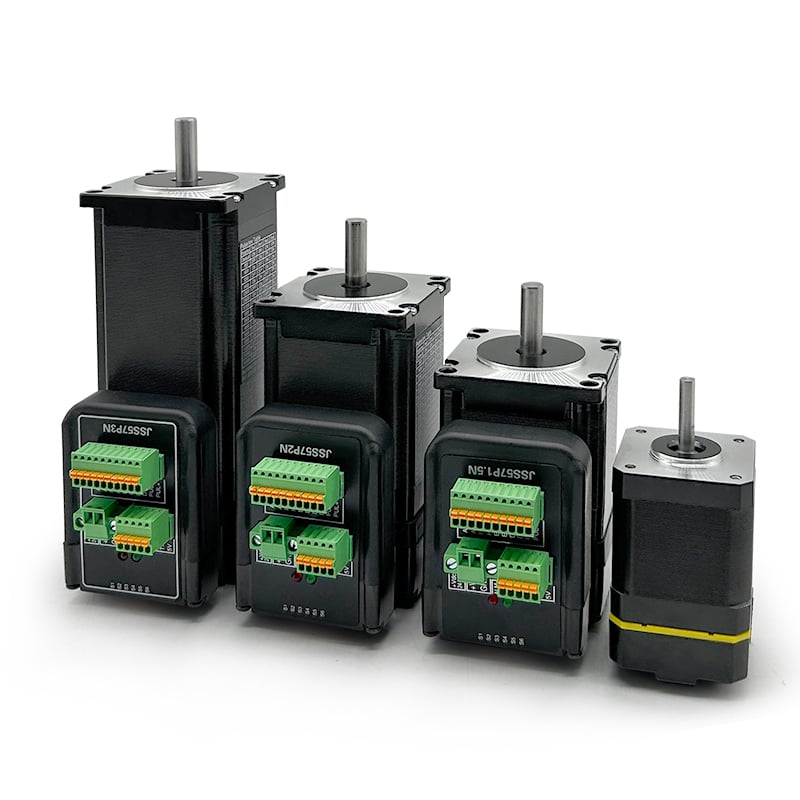
Konumlandırma hataları, özellikle yüksek doğruluk ve güvenilirlik gerektiren uygulamalarda endüstriyel otomasyon sistemlerini uzun süredir zorlamaktadır. A kapalı Döngü Stepper Motoru bu temel sorunu, motor konumunu sürekli izleyen ve düzeltme yapan gerçek zamanlı geri bildirim mekanizmalarını entegre ederek çözer. Konum doğrulaması olmadan çalışan geleneksel açık çevrim adım motorlarının aksine, kapalı çevrim adım motoru, endüstriyel üreticilerin talep ettiği doğruluk ve tekrarlanabilirliği sağlar. Bu teknoloji, hareket kontrolünde önemli bir evrimi temsil eder ve hassas ekipmanların çeşitli sektörlerde nasıl çalıştığını dönüştürür.
Kapalı çevrim adım motorunun temel avantajı, konumlama hatalarını üretim sisteminizde yayılmadan önce tespit edebilmesi ve ortadan kaldırabilmesidir. Kodlayıcı geri bildirimi ve akıllı kontrol algoritmaları uygulanarak bu motor mimarisi, milin gerçek konumunun komutlanan konumla tam olarak eşleşmesini sağlar ve kaçırılan adımların veya kaymaların maliyetli sonuçlarını ortadan kaldırır. CNC makineleri, robot sistemleri, baskı sistemleri ve yarı iletken ekipmanları ile çalışan kuruluşlar, kapalı çevrim adım motoru yatırımı sayesinde hem ürün kalitesini hem de operasyonel sürekliliği koruyabileceklerini giderek daha iyi anlıyor.
Kapalı Çevrim Adım Motoru Hata Azaltma Mekanizmalarının Anlaşılması
Gerçek Zamanlı Konum Geri Bildirim Mimarisi
Kapalı çevrim adımlı motor, motor milinin gerçek konumunu sürekli olarak komut verilen hedef konumla karşılaştırarak çalışır. Entegre bir kodlayıcı, konum geri bildirim darbeleri üretir ve bu darbeler doğrudan kontrol elektroniğine iletilir. Kapalı çevrim adımlı motor, yük dalgalanmaları, mekanik direnç veya bileşen aşınması gibi nedenlerle oluşan bir sapmayı algıladığında sistem, telafi etmek için akım ve zamanlamayı otomatik olarak ayarlar. Bu gerçek zamanlı düzeltme birkaç milisaniye içinde gerçekleşir ve dolayısıyla dış süreçler için hata düzeltmesi görünmez kalır. Geleneksel açık çevrim adımlı motorlar bu tür sapmaları algılayamaz; bu nedenle konumlama hataları sessizce birikir ve sistem arızası veya ürün kusurları ortaya çıkana kadar fark edilmez.
Geri bildirim döngüsü, motorun çalışma çevrimi boyunca sürekli olarak işler. Kapalı çevrimli adım motorun her devir hareketi, yazılım algoritmaları tarafından anında analiz edilen çok sayıda kodlayıcı darbesi üretir. Eğer motor, komut verilen konumdan geride kalırsa, kontrol sistemi şaft hareketini hızlandırmak için sürücü akımını artırır veya zamanlama parametrelerini ayarlar. Tersine, motor çok hızlı ilerlerse sistem, yükün yetişmesine izin vermek için akımı azaltır. Bu çift yönlü düzeltme yeteneği, kapalı çevrimli adım motorunu pasif açık çevrim alternatiflerinden ayırır ve neden hassasiyet gerektiren uygulamaların giderek bu teknolojiyi tercih ettiğini açıklar.
Hata Tespiti ve Düzeltme Mantığı
Kapalı çevrim adım motorunun kontrol modülüne yerleştirilen zekâ, konumlandırma doğruluğunu ve sistem güvenilirliğini belirler. Gelişmiş algoritmalar, konum hatasının büyüklüğünü ve yönünü analiz eder; ardından en uygun düzeltici eylemleri hesaplar. Basit hata bayrağı oluşturan sistemlerin aksine, gelişmiş kapalı çevrim adım motoru denetleyicileri gelecekteki hata eğilimlerini öngörür ve hataların kritik eşiklere ulaşmasını önlemek için parametreleri önceden ayarlar. Bu öngörücü yetenek, anında hata düzeltmesinin üretim verimini tehlikeye atmaması gereken yüksek hızda üretim ortamlarında hayati öneme sahiptir. Kapalı çevrim adım motoru, geçmiş konum verilerinden öğrenir; bu da kontrol sisteminin her uygulamaya özgü yük karakteristiklerine ve çalışma döngülerine göre performansı optimize etmesini sağlar.
Kapalı Çevrim Adım Motoru Uygulamasının Pratik Avantajları
Atlanan Adımlar ve Kaybolan Konumların Ortadan Kaldırılması
Açık döngülü adımlama motorları, temel bir zayıflığa sahiptir: Yük torku, belirli bir hızda motora ait tutma kapasitesini aşarsa, motor pozisyon kaybı olduğunu gösteren hiçbir uyarı olmadan geriye doğru adım atar. Kapalı döngülü adımlama motoru ise bu sessiz arıza modunu tamamen ortadan kaldırır. Kodlayıcı, geri yöndeki hareketi hemen algılar ve kontrol sistemi pozisyonu geri kazanmak için ek impuls üretir. Kapalı döngülü adımlama motoru kullanan makineler, yazılım tarafından komutlanan pozisyon ile gerçek şaft konumu arasında çatışma içeren tanımsız bir durumda asla çalışmaz. Bu mutlak konumsal bütünlük, hassas üretim süreçlerinde yaşanan zincirleme hatalarıyla mücadele eder; çünkü tek bir kaçırılan adım, ardışık işlemler boyunca birikerek önemli kusurlara neden olabilir.
Otomatik montaj ekipmanları, hassas kesim sistemleri ve robotik konumlandırma kullanan üretim tesisleri, kapalı çevrim adımlı motor teknolojisiyle geçiş yaptıktan sonra giderek daha fazla sıfır plansız duruş bildirmektedir. Her konumlandırma komutu tam olarak mekanik gerçekliğe dönüştüğünde ürün kalite metrikleri ölçülebilir şekilde iyileşir. Bir kapalı çevrim adımlı motor, pozisyon hatalarının üretim partileri boyunca birikmediğini garanti eder ve böylece parti sonrası parti tutarlı çıktı kalitesini korur. Bu güvenilirlik artışı doğrudan yeniden işlenme maliyetlerini, atık malzeme giderlerini ve müşteri kalite şikayetlerini azaltır.
Değişken Yük Koşulları Altında Geliştirilmiş Performans
Endüstriyel ortamlar nadiren sabit, öngörülebilir yükler sunar. Motorlar, aşınmış yataklardan kaynaklanan değişken dirençle, termal genleşmeyle, mevsimsel nem değişimleriyle ve işletme varyasyonlarıyla karşılaşır. Kapalı çevrim adımlı motor, bu koşullara elle yapılan parametre ayarlamaları gerektirmeden otomatik olarak uyarlanır. Yük ağırlaştığında motor, sürücü akımını artırarak bu duruma karşı harekete geçer; yük azaldığında akım da otomatik olarak düşer. Bu uyarlayıcı özellik, kapalı çevrim adımlı motorun, açık çevrim performansını bozabilecek çevresel ya da mekanik değişikliklere rağmen konumlandırma doğruluğunu korumasını sağlar. Sistem entegratörleri artık en kötü senaryo yük durumlarını hesaba katmak için motor torkunu fazla belirtmek zorunda değildir; bunun yerine doğru boyutlandırılmış bir kapalı çevrim adımlı motor, gerçek işletme koşullarının tam aralığını sorunsuzca yönetir.
Kapalı çevrim adımlı motorun uyarlamalı yapısı, ekipman ömrünü önemli ölçüde uzatır. Motor, gerçek koşullara uygun olarak sürekli olarak performans parametrelerini ayarlayarak, sürekli maksimum kapasitede çalışmak yerine en iyi verimlilikte çalışır. Isıl stres azalır, bileşen yorgunluğu yavaşlar ve mekanik aşınma sistem genelinde daha eşit şekilde dağılır. Üretim tesisleri, kapalı çevrim adımlı motor uygulamalarının, eşdeğer açık çevrim kurulumlara kıyasla ekipman ömrünü %30 ila %50 oranında uzattığını bildirmektedir; bu durum doğrudan yatırım getirisinde iyileşme ve sermaye harcamaları gereksiniminde azalma ile sonuçlanır.
Kesin Hız ve Konumlandırma Kontrolü
Modern üretimde doğruluk gereksinimleri, genellikle basit noktadan noktaya konumlandırmayı aşarak sürekli hız regülasyonunu ve pürüzsüz ivme profillerini de kapsar. Kapalı çevrim adım motoru, yük değişikliklerine rağmen sabit hızı korumada üstün performans gösterir; bu tür yük değişimleri, geleneksel motorların yavaşlamasına veya titremesine neden olur. Baskı sistemleri, net metin ve görüntüler üretmek için tutarlı bir hız gerektirir; yarı iletken işleme ekipmanları, wafere doğru açısal hızla konumlandırma yapmak için hassas açısal hız talep eder; ambalaj makineleri ise ürün hasarını önlemek için pürüzsüz hareket ihtiyacını duyar. Kapalı çevrim adım motoru, bu uygulamaların gerektirdiği hız kararlılığını sağlar ve değişken yük altında açık çevrim çalışmasının karakteristik hız dalgalanmalarını ortadan kaldırır.
Kritik Hataları Azaltan Kapalı Çevrim Adım Motoru Uygulama Senaryoları
Hassas Üretim ve CNC İşlemleri
Bilgisayarlı sayısal kontrol makineleri, tasarım spesifikasyonları içinde parçalar üretmek için tam olarak konum doğruluğuna dayanır. Kapalı çevrim adımlı motor, CNC programlamasının varsaydığı konumsal kesinliği sağlar. Tıbbi cihaz üreticileri, havacılık tedarikçileri ve hassas bileşen imalatçıları, açık çevrim alternatiflerinin kabul edilemez kalite riski yarattığı gerekçesiyle kapalı çevrim adımlı motor teknolojisi belirtirler. İmplant edilebilir tıbbi cihazlar veya uçak yapısal bileşenleri işlenirken, mikrometre düzeyinde ölçülen konumlama hataları pahalı malzemelerin hurdaya ayrılmasına neden olabilir. Kapalı çevrim adımlı motor, her işlem boyunca gerçek konumun programlanan koordinatlara tam olarak uymasını garanti ederek bu risk kategorisini tamamen ortadan kaldırır. Tek bir kapalı çevrim adımlı motor kurulumunun, yüksek değerli parçalardan oluşan tek bir parti kaybını önlemesi durumunda yatırımın getirisi açıkça ortaya çıkar.
Otomatik Montaj ve Robotik Sistemler
Modern robotik sistemler ve otomatik montaj hatları, çoklu eksenler ile cihazlar arasında mükemmel koordinasyon gerektirir. Kapalı çevrim adımlı motor, her bir robot eklemi veya montaj istasyonu aktüatörünün mutlak konum senkronizasyonunu korumasını sağlar. Her ekseninde kapalı çevrim adımlı motor teknolojisi kullanan çoklu eksenli sistemler, açık çevrim alternatiflerinin ulaşamayacağı kadar hassas montaj hizalaması sağlar. Elektronik bileşen montajı, farmasötik ambalajlama ve tüketici ürünleri üretimi, giderek daha fazla kapalı çevrim adımlı motor hassasiyeti talep etmektedir. Montaj toleransı ±0,5 milimetre olduğunda ve verimlilik dakikada 60 çevrim gerektirdiğinde, açık çevrim konumlandırma ekonomik olarak pratik olmaz; kapalı çevrim adımlı motor bu performans spesifikasyonunu gerçekleştirebilir ve maliyet açısından uygun hale getirir.
Optik ve Yarı İletken Ekipmanları
Optik sistemler ve yarı iletken işleme ekipmanları, mikronun altındaki hassasiyette konumlandırma doğruluğu gerektirir. Kapalı çevrim adımlı motor teknolojisi, yüksek hassasiyetli mekanik bileşenlerle birleştirildiğinde bu uygulamaların ihtiyaç duyduğu aşırı doğruluğu sağlar. Fotoğrafik litografi ekipmanları, lazer kesim sistemleri ve yonga inceleme makineleri, kritik konumlandırma eksenleri için kapalı çevrim adımlı motor uygulamalarını kullanır. Kapalı çevrim adımlı motora entegre edilen geri bildirim mekanizmaları, kontrol sistemlerinin termal kayma, mekanik boşluk ve çevresel titreşim gibi hata kaynaklarını telafi etmesine olanak tanır; bu hata kaynakları açık çevrim sistemlerde doğruluğu tamamen yok ederdi. Yarı iletken üreticileri, kapalı çevrim adımlı motor teknolojisine geçiş yaparak litografi örtüşüm doğruluğunu %20 ila %30 oranında artırdıklarını ve konumlandırma hatalarından kaynaklanan verim kaybını azalttıklarını bildirmektedir.
SSS
Kapalı çevrim adımlı motor ile açık çevrim adımlı motor arasındaki temel fark nedir?
Temel fark, konum geri bildirimi ve hata düzeltme yeteneğidir. Açık çevrim adımlı motor, komut darbelerini alır ancak motor milinin aslında komut edilen konuma hareket ettiğini asla doğrulamaz; yük tork kapasitesini aştığında adımlar sessizce kaybolur. Kapalı çevrim adımlı motor ise gerçek konumu sürekli ölçen ve komutla karşılaştıran bir kodlayıcı içerir; herhangi bir sapmayı otomatik olarak düzeltir. Bu temel fark, kapalı çevrim adımlı motorun konumsal doğruluğu garanti etmesini sağlar, açık çevrim motorun ise bunu yapmamasını gerektirir. Konum hatalarının ciddi sonuçlara neden olduğu hassas uygulamalarda kapalı çevrim adımlı motor zorunludur, isteğe bağlı değildir.
Kapalı çevrim adımlı motor, açık çevrim alternatiflerine kıyasla ne kadar maliyetlidir?
Kapalı çevrim adım motoru, entegre kodlayıcı donanımı ve gelişmiş denetleyici elektroniği nedeniyle eşdeğer açık çevrim adım motoruna kıyasla genellikle 2 ila 4 kat daha fazla maliyetlidir. Ancak maliyet karşılaştırması, hurda parçalar, yeniden işlenme giderleri, plansız duruş süreleri ve garanti talepleri gibi önlenebilir kayıpları da içermelidir. Tek bir önlenebilir arıza, kapalı çevrim adım motoru yatırımını sıklıkla haklı çıkarır. Ürün maliyeti 50 USD’yi aşan yüksek değerli üretim ortamlarında kapalı çevrim adım motoru yatırımındaki artış, ürün maliyetinin %1’inden azını oluştururken kusur riskini önemli ölçüde azaltır. Kuruluşlar, kapalı çevrim adım motoru ile açık çevrim alternatifleri arasında karar verirken yalnızca satın alma fiyatını değil, toplam sahip olma maliyetini analiz etmelidir.
Bir kapalı çevrim adım motoru mevcut açık çevrim sistemlerine geriye dönük olarak takılabilir mi?
Mevcut birçok sistem, kapalı çevrim adım motoru ile yeniden donatılabilir; ancak bu karar teknik bir değerlendirme gerektirir. Mekanik montaj, kodlayıcı bileşenlerinin biraz daha büyük boyutunu kabul ediyorsa ve sistem denetleyicileri geri bildirim sinyallerini entegre edebiliyorsa, yeniden donatma mümkündür. Ancak kontrol yazılımı, kapalı çevrim adım motoru geri bildirimini etkili bir şekilde kullanmak için genellikle önemli ölçüde değiştirilmelidir. Kısmi yeniden donatmalar—kritik eksenlerin bazılarını kapalı çevrim adım motoru teknolojisiyle yükseltirken diğerlerini açık çevrimde bırakmak—mevcut ekipmanlar için maliyet açısından avantajlı bir uzlaşma sunar. Sistem entegratörleri, kapalı çevrim adım motoru yeniden donatma programına geçmeden önce motor montajını, denetleyici uyumluluğunu ve yazılım değiştirme maliyetlerini değerlendirmelidir.