
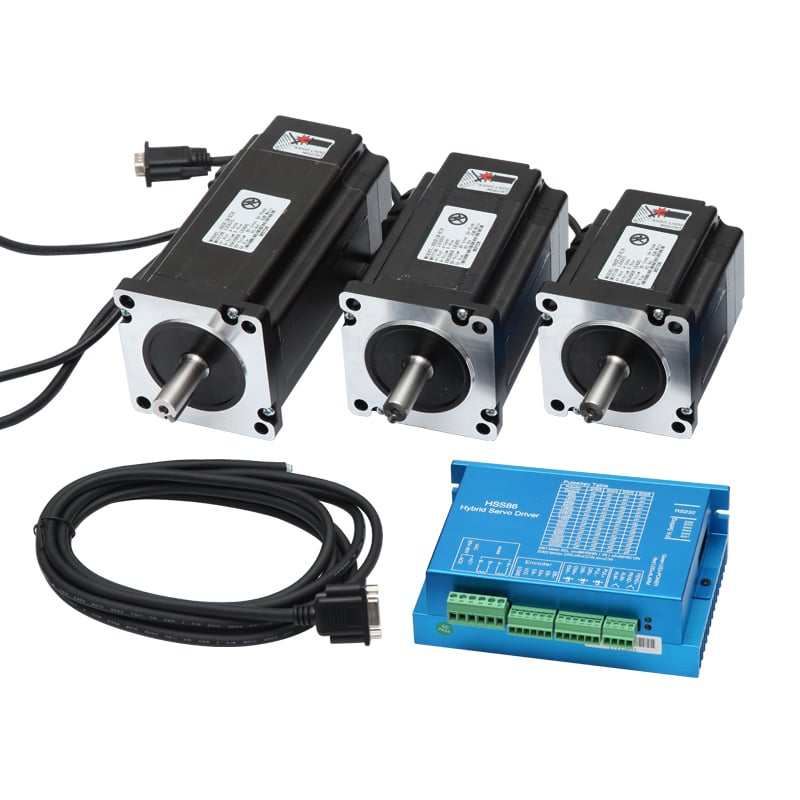
Açık çevrim adımlı motorlar, uzun süredir endüstriyel otomasyonda kullanılmaktadır; ancak temel bir sınırlamaya sahiptirler: rotorlarının komut edilen konuma gerçekten hareket ettiğini doğrulayamazlar. Bir kapalı Döngü Stepper Motoru sistemi yerine kullanıldığında ise gerçek zamanlı geri bildirim, hareket kontrolünü tahmin işinden garantili hassasiyete dönüştürür. Bu fark, konumlama hatalarının hurda üretim, tekrar işleme veya güvenlik riskleri şeklinde biriktiği uygulamalarda kritik hâle gelir. Hareket kontrolü kararları alırken üretimin, tıbbi cihazların, robotik sistemlerin ve hassas montaj işlemlerinin mühendisleri ile satın alma ekipleri için kapalı Döngü Stepper Motoru geri bildirimin neden önemli olduğunu anlamak esastır.
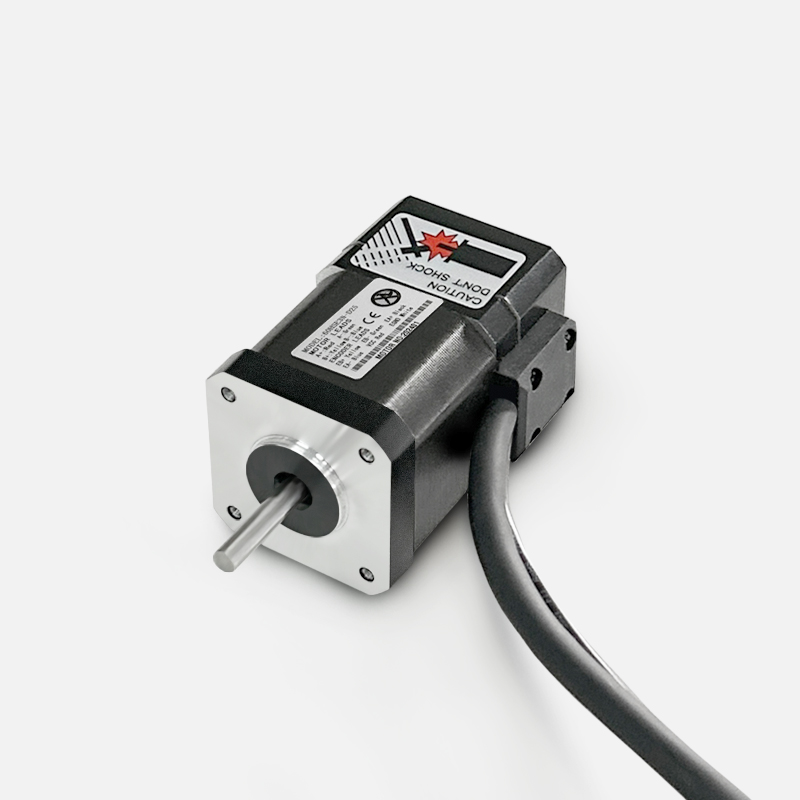
Bir kapalı Döngü Stepper Motoru sistemin üstün doğruluk sağlamanın temel nedeni mekanik sorumluluktur. Açık çevrim tasarımlarının motor sargılarına kör bir şekilde darbeler göndermesinin aksine, bir kapalı Döngü Stepper Motoru gerçekçi rotor konumunu sürekli izlemek için entegre kodlayıcılar veya sensörler kullanır. Motor durursa, bir adım atlayarak hareket ederse veya beklenmedik sürtünme ile karşılaşılırsa, kontrol sistemi sapmayı anında tespit eder ve düzeltir. Bu gerçek zamanlı doğrulama, geleneksel adımlı motorları etkileyen gizli konumlama hatalarını ortadan kaldırır ve her komutlanan hareketin gerçekçi rotor yer değiştirmesiyle tam olarak örtüşmesini sağlar.
Kapalı Çevrim Adımlı Motor Geri Bildiriminin Doğruluk Kaybını Nasıl Önlediği
Adım Kaybı Tespiti ve Düzeltmesi
Geleneksel açık çevrim adımlı motorlar, dış kuvvetler motorun tutma torkunu aştığında doğruluk kaybeder. Ani bir mekanik yük, sürtünme zirvesi veya eylemsizlik şoku, hiçbir uyarı vermeden adımların kaçırılmasına neden olabilir. Operatör yanlış hizalamayı fark ettiğinde, onlarca ya da yüzlerce parça zaten hurdaya çıkmış olabilir. Bir kapalı Döngü Stepper Motoru bu zafiyeti, gerçek zamanlı olarak atlanan adımları tespit ederek giderir. Kodlayıcı geri bildirimi, komut verilen konum ile gerçek konum arasındaki herhangi bir sapmayı hemen ortaya çıkarır ve hizalamayı yeniden sağlamak için düzeltici darbeleri tetikler. Bu kapalı çevrim düzeltme işlemi uygulama katmanı için görünmezdir; ancak felaket boyutunda doğruluk kaymalarını önler.
Birikmiş Konum Hatasının Ortadan Kaldırılması
Tekrarlayan döngüler yapan çok eksenli sistemlerde küçük konumlama hataları zaman içinde birikir. Her döngü bir mikronluk bir hata üretiyorsa ve makine günlük binlerce döngü çalıştırıyorsa, biriken kayma saatler içinde milimetre seviyesine ulaşabilir. Bir kapalı Döngü Stepper Motoru sistem, kodlayıcının temel gerçeklik geri bildirimini sağladığı için her hareketten sonra bu kaymayı sıfırlar. Denetim sistemi, kodlayıcı okumasını hedef konumla karşılaştırır ve bir sonraki belirleyici noktaya geçmeden önce ince ayarlamalar yapar. Sekiz saatlik bir üretim süresi boyunca bu kapalı çevrim mimarisi, açık çevrim motorlarla elde edilemeyecek kadar sıkı toleranslar içinde doğruluğu korur.
Neden Sanayi Alanları Kapalı Çevrim Adım Motor Sistemlerine Güveniyor?
Üretim ve Hassas Montaj
Otomotiv tedarikçileri, elektronik üreticileri ve tıbbi cihaz üreticileri, onlarca mikron seviyesinde ölçülen konumlandırma doğruluğuna güvenir. Enjeksiyon kalıp makineleri, vida hızını ve konumunu mikron düzeyinde tekrarlanabilirlikle kontrol etmek için kapalı Döngü Stepper Motoru sistemlerini kullanır. PCB montaj ekipmanları, bin parçalık bir üretim partisi boyunca kayma olmaksızın bileşenleri yerleştirmek için kapalı Döngü Stepper Motoru geribildirimine dayanır. İlaç ambalajı, etiketleme ve kapak takma işlemlerinde hizalama hatası oluşmaması için şişe konumlandırmasında nanometre aralıklarında kapalı Döngü Stepper Motoru doğruluk gerektirir. Her durumda açık çevrim adım motorları kabul edilemez hata oranlarına neden olur ve pahalı yeniden işlenebilirlik gerektirir.
Robotik ve İşbirlikçi Sistemler
İşbirlikçi robotlar ve otomatik test sistemleri, insanlarla veya hassas bileşenlerle etkileşim kurdukları için gizli konumlandırma hatalarına tahammül edemez. Bir kapalı Döngü Stepper Motoru bir kobot ekleminde, verilen konum komutlarının gerçek hareketlere dönüştüğünden emin olur; bu da güvenlik sertifikasyonlarını ve tahmin edilebilir performansı destekler. Örnek analizi yapan laboratuvar otomasyon sistemleri, kapalı Döngü Stepper Motoru tekrarlanabilirlikten faydalanır çünkü en küçük konumlama sapması bile ölçüm sonuçlarını bozar. Cerrahi robotlar ve tanı cihazları, binlerce saatlik çalışma süresi boyunca alt-milimetre hassasiyetini koruyabilmek için kapalı Döngü Stepper Motoru doğruluk gerektirir.
Kapalı Çevrim Adım Motoru Benimsemesinin İş ve Operasyonel Avantajları
Durdurma Süresinde Azalma ve Atık Malzeme
Açık çevrim adım motor sistemleri genellikle sessizce arızalanır ve sorun, bir nöbet sonu kalite kontrolü tarafından tespit edilene kadar kusurlu parçalar üretmeye devam eder. Yüksek hızda çalışan bir montaj hattında tek bir tespit edilemeyen konumlama hatası, binlerce parçanın yeniden işlenmesini veya hurdaya ayrılmasını gerektirebilir. Kurulumla kapalı Döngü Stepper Motoru sistemleri, hataları gerçek zamanlı olarak tespit ederek bu riski ortadan kaldırır ve hataları otomatik olarak düzeltir ya da anında bir alarm tetikler. Bir üretim yılı boyunca yalnızca hurda maliyetlerindeki azalma, genellikle kapalı Döngü Stepper Motoru donanımının ek maliyetini karşılar. Ayrıca, kapalı Döngü Stepper Motoru sistemleri tahmin edilebilir doğrulukta kalır, bu nedenle süreç yeterlilik çalışmaları daha güvenilir hale gelir ve sertifikasyon süreleri kısalır.
Uzatılmış Ekipman Ömrü ve Basitleştirilmiş Devreye Alma
Açık çevrim adımlı motorlar, kaçan adım sorunlarından kaçınmak için tutucu ivme profilleri ve akım ayarları gerektirir; bu durum devreye alma karmaşıklığını artırır ve verimliliği sınırlar. Bir kapalı Döngü Stepper Motoru devreye alma mühendislerinin, konum doğrulamasını geri bildirim sisteminin garanti etmesi sayesinde hız ve ivme profillerini daha agresif şekilde optimize etmesine olanak tanır. Bu esneklik, eşdeğer açık çevrim tasarımlarına kıyasla döngü sürelerinde genellikle %15–%30’luk bir artış sağlar. Ayrıca mekanik bileşenler yıllar boyunca kullanımda aşınırken, kapalı Döngü Stepper Motoru sistemler, üretim ekipmanlarının güvenilir çalışma ömrünü uzatan sürtünme ve boşluk artışlarını otomatik olarak telafi eder.
Kapalı Çevrim Adım Motor Sistemleri İçin Uygulama Dikkat Edilmesi Gerekenler
Denetleyici Gereksinimleri ve Entegrasyon
Bir kapalı Döngü Stepper Motoru sistem, kodlayıcı geri bildirimini okuyabilen ve düzeltici algoritmaları uygulayabilen hareket denetleyicileri gerektirir. Çoğu modern endüstriyel denetleyici, kapalı çevrim adım motor mimarilerini doğrudan destekler; ancak daha eski sistemler, yazılım güncellemesi veya yenilenme gerektirebilir. Bir kapalı Döngü Stepper Motoru sürücü, hataları milisaniye içinde algılayıp düzeltmek için kodlayıcı sinyallerini yüksek frekansta işlemelidir. Kurulum, kodlayıcı ofseti, kazanç ve hata eşiklerinin kalibre edilmesini içerir; böylece kapalı Döngü Stepper Motoru sistem, salınım veya kararsızlık göstermeden sapmalara uygun şekilde tepki verir.
Mekanik ve Elektriksel Tasarım Faktörleri
Bir kodlayıcı ile entegre edilen kapalı Döngü Stepper Motoru sistem, pres atölyeleri veya yıkama bölgeleri gibi zorlu ortamlarda kirlenmeye karşı korunmalıdır. Contalı rulmanlar ve paslanmaz çelik donanım, kapalı Döngü Stepper Motoru soğutucu, nem veya toza maruz kaldığında dayanıklılığı sağlamak. Motor ile enkoder arasındaki kablolar, geri bildirim sinyallerine gürültü bulaşmasını önlemek için ekranlanmalıdır; aksi takdirde yanlış hata algılama oluşabilir. kapalı Döngü Stepper Motoru sistem. Yükte veya montaj yapısında mekanik rezonans analiz edilmelidir çünkü agresif düzeltme kazançlarına sahip bir kapalı Döngü Stepper Motoru sistem, dikkatli ayarlanmadığı takdirde titreşimi artırabilir.
SSS
Kapalı çevrim adımlı motor, açık çevrim motora kıyasla ne kadar daha pahalıdır?
Kapalı çevrim adımlı bir motor, entegre enkoder donanımı ve daha gelişmiş sürücü devreleri nedeniyle eşdeğer bir açık çevrim ünitesinden tipik olarak %40–80 daha pahalıdır. Ancak hurda azaltma, ekipmanın ömrünün uzaması ve daha hızlı çevrim süreleri göz önünde bulundurulduğunda, yüksek hacimli üretimde geri ödeme süresi genellikle on iki aydan azdır. Tek bir konumlandırma hatasının önemli yeniden işlenebilirlik maliyetlerine veya güvenlik risklerine neden olduğu uygulamalarda kapalı çevrim adımlı motor için ödenen fazla ücret hemen haklı çıkar.
Kapalı çevrim adımlı motor, mevcut uygulamalarda bir servo motora alternatif olarak kullanılabilir mi?
Birçok durumda evet. Kapalı çevrim adımlı motor, servo motorlara yakın konumlandırma doğruluğu sunarken aynı zamanda adımlı motorların basitliğini ve daha düşük maliyetini korur. Kapalı çevrim adımlı motor, orta düzey hız gereksinimleri ve net tanımlanmış konumlandırma ihtiyaçları olan uygulamalar için iyi çalışır. Karmaşık yol planlaması gerektiren yüksek hızlı dinamik uygulamalarda servo motorlar hâlâ tercih edilir; ancak sabit döngülü konumlandırma görevleri için kapalı çevrim adımlı motor, toplam sistem maliyeti daha düşükken benzer doğruluk sağlar.
Kapalı çevrim adımlı motordaki kodlayıcı arızalanırsa ne olur?
Çoğu kapalı çevrim adımlı motor sürücüsü, kodlayıcı sinyali kaybını algılayan ve ya bir hata çıkışı tetikleyen ya da azaltılmış hız sınırlarıyla açık çevrim işleme geçen izleme mantığı içerir. Geri bildirim olmadan bir kapalı çevrim adımlı motor sistemi doğruluğu garanti edemez; ancak birçok tasarım, felaket niteliğinde durmaları önlemek için zarif bir performans düşüşüne izin verir. Kodlayıcı sinyali kalitesinin düzenli tanılama izlemesi, üretim üzerinde etki yaratabilecek olası arızaları erken tespit etmeye yardımcı olur; bu nedenle kapalı çevrim adımlı motor sistemlerinde önleyici bakım, periyodik kodlayıcı sinyali doğrulamasını içerir.