
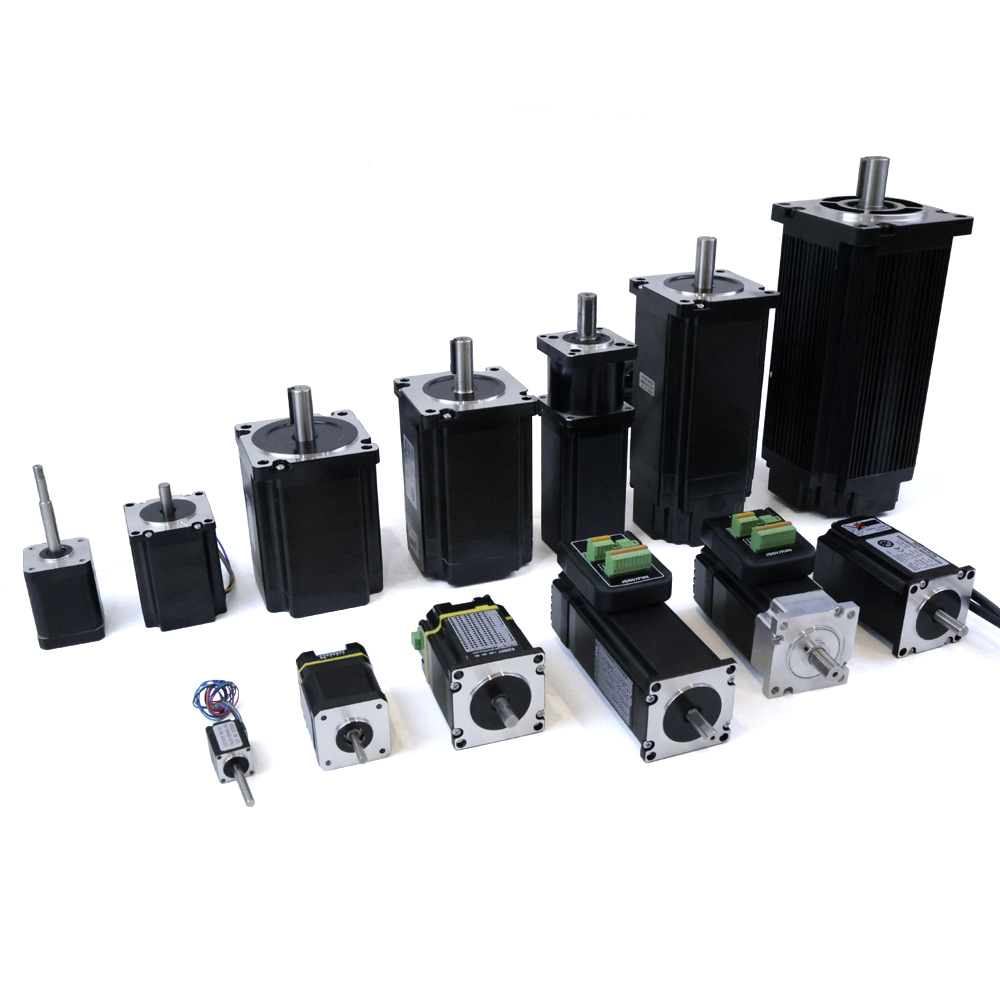
The hibrit adımlama motoru hareket kontrol sistemlerinde kritik bir mühendislik başarısı temsil eder ve dönme hızı ile konumsal doğruluk arasındaki temel denge sorununu çözmek amacıyla tasarlanmıştır. Geleneksel adım motoru tasarımlarından farklı olarak, hibrit adımlama motoru kalıcı mıknatıs ve değişken direnç teknolojilerinin avantajlarını birleştirir; bu sayede üreticiler ve mühendisler, üstün tutma hassasiyetini korurken daha yüksek tork yoğunluğu elde edebilirler. Bu denge, tesadüfi değildir; aksine, her iki özelliği de aynı anda sağlayan karmaşık mekanik ve elektromanyetik tasarım seçimlerinin sonucudur. hibrit adımlama motoru farklı endüstriyel uygulamalarda — hassas üretimden tıbbi cihaz enstrümantasyonuna kadar — güvenilir şekilde çalışabilir.
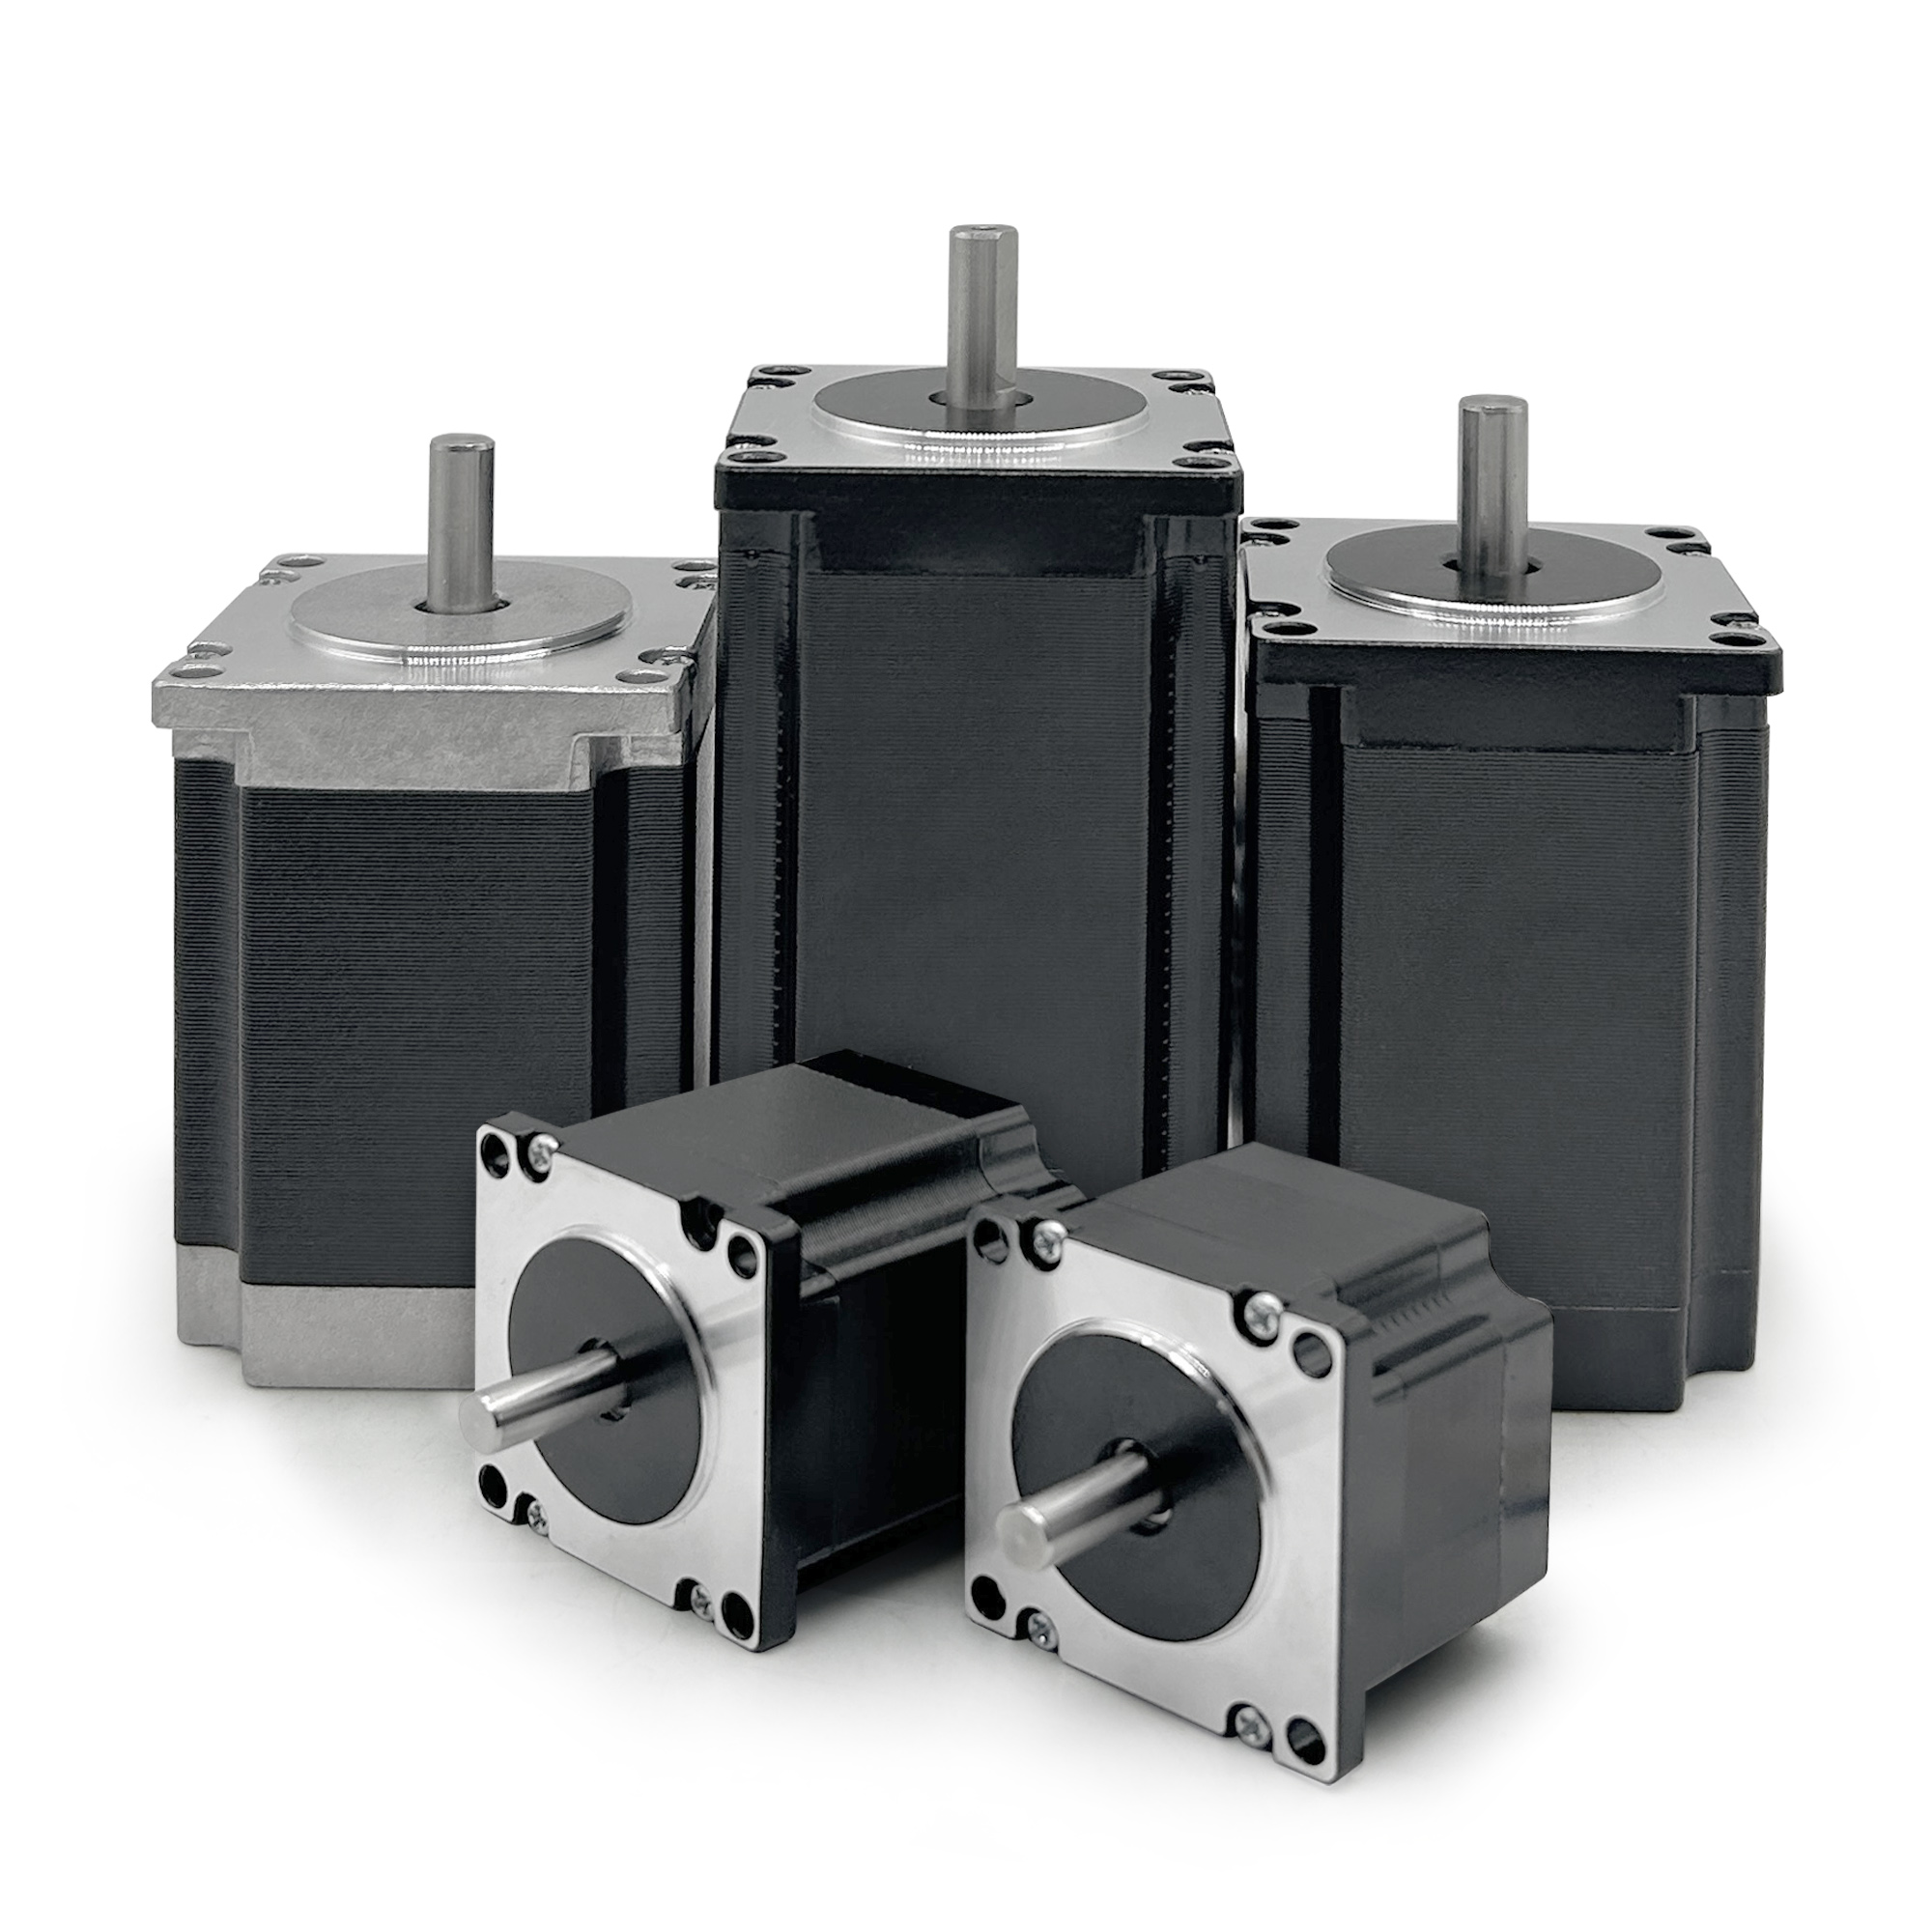
Birinin nasıl çalıştığını anlamak hibrit adımlama motoru hız-hassasiyet ödünleşimini yönetmek, elektromanyetik ilkelerin, sürücü yeteneklerinin ve gerçek dünya uygulama kısıtlamalarının bilinmesini gerektirir. Herhangi bir hibrit adımlama motoru adım çözünürlüğü, elektriksel tasarım ve kontrol elektroniğinin kalitesiyle belirlenir. Doğru şekilde uygulandığında bir hibrit adımlama motoru pürüzsüz ivme eğrileri, tahmin edilebilir tork profilleri ve karmaşık geri bildirim sistemleri gerektirmeden doğru konum izleme sağlayabilir; bu nedenle sayısız endüstriyel hareket kontrol senaryosunda tercih edilen seçenektir.
Elektromanyetik Mimarisi ve Tasarım İlkeleri
Kalıcı Manyet ve Relüktans Entegrasyonu
Bir hibrit adımlama motoru entegre tasarım yaklaşımındadır. Bir hibrit adımlama motoru kalıcı manyet rotoru ile rotor ve stator üzerindeki yumuşak demir dişleri birleştirir; bu da enerjilendirme sırasında hizalanacak çoklu manyetik kutuplar oluşturur. Bu mimari, bir hibrit adımlama motoru nın kalıcı manyet tasarımlara kıyasla daha yüksek tutma torku üretmesine ve relüktans motorlara kıyasla daha iyi hız performansı sağlamasına olanak tanır. Bir hibrit adımlama motoru motor, güç kesintileri sırasında veya dış yükler altında bile konumunu güvenilir bir şekilde tutabilmesini sağlayan tutarlı hizalama ve tekrarlanabilir pozisyonlama sağlamak için hassas olarak üretilmiştir.
Bir hibrit adımlama motoru içindeki elektromanyetik alan dağılımı, güçlü detent torku üretmek üzere optimize edilmiştir; bu da motorun yük bozulmalarına karşı direnç göstermesine ve açısal konum doğruluğunu korumasına yardımcı olur. Bir hibrit adımlama motoru ile diğer motor tipleri karşılaştırıldığında mühendisler genellikle hibrit adımlama motoru nın, kalıcı mıknatıs bileşeninin tutarlı bir temel manyetizasyon sağlarken relüktans elemanlarının ince çözünürlüklü adım atmayı garanti etmesi nedeniyle üstün pozisyonlama tekrarlanabilirliği sunduğunu gözlemler. Bu sinerji, bir hibrit adımlama motoru nın tam tork çıktısını korurken daha küçük elektrik akımı dalgalanmalarıyla çalışabilmesini sağlar; bu da sürekli çalışma uygulamalarında ısı üretimini azaltır ve motor ömrünü uzatır.
Adım Çözünürlüğü ve Hassas Kontrol
Adım çözünürlüğü, bir hibrit adımlama motoru nın daha basit motor tasarımlarından gerçekten ayırt edici özelliği olduğu alandır. Standart hibrit adımlama motoru genellikle tam adım modunda adım başına 1,8 derece sağlar; ancak mikroadım teknolojisi, bir hibrit adımlama motoru nın tam bir dönüş başına 16, 32 hatta 256 adım gerçekleştirmesine olanak tanır. Bu mikroadım yeteneği, bir hibrit adımlama motoru nın minimum titreşimle düzgün ve hassas hareket sağlamasını sağlar; bu nedenle hem doğruluk hem de sessiz çalışma gerektiren uygulamalara uygundur. Sürücü elektroniği, bir hibrit adımlama motoru ,ın bu çözünürlük potansiyelini ortaya çıkarmada kritik bir rol oynar; çünkü mikroadım, gelişmiş akım dalga formu üretimi gerektirir.
Bir hibrit adımlama motoru mikroadım modunda çalışırken, rotor tam manyetik kutup hizalamaları olmayan ara konumlardan geçer. Bu teknik, bir hibrit adımlama motoru yı düzgünlük açısından neredeyse bir servo motor gibi davranmasına olanak tanır; aynı zamanda açık döngülü kontrol basitliğini ve stepper teknolojisini tanımlayan daha düşük maliyeti korur. Bir hibrit adımlama motoru nın mikroadım altında elde ettiği hassasiyet, sürücünün bit derinliği ve akım doğruluğu ile orantılıdır; bu nedenle bileşen seçimi, sisteminiz tarafından sağlanan etkin çözünürlüğü doğrudan etkiler. hibrit adımlama motoru kurulum.
Hız Performansı ve Tork Özellikleri
Motor Çalışmasında Tork-Hız Dengelemesi
Her hibrit adımlama motoru pratik çalışma aralığını tanımlayan karakteristik bir tork-hız eğrisi gösterir. Düşük hızlarda, bir hibrit adımlama motoru tam tutma torkunu ve olağanüstü konumlandırma doğruluğunu sağlar; bu nedenle hassas konumlandırma görevleri için idealdir. Ancak adım frekansı arttıkça, bir hibrit adımlama motoru geri EMK etkileri ve sargı endüktansı sınırlamaları nedeniyle tork çıkışı azalmaya başlar. Bu tork düşüşünün keskinliği, bobin empedansına, kalıcı mıknatıs gücününe ve kutup dişi adımı gibi faktörlere bağlı olarak farklı hibrit adımlama motoru tasarımlar arasında önemli ölçüde değişir.
Sürücü elektroniği, bir hibrit adımlama motoru sisteminin hız kapasitesini önemli ölçüde etkiler. İyi tasarlanmış bir sürücü, gerilim yükseltme ve akım düzenleme optimizasyonu gibi tekniklerle bir hibrit adımlama motoru nın yüksek hızlarda daha yüksek tork korumasına yardımcı olabilir. Bir hibrit adımlama motoru hem yüksek hız hem de korunmuş kontrol doğruluğu gerektiren bir uygulama için mühendisler, motor özelliklerini sürücü yetenekleriyle dikkatlice eşleştirmelidir. Kontrol elektroniğinin kalitesi, teorik hız derecelendirmesinin pratik performansa dönüştürülüp dönüştürülemeyeceğini sıklıkla belirler. hibrit adımlama motoru kontrol elektroniği genellikle teorik hız derecelendirmesinin pratik performansa dönüştürülüp dönüştürülemeyeceğini belirler.
Hızlanma ve Dinamik Yanıt
Bir sonucun hibrit adımlama motoru adım doğruluğunu korurken pürüzsüz hızlanmak, hareket kontrol sistemlerinde temel bir performans ayırt edici unsurdur. Bir hibrit adımlama motoru uygun şekilde sürüldüğünde hızlı hızlanma sağlayabilir; ancak adım kaybını önlemek için hızlanma profili dikkatlice yönetilmelidir. Eğer hızlanma oranları bir hibrit adımlama motoru nın adımlar arasında pürüzsüz geçiş yapma yeteneğini aşarsa, motor ya adımları kaçıracaktır ya da aşırı titreşim yaşayacaktır. Modern motor denetleyicileri, hibrit adımlama motoru hızlanma profillerinin kesin rampa oranları ve akım profilleriyle programlanmasını sağlar.
Bir hibrit adımlama motoru hız veya yükten bağımsız olarak sabit kalır ve böylece güvenilir hareket kontrolü sağlayan ivme profilleri tasarlanmasını mümkün kılar. Bir kez hibrit adımlama motoru programlanan hızına ulaştığında, kontrol sistemi pozisyonu korumak ve elektrik enerjisini tasarruf etmek amacıyla sürücü akımını azaltabilir. Bu verimlilik, bir hibrit adımlama motoru kesin hareket sağlarken güç tüketimini en aza indirmesi gereken pil ile çalışan ya da enerji açısından duyarlı uygulamalarda özellikle değerlidir. Bir hibrit adımlama motoru nın ivmelenme altındaki dinamik davranışı, motor-sürücü sisteminin genel kalitesi ve tepki hızı hakkında çok şey ortaya koyar.
Endüstriyel Uygulamalar ve Kontrol Uygulaması
Kesin Konumlama ve Tekrarlanabilirlik
Bir hibrit adımlama motoru yı hassas konumlandırmaya ideal kılan belirleyici özellik, neredeyse hiç konum kayması olmadan binlerce özdeş hareketi güvenilir bir şekilde gerçekleştirebilmesidir. Bir hibrit adımlama motoru otomatik üretim ekipmanlarında kullanılanlar, milyonlarca çevrim boyunca geri bildirim sensörleri veya kalibrasyon ayarları olmadan derecenin yalnızca bir kesri kadar konum doğruluğunu koruyabilir. Bu tekrarlanabilirlik, her hibrit adımlama motoru tasarıma dahil edilen doğal detent torku ve manyetik kutup hizalama mekanizmasından kaynaklanır. Yarı iletken üretimi, tıbbi cihaz montajı ve laboratuvar otomasyonu gibi sektörler, bu yeniden üretilebilir hassasiyet için özellikle hibrit adımlama motoru teknolojisine güvenir.
Bir şeyi entegre ederken hibrit adımlama motoru üretim sistemlerine entegre edildiğinde, mühendisler konum izleme için harici bir enkoder veya geri bildirim mekanizması gerekmediği gerçeğinden yararlanır. Bu durum kurulumu basitleştirir, kablo karmaşıklığını azaltır ve servo motor çözümlerine kıyasla toplam sistem maliyetini düşürür. Bir hibrit adımlama motoru sistemi, kapalı döngülü servo sistemlerin gerektirdiği ayarlama ve kalibrasyon döngüleri olmadan tahmin edilebilir performans sağlar. Bir hibrit adımlama motoru nın açık döngülü kontrol paradigmı, sistem güvenilirliği ve basitliğinin öncelikli olduğu uygulamalar için özellikle çekici hale gelir.
Hız Optimizasyonu ve Yük Eşleştirmesi
Birinden optimal performans elde etmek için hibrit adımlama motoru gerçek uygulama gereksinimlerine göre motor özelliklerinin dikkatli bir şekilde eşleştirilmesi gerekir. Gerçek yükün gereksinimlerine kıyasla aşırı tork kapasitesine sahip seçilen bir hibrit adımlama motoru daha fazla elektriksel güç tüketir ve gereksiz ısı üretir. Buna karşılık, uygulama için yetersiz boyutlandırılmış bir hibrit adımlama motoru geçici koşullar altında adım kaybı yaşayabilir veya yetersiz ivmelenme gösterebilir. Bir hibrit adımlama motoru nın tork-hız eğrisi, tam hareket profili boyunca eylemsizlik, sürtünme ve dış yükün birleşik talepleri karşısında analiz edilmelidir.
Bir hibrit adımlama motoru hız açısından kritik uygulamalar için sürücü akımı ve mikroadım çözünürlüğünün seçimi, hem hız kapasitesini hem de kontrol hassasiyetini doğrudan etkiler. Bir hibrit adımlama motoru tam adım modunda çalıştırıldığında daha yüksek hızlara ulaşır ancak daha fazla titreşim ve daha az pürüzsüzlük ile karakterize olur. Bunun aksine, aynı hibrit adımlama motoru 16 mikroadım veya 32 mikroadım modunda maksimum hızda hafif bir düşüş yaşanır ancak daha pürüzsüz hareket ve daha iyi kontrol hassasiyeti sağlanır. Her uygulamanın gerektirdiği özel hız-karşı-hassasiyet dengesi, en uygun hibrit adımlama motoru konfigürasyonu ve sürücü stratejisini belirler.
SSS
Bir hibrit adımlı motorun yüksek hızlarda hassasiyetini koruyup korumayacağını ne belirler?
Bir sonucun hibrit adımlama motoru yüksek hızlarda hassasiyeti korumak, öncelikle sürücü kalitesine, mikroadım çözünürlüğüne ve yük eylemsizliğine bağlıdır. Gelişmiş akım düzenleme yeteneğine sahip ve doğru ivme profili kullanan bir hibrit adımlama motoru sürücü, adım frekansı artarken bile doğruluğu koruyabilir. Ancak hız gereksinimleri, hibrit adımlama motoru tork-hız eğrisinde belirtilen özelliklerin sınırlarını aştığında, motor adımlar arasında güvenilir geçiş yapmakta zorlandıkça hassasiyet azalabilir. Yük eylemsizliği de hız performansını etkiler; daha yüksek eylemsizlikli yükler, pürüzsüz ivmelenme sağlamak için hibrit adımlama motoru motordan daha fazla tork gerektirir ve bu da ulaşılabilir hızları potansiyel olarak sınırlandırabilir.
Hız ve kontrol hassasiyeti gerektiren uygulamalarda bir hibrit adım motoru, bir servo motorun yerini alabilir mi?
Birçok uygulamada, bir hibrit adımlama motoru toplam maliyeti daha düşük iken servo motorlara eşdeğer veya üstün performans sağlayabilir. Bir hibrit adımlama motoru doğasında konum tutma özelliği sunar, tekrarlanabilir hassasiyete sahiptir ve karmaşık geri bildirim ayarı gerekmeden basit açık döngü kontrolüne olanak tanır. Ancak çok yüksek hızlar, değişken yük koşulları veya gerçek zamanlı yük geri bildirimi gerektiren uygulamalar, servo teknolojisinden yararlanabilir. Bir hibrit adımlama motoru yük koşullarının öngörülebilir olduğu ve konumlama doğruluğunun en üst düzeyde önemli olduğu uygulamalara en uygun şekilde uyarlanmıştır; buna karşılık servo motorlar, hızlı yük telafisi gereken dinamik ortamlarda üstün performans gösterir.
Mikroadım teknolojisi, bir hibrit adım motorunun kontrol hassasiyetini nasıl artırır?
Mikroadım, karmaşık akım dalga formu kontrolü aracılığıyla her tam adımı daha küçük ara konumlara bölerek bir hibrit adımlama motoru hassasiyetini artırır. Rotor, ayrık manyetik kutup konumları arasında sıçramak yerine bir hibrit adımlama motoru mikroadım modunda, birçok ara açıdan geçerek pürüzsüz bir şekilde hareket eder ve bu sayede titreşim büyük ölçüde azalır; hareketin pürüzsüzlüğü artar. Bu durum, hibrit adımlama motoru servo motor benzeri pürüzsüzlük sunabilmesini sağlar, ancak açık çevrimli basitliğini korur. Daha yüksek mikroadım çözünürlüğü, hibrit adımlama motoru , uygulamaların daha pahalı motor teknolojilerine geçmeden daha ince kontrol elde etmesini sağlar.